登录社区云,与社区用户共同成长
邀请您加入社区
摘要(148字): 某医疗影像系统因使用byte[]写入2MB级DICOM元数据,50并发导致16GB内存飙升、频繁GC。根源在于大对象进入LOH,回收困难。解决方案引入IMemoryOwner与MemoryPool,构建零拷贝内存管理器,通过池化复用、热区预分配与所有权转移,实现数据全程不落托管堆。结合国产数据库驱动支持的Stream接口,彻底避免内存拷贝与大对象分配,显著降低GC压力,提升高并
边缘计算是一种将智能集成到边缘设备(也称为边缘节点)中的分布式计算技术,可以在数据采集源附近实时处理和分析数据。在使用边缘计算时,数据不需要上传到云端或集中式数据处理系统。为什么要使用边缘计算?大多数企业在集中存储系统中存储、管理和分析数据,该系统通常是公有云或私有云。另一方面,基础设施和云计算已经不再能够满足许多实际应用程序的需求。例如,在物联网和万物互联的背景下,需要具有低延迟的高度灵活的网络
无论是火遍全网的元宇宙,还是蓬勃兴起的车联网,边缘计算作为底层基础设施都发挥着不可替代的作用。根据Gartner的预测,到2023年底,50%以上的大型企业将至少部署6个用于物联网或沉浸式体验的边缘计算应用,而2019年这一数字不足1%,并且到2025年,75%的数据将产生在边缘。Grand View Research的报告也指出,到2028年,全球边缘计算市场复合增速将达到38.4%,规模将达到
例如:1)在 backbone 环节,特征提取,其中涉及 BEV 和多模态等大模型技术。将一系列 多相机图像输入特征提取器,并将生成的特征通过 BEVFormer 中的现成 BEV 编码器转 换为统一鸟瞰图 (BEV) 特征 。 UniAD 并不局限于特定的 BEV 编码器,并且可以利用 其他替代方案通过长期时间融合或多模态融合 来提取更丰富的 BEV 表示。2)在感知环节,目标检测与跟踪模
免费开放使用的视觉系统
LiveVideoStackCon2023深圳站????????限时8折优惠,倒计时6天!????????机不可失,扫码立即购票 //编者按:在视频云升级、直播行业走向成熟的大背景下,金山云如何通过整合边缘云和相关计算能力,保持在行业的重要位置?LiveVideoStack 2023上海站邀请到金山云的朱岩老师,和大家分享金山云在直播架构方面的演进以及在边缘计算场景下的探索。文/朱岩整理/Live
ros2订阅发布通讯
一个节点发布数据,另一个节点订阅主题,以便它可以接收该数据。您现在可以构建软件包,获取本地安装文件并运行它,但让我们先创建订阅者节点,以便您可以看到完整的系统在工作。对于发布方节点,旋转意味着启动计时器,但对于订阅者来说,它只是意味着准备在消息到来时接收消息。从主题教程中回想一下,发布者和订阅者使用的主题名称和消息类型必须匹配才能允许它们进行通信。回想一下,这是包含可执行文件的源文件所属的任何 C
1.背景介绍随着人工智能技术的快速发展,机器学习和深度学习模型已经成为了企业和组织中的核心组件。这些模型需要在大规模的数据集上进行训练和部署,以实现高效的预测和推理能力。因此,模型部署的技术成为了关键的一环。容器化和微服务架构是当今最流行的软件架构之一,它们为模型部署提供了强大的灵活性和可扩展性。容器化可以帮助我们将模型打包成独立的容器,并在任何支持容器的环境中运行。而微服务架构则可以帮助...
1.背景介绍边缘计算(Edge Computing)是一种新兴的计算模式,它将数据处理和应用程序移动到了边缘设备(如路由器、交换机、服务器等),而不是传统上将数据发送到中央数据中心进行处理。这种方法可以降低延迟、减少网络带宽需求,并提高系统的整体效率。边缘计算的发展受益于多种因素,如物联网(IoT)的普及、大数据的爆发、人工智能(AI)的发展等。在这些领域中,边缘计算可以为数据处理提供更快...
1.背景介绍在当今的数字时代,数据已经成为企业竞争力的重要组成部分。随着数据规模的不断扩大,传统的数据处理方法已经无法满足企业的需求。因此,大数据技术逐渐成为企业发展的重要手段。随着人工智能技术的不断发展,机器学习和深度学习技术在各个行业中得到了广泛的应用。这些技术的发展和应用,需要在微服务架构中进行模型部署,以实现更高效的数据处理和应用。本文将从以下几个方面进行阐述:背景介绍核心...
通过RAG,我们开始着手解决与大语言模型相关的挑战,确保了精准答复和上下文相关的响应。跟随这一方向,相信大模型可以更好地服务于我们的日常和工作。
在周志峰看来,
合集 - Serverless无服务应用(2)1.Serverless无服务应用架构纵横谈2:边缘计算激战正酣07-142.Serverless无服务应用架构纵横谈2017-12-08收起Serverless无服务应用架构纵横谈2前言6年前,我写了一篇《Serverless无服务应用架构纵横谈》。文中说到无论是公有云FaaS还是私有云FaaS,都不是云计算的未来。因为无论是Kub...
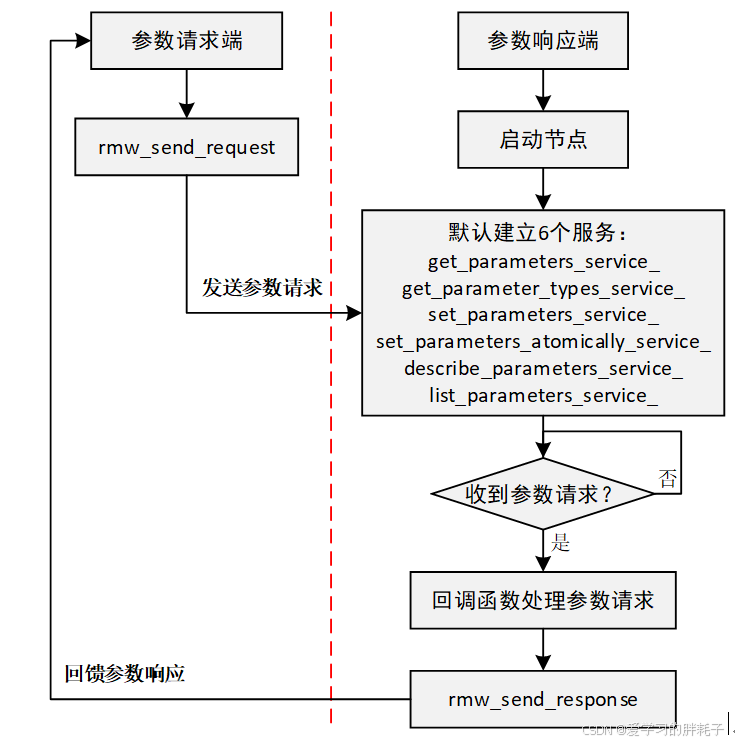
在ROS 2中,参数(Parameters)系统相比于ROS 1有了较大的改进。
机器学习模型的选择取决于任务的性质,比如回归问题可以选择线性回归模型,而分类问题则可以选择逻辑回归或随机森林等模型。高质量的数据是模型成功的关键,而数据的处理过程是从原始数据到可供模型学习的重要阶段。模型训练完成后,需要通过测试集对模型进行评估,以了解其在未见过的数据上的表现。R平方值(R²)则表示模型的解释能力,越接近1,模型的表现越好。将数据划分为训练集和测试集,确保模型训练时使用的是80%的
最终实现物联网设备的智慧连接和高效管理。@网 络 工 程 师 俱 乐 部。
介绍李群与李代数理论,包括群(集合+运算)、李群与李代数定义、指数映射与对数映射、李代数求导与扰动模型(SLAM的定位即位姿估计)、李群和李代数Sophus库的使用等等。
介绍地图构建的相关知识,包括地图模块与感知模块、地图模块与定位模块、地图模块与决策模块、地图模块与路径规划模块的关系和交互,不同模块的交互方式决定了一个导航架构的基本构型,进而影响技术方案和业务效果,所以从地图模块出发理解导航是一个很不错的出发点。作为引入,可从构建地图的过程比喻、SLAM的实现要解决的问题、SLAM的传感器选型等等方面进行介绍。
硬件接口方面,平台提供双千兆网口、USB3.0、USB2.0、PCIe3.0、SATA、RS232、RS485、CAN、GPIO等丰富扩展接口,可连接摄像头、工业设备、传感器等外部设备。具备任务执行、智能协作、模块化扩展能力,部署简便、本土化适配完善,面向个人与开发者提供轻量化、可定制的智能体服务。关于处理流程,首先是多模态解析(OCR,语音转文字,图像描述,文档解析),经过信息清洗(过滤无效噪音
OpenAMDC 携微内核架构、智能边缘计算、异构硬件适配与安全强化等一系列卓越特性,正站在智能边缘计算与系统管控的前沿阵地。无论你是深耕工业制造的工程师、谋划智慧城市的管理者,还是钻研精准农业的科研人员,深入探索 OpenAMDC,都有望解锁贴合自身需求的边缘计算解决方案,为数字化转型注入澎湃动力,引领行业迈向更智能、更高效、更安全的未来。它不仅是一个开源项目,更是开启新时代大门的钥匙,等待大家
论文提出了TopV-Nav,通过直接在全景图上使用LLMs进行推理,解锁了LLMs在全景视角下的空间推理潜力。提出的自适应视觉提示生成、动态地图缩放和目标引导导航机制显著提高了零样本目标导航的性能。实验结果表明,TopV-Nav在MP3D和HM3D基准上均取得了显著的性能提升,展示了其在复杂环境中的导航能力。
本文深入解析战斗服在实时战斗中的核心设计——固定tick循环与无状态架构。澄清“无状态”实为“不可重建状态不可持有”,强调战斗服仅存可丢弃的瞬时与会话状态。通过固定tick(推荐20Hz)确保逻辑一致性与跨设备公平性,采用逻辑时间驱动、雪崩保护与单线程房间模型保障稳定性。关键落地规则包括:数据源自快照、产出仅出结算单、消耗品延后扣减、随机数可复现。状态同步依赖快照+增量+序列号,输入保持避免“卡原
其实这一层层的分层,就是让我们更高效的利用计算机,很明显我们写的代码是最高层,那么一个公司的最高层是哪个职位,董事长,股东会对吧,他们下达一个命令,下面机构根据这条指令或者战略开始执行。ROS2里面的分层很复杂,但是我们了解即可,毕竟我们是使用,知道怎么下达指令即可。qst:什么时间要了解更多的相关知识呢?答案就是ROS2满足不了我们需求的时候,也就是ROS2我们应用非常熟练的时候!
同时,在边缘侧对采集到的原始数据进行预处理,例如数据过滤、去噪、归一化等操作,去除无效或错误数据,减少数据传输量,提高数据质量和后续分析的准确性。3. 边缘计算:借助边缘计算能力,工业智能网关可在本地对采集的数据进行实时分析和处理,如实时监控设备的运行状态,根据预设的规则进行异常检测和预警,快速响应并处理一些简单的控制任务,无需将所有数据上传到云端,降低了数据传输的延迟和网络带宽压力,提高了系统的
对此,物通博联提供广泛兼容的机器人边缘数采网关,支持ABB、发那科、埃斯顿、安川、现代、雅马哈、固高等工业机器人,实时采集设备状态、工作参数、报警信息、IO信号等,并通过5G/4G/WIFI/以太网等方式对接到MES系统或ERP系统中,从而为生产管理提供全面可靠的数据支持,促进企业科学决策。网关配置了多元化的通信接口,涵盖串口、网口及IO接口等,充分适配PLC、仪器仪表、传感器、数控机床及工业机器
从国外的Figure AI、IX,到国内的中控技术、均普智能、优必选、普渡机器人、浪潮机器人等,纷纷公布了在自研大模型、接入DeepSeek大模型以及具身智能机器人研究方面的重要进展,一场激烈的具身智能机器人竞赛已然拉开帷幕。
《量子边缘计算:当Wasm遇见量子退火机》——解锁组合优化问题的终极加速方案!B -->|Wasm运行时| C[轻量Pandas引擎]A[传感器] --> B(Wasm运行时)边缘设备->>云端: 下载Wasm增量包。云端-->>边缘设备: 返回差异包信息。边缘设备->>安全模块: 验签并加载。B --> C[Pandas预处理]边缘设备->>云端: 请求版本清单。C --> D[ONNX推理引擎
前端(Front-End)图像获取与预处理:通过摄像头获取连续的视频帧,对图像进行畸变校正、灰度化等预处理操作。特征提取与匹配:从图像中提取关键特征点(如角点、边缘等),并在连续帧或多视角间进行特征匹配,以获取相对运动信息。运动估计(姿态估计):利用匹配的特征点对,估计摄像头的相对位姿变化,常用方法包括PnP(Perspective-n-Point)算法、EPnP等。后端(Back-End)地图构
在开始基于ROS2架构设计工程项目之前,需要**清晰地定义项目的目标和功能需求**。例如,如果是一个移动机器人项目,目标可能是实现自主导航、目标识别与抓取等功能。
MLOps是AI工程化的核心框架,通过标准化流程与工具链实现模型从开发到生产环境的全生命周期管理。企业需结合业务需求选择技术栈(如容器化、边缘计算),并关注数据治理与模型监控,以应对未来AI规模化落地的挑战。
架构
——架构
联系我们(工作时间:8:30-22:00)
400-660-0108 kefu@csdn.net


 DAMO开发者矩阵


 地瓜机器人开发者社区






 北京朝阳AI社区