登录社区云,与社区用户共同成长
邀请您加入社区
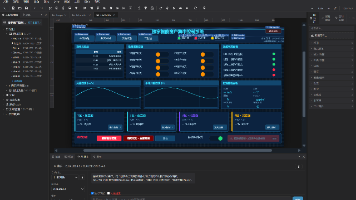
鲲鹏恒控是一款集成AI的工业HMI/SCADA组态软件,支持拖拽式画面设计、多协议通信与一键编译交付,核心亮点为内置AI助手与外部AI接入,可凭中文指令自动完成画面搭建与点位绑定。采用前后端分离架构,性能稳定,源码不外泄,加密运行包保障安全,适用于快速交付的中小型设备监控项目,让工控组态更智能、高效、安全。
EtherCAT → IgH Master → CiA402 → CSP。先看整体:如果使用 IgH:而 CiA402 解决的是:所以一定先记住:简单理解:典型结构:比如机器人有 7 个关节:控制器周期性地和这些驱动器交换数据。这个非常基础,但一定不能混。通常就是:负责:Slave就是:它们连接到 Master。所以:3.IgH Master是什么?就是 Linux 下常见的一套 EtherCAT
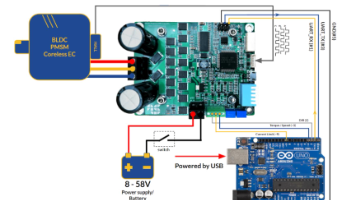
本文介绍基于Arduino的BLDC电机三级制动状态机控制方案,通过滑行缓冲、电气降速与位置锁死三阶段平滑制动,结合多传感器融合与FOC精准控制,实现无超调、高精度停靠。适用于服务机器人、AGV、机械臂等对安全性与定位精度要求高的场景。需注意MCU选型、传感器校准、电源隔离及参数整定等关键细节,确保系统稳定可靠。
该农业灌溉机器人基于Arduino平台,融合多光感分区调速与土壤湿度反馈,实现“趋光巡航”与“按需灌溉”的智能闭环控制。通过LDR传感器构建光照梯度图,动态调节BLDC电机差速转向;结合土壤湿度数据,采用变频间歇式灌溉,提升节水效率30%-50%。系统采用分层控制架构,保障实时性与稳定性,并配备多重安全保护机制,适用于温室大棚、科研试验田及家庭园艺场景,是嵌入式软硬件协同设计的典型应用。
本文为您分享计算机毕业设计、论文排版与AIGC降重相关的实用技巧与干货工具,帮助大家提升效率,顺利完成毕设,轻松通过盲审与答辩!
最快在O(n)复杂度筛出n以内的所有素数
学完 Ext2 之后,我觉得最重要的不是死记几个结构,而是把它们之间的关系真正串起来。Partition↓多个 Block Group├── GDT文件名↓目录↓inode↓文件属性数据块映射↓↓真正的文件内容把磁盘上的各种资源组织起来,让操作系统能够快速找到文件,同时知道哪些资源已经使用、哪些资源还可以继续分配。以前看到inode这些名词的时候,感觉都是零散的知识点。现在把它们放到一起之后,就能
本系统基于STM32F103C8T6设计一款盆栽机器人管家,具备土壤温湿度与pH自动监测及调控、光照智能调节、定时旋转花盆、参数设置与OLED显示功能,采用太阳能供电,支持按键设定阈值与定时。配套提供AD2013原理图/PCB、Proteus仿真、VISIO系统框图与流程图、开题报告及答辩PPT模板,可直接用于嘉立创打板,实现智能化植物养护。
前面章节里我们一直在用 vTaskDelay,但没讲透它背后的系统。这一章把 ESP-IDF 自带的实时操作系统 FreeRTOS 讲清楚:任务是什么、调度器怎么决定谁先跑、为什么"阻塞"比"空转"好、任务之间怎么安全地传数据(队列)、怎么互斥(信号量/互斥锁)。这是"只看一本书就能做真实项目"的关键一章。
本文简要介绍C++语言的基础知识,涵盖其发展历程、特点与应用领域,如游戏开发、操作系统及高频交易系统。内容包括开发环境搭建、基本语法、数据类型、运算符、控制结构、函数、数组、指针及面向对象编程(类、对象、继承)。通过实例演示了程序编写与运行流程,并涉及文件操作。文章适合初学者入门,系统梳理C++核心概念,为深入学习奠定基础。
该系统基于Arduino实现多传感器融合避障与轻量化情绪反馈,通过超声波、红外与IMU协同感知环境,结合分层控制架构与BLDC电机拟人化驱动,实现智能导览机器人在博物馆、商场等场景中的自主导航与情感交互。核心亮点包括边缘端情绪识别、动态情绪表达及高鲁棒性避障,兼顾实时性与安全性,适用于教育科研与智能服务领域。
大家好,我是小凉,大三物理专业学生,正跨考计算机研究生。博客将记录我的计算机学习历程,分享知识框架。我坚持费曼学习法,力求用通俗语言讲清核心概念,巩固自身理解。后续将更新C语言、数据结构、操作系统、计算机网络、机器学习与深度学习等考研及AI相关内容,欢迎一起进步!
该系统基于Arduino平台,融合模糊逻辑沿墙导航与气体梯度采样调制,实现低成本、高鲁棒性的防爆巡检。通过三传感器降维控制,结合模糊规则实现稳定壁障;利用多气体传感器融合与浓度梯度追踪,动态调节采样频率与运动速度,自主定位泄漏源。采用BLDC电机保障无火花运行,配合抗干扰电源与信号设计,适用于化工管廊、仓储及管道内部等危险环境的智能巡检。
该系统基于Arduino实现低成本、高集成度的家用服务机器人,采用BLDC电机提升动态性能与续航,融合红外与IMU数据进行互补滤波,构建轻量级栅格地图,实现低速环境下的实时SLAM与避障。通过编码器里程计与姿态融合算法,有效抑制漂移,保障定位精度。系统支持家庭、实验室、仓储等多场景应用,强调电源隔离、电磁兼容与安全冗余设计,确保稳定运行。
本文系统梳理了音视频开发核心知识点:1)基础概念(封装/编码格式、PTS/DTS时间戳);2)数据处理全流程(解复用→解码→滤镜处理→编码→复用);3)同步机制(音视频时钟对齐策略);4)数据结构(视频YUV帧、音频PCM帧);5)设备I/O(采集/播放/推流);6)性能优化方向(硬件加速/多线程/实时协议)。重点阐述了FFmpeg关键结构体(AVPacket/AVFrame)和API调用链,覆盖
WebRTC API层为开发者提供标准化的实时通信接口,包含四大核心API:getUserMedia获取媒体流、RTCPeerConnection建立点对点连接、RTCDataChannel传输数据、getDisplayMedia实现屏幕共享。这些API封装了底层复杂逻辑,位于应用层与核心引擎层之间,通过标准化接口实现跨浏览器兼容性。源码结构主要分布在api/目录,包含PeerConnection
本文深入分析了ZLMediaKit中RTP协议的核心实现,包括RTP包的封装与解封装机制、RTCP反馈报文构造、RTP排序与抖动缓冲处理等关键技术。文章首先介绍了RTP在ZLMediaKit中的三种应用场景:RTSP推拉流、WebRTC和GB28181协议。随后详细解析了RtpPacket类的数据结构设计,展示了RTP头部字段的内存布局和封装方法。重点剖析了H264视频的RTP打包过程,包括单NA
摘要:本文探讨了远程控制场景中WebRTC信令缺乏幂等性导致的问题,如重复屏幕流和连接错误。作者指出,控制端可能因网络抖动或重试机制发送多次Offer,而被控端若不做幂等检查,会导致资源浪费和连接崩溃。解决方案包括引入状态锁确保媒体轨道只赋值一次,以及使用ReplaceTrack实现动态切换。核心观点是:被控端需具备防御性设计,通过状态管理和幂等操作保证信令可靠性,使系统能正确处理重复请求,维持稳
本书特色1. 实战导向:全书以21个完整的实战项目为主线,从环境配置到功能实现,从播放端到推流端,从桌面应用到移动端移植,循序渐进地覆盖音视频开发的核心技术点。2. 代码精简:每个示例都遵循"用最少的代码实现核心功能"的原则,去除冗余的封装和抽象,让读者专注于音视频技术本身,便于理解和二次开发。3. 跨平台思想:核心代码基于标准C++编写,可轻松移植到Windows、Linux、Android等多
解决matplotlib-cpp安装问题LINK : fatal error LNK1104: 无法打开文件“python39_d.lib”error C2766: 显式专用化;已定义“matplotlibcpp::detail::select_npy_type”error C2039: "stod": 不是 "std" 的成员error C3861: “stod”: 找不到标识符
我使用的是hi3519av100适配海力士的emmc大部分存在 Bus Width只能适配4bit的情况,我这里是将海思的emmc启动模式设为4线来适配的,怎么适配8线模式暂时没研究出来。
【QT报错解决记录】 摘要:安装QT后运行项目出现_mm_loadu_si64未找到标识符报错(Windows Kits路径异常导致)。通过以下步骤解决:1)安装Windows DBG并重启;2)发现SDK版本不兼容后删除26100.0版本;3)设置系统环境变量指定D盘Windows Kits路径(关键步骤:添加D:\Windows Kits\10\Include)。另记录多VS版本导致vsix安
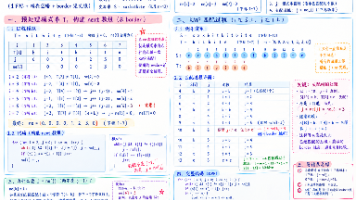
本文详解KMP算法核心思想:通过构建模式串的前缀函数(next数组),避免暴力匹配中的重复比对。利用最长真公共前后缀(border)特性,实现O(m+n)时间复杂度的高效字符串匹配。文章从暴力算法痛点切入,推导next数组构造逻辑,优化空间至仅存模式串的border信息,并给出标准KMP模板代码,完整呈现从原理到实现的全过程。
c++
——c++
联系我们(工作时间:8:30-22:00)
400-660-0108 kefu@csdn.net


 鲲鹏昇腾开发者社区

 DAMO开发者矩阵


 2048 AI社区

 openEuler 社区


 火山引擎视频云技术社区



 海思HiSpark开发者社区


 EazyDevelop社区