登录社区云,与社区用户共同成长
邀请您加入社区
组合逻辑电路在逻辑功能上特点是任意时刻的输出仅仅取决于当前时刻的输入,与电路原来的状态无关。而时序逻辑在逻辑功能上的特点是任意时刻的输出不仅仅取决于当前的输入信号, 而且还取决于电路原来的状态。
传统的解决方案主要是基于接触式机械结构实现的,由于多方向摩擦或者接触的原因,机械损耗会加剧。有些产品是需要过很多安全认证的,这种类型的产品会对系统的可靠性以及抗干扰性有很高的要求。因为霍尔传感器在一定程度上都会受到外部磁场的影响,如果系统只使用单个或者两个霍尔传感器,这样的系统是无法规避所有的外部干扰的。传统的机械结构为了使开关可以360度的旋转会需要更复杂的结构件,这无疑是给成本和寿命带来了更大
是一款数字输出的3D霍尔芯片,内部 分别集成了X轴、Y轴和Z轴三个独立的霍尔传感器。集成了CORDIC算法,支持XY XZ YZ平面的角度输出,和平面磁场阈值检测,极 大方便了旋钮和按键功能的应用。芯片内部的运放增益可调,可适用于不同的工 作磁场,为应用的磁铁选型和产品结构提供便利。支持单次测量、持续感应测量和唤醒 睡眠测量等多种工作模式,适用不同的应用场景。BUTT_OUT管脚用于检测磁铁与芯片
带电模型模型(Charged-Device Model - CDM)是第三种重要的元器件静电放电耐受阈值的测试方法。CDM 模型与之前讨论的HBM、 MM模型完全不同。HBM和MM模型是模拟人体(Human Body)或机器设备(Machine)带电后对元器件放电,而 CDM模型则是模拟元器件本身带电后对地放电。随着芯片制造、封测、装联的自动化程度提高,人体接触器件的机会相对减少,带电器件ESD放
本文介绍了使用Ansys HFSS进行小型贴片天线建模与仿真的基本步骤。首先,在Ansys Electronics Desktop中新建工程并插入HFSS设计。接着,通过绘制三维模型、设置材料属性、定义电边界和激励端口,完成天线模型的构建。随后,设置辐射边界并配置求解器进行频域分析。最后,通过仿真验证模型并查看结果,如S参数、Z参数和电场分布。整个过程涵盖了从建模到仿真的关键步骤,适合初学者快速上
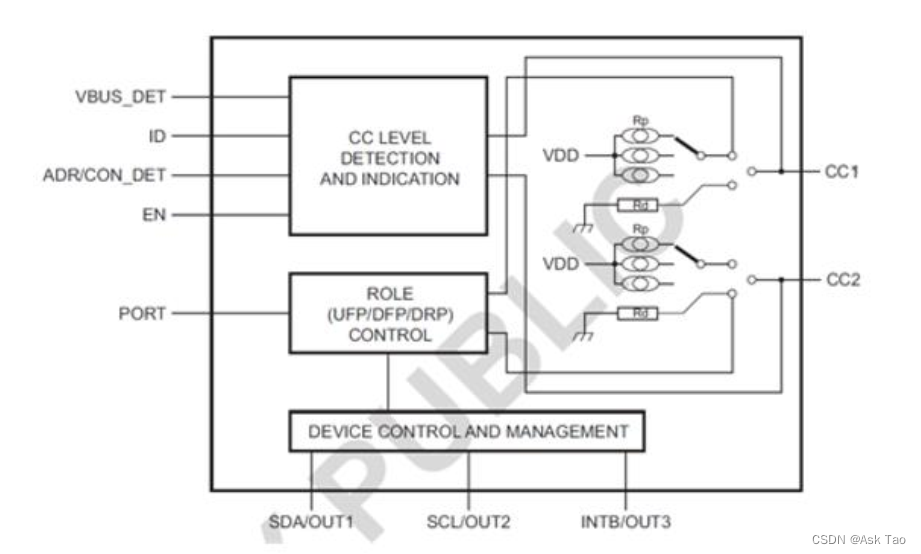
介绍Typec 模拟耳机、数字耳机原理
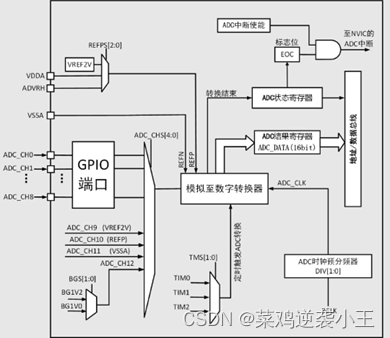
现在的软件无线电、数字图像采集都需要有高速的A/D采样保证有效性和精度,一般的测控系统也希望在精度上有所突破,人类数字化的浪潮推动了A/D转换器不断变革,而A/D转换器是人类实现数字化的先锋。以下详细介绍ADC定义、工作原理、输入输出形式、类型、工作模式和基本参数。一、ADC定义ADC是模拟到数字转换器(Analog-to-Digital Converter)缩写,主要用于将连续传输的模拟信号转换
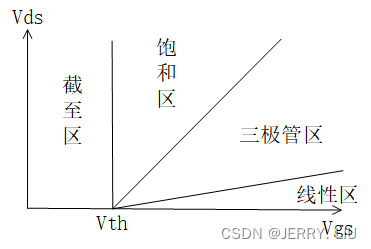
以NMOS为例进行说明,PMOS管与NMOS管类似,只是正负极符号需要做些调整。
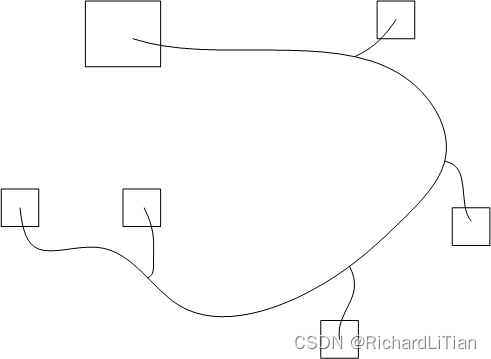
PCB走线时菊花链和星型走线的优缺点
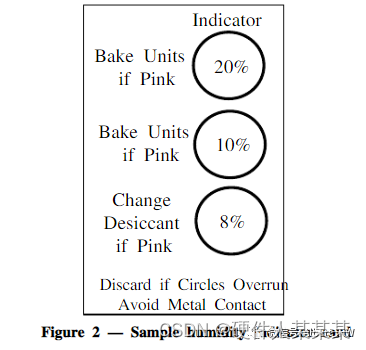
注意:SMD比通孔组件更容易发生这种现象, 因为它们在回流焊时暴露在更高的温度中. 原因在于焊接作业一定要发生在与SMD组件同一面的板面上. 对于通孔组件, 焊接作业发生在板的下面, 从而将组件遮蔽隔离了热锡料. 采用插入焊或"pin浸锡" 制程的通孔组件可能也会遇到发生在SMT组件的现象 -由湿气诱发的不良.指达到需要烘焙处理状态的元器件,在焊接安装之前,按照规定的条件在烘烤箱中进行特定时间段的
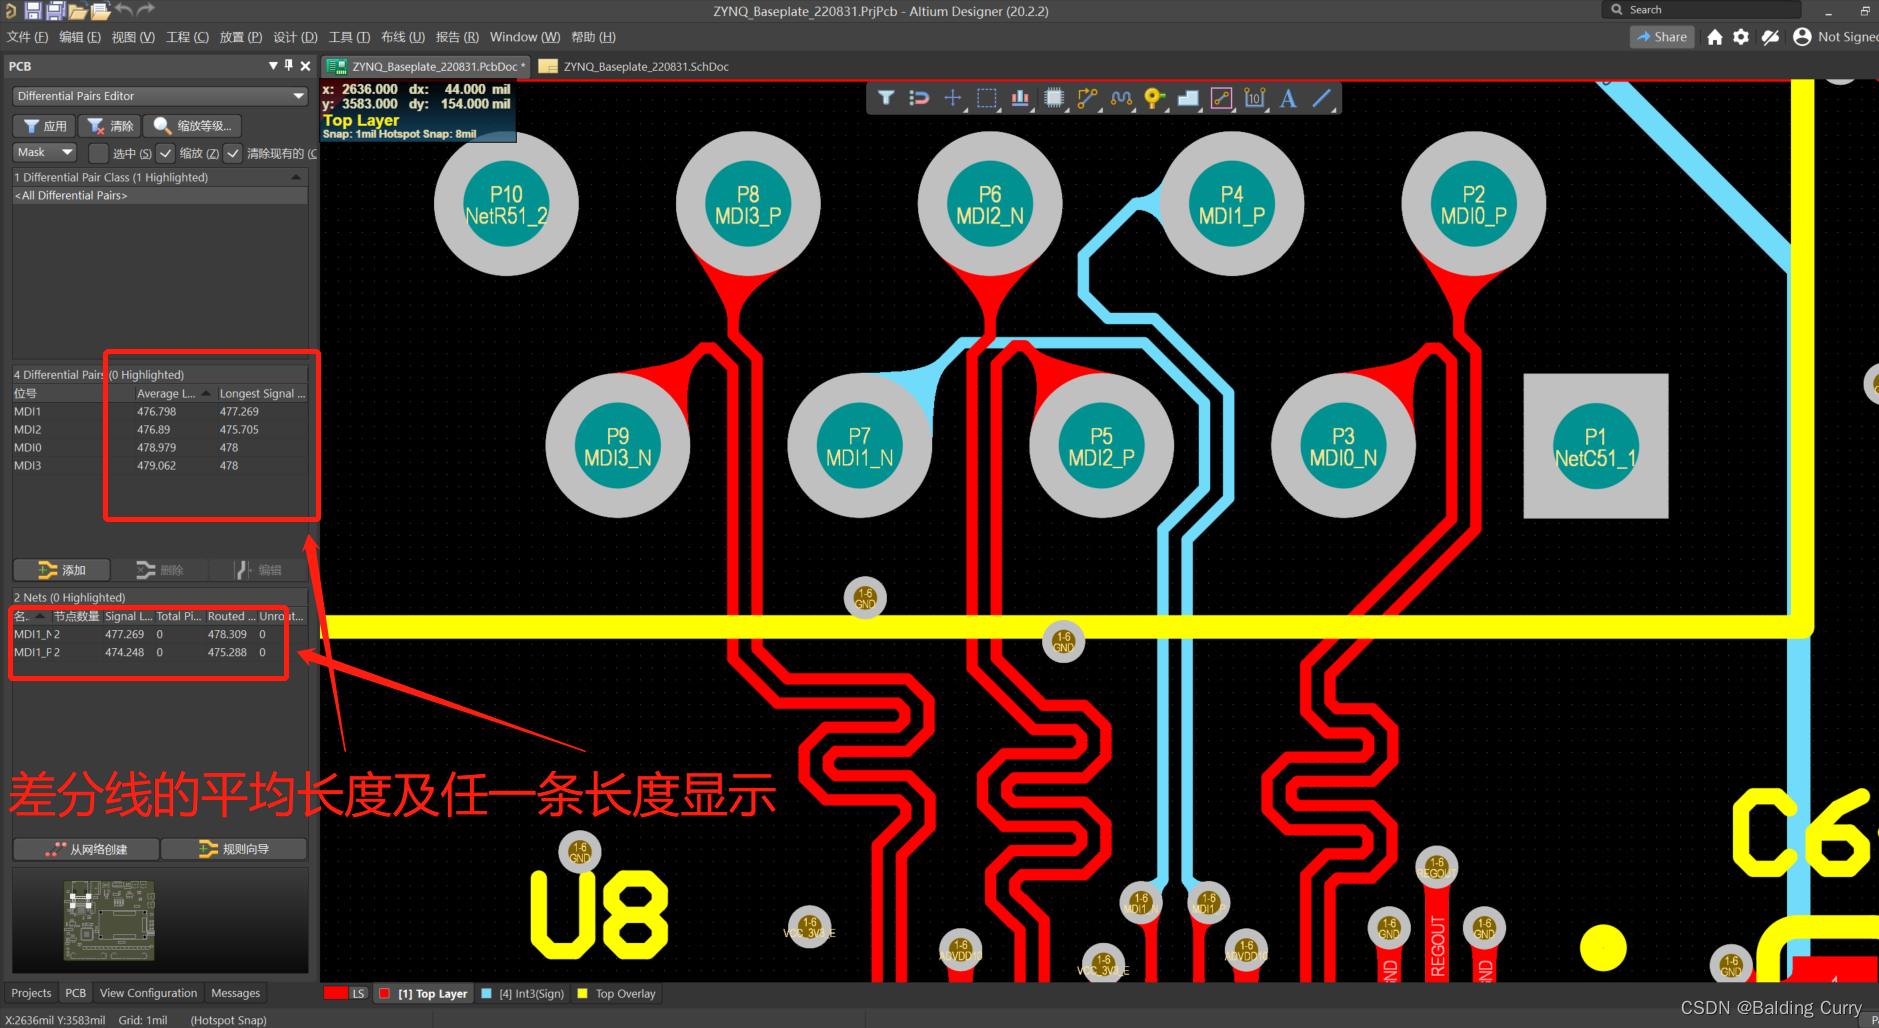
绘制差分对组内及组间等长的具体步骤
开关电源三种调制:PWM 固定频率变脉宽,重载优、控制简单;PFM 固定脉宽变频率,轻载效率高、滤波难;PSM 跳过脉冲周期,轻载高效但纹波大。负载自适应 PWM/PFM 可扩展全负载效率,但 PFM 跳频可能产生音频噪声。选型:重载偏 PWM,轻载/待机选 PFM/PSM,混合负载看自带多模式切换的 IC。
继电器主要参数1、触点参数触点是继电器中重要的结构件,触点的使用寿命与触点材料、触点负载、触点上的电压和电流值、切换频率等密切相关。触点的失效表现为触点材料的转移、粘连和接触电阻增大。为了更好的使用继电器,以下参数是我们需要了解关注的。下图为宏发继电器HF32FV-G超小型中功率继电器的规格书触电参数部分截图。触电类型:H 表示 常开类型;D 表示 常闭类型。接触电阻:指是电流流过闭合的接触点时
VIRTUOSO集成电路设计工具中的快捷键
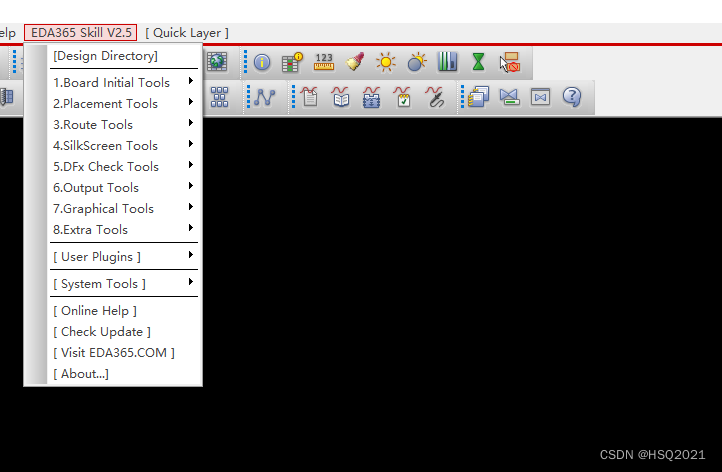
很多新手包括工作了很多年的layout工程师对快捷键的使用还不是很熟悉。今天分享我常用的快捷键给到大家,如果觉得好用就收藏起来吧。顺便分享下小哥的快捷键,希望能给你的工作提高效率。。。
在使用AWR软件进行射频电路、芯片设计时,发现其中有非常多的仿真器选项,这些电磁仿真器有什么特点呢?在此简单分析介绍。
ATPG TMAX DFT
那如果不是硅基智能,我就觉得很可惜了,我们在这个过程中,哪怕我们开源之后,因为商业上的操作不当,我们倒掉了,或者我们发生了什么样的不可测的因素,但是我在这个领域所建立的丰碑,包括对这个领域的贡献,我觉得都不会被世界遗忘。这三个世界我是建议大家先做M乘以C平方的事情,就是用非常低的质量、乘以光速的平方的事情,就是今天你能做的这些虚拟化的、数字化的这些东西先做,然后再做这些跟牛顿力学相关的事情。今天你
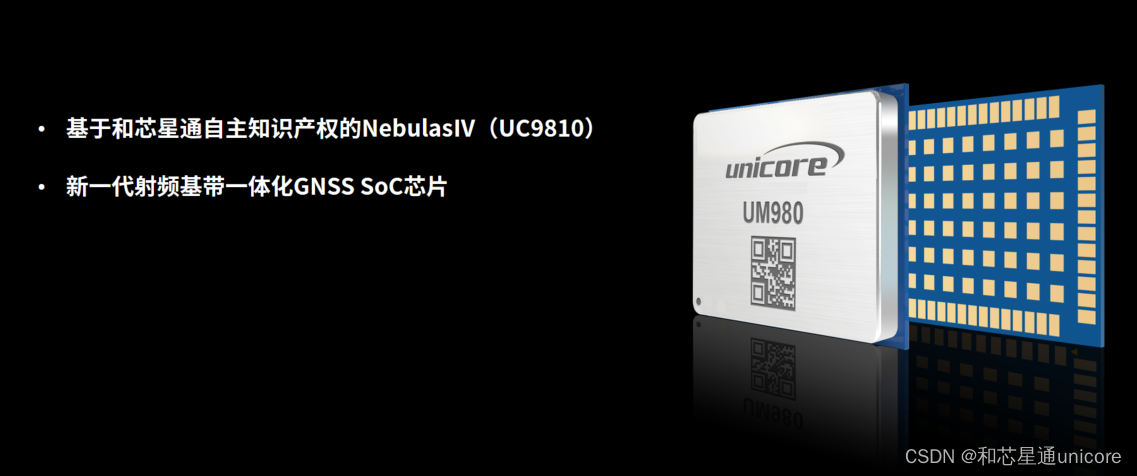
UM980 是和芯星通自主研发的新一代 BDS/GPS/GLONASS/Galileo/QZSS 全系统全频高精度 RTK 定位模块,基于和芯星通自主研发的新一代射频基带及高精度算法一体化GNSS SoC 芯片—NebulasIV 设计。内嵌的多频点抗干扰技术,完成增强的多模多频 RTK 引擎解算,显著改善城市街区和树荫等复杂环境下的 RTK 初始化速度、测量精度和可靠性。注:如遇产品升级更新,产
位置几何精度因子(PDOP)是表征卫星与用户相对位置关系几何强度的参数,用户的定位精度可以简单表示为PDOP*UERE(User Equivalent Range Error),在用户测距误差一定的情况下,PDOP越大定位精度越差,PDOP越小定位精度越高。
本文介绍了一种工程照片批量提取经纬度的双重方案,结合Exif读取与水印OCR识别技术,解决工程资料整理中的痛点。方案支持批量导入照片,自动读取Exif中的GPS坐标、海拔高度等元数据,并对无Exif但含有水印的照片进行OCR文字识别提取。该工具可将数据一键导出Excel,大幅提升工程照片整理效率,适用于竣工资料、无人机航拍等场景,将原本数小时的工作缩短至几分钟完成。
注产品参数信息请以和芯星通最新版官方手册为准。
这段代码有意思的地方在VisionHub的simulation_mode,不用接真实硬件就能跑检测流程。FH的仿真引擎能根据板子类型生成带随机缺陷的模拟图像,这对调试算法参数巨方便。跑下来FH能比FZ快3倍左右,秘密在于FH用了GPU加速。这种虚实结合的操作能在不中断产线的情况下测试新算法,搞过现场调试的都知道这有多香。FH不仅兼容FZ的所有功能,还多了个NNProcessor模块。再对比下FZ和
持续部署是自动化程度的最高阶段,它将在持续交付流水线中通过所有质量关卡的代码变更,自动部署到生产环境,无需人工干预。这要求团队拥有极高程度的自动化测试覆盖率和极其可靠的监控与回滚机制。持续部署极大地加速了价值交付速度,使得新功能和修复能够几乎实时地触达最终用户。然而,成功实施持续部署依赖于强大的文化信任、完善的故障应急方案以及对整个交付链条的精细化监控。
bist_clk实质是Memory clk中的一路clock,即bist_clk是选的memory clk中的一个,所以这个mux是插在memory clk上面的,可能会影响到memory的clock delay从而影响memory性能。插入的tessent_persistent_cell_tck_mux_*_inst,可以指定其插在port上,也可以说buf或者ckcell的output pin
Python的OOP则更为动态和灵活,支持多重继承,并允许在运行时修改类和对象的成员,这种动态性是其强大魅力的来源。PHP的OOP模型是逐步完善的,从PHP 5开始才具备完整的类与对象支持,其特征介于Java的严谨和Python的灵活之间。Java的稳健、C的效率、Python的敏捷、PHP的专精、C#的均衡、C++的威力,共同构成了丰富的软件开发生态。跨语言编程实战的关键在于深刻理解每种语言的核
一位计算机科学专业的学生反馈:“我曾纠结于机器学习方向的选题,系统通过分析最新会议论文趋势,建议我关注‘小样本学习在医疗影像中的应用’这一方向,并提供了五篇关键参考文献,这直接为我的研究奠定了基础。例如,一篇关于“社交媒体对青少年心理健康影响”的社会学论文,系统可能会建议加入认知心理学中关于注意力机制的理论,或计算机科学中关于推荐算法设计的内容,从而丰富论文的分析维度。但值得注意的是,这个功能并非
更有用的是,系统根据我的研究方向自动生成了**参考文献网络图**,将核心文献、相关方法和应用场景以可视化方式呈现,让我在隔离的狭小空间里也能把握学术领域的全貌。隔离的第一天,我的研究材料散落在各处:手机备忘录里有几个零散的想法、笔记本电脑桌面上有十几篇未整理的PDF、纸质笔记上涂鸦着实验设计的初步构思。**工具的价值在于增强而非替代**:书匠策AI没有替我写论文,但它在我最需要的时候提供了结构化的
今天想分享的,不是“AI多厉害”,而是**它如何在一个不越界的尺度内,帮本科生完成从“学生作业”到“学术初探”的关键跃迁**。它不提供“一键降重”或“代写服务”,反而在查重预检时提醒:“相似段落建议重述观点,而非替换同义词”——**守住学术诚信底线,才是对本科生真正的负责**。我原本想写“短视频对大学生学习的影响”,在AI连续追问下,逐步聚焦为“短视频使用时长与大一学生注意力持续性的相关性研究”—
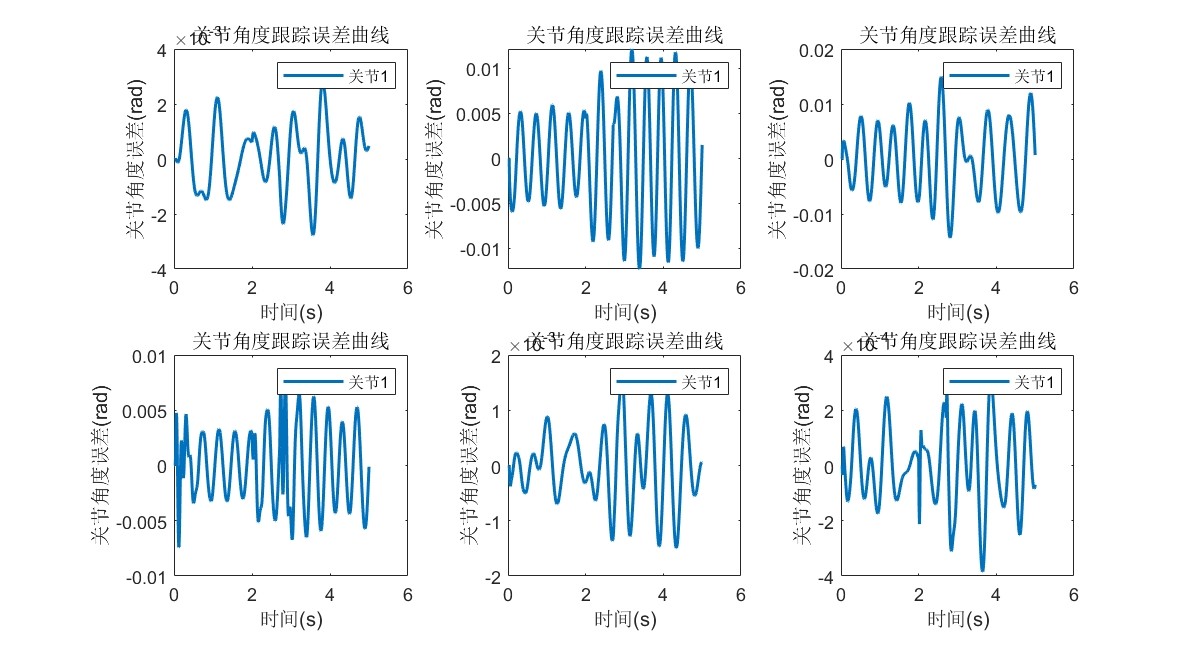
模型,基于动力学的六自由度机器人阻抗恒力跟踪控制实现,MATLAB代码,可完美运行供研究学习使用,附学习说明文档,零基础勿MATLAB,机器人动力学,恒力控制,六自由度在机器人研究领域,六自由度机器人的控制是一个热门话题,特别是涉及到恒力跟踪控制,对于很多实际应用场景如打磨、装配等至关重要。今天咱们就来聊聊基于动力学的六自由度机器人阻抗恒力跟踪控制在MATLAB中的实现过程。
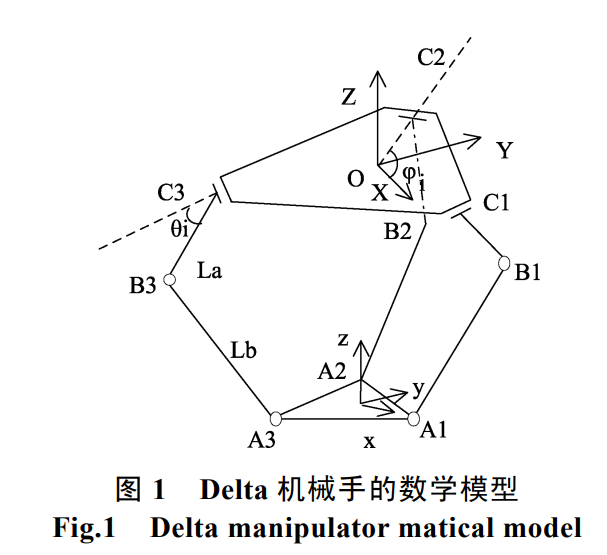
最近在折腾delta并联机器人的仿真,这玩意儿在工业上用得挺多,抓取分拣场景里特别常见。今天主要聊聊怎么用Simulink和Simscape搞运动学仿真,重点会穿插些实现代码和调试时踩过的坑。后来发现直接用MATLAB的Contact Forces Library做接触力仿真会卡爆,改成简化版的碰撞盒才勉强能跑。最后分享个调试技巧:在Simscape的Solver Configuration里把仿
本文深入剖析了XCZU47DR-2FFVE1156I异构计算芯片的技术特性与应用价值。该芯片采用双轨处理器子系统与可重构硬件加速引擎,通过深度异构架构实现高可靠性与实时性处理。其强化级可靠性设计、内生安全体系和SoC集成特性,使其成为自动驾驶、科学仪器等前沿领域的核心解决方案。文章指出,该芯片不仅拓展了系统设计边界,更推动了智能化边缘计算的发展,为开发者提供了应对复杂工程挑战的关键技术平台。
它是运用车载GPS,也就是全球定位系统,根据三角、几何的法则去。支持北斗二号/三号 1-63 号全部卫星。多系统联合定位和单系统的独立定位。(内核LDO由片上DCDC供电),再配合电子地图才能确定汽车的。便携式设备,如手机、平板电脑。单电源直接供电(不使用内部。具备有源天线检测与保护。和备份电路电源可低至。
对完成布线的物理版图进行功能和时序上的验证,验证项目很多,如LVS(Layout Vs Schematic)验证,简单说,就是版图与逻辑综合后的门级电路图的对比验证;仿真验证通过,进行逻辑综合。IC的设计过程可分为两个部分,分别为:前端设计(也称逻辑设计)和后端设计(也称物理设计),这两个部分并没有统一严格的界限,凡涉及到与工艺有关的设计可称为后端设计。芯片规格,也就像功能列表一样,是客户向芯片设
摘要: 在人工智能时代,企业竞争已从规模扩张转向组织智能化精度的比拼。传统组织面临响应滞后、经验流失和执行不稳定等痛点,而企业孪生智能体(ETA)通过代理式AI技术,实现全链路业务闭环,重塑竞争规则。ETA不仅通过人力成本节省和运营损耗降低带来显性收益,还通过转化率提升、组织敏捷度升级和知识资产沉淀创造长期隐性价值。这一变革推动企业从“成本中心”转向“价值中心”,成为存量时代的核心战略基建。
《ETA智能体系的伦理安全架构与价值边界》摘要:浙江联保网络企智孪生ETA体系构建了完整的安全伦理框架,通过三大核心机制确保AI赋能不越界。价值观注入机制将企业经营理念嵌入模型底层逻辑,通过反向压力测试持续校准决策标准;透明度协议建立全链路溯源体系,使每个决策都可解释、可验证;安全红线从源头防范价值偏离风险。该体系重新定义了人机协作边界——机器处理标准化工作,人类专注创新创造,既释放了硅基资产的复
这其中,像书匠策AI这样的科研工具,正以“协作者”而非“代笔者”的姿态,为本科生论文写作提供恰到好处的支持。例如,当你输入三篇关于“大学生社交媒体使用与心理健康”的论文,系统会高亮它们在变量定义、样本选择和结论上的异同,甚至提示:“A研究采用横断面调查,B研究为纵向追踪——结论差异可能源于方法学”。更关键的是,它提供“修改理由”说明。在CSDN等技术社区倡导的“工具向善”理念下,此类AI工具的价值
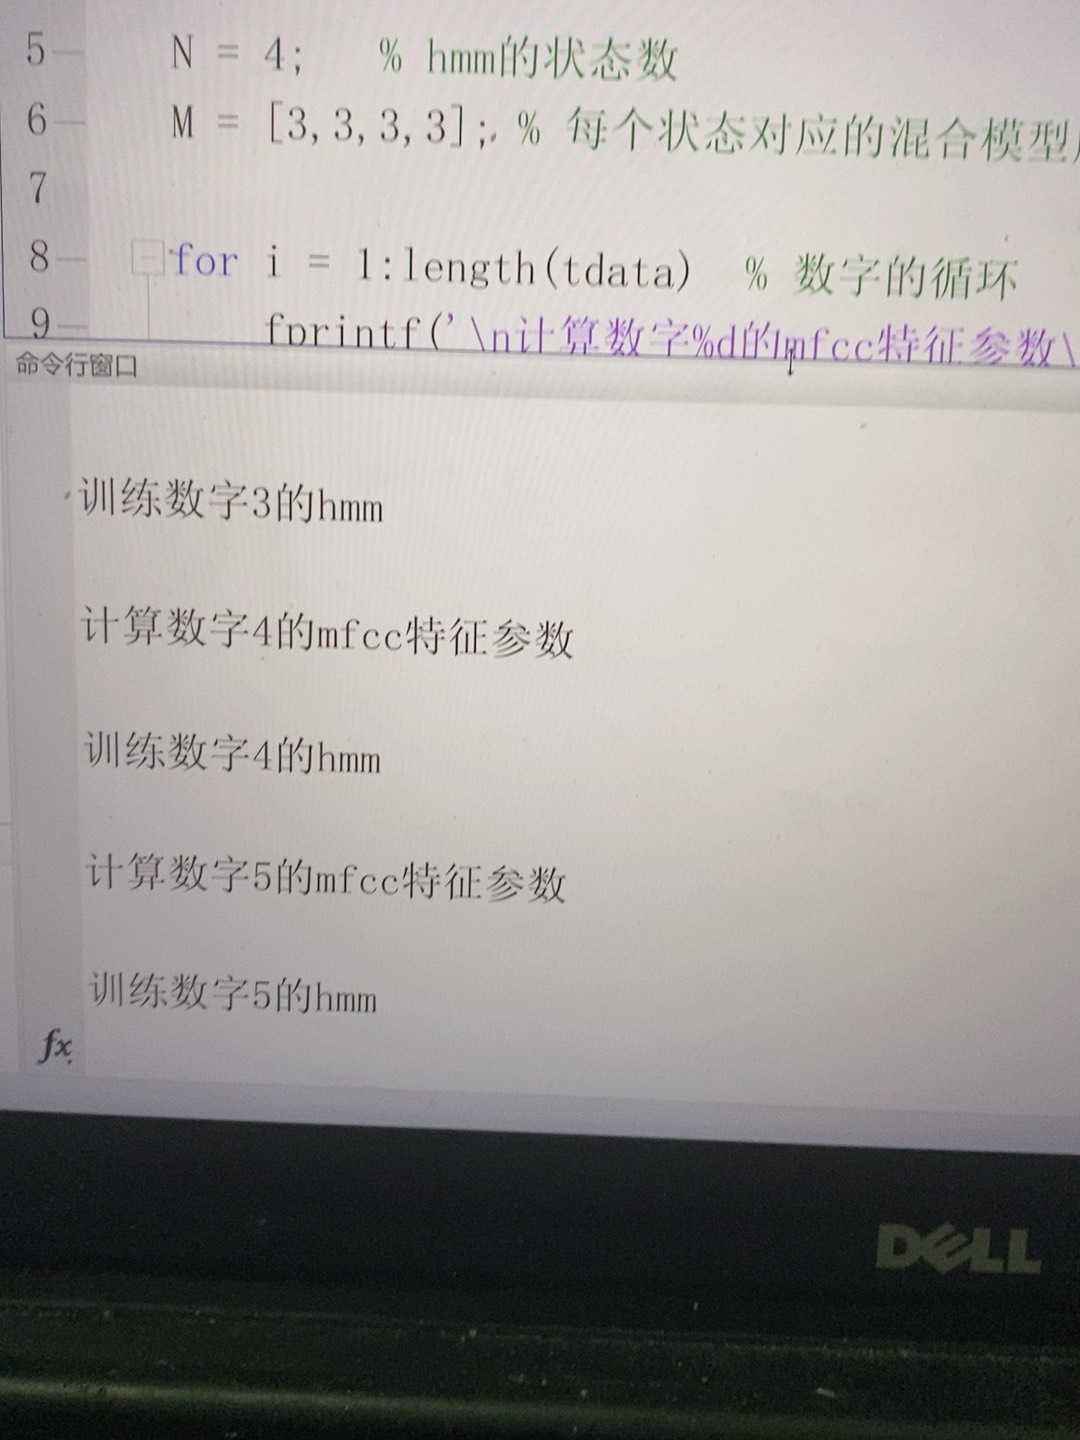
基于隐马尔可夫模型HMM的孤立字语音识别Matlab代码模板在语音识别领域,隐马尔可夫模型(HMM)占据着重要的地位。今天咱就来聊聊基于HMM的孤立字语音识别的Matlab代码模板,看看它是如何运作的。
主要介绍手机电池充电的预充,恒流,恒压,涓流的四个阶段,以及现在市面上主流快充协议(PD,PE,QC)介绍和标准电池规格书内容的解读
1.simpack与abaqus联合仿真教程2.车轨桥刚柔耦合仿真教程,柔性钢轨建模,fbi文件生成,ftr文件书写3.包括模型在工程仿真领域,车轨桥刚柔耦合仿真以及 Simpack 与 Abaqus 联合仿真都是极具实用价值的技术,今天就来给大家详细讲讲相关教程。
基带工程
——基带工程
联系我们(工作时间:8:30-22:00)
400-660-0108 kefu@csdn.net


 天工造物局


 AtomGit开源社区







 乐奇 Rokid 开放社区






 码道开发者社区
 AI编程社区
 AI Agent技术社区


 DAMO开发者矩阵


 2048 AI社区
 腾讯云开发者社区

 AI硬件创业社区


