


- @Uicore


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
UM681A 模块是和芯星通针对智能驾驶领域应用推出的高精度双频惯导组合导航车规级模块。模块基于完全自主知识产权的多系统、双频点、高性能 SoC 芯片 - UC6580A 设计,支持多系统双频联合定位或单系统独立定位,可实现厘米级定位精度。
在遮挡环境保持GNSS高精度定位的可靠性、稳定性
如果 ANT_BIAS 天线馈电和模块 VCC 主供电是相同的电源轨,则天线端引入的 ESD、 浪涌、过压会加到模块 VCC 主供电上,从而导致模块的损坏。建议 ANT_BIAS 采用独 立的电源轨,以降低模块损坏的概率。馈电电源输入后经过防浪涌、隔交流电感、ESD 防护后进入天线。 VCC_RF 不建议作为 ANT_BIAS 给天线馈电(因受限于模块体积,VCC_RF 并未做过 防雷击、防
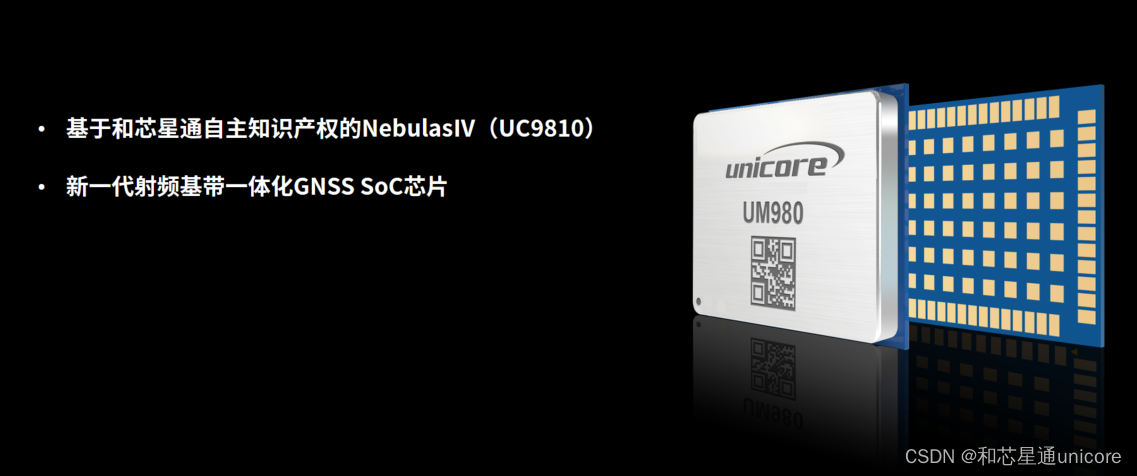
UM980 是和芯星通自主研发的新一代 BDS/GPS/GLONASS/Galileo/QZSS 全系统全频高精度 RTK 定位模块,基于和芯星通自主研发的新一代射频基带及高精度算法一体化GNSS SoC 芯片—NebulasIV 设计。内嵌的多频点抗干扰技术,完成增强的多模多频 RTK 引擎解算,显著改善城市街区和树荫等复杂环境下的 RTK 初始化速度、测量精度和可靠性。注:如遇产品升级更新,产
上电时间间隔,模块 V_BCKP 下电低于 0.4 V 后,到下一次开始上电,时间间隔必 须大于 500 ms。 上电时间间隔,模块 VCC 下电低于 0.4 V 后,到下一次开始上电,时间间隔必须 大于 500 ms。 V_BCKP 上电波形,从 10%到 90%的上升时间需在 100 μs ~ 10 ms 范围内。 V_BCKP 不可悬空或接地,当 V_BCKP 不使用时,须连接到
位置几何精度因子(PDOP)是表征卫星与用户相对位置关系几何强度的参数,用户的定位精度可以简单表示为PDOP*UERE(User Equivalent Range Error),在用户测距误差一定的情况下,PDOP越大定位精度越差,PDOP越小定位精度越高。
1 测试结果受大气条件、基线长度、GNSS 天线类型、多路径、可见卫星数以及卫星几何构型等影响,可能会有偏差。2 测量使用 1 公里基线和天线性能良好的接收机,不考虑可能的天线相位中心偏移误差。注:因产品会不断更新升级,最新的参数指标请参考和芯星通官方网站。* I 2C、SPI、CAN 为预留接口,暂不支持。5 固件版本升级后数据更新率可支持 50 Hz。3 开阔天空,无遮挡场景,99% @静态。

注产品参数信息请以和芯星通最新版官方手册为准。

UM960多系统多频点高精度RTK定位模块,尺寸只有12mm*16mm*2.6mm,支持BDS B1I/B2I/B3I/B1C/B2a、GPS L1/L2/L5、Galileo E1/E5b/E5a、GLONASS G1/G2、QZSS L1/L2/L5、SBAS,有效提高RTK定位精度和定位可靠性,主要面向智能割草机器人等应用。RTK是GNSS高精度定位的重要技术方案,UM960基于最新一代的射

UM621 系列模块是和芯星通科技(北京)有限公司自主研发的 GNSS 双频+MEMS 组 合导航模块。模块基于完全自主知识产权的多系统、双频点、高性能 SoC 芯片- UC6580 设 计,内置 6 轴惯导器件,支持多系统双频联合定位或单系统独立定位,直接输出 GNSS 与 MEMS 组合定位结果,即使在隧道、地下车库也能够实现连续定位。UM621 系列模块生产过程符合 IATF 16949;其
