登录社区云,与社区用户共同成长
邀请您加入社区
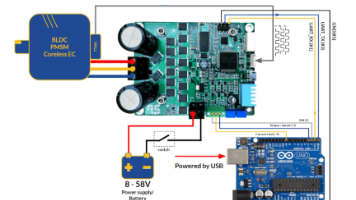
核心技术:增量式重规划 + 加速度连续平滑(S型曲线)协同,实现实时安全避障和平稳配送。 系统架构:分层规划(全局+局部+反应式),增量更新高效。 特点:D* Lite/DWA局部重规划,S型曲线Jerk受限,FOC
D* Lite通过局部代价更新实现动态环境高效避障,配合B样条/贝塞尔平滑生成符合BLDC运动学的连续轨迹。该系统在少量突发障碍时优势显著,但需注意Arduino资源瓶颈、传感器噪声伪重规划及平滑与运动学约束匹配。适用于室内机器人、仓储AGV等,宜采用分层架构与混合策略。
SysTick(System Tick,系统嘀嗒定时器)是 ARM Cortex-M 内核中内置的一个简单 24 位向下计数定时器,属于 NVIC(嵌套向量中断控制器)的一部分。它独立于芯片厂商的外设定时器,所有基于 Cortex-M 内核的 MCU(如 STM32、GD32(兆易创新)、NRF52 等)都具备这个外设。24 位递减计数器、可产生固定周期中断、内核级外设(跨芯片通用)、通常用作操作
中文摘要针对传统停车场管理效率低、人工成本高、车主体验差等问题,本文设计了一款以STM32F411CEU6为控制核心的基于机器视觉的停车场管理系统。该系统采用模块化设计,集成车牌识别、语音播报、TFTLCD显示、舵机控制等功能模块,通过车牌识别模组捕捉车辆信息并完成识别,主控芯片接收识别数据后,控制语音播报模块播报车牌号,TFTLCD显示屏实时显示车牌信息、剩余车位、停留时长及车费,同时通过输出P
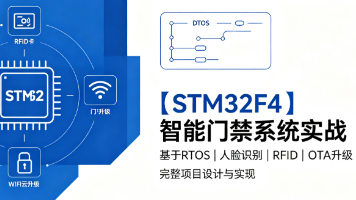
基于STM32F401的智能门禁系统,涵盖人脸识别(OV7670+ESP8266)、RFID刷卡、OTA升级、RTC同步等。硬件自研原理图与PCB,双路3.3V供电及纽扣电池备份;
摘要本文设计并实现了一种基于多态传感器数据融合的智慧仓储火灾预警系统。系统主控模块基于 ESP-WROOM-32 模组开发,该模组集成 Wi-Fi、BT 和 BLE MCU,具备强大的数据采集与多数据融合能力,能够高效处理来自各传感器的信息。传感器模块包含多种类型传感器:MQ-2 烟雾传感器,灵敏度范围为 300-10000 ppm,可精准感知烟雾浓度变化;数字温湿度模块传感器 DHT11 实时监
摘要针对传统柑橘分选依赖人工、效率低、误差大、数据无法追溯的问题,本文设计并实现了一套基于多模态信息融合的柑橘成熟度检测与重量分选系统。系统以STM32F411CEU6为控制核心,选用HX711称重传感器完成柑橘重量采集,搭配声光报警器实现重量分级分选,通过TFTLCD液晶模块完成本地数据实时显示,借助ESP8266 WiFi模块将检测数据上传至物联网云平台,按键模块用于触发数据上传与参数设置。
摘要随着智能家居产业的快速发展与安防需求的不断升级,单一模态生物识别智能门锁已难以满足用户对安全性与便捷性的双重需求。本文设计并实现了一款基于多模态生物识别的智能门锁系统,以STM32F411CEU6为主控芯片,融合AS608指纹识别模块与BE5100S双目人脸识别模块,采用模块化、分层式架构,分为感知层、控制层、执行层与交互层。硬件上完成主控单元、生物识别接口、执行驱动及电源辅助电路设计;软件上
摘要为解决小型场景水质监测成本高、实时性差、不便远程监管的问题,本文设计了一款以STM32F411CEU6为控制核心,结合TDS总溶解固体传感器、光学式浊度传感器、TFT LCD显示模块及ESP8266 WIFI模块的水质实时监测系统。系统采用模块化设计,硬件端构建主控、数据采集、本地显示、无线传输四大模块,软件端基于C语言开发,实现传感器数据采集、滤波处理、本地可视化显示及远程无线上传功能。
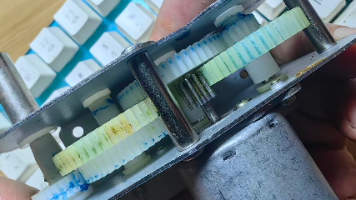
成对DIY动力模组,380有刷电机,塑料齿轮减速,金属支架,8mm输出轴,宽电压3.7-7.4V,适合坦克履带小车等。注意字数限制。</think>本文介绍一款成对坦克减速电机模组,内置380有刷电机与多级塑料齿轮减速,配备金属支架和8mm输出轴,支持3.7~7.4V宽电压,扭矩充足,适合DIY履带小车、机器人底盘等差分驱动应用,注意无编码器、需防堵转。
由于 SGP30 为通用 VOC 传感器,无法精准区分煤气与其他挥发性气体,因此不直接判定煤气泄漏,采用软件滤波 + 持续变化联合判断的方式:当检测到 VOC 数值持续大幅抬升,排除瞬时干扰后,单片机给出环境异常提示,提醒用户现场排查,仅作为辅助预警,不作为安全报警。SGP30 上电后内部传感单元加热,检测环境中的挥发性气体与氢气,依靠气体之间的相关性,通过算法间接计算出等效二氧化碳浓度。向传感器
本文介绍 HRTOS 4.0 驱动库中的 06_Storage 存储设备驱动模块,面向 51 单片机 / 8051 平台,主要实现 24C02 EEPROM 存储器驱动及软件 I²C 底层通信。文章从模块结构、24C02 读写流程、I²C 起始与停止信号、字节读写及 ACK 应答机制等方面进行介绍,并结合实际代码说明驱动的使用方法与硬件连接注意事项。该模块采用分层设计,将 EEPROM 上层读写接
串口助手输出实验运行数据,截图包含卡片 UID、扇区认证状态、卡片当前余额、充值金额与充值后余额、扣费金额与扣费后余额,以及回读校验得到的数据。1.理解 RFID 射频识别基本工作原理,掌握 RC522 射频模块通信机制,熟悉 STM32 单片机 SPI 通信时序与配置方法,了解 RFID 卡存储分区结构,明白卡片余额数据的存储方式,理解充值、扣费操作的基本流程与逻辑。不会触发余额不足提示,依旧执
本文介绍 HRTOS 4.0 驱动库中的 02_Display 显示设备驱动模块,面向 51 单片机(8051)应用开发,提供 LCD1602、OLED 128×64 以及四位数码管等常用显示设备的驱动支持。文章详细介绍各显示设备的硬件接口、驱动 API、使用方式及实现特点,帮助开发者快速完成 51 单片机显示功能开发。HRTOS 4.0 通过驱动库进一步完善 51 单片机实时操作系统的软件生态,
本文设计了一套基于 STM32F407 的智能恒温控制系统,主要由 PT100 温度采集电路、恒流源、信号放大电路、OLED 显示模块、按键输入模块以及 SSR 加热控制模块组成。系统通过 ADC 实时采集 PT100 温度信号,并将采集结果转换为实际温度值,通过 PID 算法计算当前加热功率,最终控制固态继电器调节加热器输出,实现恒温控制。同时系统支持 OLED 实时显示当前温度、目标温度和输出
<think>我们需要根据用户要求生成一个≤150字的文章摘要。用户给了一篇关于PWM调速的详细文章,摘要需要提炼核心内容。要控制字数。</think>PWM调速依赖定时器、GPIO、中断、软件状态与驱动板全链路一致。核心是算清PSC/ARR/CCR,确保对象同名映射。常见故障:函数名大小写、时钟端口错位、边界判断排除极值。修复原则:只判断加减是否越界,并同步初值。排查按信
没有中断之前,读按键最直接的办法是轮询(Polling):CPU 在while(1)里不停地问"按键按了吗?按键按了吗?……while (1)// 不停扫描按键if (Key)/* 处理按键,还要配合延时消抖 */浪费 CPU:主循环被按键扫描占满,干不了别的事;响应不及时:如果主循环里有耗时的任务(比如刷屏、延时),按键可能被漏掉。中断(Interrupt)则完全相反:CPU 平时该干嘛干嘛,按
这篇文章以 STM32F103C8T6 为例,把自己梳理的结果记录下来,主要搞清楚以下几个问题:1.怎么看 .map 文件末尾的 Flash 和 RAM 占用?2.这些数字分别代表什么?3.RAM 里的 .data、.bss、堆、栈是怎么划分的?
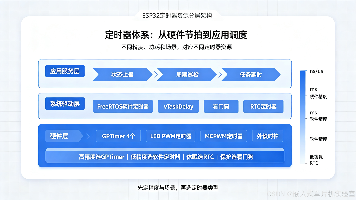
本文系统讲解ESP32定时器资源:从通用硬件定时器GPTimer到FreeRTOS软件定时器,覆盖RTC低功耗定时器与看门狗。通过分层架构和可编译示例,演示高精度定时中断实现,并给出选型原则与最佳实践,帮助开发者平衡精度、资源与功耗。
如果你正准备踏上嵌入式开发的道路,那么(Microcontroller Development Kit)绝对是你绕不开的第一站。作为ARM公司推出的旗舰级集成开发环境,它凭借强大的代码编辑、编译与调试功能,成为了STM32、NXP、GD32等主流单片机开发的标准工具,也是全球数百万工程师的首选。
本文介绍了ESP32的PWM与电机控制技术:从PWM基础原理出发,对比LED PWM控制器与MCPWM电机控制器的特性,重点讲解H桥互补输出、死区控制、直流电机调速与步进驱动方案,并给出代码实战与工程化设计要点,帮助实现工业级精准驱动。
3、代码部分MySPI.c文件。
每隔100ms做一次取数显示,其实取数加显示应该是30ms左右,我试过10ms,结果是数不动了,有时候还全是0,这里不知道为什么,deepseek也不能说准,以后有设备再排查吧。读寄存器的流程是开始I2C通信,发送设备地址(写),发送寄存器地址,重新开始,发送设备地址(读),关闭应答,结束I2C通信,等待数据接收,后存入Data,打开应答。一定是先关应答,后读数,如果反过来,读完数了,再关应答,从
<think>我们只需要根据用户要求,生成≤150字的文章摘要。用户提供了文章内容,我们需要提炼摘要。注意是“根据以下内容,生成≤150字的文章摘要”,摘要内容应该概述系统硬件设计要点。需要不超过150字。我们提取关键信息:89C51/C52单片机为核心,包括电源供电、最小系统、电机驱动、红外循迹、按键输入、状态指示、风扇驱动、蜂鸣器报警等单元,实现循迹行走、模式切换、状态提示与报警。然后简要描述
即高低电瓶的接口,可以看到在MCU中有多个VSS和VDD接口,但这只是为了方便走线,他们链接的都是同一个东西。2 NRST即NOT RESET,即在低电平的时候有效,会重启。
<think>我们根据要求生成≤150字的文章摘要。内容需覆盖主要点:视频识别门禁系统,STM32核心,人脸识别+键盘输入,功能包括录入删除修改识别、密码报警、蓝牙通知、LCD显示等。摘要应简洁。注意字数。</think>本文设计了一种基于STM32F103C8T6的视频识别门禁系统,融合人脸识别与键盘密码输入,支持人脸信息管理、密码开门、三次错误报警及蓝牙远程控制,通过LCD显示信息,具有高灵敏
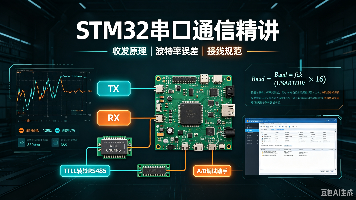
<think>我们只需要根据内容生成摘要,字数不超过150字。需要简洁概括核心要点:串口基础、波特率误差、接线规范、代码、故障排查等。注意摘要要突出主要内容和实用价值。</think>本文系统讲解STM32串口工程应用要点,涵盖USART帧格式、波特率误差成因(时钟配置、分频误差)及硬件接线规范(TTL交叉共地、RS485终端电阻与DE/RE控制),提供HAL/标准库精简收发代码,并总结乱码、丢字
本系统以STM32F103C8T6为主控,采集温度、光照、障碍物距离信息,实现超温风扇散热、弱光自动照明、障碍物过近蜂鸣报警,OLED显示数据,按键调节阈值,ESP8266将数据上传阿里云远程监测;软件做滤波与迟滞控制,适合高危作业人员使用,可进行功能拓展。
本文介绍暖风机干手器设计,涵盖红外感应、冷热风切换与湿度联锁,并复盘继电器直推IO等翻车点。采用STM32、DHT11、TCRT5000及OLED,提供完整源码与安全联锁方案,适合毕设参考。
鱼缸水质在线监测系统的设计与实现,以STM32F103C8T6为主控,结合DS18B20、SEN0189、PH-4502C传感器,实现水温、浑浊度、pH三参数实时监测,并具备超标报警、自动换水、手机APP远程查看功能。
基于STM32与三传感器(DS18B20、SEN0189、PH-4502C)构建鱼缸水质监测系统,实现水温、浑浊度、pH实时监测与超标报警、自动换水及手机远程查看。
做无人机的都知道,续航是永远的痛。电池就那么大,电机一转电量哗哗掉。很多人把注意力全放在电机和桨叶上,却忽略了飞控主控本身也在持续耗电。别小看这几十毫安的电流,在微型无人机上,主控功耗能占到整机待机功耗的一半以上。本文以最常用的为主控,从低功耗的基本概念讲起,到三种低功耗模式的原理,再到无人机场景下的具体代码实现,一步步把飞控的功耗压下去。低功耗不是简单的 "少用电",而是在保证系统功能和响应速度
基于模糊逻辑与多模式自适应控制的清洁机器人,通过传感器感知环境,由FLC将模糊输入转为BLDC多电机协同指令,无需精确模型即可智能决策。它支持标准、深度、沿墙、地毯增压等多模式自动切换,适应家庭、户外、工业等场景,并具备强鲁棒性。设计需关注规则库完备性、计算资源、EMI干扰及安全冗余。
基于STM32F103C8T6和低成本传感器(DHT11、YL-69、MQ-135、GL5528)搭建智慧大棚监控系统,实现温湿度、CO2、光照、土壤湿度四路采集,通过ESP8266+MQTT上云,手机可远程监控和操作继电器控制风扇、水泵、补光灯等,成本约百元。文章还给出选型、接线、软件设计(带回差控制)及避坑指南,可扩展LoRa、PID等。
在前面的实验中,已经使用 TIM1 生成 PWM 输出,并通过修改 PSC、ARR 和 CCR 实现了 PWM 频率和占空比控制。本篇文章继续在此基础上,使用 TIM15 输入捕获功能 对 TIM1 输出的 PWM 信号进行测量,从而实现频率和占空比检测。
本文介绍一款基于STM32F103C8T6单片机的智能晾衣架系统。系统集成DHT11温湿度、光敏、雨滴、红外传感器,通过OLED屏实时显示环境数据,实现自动收衣架(下雨)、夜间照明(天黑)和防盗报警(人体靠近)功能。支持按键手动控制和ESP8266远程监控,可通过手机App查看数据并控制晾衣架。项目硬件成本低、代码简洁,包含完整原理图、PCB设计和程序源码,适合课程设计和新手练手。
对于串联机械臂,运动学建模通常采用 D-H 参数法(Denavit-Hartenberg),通过连杆长度 a、连杆扭转角 α、连杆偏距 d、关节角 θ 四个参数描述相邻连杆坐标系间的相对位姿,构建 4×4 齐次变换矩阵,各连杆矩阵依次连乘得到末端总位姿。常用的反馈方式包括编码器(精度高,可测速度和位置)、霍尔传感器(测速,成本低)和磁编码器(抗污染能力强)。通过将机器人整体的线速度和角速度需求,反
本文介绍了中断系统与NVIC机制:中断由外设触发,NVIC通过向量表、优先级、挂起和屏蔽实现硬件管理,支持嵌套;优先级分抢占和响应,用于裁决顺序。外部中断EXTI检测引脚电平变化并申请中断,需注意相同Pin不能共用,且EXTI5-9、10-15共用回调函数。整体概述中断处理流程与关键特性。
2.STM32CubeIDE打印不了llu、lld的格式化输出,需要自己实现转字符串,然后拼接到需要打印的字符串。它不支持 %ll 长度修饰符,遇到 %llu 就把解析不出来的 “l” 原样吐出、再跟上 “u”——所以打出来永远是 “lu”。屏幕字体里小写 l 看着像 1,就成了"1u"。Keil 用的 microlib 支持长长整型, Keil→CubeIDE 迁移后会冒出这个问题。3.使用的S
<think>我们根据要求,生成≤150字的摘要。需要从给定内容中提炼关键信息:ESP32-SOLO-1-N4与WROOM-32D对比,单核160MHz,外设引脚兼容,适合低成本简单场景,pin-to-pin替换,注意供电和天线布局,不适用于新设计。摘要需简洁。</think>ESP32-SOLO-1-N4为单核160MHz,与WROOM-32D引脚兼容、尺寸一致,可免改板
黑场用于扣除环境底值;白场用于校正三个通道的响应差异;8 帧滑动平均用于压制瞬时波动;固定测色通道用于控制距离和环境光;弱光阈值用于判断未检测到物体。完成这些步骤以后,ESP-Mosaico 不再只是显示 RGB,而是形成了从外部感知、数据处理到界面反馈的完整应用链路。后续还可以把颜色结果接入 ESP-Claw,让设备回答当前颜色,或把不同色卡映射成灯光、音乐和自动化指令。
<think>我们根据内容生成摘要,≤150字。注意要点:H4高温版,105°C,其他同N4;单核够用;适用场景;价格、状态NRND等。写简洁摘要。</think>摘要:针对机柜高温达90°C场景,选用ESP32-SOLO-1-H4高温版模组,工作上限105°C,硬件与N4一致(单核160MHz、4MB Flash)。单核适合传感器采集、MQTT上传等轻量任务,外设齐全。供
<think>我们根据要求,从内容生成≤150字的摘要。必须忠实于原文,涵盖关键点:型号ESP32-WROOM-32U-N4、U.FL外置天线适合金属外壳、尺寸短、无PSRAM、4MB Flash、接口齐全注意GPIO 6-11/12/15、功耗峰值350mA、Deep-sleep低、但零件状态不适用新设计,建议S3/C3。保持摘要精炼。注意字数限制。</think>本文介
<think>我们只需要根据内容生成摘要,不超过150字。内容是关于ESP32-WROOM-32-N4模组的介绍,包括特点、对比、注意事项等。摘要需要简洁概括核心要点。注意字数限制。</think>ESP32-WROOM-32-N4为早期模组,双核240MHz,4MB Flash,支持Wi-Fi/BT4.2,与32D管脚兼容但封装不同。状态不适于新设计,老产品可继续用。注意
嵌入式硬件
——嵌入式硬件
联系我们(工作时间:8:30-22:00)
400-660-0108 kefu@csdn.net


 DAMO开发者矩阵

 openEuler 社区

 AI硬件创业社区





 DeepSeek技术社区