- @m0_52011717


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
IIS3DWB支持SPI/I²C数字接口,假设使用**SPI**(更常见于高速场景),其最大时钟频率通常可达传感器支持的极限(例如10MHz或更高)。需查阅数据手册确认IIS3DWB的SPI最高速率。- 若传感器SPI时钟支持10MHz,传输一次数据(例如3轴×24位=72bit)需耗时:

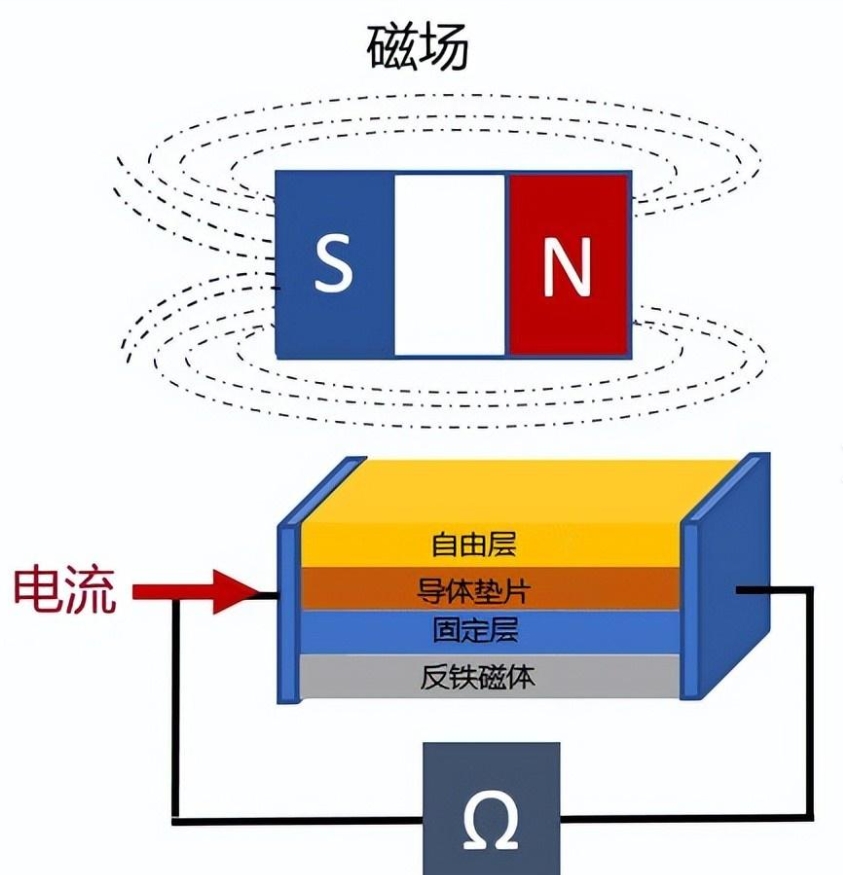
重点掌握半导体的霍尔器件和霍尔集成电路、磁敏二极管、三极管等的工作机理及其应用电路;学会磁场的测量方法、分析几种实际应用电路的原理,能自行设计几种测量和控制电路。重点:掌握半导体的霍尔器件和霍尔集成电路、磁敏二极管、三极管等的工作机理及其应用电路;(2)磁敏二极管、三极管的工作原理。(2)磁敏二极管、三极管的应用电路。(1)磁敏传感器的定义及其分类;(1)霍尔集成电路的应用电路;(1)霍尔效应及器
掌握传感器的定义和几种分类方法,熟练掌握基本特性参数、基本测试单元和控制单元的构成及其原理,了解传感器的转换原理,通过几个传感器的应用实例电路,认识其在各行业中的重要性。重点:传感器的基本特性参数、基本测试单元和控制单元的构成及其原理。(1) 传感器的转换原理;难点:传感器的动态特性。(2) 传感器的应用。
通过本章的学习,熟悉并掌握温度传感器的工作原理和硬件组成结构。熟练掌握热电阻、热电偶、热敏电阻、结型半导体温度传感器及集成温度传感器的测温原理和测量与控制原理,深入理解其典型的应用电路,并会设计实际的简单的应用电路;热电阻、热电偶、热敏电阻、结型半导体温度传感器及集成温度传感器的测温原理和测量与控制原理。(4)结型半导体温度传感器的原理及其典型的应用电路;(3)热释电器件、集成温度传感器的工作原理
电池的荷电状态(State of Charge, SOC)是指在特定的放电速率下,电池当前存储的电量占其额定容量的百分比。准确估计SOC对于电池管理系统(BMS)至关重要,因为它有助于优化电池性能、延长使用寿命并确保安全操作。:该方法基于电池的开路电压与SOC之间的关系进行估算。通常需要让电池静置足够长的时间以达到平衡状态,然后根据测量得到的开路电压查询预先建立好的OCV-SOC表来确定SOC值。
通过以上代码示例和调试方法,可以快速验证FOC算法的核心模块。建议从仿真开始,逐步过渡到硬件调试,同时结合示波器或逻辑分析仪观察实际波形。代码将保持简洁,并附带关键注释。以下是一些针对FOC算法的。

MPC控制算法,全称Model Predictive Control(模型预测控制),是一种基于系统动态模型的控制技术。它的工作原理是通过数学模型预测系统的未来行为,并基于这些预测结果来优化系统的控制输入,从而实现期望的输出。MPC控制算法的核心在于其预测模型,这个模型可以根据系统的当前状态信息预测未来的系统状态。预测模型的形式并不固定,可以是状态空间方程、传递函数、阶跃响应模型、脉冲响应模型、模
网络的传输速率不高,是因为采用了 13.56MHz 的 ISM 通信频率。WSN 的应用环境千差万别,需要针对每一个具体应用的需求,标签(Tag):由耦合元件及芯片组成,每个标签具有唯一的电子编码,附。也可称为处理层,解决的是信息处理和人机界面的问题。某个节点的故障并不会影响整个协议的运行,提高了网络的强健性。由于节点的能量有限,因此需要考虑节点的能量消耗以。通过节点定位,达到路由决策的目的,流,

磁编码器(Magnetic Encoder)是一种传感器,它通过检测磁性材料的磁场变化来测量旋转或线性位置。编写用于读取磁编码器数据的C语言程序时,您需要根据具体的硬件接口和编码器类型进行调整。以下是一个基本的框架,假设我们使用的是一个增量式磁编码器,并且它通过通用异步收发传输器(UART)、SPI或I2C与微控制器通信。

轮式里程计(Wheel Odometry)和惯性测量单元(IMU)的融合通常采用某种形式的滤波技术,最常见的是卡尔曼滤波器(Kalman Filter)或其变体,如扩展卡尔曼滤波器(Extended Kalman Filter, EKF)、无迹卡尔曼滤波器(Unscented Kalman Filter, UKF)或粒子滤波器(Particle Filter)。- **轮式里程计**:从轮子的编码