登录社区云,与社区用户共同成长
邀请您加入社区
有大佬会使用stm32指南者板子通过霍尔wcs1800传感器通过串口输出要测量电线的电流值。
librtmp
一、什么是中断1.中断即打断,实至CPU再执行当前程序时,由于系统出现了某种需要处理的紧急情况,CPU暂停正在执行的程序,转而去执行另一段特殊程序来处理的出现的紧急事务,处理结束后CPU自动返回到原先暂停的程序中去继续执行,这种执行过程由于外界的的原因被中间打断的情况成为中断。2.中断的作用:中断使得计算机系统具备应对对处理突发事件的能力,提高了CPU的工作效率,如果没有中断系统,CPU就只能按照
rt-thread4.1.1在配置pwm以及在其它外设上是我用的比较顺利的版本,配置过程中基本上没什么报错,并且官方教程也都使用.
Elasticsearch query查询;python向量库;bm25搜索,精准匹配
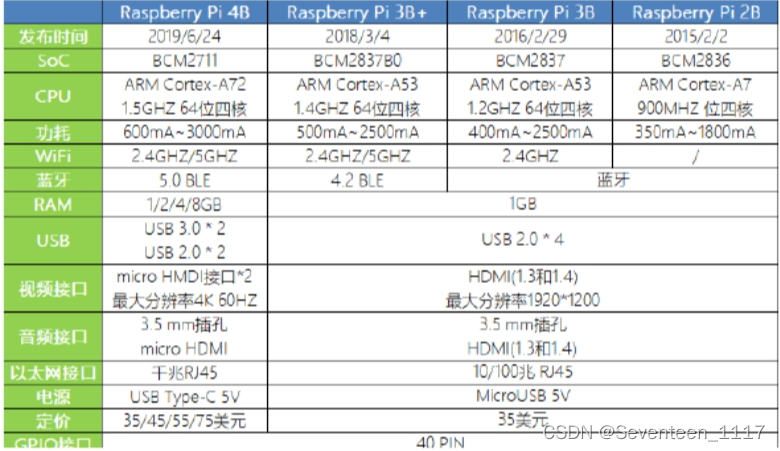
树莓派(Raspberry pi)是一个主要跑Linux系统的一个小型电脑,可以将树莓派连接至屏幕、笔记本、键鼠等设备使用。1.树莓派的各类型号差异。
第三步 前面配置正确完成以后,更改自己我手机的热点和密码,初始化后单片机会自动连接wifi,注意如果使用aduino事例的话 ,他会默认是开发板作为路由器模式,需要手机去连接,我尝试过这种做法,但是效果及其不稳定。最后打开串口助手,即可获取到网络地址,直接访问该网络地址即可实现视频图传。****在这过程中我也因为摄像头初始化失败,只要保证引脚没有接错,如果还是不能直接初始化,那么就简单的解决方法就
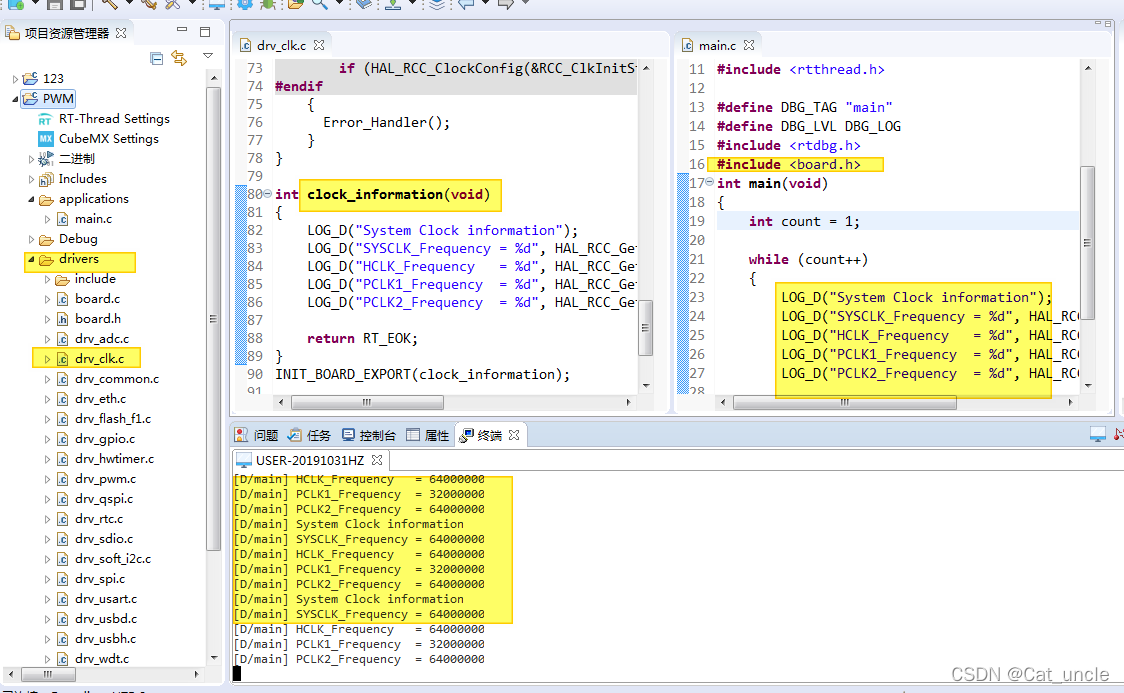
记录一次rt-thread studio与CubeMx配合构建工程前言最近在入门rtthread操作系统,教程挺多的但是内核入门教程挺多rt-thread studio的配置教程有点少。之前配置工程的方法是用RTT创建工程,cube复制配置函数感觉有点麻烦。提示:以下是本篇文章正文内容,下面案例可供参考二、使用步骤1.创建工程工程创建好后编译下载到板子。把clock_information的打印信
V4L2子系统是Linux内核中视频采集与处理的核心框架,广泛应用于嵌入式视觉应用。本文以i.MX8MP-EVK开发板为例,深入剖析V4L2的架构设计与实现原理。文章首先介绍了V4L2在嵌入式系统中的重要地位,然后通过分层架构图详细讲解了虚拟文件层、V4L2核心层、驱动层和硬件抽象层的功能模块及交互机制。重点分析了主设备(video device)和子设备(subdev)的注册流程、数据流传输路径
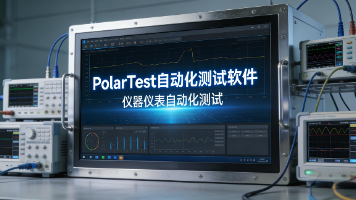
它的核心使命是:在实时、高井发的仿真测试环境中,自动、完整、同步地记录所有输入、输出和内部状态数据,为测试结果的验证、故障的精确诊断和测试过程的可重复性提供不可辩驳的证据链。PolarTest的数据追踪和分析做到了将物理设备状态映射为数字线程中严格有序的事件流,当每个传感器数据点被赋予精准的时间坐标,工程师才能从混沌的工业大数据中还原出清晰的设备生命轨迹,实现从“故障后维修”到“量子级预测”的范式
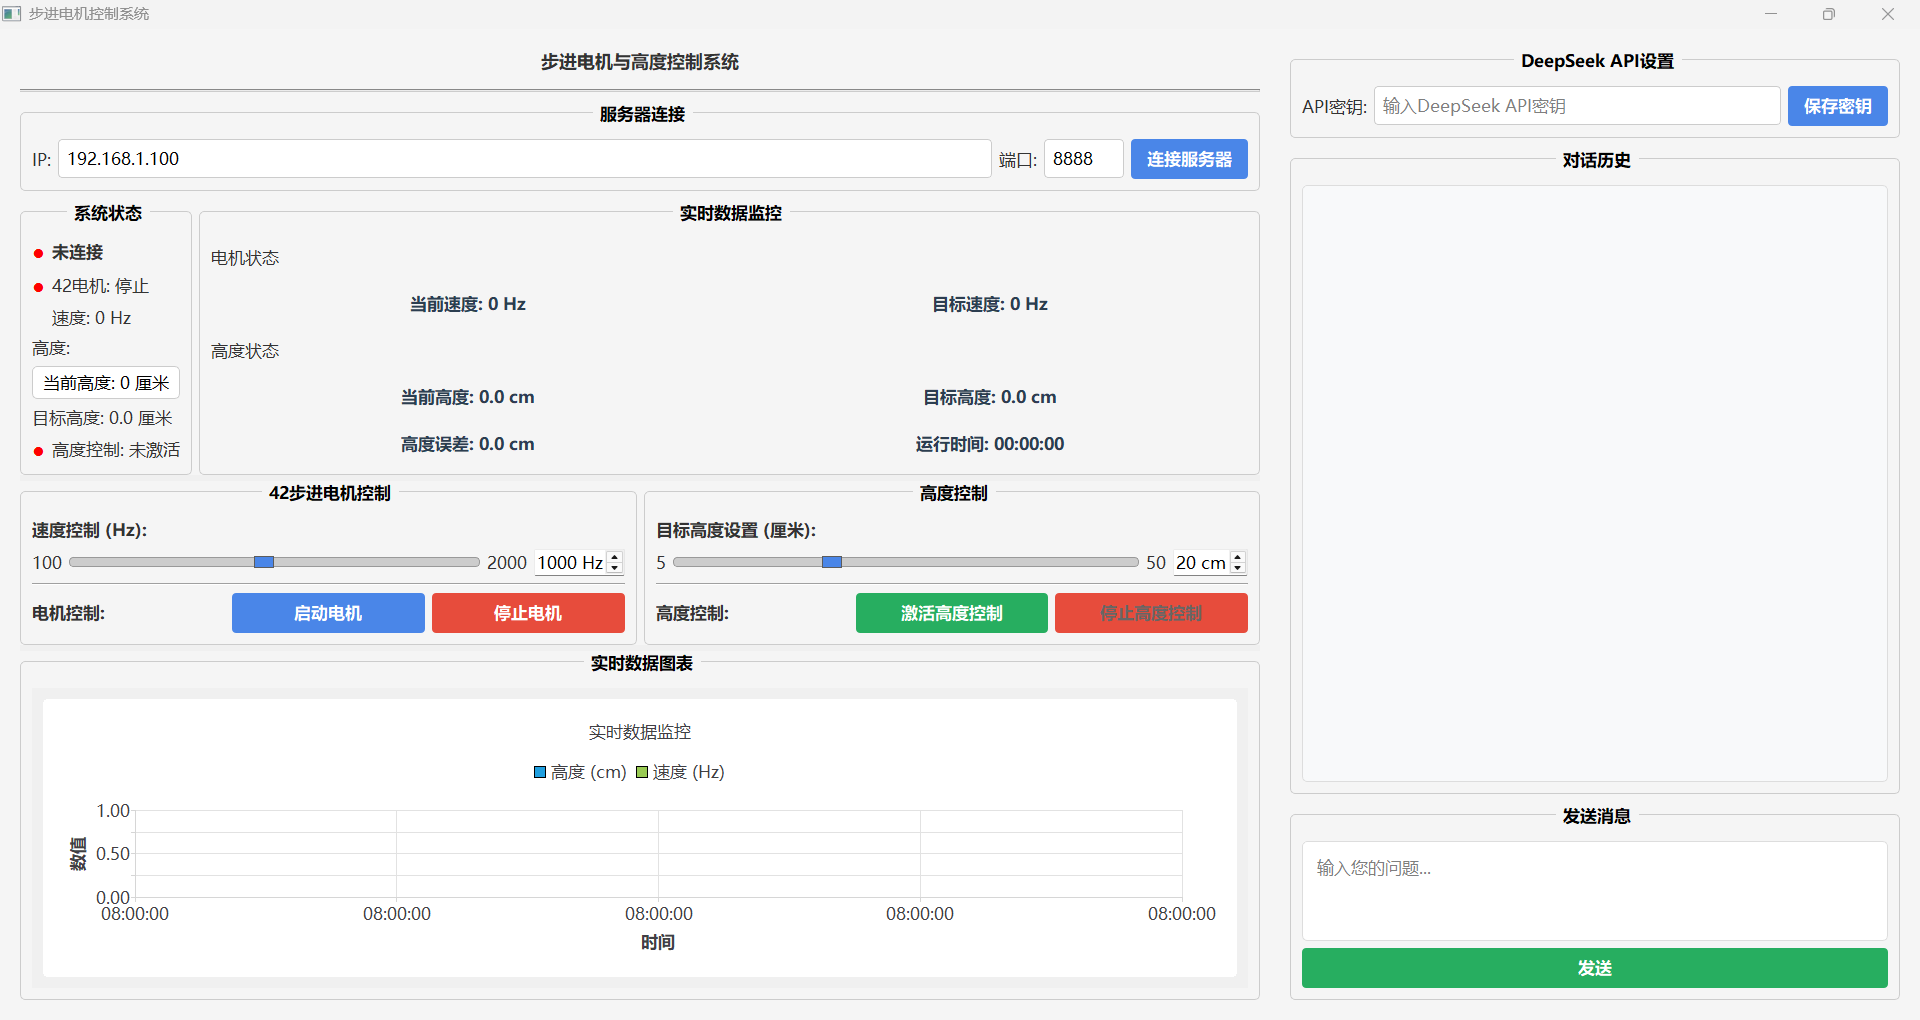
【PyQt5+Socket+DeepSeekAI智能对话:构建树莓派无线步进电机控制与监测系统】本项目旨在构建一个基于 PyQt5 的桌面操作界面,实现与树莓派5的无线通信,控制42步进电机,同时实现实时高度检测与控制。系统还引入了 DeepSeek AI 对话接口,用户可通过界面直接提问和交互,扩展智能助手功能。
本次实验完成了 Ubuntu 虚拟机的安装与配置,掌握了 Ubuntu 常用命令和文本编辑软件的使用方法。通过修改软件源为国内镜像,有效解决了软件下载速度慢的问题。在 Ubuntu 和 Windows 两个平台下分别使用 gcc 编译了多文件 C 语言程序,并掌握了 Makefile 自动化构建工具的使用。整个实验过程加深了对 Linux 操作系统和 C 语言编译流程的理解。
中的仪器仪表自动化测试功能具备卓越的兼容性,全面支持多种通信协议与信号类型,可灵活适配各类测试环境。该系统基于成熟稳定的架构构建,具备高度的可扩展性,能够随测试需求变化持续演进,为测试流程的优化与升级提供坚实支撑。全面支持Reset(重置)、Read(读取)、Write(写入)、ReadGroup(读取组)、WriteGroup(写入组)、StartCapture(开始捕获)、StopCaptur
物联网设备需要支持远程固件更新和配置管理。本文介绍传感器系统的OTA更新架构、差分升级和远程配置管理。
测量传感器阻值的几种方法
爆改火山引擎demo ,适配自己的PCBA板。豆包,乐鑫 ESP32
本文档完成树莓派Pico官方C/C++SDK 703页技术文档(28.6万字)的完整汉化,包含纯中文版和中英对照版,采用API翻译+人工校对确保术语准确性(如PIO状态机等专业表述)。文档保留原版图表格式与可点击目录,为方便传播添加了不影响阅读的淡水印。开发者可通过关注指定CSDN账号并留言"Pico中文手册"获取下载指引。
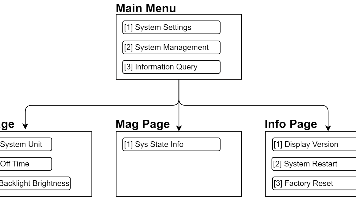
在Dev-C++编译器上实现双向链表多级菜单界面设计框架
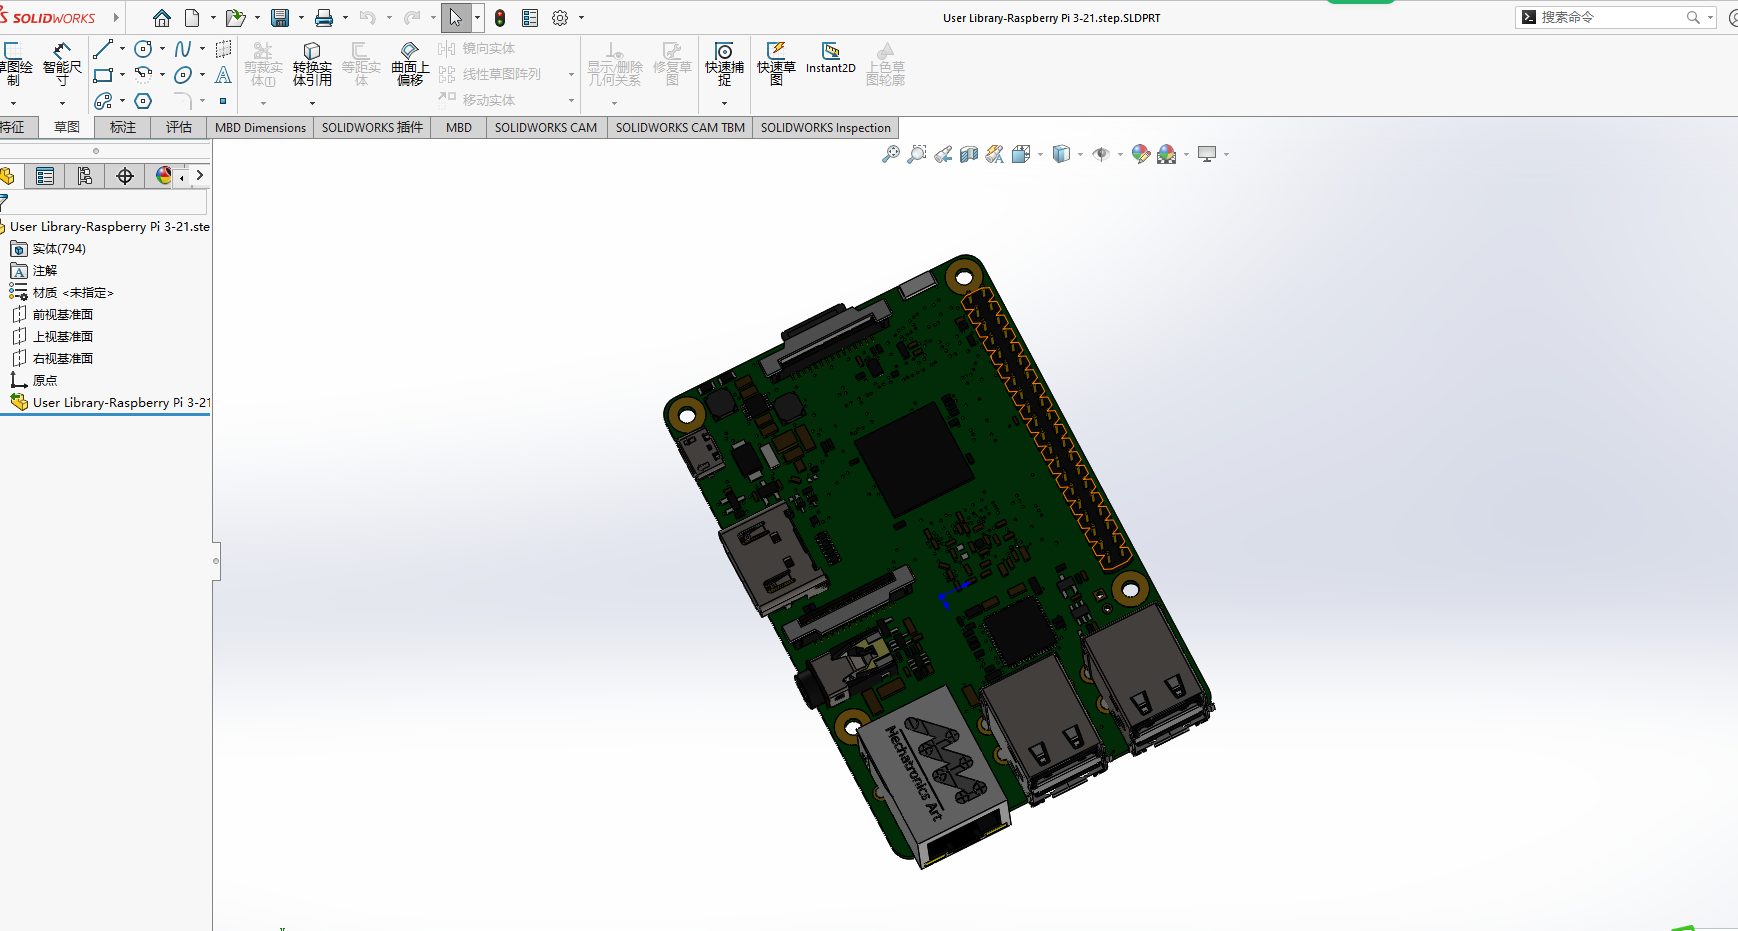
树莓派3B的CAD和SLDPRT、SOLIDWORKS、STEP格式图纸。可以3D打印,制作外壳等使用。
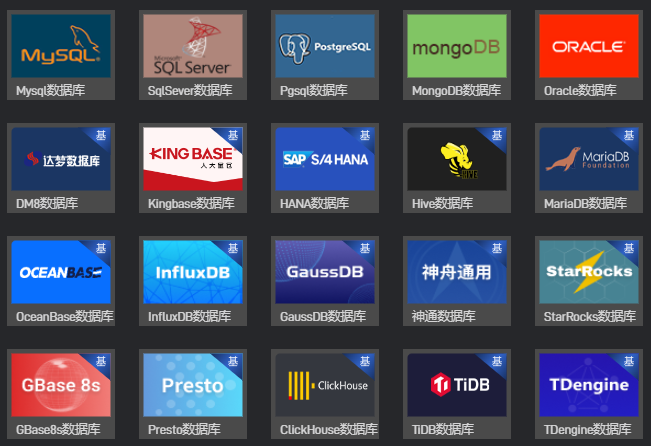
山海鲸4.4.0版本后,对数据接入功能进行了大幅的提升,不仅新增了多种类型的数据接口,还对API数据接口进行了升级,增加了更丰富的Header和Data的配置项。此外,在数据库分组中还增加了多款支持信创的国产数据库,今天就带大家来了解一下具体相关内容。
这些平台有丰富的学习资源和示例项目,程序相对简单,更贴近硬件,使初学者能够轻松入门,迅速取得成就感。我精心整理了一份包含「单片机入门到高级教程+工具包+22个热门项目」的学习资料,虽然数量不多,但都是精华,可帮助你掌握嵌入式开发所需的知识和技能。如果感兴趣,请在评论区留下666,然后私信我一个六,我将免费分享这些资源给你。但使用树莓派需要广泛的知识,对开发水平要求较高。总之,初学者可以从单片机开始
笔者最近发现onenet平台更新了,新的onenet好像不能再和以前的接入方式一样,转而使用新的设备管理方式了。不过笔者试了一下之前的配置如果设备没有下线的话还是能用,还有onenet也开始搞缩窄功能和新增收费了感觉要和阿里云一样了.....介绍的比较粗略主要是代码贴出来比较多,可以自行参考修改,使用起来还是比较简单,如果对接入onenet的方式感兴趣可以去参考新onenet的接入方式和数据平台的
如果你的地区或目标行业对嵌入式Linux有较高的需求,那么继续深入学习嵌入式Linux可能会有更好的就业机会。另一方面,JAVA在互联网行业有很广泛的应用,如果你的地区或目标行业对JAVA开发人员有较高的需求,转向JAVA也是一个有潜力的选择。但如果你对JAVA更感兴趣,并且互联网行业对JAVA开发人员的需求较高,转向JAVA也是一个有潜力的选择。兴趣和擅长:首先,你应该考虑自己对嵌入式Linux
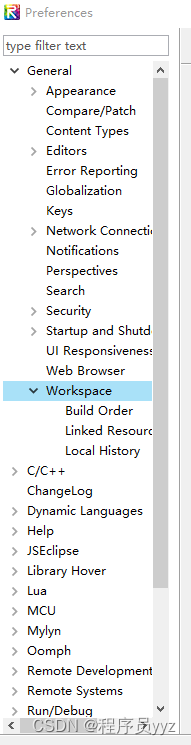
出现这样的问题可能是你启动real-evo时误将工作空间选错,而原来的工程文件在其他地方有记录,导致导入工程时检测到工程已存在,所以报错。
解决 "error while loading shared libraries: libpng12.so.0: cannot open shared object file: No such file or directory"问题
报错的原因是CCS设置workspace(工作区)的文件夹命名包含中文字符了。
架构描述:飞控半实物仿真系统以搭载实时操作系统、飞行仿真模型与环境模型的实时仿真平台为核心,搭配供配电单元、信号调理与故障注入单元构成半实物仿真测试设备,经由综合配线单元统一交联飞控计算机被测件、操作杆组件、转台舵机等物理真件、视景单元及动力/航电等外部交联系统,借助以太网、航空航天专用总线、CAN、RS422/485、模拟量 ANA、离散量 DIO 等多类信号与总线通道,构建完整闭环半实物仿真试
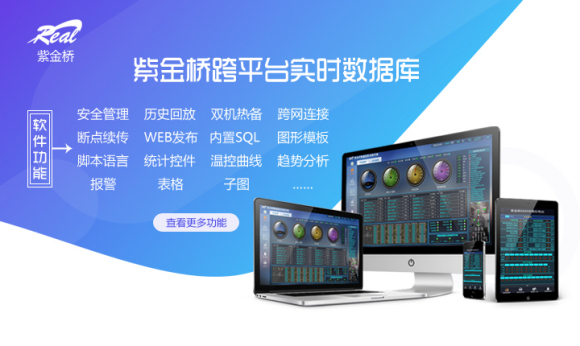
一、紫金桥跨平台实时数据库介绍 紫金桥跨平台实时数据库RealHistorian是紫金桥公司于2020年2月24日正式发布!是国内首款纯国产跨平台实时数据库、跨平台组态软件! RealHistorian是一款基于C/S和B/S结构的实时数据库集成应用平台,其单机数据容量大,且采用最新的超文本标记语言实现多端一体化的WEB访问,完美支持手机、平板等多种移动设备浏览,有效提高智能设备的自动化水
ISDT完成对 ST Stellar 32位汽车MCU的适配,助力下一代汽车电子系统实时性能分析
离线串口数据记录仪
本文介绍了戴尔SC4020存储的数据恢复方案。当存储因多块硬盘损坏导致官方无法修复时,采用底层数据恢复方法:首先提取硬盘镜像文件,逆向解析16进制结构,重建由SSD和HDD组成的多层虚拟空间(包括分布式0层、RAID虚拟化的1层和类文件系统的2层)。通过解析各层元数据,重组受损的LUN空间,最终使用数据恢复工具导出文件。该方法可有效应对元数据丢失等情况,必要时以空数据填补损坏扇区。文章展示了从底层
《时序数据库选型指南:从IoTDB看未来数据管理趋势》 本文全面剖析了时序数据库的核心特性与应用场景。随着物联网和大数据技术的普及,时序数据库凭借高效写入、压缩存储和快速查询能力,在工业监控、金融分析等领域展现出独特价值。文章重点介绍了国产开源时序数据库IoTDB的四大优势:树状数据模型与工业场景高度契合、自研TsFile格式实现超高压缩比、强大的乱序数据处理能力,以及轻量化的边云协同设计。通过上
时序数据库与实时数据库,作为两种在特定领域表现出色的数据库类型,正逐渐受到业界的广泛关注。时序数据库以其对时间序列数据的高效存储、查询和分析能力,在物联网监控、金融分析等领域大放异彩;而实时数据库则以其对数据实时性、一致性和可靠性的严格保证,在工业自动化、实时交易系统等对时间敏感的应用中占据一席之地。
第六届计算机图形学、人工智能与数据处理国际学术会议(ICCAID 2026)将于2026年10月16-18日在中国南昌举行。本次会议主要围绕"计算机图形学、人工智能与数据处理"的最新研究展开,旨在荟聚世界各地该领域的专家、学者、研究人员及相关从业人员,分享研究成果,探索热点问题,交流新的经验和技术。
本文提供了ABB RobotStudio软件的详细安装指南。首先需要从指定链接下载安装包并解压,然后运行setup.exe文件。安装过程中需注意:1)选择合适语言;2)全程点击"下一步";3)确保安装路径和电脑用户名不包含中文字符。安装完成后还需执行注册程序(32位和64位),最后点击确认完成整个安装流程。该指南特别强调了避免中文路径的重要性,以确保软件正常安装运行。
UniversalWatermarkDisabler2(UWD2)是一款专为Windows Insider测试版设计的工具,可清除桌面右下角的"测试水印"。该工具仅支持x86架构CPU,通过向explorer.exe注入指令来阻止水印绘制功能。使用时只需运行exe文件即可生效,但重启后需再次运行或设为开机启动。需要注意的是,UWD2无法清除"激活Windows&quo
这两款软件都是完全免费的,没有任何广告干扰,使用体验干净纯粹。用户只需设置好倒计时时间,点击开始按钮即可启动倒计时,软件图标会显示在桌面右下角菜单栏。第一款软件是AarClock倒计时软件,它最大的特点是无需安装,下载后即可直接使用。双击软件可以将其悬浮在桌面上,方便随时查看。第二款软件是倒计时程序,体积非常小巧,仅有13.5KB,同样无需安装即可使用。软件界面设计简洁明了,只保留了最核心的倒计时
rg45接口外观图,,其实在100兆网络中实际只应用了4根线来传输数据,另4根是备份的.传输的信号为数字信号,双铰线最大传输100米距离,线材要求CAT-5e(5类增强线,俗称超五类),接头接法与10M/100M完全兼容。rj45接口是常用的以太网接口,支持10兆和100兆自适应的网络连接速度,线材要求CAT-5(5类线),接头接法与10M完全兼容。Tranceive Data- (发信号-)Re
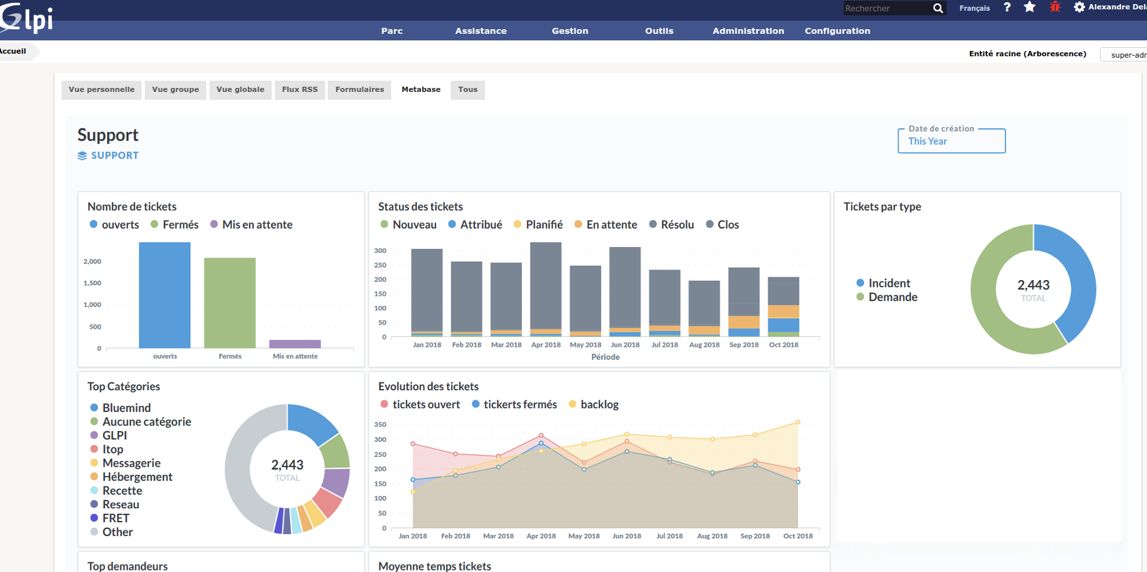
Metabase 使用目录1. 简介及安装使用1.1.metabase简介1.2. 安装步骤2. Getting started2.1.2.2.3. Troubleshooting and getting help3.1.3.2.3.3.1. 简介及安装使用1.1.metabase简介metabase主要功能创建数据集、在线可视化分析、生成分析图表、构造dashboard、定时任务报表、数据分析模
深耕智慧教育物联|广东理源智能,构建校园数字化全链路解决方案
摘要 本文探讨了智能焊接监控系统的构建与应用。传统焊接生产依赖人工记录,难以获取焊接电流、电压、气体流量等关键过程数据。通过工业物联网技术,可在不改动原设备的情况下,建立从现场感知到云端分析的完整数据链路。系统采用四层架构:现场感知层采集电流、电压等信号;设备采集层进行滤波处理;边缘网络层实现协议转换;平台应用层提供监控分析功能。南京鼎业电气通过传感器、边缘计算等技术实现了焊接过程数字化,为企业提
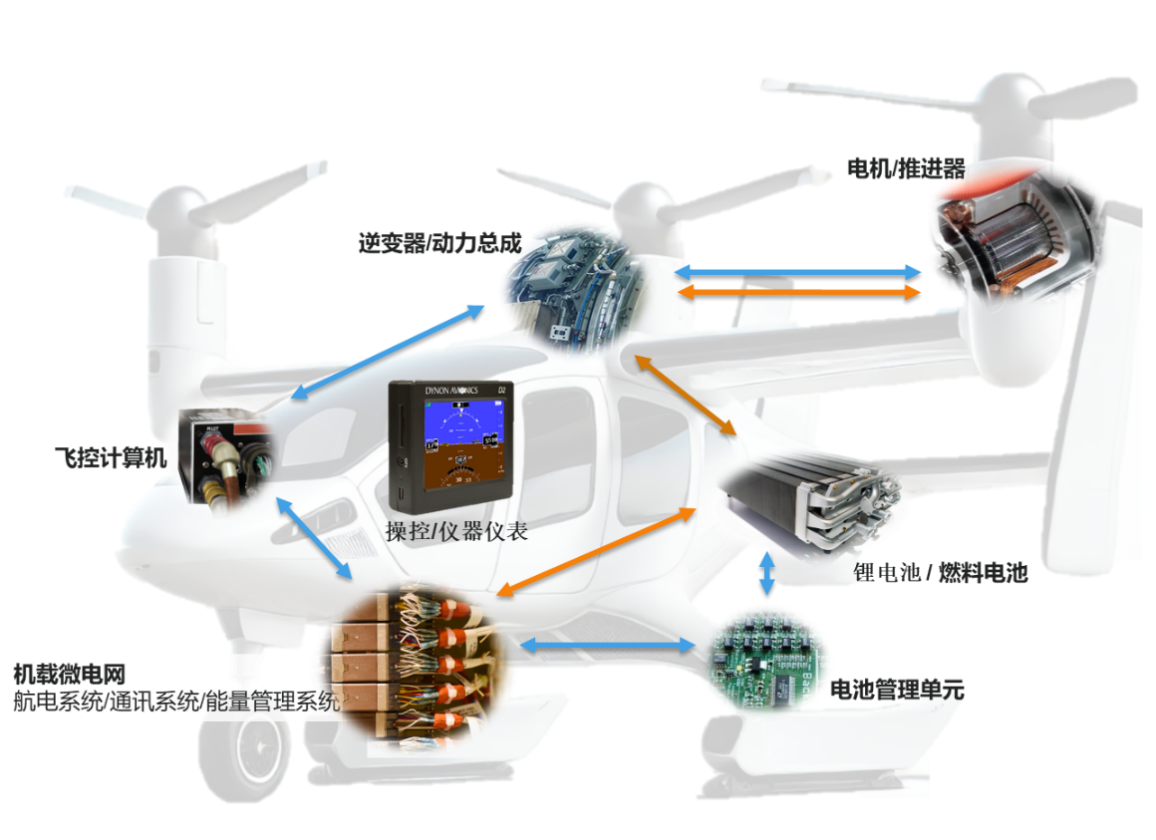
在无人机自主飞行的核心技术链条中,惯性测量单元(IMU)的精度与可靠性直接决定了整机的控制上限。高精度IMU对无人机系统的提升是全方位的,尤其在导航精度、稳定性、自主性和可靠性等关键性能方面。它通常是实现专业级和工业级无人机应用的核心传感器之一。
无人机在进行任何形式的飞行时,必须了解空中平台的方向、其运动的性质以及飞行方向。通常用于测量此运动的是IMU,IMU提供无人机在横滚、俯仰和偏航方面的加速度和角速度数据。常见应用包括控制和稳定、测量和测试。
数字人视频正在成为短视频领域的新风口。2023年数据显示,数字人短视频账号数量同比增长300%,其变现效率比真人视频高出20-30%。数字人视频在知识付费、电商直播等场景展现优势,主要得益于三大技术突破:形象克隆、语音合成和智能口型匹配。数字人视频7×24小时的稳定输出、统一质量和高互动性完美契合平台算法需求。制作成本降低80%,测试迭代更高效,商业转化率提升30%。未来数字人技术将向交互升级、情
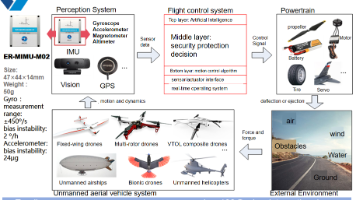
姿态控制精度与系统集成度现已成为制约无人机性能提升的关键瓶颈。无人机通过IMU集成的陀螺仪与加速度计,实现对三维空间姿态(角速度、加速度)数据的实时测量,数据传递至飞控系统,能得到无人机的姿态、速度、位移等信息,无人机稳定飞行的核心依赖于IMU的精度与可靠性。
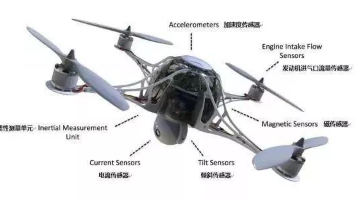
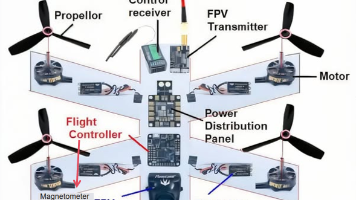
惯性测量单元(IMU)作为无人机飞行时运动感知的核心部件,它通过整合陀螺仪、加速度计,有时还包括磁力计、气压计等多种传感器的数据,全面掌握无人机的运动状态。这些信息对于飞行控制、姿态稳定和导航至关重要。因此,选择一个适合无人机的IMU是非常重要的,其性能直接影响无人机的飞行控制与姿态稳定。
在无人机飞速发展的浪潮中,精准、稳定、可靠的姿态感知是实现自主飞行、复杂机动和环境适应的关键。其优异的零偏不稳定性、角度随机游走和动态响应性能,为无人机实现精准悬停、稳定飞行、快速机动和可靠导航提供了坚实的技术保障。MEMS三轴陀螺仪集高精度、小体积、轻重量、宽温域、低功耗等优势于一身,完美契合现代无人机对姿态感知核心传感器的高要求。,能够快速捕捉无人机的高速机动,为飞控算法提供高频、实时的角速度
本课程为2024年全国大学生物联网设计竞赛安谋科技赛道专用的安芯星辰开发套件。通过本套课程的学习,用户可以从最基础的IO控制开始,逐步探索MM32的各种功能,定时器、中断、PWM等。此实训套件具有丰富的板载外设资源和多种拓展接口,可轻松实现外接模块或基于此实训套件搭建实验,从而进行多种嵌入式物联网创新设计。学生既可以使用联网竞赛实训套件开展多种嵌入式实训实验、物联网实训实验、智能硬件开发实训实验等
嵌入式实时数据库
——嵌入式实时数据库
联系我们(工作时间:8:30-22:00)
400-660-0108 kefu@csdn.net


 乐奇 Rokid 开放社区






 天工造物局

 openEuler 社区











 DAMO开发者矩阵




 2048 AI社区
 AtomGit开源社区