登录社区云,与社区用户共同成长
邀请您加入社区
第二点是很多人忽略的『效率动机』。ARMv7-A 的向量表里放的是指令(通常是一条 B 或 LDR PC),因为 A 系列异常发生时CPU 只是把 PC 指到表项地址,接下来『怎么跳、跳到哪』由表里的指令决定,这给了操作系统把向量表重定位到高端地址 0xFFFF0000 的灵活性。【原理要点】理解『入栈/出栈是硬件做的』这一点,是理解后面所有中断 Bug 的钥匙:它解释了为什么 ISR 里不需要手
在嵌入式 ARM 终端上把指纹特征提取与比对运算放进 TrustZone 安全世界,让明文模板永远不进入富世界内存,是降低操作系统双因素认证被 dump 提取风险的关键工程路径。
本文介绍将ST LSM6DSV16X裸片直接接入SoC I²C总线,通过直读寄存器并组装出与载板完全一致的12字节姿态数据块,实现无需MCU中转的纯Linux直读方案。重点揭示三个“静默失效”陷阱:地址不稳定(SA0悬空)、配置回读自洽但结果错误、融合输出延迟导致误判,并通过Python探针与Rust台架程序验证,确保数据逐字节兼容。项目开源于Apache-2.0,支持嵌入式机器人等场景下的高可靠
本文通过STM32CubeMX配置时钟树,利用外部8MHz晶振经PLL倍频至72MHz系统时钟,实现对LED闪烁速度的控制。采用CPU_Delay()软件延时函数,其执行时间受主频影响,从而直观展示时钟配置对系统行为的影响。结合GPIO初始化与寄存器操作,详细解析了时钟使能、分频配置及硬件寄存器映射机制,强调外设需开启时钟方可工作,并指出软件延时的局限性。最终实现PF8引脚输出方波,验证时钟树配置
GMSL 相机点不亮,本质不是"难",而是链路长、故障点被同一句"没图"掩盖住了。电源 → 时钟 → LOCK → I2C 透传 → CSI,从前往后,一级一确认。绝大多数"死相机",都死在前三级别。下一篇我们专门啃最核心的第三级——Link 物理锁定 LOCK:锁不上时到底该按什么顺序查。本文首发于微信公众号「具身视觉时代」,专注车载 / 机器人相机(GMSL · MIPI · ISP · Je
本文围绕 STM32F1 芯片的 RCC 复位与时钟控制模块及整体时钟树展开学习分析。首先介绍芯片四个原始时钟源 HSE、HSI、LSE、LSI 各自特性与适用场景;梳理系统时钟 SYSCLK 的可选通路,以及 AHB、APB 总线的分频机制,解释内核与通用外设的时钟供给原理。重点分析 RTC、IWDG 这类拥有独立时钟源的外设,说明二者时钟通路不依赖主系统时钟的特点
本文介绍基于Windows + VSCode + AI Agent的嵌入式开发环境搭建,涵盖arm-none-eabi-gcc、SDCC、OpenOCD工具链安装与配置,通过CMake/Make构建系统实现自动化。重点展示如何配置VSCode插件、接入国产大模型AI Agent(如通义千问),并实现代码生成、编译调试全流程自动化。附STM32等芯片的标准化工程模板与常见问题解决方案,提升开发效率。
arm-himix200-linuxarm-himix200-linux-gccarm-himix200-linux-g++readme.txt5、查看环境变量cat /etc/profile至此安装完成! Ubuntu 18.04 x86_64himix2000 编译工具链4、执行Configure脚本
hi3516dv300端侧AI芯片;NNIE AI Subsystem;yolov3部署应用
iperf-2.0.9的编译与交叉编译源码可以用来测试网络带宽,网速等,需要了解具体功能的可以到网上查一下,它的官网是,安装包和源码可以从这个路径()下载,本文使用的是版本。
(1)IQ是目的,ISP是手段,调试是方法(2)掌握ISP和IQ调试的关键:相关概念、海思MPP中ISP的实现、PQTool工具Hi3518E V200R001C01SPC030\01.software\pc\PQ_TOOL\Hi3518E_PQ_V1.0.3.0是开发板端服务器软件Hi3518E V200R001C01SPC030\01.software\pc\PQ_TOOL\PQTools是P
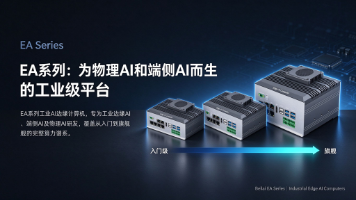
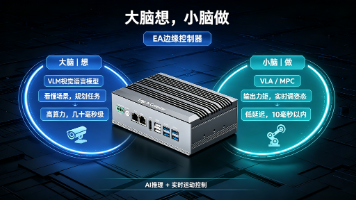
物理AI强调AI在真实世界中的感知与控制能力,如工业质检、自动驾驶;具身智能则要求AI拥有身体并在环境中自主行动,如人形机器人、AMR。二者区别在于:物理AI重“交互”,具身智能重“身体+自主”。钡铼技术EA系列边缘AI计算机,凭借高算力与模块化设计,同时支撑物理AI的闭环控制与具身智能的自主决策,成为工业场景中实现AI落地的关键硬件平台。
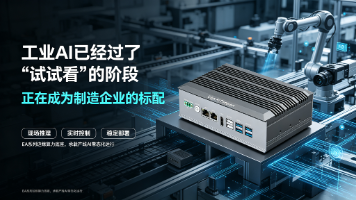
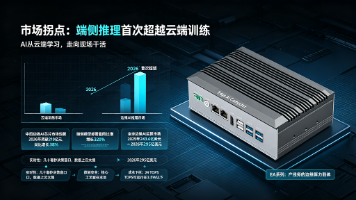
2026年,物理AI、端侧AI与AI算力平台成为工业AI落地核心趋势。物理AI让AI“能做”,实现从数字世界到产线的跨越;端侧AI将推理部署于边缘,实现低延迟、高安全、低成本;算力竞争转向工业级稳定性与场景适配性。钡铼技术EA系列覆盖6-275TOPS全算力谱系,以工业级设计、模块化扩展和开箱即用能力,成为物理AI与端侧AI在制造、机器人、安防等场景规模化落地的硬件底座。
该专利针对无刷电机在低速重载启动、负载突变及精密定位中的“失步”难题,提出基于龙伯格观测器的阻力矩实时估算与前馈补偿机制,结合高精度电流采样、自适应增益调度,实现q轴电流的精准闭环控制。突破传统FOC速度环响应慢的瓶颈,显著提升零速启动成功率(99.8%)、负载突变恢复速度(<5ms)与定位精度(±0.1°),已在AGV、机器人、半导体设备等场景广泛应用,为电机控制工程师提供可落地的高性能解
本文汇总了多类存储及电源管理芯片的电路与软件设计指南,涵盖SPI/NOR、SD/NAND、eMMC、PSRAM、EEPROM、UFS、DDR2/3/4/5及MCP系列等,并包含并行总线、DRAM合封产品及PMIC电源方案。同时提供人形机器人、AI玩具、AIPC等市场应用分析,以及存储烧录、样机测试等调试解决方案,为嵌入式系统开发提供全面技术参考。
云手机并不是“把 APK 放到服务器跑”这么简单,它的核心是。
视频输入(VI)模块实现的功能:通过MIPI Rx(含MIPI接口、LVDS接口和HISPI接 口),SLVS-EC,BT.1120,BT.656,BT.601,DC 等接口接收视频数据。VI将接收到的 数据存入到指定的内存区域,VI(Video Input)内嵌ISP图像处理单元,可以对接收到的原始视频图像数据进行处理,实现视频数据的采集。VI 分成两个物理子模块:捕获子模块VICAP和处理子模
(1)视频的本质是多帧图片,图片的本质是RGB或rawRGB数据,要占用一段连续内存(2)视频的裁剪、缩放、修正处理等各种操作,本质上就是对内存中的数据进行运算(3)视频缓存池(VB, video buffer)就是一段很大,又被合理划分和管理的内存,用来做视频数据的暂存和运算场地(4)公共视频缓存池的公共2字,可以理解为全局变量,也就是各个模块都能访问的一段内存(5)看似视频缓存块在各个模块之间
hisi arm开发
本文档汇总了多类存储、内存及电源管理芯片的电路与软件设计规范,涵盖SPI/NAND/SD/eMMC/PSRAM/EEPROM/UFS等串行总线产品,以及并行NOR/NAND、MCP等方案,并提供DDR2/3/4/5系列DRAM设计指南。同时包含LDO、DC-DC、PMIC、电机驱动等电源与控制模块系统设计参考。配套市场分析覆盖人形机器人、触控显示、AI算力、信创等领域,辅以烧录问题解决方案,为硬件
2026年NVIDIA Jetson边缘AI征文展现19个“小众又惊艳”的落地场景,涵盖工业巡检、机器人、本地大模型与无障碍辅助。钡铼技术EA系列基于OrinNano/OrinNX平台,提供6-275TOPS算力,以工业级宽温(-20~+75℃)、丰富接口(GMSL2/CANFD/RS485)及OOB远程运维,将开发板原型转化为可量产、可部署的工业级方案。从视觉检测到视障辅助,EA系列打通从实验室
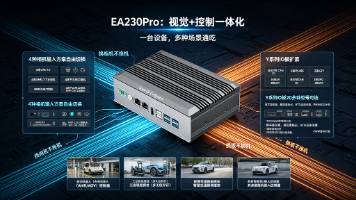
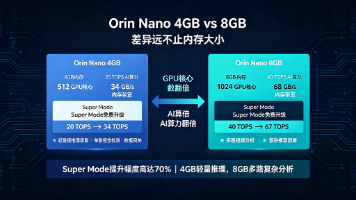
本文为工业AI边缘计算选型指南,深度解析Jetson Orin Nano 4GB与8GB核心差异:GPU核心数、内存带宽、AI算力全面翻倍,8GB版支持多路高帧率视频分析与复杂模型部署。SuperMode可实现70%性能提升,但需良好散热保障。钡铼技术EA230系列基于该平台,EA230Pro在标准版基础上新增4种相机输入方案与Y系列IO扩展,适用于移动机器人、工业质检等复杂场景。选型建议:轻量推
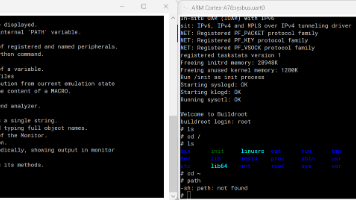
系统启动成功,用户名为root,没有密码。下载对应平台安装包,安装Renode。
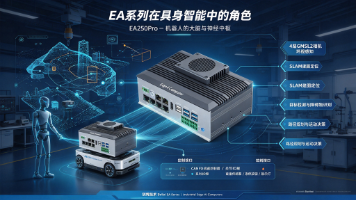
EA250Pro定位人形机器人“大脑+神经中枢”,以157TOPS算力与16GB内存支撑VLM/VLA本地推理,4路GMSL2相机实现可靠环视感知,搭配多路CANFD、RS485及DI/DO接口,通过Y系列扩展板实现感知-决策-执行全链路一体化控制。相比分体式或高算力芯片方案,其在算力、延迟、接口丰富度与成本间取得务实平衡,适合中等复杂度具身机器人快速集成,是研发团队与项目决策者的高效之选。
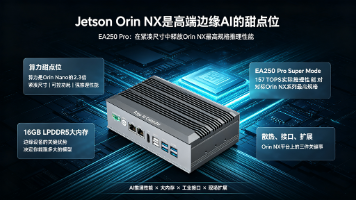
EA250Pro深度解析:基于NVIDIA Jetson OrinNX 16GB平台,以157TOPS算力实现高端边缘AI“甜点位”平衡。通过支持SuperMode、全铝合金散热设计及四路灵活相机接口,充分释放OrinNX性能,满足多路视频分析、大模型推理与多任务并行需求。16GB LPDDR5内存保障大模型运行,Y系列IO扩展与OOB远程运维提升工业部署效率。面向具身智能、机器人等场景,为技术选
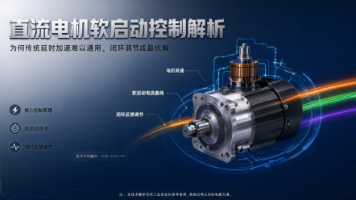
直流电机直启电流飙升至10倍额定值,传统软启动参数固定适配性差。本文解析AQMD6008BLS-TE驱动器,基于ARM处理器双闭环架构,通过实时电流采样与数字PID动态调节PWM占空比,实现电流闭环自适应软启动,自动跟踪工作电流限幅,兼顾抑冲击与高效加速,为工业、机器人及新能源车提供高性能驱动方案。
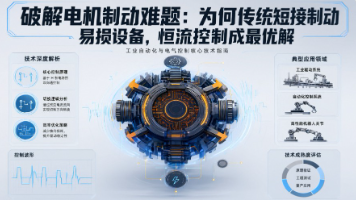
直流电机制动技术从传统的电阻能耗制动、直接短接制动,发展到当前的恒流能耗制动,体现了电机控制从"被动消耗"向"主动调节"的技术演进。恒流制动通过实时电流检测与功率器件动态调节,在制动速度、冲击抑制与通用性之间取得了最佳平衡,为工业自动化、机器人及精密传动系统提供了可靠、高效的制动解决方案。这一机制从根本上解决了传统能耗制动"低速段制动弱"的问题:无论电机转速高低,制动电流始终保持恒定,制动转矩不衰
大家好,我是嵌入式孙老师。做嵌入式十几年了,从 MCU、Linux、驱动、Yocto,到 NXP、Rockchip、Jetson、Camera,再到现在的边缘 AI,这一路接触过不少项目,也认识了不少同行。平时我自己也建了一个边缘嵌入式交流群,群里有做 BSP、Camera、机器人、Jetson、瑞芯微、NXP,也有做 AI 部署和系统开发的工程师。
工业边缘AI市场将迎爆发,2026年全球规模达89亿美元。选型关键:先定场景,再看算力、接口、环境与扩展。钡铼技术EA系列覆盖6TOPS至275TOPS全谱系,从质检、预测性维护到具身智能、自动驾驶,精准匹配需求。EA230Pro适配AMR,EA250Pro支撑人形机器人,EA270面向大规模集群。记住:算力非越大越好,接口才是翻车重灾区。选对平台,就是抢占未来。
2026年,工业AI迎来关键拐点:全球边缘推理市场规模首次超越云端训练,中国边缘AI芯片市场突破210亿元,端侧部署量增长320%。AgenticAI通过Jetson平台实现物理世界落地,云边端三级架构成主流,“本地执行+云端协同”模式加速普及。具身机器人批量进入产线,物理AI在制造、巡检等场景规模化应用。芯片能效比成为核心竞争力,3D堆叠、存算一体等技术推动算力下沉。钡铼技术EA系列全面适配趋势
本教程面向零基础读者,带你从拆封一块全新的 Radxa ZERO 3W(RK3566)开始,一步步完成系统烧录、基础配置、SSH 连接与板级环境搭建,最终跑通机器人控制软件与守护进程。全程记录真实踩坑经历:电源与烧录失败排查、initramfs 挂载问题、Wi-Fi 自动连接、5.10 内核陷阱、NPU 使能与检测器/策略国内源替换等,每个坑都附原因分析与验证方法。适合想入手 Radxa 板或做边
以应用为中心,以计算机技术为基础,软硬件可裁剪的专用计算机系统。设计考量:功耗、体积、环境适应性、稳定性、可靠性。应用层 APP操作系统 SYS硬件系统硬件系统 + 软件系统(应用软件、系统软件)计算机硬件五大核心部件:运算器、控制器、存储器、输入设备、输出设备。缩写全称简要说明CPU中央处理单元通用处理器,负责核心运算与控制GPU图形处理单元图形图像运算FPU浮点运算单元专门处理浮点数计算NPU
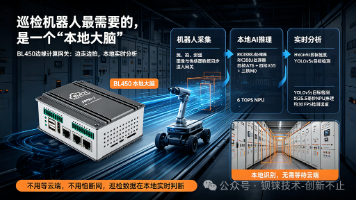
AIoT变电站巡检机器人,要的就是:本地AI推理、多路视频并发、热成像+OCR、宽温运行、EMC扛造、远程可管。 ARMxy BL450 + X20 + Y63 + Y33,8路RS485 + 4路AI + 6 TOPS NPU + EMC III级认证,正好卡在这个需求点上。它不炫技,但它能看、能读、能测温。它不娇气,但它能扛造。
技术架构:少量高性能大核,强大分支预测、缓存、串行逻辑运算单元;通用指令集(x86/ARM/RISC-V)。不是专门 AI 芯片,是 AI 系统的主控总指挥。AI 仅作为附加能力。AI 优势:通用性最强,擅长任务调度、I/O 控制、数据预处理、token 分词、复杂分支逻辑;可运行任意代码,兼容性最好。短板:并行 MAC 计算单元少,大规模矩阵运算能效差,不适合大模型训练。典型应用:服务器 / P
本篇是ARM嵌入式学习路线的第一天笔记,从最基础的嵌入式系统概念出发,逐层深入到计算机体系结构、指令集架构、ARM内核组成、存储器模型、栈与函数调用机制、总线结构等核心入门知识,把零散的知识点串联成完整的知识框架,适合零基础入门ARM嵌入式的同学参考。嵌入式系统是以应用为中心,以计算机技术为基础,软硬件可裁剪的专用计算机系统,会根据具体的用户需求(功耗、体积、环境、稳定性、可靠性)做定制化设计,和
Cortex-A:应用级,跑操作系统的场景,比如手机、平板。代表有Cortex-A5、A7、A8、A9,像IMX6ULL、STM32MP157用的就是Cortex-A7。指令精简,芯片结构简单,成本低、体积小、功耗低。指令功能多,芯片设计复杂,成本高、体积大、功耗也大。PC(R15):程序计数器,本质是指针,指向当前正在执行指令的下一条指令。Cortex-R:实时领域,主打高实时性,典型如汽车电子
ADC(Analog-to-Digital Converter,模数转换器)是将转换为的核心模块,是数字系统(MCU/处理器)与物理世界模拟信号交互的桥梁。
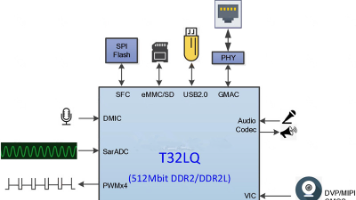
君正科技T32LQ是一款面向智能视频应用的高性能低功耗处理器,支持4K分辨率(3840×2160@25fps)的H.264/H.265/JPEG编码。其核心配置包括1.2GHz双核XBurst1处理器、1TOPS NPU算力、12bit RAW ISP处理能力,以及DDR2/DDR3内存支持。该芯片具备多接口输入(MIPI-CSI/DVP/BT1120)和显示输出功能,适用于IPC摄像头、车载DV
网络安全已经成为全球企业和政府的首要任务之一。从信息泄露到国家级的网络战,网络安全的挑战正在变得越来越复杂。随着数字化转型的推进,互联网、云计算、大数据、物联网等技术的发展,带来了新的安全风险。因此,网络安全的需求也在持续上升。预计到2025年,全球网络安全市场将继续增长。网络安全是一个充满机遇与挑战的行业。从入门到高级岗位,职业规划的成功取决于持续的学习、实践经验积累和软技能的提升。随着技术的不
后台接收部分虽然只有几行,却最容易踩坑。本文把 UART 和 CAN 的接收逻辑逐行拆透,保证你下次拷代码时知道“为什么非得这么写”。如果不包,管道左右可能分到不同进程组,杀不干净。一条命令即可杀掉 所有 子 shell,避免残留 candump 进程。只有真正读到内容才打印,避免空行刷屏。整段逻辑丢进 子 shell 后台任务,主脚本继续往下跑。统一前缀,方便肉眼 grep。,一旦串口没数据就直
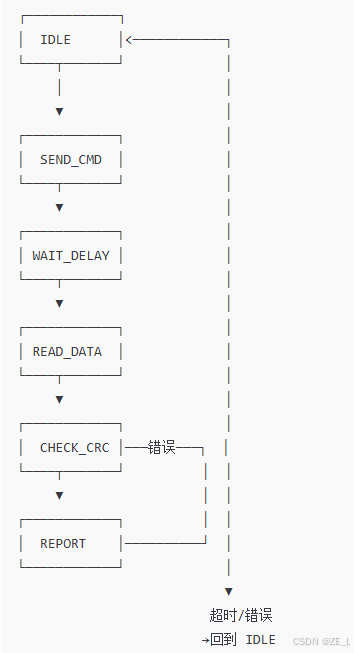
嵌入式开发中,常常需要和各种传感器打交道:温湿度、PM2.5、加速度……这些设备往往要经过一系列(或长或短)的时序:发送命令、等待转换、读取数据、CRC 校验、上报结果。
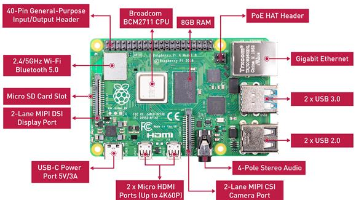
写在前面的话:在“师夷长技以制夷”的宗旨下,授人以鱼不如授人以渔。因此,博文没有介绍具体的操作流程,而是更多的分享如何通过AI工具怎么思考去完成任务。简言之,思考——>指令——>验证——>反馈。一、任务描述如题,在树莓派(raspberry pi 4) Model B上部署深度学习模型的准备工作,第一,完成操作系统安装,类似于windows上的重装系统一样。有了操作系统,才是后续各种编译平台、驱动
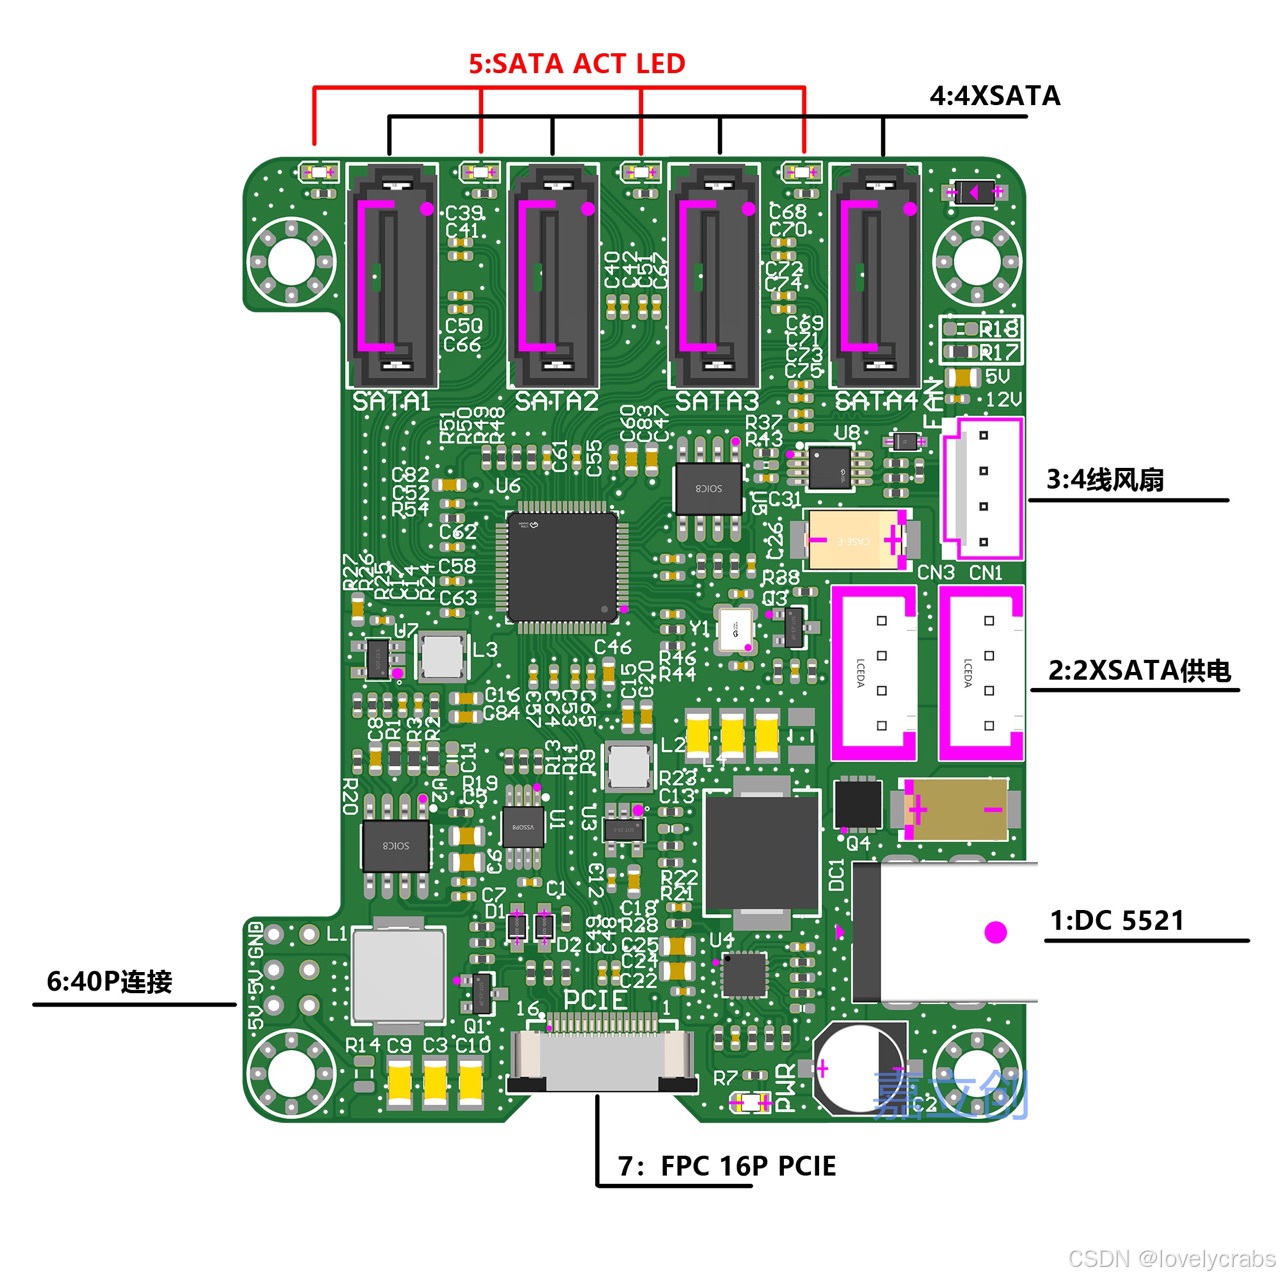
4,12v供电(dc5521、dc5525接口)、2.5寸硬盘建议使用4a 48w电源,3.5寸建议5a以上电源,企业级的高转速硬盘功耗较高需适当的提高电源的功率。5,内置5v树莓派供电(最大5a),无需通过type-c对树莓派供电;sata 5v供电额定8a峰值12a,sata 12v最大电流取决于输入电源。2,内置lm75温度传感器和emc2301风扇控制器,可以根据温度调速,i2c控制节约i
1.进入ffmpeg_instal的lib目录下的pkgconfig文件夹,拷贝pkgconfig路径。输出:-I/home/zeng/FFmpeg/my_install/include。解压后新建目录:Fmpeg-n3.4.13/ffmpeg_install。执行:pkg-config--cflagslibavformat。设置pkg-config变量PKG_CONFIG_PATH。交叉编译工具
arm开发
——arm开发
联系我们(工作时间:8:30-22:00)
400-660-0108 kefu@csdn.net


 openEuler 社区


 DAMO开发者矩阵

 AI硬件创业社区


 海思HiSpark开发者社区




 火山引擎视频云技术社区








 乐奇 Rokid 开放社区