- @QQ68823886


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
西门子1200与ABB机器人TCP 通信案例程序,博途V16和昆仑通泰触摸屏程序PLC最近在项目中捣鼓了西门子1200与ABB机器人的TCP通信,顺便搭配了博途V16和昆仑通泰触摸屏程序,今天来给大家分享分享。

输入端除了常规的急停按钮(I0.0)、启动开关(I0.1),关键得给光电传感器(I0.3)单独配了个中断输入点。输出端瓶底检测气缸(Q0.2)和传送带电机(Q0.1)的互锁逻辑得想清楚,别整出瓶子还没到位就开闸放药的尴尬场面。最后给新手们提个醒:做这类项目一定要先拿卡尺量药片厚度,别像我似的默认参数设成3mm,结果现场来的药片实际有4.5mm厚,光电传感器直接瞎了。所以说,功能块重用虽好,变量管理

本工程实现了一套运行于芯片上的,基于开源协议栈移植,配套完整的 STM32CubeMX 工程。适用于需要高性能、低成本的嵌入式 EtherCAT 主站场景(如数控、机器人、自动化产线)。
PXI(PCI eXtensions for Instrumentation)是以 PCI Express 为骨干的模块化仪器平台,广泛用于自动化测试与测控系统集成。一套 PXIe 系统里,机箱的系统槽必须插一块"控制器",它是整台测试仪器的"大脑"——运行操作系统与测试软件,同时通过 PCIe 交换把计算资源分配给背板上的各个仪器模块。本项目要解决的问题,就是自主设计一块 3U PXIe/Com
本工程实现了一套运行于芯片上的,基于开源协议栈移植,配套完整的 STM32CubeMX 工程。适用于需要高性能、低成本的嵌入式 EtherCAT 主站场景(如数控、机器人、自动化产线)。
PXI(PCI eXtensions for Instrumentation)是以 PCI Express 为骨干的模块化仪器平台,广泛用于自动化测试与测控系统集成。一套 PXIe 系统里,机箱的系统槽必须插一块"控制器",它是整台测试仪器的"大脑"——运行操作系统与测试软件,同时通过 PCIe 交换把计算资源分配给背板上的各个仪器模块。本项目要解决的问题,就是自主设计一块 3U PXIe/Com
上次有个案例时域看着锁定挺稳,结果相位噪声在100kHz偏移处有个凸起,一查是电荷泵失配电流导致的,改了个电荷泵结构体参数立马见效。比如相位噪声拟合的V2.1版里有个被注释掉的非线性VCO模型,虽然现在用不上,但哪天需要仿真压控振荡器的饱和特性时,直接把注释去掉就能跑,比从零开始省事太多了。[1]锁相环 PLL几个版本的matlab相位噪声拟合仿真代码,质量杠杠的,都是好东西。[1]锁相环 PLL

当功率曲线出现等幅振荡时,记下此时的Kp临界值,然后按Ziegler-Nichols法取60%的值作为最终Kp。整套仿真跑下来,在1.5米波高、6秒周期的典型工况下,捕获效率能稳定在76%以上。搞过直驱式发电的都知道,直线电机那货就像个弹簧似的,波浪推一下它就嘚瑟一下,关键是得让这货嘚瑟得刚刚好才能薅到最多的能量。有个坑要注意:滤波器的群延迟会导致功率峰值显示滞后,所以做数据分析时要记得补偿这个延

本系统是一款基于STM32微控制器的远程定位监测系统,集成了GPS定位、环境温度采集、心率监测、无线通信等核心功能。系统以STM32为控制核心,通过SIM800C模块实现与服务器的无线通信,借助GPS模块获取精准地理位置信息,利用DS18B20温度传感器采集环境温度,通过外部中断机制实现心率数据采集,并通过MQTT协议完成数据的远程传输与交互,可广泛应用于人员定位监测、健康状态追踪等场景。

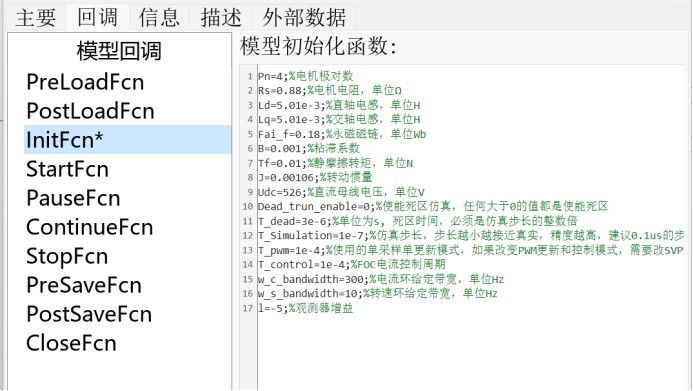
永磁同步电机扰动观测器无位置传感器控制,该方法仅需要根据反电动势估计结果进行一次反正切计算即可得到转子位置,只需要设计一个观测器增益,非常好调试,没有PLL等位置观测器,参数整定简单。永磁同步电机扰动观测器无位置传感器控制,该方法仅需要根据反电动势估计结果进行一次反正切计算即可得到转子位置,只需要设计一个观测器增益,非常好调试,没有PLL等位置观测器,参数整定简单。模型控制器部分全部采用离散域设计