登录社区云,与社区用户共同成长
邀请您加入社区
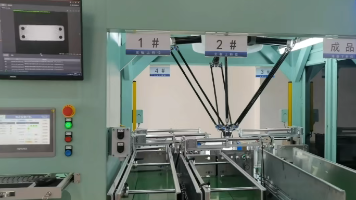
电冷板双工位叠片机,以多关节机器人、视觉检测系统和自动化送料模组等不同单元的协同作业,实现了三款不同规格电冷器主板的精准组合叠装。
IMU标定的精度直接决定了机器人姿态估计的精度。姿态估计又是视觉定位、SLAM、运动控制的基础。一个具体的链路:IMU提供姿态角→姿态角用于将相机坐标系下的目标位置转换到世界坐标系→如果IMU有1°的姿态误差,一个5米外的目标在水平方向上的定位误差就会达到约8.7厘米。对于抓取任务来说,这个误差已经足以导致抓取失败。这也是为什么在端侧视觉定位系统中,IMU标定的重要性不亚于视觉模型本身的精度。
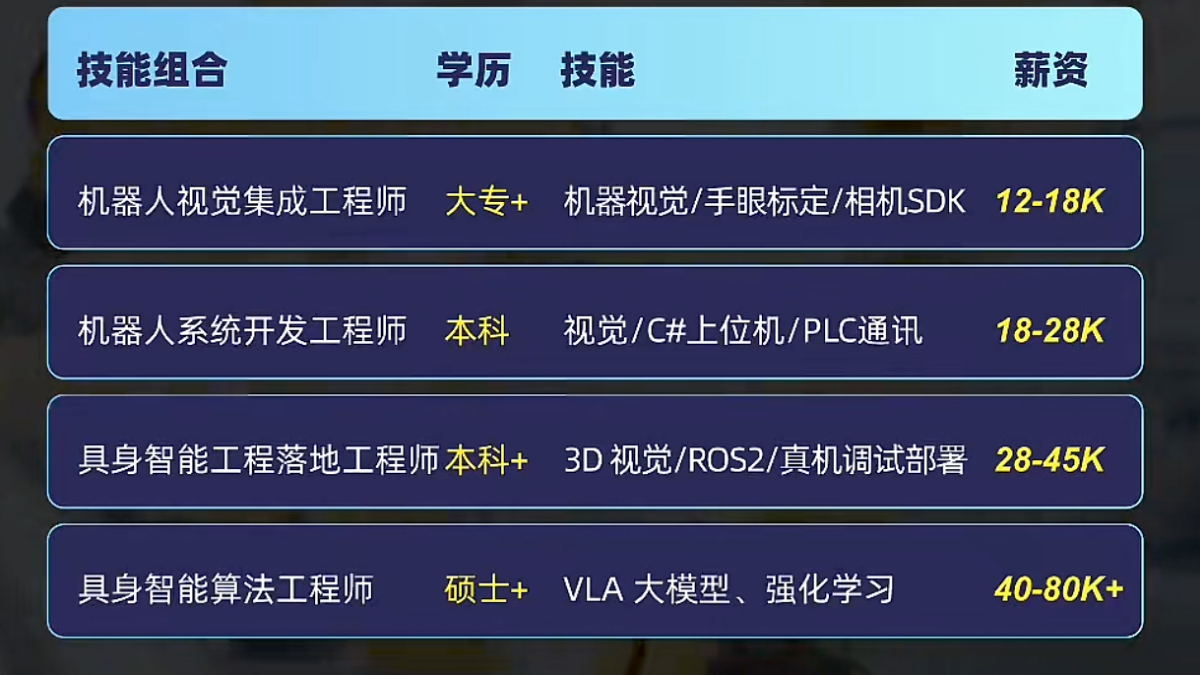
具身智能岗位招聘量一年涨15倍,机器视觉是转过去最近的一条路。本文讲清具身智能的岗位分层、视觉工程师为什么值钱、三条转型路径和要补什么,最后说几句实话。
在机器人竞赛(如 FTC / FRC / 电赛)、无人机高精度对准降落以及工业 AGV 仓储导航等场景中,AprilTag 3凭借其亚毫米级的定位精度和鲁棒性,成为了空间位姿估计的绝对标配。然而,在边缘计算设备上,AprilTag 的 CPU 算力开销极为沉重。以国内备受关注的高性能 RISC-V 芯片——嘉楠勘智 K230(搭载平头哥玄铁 C908 双核,最高主频 1.6 GHz,硬件支持 RI
针对 AOI 工业视觉检测方向遴选中外书籍资源。基础理论层面推荐 Gonzalez《数字图像处理》、Szeliski《计算机视觉算法与应用》及 Batchelor《机器视觉手册》;工业系统层面推荐余文勇《机器视觉自动检测技术》、张辉《工业机器视觉技术与应用》;缺陷检测专题推荐余建波《产品缺陷智能检测技术》、郑宏《表面缺陷视觉检测的深度学习技术》及 Mery《X 射线计算机视觉》。建议按"理论—系统
如果说相机是机器人的“眼睛”,激光雷达就是机器人的“触角”——它用激光束主动探测周围空间,直接获取精确的三维距离信息。但在“如何让激光扫描空间”这个问题上,四种技术路线给出了完全不同的答案。这篇文章从物理原理出发,横向对比机械式、MEMS、OPA和FMCW四种LiDAR技术路线的工程成熟度,帮你理解它们各自适合什么场景。
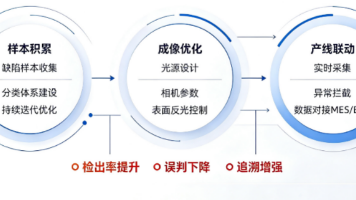
本文梳理了AI质检在纺织智能工厂中的四大典型应用:坯布缺陷检测、印染色差识别、成品分级与纱线质量监测。基于深度学习与机器视觉技术,AI质检实现高速、精准、可追溯的自动化检测,显著提升质量管控效率。系统采用“采集-推理-管理”三层架构,需注重样本积累、成像优化与产线联动。作为智能工厂建设的核心环节,AI质检已成为纺织企业降本增效、迈向智能制造的关键突破口。
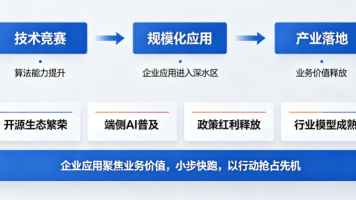
2026年,大模型产业加速从技术竞赛迈向产业落地,中国人工智能核心产业规模突破8000亿元。企业应用进入深水区,生成式AI在营销、开发、运营等领域规模化落地,但面临数据安全、成本与人才三大挑战。开源生态繁荣、端侧AI普及、政策红利释放推动发展。智能制造、医疗、金融、政务等场景成效显著。未来三年,行业模型、智能体与算力升级将成为关键方向。企业应聚焦业务价值,小步快跑,以行动抢占先机。
如果你关注计算机视觉、自动驾驶、机器人或者 AI 应用,大概率都听过 YOLO。从,一路发展到,版本号越来越大。答案其实没有这么简单。因为从 YOLOv5 开始,YOLO 已经不再是一条由同一个团队持续维护的单一技术路线,而是多个团队围绕不断演进,形成了多条并行发展的技术分支。所以,一、先搞清楚:YOLO 到底是什么?YOLO,全称 You Only Look Once,最早由 Joseph Re
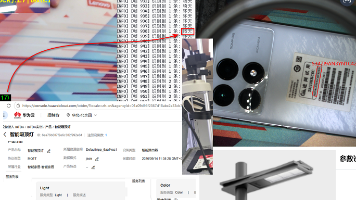
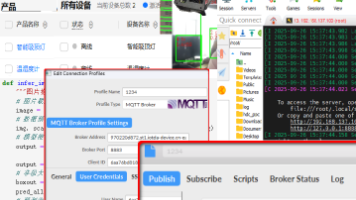
IoTDA 是面向物联网场景的设备管理与数据中转平台,相当于终端设备和上层应用之间的「中转站」。支持各类设备统一接入;自定义设备型号(产品)功能;存储设备上报的数据;向设备下发远程控制命令;监控设备在线状态、身份校验。本次实训完整走通了「工业视觉 → 文字识别 → 物联平台 → 应用部署工业视觉采集:掌握了 USB3 Vision 相机驱动、MVS 客户端、昇腾开发板网络配置及 Jupyter 远
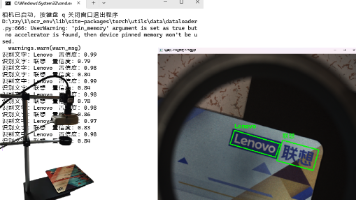
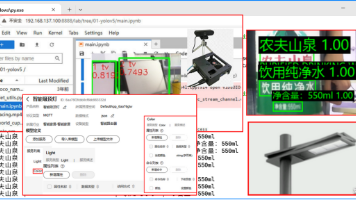
在开发板上搭建工业视觉运行环境,配置昇腾 AI 计算相关依赖与视觉开发组件,并通过海康 MVS 客户端连接工业相机,完成设备发现、参数配置与图像采集验证,实现现场画面的实时显示,为后续视觉识别应用的开发与运行奠定基础。昇腾开发板上运行的工业视觉终端应用,完整展示了边缘设备的图像采集、模型推理与结果呈现能力,验证端侧算力在工业场景下的实际运行效果,体现具身智能终端侧的自主感知与处理能力。"""对单张
本文结合具身智能与工业视觉,用 PaddleOCR 和 OpenCV 实现视频流汉字识别并在昇腾终端部署;通过 IoTDA 接入温湿度计、吸顶灯等设备,再用 CodeArts 快速构建智慧路灯应用,形成感知到控制的完整闭环。
本文介绍具身智能在工业视觉中的应用,涵盖工具软件安装、视觉环境构建、昇腾终端应用及快速编码实现。通过Python虚拟环境配置与PaddleOCR结合,实现中文OCR实时识别,支持USB与RTSP摄像头输入。结合IoTDA平台完成温湿度计、吸顶灯等设备建模与实例化,最终基于CodeArts实现智慧路灯系统的快速构建与部署。
本次实训围绕具身智能工业视觉与物联网物联监护两大方向开展实操演练,融合工业视觉采集识别、昇腾终端开发、本地OCR文字编码、华为云IoT设备接入、CodeArts项目构建部署多项技术,完成从图像采集识别到物联网设备模拟、智慧路灯项目开发的完整流程。本次实训掌握工业视觉硬件调试、AI终端部署、本地OCR程序开发、IoT产品建模与设备调测、云平台项目CI构建部署的实操方法,理解具身智能视觉采集分析结合物
本文展示了工业视觉与物联网融合的全流程应用:基于昇腾Atlas200IDKA2开发板,结合工业相机取流、OCR文字识别(RapidOCR)与目标检测,实现工业场景下产品标签识别与目标实时分析;通过MobaXterm与MVS工具构建视觉环境,完成摄像头接入与数据处理。同时,在华为云IoTDA平台完成温湿度计、吸顶灯等设备建模与模拟数据上报,并借助CodeArts实现智慧路灯应用的快速构建、部署与远程
视觉 AI 解决的不是定位难,而是根本没有可定位属性——本文从识别机制、工程代码到能力边界,讲清 TestComplete Vision AI 现在能测什么、还测不了什么。
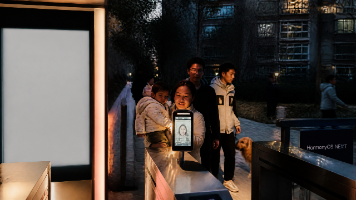
HarmonyOS NEXT接入百度人脸实名认证需使用专属.har包,不可直接移植Android的.aar/.so。必须将idl-license.face-harmony等授权文件放入rawfile目录,签名配置需与控制台一致,且务必在真机调试以避免UnsatisfiedLinkError。端侧完成加密采集与风控,云端实现解密核验,全流程缺一不可。最易踩坑为:A. so库ABI缺失(真机才现)、B
闲来无事,捣鼓了一下树莓派4B,想要搞一搞OpenCV,将采购的轮趣MIPI摄像头正常插入开发板后发现树莓派检测不到该摄像头。在解决问题的过程中,我查阅了很多资料,发现很多都是用的旧版本树莓派系统进行调用摄像头的步骤和我的树莓派用的新系统有一些不同。不过到此我还是没有解决检测不到摄像头的问题,后来发现我使用的属于是非官方的摄像头,需要另外修改树莓派的摄像头配置。因为我使用的是IMX219摄像头模块
在21世纪,汽车已经成为人类生活中不可或缺的工具,它给人们带来便利的同时,也会产生交通事故,交通事故通常是由驾驶员的疲劳驾驶和不规范驾驶造成的。疲劳驾驶是指驾驶员在长时间连续行车后,由于缺乏必要的休息,导致在心理技能和生理机制上发生变化,客观上表现为驾驶技能的下降。这种状态的驾驶员往往会出现打瞌睡、反应迟钝、注意力不集中等现象,极大地增加了交通事故的风险。根据世界卫生组织(WHO)的统计,全球每年
相机的选型:缺陷检测推荐CCD相机,受噪声影响低(致命缺陷);CMOS相机集成度高,应用于超大规模集成电路
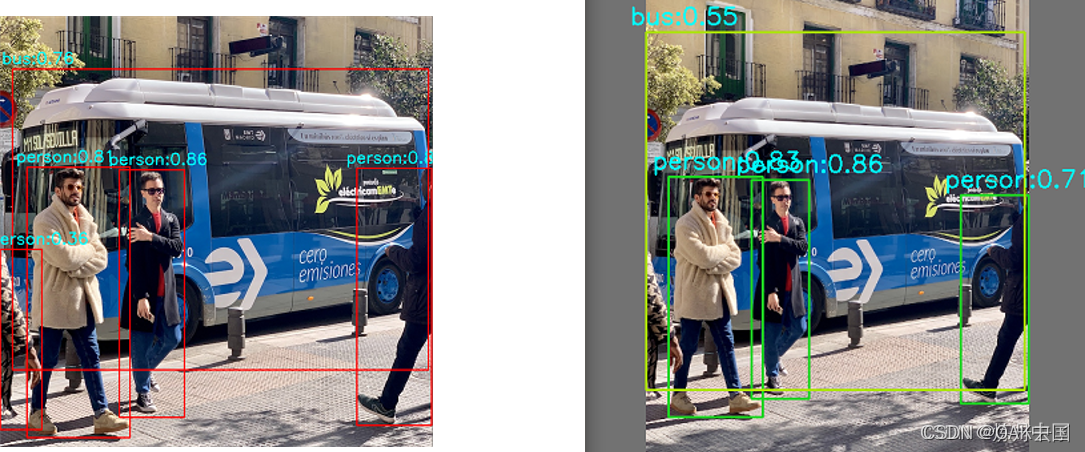
本文内容来自用户@炼丹去了,由OAK中国编辑排版。一.背景OAK-D-lite 本质上是3个相机+1个Inter VPU的组成,可玩性挺高。由于OAK demo库中目标检测目前只有yolox的案例,故学习了其他模型的适配。目前适配模型:yolov5_v6.0nanodet_plusUltra_Light_Fast_Generic_Face_Detector.
刚接触PCL,记录一下掉进去过的几个坑“可视化点云的时候,点云反转了,与本来的坐标系不匹配了”仔细琢磨了半天,可能与pcl::PointCloud::sensor_orientation_ 这个结构有关系sensor_orientation_中有一个关键的值是 matrix().一般情况下sensor_orientation_.matrix()值是cloud->sensor_orientat
现有的攻击方法大多被视为空间对抗攻击,它们在像素级别上修改对抗样本。由于篇幅限制,这里只介绍用于实验比较的两种空间对抗攻击方法。更多变种可以参考。快速梯度符号法 (FGSM):FGSM [15]是一种单步攻击方法,基于对抗损失的梯度计算扰动。投影梯度下降 (PGD):PGSM [31]是FGSM的一个多步变体。同时,它采用首次迭代时对扰动的随机初始化。更新过程定义为。
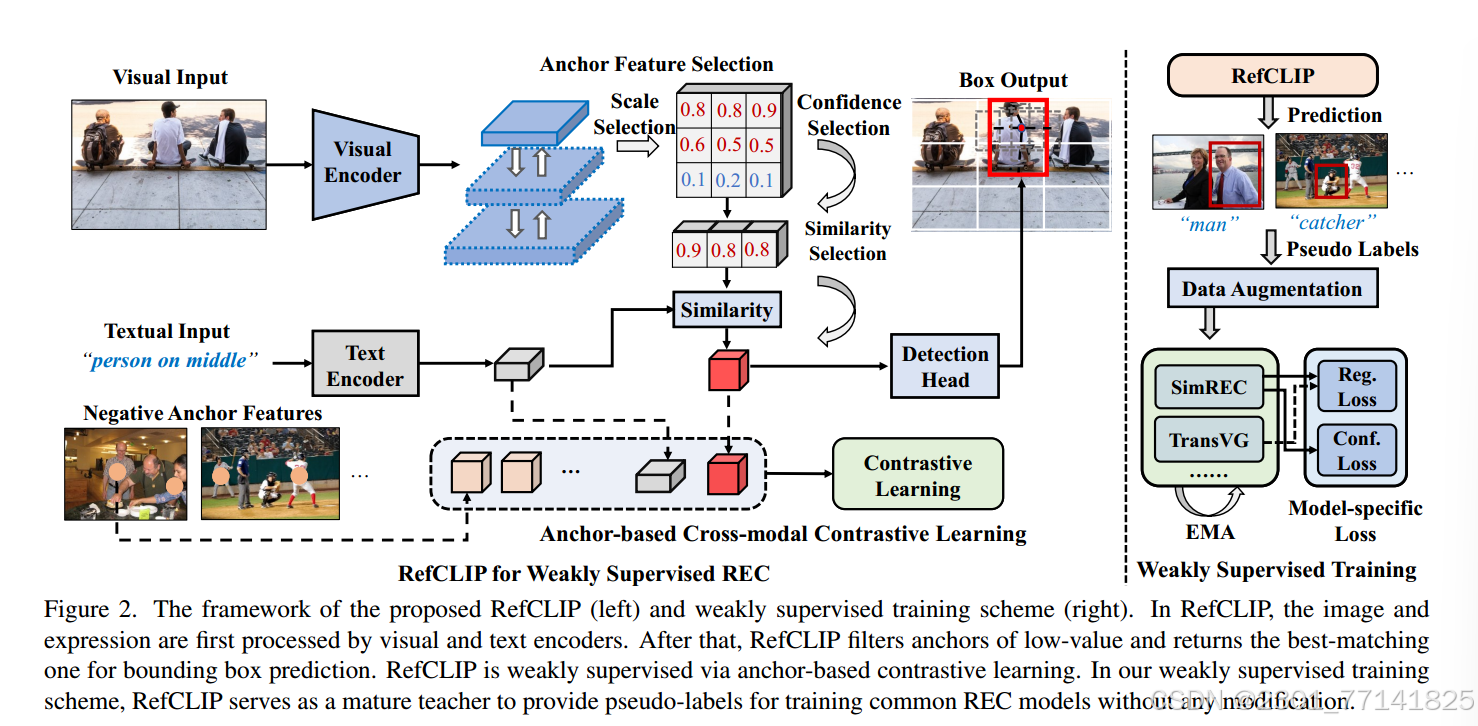
指代表达理解(REC)是基于表达式进行定位的任务,并且其开发受到昂贵的实例级注释的极大限制。大多数现有的弱监督方法都是基于两阶段检测网络构建的,这些检测网络在计算上昂贵。在本文中,我们使用有效的一阶段检测器,并提出了一种新型的弱监督模型,称为RefClip。具体而言,我们将弱监督的REC重新定义为锚点—文本匹配问题,可以避免在现有方法中进行复杂的后处理。为了实现弱监督学习,我们引入了基于锚的对比损
10 nm 技术节点及更高节点的光学晶圆缺陷检测 - IOPscience
通俗的解释下音视频同步里pcr作用
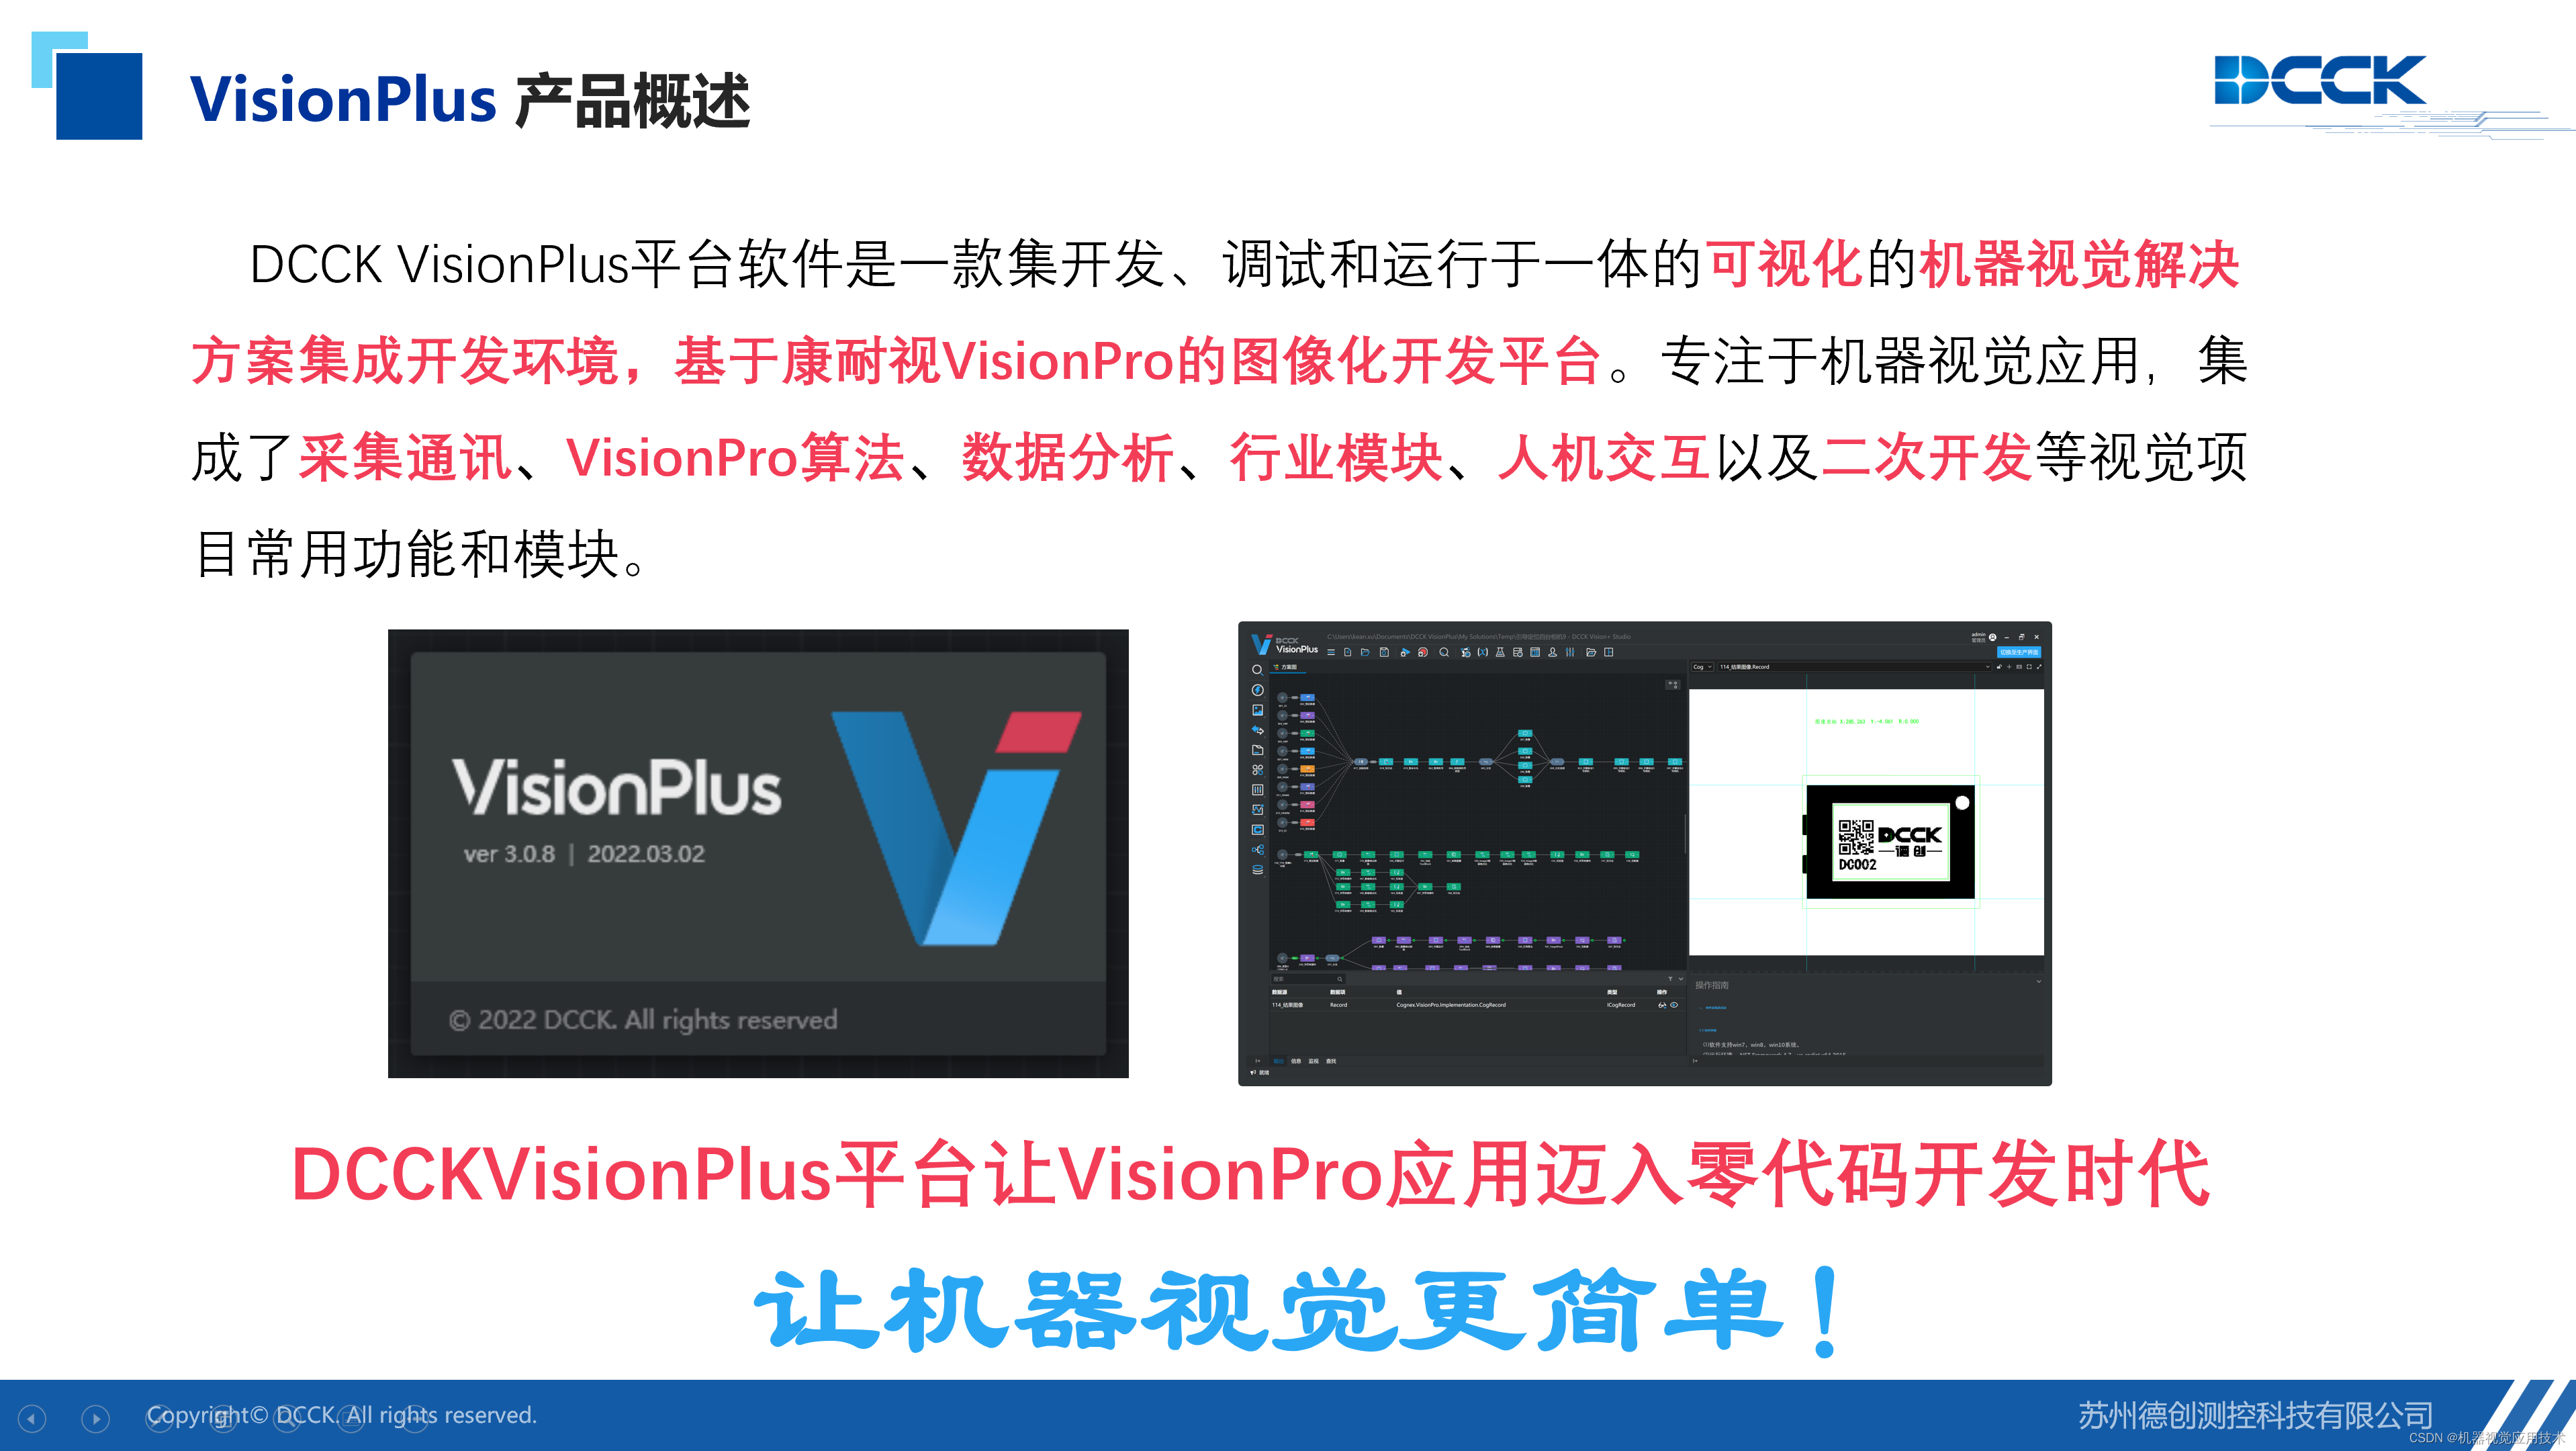
一款基于VisionPro的图形化低代码开发软件平台
Android FFmpeg系列——音视频同步播放
论文链接机器人探索算法主要就是引导机器人在未知空间去进行探索,一般常用的策略就是寻找边界,机器人移动到边界点(划分已经探索和未知区域),但是随着地图的扩大,检测边界需要消耗很多的计算资源。RRT:核心特点是偏向于探索未知区域,能够探索整个地图,但可能有回溯问题(机器人容易折返),SRT算法也不一定能有效解决。本文:使用RRT算法,但是只将其用于边界点检测,即机器人不按照RRT树进行移动,多颗RRT
ffpmeg压力测试1路视频流2路视频流4路视频流
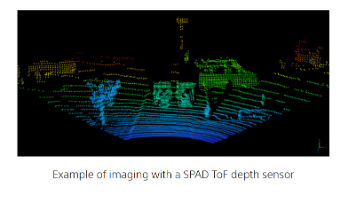
索尼IMX560 ToF传感器采用SPAD像素架构,集成约10万个10.08μm大尺寸像素,实现单光子级灵敏度与1GHz超高速采样。其突破性300米超远测距能力创工业级ToF新纪录,支持3×N至12×N宏像素灵活配置,在15cm高精度与30cm远距模式间切换。内置22位环境光抑制和回波检测功能,可有效对抗强光干扰,通过MIPI CSI-24接口实现100fps实时3D点云输出,为工业自动化提供全天
工业相机图像传感器参数:5 个核心指标:从本质判断传感器性能
tensorrt更新10版本后,推理速度得到大幅增加,资源消耗也大幅减小,但推理代码也有部分需要修改。封装了一份tensorrt10的推理代码,有需要可以自取。
值得注意的是,尽管真实点云数据仅占 MulSen-AD 数据集的三分之一,且其采集过程相较于图像模态更加复杂、耗时,MulSen-AD 仍在点云模态上实现了2035个样本的规模。为此,来自上海科技大学、密歇根大学安娜堡分校等机构的研究团队联合提出MulSen-AD数据集——首个融合RGB、红外和点云数据的多传感器异常检测数据集,并提出基准模型 MulSen-TripleAD,旨在实现对外观、几何结
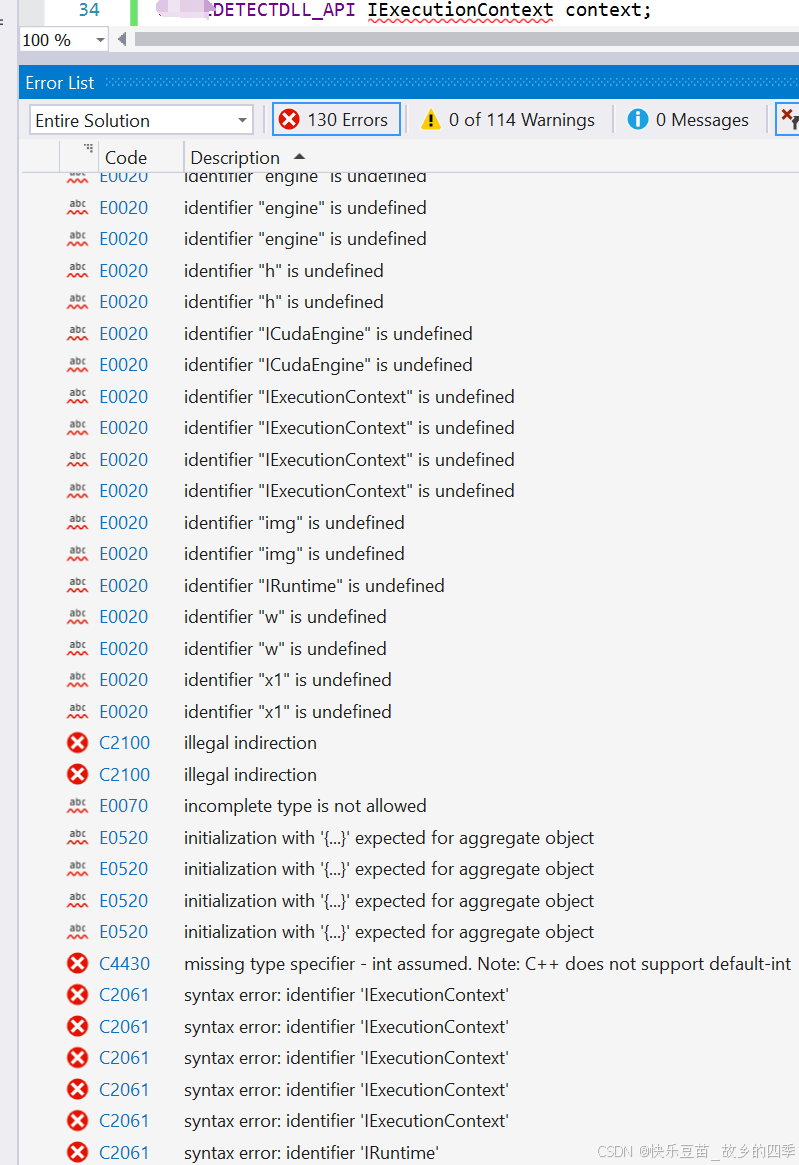
tensorrt+qt+vs配置,封装代码生成dll文件遇到 identifier “xxx” is undefined显示如下:具体解决办法是,在detect_dll.h(自定义的封装dll的头文件)文件中加入之后,文件解决。注意:一定在自定义的封装dll的头文件.h中加,不可以在自定义封装的dll的源文件.cpp中加入此句代码,否则提示错误。
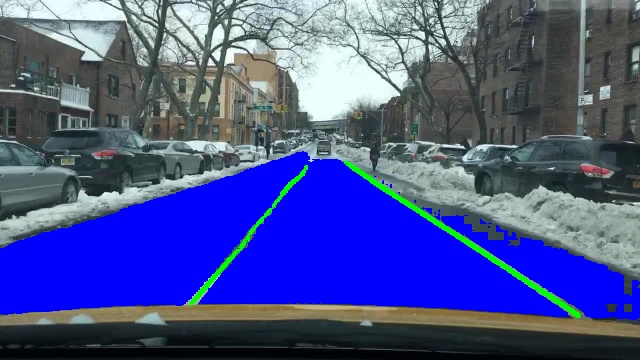
【代码】【TwinLiteNet】【rknn】【PC端车道线以及区域分割视频推理】
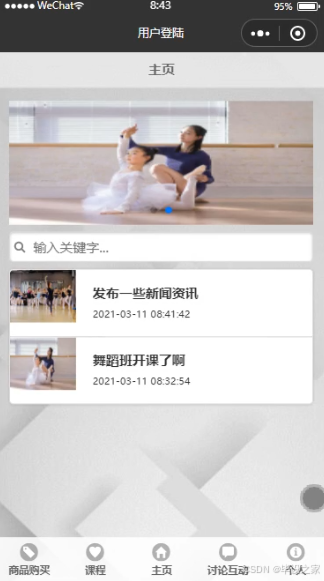
用户管理、商品分类管理、商品管理、商品订单处理、课程管理、课程分类管理、课程订单处理、讨论管理;
视觉检测
——视觉检测
联系我们(工作时间:8:30-22:00)
400-660-0108 kefu@csdn.net


 DAMO开发者矩阵


 亚马逊云科技技术品牌专区
 AtomGit AI 社区

 人工智能6S服务平台
 2048 AI社区

 乐奇 Rokid 开放社区





 天工造物局