登录社区云,与社区用户共同成长
邀请您加入社区
本文以瑞芯微RK3288为例,详细解析UART串口驱动开发全流程。通过真实案例拆解调试串口异常、数据收发故障和波特率偏差三大典型问题,从硬件原理、内核驱动框架到应用层实现展开分析。重点包括:1) RK3288的5路UART控制器特性及默认调试串口配置;2) Linux串口子系统框架与设备树绑定;3) 波特率计算原理及分数分频校正机制。文章提供完整的设备树配置示例、应用层termios编程代码和命令
本文系统介绍了Linux VFIO框架的核心原理与应用实践。主要内容包括: VFIO架构概述:作为用户态驱动框架,VFIO通过IOMMU保护实现安全高效的设备访问,相比UIO具有更好的安全性。 核心组件详解: IOMMU基础与隔离机制 三层抽象模型(Device/Group/Container) 新一代iommufd接口 完整API指南: 初始化流程7个关键步骤 三类核心ioctl接口(Conta
调制方式上,读卡器到标签(PCD-to-PICC)采用100% ASK或10% ASK调制,而标签到读卡器(PICC-to-PCD)则采用负载调制(Load Modulation),副载波频率为423.75 kHz。- Command Code(命令码):1字节,如0x01(Inventory)、0x20(Read Single Block)、0x21(Write Single Block)。-
嵌入式驱动开发是连接硬件与软件的关键技术,其核心在于将芯片手册中的寄存器描述转化为稳定可靠的软件接口。理解I2C/SPI等通信协议的工作原理、掌握寄存器映射与位域操作是驱动开发的基础。通过分层架构设计,开发者可以构建出硬件抽象层、核心驱动层和应用接口层,实现代码的可移植性与可维护性。这种工程实践方法对于传感器集成、物联网设备开发等场景至关重要,能够确保硬件在复杂系统中稳定运行。本文以TMI8150
众所周不知,整个嵌入式系统江湖里,真正掌权的不是CPU,也不是代码,而是寄存器!!!CPU只是个打工仔,代码只是嘴泡王,真正负责拍板干活的,是寄存器老大哥。寄存器你可以把它理解成CPU内部的一堆“小纸条”,CPU脑容量有限,干活的时候总得有地方记东西吧?于是工程师就在芯片里塞了一堆速度极快的小存储单元,这玩意儿就叫寄存器,。寄存器最大的特点就俩字:快!很快!!非常快!!!你电脑里的DDR内存已经很
嵌入式Linux GPIO子系统架构解析 本文深入剖析了嵌入式Linux中的GPIO子系统架构。GPIO子系统采用分层设计,上层提供统一API接口,下层对接不同硬件平台,实现了硬件无关的GPIO操作接口。 核心内容包括: GPIO子系统分层架构:应用层→核心层→控制器驱动层→硬件层 关键数据结构gpio_chip及其操作方法 i.MX平台GPIO控制器驱动实现细节: 硬件描述结构mxc_gpio_
RK3399的I2C驱动分为适配器驱动(控制器)和设备驱动(外设),适配器驱动是硬件层实现,设备驱动是业务层实现,通过I2C核心层解耦。适配器驱动基于,通过设备树匹配硬件,核心是实现的(中断驱动的数收发)。中断是RK3399 I2C高效传输的核心,负责逐字节处理、错误检测、传输状态更新。Client驱动通过i2c_driver注册,调用对接核心层,无需关心底层硬件细节,实现跨平台复用。
层级核心工作关键点驱动层I2C/SPI 读写WHO_AM_I 验证 + 错误处理配置层量程/采样率/滤波器权衡精度和带宽校准层零偏/比例/温度补偿校准比算法更重要滤波层低通/中值/卡尔曼越简单越稳定融合层互补/卡尔曼/梯度下降Mahony 在 MCU 上最实用传感器开发的第一步不是上高级算法,而是做好校准和滤波。一个正确校准的简单滤波器,效果远好于一个未经校准的高级融合算法。
RK3568的SPI控制器统一在中预定义,板级DTS仅需启用并追加从设备。属性必选说明compatible是固定为,与SPI控制器驱动匹配reg是控制器寄存器基地址+地址空间大小interrupts是SPI控制器中断号clocks是外设总线时钟与功能时钟,名称为pclkspi是固定为<1>,片选号用1个cell表示是固定为<0>,SPI从设备无独立地址空间cs-gpios否GPIO模拟片选时使用,
基于 Linux 6.x 内核与 Rockchip RK3588 平台,涵盖环境搭建、基础驱动到常见外设的全栈内容。
分辨率与像素分辨率:800 × 480,表示屏幕由 800 列 × 480 行的像素点组成。每个像素点由 红(R)、绿(G)、蓝(B) 三个子像素构成,通常采用 RGB888 格式(每通道 8 位),共 24 位颜色深度。
ADC(Analog-to-Digital Converter,模数转换器)是将转换为的核心模块,是数字系统(MCU/处理器)与物理世界模拟信号交互的桥梁。
我使用的是瑞芯微的rk3576-evm。打开手册3-1-Linux系统使用手册.pdf跟着官方手册的配置完毕后。我们可以看到,这里使用的是tl3576-evm.dts。打开kernel/arch/arm64/dts/rockchip/tl3576-evm.dts。其中去掉一些不用的摄像头的驱动后(也可以不去)加入spi0和spi1这里用的引脚配置分别是spi0m0_pins和spi1m2_pins
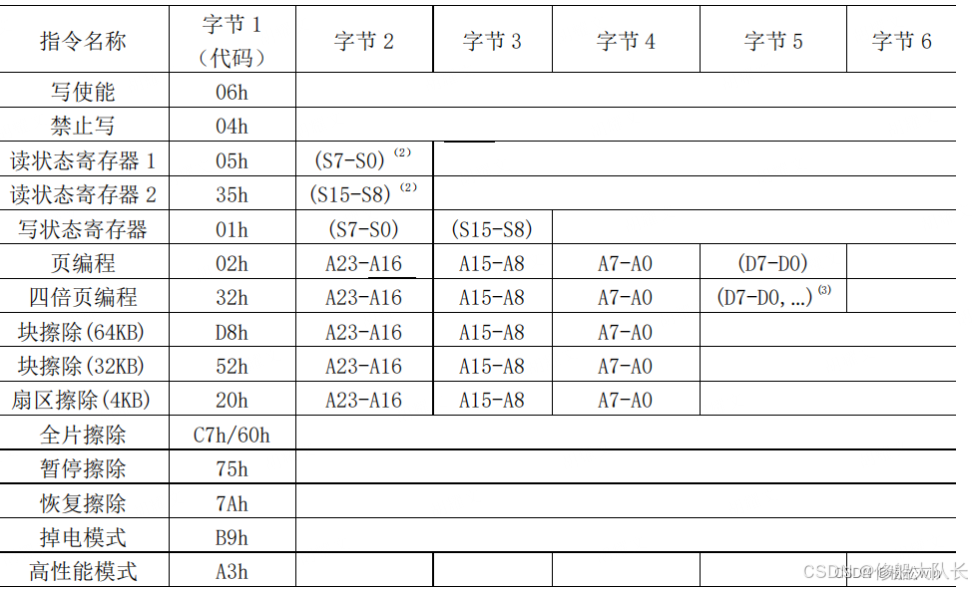
本文介绍了基于新唐MCU M485LIDAE与W25N01KV NAND Flash的硬件平台开发方案。W25N01KV是一款128MB容量的NAND Flash,支持标准/双/四线SPI接口,具有2048字节页大小和128KB块擦除特性。文章详细解析了芯片封装、引脚功能、状态寄存器配置以及基本操作指令,包括设备ID读取、状态寄存器访问、写使能、块擦除和页编程等。同时提供了驱动层(drv.c/h)
TDD(测试驱动开发)通过"红-绿-重构"循环提升软件质量,使测试从业者从被动检测转向主动设计。其核心流程包括:编写失败测试、快速实现通过、优化代码结构。实施要点包括遵循FIRST原则、采用测试金字塔策略,并配合JUnit等工具链。TDD能降低40%-80%缺陷率,要求测试人员转型为质量共建者,通过持续实践实现质量与效率双提升。
本文详细介绍了基于龙芯2K0300处理器的智能车Linux系统深度定制实战,涵盖内核裁剪、驱动开发和文件系统优化等关键环节。通过内核从5MB精简至2.5MB、电机闭环驱动开发及Buildroot根文件系统定制,显著提升系统启动速度与稳定性,为嵌入式Linux开发提供实用参考。
本文深入探讨RK3588传感器驱动开发中的时间戳精度问题,分析硬件时钟源选择、内核调度延迟等根源,并提供从驱动层中断处理优化到系统级实时调度配置的全方位策略。通过实战案例展示如何将时间戳精度从±15ms提升至±100μs,为高精度数据采集应用提供关键解决方案。
前端应用本质是复杂的 UI 状态机。对于复杂的交互(如表单提交、购物车结算),必须在 Spec 中定义状态流转的约束。•深度实践:不要只描述“用户点击按钮后提交”,而要描述“点击前需满足isValid为真(前置条件),提交成功后变假且路由跳转(后置条件)”。•执行动作:使用伪代码或自然语言明确(前置条件)和(后置条件)。•引用来源:参考文档中的“函数规约”,确保操作的正确性(如余额大于0才能取款)
本文系统介绍了C++驱动开发的现代工具链与调试技术,涵盖Visual Studio与WDK集成环境配置、WDF框架演进、双机调试与静态分析等高级实践。重点解析了驱动开发从Hello World到内核之巅的核心技能,帮助开发者掌握高效、安全的驱动开发方法,提升系统性能与稳定性。
资料:《【正点原子】I.MX6U开发指南V1.81.pdf》七十三章。
本文介绍了在STM32开发板上移植PX4飞控系统时遇到的I2C驱动开发问题。作者针对室内小型无人机的需求,选择FPV飞控方案,重点阐述了I2C驱动的四层架构:驱动逻辑、WorkItemSingleShot初始化、任务管理器和workitem队列。详细分析了程序运行流程,并分享了调试经验,包括调试信息打印方法(使用PX4_ERR/PX4_INFO_RAW)、实例运行状态检查(stop命令或work_
本文全面介绍Linux系统中的SPI通信,涵盖硬件原理、协议时序、驱动框架和应用接口。SPI是一种全双工同步串行总线,采用主从架构,具有信号线简单、传输速率高、协议灵活等特点。文章详细解析SPI硬件信号、电平标准、控制器架构以及四种工作模式(CPOL/CPHA组合)。在Linux驱动框架部分,重点说明SPI核心子系统的分层设计,包括控制器驱动、协议驱动和数据结构,并提供示例代码。最后介绍用户态接口
Android驱动开发和Linux驱动开发既有紧密的联系,又有显著的区别。Linux驱动开发:是基础。它提供了硬件和操作系统内核交互的通用框架。Android驱动开发:是扩展和应用。它在Linux驱动的基础上,增加了Android系统特有的框架和机制,以支持移动设备独有的硬件和功能。
能够使硬件工作的软件。
本文以SSD1306 OLED驱动为例,深入解析Zephyr RTOS驱动开发中设备树节点与Kconfig配置的协同工作与常见陷阱。文章详细阐述了如何正确编写设备树节点、配置Kconfig依赖关系,并提供了从节点定义、编译验证到代码安全引用、系统性硬件排错的完整实战指南,帮助开发者高效完成板卡驱动适配与BSP调试。
本文使用正点原子imx6ull开发板,编写基于linux驱动input子框架的测试代码。
推荐使用WDK 10/11与Visual Studio 2019/2022集成开发环境。
内容详见《【正点原子】I.MX6U嵌入式Linux驱动开发指南》四十二章开发板:imx6ull mini虚拟机:VMware17之前一直使用register_chrdev函数来注册字符设备,这会将整个主设备号下的次设备号都用掉,浪费次设备号,还需要手动指定主设备号,还需要确定哪个主设备号没有被使用,还需要mknod创建设备节点文件 巴拉巴拉……既然已经有系统了,最方便的方法就是直接由系统分配。
ch394 spi接口转以太网、网口设备驱动
在嵌入式linux开发中,主要包括字符设备开发、块设备开发以及网络设备开发三种。字符设备开发是最常见的驱动开发,包括我们常见的gpio、led、SPI、I2C等,都是字符设备开发的一种。
测试驱动开发(TDD)采用"红-绿-重构"循环模式,通过测试先行确保代码质量。相比传统开发,TDD具有缺陷预防(某银行缺陷率降62%)、设计引导等优势,但存在初期效率降低30%等挑战。适用场景包括金融系统核心模块、微服务接口测试等,推荐JUnit/pytest等工具链。最佳实践建议控制测试粒度、采用增量开发。TDD尤其适合需要高可靠性的系统,虽前期投入较大,但长期可提升40%迭
硬件工程师在实现硬件与上位机(通常指PC、服务器或控制软件)交互时,需要掌握核心知识,包括通信协议、硬件接口、驱动开发、数据处理等。上位机:Python(pyserial、paho-mqtt)、C#、LabVIEW。USB设备:需要驱动(如WinUSB、libusb)或免驱(如USB-CDC)。层次:物理层、链路层(以太网帧)、网络层(IP)、传输层(TCP/UDP)。硬件:以太网PHY(如LAN
本文介绍了Linux下按键驱动的开发流程,主要分为以下几个部分:首先,按键驱动可以通过输入子系统或字符设备驱动实现,推荐使用输入子系统。其次,设备树配置是开发的关键,需定义按键节点并配置相关属性,如GPIO引脚、按键编码和消抖时间。接着,驱动代码的实现包括初始化、GPIO和中断的申请、以及输入设备的注册。应用层可以通过读取/dev/input/下的设备节点来获取按键事件,并使用工具如evtest进
核心步骤功能创建设备类别,挂载到 /sys/class注册 struct device,生成 /sys 和 /dev 节点udev监听内核事件,自动创建设备文件设置私有数据,可用 device_get_drvdata 获取cdev 操作管理字符设备的核心操作结构。
结构体iio_dev来表示具体的IIO设备,整体的驱动框架,还是要看设备,比如spi设备,创建的就是spi_driver。icm20608c_read_raw的返回值,决定读到的数据值,返回值IIO_VAL_INT为1,读到的数据按照整形返回,只有val,没有val2,返回值IIO_VAL_INT_PLUS_MICRO为2,按照val+val2/1000000反馈, 返回值IIO_VAL_INT_
全称:Low Dropout Regulator(低压差线性稳压器)特点:输入电压与输出电压很接近,效率中等。应用:为噪声敏感器件供电,比如模拟电路、音频设备。全称:Buck Converter(降压开关稳压器)特点:输入电压高,输出电压低;效率高(通常 > 90%)。应用:为CPU、GPU、大电流设备供电。类型特点应用场景LDO简单、低噪声、低压差模拟电路、摄像头BUCK高效率、大电流层次作用硬
本文介绍如何创建一个简单的Linux字符设备驱动,并提供了一个完整的misc设备驱动示例
通过本指南,您已掌握SRIO驱动开发的核心技术,从协议基础到实战调试,覆盖了所有关键知识点。SRIO驱动开发不仅是技术挑战,更是对系统级设计能力的考验,持续实践与总结将助您成为真正的嵌入式系统大神!这是一个以写作博客为目的的创作活动,旨在鼓励大学生博主们挖掘自己的创作潜能,展现自己的写作才华。如果你是一位热爱写作的、想要展现自己创作才华的小伙伴,那么,快来参加吧!Serial RapidIO(SR
触摸开关的电路原理,跳线设置,驱动程序与调用。
Linux系统镜像文件通常是多个模块的集合,不同镜像封装不同功能组件,常见类型包括:引导镜像(如u-boot.img)封装内容:引导加载程序(如U-Boot),负责初始化硬件并加载内核。作用:提供启动流程控制、环境变量管理、内核加载入口。内核镜像(如vmlinuz或bzImage)封装内容:内核核心代码,包含进程调度、内存管理、VFS等模块的二进制代码。作用:驱动硬件、管理系统资源、提供基础服务(
Linux 驱动开发之WIFI设备分析1(基于Linux6.6)---基础介绍
驱动移植是指将为某个特定硬件平台或内核版本编写的设备驱动程序,经过修改和适配,使其能够在另一个硬件平台或内核版本上正常运行。这一过程需要深入了解目标平台的硬件特性、内核架构以及驱动接口的差异。驱动移植通常涉及到硬件相关代码的调整、内核接口的更新以及编译和调试等步骤。
Linux 系统要考虑到驱动的可重用性,因此提出了驱动的分离与分层这样的软件思路,一般像spi、 i2c、 dma这类的驱动都是分控制器驱动,也叫做平台设备驱动。我的理解是,驱动分两层,左边那层叫实际的驱动,是真实与实际硬件打交道的驱动,一般由硬件厂商提供。
最基础的字符设备驱动开始,重点学习 Linux 下字符设备驱动开发框架。
在DPDK中实现`mempool`驱动与硬件交互的功能,可以让内存池直接利用硬件资源进行内存管理,通常是在具有专用内存管理单元的硬件(如FPGA或NIC卡)上实现,以进一步提升数据包的分配和回收效率。`my_mempool_alloc` 和 `my_mempool_free` 函数分别负责内存池的分配和释放。通过`rte_mempool_register_ops`将自定义的`mempool`驱动注
Cucumber是一个行为驱动开发(BDD)工具,它结合了文本描述和自动化测试脚本。它使用一种名为Gherkin的特定语言来描述应用程序的行为,这种语言非常接近自然语言,使得非技术人员也能够理解和参与测试。Gherkin语言是一种用于描述业务行为的领域特定语言(Domain Specific Language, DSL),它允许用户不关注具体实现细节地描述软件系统需要执行的操作。这种语言具有类似于
写入数据前必须先擦除,擦除后,所有数据位变为1(Flash有专门的擦除命令,操作时仅需要发送擦除命令即可),在Flash中0FFH代表空白。连续写入多字节时,最多写入一页的数据,超过页尾位置的数据,会回到页首覆盖写入(页缓存器的限制),在写入时,要注意写入的地址范围不能跨越页尾。直接调用读取时序,无需使能,无需额外操作,没有页的限制,读取操作结束后不会进入忙状态,但不能在忙状态时读取。每个数据位只
本文为博主个人学习总结记录,如有不正,欢迎指正。
本篇对IRDA 红外遥控模块的驱动程序进行编写,所学来自百问网
使用i2cdetect工具检测i2c总线4上面挂载的设备,发现芯片IP I2C总线报错。本文描述i2c_dw_handle_tx_abort: lost arbitration的解决方法
驱动开发
——驱动开发
联系我们(工作时间:8:30-22:00)
400-660-0108 kefu@csdn.net


 乐奇 Rokid 开放社区