登录社区云,与社区用户共同成长
邀请您加入社区
2026年,农业AI在山东寿光、新疆棉田等地广泛应用。手机拍照3秒识别病害,无人机巡田实现虫害精准监测,AI智能灌溉节水增产。三大核心技术——计算机视觉、时间序列预测与多源数据融合,支撑起精准农业体系。商业化路径清晰,覆盖大农户、小农户与政府。尽管面临数字鸿沟与网络挑战,离线模式与卫星遥感提供解决方案。未来,AI将加速育种、推动农业机器人发展,并助力碳汇农业。农业AI的终极目标,是让土地更高效、农
一、任务背景:已完成的工作与目标流程底层驱动(I2C 读写、原始数据读取)已就绪,为上层提供统一的数据来源。映射 + 0 偏校准解算得到欧拉角该流程与底层无关,属于应用层的数据处理算法。声明结构体变量,用于存放姿态数据编写接口 app_flight_get_euler(),完成上述流程的任务二、调试→二次开发的标准链路本期核心是讲解“观察问题”的过程,走通如下链路:调用底层接口,读取原始数据通过串
具身智能(EAI)是融合感知、决策与行动的智能系统,推动无人机从“会飞的相机”向“空中作业智能体”跃迁。其核心在于构建“感知—决策—执行—学习”闭环,依托VLA模型、世界模型与Sim-to-Real数据闭环技术。无人机从业者应聚焦多机协同、卫星拒止导航、端侧算力及灵巧操作,重视泛化测试与长时稳定性,把握政策导向与标准进展,迎接技术路线收敛挑战。
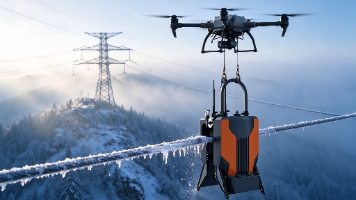
无人机挂载应急除冰机器人是冬季电网保供的核心设备,复杂作业环境极易引发网络掉线、时延过高、流量虚耗等问题。本文结合场景刚需,讲解无人机除冰机器人物联网卡的适配逻辑、选型技巧,解答网络不稳定难题,教大家挑选靠谱物联网卡服务商,保障电网除冰作业安全高效运行。
欠驱动四旋翼无人机作为典型的四输入六自由度高耦合系统,在低空巡检、高速竞速、集群协同等复杂场景中,传统基于欧拉角的级联PID控制已无法适配大机动、强扰动、高不确定性的作业需求。本报告在统一的全非线性动力学仿真框架下,针对几何控制、微分平坦控制、增量非线性动态逆(INDI)、非线性模型预测控制(NMPC)四类主流先进控制算法,设置剧烈激进轨迹跟踪、传感器测量噪声注入、强时变风扰干扰三大核心测试工况,
本报告针对地面移动机器人与空中无人机组成的异构无人集群,实现了一套完整的虚拟结构编队控制方案,以LIMO差分驱动移动机器人与Parrot Bebop 2四旋翼无人机为硬件载体,通过分层内外环控制适配两类平台的动力学差异,基于ROS Noetic搭建分布式实时通信链路,引入零空间行为融合技术实现编队保持与动态避障的无冲突协同。
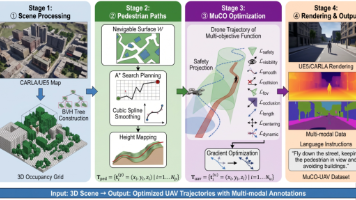
CosFly 系列提出面向无人机动态目标跟踪的多模态数据管线:将 CARLA 城市压成 2,067 个障碍盒,用 MuCO 九目标连续优化生成专家轨迹,再叠加位置/朝向扰动形成双轨迹,渲染 RGB、深度、分割、6-DoF 位姿、目标状态与中英双语指令。v2 修订版承认它并非首个具身 UAV 跟踪数据集,UAV-Track VLA 早约六周,TrackVLA 已完成真机验证。其优势在显式多约束优化与
因此,本文在此对讨论对象进行严格限定,下文所称的“世界模型”,特指狭义上的物理世界模型(Physical World Model),其核心意义是承担着主体- 环境动态建模的预测功能,即在物理状态空间中运作的预测器,满足物理一致性硬约束。当前,在具身智能的产业需求推动下,动力学模型与生成式模型两大路径正在发生交汇与融合,但都共同指向一个核心定义,世界模型目标在智能体内部构建一个对物理环境演化规律的模
四旋翼无人机的轨迹跟踪控制长期依赖欧拉角等局部坐标表示,但这类方法在剧烈机动或大角度姿态变化时会遭遇奇异性和万向节锁死问题。几何跟踪控制通过在SO(3)和SE(3)李群上直接设计控制律,从根本上规避了坐标奇异,并提供了几乎全局的稳定性保证。本文系统梳理了几何跟踪控制的理论基础、核心方法学进展与当前研究前沿。首先阐述四旋翼在SE(3)上的全局动力学建模及其微分平坦特性,分析欧拉角方法的固有局限。进而
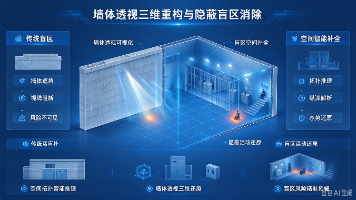
本方案针对阵地感知立体化、全域化、高对抗需求,提出基于单视频三维重构与无人机蜂群协同的空地融合技术体系。依托自研引擎与操作系统,实现零硬件改造、全离线闭环、信创可控运行,攻克空地感知割裂、盲区泛滥、时序断续、目标错乱等难题,构建“地面建基、空中补盲、时空对齐、全域融合”的新一代智能感知范式,全面支撑全天候、无盲区、连续可信的战备态势感知,具备极强实战价值与推广前景。
2024 年中开始,伴随国内外科研进展,让市场看到了“通用机器人算法”的曙光,当年自动驾驶领域的“全栈算法提供商”的叙事逻辑重新出现。模型算法差异的逻辑很快就因为VLA 模型能力的边际效益减少而变化,物理交互数据的极度稀缺,解决数据瓶颈成为具身智能赛道最新的投资锚点。人形机器人被视为承载具身智能的终极硬件形态,其产业叙事直接对标智能手机与新能源汽车的早期阶段,这一阶段的逻辑可以概括为:在智能能力尚
2018 年,David Ha 和Jürgen Schmidhuber 发表论文《World Models》,提出了一种基于深度学习的框架,通过构建“世界模型”来模拟环境动态,从而提升强化学习(RL)的效率和泛化能力,也为人工智能发展提供了一种新思路。多模态生成类企业大多以视频生成、3D 资产生成等方式,在物理一致性方面与世界模型产生关联,物理仿真类企业主要提供模拟器和数据,作为中间环节参与世界模
无人机
——无人机
联系我们(工作时间:8:30-22:00)
400-660-0108 kefu@csdn.net


 DAMO开发者矩阵
 openEuler 社区