


- @weixin_61181717


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
四旋翼无人机的轨迹跟踪控制长期依赖欧拉角等局部坐标表示,但这类方法在剧烈机动或大角度姿态变化时会遭遇奇异性和万向节锁死问题。几何跟踪控制通过在SO(3)和SE(3)李群上直接设计控制律,从根本上规避了坐标奇异,并提供了几乎全局的稳定性保证。本文系统梳理了几何跟踪控制的理论基础、核心方法学进展与当前研究前沿。首先阐述四旋翼在SE(3)上的全局动力学建模及其微分平坦特性,分析欧拉角方法的固有局限。进而
时滞系统广泛存在于工业过程、通信网络、机器人控制等领域,其状态估计面临信息异步性、估计偏差和相关性未知等挑战。协方差交叉(Covariance Intersection, CI)融合估计作为一种有效的信息融合方法,在处理具有未知相关性的多源信息时展现出独特优势。本文针对时滞系统,研究了协方差交叉融合估计方法,通过时间对齐、时滞补偿等技术,解决了时滞数据的处理和多源异步信息的融合问题,提高了状态估计
本文研究的串联型谐振DAB变换器是在传统双有源全桥拓扑基础上引入谐振支路优化得到的新型隔离双向变换拓扑,兼顾了传统DAB拓扑的双向功率流动、电气隔离、软开关特性,同时通过谐振单元优化功率传输特性,降低开关损耗与电流应力。该模型核心创新点在于摒弃了传统控制方案必需的输出电流采样传感器,基于模型预测控制算法实现无电流传感闭环控制,突破了传感器硬件带来的系统局限。
物理信息神经网络(Physics-Informed Neural Networks, PINN)作为一种融合物理定律与深度学习的新型建模方法,近年来在科学计算和工程领域取得了突破性进展。本报告旨在探讨PINN在多变量时序预测中的应用,分析其核心原理、工作机制、前沿应用、挑战与性能,并展望其未来发展方向。
基于商用惯性测量单元(IMUs)的运动跟踪在近年来得到广泛研究,因为它是一种成本效益高的技术,适用于那些光学技术无法实现运动跟踪的应用。这种测量方法对人体表现评估和人机交互有很高的影响。IMU运动跟踪系统是自包含的可穿戴设备,可以在现场环境中对用户的运动进行长时间跟踪。在对基于IMU的人体跟踪进行调查后,选择了五种运动重建技术,并与基于Vicon基于标记的运动跟踪系统的运动跟踪进行比较,以作为参照
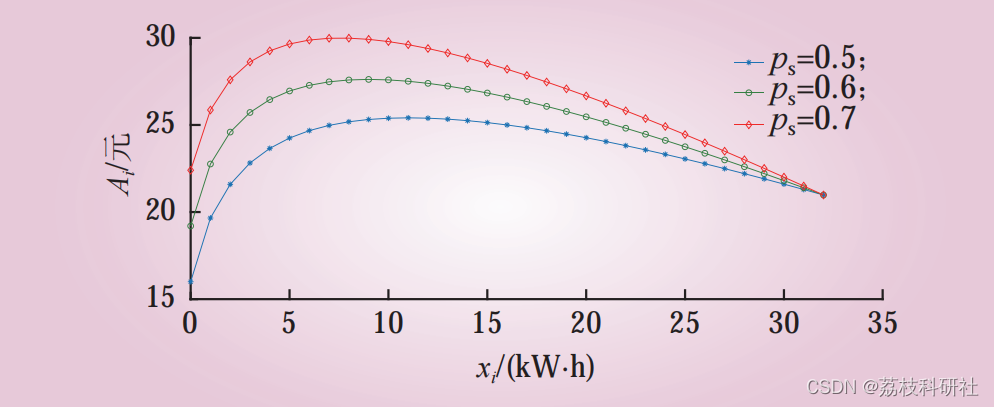
文献来源:文献内容仅复现主从博弈核心内容,不含区块链分布式光伏发电已经得到广泛应用,但分布式光伏电源的大规模并网会导致网架结构相对薄弱的配电网出现电压越限、网损升高和光伏发电“弃光”等问题。探索分布式光伏在配电网中的交易模式,有助于实现分布式光伏发电的就地或就近消纳,提高配电网和光伏发电的经济收益。2017 年,国家发展改革委和国家能源局下发相关通知[1],鼓励分布式电源在 110 kV 电压等级
直流电机因其调速性能优异、响应速度快等特点,在工业控制、电动汽车、机器人等领域有着广泛应用。然而,传统PID控制存在参数固定、难以应对非线性及环境扰动等问题。模糊PID控制虽通过引入模糊逻辑实现了参数自适应调整,但在复杂场景下仍面临规则库构建与参数优化的难题。本文将蚁群优化算法(Ant Colony Optimization, ACO)引入直流电机模糊PID控制系统中,利用其全局寻优能力对模糊PI
直流电机因其调速性能优异、响应速度快等特点,在工业控制、电动汽车、机器人等领域有着广泛应用。然而,传统PID控制存在参数固定、难以应对非线性及环境扰动等问题。模糊PID控制虽通过引入模糊逻辑实现了参数自适应调整,但在复杂场景下仍面临规则库构建与参数优化的难题。本文将蚁群优化算法(Ant Colony Optimization, ACO)引入直流电机模糊PID控制系统中,利用其全局寻优能力对模糊PI
💥💥💞💞❤️❤️💥💥博客内容尽量做到思维缜密,逻辑清晰,为了方便读者。🎁完整资源、论文复现、期刊合作、论文辅导及科研仿真定制事宜点击:👉👉👉⛳️行百里者,半于九十。
2025年“高教杯”全国大学生数学建模竞赛已正式拉开帷幕!本次竞赛将于9月7日(本周日)晚20:00圆满收官,赛程持续整整4天。本科组的赛题精心设置为A、B、C三道题目,供参赛者尽情施展才华。特别提醒,MD5码的提交截止时间为2025年9月7日(本周日晚)20:00,请务必牢记。在规划比赛时间时,请大家格外注意:今年与往年不同,比赛将在最后一天晚上八点准时结束,不再设有20-22点的额外提交时段。