- @soaring_casia


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
公开 PDMS 口径下,AutoVLA-D 92.0,同期 FLARE 91.4,复现的 ReCogDrive 90.7,Curious-VLA 90.3,DriveVLA-W0 90.2。选这套的理由来自实测:它的重建误差最低,训练集和测试集的误差落差也最小,用作 TrajCond 时分数最好。第二个阶段在动作序列的条件下,回归最终的连续航点。真值轨迹转 token 的过程是逐步贪心的:从当前位

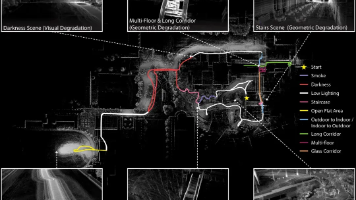
图中对比了长走廊不同区段中,视觉与 LiDAR 里程计在融合中的相对权重变化,并通过地图着色标注各区域的主导模态:当某一模态在融合中的权重超过 50% 时,即被视为该区域的主要信息源。并采用基于置信度的软融合策略,将 IMU 与 LiDAR 的输出进行平滑组合,从而避免生硬的“硬切换”带来的不连续与不稳定。视觉退化(低光、模糊、遮挡等)、几何退化(长走廊或空旷区域导致约束不足)、混合退化(视觉与几
在这一前提下,重新审视了多智能体强化学习中的约束优化形式,提出了 Def-MARL,一种集中训练、分布执行的安全多智能体强化学习算法。每个机器人在执行时只依赖本地信息,但在训练阶段通过共享结构,保证整体策略在满足安全约束的同时仍然能够高效协作。▲图1|Def-MARL 在多无人机协同任务中的效果示意。两台无人机需要在保证安全的前提下协作跟踪一个运动目标。通过 Def-MARL 学到的策略,无人机能

复杂任务:将手表和钥匙圈放入抽屉,然后关掉电视。摒弃传统模仿弱算法的局限,直接模仿高效可扩展的 W-MAPF-LNS 算法(2023 国际竞赛冠军核心),通过自举迭代训练(12 轮迭代,每轮收集 1500 万动作 - 观测对),解决 “训练 - 部署场景脱节” 问题,确保大规模泛化性。举个例子:IL/RL 是 “学生学习的两种模式”(跟着老师学 / 自己试错学),分层学习是 “学习的组织方式”(先

导读想象一下,让一个移动双臂机器人去做家务:擦平底锅、叠餐盘、拿杯子、清理桌面。这些任务看似简单,却要机器人同时控制,每一步都要又稳又准。问题在于——要让它学会这些技能,通常需要海量的人类遥操作示范,既费时又费力。而李飞飞团队的新作给出了一条新路:只需一条人类示范,它就能在仿真中“举一反三”,自动生成上千条的机器人操作演示。更关键的是——这些虚拟演示并非“空想”,而是经过物理与可视性约束的严格筛选
设计了4中嵌入历史扭矩信息的架构来说明将整个扭矩历史整合为单一token输入到解码器中是最优的扭矩历史信息的处理方式:(a)和(b)都在编码器中嵌入扭矩历史信息,(a)是整合成单一token嵌入,(b)是每一帧对应一个token;|视频展示了TA-VLA按下插座的钮按,然后将充电器插入插座,最后再拔下插座上的充电器的密集操作任务,有意思的是在按下插座的钮按的环节,按钮并没有完全被按下,可见:1、团
传统的机器人操作系统普遍采用分阶段的开发模式:数据收集--模型训练--任务评估的流水线模式,每个环节都需要定制化设备、人工整理数据,还要针对具体任务反复调试,这种碎片化的架构增加了开发复杂度,延长了迭代周期,也限制了系统的可扩展性。然而,由智元Genie团队推出的Genie Envisioner平台,将未来帧预测、策略学习与仿真评估首次整合进以视频生成为核心的闭环架构,使机器人在同一世界模型中完成
在 2025 年的 CoRL 上,共有42 篇 Oral 论文脱颖而出(仅占总投稿的 5% 左右),涵盖了操作与模仿学习、感知、规划与安全、运动控制、人形与硬件五大主题。我们从中挑选了17 篇已经公开的研究进行盘点,内容横跨人形机器人、腿足机器人、大模型驱动的操作、多模态感知,以及安全与鲁棒规划等多个方向。为什么值得关注这些论文?● 研究者可以从中看到最新的方法突破与可借鉴的基线;● 工程实践者可
从效果上看,与 Diffusion Policy和 pi0 相比,我们观察到 GR00T N1 有更高的性能提升,我们假设,为 IDM 动作设置单独的动作参数和解码器参数有助于解决神经轨迹以 0 为状态的问题。它们共同揭示了未来机器人自主学习的可能路径——不再依靠繁重的真实数据采集,而是借助智能合成与模拟,让机器人在“虚拟演练”中预习与掌握多样化任务,为下一个时代的机器人学习范式奠定了坚实基础。因
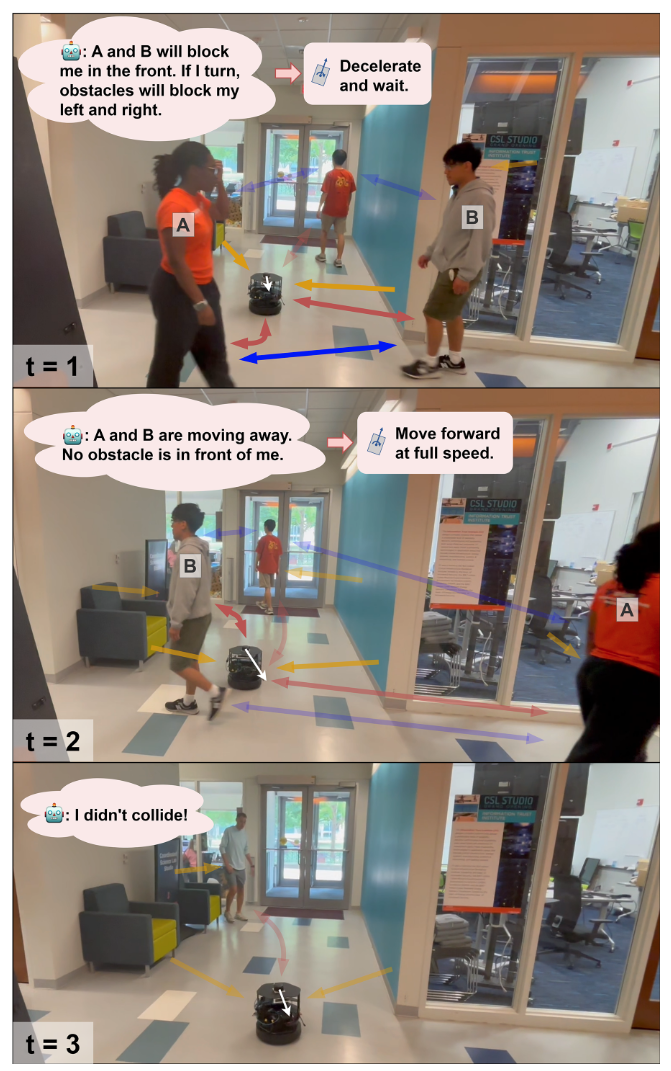
在本文中,作者提出了HEIGHT,一个用于动态和受限环境下自主机器人导航的新型结构化图网络架构。作者的方法利用了受限群体导航问题的图形化特性和可分解性,提出了以下两个关键创新。首先,作者将人类和障碍物的表示分别进行拆分和处理。这使得机器人能够有效地推理人类和障碍物的不同几何形状和动态特性,提升其在复杂环境中的导航能力。其次,作者提出了一种异质时空图(st-graph),用以捕捉机器人、人类和障碍物