- @2501_90804007


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
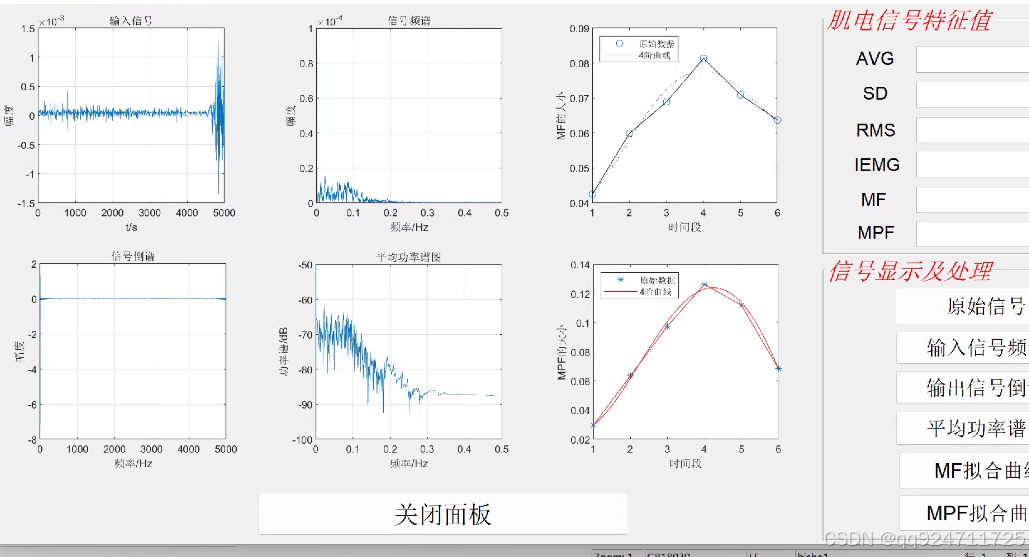
基于matlab GUI 肌电信号处理 matlab源码+原始数据在MATLAB中使用GUI(图形用户界面)处理肌电信号(EMG)是一个很好的方式,可以直观地展示信号处理的各个步骤,并让用户与数据进行交互。以下是一个简化的示例,展示如何创建一个基本的MATLAB GUI应用程序来处理和分析肌电信号。
26种信号分解,模态分解方法, 可用于信号处理,模态分解方法对比。 26种信号分解方法的matlab代码,直接替换数据运行即可。

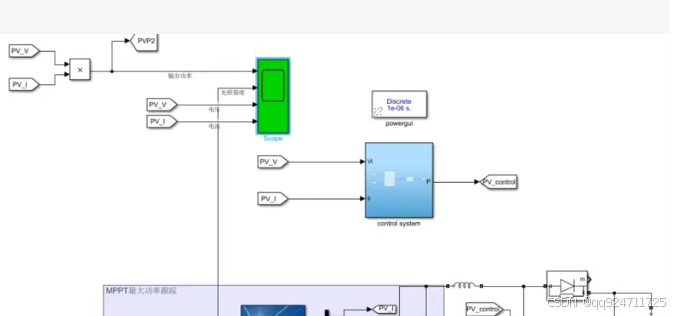
MATLAB/simulink光伏最大功率跟踪仿真,控制算法有:恒定电压法,扰动观察法,电导增量法,变步长扰动观察法,变步长电导增量法等
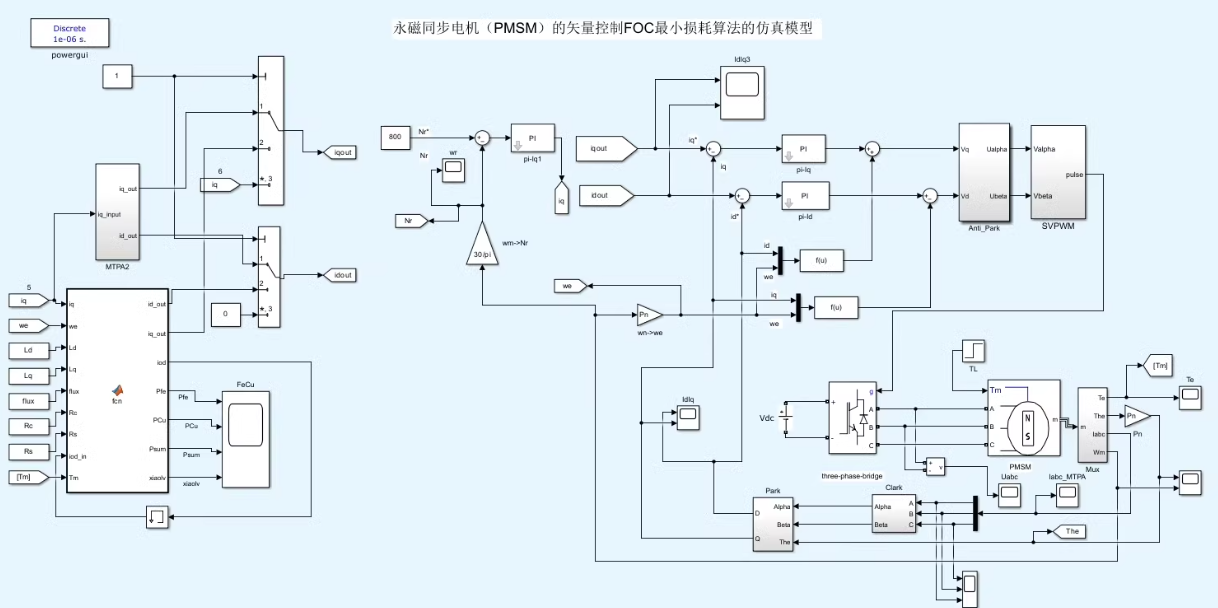
MATLAB/Simulink永磁同步电机(PMSM)的矢量控制FOC最小损耗算法的仿真模型损耗来源:永磁同步电机的损耗主要包括机械损耗、铜损和铁损。其中,机械损耗随转速和工况的不同而改变,且相对不可控。而铜损和铁损是电气损耗的主要部分,也是FOC最小损耗算法主要关注的优化对象。永磁同步电机(PMSM)的FOC(Field Oriented Control,也称为矢量控制)最小损耗算法,主要目的是
车辆工程Matlab,simulink,prescan,carsim,trucksim. 自动驾驶仿真,车辆横纵向控制等,硬件在环问题解决,CAN通信问题解决等车辆工程专业轨迹跟踪,分布式驱动控制,横摆力矩控制,车道保持,自动紧急制动,自适应巡航控制,车辆换道控制,LQR,MPC等算法仿真

基于Matlab信号与系统仿真平台时域频域复频域分析GUI设计基于Matlab的信号与系统仿真平台GUI设计是一款全面的信号处理和分析工具,旨在帮助用户通过直观的图形用户界面(GUI)理解和学习信号与系统的基本概念与理论。该平台集成了多种信号生成、时域分析、频域分析以及复频域分析功能,能够生成多种典型信号波形,并支持傅里叶变换、拉普拉斯变换等信号处理操作。此系统适用于信号处理、电子工程及相关专业的
如何使用matlab代码编写三维A算法加B样条曲线,无人机(UAV)路径规划。3维路径规划。A星算法规划初始路径,B样条曲线方法将初始路径优化为光滑的路径。

自动驾驶汽车自动规划避障(动态障碍物)和跟踪算法程序规划算法采用Emplanner 控制算法采用离线LQR算法仿真平台采用 simulink carsim prescan 三者联合仿真包含 所有程序代码 simulink m文件 联合仿真详细步骤文档 lqr emplanner算法 ST图速度规划笔记硬件配置:prescan8.5。
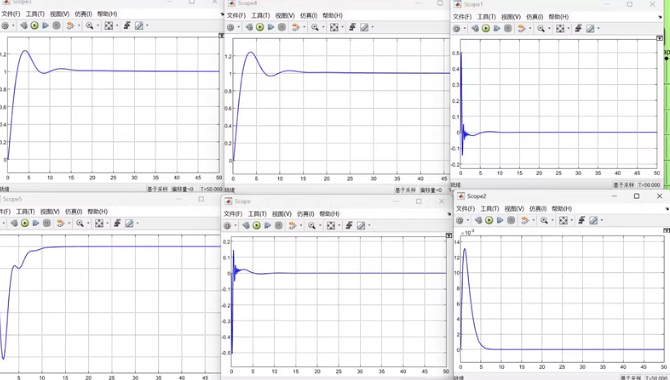
基于Matlab的四旋翼无人机PID控制基于MATLAB/Simulink建立四旋翼无人机的动力学模型,采用经典PID控制算法对其内环姿态(俯仰、横滚、偏航)和外环位置(X、Y、Z方向)进行控制。仿真结果表明,该飞行控制器能够有效调节无人机姿态,使其保持稳定飞行。主要内容动力学建模:基于Newton。
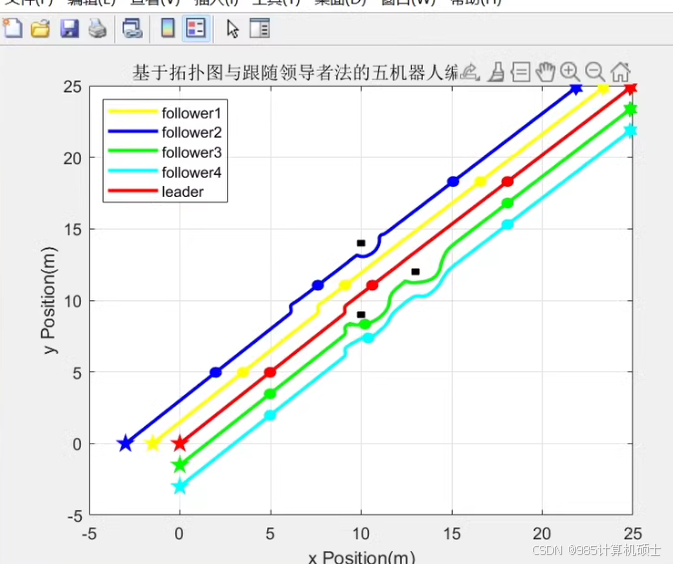
基于领航者人工势场法的队形变化避障控制matlab代码仿真,路径规划,改进人工势场法,拓扑结构,集群,变换队形,基于领航者与人工势场法相结合的编队控制算法,可随意变换队形 增加机器人个数