


- @lida2003


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
通过上述命令,查看OSD和视频状态。总体来看,一切皆在掌控中!!!
通过上述方法就能使用Windows上vscode和ssh工具来进行相应的开发、调试工作!
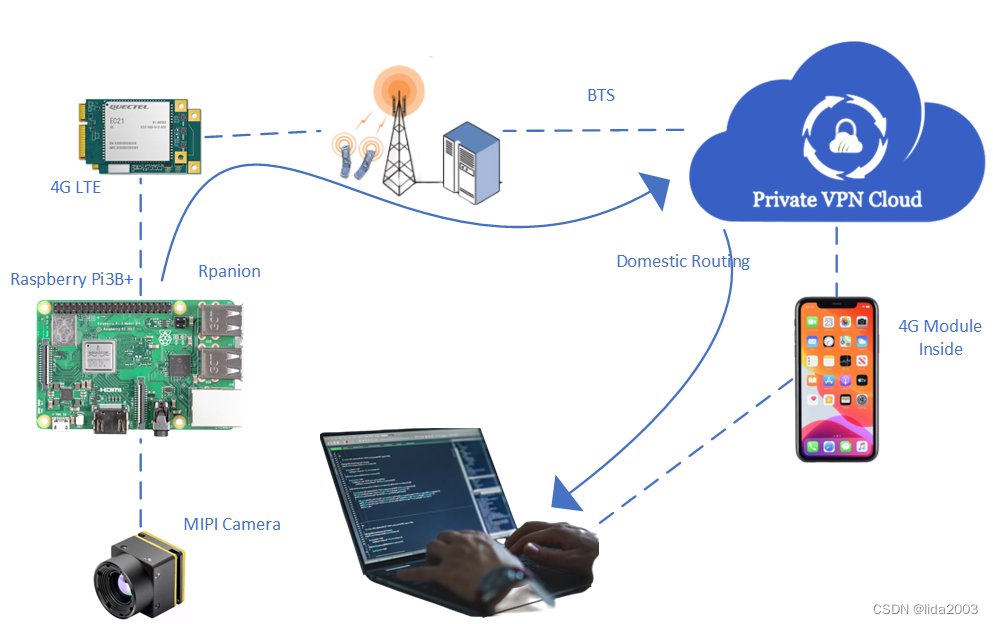
整体看来,上述网络配置情况,性能OK,可以进行外场测试。小伙伴们,等我外场测试的好消息!:)
[TOC](树莓派(Raspberry Pi)FTP服务搭建)由于家里使用下载电影(迅雷),存储电影();PC下载的电影可以通过家里的有线主干网络100MB带宽通过samba传输到树莓派;但是笔记本下载的电影通过无线路由器samba传输给树莓派带宽只有10MB,而且经常无线干扰等问题导致网络不稳定,所以传输大文件或者10GB多文件,真的烦人。鉴于上面的这个问题,计划在树莓派上简单搞个FTP专门用于
假设,任何物抽象成两个点,那么A点跟随B点,就需要不断的更新AB两点的位置信息,并规划处跟随的路径,当路径上出现障碍物,就需要做适当的障碍物规避而不影响最初的跟随目标。从当前技术的角度,站在“巨人的肩膀上”做事,我们离这个目标并非遥不可及,而且从当前的信息来看,已经有人很好的完整了原型验证。即使是成熟的技术,在从没有接触过的角度来看,那就是什么都不知道,什么都不懂,甚至在脑海中“压根没有这个技术存
之前一直说过,一个没有接触过的事物,上手过程就是一个学习过程,而这个学习过程每个人都需要经历。当然适当的方法可能可以帮助节约时间,甚至帮助入门。不当的方法可能会导致无法入门,而且直接放弃。既然有后续1(主要是硬件安装方面的问题),当然也逃不掉后续2(配置方面问题),估计还的后续3(深度配置问题,也许吧)。,此时输出不收飞控控制,请注意轮子会直接转动起来。但是可以使用这个方法排除硬件问题。好了,接下

一个用于基于MAVLink系统的无人机地面站软件包,是一款功能齐全的无人机地面控制站(GCS)软件,设计为一个极简主义的、便携的、可扩展的GCS,适用于支持MAVLink协议的任何自主系统(如使用ArduPilot的系统)。中,简单介绍了MAVProxy的历史渊源、安装,以及控制链路的拓扑,但是没有真正的深入去研究和分析这个强大的工具。随着应用的拓展,以及对功能需求的增加,在无人机研发和应用部署角
从上面的物理公式推导,示例电调+桨叶的简单计算,我们可以在非常简单高中物理基础上理解无人机动力系统时如何产生推力的。
ArduPilot是一个可信赖的自动驾驶系统,为人们带来便利。为此,提供了一套全面的工具,几乎适用于任何车辆、无人机、潜艇、气球等设备。作为一个开源项目,在用户社区的快速反馈的基础上不断发展。相应的开发团队与社区和商业合作伙伴合作,为ArduPilot添加惠及所有人的功能。尽管ArduPilot不生产任何硬件,但ArduPilot固件可在各种不同的硬件上工作;加上地面控制软件,运行ArduPilo
鉴于之前NVIDIA提供基于JetPack v5.1.4二进制pytorch版本最高为。,我们已经有了python3.8.0的 pytorch。若仍然使用之前NVIDIA安装。经过不断地各方努力,
