登录社区云,与社区用户共同成长
邀请您加入社区
1 简介移动机器人的路径规划是移动机器人研究领域中的一个热点问题。2 部分代码% Rahul Kala, IIIT Allahabad, Creative Commons Attribution-ShareAlike 4.0 International License.% The use of this code, its parts and all the materials in the te
1 简介移动机器人路径规划一直是一个比较热门的话题,A星算法以及其扩展性算法被广范地应用于求解移动机器人的最优路径。2 部分代码functionOptimalPath_2=Eliminate_inflection_point(OptimalPath,MAP)%消除多余拐点path=OptimalPath;len=size(path,1);% startX = OptimalPath(1,2);%
低对比度图像的细节模糊、边缘辨识度不足问题,长期制约着工业质检、遥感分析、医疗影像诊断等场景下的后续图像处理效果。传统Sobel算子固定卷积核权重与增强参数,在不同光照、不同纹理特征的图像中适应性差,容易出现边缘漏检、噪声放大或细节丢失等问题。本研究提出一种基于粒子群优化算法的自适应Sobel算子优化方案,将图像对比度修正转化为多目标参数优化问题,通过构建融合边缘强度、图像灰度熵与亮度保真约束的适
本文针对机械臂轨迹规划中运行时间优化问题,提出结合改进麻雀算法ISSA(引入混沌映射)与粒子群PSO的混合优化策略。通过3-5-3多项式插值构建关节空间轨迹模型,在笛卡尔空间中验证末端执行器运动连续性,并对比两种算法在收敛速度、寻优精度及轨迹平滑性上的表现。实验结果表明,混合算法较单一算法在时间优化效率上提升显著,关节运动曲线平滑无突变,验证了方法的有效性。
文献来源:摘要:移动边缘计算(MEC)利用网络边缘的计算能力来执行各种物联网应用中的计算密集型任务。同时,无人机(UAV)具有灵活扩大覆盖范围和增强网络性能的巨大潜力。因此,利用无人机为大量物联网设备提供边缘计算服务已成为一种有前景的范式。本文研究了无人机辅助边缘计算网络的路径规划问题,其中一架无人机部署了边缘服务器,用于执行从多个设备卸载的计算任务。我们考虑设备的移动性,采用了高斯马尔可夫随机移
文献来源:摘要本文从可观测性的角度研究了基于扩展卡尔曼滤波器(EKF)的同时定位与地图构建(SLAM)中的不一致性问题。我们通过分析证明,当过程和测量模型的雅可比矩阵在每个时间步骤中根据最新的状态估计值进行评估时,EKF中使用的线性化误差状态系统具有比实际非线性SLAM系统更高维度的可观测子空间。因此,EKF的协方差估计在状态空间中无信息可用的方向上会减小,这是不一致性的主要原因之一。基于这些理论
随着工业自动化和机器人技术的快速发展,机械臂的精确轨迹跟踪控制成为研究热点。本文以Sawyer 4自由度机械臂为研究对象,基于MATLAB平台搭建动力学模型,分别实现PID控制、传统滑模控制(SMC)和自适应模糊滑模控制(AFSMC)三种策略的仿真。通过对比分析轨迹跟踪精度、鲁棒性及抗干扰能力,验证了AFSMC在复杂非线性系统中的优越性。研究结果表明,AFSMC通过模糊逻辑在线调整滑模参数,有效抑
针对复杂三维作业环境下六自由度机械臂运动过程中的碰撞风险、规划路径曲折突变、运动平稳性不足等问题,本文开展融合运动学建模、实时碰撞检测、智能路径规划与轨迹平滑优化的一体化运动规划研究。依托 DH 建模方法完成六自由度机械臂运动学解析,搭建关节空间与末端执行器作业空间的双向映射关系;结合改进 RRT * 算法完成三维障碍物环境下的全局避障路径搜索,依托精准碰撞检测机制保障路径运行安全性;引入三次 B
一个紧密结合的磁场辅助惯性导航系统,提出了一个紧密结合的磁场辅助惯性导航系统。该系统利用磁强计传感器阵列测量本地磁场的空间变化。通过递归更新的多项式磁场模型,将场中的变化映射到阵列的位移和方向变化,进而用于辅助惯性导航系统。模拟结果显示,在40秒轨迹结束时,所得到的导航系统定位误差降低了三个数量级,与独立惯性导航系统相比。因此,所提出的导航解决方案有潜力解决当前磁场同时定位与地图构建(SLAM)系
💥💥💞💞❤️❤️💥💥博客内容尽量做到思维缜密,逻辑清晰,为了方便读者。⛳️行百里者,半于九十。📋📋📋🎁🎁🎁。
在科技飞速发展的当下,无人机(UAV)凭借其独特优势,在众多领域实现了广泛应用。在物流行业,无人机配送让 “最后一公里” 配送更加高效;在农业领域,无人机植保能够精准作业,提高农作物产量;在影视拍摄中,无人机带来了震撼的视觉效果。随着无人机应用场景的不断拓展,其面临的计算与能耗问题也日益凸显。当无人机执行复杂任务,如高清影像的实时处理、复杂环境下的目标识别与跟踪时,其有限的计算资源往往捉襟见肘。就
本篇报告全面说明了 KF,EKF,IEKF 算法的基本原理;构建推导出四轮前驱自主移动机器人的运动学模型和观测模型;
室内环境下高精度、鲁棒的机器人定位与建图(SLAM)一直是机器人领域研究的焦点和难点。传统的基于视觉、激光雷达等传感器的SLAM方法在光照变化、纹理缺失或动态障碍物等复杂室内场景下往往面临挑战。超宽带(UWB)雷达以其穿透性强、抗多径干扰能力好、定位精度高等特性,在室内定位领域展现出巨大的潜力。将UWB雷达应用于SLAM,利用其独特的感知能力,不仅能够克服传统传感器的部分局限性,更有望在室内环境中
针对六自由度机械臂在笛卡尔空间与关节空间中进行多类型轨迹规划时存在的平滑性不足、逆解异常处理困难等问题,本文以LittleRA六自由度机械臂为研究对象,构建了一套涵盖直线、圆弧与关节角度空间三类轨迹、并支持四种规划方式的多轨迹规划仿真框架。研究思路为:先在笛卡尔空间或关节角度空间生成目标轨迹,再通过逆运动学求解关节角度序列,结合轨迹优化实现平滑运动。具体控制内容包括:支持直线、圆弧、角度空间三类轨
同步定位与地图构建(SLAM)是自主车辆、移动机器人实现未知环境自主导航的核心关键技术,单车SLAM受传感器探测范围有限、观测盲区、随机噪声干扰及误差累积等问题制约,长期运行下定位漂移与建图精度退化问题突出。为解决单一智能体感知能力不足的缺陷,多车协同SLAM通过多平台观测信息共享与融合,充分利用空间分布式冗余观测,弥补单车感知缺陷,有效抑制滤波误差累积,提升复杂场景下定图与建图的稳定性与精度。
针对存在模型不确定性、外部扰动与执行器输入饱和约束的机械臂轨迹跟踪控制问题,提出一种融合自适应强化学习与非奇异快速终端滑模的固定时间控制方法。该方法采用径向基函数神经网络构建行动者 - 批评者强化学习架构,实现不确定系统的自适应最优控制策略生成与性能评估;设计新型非奇异快速终端滑模面,保障跟踪误差在固定时间内全局收敛并给出收敛时间上界估计;针对执行器饱和效应,构建非线性反卷绕补偿器实时抑制饱和引发
本文聚焦于机械臂在延迟非对称全状态约束下的非线性系统跟踪控制问题。阐述了延迟且不对称但随时间变化(DATV)约束在实际应用中的普遍性及现有研究的不足。通过引入误差转移变换与具有变分屏障界的新型不对称障碍李雅普诺夫函数,提出一种适用于完全未知初始跟踪条件的DATV全状态约束的跟踪控制方法,解决了基础控制难题。同时,证明了该方法可使初始违反全状态约束的情况在预先指定的有限时间内得到满足,为机械臂在复杂
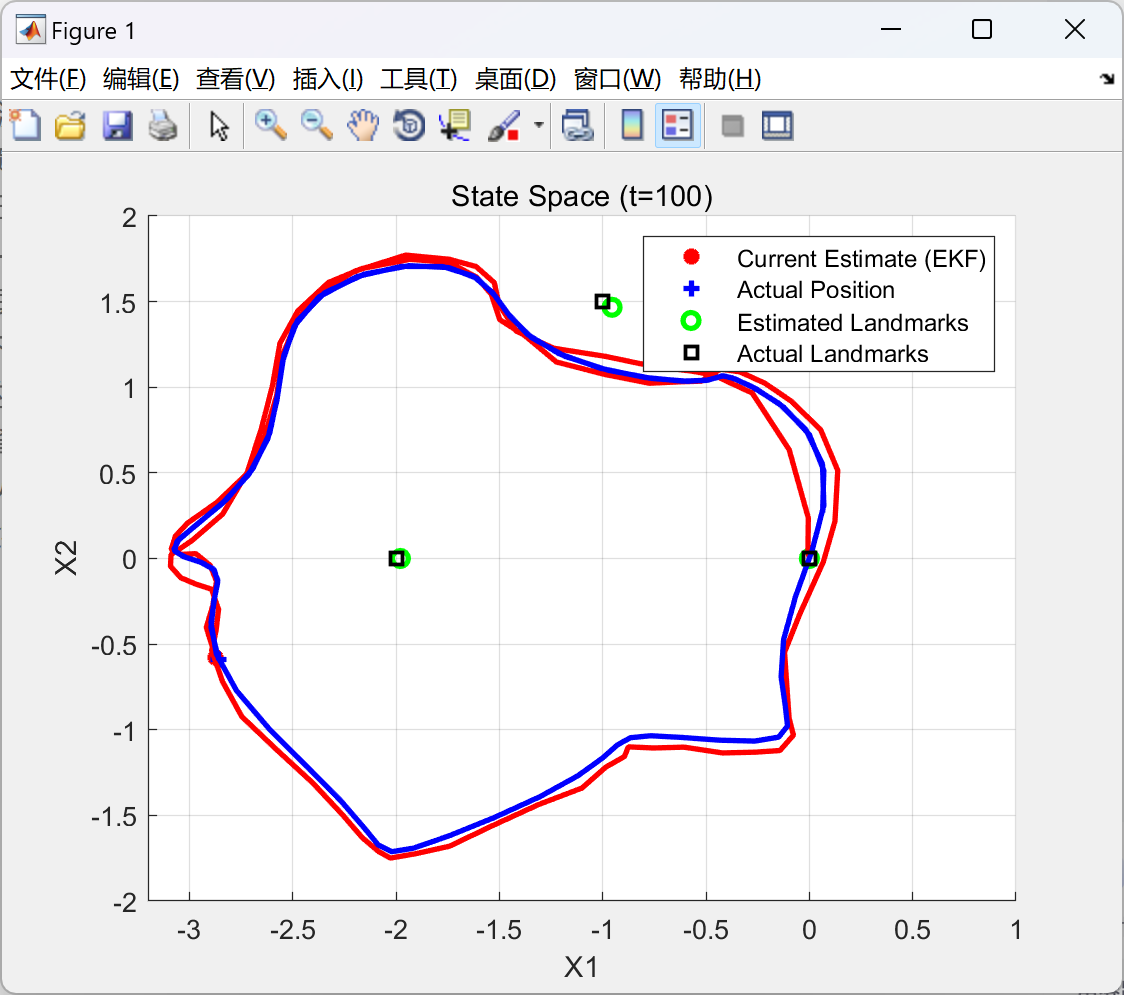
同步定位与地图构建(Simultaneous Localization and Mapping,SLAM)是移动机器人在未知环境中自主导航的核心技术。本文以二维平面环境为研究场景,采用扩展卡尔曼滤波(Extended Kalman Filter,EKF)算法实现 SLAM 功能,即 EKF-SLAM。通过构建机器人运动模型与传感器观测模型,利用 EKF 对机器人位姿和环境特征点进行联合估计,完成地
针对二自由度机械臂在模型不确定性及外部扰动条件下的轨迹跟踪问题,本文设计了一种滑模变结构控制与PID控制相结合的复合控制策略(SMC-PID)。首先,采用拉格朗日方法建立二自由度机械臂的动力学模型,得到包含惯性矩阵、科里奥利离心力矩阵及重力向量的完整动力学方程。其次,在Matlab/Simulink环境中搭建仿真平台,其中轨迹生成模块产生正弦形式的关节期望位置及其各阶导数;滑模面构建模块依据关节角
在自主移动机器人领域,同时定位与地图构建(Simultaneous Localization and Mapping,SLAM)是实现机器人自主导航、环境交互的核心技术。传统扩展卡尔曼滤波器(EKF)因线性化误差累积,在长期 SLAM 任务中易出现滤波发散、定位精度下降等问题。
随着第五代移动通信技术(5G)的普及以及物联网(IoT)设备的爆炸式增长,移动终端产生了海量的数据和计算需求。然而,移动设备的计算能力、存储空间和电池续航能力有限,难以满足这些日益增长的复杂应用需求。移动边缘计算(Mobile Edge Computing, MEC)作为一种新兴的技术范式,通过将计算和存储资源下沉到网络的边缘,靠近移动用户,有效地解决了移动终端计算能力不足的问题。
机械臂工作空间是衡量其运动能力与作业范围的核心指标,对轨迹规划、任务适配与结构优化具有重要意义。本文以UR3六自由度串联机械臂为研究对象,基于改进D-H参数法构建其连杆坐标系与运动学模型,设定各关节在-360°至360°范围内的运动极限;采用蒙特卡洛法在关节空间内随机采样80000组关节角组合,通过正运动学求解每组角度对应的末端执行器位姿,并提取齐次变换矩阵中的位置分量以获得工作空间点云;最后从三
两连杆机械臂作为典型的非线性、强耦合多输入多输出系统,其轨迹跟踪控制面临参数摄动、外部干扰与建模误差等多重挑战。传统滑模控制虽具备强鲁棒性,却因线性滑模面导致收敛速度受限,且终端滑模控制存在奇异问题。本文针对两自由度机械臂设计非奇异终端滑模控制器(NTSMC),通过构造融合位置与速度跟踪误差的非奇异终端滑模面,结合机械臂逆动力学模型设计控制律,并引入饱和函数抑制抖振、补偿正弦外部干扰。仿真以余弦/
笛卡尔空间圆弧轨迹的生成需要明确三个几何要素:圆心位置、圆平面法向量以及圆弧半径。对于XY平面内的完整圆周,圆心坐标 (x0,y0,z0)(x0,y0,z0) 定义了轨迹的中心位置,法向量 (0,0,1)(0,0,1) 确定了圆周所在平面,半径 RR 决定了圆弧的尺寸。完整圆周轨迹的参数化表达为:圆周上任意一点的位置可通过圆心坐标与半径在参数角度 φ∈[0,2π]φ∈[0,2π] 上的函数关
针对多关节机械臂系统存在的不确定性、外界干扰及传统控制方法易产生抖振等问题,本文复现了席雷平《基于非线性干扰观测器的机械臂自适应反演滑模控制》中的控制策略,提出一种融合非线性干扰观测器、自适应算法与反演滑模控制的复合控制方法,并通过Simulink仿真验证该策略的有效性。控制系统设计过程中,先利用非线性干扰观测器对系统可观测干扰进行实时观测,再通过自适应反演滑模控制器对未观测干扰进行补偿,确保闭环
针对复杂三维环境下PUMA560机械臂避障路径规划中传统快速扩展随机树(RRT)算法生成路径折线化严重、关节运动突变明显的问题,本文构建了一套从路径规划到运动学控制的完整仿真框架,并开展了改进前后的对比研究。未改进版本以基础RRT算法为核心,通过随机采样与碰撞检测在含长方体障碍物的三维空间中搜索可行路径,但所得路径由大量离散折线构成,直接驱动机械臂时关节角速度与角加速度波动剧烈。
针对双8自由度冗余机械臂系统的运动学求解与协同轨迹规划问题,本文提出了一套完整的数值仿真研究框架。研究以左右对称双臂及腰部平台构成的16自由度系统为对象,通过DH参数法建立运动学模型,采用基于雅可比伪逆的数值逆运动学求解策略处理冗余自由度问题。针对逆解过程中迭代初值敏感与局部极小值问题,引入随机重启机制与多起点优化策略;针对工作空间边界附近可能出现的无解情况,设计了基于误差阈值的容错判定逻辑。在轨
随着无人机技术的广泛应用,其计算卸载问题成为提升系统性能的关键。本文基于Stackelberg博弈理论,研究无人机边缘计算中的计算卸载策略。通过构建领导者(边缘服务器)与跟随者(无人机)的博弈模型,优化计算资源分配和卸载决策,实现系统效率与能耗的平衡。理论分析与仿真结果表明,该方法能有效降低无人机计算负担,提高任务完成效率。
文献来源:扩展卡尔曼滤波器用于利用高斯过程回归进行磁场SLAM摘要:我们提出了一种计算效率高的算法,利用环境磁场的变化来通过同时定位和建图(SLAM)来补偿集成航位推算测量(即死 reckoning 估计)中的位置漂移。当磁场地图用拉普拉斯基函数在立方体域中表示的降秩高斯过程(GP)时,我们能够获得学习磁场梯度的解析表达式。现有的使用降维高斯过程回归进行磁场SLAM的方法使用了 Rao-Black
本文针对六自由度机械臂在复杂环境中的路径规划问题,提出了一种结合改进RRT算法与六轴B样条优化的路径规划方法。通过引入目标偏置策略和自适应可变步长对传统RRT算法进行改进,并结合六轴B样条曲线对规划路径进行平滑优化,有效解决了传统RRT算法随机性强、导向性差、规划时间长及路径平滑度差等问题。仿真实验结果表明,该方法能够显著提高路径规划效率和质量,满足六自由度机械臂在复杂环境中的实时避障和运动需求。
针对多关节工业机械臂轨迹规划中存在的运行效率不足、运动曲线平滑性较差、约束条件难以兼顾等问题,以 6 自由度关节机械臂为研究对象,提出一种融合 3-5-3 分段多项式插值与改进粒子群优化算法的时间最优轨迹规划方法。该方法以关节空间轨迹为研究载体,采用 3-5-3 多项式构建包含加速、匀速、减速完整运动阶段的初始轨迹,保证轨迹基础连续性与平滑特性;
无人机边缘计算(UAV-Enabled Edge Computing, UEEC)通过部署无人机作为移动计算节点,有效解决了传统边缘计算中延迟高、带宽不足等问题。然而,复杂飞行环境与动态无线信道导致的干扰问题成为制约系统性能的关键因素。本文提出基于Stackelberg博弈的抗干扰信道分配方案,通过构建领导者-追随者博弈模型,优化信道分配策略以降低干扰并提升系统整体性能。仿真实验表明,该方案较传统
在机械臂的操作任务中,尤其是在与环境进行接触交互时,恒力跟踪至关重要。阻抗导纳控制作为一种有效的控制策略,能够使机械臂在接触过程中表现出期望的动力学特性,如惯性、阻尼和刚度。然而,实际应用中这些阻抗参数可能会发生变化,影响接触力的跟踪效果。因此,研究参数变化下的机械臂阻抗导纳控制,复现接触力曲线,并实现精确的恒力跟踪具有重要意义。
欠驱动机器人(Underactuated Robots)是指控制输入数量少于系统自由度的机械系统,其核心特征在于“以少控多”。动力学复杂性:如Acrobot体操机器人需依赖非线性控制算法;自适应能力:欠驱动机械手通过弹性元件实现抓取形状自适应;能耗与成本优势:减少驱动装置可降低质量、能耗及制造成本。
基于扩展卡尔曼滤波(EKF)的导航、状态估计与SLAM技术研究。
摘要——本文将涵盖无人机同步定位与地图构建(SLAM)的主题。为此,我们使用了扩展卡尔曼滤波器(EKF),结合了超宽带传感器(UWB)和惯性测量单元(IMU)的测量数据。此外,还采用了一种有趣的方法,通过最小二乘法(Least Squares, LS)来确定系统的初始状态估计。最终,通过仿真和实际结果验证了扩展卡尔曼滤波器和最小二乘法初始化的有效性。关键词——SLAM,扩展卡尔曼滤波器,无人机,超
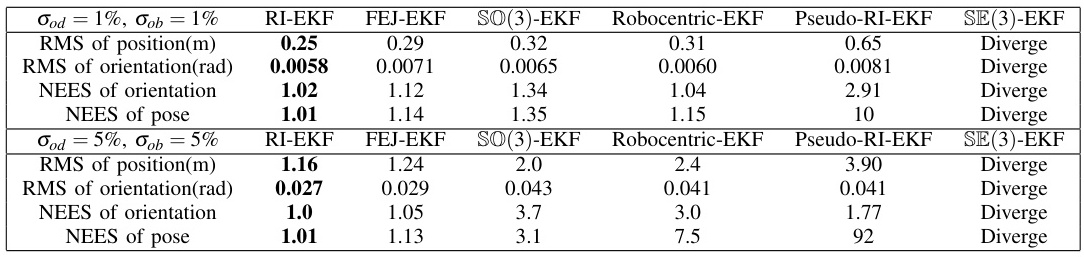
摘要——本文探讨了基于不变扩展卡尔曼滤波器(RI-EKF)的同时定位与地图构建(SLAM)算法的收敛性和一致性特性。证明了该算法的基本收敛性质,这些证明不需要在运动和观测模型的雅可比矩阵处于地面真实值时进行限制性假设。同时指出,与仅在确定性刚体变换下不变的基于SO(3)的EKF SLAM算法(SO(3)-EKF)相比,RI-EKF的输出在任意随机刚体变换下均保持不变。还讨论了这些不变性质对估计器一
matlab
——matlab
联系我们(工作时间:8:30-22:00)
400-660-0108 kefu@csdn.net


 DAMO开发者矩阵


 地瓜机器人开发者社区