

写文章


- @weixin_41331879


简介
该用户还未填写简介
擅长的技术栈
未填写擅长的技术栈
可提供的服务
暂无可提供的服务
无人机仿真、感知、规划
无人机仿真、感知、规划

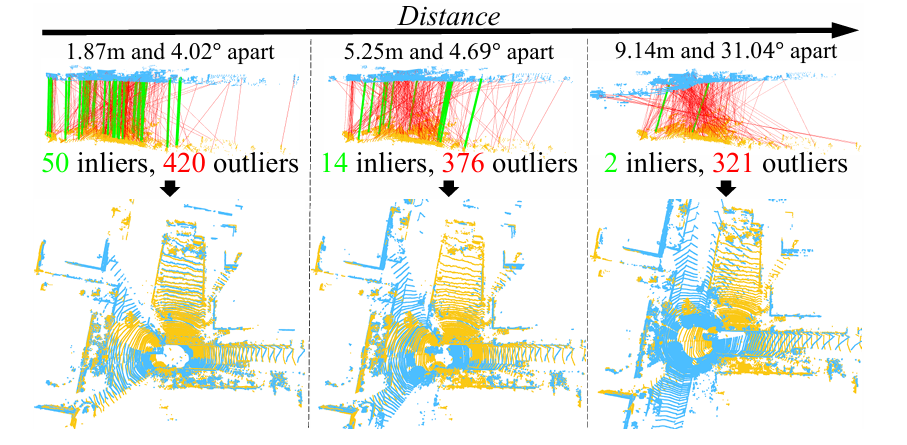
NV-LIO:基于法向量的激光雷达-惯性里程计以实现多层环境中的鲁棒SLAM及核心代码解释
NV-LIO:基于法向量的激光雷达-惯性里程计以实现多层环境中的鲁棒SLAM

HBA:基于分层激光雷达集束调整的一致性建图
HBA:基于分层激光雷达集束调整的一致性建图

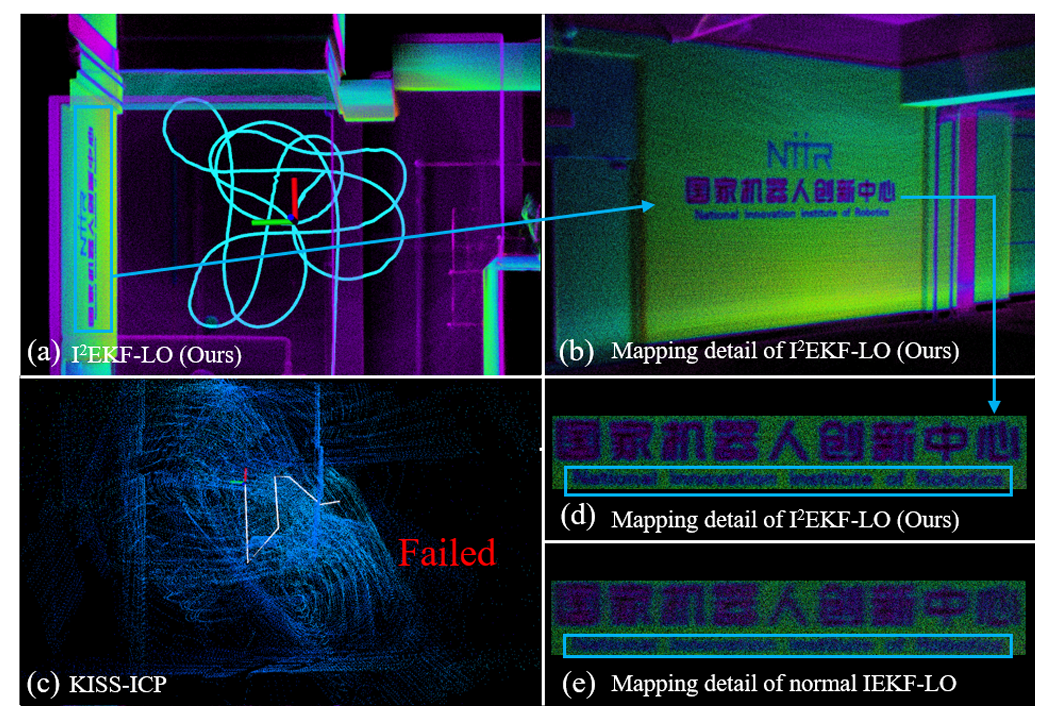
I2EKF-LO:2024IROS开源, 基于双迭代扩展卡尔曼滤波的激光雷达里程计
I2EKF-LO:2024IROS开源, 基于双迭代扩展卡尔曼滤波的激光雷达里程计
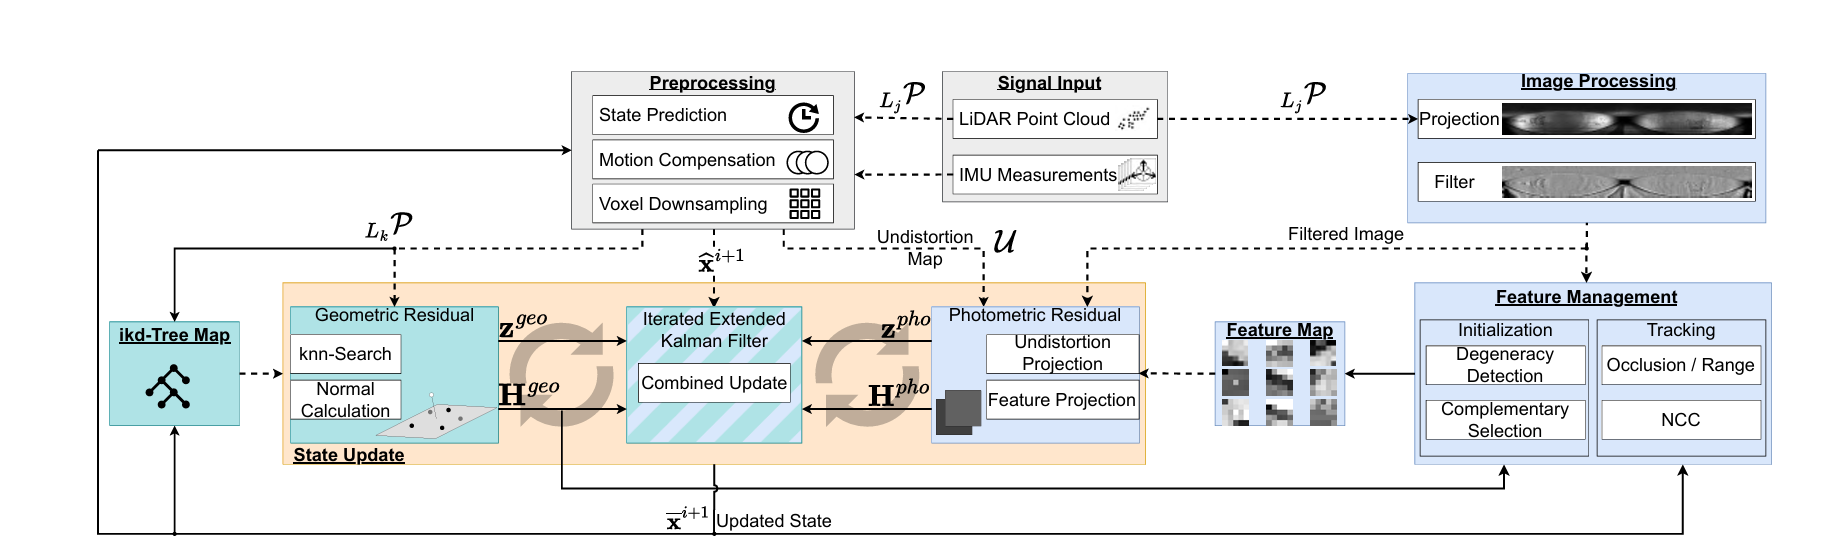
COIN-LIO: 补偿强度增强的激光雷达惯性里程计
COIN-LIO: 补偿强度增强的激光雷达惯性里程计
IGICP:基于强度和几何增强的激光雷达里程计
IGICP:基于强度和几何增强的激光雷达里程计

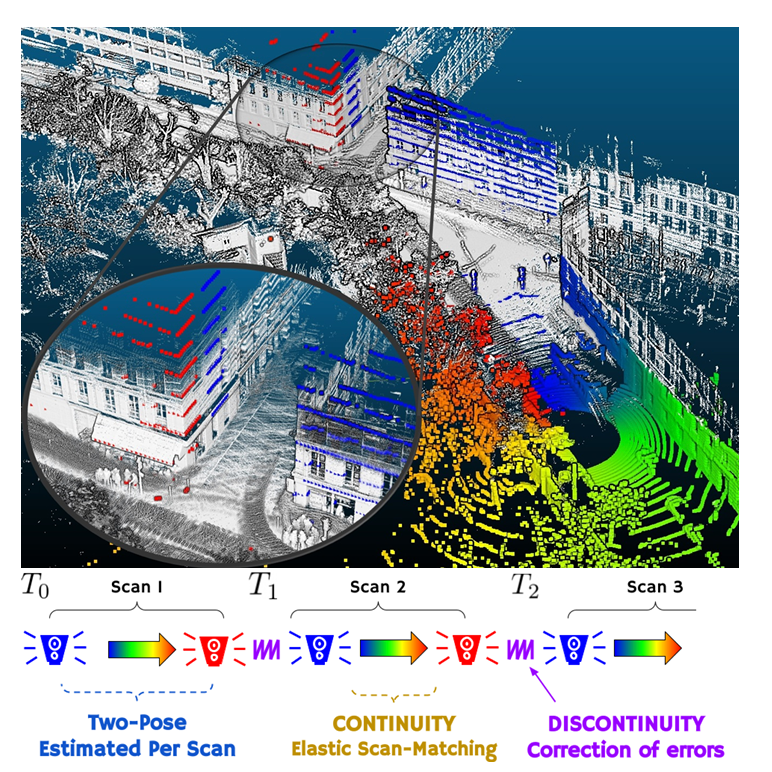
CT-ICP闭环实时弹性激光雷达测距
闭环实时弹性激光雷达测距

深度学习任务分类与示例(一)
深度学习任务分类