登录社区云,与社区用户共同成长
邀请您加入社区
1 .Ubuntu 和 ROS 版本对应2.开始安装首先打开软件和更新对话框,具体可以在 Ubuntu 最左上角的搜索按钮中搜索。打开后按照下图进行配置(确保你的”restricted”, “universe,” 和 “multiverse.”前是打上勾的):配置完成后就可以关闭该窗口了。打开一个控制台(Ctrl + Alt + T), 输入如下指令:$ s...
针对未知复杂障碍环境中的多机器人协同区域搜索,本文提出双改进生物启发神经网络算法 DIBNN(Dual-Improved-BNN),改进生物启发神经网络(IBNN)的动态特性,减弱复杂障碍对神经活动传播和机器人决策的干扰;设计协同搜索机制,当机器人陷入局部死锁时,引导其前往周围未搜索区域较大的机器人位置,并利用第二层 IBNN 脱离死锁。仿真结果表明,DIBNN 能在避障和防碰撞的同时提高区域覆盖
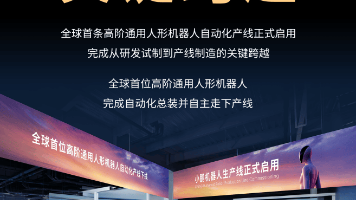
小鹏集团自主设计开发了全球首条高阶人形机器人自动化产线,将汽车工业成熟的质量体系与人形机器人精密制造深度融合,以车规级一致性标准打造高阶人形机器人的量产品质体系。作为小鹏集团物理AI战略的重要载体,小鹏机器人定位为极致拟人、AI驱动、具备最高标准安全品质的高阶人形机器人,目标是成为下一代通用人形机器人平台,支持广泛的场景应用和在真实世界自我强化。从一套物理AI模型,到不同智能本体,再到规模化制造,
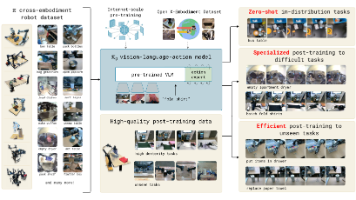
在2026ATC展会上,团队把Phi-Bot X1放进了蔚来汽车焊接上下料场景,机器人连续运行3天,累计作业21.5小时,期间零失误、零中断。所以ActEffect选出的三份提案则各自完整,放在同一个起点下,谁会带来更好的后果,也就有了比较的基础。这项工作在LIBERO上取得98.8%的平均成功率,在加入七类分布偏移的LIBERO-PLUS上达到80.3%,面对29维动作空间的RoboCasa-G
2026年9月,柏林的初秋被雨水浸透,展览中心灰色的建筑群在晨光里安静展开,像一台刚启动的精密设备。在这座信奉“工程师文化”的城市,习惯用确定性和流程感丈量一切。想看点不同寻常产品的人,来IFA会非常失望。你看不到会飞的扫地机,场馆里也没有人形机器人做家务。大门外,招牌最醒目的仍然是赞助商常客TCL。科技记者、自媒体人大概率会有些无聊,但如果你是个经销商、或者想为新家添置一些新家电,来这里一定能找
做过人形机器人仿真开发的朋友,大概率踩过坐标系的坑:明明写的控制代码逻辑没问题,机器人肢体却乱飞、姿态错乱、碰撞检测异常。很多时候不是动力学算法出错,而是分不清相对坐标(局部坐标)和绝对坐标(世界坐标)。本课时以 T800 人形机器人模型为载体,讲解 MuJoCo 仿真环境下两套坐标系的含义、API 读取方式、适用场景,以及二者之间的转换逻辑,是后续 PD 控制、AI 策略生成、人形行走任务的前置
运动重定向(Motion Retargeting)可以将人类这类源角色的动作数据,完成转换后,输入形态结构存在差异的机器人设备,生成机器人可以直接执行的关节轨迹,而且最好是同步超低时延。系统运算过程中会嵌入机器人的硬件运行规则,会参考关节角度的极限范围,设备运行的扭矩上限,同时规避肢体自碰撞问题以及足部接触地面的稳定约束,逐帧输出合规的机器人关节角度数据。靠该技术产出的轨迹数据,能够加快机器人策略
先理解"长尾分布":少数高频事件占了大部分,大量低频事件加起来也占了相当比例。用生活例子感受一下:🔹 最常用的几百个单词,占了日常用语的八成,但剩下几十万个低频单词加起来,也占了两成🔹 少数爆款商品占大头,大量小众商品加起来也是可观的销售额(这就是长尾效应)机器人场景也一样:平地走路、规则抓取、固定路径这些"头部场景"占八成到九成,训练数据也主要覆盖这些;而透明物体、反光表面、柔性物体、意外障
ros秘钥在2025年6月过期,需要访问https://raw.githubusercontent.com/ros/rosdistro/master/ros.key更新秘钥
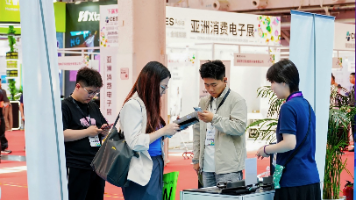
<think>我们根据内容生成摘要,不超过150字。注意要点:30亿意向成交额、2027亚洲消费电子展(赛逸展)6月26-28日北京亦创国际会展中心、平台优势、产业闭环、新兴赛道、亚太商贸枢纽。精简。</think>2027亚洲消费电子展(赛逸展)将于6月26-28日在北京亦创国际会展中心举办。展会以30亿元意向成交额展现亚太消费电子产业新格局,汇聚395家企业、2.6万决策观众、10支海外采购团
ROS (Robot Operating System) 是目前最为领先的机器人操作系统,被广泛用于机器人系统的控制与仿真中。虽然之前早有了解,但直到近日因为科研需要才开始正式使用它。ROS目前由Willow Garage维护,最新的版本为ROS Hydro,支持最好的平台为LinuxUbuntu 12.04。学习ROS有一周了吧,我的学习主要是基于ROS的官网:http://w
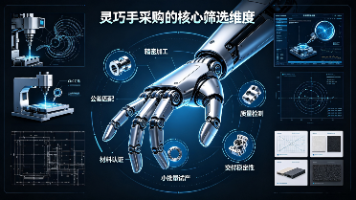
由此不难看出,灵巧手项目对外协供应商的考察,本质是评估工厂能不能完整承接“样机-多轮迭代-小批量试制”全链路制造能力,不能被设备清单、单件样品效果迷惑。读懂以上几项核心评判维度,才能匹配灵巧手项目真实制造诉求。
老客户关系维护是企业持续增长的重要支撑,但人工回访成本高、频次难保证、执行标准不统一,导致很多企业的客户关怀计划停留在纸面上。语音机器人在老客户关怀回访场景中具备天然适配性:标准化话术、稳定执行频次、全量记录与结构化数据输出。本文从关怀回访的适用场景判断、回访话术方向设计、完整对话示例、频次与时段策略、客户分层运营方案、拒接管理、成本对比、情绪识别与转人工机制、效果评估指标等维度,系统拆解语音机器
基于图像的视觉伺服(IBVS)技术通过直接利用图像特征点构建反馈控制回路,实现机器人高精度运动跟踪,适用于手术导航和工业控制等场景。其核心流程包括:ORB等算法实现稳定的特征提取,图像雅可比矩阵建立视觉与运动链的映射,结合神经网络优化矩阵计算,并设计有界调控算法确保轨迹受控。系统需应对目标遮挡等干扰,采用多特征冗余、动态边界和帧锁定等稳定性策略。实战部署需集成延时补偿、特征丢失恢复等安全机制,工业
为核心主题,入驻C馆C122核心展台,集中展出RoboBrain Pro具身大脑、ω-EVA具身交互世界模型、RoboBrain Xross跨本体协同平台三大自主核心技术,同步带来四大标杆性实景Demo,全方位、立体化展示企业在跨本体适配、动态交互、多机协同、工业高危场景落地的前沿成果,成为本届大会具身智能底层技术领域的核心焦点。同时,针对不同合作客户的研发能力差异,推出全底层交付、软硬分离定制、
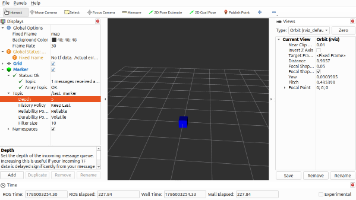
摘要 本文介绍了ROS中的Marker机制,这是一种在RViz中可视化显示图形和文本的特殊消息类型。通过Python示例展示了如何创建和发布一个蓝色立方体Marker,详细解释了Marker的关键属性,包括坐标系、类型、动作、尺寸和颜色等。文章还分类列举了Marker支持的各种几何形状(如箭头、球体、圆柱等)及其参数设置方法,并演示了如何创建半透明圆柱体Marker。Marker虽不参与物理仿真,
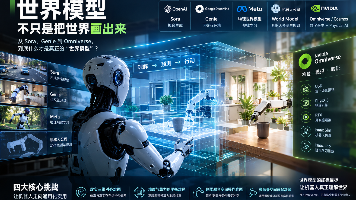
"世界模型"(World Model)成为AI领域最高频的技术关键词之一。然而,多数讨论集中在视频生成式世界模型(如Sora),对三维物理仿真式世界模型在机器人操作中的应用缺乏系统性梳理。本文按照 "概念定义 → 行业驱动力 → 技术挑战 → 平台解决方案" 的逻辑链路,以NVIDIA Omniverse为核心,深度拆解三维世界模型如何驱动机器人操作的全栈技术架构。
<think>我们根据要求:生成≤150字的文章摘要。需要提炼核心内容。注意篇幅。摘要应涵盖:问题(研发打样翻车)、原因(外协CNC缺研发适配)、核心标准(DFM前置评估)、解决方案(图纸评审、工艺优化、多轴加工、检测追溯)。字数≤150。撰写简洁。</think>机器人新品研发中,样机零部件打样常因外协CNC缺乏研发适配能力而返工报废。核心问题不在结构设计,而在供应商未做前置DFM工艺分析,导致
Omniverse的独特之处在于,它不是一个单纯的仿真器,也不是一个单纯的渲染引擎,而是一个连接物理世界和数字世界的操作系统。从USD的标准化、PhysX的物理精度、RTX的渲染真实感,到Isaac Sim的机器人专用工具链,NVIDIA花了近十年时间构建的这套基础设施,正在成为具身智能时代的"水和电"。
具身智能产业迭代速度极快,新技术、新厂商、新方案层出不穷。对于企业采购负责人、研发管理者、产业投资人而言,想要完整把握产业现状,挨个走访全国各地企业,时间成本、差旅成本居高不下。展会同期举办数十场专题论坛,内容覆盖减速器国产化、机器人大模型落地、人形机器人量产路径、海外市场开拓等热点话题,逛展之余,可以聆听行业专家观点,补齐认知短板。展会预计迎来2.6万名付费专业观众,付费观展模式有效过滤非产业客
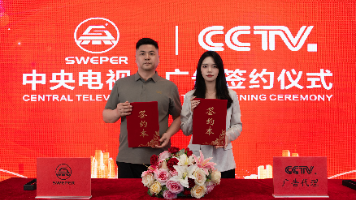
思维博清洁设备入驻央视CCTV-7展播,品牌提升;专注16年,产品系列,远销海外,服务场景;认可与未来展望。语言简洁。</think>思维博SWEEPER清洁设备凭借品质与口碑,成功登录央视CCTV-7展播。品牌专注清洁设备十六年,产品覆盖洗地机、扫地机及无人清洁机器人,远销欧美澳,服务商业保洁、物业、市政等多领域,以稳定性能和全链条服务赢得信赖。此次入驻是认可,未来将继续坚持品质与服
具身智能机器人属于典型长链条产业,一台人形机器人的落地,需要上千种零部件、多层算法模型、控制系统、电池能源方案相互协同,任何一个环节短板,都会制约整机产品商业化进程。2027北京具身智能机器人展(AESE)定档2027年6月26‑28日,北京亦创国际会展中心,本届展会集结395家产业链科创企业同台展出,推动整机厂商、零部件企业、AI大模型服务商三方深度耦合,共建完整、协同、开放的具身智能产业生态。
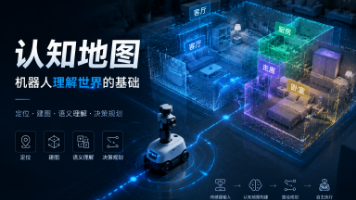
本文通过一个机器人穿越两间房和长走廊的完整案例,串联Hydra系统从输入帧到认知地图的全流程:TSDF建图、ESDF/GVD提取、Place与Object生成、Agent轨迹及Room层级,并重点演示重访时的回环检测与后端校正,最终实现稠密网格和场景图的全局一致。
<think>好的,用户要求根据提供的内容生成一篇不超过150字的文章摘要。 先看文章内容。文章讲的是用Claude API搭建自动Code Review机器人。开头提到了IT枫斗者团队的介绍,然后进入正题:AI时代程序员的护城河。作者通过实战案例,讲解为什么选择Claude API、架构设计、完整代码实现,核心是调API谁都会,把工作流串起来才是护城河。文章有前言、Claude选型对比、架构设计
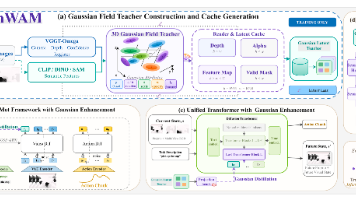
26年8月来自Tuojing Intelligence、中科院大学、自动化所、清华大学、深朴智能、哈工大(深圳)、上海交大、浙大、清华AIR研究所和港大的论文“GaussianWAM: Distilling Geometry and Semantics from 3D Gaussian Fields into World-Action Models”。世界-动作模型(WAM)利用视频动态作为表征学
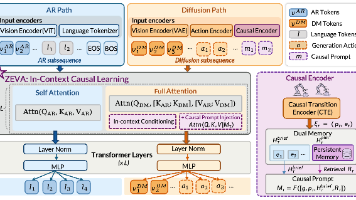
26年8月来自清华AIR研究所和Z-Brain公司的论文“Zeva: In-Context Causal Learning for Generalizable Embodied Manipulation”。由于现实世界中存在未知的物理条件,仅通过预训练难以实现可泛化的具身操作。机器人需要在实际部署过程中实时学习自身的物理交互,并利用这些知识指导后续动作。Zeva,这是首个能够在保持策略模型冻结的情
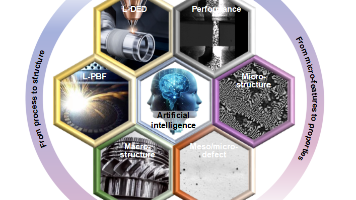
检索关键词包括“机器学习”、“激光增材制造”、“原位监测”、“缺陷/气孔”、“力学性能”、“疲劳寿命”及“微观结构-性能相关性”)。该综述系统回顾了机器学习在增材制造中的应用,并提出机器学习-工艺-性能-制造的集成框架,以阐明工艺、结构与性能之间的内在关联。在高端制造业对复杂构件高性能与高可靠性需求不断提升的背景下,激光金属增材制造(LMAM)正从“可制造”迈向“高质量制造”,但其过程复杂、缺陷敏
画一个Android智能手机机器人,效果如下图。4.身体是长方形,长:160,宽:120。1.身体颜色为green。
一步一步,你会发现你们真的在向那个目标前进,而且,他承诺的每一件事,他都做到了。更厉害的是,SpaceX利用其在太空中运行飞行器的丰富经验,设计了面积高达160平方米的可展开液体散热器,直接让计算集群的冷却能耗降低了一个数量级。在未来,你可以直接在手机上向xAI的Grok大模型提问,你的问题会通过星链直达太空中的英伟达计算集群,完成推理后再瞬间传回你的屏幕。如何把人类的意识扩展到整个太阳系,如何在
本文提供了OpenClaw(小龙虾)AI智能体在Windows系统下的详细部署指南。OpenClaw作为一款本地离线运行的AI工具,支持通过自然语言指令自动化操作电脑完成文件管理、表格处理等任务,已获得28万GitHub收藏。部署流程包含获取整合包、关闭安全软件、解压安装、路径设置等关键步骤,强调纯英文路径要求及安全软件关闭的重要性。文章还包含常见问题解决方案,并预告后续将更新功能拓展、本地大模型
人工智能拟人化服务管理,核心是指针对(如虚拟伴侣、情感陪伴AI等)所建立的制度与技术治理体系。值得注意的是,,《人工智能拟人化互动服务管理暂行办法》已正式施行,这标志着该领域进入强监管时代。
本文针对 Windows 系统下 Hermes Agent 手动部署环境复杂、易报错的痛点,介绍一款 45.8MB 轻量化整合部署包,包内预装全套运行依赖与基础配置。文中说明工具适用人群、本地部署优势,完整给出下载、解压、启动、自动部署五步实操流程,同时说明系统安全弹窗处理办法,汇总程序无响应、文件缺失、加载卡顿等常见故障的解决方式,帮助零基础用户快速完成本地 Hermes 智能体搭建,省去手动配
本文介绍了PX4固件1.16.0在Pixhawk 6C mini飞控上的完整配置流程。主要内容包括:1)下载安装QGroundControl地面站软件;2)从GitHub获取对应固件并烧录至飞控;3)配置机架类型为通用四旋翼;4)详细说明磁罗盘、陀螺仪、加速度计等传感器的校准步骤;5)以乐迪AT9S Pro遥控器为例演示遥控器校准过程,包括通道映射验证。文中配有详细操作截图,适用于无人机开发者快速
针对 Hermes Agent 原生源码部署难度高、报错频发的问题,本文采用 45.8MB Windows 专属一键整合包方案,简化部署流程。无需复杂环境配置与源码编译,遵循规范的解压、启动、自动初始化步骤即可快速搭建本地 AI 智能体。文章汇总了部署核心注意事项与各类高频故障的修复方案,帮助新手快速落地 Hermes,体验离线智能对话与电脑自动化办公能力。
规定了这个智能体的岗位、职责。TOOLS.md:记录该岗位能够调用的全部工具、插件、接口、能力,明确工具名称、功能、入参、调用前提、使用权限、调用约束。我有哪些技能、什么时候能用、怎么用、谁有权限调用。结合前面的规则:IDENTITY 决定 “我能干什么事”,TOOLS.md 决定“我依靠什么工具去完成这件事”。只有在 TOOLS.md登记过的工具,Agent 才允许调用;未登记的工具禁止调用,用
OpenClaw 以为统一核心,所有交互都对接网关,分为。
【摘要】本文介绍了一个专为Windows用户设计的Hermes智能体集成资源包,可免去复杂的环境配置过程。该资源包预装了所有必要组件,用户只需下载解压后双击运行即可完成部署,全程无需终端操作。适用于希望快速体验本地AI功能、避免依赖调试的入门用户及注重数据安全的办公人员。部署时需注意关闭安全软件拦截,并确保使用纯英文路径。若遇到启动问题,可通过管理员权限或更换路径解决。该方案大幅降低了本地AI部署
本文针对 Windows 手动部署 Hermes 智能体存在环境配置复杂、依赖报错、路径兼容、安全拦截等问题,提供 45.8MB 一体化一键整合包方案,内置全套运行组件与预设配置,仅需下载、规范解压、启动程序、自动部署四步即可完成本地搭建。文中划分适配人群、讲解 Hermes 本地程序核心用途,标注部署前置注意事项,分步拆解完整操作流程,同时汇总启动无响应、文件丢失、界面空白等高频故障解决方案,全
本文针对 Windows 系统手动部署 Hermes 智能代理配置繁琐、易出现各类运行报错的痛点,介绍一款大小 45.8MB 的轻量化整合包,清晰说明工具适配人群以及本地部署 Hermes 相对网页 AI 的优势;完整梳理下载、规范解压、程序启动、自动部署全套实操步骤,同时列明安装前置注意事项、部署成功判断标准与各类常见故障的解决办法,全程不用手动操作终端搭建环境,普通用户简单几步即可本地运行 H
RPA 引擎在服务器的独立沙箱环境中,驱动企业微信客户端自动定位到指定的外部群,并模拟人工执行“粘贴”和“发送”操作。RPA 的本质并不是去逆向腾讯的加密协议(那是高风险且不稳定的路线),而是通过技术手段搭建一个“虚拟驱动层”。因为整个过程完全在官方客户端内部完成,遵循的是合规的界面操作逻辑,所以在生态安全性上远超传统的协议破解。如果你用机器的速度在一秒内向 100 个外部群群发,底层客户端的界面
本文针对 Windows 系统手动部署 Hermes 智能体存在环境配置繁琐、依赖报错、路径兼容、安全拦截等痛点,提供 45.8MB 一体化一键整合包方案,内置全套运行组件与预设配置,仅需下载、规范解压、启动程序、自动部署四步即可完成本地搭建。文中划分工具适配人群、讲解 Hermes 本地程序核心用途,标注部署前置注意事项,分步拆解完整实操流程,同时汇总启动无响应、文件丢失、界面空白等高频故障解决
本文针对 Hermes 传统部署方式复杂、报错多、环境配置难度大的问题,采用 45.8MB Windows 整合部署包实现极简搭建。文章详细讲解下载、规范解压、系统拦截处理、全自动环境部署全流程,明确路径规范与安装避坑要点,汇总各类常见故障修复方案。全程无需代码操作,适配零基础用户,可快速搭建本地 Hermes 智能体,实现桌面自动化、文件批量处理、智能交互等实用功能。
本文针对 Windows 系统手动部署 Hermes 智能代理环境复杂、易出现各类运行报错的痛点,介绍一款 45.8MB 轻量化整合包,明确工具适配人群与本地部署 Hermes 相较于网页 AI 的优势;完整拆解下载、规范解压、程序启动、自动部署全流程,同时罗列安装前置注意事项、部署成功判断标准以及各类常见故障的解决办法,全程无需手动操作终端搭建环境,普通用户简单几步即可本地运行 Hermes,有
本文针对 Hermes Agent 本地部署环境调试繁琐、新手极易出现各类报错的痛点,分享适配 Windows 系统的整合部署包完整搭建流程。整合包内置全套运行组件,无需手动操作命令行配置环境,文中清晰划分适配人群,讲解 Hermes 工具定位与本地部署优势,分步骤说明安装包下载、规范解压、解除系统安全拦截、全自动部署操作,同时标注目录规范、防护软件放行等前置避坑要点,整理程序无响应、文件缺失、界
当前电力智慧化建设已成行业发展大势,AI 轨道巡检机器人以 AI 技术为核心、多传感器协同为支撑,打通变配电站 “感知 - 巡检 - 预警 - 管理” 全流程智能化链路。未来,该类智能巡检装备将持续迭代优化,广泛覆盖各级电力室内站点,持续夯实电网安全运行底座,助力电力行业高质量数字化转型发展。
本文针对 Hermes Agent 原生部署环境调试复杂、新手易出现各类报错的问题,推出 Windows 专用整合包完整搭建教程。整合包内置全部运行组件,全程图形化操作无需命令行,文中划分工具适配人群,讲解 Hermes 本地自动化核心优势,分步介绍安装包下载、规范解压、解除系统安全拦截、全自动部署操作,同时标注目录存放、防护软件放行等前置避坑要点,汇总程序无响应、文件缺失、界面加载卡顿等常见故障
在评估工业移动机器人与激光 SLAM 导航方案时,制造企业应当跳出单纯的“算法纸面参数”对比。穿透算法表象,重点审视方案背后是否拥有高市占率验证的核心控制大脑、是否具备支持多传感器融合的开放选型生态,以及是否历经了海量国际标杆客群的真实打磨。选择真正成熟的平台型通用底座,才是保障工厂实现全自动化智能仓储与高精度柔性流转的制胜关键。
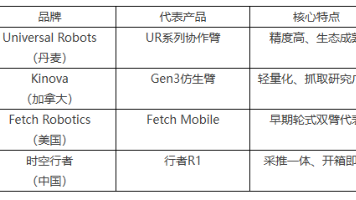
相较于固定基座机械臂场景受限、纯人形双足机器人控制门槛高,轮式双臂架构以中等研究门槛、科研级性价比和良好的Sim2Real迁移能力,成为高校强化学习、VLA算法验证的主流选择。对于预算有限但希望开展具身智能研究的高校实验室,行者R1的轮式底盘设计避免了双足机器人高昂的运动控制门槛,是性价比最优的科研入门方案。行者R1定位为"具身智能采推一体科研平台",采用轮式双臂类人形设计,核心目标是打通"数据采
模型建模的是条件动作分布pAt∣otpAt∣ot,即给定当前观测时,未来动作序列的概率分布。观测oto_tot:包含2~3张RGB图像、语言指令序列、机器人本体关节状态,即otIt1ItnℓtqtotIt1...Itnℓtqt。动作序列AtA_tAt:长度为H50H=50H50的未来动作chunk,包含位置、姿态、夹爪、底盘等维度,最大支持18自由度(双臂+移动底盘+升降躯干)
机器人
——机器人
联系我们(工作时间:8:30-22:00)
400-660-0108 kefu@csdn.net


 天工造物局

 DAMO开发者矩阵





 人工智能6S服务平台




 openEuler 社区