


- @Matlab_jiqi


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
在现代军事、交通监控、无人驾驶等众多领域,准确的目标轨迹估计至关重要。雷达与传感器作为获取目标信息的关键设备,能够实时采集目标的位置、速度等数据,但这些数据往往包含噪声和干扰,需要通过有效的滤波算法进行处理,以实现高精度的轨迹估计。卡尔曼滤波(Kalman Filter,KF)作为一种经典的线性最小方差估计算法,在轨迹估计中得到广泛应用。
时间序列预测在诸多领域具有广泛的应用,例如金融市场预测、气象预报、交通流量预测等。然而,实际应用中时间序列数据往往具有复杂的非线性特征、长程依赖关系以及噪声干扰等问题,这给准确预测带来了巨大的挑战。传统的预测模型,如ARIMA模型和指数平滑法等,在处理非线性关系和长程依赖方面存在局限性。近年来,深度学习技术为时间序列预测提供了新的思路,其中循环神经网络(RNN)及其变体,如长短期记忆网络(LSTM
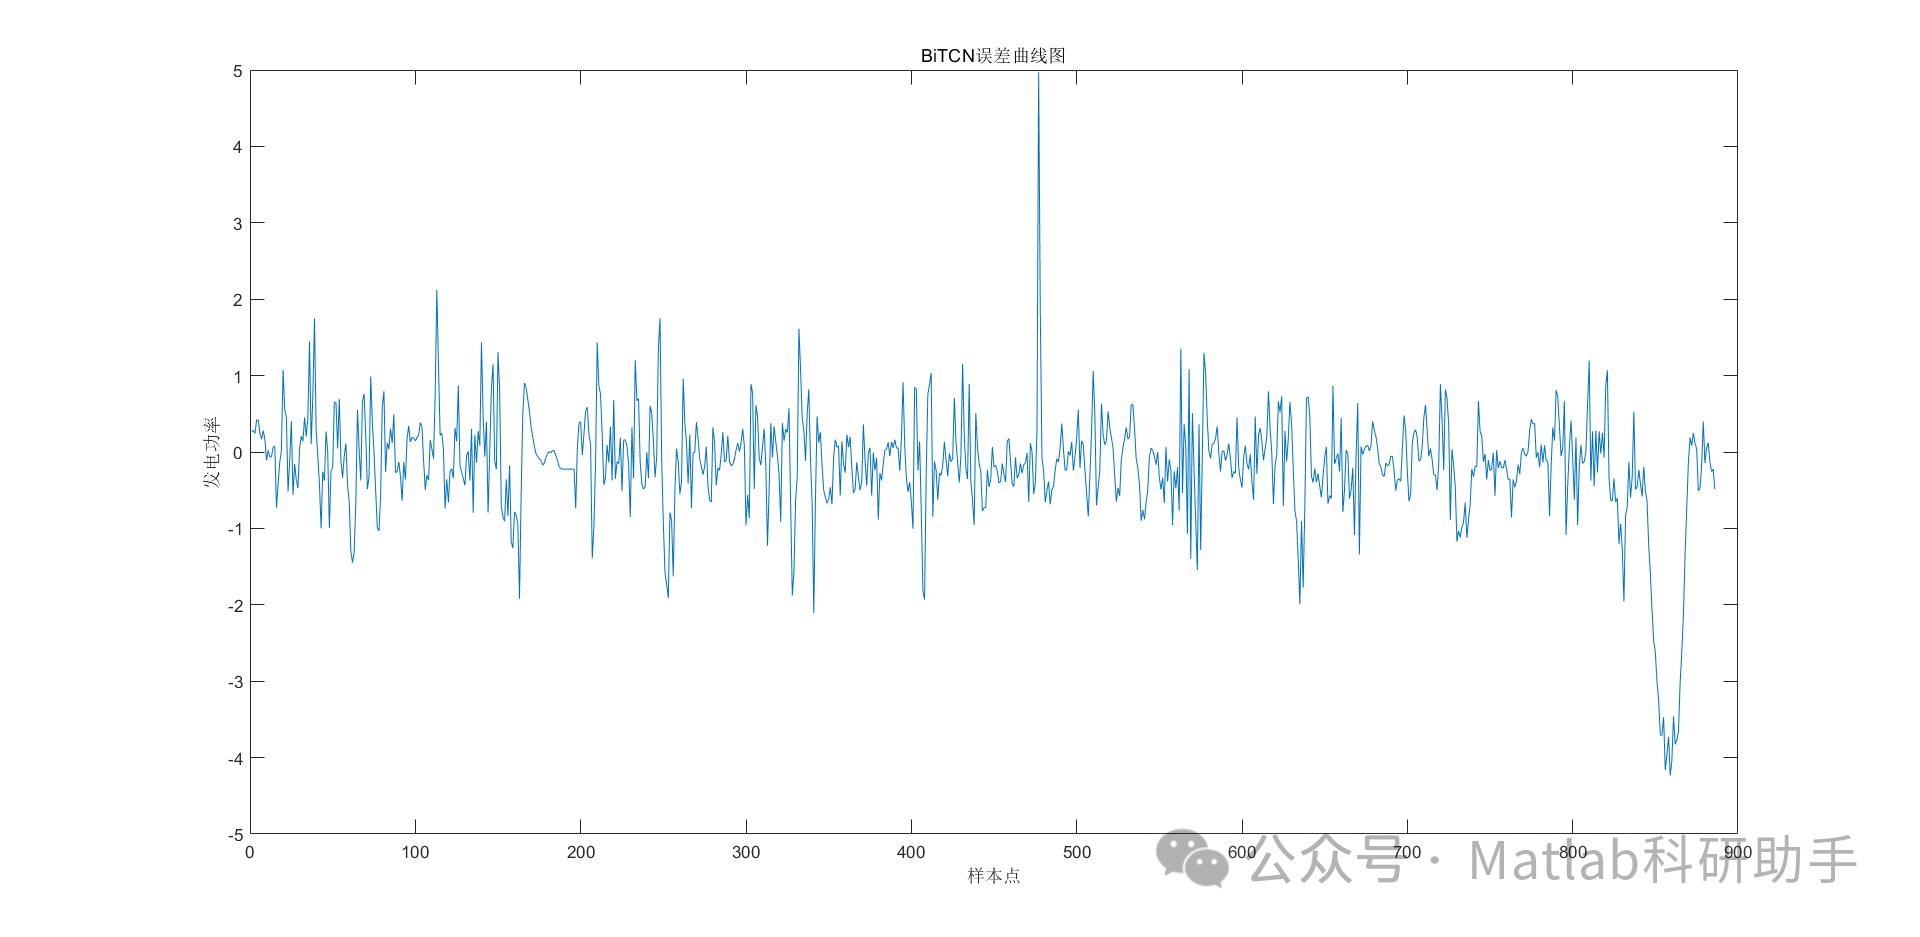
雷达(Radar, Radio Detection and Ranging)作为一种重要的感知技术,广泛应用于军事、交通、气象、遥感等领域。其核心功能之一在于探测和识别目标,而目标识别的基础往往在于对其雷达信号进行分析,特别是在特定波段内的频谱分析。传统的雷达信号处理方法,例如基于傅里叶变换(FFT)的频谱分析,在处理静态或缓慢变化的目标信号时表现良好,但对于快速变化的环境或目标,其时域分辨率往往
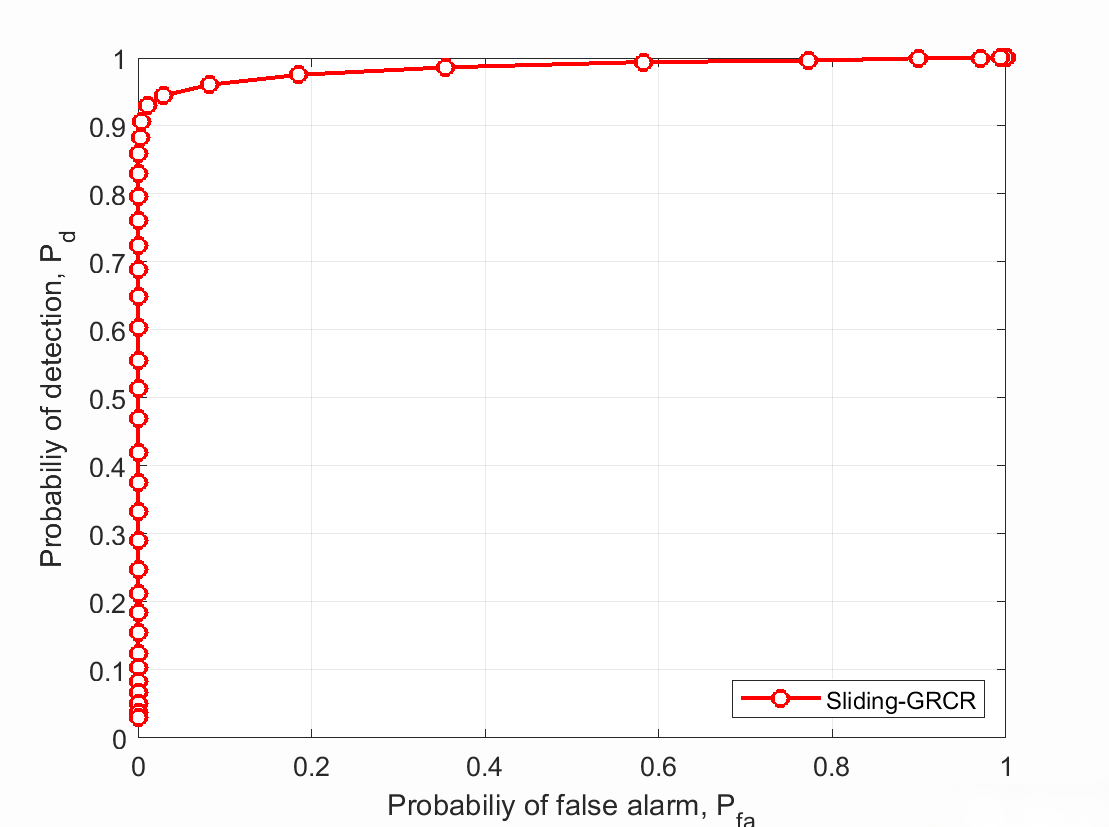
在现代导航与定位系统中,惯性测量单元(IMU)与全球定位系统(GPS)是两种不可或缺的传感器。IMU通过测量载体的角速度和加速度来推算姿态和位置,具有高动态响应和短期高精度的特点;而GPS则通过接收卫星信号提供高精度的全球位置和速度信息,但其更新速率相对较低且在信号受阻区域表现不佳。为了充分发挥两者的优势,弥补各自的不足,将IMU和GPS数据进行有效融合,并通过先进的姿态解算算法来提高导航系统的精
随机森林 (Random Forest, RF) 作为一种强大的集成学习方法,近年来在时间序列预测领域得到了广泛应用。其非参数特性、对高维数据和非线性关系的良好处理能力使其成为多步时间序列预测的有力工具。然而,直接将RF应用于多步预测时,会面临一系列挑战,本文将深入探讨RF在时间序列多步预测中的应用方法、面临的挑战以及可能的改进策略。一、 RF在时间序列多步预测中的方法将RF应用于时间序列多步预测
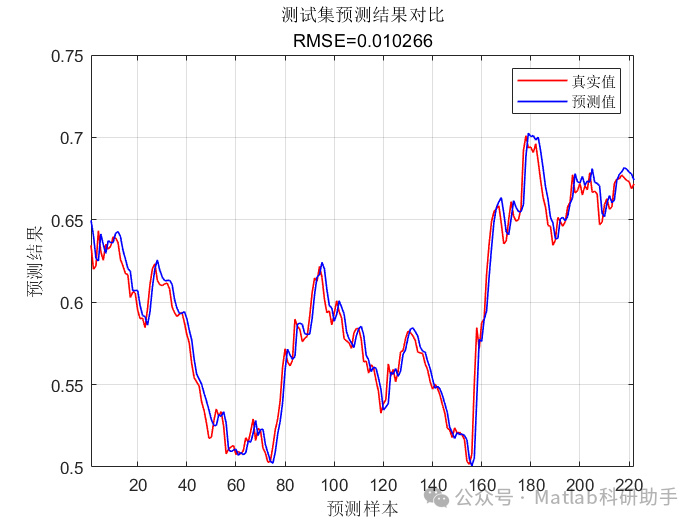
时间序列预测在诸多领域,例如金融预测、气象预报、交通流量预测等,都扮演着至关重要的角色。传统的预测方法,如ARIMA模型和指数平滑法,在处理非线性、非平稳时间序列时往往力不从心。近年来,深度学习技术,特别是卷积神经网络(CNN)和循环神经网络(RNN),为时间序列预测带来了新的突破。然而,RNN模型在处理长序列数据时容易出现梯度消失或爆炸问题,而传统的CNN则难以有效捕捉时间序列中的长程依赖关系。
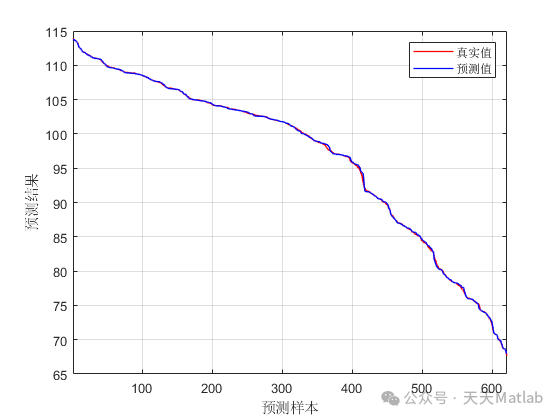
非平稳重复过程广泛存在于电力电子、机器人控制、先进制造等工程领域,这类系统的核心特征是在周期性重复运行的过程中,系统参数会随时间、环境工况、设备老化等因素发生动态变化。传统基于平稳系统假设的最小二乘法、极大似然估计等辨识方法,在面对参数时变的非平稳场景时,普遍存在跟踪滞后、辨识精度下降、鲁棒性不足等问题。
非平稳重复过程是一类在有限时间区间内周而复始运行、且过程动态特性随时间/迭代批次缓慢时变的典型工业过程,广泛存在于机器人轨迹跟踪、工业间歇生产、电力系统周期负荷波动等场景中。这类过程的核心特性是同时具备沿时间轴的动态演化特性与沿迭代批次轴的重复运行特性,传统参数辨识方法存在三类明显缺陷:一是普通递推类辨识算法仅能沿单时间轴更新参数,无法充分利用批次轴的重复历史信息,时变参数跟踪速度慢;二是
在现代化仓库的自动化运营中,大重量、多批次 payload(如托盘货物、重型包裹)的运输是核心需求之一。传统单机器人运输面临 “载重有限、效率低” 的瓶颈(如单机器人最大载重 5kg,无法处理 50kg 以上货物),而多机器人协同运输虽能突破载重限制,却需解决 “团队动态组建、路径避障、动作一致性” 等难题。
移动机器人在非结构化动态场景下运行时,普遍面临传感器量测噪声、轮地滑移扰动、动力学模型失配等多重挑战,传统“递归滤波+确定性控制”的架构难以同时满足高精度估计与强鲁棒跟踪的双重需求。本研究构建滚动时域估计(MHE)与线性时变模型预测控制(LTV-MPC)的紧耦合协同框架:前端滚动时域估计器在有限滑动窗口内融合多步历史量测与系统动态约束,对机器人位姿、速度、集总扰动与未知模型参数进行联合最优估计;