


- @weixin_37990186


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
VLFly通过将自然语言指令转化为结构化提示、匹配目标图像并生成连续控制指令,实现了在复杂环境中的零样本迁移和开放词汇目标理解,显著提升了无人机在模拟和现实环境中的导航性能!。
SkyVLN 框架为无人机在复杂城市环境中的视觉与语言导航提供了一种有效的解决方案,通过多模态感知、提示优化和非线性模型预测控制的有机结合!
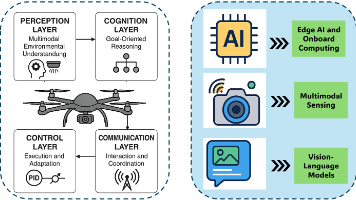
本文全面探讨了自主智能无人机(Agentic UAVs)在精准农业、灾难响应、环境监测等多领域的应用,分析了其架构、技术、挑战,并展望了未来发展方向,旨在为该领域的发展提供基础框架和战略指导!
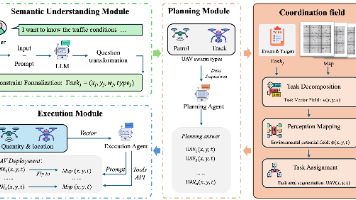
论文提出的协调场代理系统在复杂动态的城市环境中展示了高效率、稳定性和适应性,能够实时解析自然语言指令并通过协调场引导实现高效的任务分配。
CognitiveDrone 系统,尤其是增强版 CognitiveDrone-R1,在认知任务中表现出色,显著优于主要针对竞速任务优化的 RaceVLA 模型。
论文提出的HTSCN框架通过将空间记忆和语义推理能力无缝集成到一个端到端的系统中,显著提升了机器人在未知环境中的导航性能和路径效率。
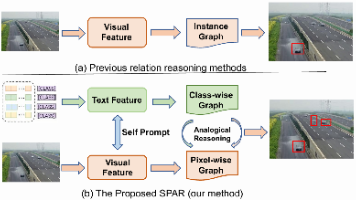
本文提出的SPAR方法通过自提示模块生成上下文感知提示来丰富特征表示,并基于分数图提示特征图中的目标性。
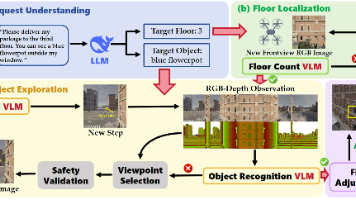
论文提出了LogisticsVLN系统,这是一个可扩展的基于无人机的终端配送系统,利用基础模型的力量,无需针对特定任务的训练或预先构建的地图。构建的VLD数据集涵盖了CARLA模拟器中的多样化建筑类型、配送目标和指令风格,为评估该领域提供了有力支持。
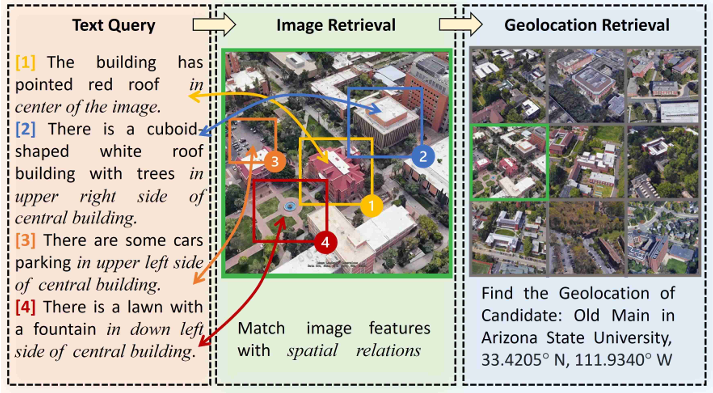
本文介绍了GeoText-1652,一个新的视觉-语言数据集,用于增强自然语言引导的无人机地理定位。该数据集支持文本到图像和图像到文本检索任务,提出了混合空间匹配方法,利用区域级别的空间关系匹配提高定位精度。实验结果表明,本文方法在召回率和实际应用中具有良好的泛化能力。
论文提出了一个新的任务WebVLN,并为其设计了一个新的数据集WebVLN-v1和一个新的方法WebVLN-Net。实验结果表明,WebVLN-Net在导航和问答任务上均表现出色,验证了其有效性和实用性。此外,通过对大型语言模型进行零样本评估,展示了WebVLN-v1作为评估该领域进展的基准的潜力。
