


- @2301_79155639


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
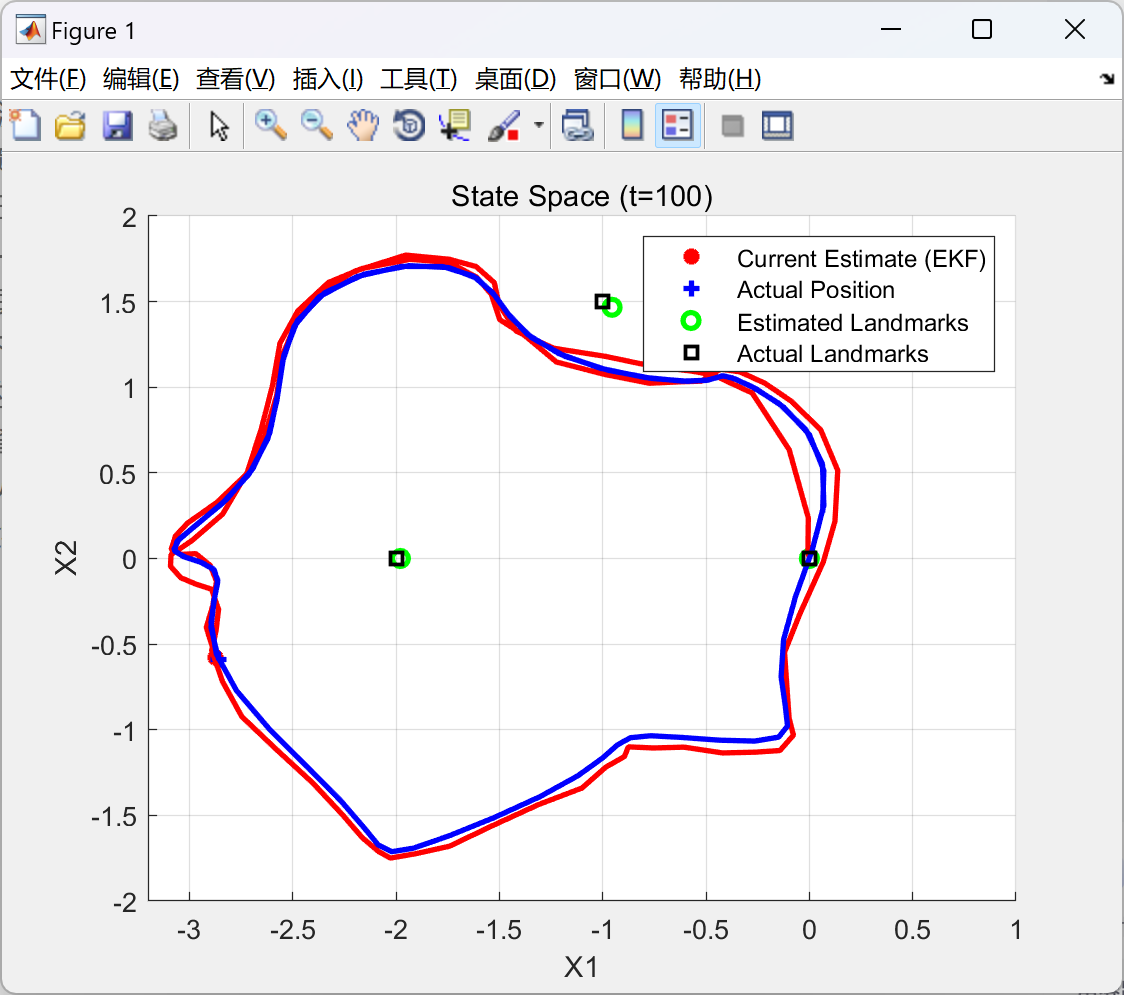
摘要——本文将涵盖无人机同步定位与地图构建(SLAM)的主题。为此,我们使用了扩展卡尔曼滤波器(EKF),结合了超宽带传感器(UWB)和惯性测量单元(IMU)的测量数据。此外,还采用了一种有趣的方法,通过最小二乘法(Least Squares, LS)来确定系统的初始状态估计。最终,通过仿真和实际结果验证了扩展卡尔曼滤波器和最小二乘法初始化的有效性。关键词——SLAM,扩展卡尔曼滤波器,无人机,超
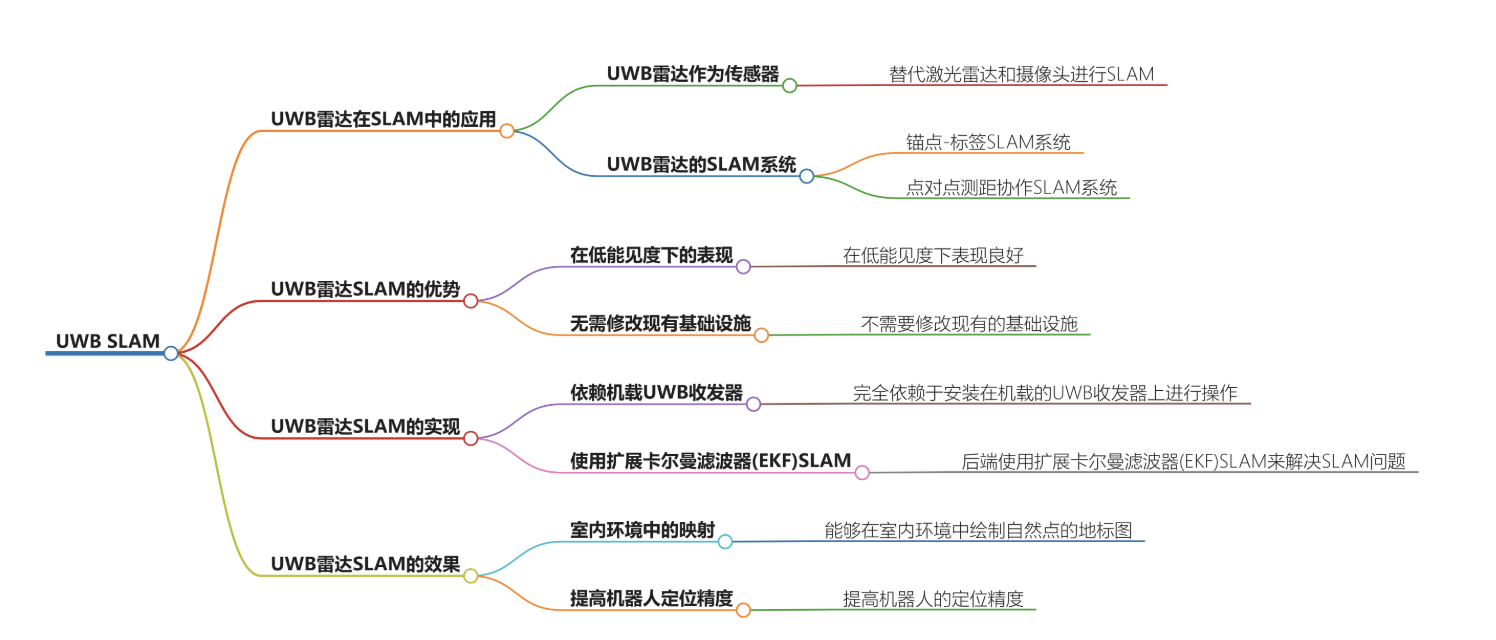
一、UWB SLAM概述。
基于扩展卡尔曼滤波(EKF)的导航、状态估计与SLAM技术研究。

EKF、UKF和SLAM都是状态估计领域的重要技术。EKF适用于非线性程度较低的系统,UKF则具有更高的精度和稳定性,适用于非线性程度较高的系统。SLAM技术则让机器人或自主系统能够在未知环境中进行定位和建图,为各种应用提供了强大的支持。在选择具体的算法和技术时,需要根据实际应用场景和系统特性进行综合考虑。📚2 运行结果可视化部分代码:figurehold on;grid on;hold on;

💥💥💞💞❤️❤️💥💥博客内容尽量做到思维缜密,逻辑清晰,为了方便读者。⛳️行百里者,半于九十。📋📋📋🎁🎁🎁。

基于扩展卡尔曼滤波(EKF)的导航、状态估计与SLAM技术研究。
利用激光雷达传感器和角点提取的扩展卡尔曼滤波SLAM,通过激光雷达2D传感器感知墙壁,并使用分割和合并算法提取角点,以及通过最小二乘法进行直线估计的SLAM导航。## 基于激光雷达和扩展卡尔曼滤波的SLAM导航研究1. 引言SLAM(Simultaneous Localization and Mapping)技术允许机器人在未知环境中构建地图并同时定位自身。本研究利用激光雷达传感器、角点提取技术和

估计与数据融合第三部分:同步定位与地图构建 (SLAM)SLAM(Simultaneous Localization and Mapping)技术允许移动机器人在未知环境中同时定位自身并构建环境地图。这项技术是移动机器人自主导航的核心,广泛应用于各种领域,如自动驾驶、无人机导航和室内机器人服务。SLAM过程包括传感器数据的采集与处理、环境特征的提取与匹配、以及机器人位置的估计与更新。通过融合来自不

在信号处理、模式识别等系统中,多层前馈网络是应用较为广泛的模型。但是大部分基于反向传播的多层前馈网络的学习算法必须基于某种非线性优化技术的缺点,计算量大、学习速度慢。径向基函数神经网络(Radial Basis Function Neural Network)理论为多层前馈网络的学习提供了一种新颖而有效的手段。RBF网络不仅具有良好的推广能力,而且计算量少,学习速度一般也比其它算法快得多。

使用描述物理现象的方程构建的动态模型通常需要进行参数调整,以便能够预测与实验数据相符的输出。移动地平线估计是一种常见的优化方法,用于通过最小化模型预测与测量数据之间的差异来调整模型参数,并将动态模型与连续测量保持一致。需要注意的是,移动地平线估计是一个迭代过程,可能需要多次优化才能获得令人满意的结果。在整个过程中,持续的分析和调整是必要的,以确保动态模型与测量数据的一致性。4. 迭代优化:开始迭代
