登录社区云,与社区用户共同成长
邀请您加入社区
若输出/home/usrname/anaconda3/envs/your_env_name/bin/python即可成功,这是虚拟环境中的python路径。直接就是一个没有指令,查询应该是下载的anaconda比较老,更换指令source。直接就是一个没有指令,查询应该是下载的anaconda比较老,更换指令source。之后命定直接进下载提示代码,然后缓慢高速回车,提示的时候输入yes,之后就可
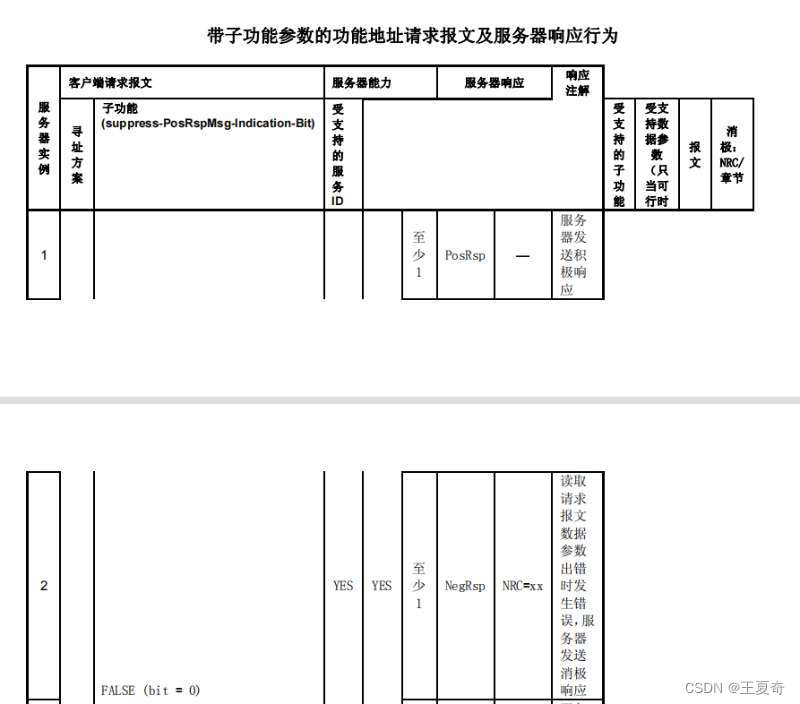
从服务器的角度来说,当服务器检查出客户端发出的请求信息,存在以下错误时(假设长度,顺序,条件,解锁等信息均正确)1:0x11与0x7F,服务不支持时,不予回复2:0x12与0x7E,子功能不支持时,不予回复3:0x31,参数(如DID)不支持时,不予回复。
2015年成立于上海,累计5000+客户、服务800万员工、中大型近2000家,一体化AI HR SaaS,钉钉、企微、飞书、华为云认证ISV,过华为鲲鹏信创适配,公有云为主。T11覆盖组织、人事、考勤、薪酬、招聘、培训、绩效、验厂合规八条主线,并把宿舍、门禁、消费、访客等行政后勤收进同一套系统,合计18大模块。上饶的铜与光、萍乡的窑与线、宜春的锂与链,产业底色不同,但人被管住的方式是相通的:班制
提供CCP协议栈源码,介绍如何编写链接脚本文件实现标定量和测量量定义。
在典型的系统中会运行许多程序,每个程序都依赖于许多函数,其中有些是 “标准的” C库函数,比如 printf(), malloc(), write() 等。如果每个程序都使用标准C库,则通常每个程序都会在其内部拥有该C库的唯一副本,如果这样做,会导致资源的浪费。由于C库是通用的,因此可以让每个程序引用该库的公共实例,而不是每个程序都包含该库的副本。这种方法有多个优点,当然其中最重要的就是节省所需的
通过阅读代码发现第一个family 就是默认的字体,所以要把新添加的字库AlibabaPuHuiTi-3-55-RegularL3.ttf添加在第一条就行,注意:前面记住的字重weight就派上用场了,AlibabaPuHuiTi-3-55-RegularL3.ttf的字重是400。同时注意要注释掉相同属性的Roboto-Regular.ttf的字体,不然系统会抛异常开不了机,在加载系统默认字体的
弹出界面选择 open vector license client。点击install,等待安装(安装时间较长,耐心等待)打开CANoe 17 SP3 ,选择 I accept。输入激活码 点击load 选择后点击actvate。在菜单栏查看有无CANoe 17 SP3。进入一下界面点击activate。安装完成后点击exit。
近期有个马哥学员刚好求助马哥一个关于以前马哥课程里面自由窗口项目,这个项目在android 13上做的,但是他们公司是aosp14,希望我能帮忙尽快升级到14。今年2023年已经块过去了,各个手机厂商已经开始适配aosp14,甚至有的是已经适配完成,明年市场就大部分手机出厂就都是android 14了。马哥课程中自由窗口效果可以看出来基本和国内手机各个大厂自由窗口效果是不是大体相同,课程实现是带大
上面的load方法就是我们说的hardware动态性的关键,它是在运行时候才真正依赖具体硬件抽象so,编译期间只需要依赖公共的hardware相关公共类既可以,不需要so,所以这里就给硬件抽象提供商带来很大灵活性,哪怕硬件厂商不提供也一般会有一个default的so保证不会产生什么严重的崩溃和强依赖问题,大大减低了aosp的代码对于硬件抽象的各个厂商的耦合性。在结构体 hw_module_meth
所以这里的就会存在在CarLauncher上面显示两个Activity,一个是桌面自己,一个是地图绿色的Activity,但是大家注意哈,这里的绿色区域的地图Activity明显属于另一个display,这里我们是知道的触摸都是每个display独立的,即多屏display显示都是有各自display的触摸节点。看这里触摸事件时候大家是不是发现明明这个displayId居然还是0,明显不太和逻辑是
用于打开或编辑DBC文件的CANdb++的下载安装
第三版对AI的态度是——
万兆车载以太网转换器HN2206B,为您带来高效、稳定的车载通信开发与测试解决方案
本文深度解析了智能座舱与IVI系统的核心技术,涵盖快速启动、多屏交互、音频系统及底层虚拟化等关键领域。详细探讨了BLCR快速恢复、STD/STR休眠、多屏异显与音频焦点管理、A2B音频总线以及Hypervisor虚拟化等实现丝滑体验的技术原理与优化实践,揭示了高端座舱体验背后的精密系统工程。
这是进行系统层面 E2E 测试的最常用、最有效方法。HIL 台架可以:精确模拟 IDCU 的 CAN 消报文发送。精确注入各种类型的 CAN 通信故障 (超时模拟、错误数据/CRC/计数器注入、总线负载控制)。实时监控 CCU 的输出 (如通过示波器、高精度记录设备或 HIL 板卡自身 IO 直接测量FHTI。模拟真实的 ECU 电气环境和部分车辆网络。
有了这些工具结合中断用户使用场景可以做一些压力测试组合。
ASPICE(Automotive Software Process Improvement and Capability dEtermination)是汽车软件过程改进及能力评定的模型,它侧重于汽车软件的开发过程。ASPICE 定义了一系列的过程和活动,包括需求管理、软件设计、软件实现、软件测试、软件集成、软件配置管理、软件质量保证等方面。其目的是通过评估和改进汽车软件的开发过程,提高汽车软件的
3、校招&实习 | 山大地纬24届补录进行中,25届实习招聘全新开启!5、实习 | 国家工业信息安全发展研究中心2024年实习生招聘公告。1、提前批 | 航天三院飞航实践营成员招募暨2025届提前批招聘。4、实习 | 中国移动2024“梦想+”实习生计划全面启动!6、实习 | 2024年中国中车“未来星”实习生招聘公告。2、实习 | 康冠科技2025届实习生招聘正式启动啦!
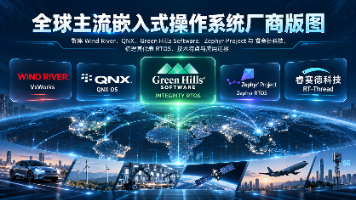
本文梳理全球主流嵌入式实时操作系统的技术路线、核心能力与适用场景,为不同类型项目的技术选型提供参考。
机器人日志系统正从传统文本记录演变为支撑具身智能与大规模车队的“数字神经中枢”。通过零拷贝架构、事件驱动剪辑、纳秒级时钟同步与确定性回放,实现高吞吐多模态数据的低干扰采集与精准故障溯源。未来需突破边缘存储、版本兼容、实时性保障与隐私合规等瓶颈,构建“端-云一体”的数据飞轮,成为提升机器人可靠性与迭代效率的核心基础设施。
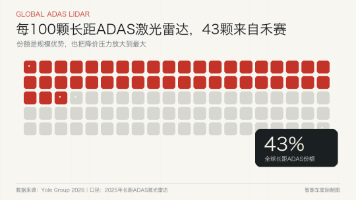
两家头部厂商同时把资源投向机器人,说明行业寻找的不是一个新故事,而是车载业务之外更高增长、更多客户、可能更好毛利的收入组合。机器人、无人配送、割草机和工业设备的客户更加分散,单个项目规模可能较小,却不一定按照汽车行业的年度降价逻辑采购。更关键的变化藏在出货之外:ADAS产品平均售价下降能否被成本下降覆盖,毛利率能否稳定,海外和奔驰等高阶项目能否改善客户结构,机器人收入能否从快速增长变成持续利润。可
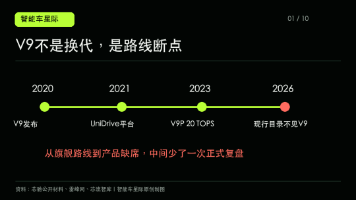
9月21日,公司宣布完成C+、C++轮融资。算上5月的C轮,2026年这一轮系列融资约10亿元。钱将继续投向智能座舱、车控芯片和具身智能。六年前,芯驰是最容易让人产生好感的国产车芯公司之一。2020年,它一次拿出X9、V9和G9三条产品线:座舱、智能驾驶、中央网关都要做;后来又补上E3高性能MCU。别人还在解释"为什么中国需要自己的车规芯片",芯驰已经开始解释一辆车里哪些计算该由自己来接管。那种野
最近在研究机器人关节电机这块的驱动方案,看到一个挺有意思的组合,记录一下。整体思路是用一块专门做电机控制的 MCU 搭配 GaN(氮化镓)功率器件来驱动关节电机,两块配合下来在效率和体积上都比传统方案有改善,下面分开说说。
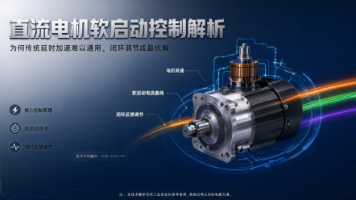
直流电机直启电流飙升至10倍额定值,传统软启动参数固定适配性差。本文解析AQMD6008BLS-TE驱动器,基于ARM处理器双闭环架构,通过实时电流采样与数字PID动态调节PWM占空比,实现电流闭环自适应软启动,自动跟踪工作电流限幅,兼顾抑冲击与高效加速,为工业、机器人及新能源车提供高性能驱动方案。
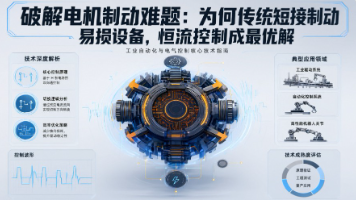
直流电机制动技术从传统的电阻能耗制动、直接短接制动,发展到当前的恒流能耗制动,体现了电机控制从"被动消耗"向"主动调节"的技术演进。恒流制动通过实时电流检测与功率器件动态调节,在制动速度、冲击抑制与通用性之间取得了最佳平衡,为工业自动化、机器人及精密传动系统提供了可靠、高效的制动解决方案。这一机制从根本上解决了传统能耗制动"低速段制动弱"的问题:无论电机转速高低,制动电流始终保持恒定,制动转矩不衰
13.谈谈你在这几段实习过程中的核心收获是什么,觉得为什么自己可以胜任这个岗位。8.评测的主观部分怎么量化?怎么平衡不同人之间的主观差异?5.在XX这段实习,你遇到的最大的困难是什么?怎么优化这些badcase的?10.平时是怎么学习AI技术和算法层面的知识的?18.解决badcase都用了哪些优化途径?7.讲讲如何用大模型进行数据挖掘和标注的?9.prompt都做了什么具体的优化?11.都用了哪
过ISO26262认证),然后这个安全单元进行决策怎么进行。当然这个是从来说,具体的功能安全分析要。按照的方法,我们从SoC设计角度出发,提供各种,就是本文讨论的内容。然后实际操作的时候由根据功能安全的需求从技术上有可用的接口,然后再。
官网介绍:在Orin中实现了很多检测错误/故障和上报的机制,一般有两种方式检测错误:通过专门用于检测硬件故障的诊断测试执行检测,例如ECC、奇偶校验和锁步实现等,该类错误软件无法处理,需要硬件自动去处理。通过允许检测功能错误的其他方法执行检测,例如FIFO溢出、非法上电检测等,此类属于功能错误。Orin硬件检测到的错误,处理方法可以分为两类:纠正错误(CEs):由硬件纠正的错误未修正的错误(UEs
随着技术突破,智能座舱的定义和用户体验正在被重新书写,其价值从驾驶工具向生活空间延伸。智能座舱不再仅是驾驶舱,而是演变为集娱乐、办公、生活服务于一体的智能移动空间,即“第三空间”。未来,通过硬件模块化设计和软件生态联动,座舱布局可根据场景(如会议、休息、娱乐)自适应调整,成为可自定义、可进化的空间。大模型使得座舱具备记忆、理解和持续学习用户习惯的能力,为实现“千人千面”甚至“千车千面”的个性化服务
摘要: 随着汽车电子电气架构向集中式发展,功能安全测试成为确保车载系统安全性的关键环节。ISO26262标准要求从系统、硬件和软件层面进行多层次验证,包括安全目标、安全机制和故障注入测试等核心概念。测试方法需结合基于模型的设计和自动化工具,以应对系统复杂度提升的挑战。当前行业面临工具认证、人才短缺等问题,未来需探索智能测试生成和虚拟验证平台等创新方案,以适应自动驾驶和新型架构带来的安全验证需求。功
功能安全设计的核心目标是防止系统因硬件失效、软件缺陷或外部干扰导致的 “不期望功能”(如误动作、功能丢失),进而避免对人员、设备或环境造成伤害。不同领域的功能安全设计需结合场景调整(如汽车更关注 “人员生命安全”,工业更关注 “设备与环境安全”),但核心框架(风险分析 - 安全设计 - 验证)高度一致。功能安全设计需从 “识别风险” 开始,将模糊的 “安全需求” 转化为可量化、可实现的 “安全目标
更严重的是,传统车企的电子电气架构通常由不同供应商提供的独立模块构成,这些模块之间缺乏有效的协同,形成了 "孤岛式" 系统。某车企的实践案例显示,通过建立这种分级决策机制,将变更分为 "微小变更(如 UI 界面微调)"" 重大变更(如动力系统方案调整)""战略变更(如目标市场从国内转向海外)",不同等级对应不同的审批流程,有效减少了决策层级和时间。某 HMI 模块化设计项目表明,通过模块化设计
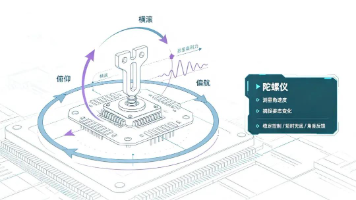
IMU作为工业设备的“姿态感官”,依赖加速度计、陀螺仪、磁力计组成的“传感器天团”协同工作。加速度计感知重力与线运动,陀螺仪捕捉角速度,磁力计提供绝对航向参考。三者各有所长,亦有局限:加速度计难区分重力与运动加速度,陀螺仪存在零偏漂移,磁力计易受电磁干扰。通过多传感器融合算法,实现1+1+1>3效果,弥补短板,在宽温、强振动、电磁干扰等严苛工况下,保障姿态、加速度与航向数据持续精准,广泛支撑
AI-ISP代表了超低照度成像领域的一次范式转换。它不是在传统ISP框架内的渐进式优化,而是用深度学习重新定义了图像处理的方式。随着专用AI芯片的算力持续提升和训练数据的不断积累,AI微光全彩的性能边界还将继续扩展。
通过上文介绍,咱们了解了功能安全需求(FSR)和方案(FSC),但是FSR本质上属于功能层面的逻辑安全需求,属于“需要做什么”的层级,无法具体实施,所以需要将FSR进一步细化为技术层面的安全需求(TSR),即“怎么做”,为后续的软件和硬件的开发奠定技术需求基础。是从功能安全需求(FSR)细化出的具体技术实施方案,用于指导系统/软硬件设计。可测试性:必须能被验证(e.g., 通过测试或审查)技术具体
定义功能安全方案 (FSC):FSRs。设计一个功能性的架构概念,明确定义:实现每个 FSR 需要哪些功能块功能块之间的职责划分(哪个块负责检测、哪个负责决策、哪个负责执行)。功能块之间的交互逻辑和信息流(接口规范)。用于实现 FSR 的安全机制(例如:输入信号范围检查、合理性检查、数据校验、冗余比较、软件程序流监控、硬件看门狗)。故障处理策略和状态机(正常模式、降级模式、安全状态之间的转换条件)
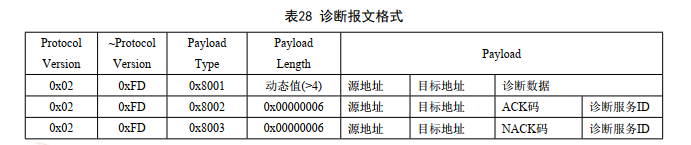
如上图所示DOIP消息分为诊断请求、ack、以及应答,其中诊断请求payload固定为0x8001,ack和nack为payload为0x8002或者0x8003,诊断响应payload固定为0x8001。1.以太网诊断同can诊断类似,也有功能寻址和物理寻址之分,其中10服务、28服务、11服务、85服务、3E服务,在ota过程中一般由功能寻址发送。b.诊断设备接收到返回数据粘包,其中包含ack
2、提前批 | 小米集团2025届硬件提前批 这些岗/位真的缺/简/历(内推)1、校招 | 卡尔动力2025校园招聘火/热进行中(内推)3、校招 | 航空工业特飞所2025届校园招/聘正式启动。5、提前批 | 广电运通实习生暨2025届提前批校/招。4、校招 | 润科通用2025校/园招聘正/式启动!6、校招 | 南方凯能2024年校园招聘。
未来,随着AI技术的不断发展和普及,高通Hexagon DSP将继续发挥其重要作用,推动AI时代的进步和发展。具体而言,Hexagon DSP利用其标量、矢量和矩阵计算能力,快速解析和处理来自多个麦克风阵列的语音数据,实现高精度的语音识别和降噪处理。同时,Hexagon DSP能够处理来自摄像头的图像数据,支持手势识别和面部识别等功能,为用户提供便捷的控制方式。例如,在DMSOMS、语音识别、车载
4、校招 | 北京中科科仪股份有限公司 | 24,25届招聘启动!3、NVIDIA 校招 | 2024 实习生招聘末班车(内推)1、提前批 | 吉利控股集团G-Top人才计划启动(内推)2、校招 | OPPO 2025届校园招聘开启(内推)
基于大模型人工智能的芯片等价性检查系统平台软件
恶劣工况下的ADAS数据采集是提升算法泛化能力和边缘案例覆盖的关键。然而如何保障采集可靠性与数据质量?下文从硬件支撑、数据同步与采集等方面为您详细阐述
4、校招&实习 | MetaApp 5月还有哪些校招&实习岗位有机会?1、校招&实习 | 极氪春招这些岗位还缺人!现在投递立即进面(内推)3、校招 | 中国航天科工集团第六研究院41所 2024校园招聘。2、校招 | 极氪春招年薪百万岗位,智能驾驶团队诚聘(内推)5、校招 | 网易游戏2025届实习生培养项目——岗位大揭秘。
汽车智能化,座舱是关键。用大白话来讲,座舱就是汽车和人交流的地方,是我们感知汽车智能化最直接的触点。有了智能座舱,我们就能享受到多屏联动、零重力座椅、AR-HUD等高科技功能。
统一产品组合方案适应不同主流硬件:采用相同的基础软件、中间件软件、应用软件产品组合,适应不同架构类型的主流车用座舱硬件平台。车载控制域融合解决方案控制域(包括车身、底盘、动力、网关、整车控制)可直接使用特点01、构型灵活,既支持独立的MCU上支持单一的应用(如车灯、车窗、雨刷等…),也可以支持域控制器(车身域、底盘域等等),更具备整车控制器的坚实基础;02、业务独立隔离运行在统一处理器芯片内,支持
是 Scapy 中用于网络抓包的核心函数,支持丰富的参数配置。以下是详细参数说明、语法规则、示例及BPF语句的编写指南。2 参数说明1.作用:捕获指定数量的数据包后停止。默认值:(无限捕获,直到手动中断)。示例:2.作用:是否将捕获的包存储在内存中(可通过返回值访问)。默认值:。若设为 ,需通过处理包。示例:3.作用:为每个包调用指定函数,参数为包对象。此参数较为常用,灵活使用能满足大部分测试需求
基于大模型人工智能的燃机氢脆损伤预测系统平台软件
夜视传感器选型没有"最好",只有"最合适"。IMX462是极限照度的王者,IMX585是均衡之选,IMX678是高端首选。真与科技的AetoSight系列覆盖三种方案,适配不同场景。
车载系统
——车载系统
联系我们(工作时间:8:30-22:00)
400-660-0108 kefu@csdn.net


 乐奇 Rokid 开放社区

 鲲鹏昇腾开发者社区




 openEuler 社区

 DAMO开发者矩阵





 亚马逊云科技技术品牌专区






 天工造物局