登录社区云,与社区用户共同成长
邀请您加入社区
实用建议:如果你在用 Claude Code、Codex、Trae 这类工具写 Android,可以先在一个测试工程里接入 Android CLI,并写清项目结构与构建命令,让 Agent 先承担“跑构建+修报错+跑测试”的循环,别一上来就让它改核心模块。从 2026 年 9 月 30 日起,Android 开发者验证要求先在巴西、印尼、新加坡、泰国生效,认证 Android 设备上安装 App
TVA-World架构通过“感知-推演-决策”一体化的物理因果推理框架,破解具身智能产业化中的成本、效率、泛化与安全瓶颈。其核心价值体现在四大维度:降本增效(如零样本检测、技能快速迁移)、质量提升(如微米级装配、可解释溯源)、能力拓展(如未知缺陷发现、非刚性操作)与生态构建(如硬件抽象层标准化、模型市场兴起)。该架构推动产业从项目制向产品化跃迁,成为具身智能规模化落地的关键使能技术。
TVA-World架构通过“实时感知-虚拟推演-精准执行”范式,实现工业机器人全栈优化。其核心在于:TVA模块融合多源传感器数据,生成紧凑状态表征;世界模型进行毫秒级多步推演,预判干扰、规避碰撞、优化轨迹;控制闭环紧耦合,实现高精度、低延迟响应。在精密装配、无序分拣、人机协作等场景中展现强适应性,显著提升系统鲁棒性与自主性,推动柔性制造与具身智能产业化发展。
TVA-WORLD架构通过物理因子解耦、因果推理与参数化适配,实现多品种混线生产的零样本快速切换。其核心在于将视觉特征分解为形状、材质等独立物理因子,内化物理规律进行逻辑推演,摆脱对海量数据的依赖。面对新产品或未知缺陷,仅需调整物理参数即可即时生效,换型时间从小时级缩短至秒级,突破传统AI“一换型就重训”的瓶颈,推动工业质检迈向真正泛化的智能范式。
TVA-World架构通过分布式因果感知与动态共识世界模型,实现多机器人在动态环境中的高效协同。其核心在于将干扰解耦为可推理的语义因子,基于轻量通信构建共享动态世界模型,结合反事实推理与意图通信,支持实时协同重规划与任务韧性保持。相比传统集中式或反应式方法,该架构显著提升系统鲁棒性、响应速度与整体效率,在人员穿行、设备移动、突发障碍等场景下表现卓越。
TVA-World模型迭代依托多模态因果数据与闭环验证,实现从数据拟合到因果理解的跃迁。通过采集正常状态、缺陷因果标注、干扰解耦、反事实干预及决策反馈五类关键数据,构建可解释的因果图谱。迭代流程遵循“假设-验证-修正”科学循环:基于边缘案例发现新因果关系,经仿真反事实验证、实物A/B测试、零样本压力测试,最终在影子模式中渐进部署。该体系确保模型持续提升对物理规律的理解与泛化能力,推动工业质检向具身
TVA-World架构通过因式解耦、因果推理与虚实迭代,实现智能制造多维赋能:支持零样本缺陷检测、可解释性溯源、跨品类泛化、降本增效及自主进化。其核心流程涵盖物理因子解耦、因果推演、虚拟仿真与闭环决策,推动质检从“黑盒”迈向“白盒”。典型案例覆盖质量检测、工艺优化、预测维护与供应链协同,显著提升良率、缩短NPI周期,助力新一代智能制造变革。
TVA-World通过物理因式解耦与因果建模,实现跨行业零样本泛化。其核心在于将多模态数据分解为材质、几何、光照等通用物理因子,构建稳定的因果图,并在世界模型中进行虚拟推演,从而无需真实数据即可适应新场景。统一表征空间支持跨模态任务迁移,使系统能理解抽象指令并精准定位缺陷根因。该架构以“面向物理因子的编程”范式,将人类对物理规律的直觉迁移到多样领域,推动具身智能产业化落地。
TVA-World架构通过硬件抽象层(HAL)与世界模型动力学参数化,实现跨机器人平台的快速部署。其核心在于解耦感知-控制与认知-决策,使同一算法适配不同硬件。HAL提供统一的感知与控制接口,支持即插即用;世界模型通过参数化动力学实现复用;感知与技能表征抽象化,屏蔽传感器与执行器差异;仿真到真实无缝切换,显著降低部署成本与风险。
HiSmartPerf 大家可以理解为专为HarmonyOS系统打造的性能调优工具,目前也是开源的,能力覆盖非常完整,是鸿蒙系统及应用调优的专业工具
TVA-World架构通过融合Transformer视觉代理与世界模型,构建“感知-建模-决策-执行验证”闭环,显著提升具身智能应用的开发效率、泛化能力与安全性。其在少样本学习、高层语义控制、安全推演、长时序规划、力控操作等10个维度实现突破,支持零样本技能迁移、可解释决策与持续在线进化,大幅降低部署成本。该架构作为通用软件框架,使开发者聚焦任务定义而非底层编码,推动具身智能从实验室走向规模化产业
随着鸿蒙生态的快速发展,越来越多的 Flutter 应用需要适配 OpenHarmony 平台。但生态早期,大量常用三方库只有 Android / iOS 实现,鸿蒙侧只能自己造轮子。为了解决这个问题,对一批高频使用的 Flutter 三方库做了 OpenHarmony 平台适配,统一托管在 GitCode 的下,全部通过 TAG 版本隔离、配套门禁编译验证,开箱即用。本篇是系列文章之一,主角是—
TVA-World架构通过因式解耦与世界模型结合,实现零样本缺陷检测。其核心在于将视觉观测解耦为形状、材质、纹理等可解释的物理因子,学习底层因果规律而非像素模式。借助反事实推理,模型可判断异常是否由本质缺陷引起,而非光照等干扰。通过将语义指令映射为物理约束,系统能泛化至未见缺陷类型(如微裂纹),无需标注数据。该架构以机理驱动替代数据驱动,显著提升工业质检的泛化能力与可解释性。
TVA-World架构通过融合Transformer-based视觉代理(TVA)与世界模型,构建了集高维感知、物理推理、实时决策与精准控制于一体的闭环系统,突破传统AI在工业场景中数据效率低、泛化能力弱等瓶颈。其统一表征与仿真推演能力,支撑起从柔性抓取到人机协作、从预测维护到数字孪生等10类复杂任务,实现跨场景、多模态、高安全的通用自主操作,成为工业级具身智能的可扩展通用底座。
TVA-World协同架构通过分层进化设计与科学机器学习深度融合,实现毫秒级感知-决策闭环。其关键技术在于:基于Transformer的TVA模块并行处理高维视觉流,实时提取动态物理特征;因式分解算法解耦场景为可解释的物理因子,降低计算复杂度;世界模型在潜空间中进行高效多步推演,构建“认知沙盒”;轻量策略网络与模型预测控制(MPC)紧耦合决策,形成前馈式并行流水线。该架构通过潜空间模拟、状态紧耦合
TVA-WORLD架构通过融合实时感知与因果推演,实现从被动反应到主动预测的范式跃迁。其核心优势包括毫秒级动态适应、物理因子解耦带来的泛化能力、基于世界模型的安全预判、高数据效率及长时序任务规划。在工业分拣、柔性操作、桌面清理等场景中,智能体可实时响应变化、预判风险、减少真实试错,显著提升安全性与效率。伪代码展示其在动态避障中结合感知与虚拟推演的协同机制,体现“直觉反应”与“深思熟虑”的统一。该架
作为具身智能颇具前瞻性的系统级框架,TVA凭借其非结构化环境动态感知与理解能力,实现了“感知-推理-决策-操作-反馈”的闭环控制,完成从“看见”到“看懂并行动”的科学机器学习(SciML)范式突破,从而为解决具身智能中感知与决策的深度耦合,提供了性能卓越的底层算法架构。VLA则作为决策执行引擎,专注于语义理解、任务规划与动作生成。使用同一套TVA模型权重,在不进行微调或仅进行极少量适配的情况下,让
TVA-World协同架构通过统一多模态表征、物理因子解耦与四级自适应映射,实现跨场景任务泛化。其世界模型基于抽象状态转移函数,在新场景中进行内部推演,结合物理常识动态调整动作参数,支持零样本任务成功率超80%、技能迁移衰减低于10%,展现“学会一种,掌握一类”的通用智能潜力。
TVA-World架构通过分层异步处理、模型轻量化与边缘计算、预测性规划三大策略,实现工业机器人毫秒级控制延迟。其核心在于:高频控制线程独立运行,确保10ms周期稳定;轻量化模型部署于边缘设备,减少推理耗时;后台持续多步推演生成动作预案,控制器实时选取,实现近乎即时响应。代码层面采用非阻塞队列与双线程并行,有效解耦感知与控制,显著降低端到端延迟,满足严苛实时性要求。
TVA-World架构在高并发下面临三大核心瓶颈:世界模型推演的计算密集型延迟、多智能体协同的通信与同步开销,以及统一表征编码的算力竞争。共享模型引发内存访问冲突与单点瓶颈,集中式规划器难以扩展。代码示例揭示了批处理队列拥堵与阻塞等待导致延迟激增。优化方向包括轻量化模型、异步推理、分布式架构、高效通信机制及智能调度,以提升实时性与可扩展性。
TVA-World架构通过“感知-决策-执行-校准”端到端闭环,实现具身智能的精准物理交互。其核心在于多模态异构数据统一编码、实时误差校准与物理规则融合。依托Transformer架构与世界模型,该系统在10个典型场景中突破模态孤岛、动态适配、物理推理与跨域迁移难题,实现从语义理解到力学响应的无缝衔接,推动具身智能向高精度、自适应方向发展。
TVA-World架构通过“感知-决策-执行-校准”闭环,实现具身智能的精准物理交互。其核心在于多模态数据统一编码、实时误差校准与物理规则融合。依托Transformer架构,将视觉、力觉、语言等异构信号映射为统一序列流,结合世界模型进行动态仿真与预判,实现柔性抓取、高精度装配、人机协作等10类复杂任务。代码层面,通过统一编码、物理推理与闭环修正模块,完成从模糊指令到精准动作的转化,突破Sim-t
TVA-World架构在“Sim-to-Real”迁移中面临虚实差异导致的性能衰减。为此,从数据、模型、训练三层面优化:通过域随机化与混合增强提升仿真数据真实度;采用特征解耦与物理校准层实现视觉与物理分离适配;实施分层渐进微调与元学习策略,结合差异化学习率与小样本快速收敛,有效缓解迁移偏差,提升真实场景泛化能力。
TVA-World架构通过统一建模感知、认知、决策与执行,打破传统具身智能“认知精准、执行偏差”的断层,实现端到端闭环。其基于Transformer全局注意力机制,融合视觉、时序、物理规则与任务指令,构建虚实联动的物理认知能力,在工业装配、柔性抓取、长时序规划等10大场景中展现卓越性能,推动具身智能从模块拼接迈向一体化智能新范式。
TVA-World架构融合Transformer视觉感知与世界模型的因果推演能力,构建“感知-建模-推演-决策-验证”闭环,突破具身智能在泛化性、实时性与因果推理上的瓶颈。其在工业抓取、自动驾驶、医疗手术、农业采摘等10类场景中,实现动态环境理解、安全路径规划与长时序策略优化,推动智能体在复杂物理世界中自主、可靠行动,成为具身智能产业化的核心引擎。
TVA-World架构通过融合高精度实时感知与物理规律驱动的因果推理,构建了“感知-建模-推演-决策-验证”闭环,突破传统机器人在复杂物理交互中对规律理解不足、长程规划弱、试错成本高等瓶颈。其在精密装配、烹饪、救援、柔性分拣等10大场景中展现不可替代性,实现“看得清、想得远、做得准”,是通用、安全具身智能的基石。
TVA-World构建“毫秒级感知-虚拟推演-安全执行”实时决策闭环,通过轻量化感知(TVA)解耦人机物多模态物理因子,结合世界模型进行超实时多未来推演,实现意图预测、安全前置规划与动态自适应调整。系统在装配中主动预判协作需求,精准避碰,优化力位控制,支持多任务调度与异常恢复,推动人机协作从被动响应迈向智能共融,为柔性智能制造提供核心技术支撑。
本文介绍一套递进式Flutter全栈实战教程,涵盖从单体App开发(仿小米商城)、鸿蒙混合适配(基于flutter_flutter),到桌面端多端适配(仿阿里网盘)的完整路径。通过真实项目演进,实现跨平台能力跃迁:以Getx构建高效状态管理,利用Channel与PlatformView打通原生交互,最终完成移动、鸿蒙、桌面三端统一开发。课程强调项目复用与实战落地,助力开发者高效掌握全栈Flutte
2026年移动开发主流为Flutter跨端架构,面对鸿蒙Next生态推进,企业需在单体Flutter、混合开发与原生间权衡。纯Dart代码可复用,但第三方插件及平台能力需适配,建议优先掌握基础与单体项目,再逐步进阶混合开发与多端适配,结合真实商业项目实践,规避环境配置与通信兼容坑,实现高效迁移。
TVA-World架构构建了“实时感知-虚拟推演-精准执行”的闭环系统,通过毫秒级物理理解与因果推理,支撑具身智能在人机协作、动态交互、力控操作等10类复杂场景中的安全高效决策。其核心在于融合高精度感知与世界模型的超实时推演能力,实现预见性、自适应的动态交互,推动具身智能迈向真实世界应用新阶段。
TVA-World协同架构在高并发下实现了感知与决策的解耦,核心原理是TVA专注于极速的环境状态捕捉与发布,其延迟仅取决于自身优化水平和硬件算力;世界模型则按自身节奏消费最新状态进行深度推演。即使面对数百路视频流,系统也能通过水平扩展TVA实例和利用异步消息队列,确保感知延迟被严格控制在任务要求的阈值内(通常<50ms),从而满足工业级高并发场景的实时性要求。
TVA-World架构通过分层感知、世界模型推演与实时闭环控制,实现复杂地形下的智能运动。其核心是融合多源感知的地形语义理解、基于潜空间的动力学模拟步态优化,以及在线自适应调整机制,使机器人能预判并应对碎石、冰面、沙地等挑战,显著提升稳定性与鲁棒性,推动具身智能向生物级自适应运动迈进。
TVA-World架构通过“感知-建模-推演-决策-验证”闭环,系统性应对工业高并发挑战。采用分布式视觉感知、轻量化世界模型与预演缓存、分层异步决策等策略,实现毫秒级响应与高效并行处理。结合云-边-端协同部署,显著提升系统扩展性与可靠性,推动具身智能在复杂制造场景的规模化落地。
TVA-World架构通过深度物理感知、内部模拟推演与实时闭环修正,将传统开环抓取升级为“感知-建模-推演-执行-验证”的智能闭环。其核心在于:1)利用Transformer与因子分解实现物体6D位姿及材质等多维物理属性解耦;2)基于世界模型在潜空间内快速推演多种抓取策略,优化力控与姿态;3)执行后持续监测并动态调整,补偿误差。该系统显著提升复杂场景下(如堆叠、动态目标、异质材质)的抓取成功率,实
TVA-World架构融合实时物理感知与因果推演,赋能具身智能在复杂环境中的安全自主交互。其核心价值在于通过TVA精准感知物体状态,结合世界模型预演动作后果,实现零样本部署、动态避障、风险预警与最优决策。广泛应用于工业抓取、物流分拣、家庭服务、医疗手术、自动驾驶、农业作业、危险环境处置及仿生机器人等领域,显著提升系统可靠性与效率,推动具身智能向高安全性、强适应性方向发展。
TVA-World架构通过分层实时计算、模型极致优化与确定性系统协同,实现世界模型与工业高实时性需求的深度融合。将系统划分为实时控制、任务规划与云端优化三层,结合轻量化模型、异步流水线与TSN/RTOS保障,确保感知-控制闭环延迟低于20ms,关键环节推理延迟<10ms,成功支撑精密装配、多机器人协同等严苛场景,推动具身智能在制造业的产业化落地。
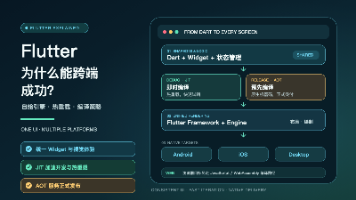
讲清 Flutter 的跨平台架构、Dart JIT 与 AOT、热重载、渲染流水线和平台插件,分析它在效率、一致性与性能上的优势及适用边界。
TVA-World架构通过分层实时计算、模型极致优化与确定性系统协同,实现世界模型与工业高实时性需求的深度融合。将系统分层为实时控制(<10ms)、任务规划(50–200ms)与云端优化(>1s),结合轻量化TVA(INT8量化、剪枝)、边缘缓存预演与异步流水线,保障感知-控制闭环延迟<20ms。依托RTOS、TSN网络与零拷贝通信,确保微秒级抖动。该架构在精密装配、多机协同等场
本文提出基于TVA(Transformer-based Vision Agent)的实时空间建模与定位技术,通过优化其多模态融合、空间感知与自进化闭环机制,提升在动态复杂环境中的建模精度与定位能力。该技术在自动驾驶、无人机导航与智能巡检等领域具有广泛应用前景,有效推动具身智能发展。针对数据对齐、实时性与环境适应性等挑战,研究提出跨模态对齐、模型轻量化与在线学习等解决方案,为构建自主化、智能化的空间
TVA通过Transformer架构实现复杂地形的全局感知与语义理解,突破传统CNN局部感受野限制。其核心机制包括长距离依赖建模、动态时空感知、多尺度融合与跨模态对齐,结合主动注意力与世界模型推理,实现从“识别地形”到“预测行动后果”的认知跃迁。代码范式展示其端到端能力:基于图像输入生成像素级可通行性分割图,并输出全局地形特征,融合机器人状态后驱动安全导航决策,显著提升智能体在复杂环境中的自主适应
flutter
——flutter
联系我们(工作时间:8:30-22:00)
400-660-0108 kefu@csdn.net


 AtomGit AI 社区

 DAMO开发者矩阵


 人工智能6S服务平台

 开源鸿蒙跨平台开发者社区


 EazyDevelop社区