


- @ktnavigation


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
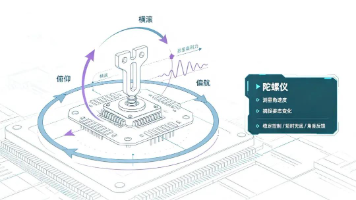
IMU作为工业设备的“姿态感官”,依赖加速度计、陀螺仪、磁力计组成的“传感器天团”协同工作。加速度计感知重力与线运动,陀螺仪捕捉角速度,磁力计提供绝对航向参考。三者各有所长,亦有局限:加速度计难区分重力与运动加速度,陀螺仪存在零偏漂移,磁力计易受电磁干扰。通过多传感器融合算法,实现1+1+1>3效果,弥补短板,在宽温、强振动、电磁干扰等严苛工况下,保障姿态、加速度与航向数据持续精准,广泛支撑
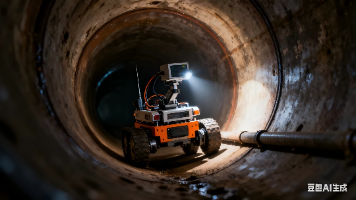
巡检机器人面临地下/水下GNSS拒止环境下的自主导航难题。惯性测量单元(IMU)凭借完全自主、高频输出和全姿态感知等优势成为核心传感器。选型需考虑精度等级(战术级IMU更适合长距离巡检)、环境适应性及与其他技术的融合兼容性。开拓导控KT-EX6-6等高可靠性IMU可提供稳定位置感知能力,助力实现管道智能化巡检。
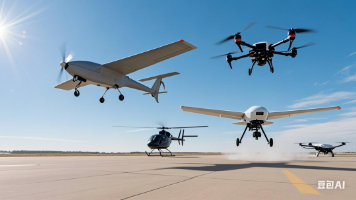
低空经济是以有人驾驶和无人驾驶航空器的低空飞行活动为牵引辐射多领域的综合性经济形态,主要指距地面3千米以下的领域,更常用的为距离地面垂直高度1千米之内。支持低空经济的政策红利释放以来,无人机物流、城市空中交通、应急巡检等低空产业迎来爆发式增长。产品具有精度高,耐振动,低功耗,紧凑化等特点,可应对急速转向与气流扰动,让无人机飞行轨迹“丝滑无卡顿”;确保无人机和无人航空器的稳定性和精确度的零部件主要是
主营产品包括石英挠性加速度计、加速度计测试系统、MEMS陀螺模组、惯性测量单元(IMU)、航姿参考系统(AHRS)、INS/GNSS组合导航系统、倾角仪、电子罗盘、图像导引系统、港口自动化导航与控制系统、智能装备系统。公司 MEMS 惯性导航产品通过精密的信号处理技术、结构和减振全系统设计,采用误差标定试验方法与误差补偿算法,实现载体在苛刻条件、关键任务和恶劣环境下角速度、加速度、航向、姿态等性能
AMR规模化部署面临地面打滑、急转漂移和多机协同三大导航挑战,传统激光/视觉导航在特征缺失时失效。高性能MEMS-IMU通过多轴感知与融合算法,为AMR构建"惯性神经系统",实现四大突破:1)补偿打滑误差;2)毫米级精准停靠;3)集群协同调度;4)提升动态控制品质。开拓导控凭借核心算法和量产能力,为电商仓储、汽车制造等行业提供可靠导航方案,推动AMR产业创新发展。
MEMS陀螺凭借微型化、低成本和高可靠性等优势,在卫星姿态控制、轨道确定和故障监测中发挥关键作用。通过与星敏感器、太阳辐射传感器等互补传感器融合,MEMS陀螺可实现高精度姿态控制。开拓导控KT-EX3-26等产品已成功应用于星载环境,展现出色性能。未来,MEMS陀螺有望从辅助传感器发展为卫星导航系统的核心组件,推动商业航天发展并降低成本。
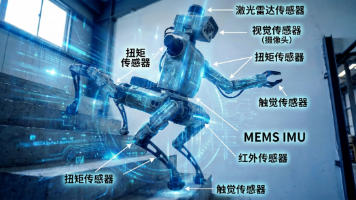
摘要: MEMS惯性测量单元(IMU)成为爬楼机器人突破稳定性、环境适配与成本瓶颈的关键技术。通过实时监测加速度、角速度等数据,MEMS IMU(如S6507模组)解决了复杂地形下的重心调节、极端环境适应及多传感器协同问题。其小体积、低功耗、高动态响应(2000Hz)特性,结合力传感器、视觉SLAM等融合算法,显著提升机器人在医疗、工业及救援场景的运动稳定性。多传感器协同与算法优化进一步强化了机器
开拓导控旗下的MEMS陀螺模组,惯性测量模组,运动传感器,航姿参考模组等产品具有采用科学减振措施,有效降低振动对产品输出指标的影响。系统级安装设计:尽可能远离如发动机、推进器、电机、齿轮箱、风扇等主要振动源:确保IMU安装支架或底座本身具有足够的刚度和强度,避免支架自身共振放大振动,采用刚性连接件,避免松动。采用减震材料:使用具有高阻尼特性的弹性材料,利用材料的弹性和内摩擦消耗振动能量,降低传递到
摘要: MEMS惯性测量单元(IMU)成为爬楼机器人突破稳定性、环境适配与成本瓶颈的关键技术。通过实时监测加速度、角速度等数据,MEMS IMU(如S6507模组)解决了复杂地形下的重心调节、极端环境适应及多传感器协同问题。其小体积、低功耗、高动态响应(2000Hz)特性,结合力传感器、视觉SLAM等融合算法,显著提升机器人在医疗、工业及救援场景的运动稳定性。多传感器协同与算法优化进一步强化了机器
摘要: MEMS惯性测量单元(IMU)成为爬楼机器人突破稳定性、环境适配与成本瓶颈的关键技术。通过实时监测加速度、角速度等数据,MEMS IMU(如S6507模组)解决了复杂地形下的重心调节、极端环境适应及多传感器协同问题。其小体积、低功耗、高动态响应(2000Hz)特性,结合力传感器、视觉SLAM等融合算法,显著提升机器人在医疗、工业及救援场景的运动稳定性。多传感器协同与算法优化进一步强化了机器