登录社区云,与社区用户共同成长
邀请您加入社区
这个阶段要掌握:常用低压电器(接触器、继电器、断路器)的原理和选型、电路图识图、常见电气故障排查、安全用电规范。现代自动化设备不只是PLC单打独斗,还要和触摸屏(HMI)、上位机、传感器、机器人协同工作。重庆万通的实训线覆盖了PLC+HMI+变频器+伺服的完整组合,学生做的就是企业里真实的项目形态。内容包括:PLC硬件结构与接线、编程软件使用、基本逻辑指令(与或非、定时器、计数器)、功能指令(数据
机器人进厂常态化,使工业数据供给增加了一条自动运转的产线。回流数据以真实分布、负样本闭环和全天候产出,成为把模型从演示推向产线的关键一环,其价值应被充分计入;同时,本体绑定、工位覆盖与语义层级三类边界,决定了它无法替代冷启动阶段的真实工厂人类Ego数据。按任务分布配置四类数据、把质检口径前置到采集之前、用统一字段支撑多源接力,比押注任何单一路线都更接近可落地的系统。回流数据回答“越用越好”,真实工
2027年第八届 CHWE 出海网全球跨境电商展览会,2027年第八届 CHWE 出海网全球跨境电商展览会2027年第八届 CHWE 出海网全球跨境电商展览会2027年第八届 CHWE 出海网全球跨境电商展览会2027年第八届 CHWE 出海网全球跨境电商展览会
exida 与TÜV SÜD 的机器人功能安全实践(ISO 10218、ISO 13849、IEC62061、复杂矿山机械需结合IEC 61508)作为评审参照,不简单照搬协作机器人ISO/TS 15066 的力限值,因为矿用本体质量和环境与工厂协作臂不同。矿用典型危害事件包括:碰撞人员、碰撞支护导致冒顶诱因、进入爆破警戒区、带电部件产生不可控电弧(与防爆相关)、钻锚误动作、运输车溜车、救援机器人
今年10月,又与福田汽车签署战略合作协议,合作范围包括重卡高速及国道领航辅助驾驶、城际高速NOA、轻型商用车城市NOA等领域,计划从高速干线起步,逐步拓展更多道路场景。一方面,车企在推动智驾配置下放的同时,也在持续控制整车成本,要求供应商以更有竞争力的报价,提供更完整的功能。轻舟智航、卓驭科技、地平线、元戎启行等企业,正围绕世界模型、强化学习与多模态大模型推进布局,尝试将自动驾驶积累的感知、决策和
极客时间 9 周年 × QCon 上海站特别策划 · 对话一线技术大咖 | 对话嘉宾:张建飞、徐文浩、杨清峰、桑木、郭权玮、宝洁科技CTO | 主题:AI落地见真章:AI 浪潮的演进已经彻底跨过“技术狂热与概念验证(PoC)”阶段,步入深水区的“确定性工程与商业 ROI 交付”大考。无论是跨国快消巨头的业务数字员工、汽车工业级严苛电子电气架构,还是对抗性 AI 安全风控,唯有依靠确定性的工程约束与
传统“串行开发”根本扛不住,必须跨部门并行、风险前置、变更秒级联动。APQP 不该是应付审核的“复印件”,而该是企业研发的“操作系统”。全星研发项目管理 APQP 软件系统,就是把这套操作系统真正装上车。但真正头部供应商眼里,APQP 是产品生命周期的“导航系统”——以为它是给客户交差的文件包,过了 PPAP 就归档吃灰。对多工厂集团,它帮你看清每一个项目的真实进度。汽车供应链的下半场,不是卷低价
这份长期主义落到体系上,是问界对“安全是最大的豪华”的坚持,为此构建出“以场景定义安全”的主被动智能安全体系,并依托“产业大脑+超级工厂”和超级实验室搭建起端到端数智质量管理体系,每一道工序都有明确的品控标准、每一个检测点都有严苛的合格阈值。其次是好用,不仅要质量好,还要全周期服务,让用户用车无忧;”张兴海说,赛力斯率先和华为深度跨界融合,百万量级用户的选择,验证了跨界融合、鸿蒙智行模式的正确性,
华域电动的新能源电机量产线上,两台 JAKA Kargo 轮式人形机器人组成协同作业线,承担电机外壳抓取与转运、跨机交接、传动组件装配、0.5mm 细密牙纹螺钉锁付与成品入库,几道工序连成一条闭环。车灯一侧,柔性智能螺钉锁付工作站将送钉、锁付与归位整合为一个标准循环,平均 3 秒完成一次,换产在 1 小时以内完成,供钉方式提供吸钉与吹钉两种。这条线上四道工序仍按原顺序衔接,发生变化的是每一段的作业
其他四家各有侧重——江苏六维智能物流装备在重型立体库与货架一体化上积累厚,华昌达智能装备集团在汽车整车与车架立体库、AGV+立体库一体化上有成套交付能力,未来机器人以视觉无人叉车切入搬运环节,立镖机器人以柔性分拣机器人与料箱存取系统见长。它的差异化不在某一台设备,而在“统一底座”。装备型服务商的长处在单机效率与装备可靠性,中之杰科技的长处在统一底座——OAG 统一全厂语义、OES 让系统与硬件原生
久巨电机自动装配线做的正是这一段:定子侧完成自动绕线、槽纸、整形,转子侧完成插磁、充磁、精车,装配侧完成轴承压装、端盖装配与螺栓拧紧,最后接绝缘检测、性能测试与外观检测,用伺服压装和扭矩反馈把每一台的一致性固定下来。公开报道显示,已有企业把转速做到 18000rpm,定子、转子铁心制造与整机合装等关键工序的加工精度控制在 3 丝以内,并建成自动化产线承接量产。装到低空飞行器和机器人上,轻量化的意义
其云平台的模型生成速度,在相似硬件、数据集和质量要求下,最高可达同类方案的约5倍。硬件完成采集之后,Kosmo World通过底层的Kosmo Spatial Core系统处理三维数据,一次重建可以同时生成三种格式:3D Gaussian Splatting(3DGS,三维高斯泼溅)、网格模型 Mesh(可以理解为由三角面片搭成的三维骨架)和深度图(记录每个点离镜头有多远的图)。禾赛称,在相关应用
马斯克把特斯拉开上天,我用AI复现!Trae+Seed与DeepSeek-1017同题PK,108帧逐帧对比、1小时实测,谁翻车谁封神?点开看结果。
汽车零部件行业研发工况复杂,需要完成零部件建模、总成装配、干涉排查、强度仿真、批量工程图输出,经常处理数千级零部件的整车子总成。传统一人一机图形工作站模式,硬件采购成本高;处理汽车大总成装配时工作站性能吃紧,闲置阶段算力大量浪费;零部件数模分散存放在工程师本地电脑,版本管理混乱,关键零部件图纸存在外泄风险。普通远程工具缺少专业图形加速,大装配旋转卡顿、画面拖影,无法满足汽车零部件企业正式研发生产要
第二十一届全国大学生智能汽车竞赛全国总决赛人工智能模型组比赛过程中,由于只进行了一轮的比赛, 而且分为A\B两个场地,参赛车模与裁判系统之间网络通讯出现了较大的随机延迟, 部分同学反映车模实际比赛成绩出现一定的随机变化,这样总决赛现场比赛成绩对于衡量参赛队伍车模作品会存在较大的随机因素。竞赛组委会对人工智能模型组参赛作品评价标准进行了讨论, 确定以下国赛队伍车模作品新的评价标准。组委会将会下载提交
一台服务器可以搭载。
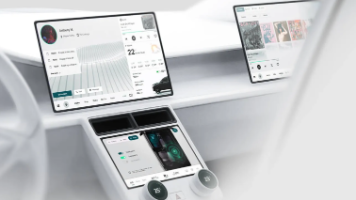
在实际项目中,车载软件往往需要实现复杂的界面布局,例如多窗口数据展示、工程调试界面、车辆状态监控等。这些系统需要在统一的软件架构下协同运行,并保持一致的交互体验。在这种背景下,车载 HMI 开发不仅需要关注界面设计,还需要考虑系统架构、性能优化和平台适配。这些组件在桌面软件和嵌入式应用中均可使用,对于需要构建复杂界面的车载工程软件具有一定参考价值。车载系统需要在资源受限的嵌入式平台上运行,同时保证
大佬有无canape12的安装包,求分享一下了,谢谢😵😵😵
传统汽车电子和嵌入式的区别?
随着汽车电子与智能化技术的持续发展,车载系统的人机交互(HMI)正在成为整车体验的重要组成部分。基于 Qt 的开发框架,结合 Developer Machines 提供的 Qtitan 系列组件,为汽车嵌入式应用提供了一种较为成熟的技术路线。
AUTOSAR学习曲线确实陡峭,但一旦跨过门槛,你会发现:代码更规范了移植更简单了团队协作更顺畅了记住:所有的大牛都是从小白过来的,多动手、多调试、多看文档,慢慢就懂了。作者:一个正在路上的汽车软件工程师 ⚡更新时间。
摘要:MCU开发通过直接控制寄存器与外围电路通信,工程师拥有完全硬件控制权;而SOC开发则基于操作系统抽象接口,由内核驱动管理硬件,工程师通过设备树和文件接口间接控制外围电路。调试方式上,MCU采用传统断点调试观察寄存器,SOC则需分层调试,涵盖从JTAG到GDB等多种工具。两种架构分别体现了直接硬件控制与操作系统抽象的不同开发范式。
服务器或客户端的防火墙未开放许可证服务端口(如 FlexNet 默认端口 27000-27009)。客户端无法解析许可证服务器的域名或主机名,需检查 DNS 配置或改用 IP 地址测试。许可证服务器仅允许特定 IP 或 MAC 地址的客户端连接,而当前客户端未被授权。许可证文件(如 .lic)中的服务器地址、端口或 HostID 与实际不符。客户端版本与许可证服务器支持的版本不匹配(如旧版客户端无
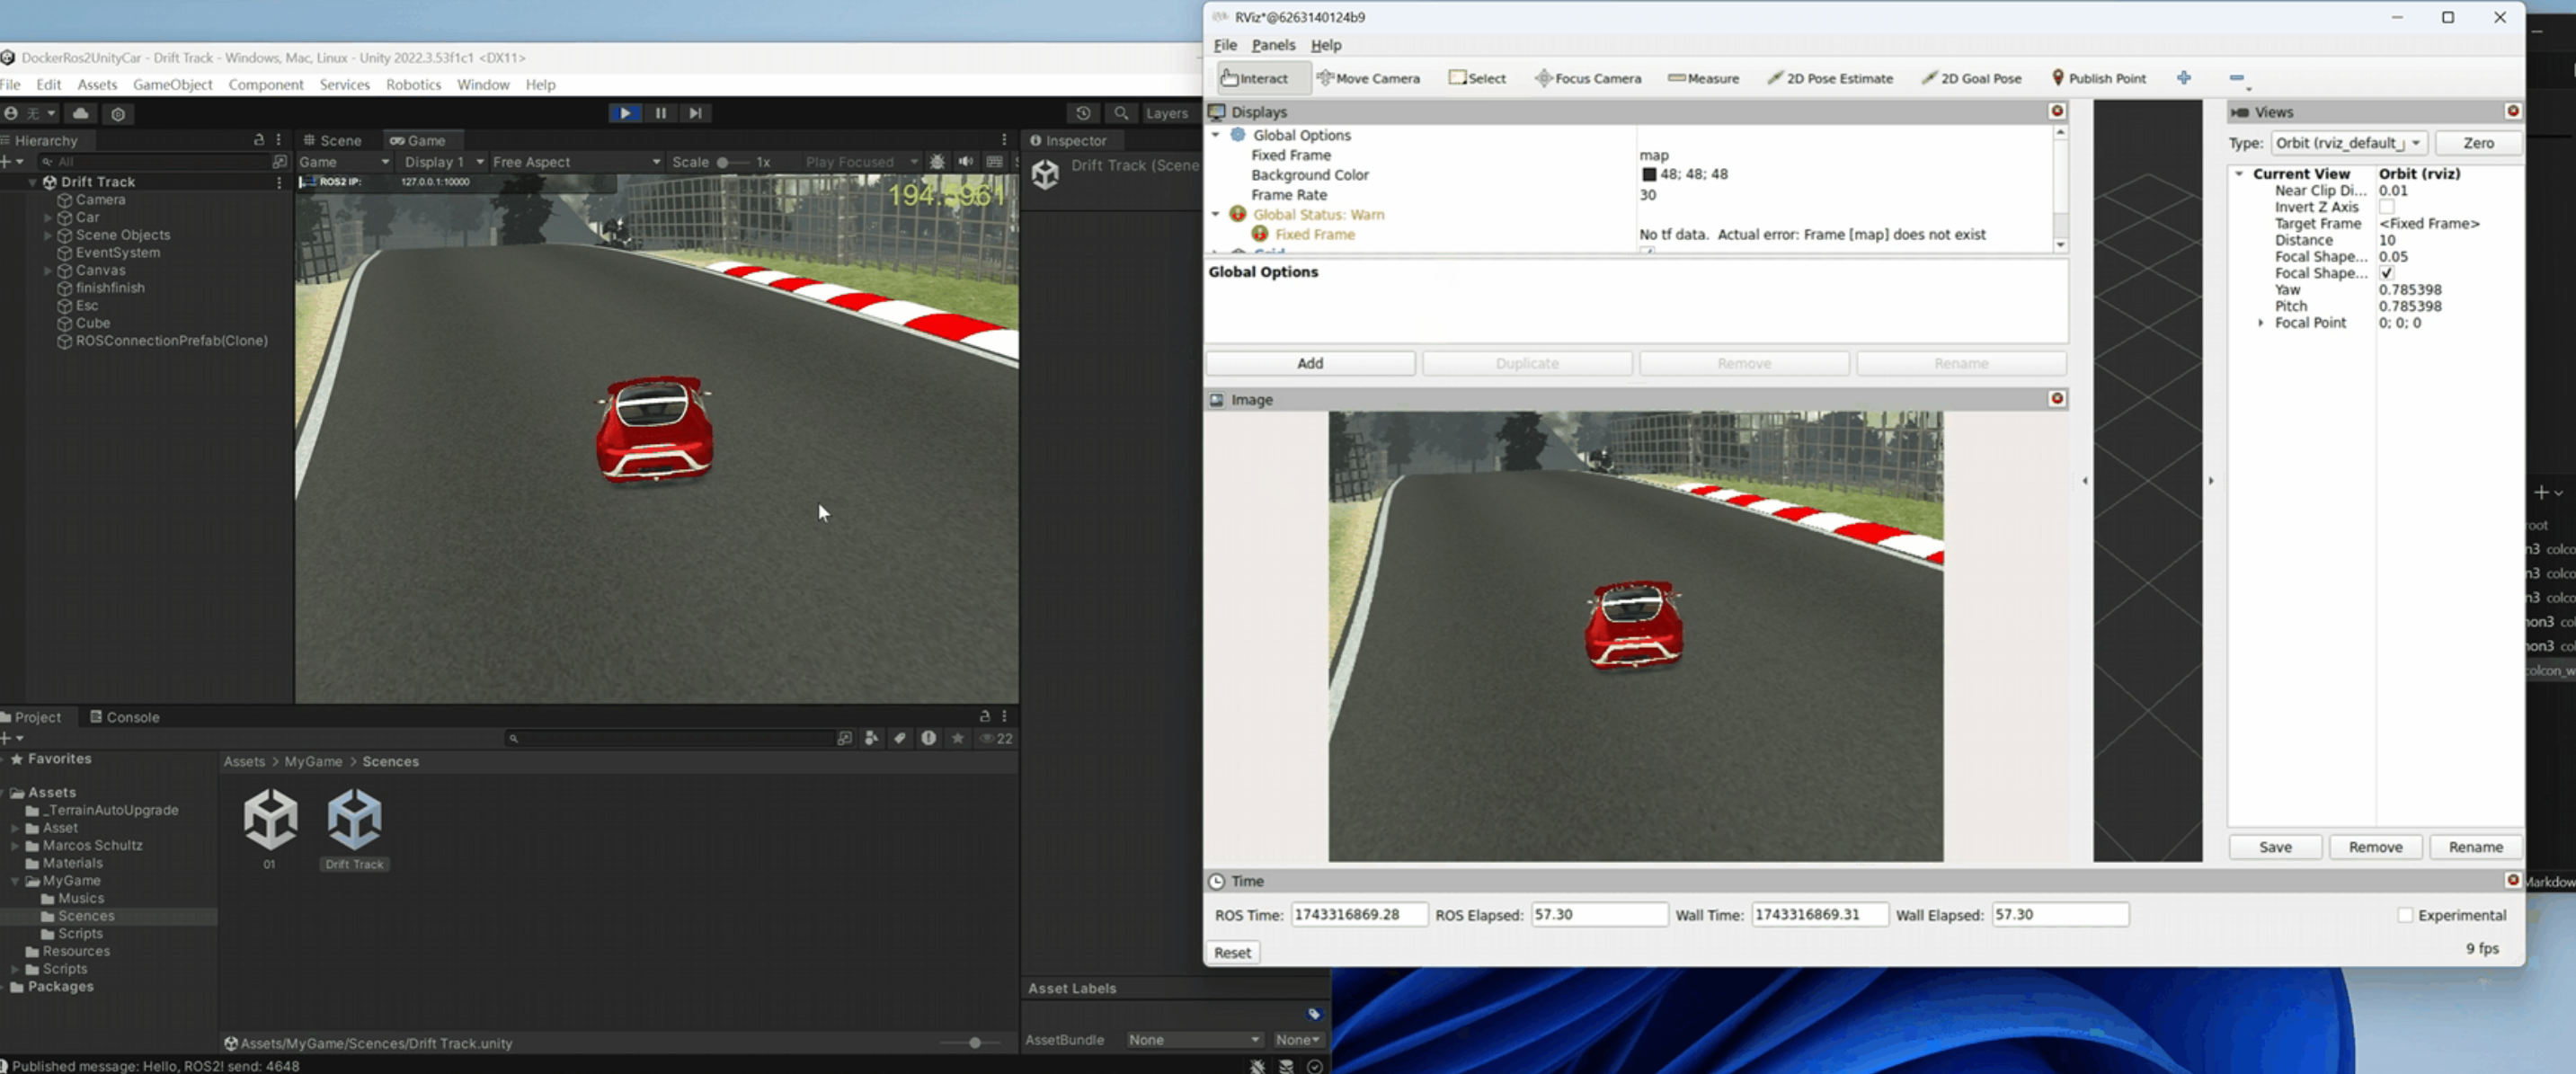
使用gazebo仿真可以进行机器人与环境交互的仿真,但是仿真环境搭建起来比较复杂,尤其是对于初学者来说,并且难以构建复杂的仿真环境。因此,使用Unity搭建仿真环境会更加简单,并且可以构建更加复杂的仿真环境。反正我用gazebo有时候挺抓狂的,各种报错。unity坐赛车游戏,简单三分钟了解一下【代码】实现在Unity3D中仿真汽车,而且还能使用ros2控制。
/ 典型编译器符号表结构(Gaio专利技术基础)减少重复劳动,聚焦场景创新。编译器优化的路径枚举优势。缺陷模式库降低入门门槛。手动编写耗时32人日。机器码级仿真价值凸显。
winAMS的技术演进证明:专业级测试工具已从“质量验证手段”进化为“系统可靠性设计平台”。在汽车功能安全与工业自主可控双重需求驱动下,其编译器内核解析、动静协同机制与全生命周期数据闭环,正在构建嵌入式软件质量的数字孪生体系。当行业仍在追求测试覆盖率数值时,winAMS已着手解决更本质的问题——如何让测试数据成为驱动技术创新的核心资产。编译器内核解析 → 代码语义建模 → 缺陷模式库匹配 → 动态
未来,半导体、芯片、人工智能和智能驾驶汽车的结合将推动汽车行业的智能化、电动化和网联化发展。高性能计算芯片、功率半导体技术、Chiplet技术和RISC-V架构等将为智能驾驶汽车提供强大的技术支持。同时,产业链的整合与协同发展将加速AI芯片的普及和应用,提升汽车的智能化水平和用户体验。在国家政策的支持下,国产汽车半导体的自主可控性将进一步提升,推动国内企业在技术创新和市场拓展方面取得更大突破。
在程序执行的过程中,每一行代码背后都隐藏着复杂的内存操作。理解函数调用栈如何管理这些变化,对于每一个程序员而言都是至关重要的技能。本文将结合vscode分析函数调用栈,揭示程序如何动态地管理内存,从而帮助我们更高效地调试和优化代码。本文主要结合了函数调用栈的相关博客和视频,并加入自己的理解。每一次函数调用的背后,都有一个精心设计的内存舞台,等待着我们去探索和驾驭。
ssRender V1.5版本新特性即将上线
c#版 车牌自动识别框架
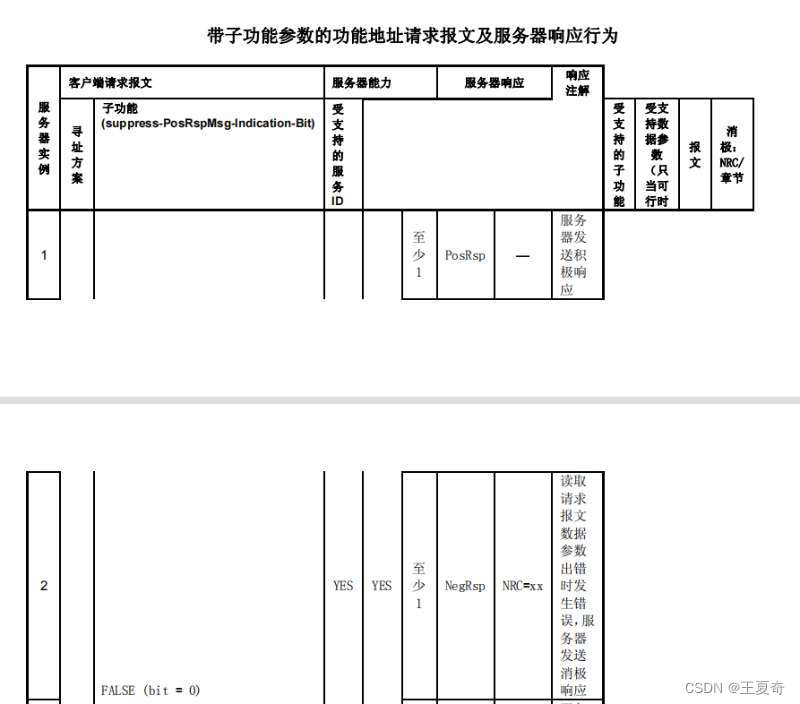
从服务器的角度来说,当服务器检查出客户端发出的请求信息,存在以下错误时(假设长度,顺序,条件,解锁等信息均正确)1:0x11与0x7F,服务不支持时,不予回复2:0x12与0x7E,子功能不支持时,不予回复3:0x31,参数(如DID)不支持时,不予回复。
1.背景介绍无人驾驶汽车是人工智能领域的一个重要应用,它涉及到多个领域的技术,包括传感技术、计算机视觉、机器学习、路径规划等。传感技术是无人驾驶汽车的核心组成部分,它们负责收集车辆周围的环境信息,并将这些信息传递给计算机系统,以便进行处理和分析。传感技术的发展对于无人驾驶汽车的实现具有关键的作用。在过去的几年里,无人驾驶汽车技术的发展取得了显著的进展。许多公司和研究机构都在积极开发无人驾驶...
汽车ECU开发内容简介
网络安全行业产业以来,随即新增加了几十个网络安全行业岗位︰网络安全专家、网络安全分析师、安全咨询师、网络安全工程师、安全架构师、安全运维工程师、渗透工程师、信息安全管理员、数据安全工程师、网络安全运营工程师、网络安全应急响应工程师、数据鉴定师、网络安全产品经理、网络安全服务工程师、网络安全培训师、网络安全审计员、威胁情报分析工程师、灾难恢复专业人员、实战攻防专业人员…网上虽然也有很多的学习资源,但
资料分享
西门子1200系列plc程序,设备为汽车零部件,一个工件共有12个压装位置,每个位置都需要进行压力、位移数据采集每个工件需要两个工位压装,两个工位压装顺序根据进料方向确定,设备两个工位共11个气缸,一个交流调速电机,工艺流程复杂。程序内含有自己编写的类似顺控器的功能快,可将复杂的工艺流程简单化,使编程变得简单。v14,v15版本都有ID:6915630375047474...
01【竞速组比赛】01【竞速组比赛】一、全国总决赛二、分赛区选拔赛1、山东赛区02【创意组比赛】一、智慧救援二、智慧医疗三、智慧工厂四、智慧农场五、智慧城市。
【汽修帮手资料库】提供奔驰全系车型维修数据,包括CLS、CLK、CLA、CL、C级、E级、S级等各型号的维修手册、电路图、拆装指南及技术参数。资料库支持4S店原版动态专修系统,实现超链接快速跳转,涵盖200余款奔驰车型最新维修数据,并按年份持续更新2021-2024款最新车型技术资料。(98字)
50个汽车性能建模与仿真源码模型,matlab,simulink模型50个simulink模型
摘要:本文基于某车型动力电池包,采用Hypermesh-Optistruct-Ncode联合仿真方法进行随机振动疲劳分析。通过建立包含电池包壳体、模组及连接支架的有限元模型,按照GB/T31467.3标准要求,从Z、Y、X三个方向各进行21小时振动试验模拟。研究包括频率响应分析、PSD曲线定义、材料SN曲线设置等关键步骤,最终得出电池包在三个方向振动后的总损伤为0.848(小于1),满足法规要求。
电池管理技术概述。
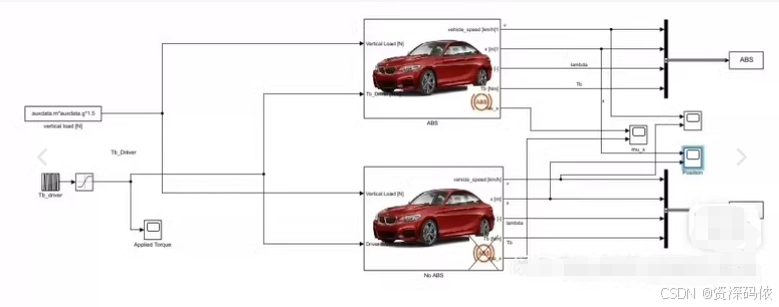
汽车制动防抱死系统(Anti-lock Braking System, ABS)是一种用于防止车辆在紧急刹车时车轮被完全锁死的安全系统。ABS系统通过自动调节每个车轮的制动力,确保车轮保持旋转的同时尽可能地缩短刹车距离,从而提高车辆在紧急制动情况下的操控性和稳定性。在MATLAB/Simulink中建立ABS模型可以帮助工程师更好地理解该系统的动态行为,并优化其设计参数。
基于matlab-carsim联合仿真,自适应巡航跟车控制,自动保持车距,Carsim与Matlab/simulink联合仿真实现汽车主动避撞和跟车功能(acc自适应巡航)等
在现代汽车雷达中,使用FMCW(频率调制连续波)雷达信号来进行目标检测和速度估计。该技术的关键在于频率调制,通过调节发射信号的频率使其与接收到的回波信号之间的频差可以用来计算目标的距离和速度。FMCW雷达的工作原理包括发射和接收信号、信号的处理和分析,以及最终的目标估计。系统中使用了不同的信号处理技术,如快速傅里叶变换(FFT)、匹配滤波、干扰抑制等,以确保精确的距离和速度估计。
设计一停车场的收费系统。停车场有3类汽车,分别用3个字母表示。c代表轿车,b代表客车,t代表卡车。3.车费的计算,有时间范围内价位的不同,我们可用if语句或三目运算符来进行编程(我选择三目运算会比较简便)2.思考其中需要几个变量(车型、时间、费用),考量这几个变量适合哪个基本数据类型。客车(b)两小时内,每小时10 元。两小时后,每小时15元。卡车(t)一小时内,每小时10元,一小时后,每小时15
今天给大家介绍一款开源的短网址平台,Coody Framework首秀,自写IOC、MVC、ORM、TASK、JSON、DB连接池、服务器。百毫秒启动,全项目仅2.5M(低配服可运行)。也可以Maven Install 构建Jar包,丢服务器java -jar 运行。前端采用Amaze UI,后端采用Coody Framework MVC,数据库采用H2DB。有好几位朋友来问我换mysql,介绍下
汽车
——汽车
联系我们(工作时间:8:30-22:00)
400-660-0108 kefu@csdn.net


 DAMO开发者矩阵


 快递鸟社区


 openEuler 社区

 人工智能6S服务平台


 AtomGit AI 社区

 乐奇 Rokid 开放社区