登录社区云,与社区用户共同成长
邀请您加入社区
利用激光雷达传感器和角点提取的扩展卡尔曼滤波SLAM,通过激光雷达2D传感器感知墙壁,并使用分割和合并算法提取角点,以及通过最小二乘法进行直线估计的SLAM导航。## 基于激光雷达和扩展卡尔曼滤波的SLAM导航研究1. 引言SLAM(Simultaneous Localization and Mapping)技术允许机器人在未知环境中构建地图并同时定位自身。本研究利用激光雷达传感器、角点提取技术和
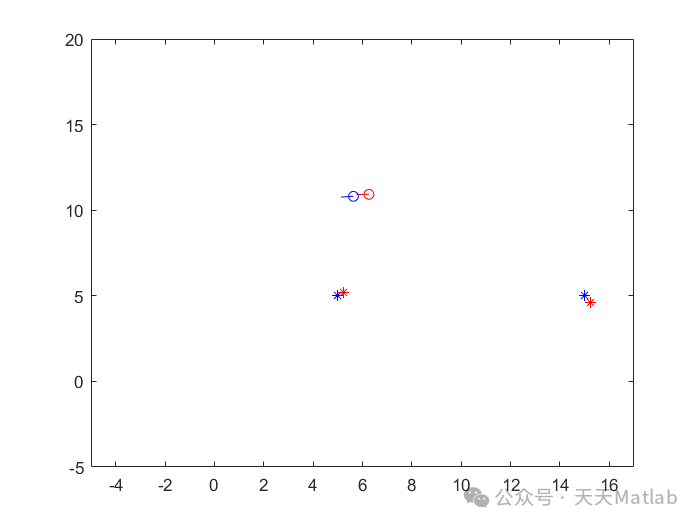
同时定位与地图绘制(SLAM)是移动机器人自主导航的核心技术。本文提出一种融合扩展卡尔曼滤波器(EKF)和加权非线性最小二乘法(WNLS)的二维 SLAM 方法。利用 EKF 对机器人位姿进行实时预测与更新,通过 WNLS 优化特征点位置和机器人轨迹,有效降低传感器噪声影响。基于 MATLAB 平台进行模拟实验,结果表明该方法在定位精度和地图构建准确性上表现优异,为二维 SLAM 问题提供了一种高
在室内结构化环境(如办公室、仓库、走廊)中,移动机器人的自主导航依赖于精准的同步定位与地图构建(SLAM) 技术。基于 2D 激光雷达的 SLAM 因成本低、抗光照干扰强,成为主流方案。然而,传统 SLAM 在特征提取精度不足或动态噪声干扰下,易出现定位漂移(累积误差 > 5%)和地图失真。
摘要: 同步定位与地图构建 (Simultaneous Localization and Mapping, SLAM) 问题是机器人学和计算机视觉领域的核心挑战之一。本文针对二维环境下的SLAM问题,提出了一种结合扩展卡尔曼滤波器 (Extended Kalman Filter, EKF) 和加权非线性最小二乘法 (Weighted Non-linear Least Squares, WNLLS)
最小二乘法是经典的参数稳健估计方法。核心思想是使得估计出的模型与实际数据之间误差的平方和最小(趋于0).直线参数的估计又是最常用的曲线参数估计,稳健估计方法有很多:RANSAC、BaySAC、极大似然法等。这篇文章主要说明如何用最小二乘法估计直线参数。一群离散观测点,及其最小二乘估计直线方程直线方程最优拟合直线方程的形式比较多,如:一般式、点...
上篇我们已经对最小二乘法的原理进行了详细的阐述,今天我们就把原理如何转化为程序进行一定的运用。具体程序如下:clcclear%%% A是坐标矩阵,代表每个坐标的x和yA=[ 196.0000245.0000197.0000227.0000199.1765212.7059203.5882195.0588210.6471178.2941...
0. 前言在了解SLAM的原理、流程后,个人经常实时困惑该如何去从零开始去设计编写一套能够符合我们需求的SLAM框架。作者认为Ceres、Eigen、Sophus、G2O这几个函数库无法避免,尤其是Ceres函数库在激光SLAM和V-SLAM的优化中均有着大量的应用。作者分别从Ceres和Eigen两个函数进行了深入的解析,这一篇文章主要对G2O函数库进行详细的阐述,来方便各位后续的开发。1.G2
优化中最难的部分是根据各观测设置不同的噪声,为了缓解噪声设置不准备的问题或外点问题,引入robust estimation(huber是常见的一种)。
MATLAB机器视觉---帧差法学习和videoinput视频读取,帧差法原理、步骤,代码示例讲解。帧差法是一种高效的运动检测技术,而MATLAB作为强大的图像处理工具,为帧差法的实现提供了绝佳的平台。
首先,协方差是衡量两个随机变量之间关系的统计量。对于两个变量和如果,意味着 X 和 Y 趋向于同时增大或减小(正相关)。如果,意味着 X 增大时 Y 倾向于减小(负相关)。如果,则 X 和 Y 之间没有线性相关性。的绝对值越大,表示两个变量的同向(正相关)或反向(负相关)关系越强。它通过对误差方差和相关性的分析,决定每个观测值对最终结果的影响力。协方差矩阵之逆越大的元素,对应的观测值权重越大,意味
综上所述,当机器视觉设备投入100片产品检测出16片NG产品时,我们需要从多个方面进行排查和优化,以确保设备的稳定性和准确性,提高生产效率和产品质量。• 质量控制:加强质量控制流程,对投入检测的产品进行严格筛选和预处理,以减少不合格产品的数量。• 算法优化:根据产品特性和检测结果,对机器视觉算法进行优化和调整,以提高检测精度和稳定性。• 持续改进:根据检测结果和反馈,不断优化机器视觉设备和检测流程
• 光学参数:包括镜头类型、焦距、光圈等,决定了拍摄的工作距离、成像大小、视场角及景深。• 最大帧率/行频:摄像机采集传输图像的速率,决定了相机的拍摄速度和图像流畅度。• 光谱响应特性:描述了摄像机对不同光波的敏感特性,决定了摄像机的感光范围。• 曝光方式和快门速度:影响图像的亮度和动态范围,快门速度决定了曝光时间。• 分辨率:摄像机每次采集图像的像素点数,决定了图像的清晰度和细节程度。• 像素深
漏检,就像是机器视觉的“盲点”,它指的是算法没能检测到实际存在的缺陷,把不良品当成了正常品。这可能是因为阈值设置得不合理,或者没考虑到缺陷的变化,还有光线、雾霾等外部环境因素也可能捣乱。我们可以调整阈值、优化图像采集设备、改进算法,还可以增加训练数据的多样性,让机器视觉更“聪明”。而过杀呢,就像是机器视觉太过敏感,把正常品误判为不良品了。这同样可能是因为阈值设置得不对,或者设备运行状态不佳,比如光
💥💥💞💞❤️❤️💥💥博客内容尽量做到思维缜密,逻辑清晰,为了方便读者。⛳️行百里者,半于九十。📋📋📋🎁🎁🎁。
最小二乘是"要什么",GN/LM 是"怎么算",最大似然是"为什么"。概念角色最小二乘目标—— 我要最小化误差平方GN / LM手段—— 用迭代逼近这个目标最大似然本质—— 在高斯噪声下,二者等价前端 VO = 快速粗略估计位姿,给后端 BA 一个好的"起点"表格作用精度速度前端 VO找初始值低~中快(实时)后端 BA精细优化高慢(关键帧触发)
本文系统阐述最小二乘作为优化框架的多维度应用,从线性到非线性、加权到鲁棒、约束到递归,构建分类体系并结合C++17/Eigen实现。通过直线拟合、点云平面估计与SLAM位姿优化等案例,深入解析残差建模、雅可比推导与可观测性分析,强调正确建模优于求解技巧。文末附完整工程代码与数值测试,揭示最小二乘的本质:将观测、噪声与先验组织为可解优化问题,而非单纯公式套用。
SLAM(同步定位与建图)是机器人自动驾驶领域的核心技术,其核心是构建并优化目标函数。从数学原理看,SLAM目标函数普遍采用'转置-加权-原值'形式,这源于最小二乘法的天然适配性和最大似然估计的概率解释。在工程实践中,这种形式能有效融合多源传感器数据,并通过信息矩阵加权反映不同观测的可靠性。主流SLAM框架如g2o、Ceres Solver和GTSAM都基于这一数学结构实现。理解目标函数的构建原理
矩阵理论作为现代计算机视觉和机器人技术的数学基础,在SLAM(同步定位与建图)系统中发挥着核心作用。从基本的矩阵运算到复杂的分解技术,矩阵理论为传感器数据处理、位姿估计和地图构建提供了数学框架。特别是在处理超定方程组时,最小二乘法及其鲁棒变体成为解决SLAM中数据融合问题的标准工具。实际工程中,结合Eigen等高效线性代数库,并利用矩阵的稀疏性、对称性等特性,可以显著提升SLAM系统的性能。随着深
最小二乘法
——最小二乘法
联系我们(工作时间:8:30-22:00)
400-660-0108 kefu@csdn.net


 地瓜机器人开发者社区