登录社区云,与社区用户共同成长
邀请您加入社区
PTA上森森美图这道题的做法以及一点计算几何的知识
orbitcontrol绕z轴旋转
CREATE OR REPLACE FUNCTION GetDistance(lat1 number,lng1 number,lat2 number,lng2 number) RETURN NUMBER isearth_padius number := 6378.1
文章目录1.一元二次方程1.一元二次方程ax2+bx+c=0, a≠0ax^2+bx+c=0, \ a\neq0ax2+bx+c=0, a=0Δ=b2−4ac\Delta =b^2-4acΔ=b2−4acifΔ≥0 thenif \Delta \ge 0\ thenifΔ≥0 thenx1=−b+b2−4ac2a\quad \displaystyle x
文章目录题目题目解析解题代码总结题目题目链接题目解析注意此题为计算几何类型的题目,我认为这类问题最重要的就是把这个几何图形用好用的方法去表示出来。三个重点:点的表示:我们通过上下两点确定正方形的原则来表示,且点的存储方式一点不能用pair,这样效率及其低下,且难以有一定的自由度取操作 x,y 轴,我们采用哈希表套哈希表的方式取存储!点的记录:通过嵌套哈希表完成点的次数记录,比如:unordered
问题描述给定圆的半径r,求圆的面积。输入格式输入包含一个整数r,表示圆的半径。输出格式输出一行,包含一个实数,四舍五入保留小数点后7位,表示圆的面积。样例输入4样例输出50.2654825数据规模与约定1 <= r <= 10000。这个题的关键点在于pi的取值,小数位数一定要足够大,才能满足让结果计算到7位小数,这里我们用double来定义,用反三角函数atan(1.0)*4来计算#
Scanner 类对象的使用使用完后关闭Scanner 不关闭会占用一些资源!!!!使用next()方式接收一定要读取到有效字符后才可以结束输入对输入有效字符之前遇到空白(空格)next()会自动将其去掉(有空格,那么空格后面的字符串都会被去掉)next()不能得到有空格的字符串只有输入有效字符串后,如果有效字符后面有空格还有字符,那么空格后面的字符都会被去掉,空格就是分割符、结束符package
单目求实际距离就是通过像素和实际物体的大小以及焦距的长度根据相似算出的而pnp是通过实际的物体的坐标点,以及这些坐标点的投影算出传感器的位姿
一、可持久化的数据结构如果想知道数据集在任意时刻的历史状态(即能保存每次改变前的状态和改变后的状态),那么就需要使用可持久化的数据结构如果在每次操作后都直接拷贝所有数据,那么时空复杂度过大,但是我们会发现,每次进行修改(如线段树的单点修改)时,只会影响一部分节点(如一条链)的值,所以我们可以只创建发生改变的部分的副本,不拷贝其他部分二、可持久化线段树1、可持久化线段树:又称函数式线段树(意味着我们
在Unity的渲染过程中,不透明物体通常首先被渲染,因为它们的像素会完全覆盖住后面的物体。这有助于确保渲染的顺序正确,防止像素的混合错误。这些标签帮助Unity优化渲染过程,确保物体以正确的顺序和方式被渲染。在编写自定义Shader时,正确地设置RenderType是很重要的,以确保物体能够按照预期的方式被渲染。这个标签在Unity的渲染管道中起到了非常重要的作用,它告诉Unity如何以及何时渲染
shader粒子衰减
带权图(weighted digraph)设G=(V,E)是一简单图。称一元函数 w:E®R+ 为图G 的权函数,使得 对于每一条边eÎE,均有一正实数w(e)ÎR+与之对应,称图G 为带有权w的图,简称为带权图。并记为G=(V,E, w)。最短路(shortest path)设G=(V,E,w)是一带权图。(1)设P=(ei1, ei2,¼, eik)是G中的一条路。则路P的路长定义为: w(P
three.js Gltf模型转换为three.points点云模型
1510. 楼梯(https://www.acwing.com/problem/content/description/1512/)
转载:(文章很不错)深入剖析三维几何内核--数据结构和算法简介 (qq.com)深入剖析三维几何内核(3)--基础数据结构 (qq.com)重点:拓扑自底向上至少需要定义:1.Vertex2.Edge3.Loop4.Face5.Shell6.SolidOCC的BREP结构定义,几何上至少需要定义:PointCurveSurfacePoint包含基本的坐标X,Y,Z信息以及索引号。Curve作为抽象
1.1 椭圆曲线离散对数问题(Elliptic Curve Discrete Logarithm Problem):椭圆曲线上的两个点P和Q,k为整数。椭圆曲线加密的数学原理:点P称为基点(base point);k为私钥(private key);Q为公钥(public key)给定k和P,根据加法法则,计算Q很容易。但给定P和Q,求k⾮常困难(实际应⽤ECC,质数p取的⾮常⼤,穷举出k⾮常困难
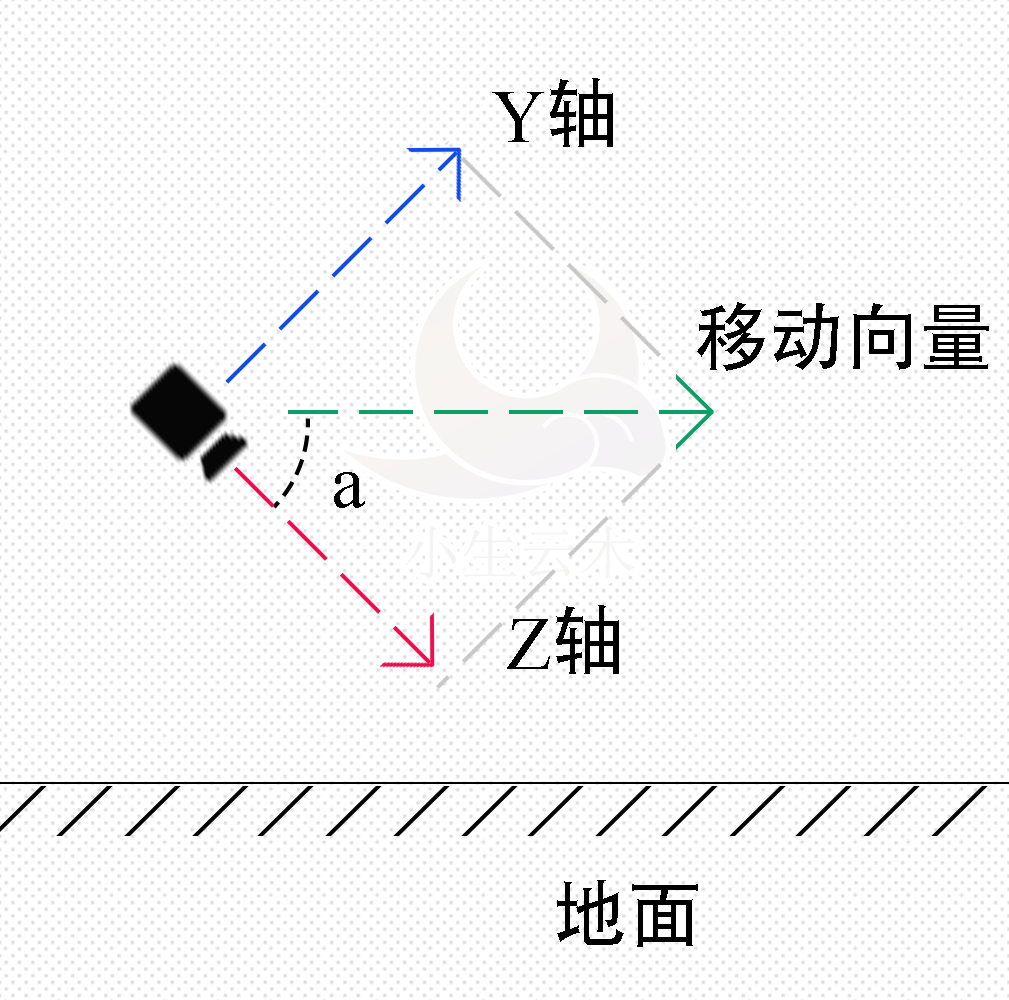
unity Camera控制(上帝视角)解决问题解决移动速度不变带来的操作迟缓;实现在摄像机不同角度下,始终针对地面的水平移动(而非视口的上下左右移动);实现绕点旋转。正文在针对大场景(如智慧城市),需要一种行之有效的Camera控制移动方法。为了提高漫游的效率,Camera的移动速度不应该是不变的。在实际的操作过程中,水平的鸟瞰移动,比视口发上下移动更为快捷。针对某地某建筑绕点旋转比自身旋转观测
上一章我们介绍了用于描述可以绑定的描述符类型的描述符布局。在这一章节,我们为每一个 vkBuffer 创建描述符集,将其和 uniform 缓冲描述符进行绑定。描述符池描述符集不能被直接创建,需要通过描述符池来分配。我们添加一个叫做 createDescriptorPool 的函数来进行描述符池的创建:描述符集不能被直接创建,需要通过描述符池来分配。我们通过 VkDescriptorPoolSize
问题描述平面上有两个矩形,它们的边平行于直角坐标系的X轴或Y轴。对于每个矩形,我们给出它的一对相对顶点的坐标,请你编程算出两个矩形的交的面积。输入格式输入仅包含两行,每行描述一个矩形。在每行中,给出矩形的一对相对顶点的坐标,每个点的坐标都用两个绝对值不超过10^7的实数表示。输出格式输出仅包含一个实数,为交的面积,保留到小数后两位。样例输入1 1 3 32 2 4 4样例输出1.00解题思路关键是
1.webgl中解决深度冲突-多边形偏移1.什么是深度冲突?就是当几何图形或者物体的两个表面极为接近时,就会使得表面看上去斑斑点点,这种现象就是 深度冲突。看看这个缓冲区渲染出的效果缓冲区数据var verticesColors = new Float32Array([// Vertex coordinates and color0.0,2.5,-5.0,0.4,1.0,0.4, // The g
一、数据可视化应用场景什么是数据可视化?基本概念::: tip数据可视化,是关于数据视觉表现形式的科学技术研究:::这个概念向我们传达了两个信息:数据可视化是一门学科数据可视化与数据和视觉有关数据可视化简单理解,就是将数据转换成易于人员辨识和理解的视觉表现形式,如各种 2D 图表、3D 图表、地图、矢量图等等,随着技术的不断进步,数据可视化的边界也在不断扩大数据可视化的发展历史起源数据可视化起源于
目录外积欧式变换旋转矩阵和旋转向量欧拉角四元数参考外积从计算上来讲,外积就是两个向量的向量积,公式如下:其中:i,j,k 分别为基向量:[1,0,0],[0,1,0],[0,0,1]在三维几何中,向量a和向量b的外积结果是一个向量,更为熟知的叫法是法向量,该向量垂直于a和b向量构成的平面。在传感器标定上,可以使用外积进行坐标系转换。欧式变换在自动驾驶中,往往需要有一个统一的坐标系,通常称为车体坐标
图的同构(isomorphism of graphs)(1)称G=(V,E)及G¢=(V¢,E¢)二图同构,记为G≅G¢Û存在 着两个双射函数j及y,j : V ®V¢ ,y : E®E¢ ,使得y(u,v)=(u¢,v¢)Þj (u)=u¢Ùj (v)=v¢ (*)(2)称G=(V,E,g)及G¢=(V¢,E¢,g¢)二图同构,记为G≅G¢Û存在着两个双射函数j及y,j : V ®V¢ ,y :
function H=zhengjie_for_H(M0,M1)% H为1*6向量,每个元素代表一个传感器的伸缩量,数值为正代表向正向移动,反之向负向移动% M0为原触点,6*3矩阵,每行代表一个触点坐标% M1为新触点,6*3矩阵,每行代表一个触点坐标for k=1:6H(1,k)=distancePoints3d(M0(k,:),M1(k,:));%调用distancePoints3d,求解M
背包中特殊物品有cd需求,参考了下苹果的效果。思路这个效果变暗的区域,我们可以使用rgb除以一个正整数的形式来实现变暗。如这样:color.rgb/3.0里面有一个变暗的动态圆,中间环形是正常颜色,最外圈是变暗的静态环,覆盖整个图标。那这里就需要有两个半径,一个是内圆半径R,一个是外环半径R1。先绘制出两个 变暗的区域出来。下面展示一些 内联代码片。vec2 center = vec2(0.5,0
而对OpenGL中的每个光源,都有环境光、漫射光和镜面光项,相关参数有:光源颜色项(GL_AMBIENT, GL_DIFFUSE, GL_SPECULAR)、位置/方向(GL_POSITION)、衰减项(GL_CONSTANT_ATTENUATION, GL_LINEAR_ATTENUATION, GL_QUADRATIC_ATTENUATION)、聚光灯参数(GL_SPOT_CUTOFF, GL
距离函数:给出从任何地方到对象的最小距离(可以是signed Distance)来自医疗数据(CT、MRI等)的水平集。vp 参数空格顶点 (Parameter space vertices)v 几何体顶点 (Geometric vertices)de Casteljau 算法的(u,v)-可分离应用。只是一个指定顶点、法线、纹理坐标及其连通性的文本文件。Bicubic(双三次型) Bézier
中点圆算法是一种在像素网格上绘制圆的有效算法,由Jack Bresenham提出。这种算法的核心思想是利用圆的对称性,通过计算圆上的一些关键点来绘制整个圆。它只使用整数运算,因此在计算上非常高效。这种算法特别适合于图形硬件和嵌入式系统中的图形绘制。这个程序是一个基于OpenGL和GLUT库的图形绘制应用,它展示了如何在屏幕上绘制基本的几何图形,包括直线、圆以及放射线。程序使用了经典的Bresenh
(求梯度,对xyz分别求偏导)1.曲面一般形式 :Fxyz0算法:gradFFxFyFz则有切平面Fxx−x0Fyy−y0Fzz−z00法线Fxx−x0Fyy−y0Fzz−z02.曲面参数形式⎩⎨⎧xXuvyYuvzZuvuv∈D。
数学建模,线性规划,整数规划,图与网络,插值与拟合,微分方程,数理统计,支持向量机,多元分析,偏最小二乘法回归分析,综合评价
2.3 几何处理阶段(二)
处理的方法很简单,就是把回头曲线一分为二,分成两个普通曲线,如下图所示,将JD1对称地分为JD1-a和JD1-b。JD1-a的曲线要素为:半径R=30m,第一缓和曲线Ls1=25m,第二缓和曲线Ls2=0m,交点转角是回头曲线转角的一半,即204°23’20.3”/2=102°11’40.1”,可计算得:T1=49.79m。转角小于180度,交点在曲线外侧,可以按一般曲线计算,转角等于180度,没
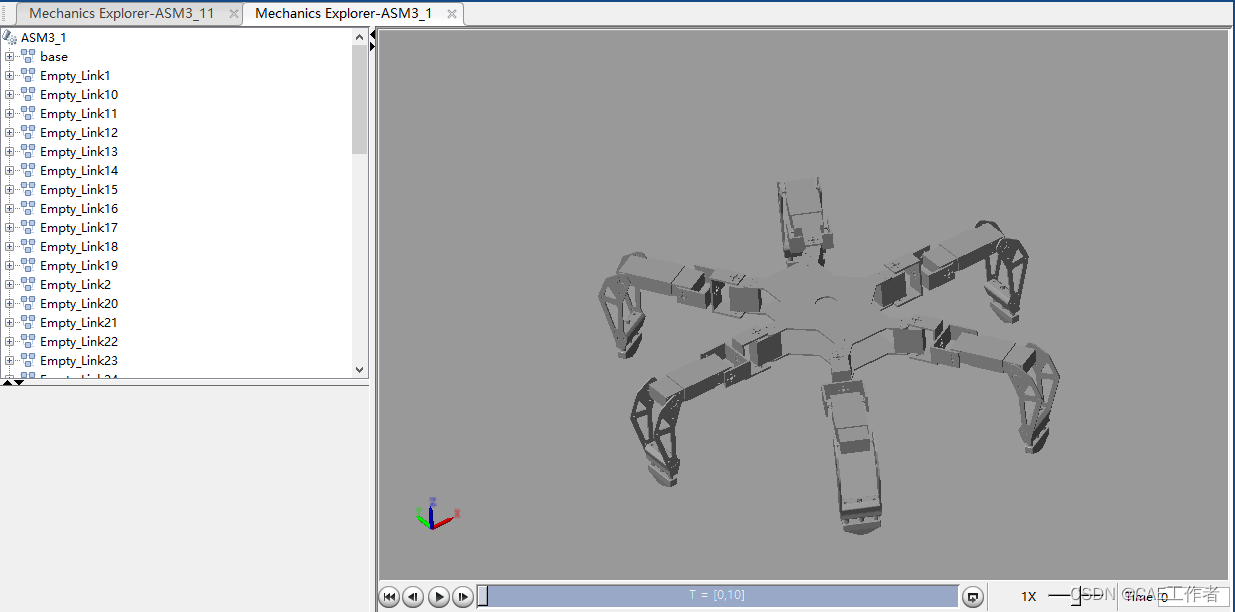
模型与代码下载链接分析内容有:六角画圆,单腿画三角形整体直行求逆函数代码:%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%输入腿的足尖坐标和ID号即可得到腿的三个关节角%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%function [q1 ,q2, q3] = ikinematics(x
2 调通框架2.1 修改的内容相比上一次实验,本次实验对框架的修改较大,主要在以下几方面:• 修改了main.cpp,以适应本次实验的测试模型CornellBox• 修改了Render,以适应CornellBox 并且支持Path Tracing 需要的同一Pixel多次Sample• 修改了Object,Sphere,Triangle,TriangleMesh,BVH,添加了area 属性与Sa
对于轴 u⃗\vec{u}u 旋转,我们从 v⃗\vec{v}v 旋转到v′⃗\vec{v'}v′,将 v⃗\vec{v}v 分解为平行于旋转轴 u\textbf{u}u 以及正交于 u\textbf{u}u 的两个分量,即:v=v∣∣+v⊥v = v_{||} + v_\perpv=v∣∣+v⊥ 旋转后的分量:v′=v∣∣′+v⊥′v' = v'_{||} + v'_\perpv′=v
本文内容来自“图学研究”公众号“何援军”,经原作者同意全文转载。其他人转载请征得原作者“何援军”同意。计算机图形学是图学学科的杰出代表与引领者,几乎所有领域都需要,作为基础,或当做工具。面对新的理论、方法乃至硬件日新月异的发展,有些东西还是需要静下心来思考的。认为现在对计算机图形学的学科定位是不准确的。给出了一个计算机图形学的教学框架和基本教学内容。讨论了计算机图形学的学科发展。所谓学科定位,是指
1.定义:从几何角度,向量是没有位置,而具有长度和方向的实体。2.与点的区别:点只有位置,没有长度和方向。3.表示: v是P点到Q点的向量,则v是P点到Q点的位移,即v=Q-P。P点平移向量v得到Q点,v偏移P点得到Q点,即Q=P+v。一个n维向量就是一个n元组4.运算(1) 线性组合m个向量的线性组合形式为:w=a1*w1+a2*w2+…+am*wm1)仿射组合,线性组合系数和为1,a1+a2+
本文整理自西安交通大学软件学院祝继华老师的计算机图形学课件,请勿转载文章目录贝塞尔曲线与曲面定义Betnstein基函数的性质Bezier曲线的性质Bezier曲线的递推算法Bezier曲线的升阶新控制顶点的计算Bezier曲面定义性质递推算法贝塞尔曲线与曲面定义给定空间n+1个点的位置矢量Pi(i=0,1,2,…,n)P_i(i=0,1,2,…,n)Pi(i=0,1,2,…,n),则Bezie
【XJTUSE计算机图形学】第三章 几何造型技术(4)——三角网格
文章目录前言一、计算机图形学概述1、什么是计算机图形学2、计算机图形学的研究内容一般来说,要在计算机上生成一幅表示物体的图形,有三个步骤:像素相关生成图形的算法3、计算机图形学的发展历史4、计算机图形学的应用领域5、计算机图形系统组成5.1、图形软件5.2、图形软件的发展5.3、图形软件标准5.4、图形硬件二、交互式计算机图形处理系统1.图形输入设备的发展2.图形显示设备三、帧缓冲器与屏幕象素四、
计算机图形学自学笔记之MVP变换
一、给定一个二维的多边形,判断它是否为凸多边形原理:凸多边形的每个内角都小于180度。思路:得到所有边的顺时针或者逆时针表示向量,对于每一条边,当前边和下一条边的叉积都大于零。二、判断点是否在凸多边形内应用:光线追踪中,射线与三角形所在平面求交后判断交点是否在三角形内部 -> 光线与该三角形是否有交点方法一 叉积法思路:针对所有点,计算该点与多边形顶点之间向量的叉积,如果所有叉积同向则说明在
计算机图形学自学笔记之抗锯齿,反走样
【XJTUSE计算机图形学】第三章 几何造型技术(1)——参数曲线和曲面
TIT 计算机图形学 实验四 立方体的背面剔除前言参考视频计算机图形学全套算法讲解和C++编码实现(共23讲配套源码),计算机图形学案例视频讲解以及主页相关算法。孔老师是我的代课老师,孔教授有十多年教学经验,视频课很不错,所有的源程序都基于他写的函数,并非小张写的。所有源程序都基于C+编译参考教材《计算机图形学-理论与实践项目化教程》 孔令德著,大家多多支持哇一、实验项目要求建立立方体类背面剔除算
【XJTUSE计算机图形学】第三章 几何造型技术(2)——Bezier 曲线与曲面
一、向量1、向量的基本概念向量AB=B-A,即终点减去起点单位向量2、向量的运算向量的表达以及向量的模点乘向量的投影b向量在a向量上的投影方向和a向量相同,长度为k倍求k可以使用下面的公式3、点乘在计算机图形学中的应用可以利用点乘来求一个向量相对于另一个向量是方向相同还是相反当a点乘b结果>0,a和b向量同向当a点乘c结果<0,a和c向量反向4、叉乘叉乘的结果仍是一个向量,可以使用右手
补充内容Rθ是逆时针方向旋转的矩阵R-θ是顺时针方向旋转的矩阵可以发现RθT=Rθ-1,像这样的矩阵叫做正交矩阵。以后如果要求往相反的方向旋转相同角度的变换(R-θ),只需要求正向旋转的矩阵然后转置就可以了本节涉及内容:放射变换:线性变换+平移三维空间中的变换矩阵格式:3D旋转任意一个旋转都可以被分解为绕着X,Y,Z轴的旋转 即:α β γ这三个角叫做欧拉角(Euler angles)罗德里格斯公
文章目录屏幕空间GAMES101的屏幕空间约定标准立方体到屏幕的变换光栅化光栅显示器光栅化Rasterization定义三角形-基础的形状图元,使用三角形的优点采样(Sampling)采样一个函数就是求某个点的函数值采样是图形学的核心概念光栅化是采样2D位置检查屏幕中所有像素太浪费!使用包围盒优化真实显示设备中的光栅化走样和反走样图形学中的采样Artifacts走样(Aliasing)的背后原因反
本部分主要介绍了渲染方程的逐步完善和简单的推导过程。从BRDF开始,到反射公式的推导再到渲染方程的完善,最后展示了实际渲染的例子。
几何学
——几何学
联系我们(工作时间:8:30-22:00)
400-660-0108 kefu@csdn.net


 乐奇 Rokid 开放社区


 天工造物局







 DAMO开发者矩阵