登录社区云,与社区用户共同成长
邀请您加入社区
是 crisp_controllers 中的笛卡尔导纳控制器。它基于 ROS2 control 和 Pinocchio,输出关节力矩指令(effort),实现导纳外环 + 阻抗内环的双层控制结构。与纯阻抗控制器不同,导纳控制器通过 F/T 传感器测量外部力/力矩,驱动一个虚拟质量-弹簧-阻尼系统,生成“让步后的内部参考位姿”,再由阻抗内环跟踪该位姿。其核心目标是让机器人在外力作用下表现出柔顺的导纳
量是否恒定数学原因p˙\dot{p}p˙✅LERP 是线性函数ωb\omega_bωb✅指数映射保持生成元不变ωs\omega_sωs✅绕固定轴旋转不改变轴方向插值方式角速度均匀?无奇异性?结果合法?四元数 SLERP✅✅✅旋转矩阵线性插值❌✅❌(需正交化)欧拉角线性插值❌❌(万向锁)⚠️(一般情况合法)p˙常数ωb常数ωs常数。
是一个基于 ROS2的力矩控制器。通过向每个关节发送力矩命令effort;通过读取关节位置、速度、力矩;使用 Pinocchio 进行正运动学、雅可比和惯性矩阵相关计算;根据外部/目标关节力矩tau_ext_生成力反馈项;支持冗余自由度零空间控制,使机器人可以在不影响末端任务的前提下调整关节构型;将最终关节力矩通过J^T映射为笛卡尔 wrench 并发布。
本文基于2010–2024年上市公司年报文本与财务数据,构建“漂AI指数”,通过词频分析与财务投入校准,量化企业人工智能领域的“言行一致性”。研究整合107个AI相关术语,结合信息披露强度与实质性投资,测度企业AI战略的象征性披露与真实投入的偏离程度,数据涵盖证券代码、公司名称、行业代码及三大核心指标,适用于经管类论文实证分析,数据权威、手工整理、准确可靠,适合本科生至研究生使用。
行并行,列并行
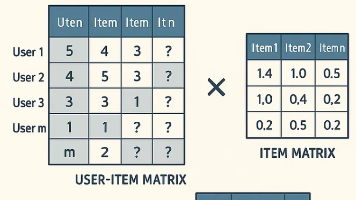
矩阵分解是一种有助于解决此问题的技术,它使模型能够学习用户和项目之间的潜在关系,并进行更准确的预测。而协同过滤则基于用户与对象之间的交互,利用了“如果两个人过去有相似的偏好,那么他们将来很可能也会有相似的偏好”这一原则。从 Netflix 的电影推荐到亚马逊的商品推荐,再到亚马逊的个性化播放列表,这些系统在提升用户参与度和改善整体体验方面发挥着至关重要的作用。它对于高维数据集特别有用。为了解决这些
投影矩阵是将3D场景从视图空间(相机空间)转换到裁剪空间的关键矩阵,它决定了3D物体如何投影到2D屏幕上。
【代码】three.js VTKLoader 中文注释。
这里还有一个知识点,不借助额外的存储空间,将int a和int b的值进行交换。那我们的思路:原第i行对应新第n-1-i列;原第j列对应新第j行(倒序)。最后a = 1 ^ 2 ^ 1 = 1 ^ 1 ^ 2 = 2。实际上我们就使用前面半句话即可,原第i行对应新第n-1-i列。如果不是n*n矩阵而是一个普通的矩阵,其次b = 1 ^ 2 ^ 2 = 1。且异或运算具有交换律和结合律。首先a =
搭建智能推荐系统的算法有很多,其中商业实战中用的较多的为协同过滤(collaborative filtering)。
Sum[i][j]里面的i,j 必须是右下角-左上角+1得出来的大小。
Undefined function 'a' for input arguments of type 'double'.的解决办法
题目题目链接题解动态规划。状态定义:dp[i][j]表示前i个砝码是否能称出重量为j的物品。状态转移:对于第i个砝码,选和不选两种情况;对于选又可以分为放在左边和放在右边。看样例,存在加和减的情况,也就是放在左边和右边的情况。我们规定放在左边用加表示,放在右边用减表示。那么第i个砝码的全部情况为第i个砝码不放、放左边或放右边。对于重量为j的物品,如果不放第i个砝码,则dp[i][j] |= dp[
有两个文件,文件 1 和文件 2,都是 csv 文件,第一列是 datetime 格式,第二列是分钟值的数据,实现的目标是把两个文件合并成一个文件,文件 1 的数据列列名为 n1,文件 2 的数据列列名为 n2,合并后数据格式为第一列为分钟值,第二列和第三列为具体数据,把这些分钟数据切成按天划分的数据,再对 n1 和 n2 做相关计算,把计算结果存入到文件,第一列是时间,第二列是相关系数。一、读入
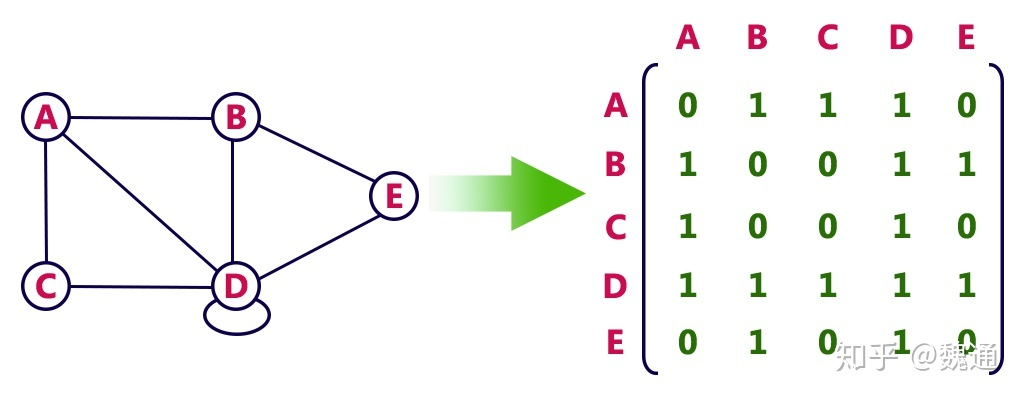
文章目录图论——零阶矩阵声明图的邻接矩阵代码实现图论——零阶矩阵声明本小节针对的图是简单无向无权图,对于图的基本知识,例如什么是简单图,请自行百度。图的邻接矩阵对于上图的邻接矩阵A如下0 1 1 01 0 0 11 0 0 10 1 1 0矩阵A的A[0][1]=1代表从顶点0到顶点1有边代码实现public class AdjMatrix {private ...
本介绍了协同过滤算法中基于近邻的过滤,然后介绍了矩阵分解的SVD方法和公式推导,以及和PCA的关系。概率意义,求解方法。最后介绍了矩阵分解和Ridge回归的联系。
15届蓝桥杯省赛Java B 组Q6:星际旅行解析
矩阵分解在推荐系统中的核心应用与实现 本文深入探讨了矩阵分解(MF)技术在推荐系统中的关键作用,通过数学原理剖析和实战案例展示了其高效预测能力。矩阵分解通过将用户-物品评分矩阵分解为低维隐因子矩阵,在电商、流媒体等领域平均提升25%以上的推荐准确率。文章详细拆解了MF的数学本质,包括SVD、ALS等算法,并提供了无库依赖的核心代码实现。通过MovieLens电影评分和电商商品推荐两大案例,验证了M
今天我首先简要地介绍了推荐系统的概念和主要思想。为了给用户提供可靠的结果,推荐系统需要充分挖掘历史数据中,用户和物品之间的关系。协同过滤的推荐算法就很好地体现了这一点。一旦涉及用户和物品的这种二元关系,矩阵就有用武之地了。我通过矩阵来表示用户和物品的关系,并通过矩阵计算来获得协同过滤的结果。协同过滤分为基于用户的过滤和基于物品的过滤两种,它们的核心思想都是相同的,因此矩阵操作也是类似的。在这两个应
,目标是确定矩阵连乘的计算顺序(即括号的插入方式),使得标量乘法的计算次数最小。注意矩阵乘法满足结合律,但不同的括号顺序可能导致不同的计算量。直接递归求解会重复计算很多子问题,故采用动态规划将这些子问题解存储起来,避免重复计算。:如果一个问题的最优解包含了子问题的最优解,则可以通过递归地构造整个问题的最优解。并记录相应的分割点 k(可选,用于重构最优括号方案)。,需枚举所有可能的 k 值,最多 O
数组与线性表的关系: 数组是线性表的推广。一维数组可视为一个线性表;二维数组可视为其元素是定长数组的线性表,以此类推。**数组一旦被定义,其维数和维界就不再改变。**因此,除结构的初始化和销毁外,数组只会有存取元素和修改元素的操作。
如果一个 DAG 的邻接矩阵。
int row;//1~n//非零元素所在行,列后继链域//行,列链表的头指针向量int m;//行数int n;//列数int len;//非零元素个数}CrossList;
题目中要分别用独立按键和矩阵按键分别实现实验现象,所以这俩种我们都复习一下,因为江科大的板子跟我们的不太一样,那就看小蜜蜂的代码,学习一下基本操作吧,就当复习。基本操作:原理图部分既然是作一下演示,那笔者直接就在main文件里面copy一下吧。基本操作第一步就是根据原理图部分作引脚定义。第二步就是俩个嵌套的判断来实现清除干扰和完成独立按键按下灯亮,松手熄灭的功能。实验现象:S4按下时就是L4灯亮,
步骤4:使用matplotlib.pyplot的savefig(“filename.png”)函数将绘制的图形保存在filename.png文件中。步骤1:在项目文件中导入networkx和matplotlib.pyplot。步骤3:现在使用networkx.drawing的draw()函数来绘制图形。数据模型、加载数据、图形基础统计、处理图形数据、编码模式。毛团、矩阵图、弧线图、马戏团图、蜂巢图
矩阵的相加运算较为简单,前提是相加的两个矩阵对应的行数与列数必须相等,而相加后矩阵的行数与列数也是相同的。
浅谈位运算杂项。
给定一个先序序列求不同的二叉树的个数可以通过卡特兰数的递推公式求解可以减少大量时间
文章目录1.一元二次方程1.一元二次方程ax2+bx+c=0, a≠0ax^2+bx+c=0, \ a\neq0ax2+bx+c=0, a=0Δ=b2−4ac\Delta =b^2-4acΔ=b2−4acifΔ≥0 thenif \Delta \ge 0\ thenifΔ≥0 thenx1=−b+b2−4ac2a\quad \displaystyle x
八皇后问题:八皇后问题是一个古老的问题,是回溯算法的典型案例。该问题是国际西洋棋手马克思.贝瑟尔于1848年提出:在8*8格子的国际象棋上摆放八个皇后,使其不能互相攻击,任意两个皇后不能在一列,不能在一条斜线上。(92种)问题算法思路分析:第一个皇后首先放在第一行第一列第二个皇后放在第二行第一列,然后判断是否OK,如果不OK,继续放在第二列,第三列,依次类推,放在合适的位置继续放置第三个皇后,还是
在输入数学公式的时候,需要在数学公式的前后加入$符号,将需要输入的公式加入到$中间。行内公式$行内公式$行间公式?行间公式?角标(上下标)上标 ^下标 _名称数学表达式markdown公式上标aba^bab$a^b$下标aba_bab$a_b$分数\frac{ }{ } : 第一个{ }写分子,第二个{ }写分母。名称数学表达式markdown公式分数3+8a5b+6\frac{3+8a}{5b
[AcWing蓝桥杯]之数论^ ^(C++题解)
摘要:可视化编排测试工具通过拖拽式流程构建器实现低代码化测试,降低维护成本和协作门槛。其核心优势包括智能链路优化、团队资产库复用和实时调试功能,相比传统脚本模式可将测试时间缩短85%、代码量减少98%。最佳实践建议从基础组件封装入手,采用渐进式迁移策略,同时保留传统脚本接口确保平稳过渡,最终实现高效混合执行模式。
既然是数学课,我们还是要先讲一下图的数学定义:一个图GGG是指一个有序三元组VEphiVEphiVVV是非空的顶点集;EEE是不与VVV相交的边集;phi\\phiphi是关联函数,它使GGG的每条边对应于GGG的无序顶点对。如果eee是一条边,uuu和vvv是顶点,使得phieuvphieuv,则eee连接uuu和vvv,也就是顶点uuu和vvv是eee的端点。
摘要 本文提出了一种基于线段树与矩阵乘法的高效动态规划优化方法,用于解决区间查询与单点修改的DP问题。通过重新定义状态转移为(max, +)代数下的矩阵乘法,我们构建了2x2转移矩阵,将线性DP转化为可结合运算。利用线段树维护矩阵区间积,实现O(log n)的查询与更新。该方法特别适用于大规模动态规划问题(n,q≤1e5),通过结合数学抽象与数据结构,显著提升了传统DP算法的效率。文章详细阐述了从
前面共存储有 1 + 2 + 3 + 4 + 5 + 6 + 1 = 22 个元素 ( 数组下标范围为0 ~ 21 ),注意数组下标从 0 开始,故。n(n+1)/2+1] 中,则存放到 B[k] 中的非零元素。+ (n - j + 2) = (j-1)(2n - j + 2) / 2 个元素,,矩阵 M 的第一行有 12 元素,第二行有 11 个,第三行有 10 个,第四行有 9 个,第五行有
算法导论里的动态规划嘞
数据结构与算法之最优矩阵链乘法
算法基础四:动态规划---概念及矩阵链乘法一、动态规划概述第四部分将会学习针对一类具有特殊性质的组合优化问题来讨论一种解决问题的算法设计技巧——“动态规划”。所谓的组合优化问题,指的是问题有多个可行解,每一个可行解对应一个目标值,目的是要在可行解中求得目标值最优者(最大或最小)。适合于用动态规划方法解决的组合优化问题有如下两个特征。1、最优子结构所谓的最优子结构特性指的是问题的最...
【代码】动态规划之矩阵连乘(C语言)
在科学计算和工程应用中,经常遇到特殊矩阵——大量元素重复或为零。如果直接用二维数组存储,会浪费大量空间。这一篇我们学习如何压缩存储这些特殊矩阵:对称矩阵只存一半,三角矩阵只存三角部分,稀疏矩阵只存非零元素。重点讲解稀疏矩阵的三元组表示法和快速转置算法。
最终生成的策略图会呈现明显的带状结构——低SOC区域策略激进(多烧油充电),中段SOC策略佛系(尽量用电),高SOC时又开始屯电(为下坡路段做准备)。某个实测案例显示,DP策略比规则型策略省油11.7%,代价是增加了35%的工况点切换次数。踩下油门的那一刻,混动车的动力分配像极了精明的会计在做账。动态规划(DP)能量管理策略最有趣的地方在于,它把油门开度、电池SOC这些连续变量硬生生切成豆腐块,然
一个无向图称为弦图(chordal graph),如果它不包含长度≥4的无弦环。换句话说,任何长度的环都至少有一条对角线(弦)。消去树(elimination tree)是描述Cholesky分解中依赖关系的有向树(或森林):顶点集与矩阵相同对每个,如果且对所有,则是的父节点更简单的定义:顶点jj的父节点是预测填充,即通过符号分解提前知道L的非零模式减少填充,即通过图重排序算法优化消元顺序并行计算
矩阵分解(Matrix Factorization)是将一个复杂的矩阵分解为多个简单矩阵乘积的过程。这种技术在机器学习、推荐系统、信号处理等领域有着广泛应用,其核心思想是用低维表示高维数据,发现数据中的潜在结构。矩阵分解作为数据科学的核心技术,提供了强大的数据降维和特征提取能力。从传统的SVD到现代的深度矩阵分解,其不断发展为解决现实世界问题提供了有力工具。选择哪种分解方法取决于具体问题、数据特性
这要求架构师具备出色的抽象能力和领域划分智慧,用灵活而稳健的技术布局,支撑起复杂多变的业务战略,最终让技术隐于幕后,让温暖与连接浮现于前。:为了支撑跨产品推荐和全局风控,用户的点击、浏览、停留时长等行为数据,可以经由统一的数据管道,清洗脱敏后,存入一个。的方式,在获得用户授权且符合隐私政策的前提下,安全地访问相关数据,用于画像分析和模型训练。)作为一个独立的业务域,拥有自己专属的微服务集群,负责其
为了升到自己目标的大学院,所作的努力和学习,这里是线性代数和数据结构部分。训练成长。!!
数据结构:矩阵
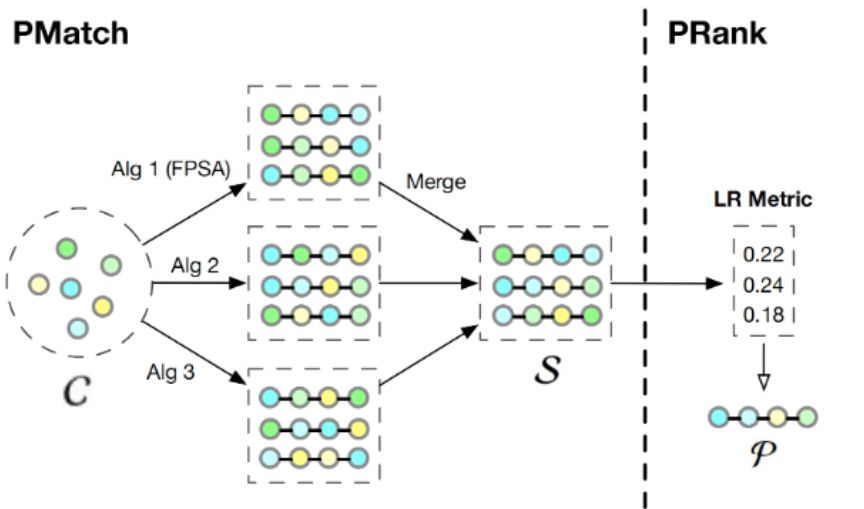
核心目标是从候选物品中选择一个子集,使得核矩阵(融合了相关性和多样性)的行列式值最大,使用的贪心策略:每次挑一个能让当前推荐列表变得更好(更相关且更多样)的物品,逐步凑出最优推荐结果,这里用到了数学技巧(Cholesky 分解)降低了 DPP 求解的复杂度。
本文系统讲解了三维空间中最常用的旋转表示形式——旋转矩阵、四元数与 欧拉角。从数学定义出发,逐步推导它们之间的转换关系,再结合实际传感器采集过程(IMU、VIO、LiDAR等)说明如何获得旋转信息,最后给出坐标系应用与工程中最常用的转换流程,从而真正理解“旋转”从几何到工程实现的完整闭环。
线性代数
——线性代数
联系我们(工作时间:8:30-22:00)
400-660-0108 kefu@csdn.net


 DAMO开发者矩阵
 openEuler 社区

 亚马逊云科技技术品牌专区

 乐奇 Rokid 开放社区



















 天工造物局