登录社区云,与社区用户共同成长
邀请您加入社区
前几篇把 M5-182X-A1 点亮、把开发环境逐项验收完了。环境就绪之后,这块板子能当什么用?答案写在 wiki 的开发指南里:它是一台 AI Agent 主机。板端跑着 OpenClaw——一个全功能的开源 Agent 框架,接上 QQ 就是一个随叫随到的机器人助手;ShiMetaPi 在它基础上做了 RK3588 + RK182X 平台适配,这套适配叫 ClawChips。这篇讲清楚它是什么
河南省某监狱安防项目的招标文件中明确要求,服务器操作系统需采用银河麒麟V10、统信UOS或鸿蒙等国产方案,数据库需选用达梦、人大金仓等国产产品,CPU需支持龙芯、飞腾、申威、鲲鹏、海光等国产平台。一台放在监室门口或民警值班室的终端,要扛得住24小时不间断运行,要能刷指纹、刷脸、刷卡,还要能联动门禁、对讲、报警。在操作系统层面,银河麒麟自助终端操作系统早在多年前就已用于广东省惠州监狱、女子监狱的回归
本文演示了 AMR 应用产生的遥测数据如何从边缘端传输至WEDA Cloud,以实现集中监控和管理。该解决方案将运行在 Dragonwing IQ9 平台上的研华机器人套件与WEDA边缘到云端服务相结合,构建了一条从机器人运行到云端可视化的完整遥测管道。
具身智能 #大模型 #世界模型 #人工智能。
在嵌入式系统开发中,微控制器(MCU)与应用处理器(MPU)的界限正逐渐模糊,跨界处理器应运而生。这类处理器融合了MCU的实时性、低功耗特性与MPU的高算力及丰富外设,其核心原理在于异构多核架构与专用硬件加速器的协同。这种设计为边缘计算场景带来了显著的技术价值,既能满足复杂算法对算力的需求,又能保证控制任务的实时确定性。典型的应用场景包括工业机器视觉、智能安防、自动驾驶辅助系统等需要本地实时处理多
大模型参数竞赛仍在继续,但另一条技术路线正在快速崛起:小语言模型(Small Language Models, SLM)。当参数规模从千亿级压缩到30亿、10亿甚至1亿,SLM不仅可以在消费级GPU上运行,更能直接部署在手机、IoT设备和工业边缘网关。2026年,边缘AI已成为应用落地的关键路径。
本文介绍了如何在星图GPU平台上自动化部署⚡ 幻境·流金 (Mirage Flow)镜像,以简化嵌入式AI应用的开发流程。该镜像是一个专注于边缘设备的AI推理框架,能够将训练好的模型优化并部署到STM32等资源受限的微控制器上,典型应用场景包括实现本地语音关键词识别,以构建无需联网的智能家居控制节点。
本文介绍了如何在星图GPU平台上自动化部署PyTorch 2.8 深度学习镜像 | RTX4090D 24G CUDA12.4 通用优化版,实现嵌入式AI边缘部署。通过该镜像,开发者可以高效训练轻量化模型,并将其部署到STM32等微控制器上,应用于智能家居、工业检测等实时场景,显著提升边缘设备的AI处理能力。
本文介绍了在星图GPU平台上自动化部署PyTorch 2.8 深度学习镜像(RTX4090D 24G CUDA12.4 通用优化版)的方法,该镜像特别适用于嵌入式AI边缘部署场景。通过STM32与PyTorch模型轻量化技术,用户可在资源受限的设备上实现高效深度学习推理,如智能农业中的实时作物病害识别。
本文介绍了如何在星图GPU平台上自动化部署Qwen3-ASR-0.6B镜像,实现轻量级语音识别功能。该镜像支持52种语言,适用于嵌入式边缘设备,典型应用场景包括智能家居语音控制,能够实时处理本地音频指令,提升交互效率与隐私安全。
本文介绍了如何在星图GPU平台上自动化部署Clawdbot 整合 Qwen3:32B 代理直连 Web 网关配置Chat平台镜像,实现嵌入式AI自然语言交互。通过该镜像,用户可快速构建STM32等微控制器的智能温控系统,支持语音/文字指令查询温度、生成告警描述及多轮设备控制,显著提升工业边缘设备的人机交互能力。
本文介绍了如何在星图GPU平台上自动化部署AI头像生成器镜像,实现在嵌入式Linux系统中的快速移植与应用。该镜像通过模型优化和内存管理,能够在资源受限的设备上高效运行,典型应用于智能终端的实时头像生成场景,为边缘计算提供AI解决方案。
本文探讨了卡证检测矫正模型在嵌入式设备端的轻量化部署方案。借助星图GPU平台,开发者可自动化部署该镜像,快速构建离线、实时的证件核验应用。该模型适用于银行移动PAD、警务通等场景,实现即拍即核,保障业务流畅与数据安全。
本文介绍了在星图GPU平台上自动化部署GME多模态向量-Qwen2-VL-2B镜像,实现嵌入式AI协同部署的方案。该方案结合YOLOv8进行实时目标检测,并智能触发GME-Qwen2-VL-2B对关键图像进行深度语义理解与描述,适用于智能安防监控等需要实时分析与深度认知的边缘计算场景。
本文介绍了如何在星图GPU平台上自动化部署阿里“小云”语音唤醒模型 (KWS) 镜像,实现高效的离线语音交互方案。该方案专为资源受限的嵌入式场景设计,可应用于智能家居设备(如语音控制台灯)的本地唤醒功能,实现低延迟、高可靠且不依赖网络的语音控制体验。
本文介绍了如何在星图GPU平台自动化部署YOLO12实时目标检测模型V1.0镜像,实现嵌入式设备的轻量化AI应用。该方案特别适用于智能安防监控场景,能在树莓派等资源受限设备上实时识别人脸和物体,提升边缘计算设备的视觉感知能力。
本文深入探讨了嵌入式系统在精准农业、智能仓储、数字病理、电动汽车充电、数字标牌、无人机、实验室自动化、智能楼宇、音频处理及可穿戴设备等十大领域的创新应用。这些案例展示了嵌入式系统如何作为连接物理世界与数字智能的关键桥梁,驱动各行业向智能化、高效化发展,并揭示了边缘智能、异构计算等核心趋势。
本文介绍了如何在星图GPU平台上自动化部署最新 YOLO26 官方版训练与推理镜像,快速实现目标检测功能。基于该镜像,用户可在树莓派、Jetson Nano等嵌入式设备上轻松运行模型,典型应用于工业零件检测、实时视频监控等场景,显著提升边缘计算部署效率。
本文介绍了如何在星图GPU平台上自动化部署YOLO12 实时目标检测模型 V1.0镜像,并针对边缘设备进行GPU显存优化。通过一系列优化策略,该模型可高效运行于资源受限的边缘设备,典型应用于安防监控、无人机视觉等场景的实时目标检测任务。
本文介绍了如何在星图GPU平台上自动化部署“实时手机检测-通用”镜像,实现高效的手机目标检测。该平台简化了部署流程,用户可快速搭建检测环境,适用于智能零售、智慧工厂等场景下的实时手机识别与监控,有效提升边缘AI应用的开发效率。
本文详细介绍了如何使用Vitis平台在ZYNQ/MPSoC上从零构建嵌入式AI边缘节点,涵盖环境搭建、硬件设计、模型优化、加速器开发及系统集成等关键环节。通过软硬件协同设计实践,实现高效的AI推理和边缘计算部署,提升项目开发效率。
本文探讨了STM32F407VET6TR微控制器如何基于ARM Cortex-M4内核重新定义嵌入式设计的可能性。该芯片集成了DSP指令集和浮点运算单元(FPU),显著提升了边缘计算的实时处理能力,并详细介绍了其在工业自动化、智能家居等物联网应用中的核心架构、外设集成策略和低功耗设计优势。
本文深入探讨了ARM架构从嵌入式起源到AI计算、边缘计算及服务器领域的跨领域演进与应用。重点分析了ARM在移动设备、AI加速(如Ethos NPU)、边缘AI和自动驾驶中的技术突破与能效优势,并展望了ARMv9及AI推理的未来发展趋势。
本文为嵌入式工程师提供从芯片级开发到云端集成的跨界成长地图。涵盖RTOS深度理解、Linux驱动开发、边缘AI部署及OTA更新等核心技能,帮助开发者构建全栈能力,适应AIoT时代的技术需求,实现从底层硬件到云端协同的专业成长。
本文探讨了嵌入式控制器(EC)与人工智能(AI)融合的技术趋势,揭示了EC在智能硬件中的新角色,如自适应热管理和异常检测。分析了ECAI开发面临的技术挑战,包括资源约束下的模型优化与实时性平衡,并提供了构建AI增强EC系统的实战策略与解决方案。
注意: YOLO_ORB_SLAM3_with_pointcloud_map的环境搭建跟YOLO_ORB_SLAM3差不多,就是在其基础上安装了pcl和vtk,如果之前已经搭建好了YOLO_ORB_SLAM3的环境(看我之前发的),直接在其基础上进行3.8的操作,接着后续操作即可,libffi8在我之前发的文章里有提供。
本文详细介绍了如何从零开始使用C语言构建嵌入式神经网络推理引擎,适用于资源受限的边缘计算设备。通过内存管理策略、定点数运算和硬件级加速技巧,实现在STM32等微控制器上高效运行TinyML应用,内存占用低于20KB,显著提升推理性能和能效比。
本文详细介绍了将先进的YOLOv8-OBB旋转目标检测模型部署到海思3516DV300边缘芯片的完整实战流程。核心内容包括针对NNIE引擎的模型转换与优化,特别是ONNX模型的结构调整与算子适配,以及高效后处理代码的移植与性能调优技巧,旨在实现模型在资源受限设备上的实时、稳定运行。
本文详细介绍了在Hi3516DV300开发板上部署YOLOv5目标检测与Sort多目标跟踪算法,实现地铁人流量统计的完整实战流程。内容涵盖从模型训练、优化到关键的模型转换三部曲(PyTorch转ONNX、ONNX转Caffe、Caffe转海思NNIE格式),并分享了嵌入式端集成、性能调优及与TOF传感器数据融合等核心经验,为边缘AI应用落地提供清晰路径。
常见引物设计软件评测摘要:本文对比了6款主流引物设计工具,涵盖开源和商业软件。Primer3和Primer-BLAST适合基础PCR和高特异性需求(免费);IDT和OligoCalc专注引物特性分析;Geneious和SnapGene提供综合功能但收费较高。评测从功能、优缺点、适用场景三方面展开,帮助用户根据实验需求(常规PCR/qPCR/复杂基因组)和预算选择合适工具,特别提示了Primer-B
4、启用iDRAC功能Enable NC置为:Enable,启用DRACNC Selection设置为: Dedicated(iDRAC7 Enterprise only),连接端口为iDRAC专用口Auto Negotiation设置为:on,自动配置网络接口的速率和模式5、iDRAC B网络参数设置,采用IPV4 SETTINGS,设置完成后保存退出。Enable IPV4设置为:Enable
摘要: 本文探讨了AI/ML在微控制器(MCU)上的应用与挑战。TinyML技术使资源受限的边缘设备(如MCU)能够本地执行AI推理,无需依赖云端,适用于语音识别、传感器融合等场景。然而,深度学习模型的高计算需求与MCU的有限资源存在矛盾。芯科科技通过集成AI硬件加速器的无线MCU(如xG24系列)和配套工具链(如TensorFlow Lite支持),显著提升推理速度与能效,降低设计复杂度。其解决
在当今科技飞速发展的时代,嵌入式系统已经广泛应用于各个领域,从智能家居到工业自动化,从智能交通到医疗设备,嵌入式系统无处不在。而开发板作为嵌入式系统开发的核心工具,其性能和功能直接影响着开发效率和产品质量。明远智睿SSD2351的出现,为嵌入式系统开发带来了新的机遇和挑战,正开启着嵌入式系统开发的新时代。
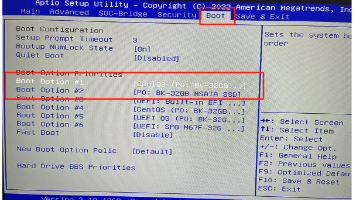
摘要:本文提供派通云X86服务器刷机详细教程,包括制作启动U盘(推荐8G以上品牌U盘或SSD)、BIOS设置U盘启动、刷机流程及注意事项。完成刷机后需用派通云小程序扫码绑定,并附固件下载地址(派享云和PCDN合集)。X86盒子和虚拟机教程可在网盘查看。整个过程需按指引操作,确保设备自动完成刷机后关机重启。
算能se7适配yolov11分割模型,包括前后处理及一些需要注意的点。
本文详细介绍了在 Ubuntu 22.04 系统中安装并运行 EdgeX Foundry 框架的步骤,重点展示了如何通过 Docker 部署 EdgeX 服务并运行 device-sdk-c 示例。首先,通过 GitHub 克隆 EdgeX 源码,并创建专用工作目录。接着,安装 Docker 并配置镜像源以加速下载。最后,使用 Docker Compose 启动 EdgeX 服务,确保各容器正常运
知识图谱(Knowledge Graph)作为一种新型的知识表示和组织方式,正逐渐成为信息领域的研究热点。以下是对知识图谱的详细介绍:
伺服电动机又被称为执行电动机、舵机,如图9.4所示,是由直流电机、减速齿轮组、电位器和控制电路组成的,封装在一个便于安装的外壳里,其主要作用是根据输入信号准确地转动到设定的角度。在自动控制系统中,通常用作执行元件,把接收到的电信号转换成电动机轴上的角位移或角速度输出。当给伺服电机地信号零电压时会出现无自转现象,转速随着转矩的增加而匀速下降。通常情况下,伺服电机有3个输入引脚,GND(棕色、黑色)、
通过使用PLC数采无线网关,用户可以在不改变原有PLC硬件的基础上,轻松实现远程监控和数据采集,扩展了传统PLC的控制范围,并且降低了布线成本和维护难度。PLC(可编程逻辑控制器)数采无线网关是一种设备,它能够通过无线通信技术连接PLC和其他设备或系统,实现数据的采集、传输和远程监控。这种网关通常用于工业控制系统中,以提供更加灵活和高效的监控方案。1. 无线通信:通过Wi-Fi、蓝牙、ZigBee
C语言作为嵌入式AI边缘计算领域的基石,不仅在过去发挥了关键作用,而且在未来随着技术进步和应用场景的拓展,将持续推动相关技术革新,深化行业影响,为构建更智能、更互联的世界贡献力量。
手把手教你如何部署yolov8算法至软件定义相机中运行。
手把手教你如何部署yolov5算法在软件定义相机中运行。
Jetson
序【yolov4-tiny】一、darknet->caffe【yolov4-tiny】二、pytorch->onnx->caffe前文使用两种途径将yolov4-tiny转为caffe,此后只需根据海思的HiSVP开发指南.pdf操作将caffe转为nnie,本文记录几点注意事项:1、输入预处理nnie_mapper 配置选项中配置了输入图片归一化的话,不需要在模型代码中自己再写一遍归一化。nni
开发嵌入式机床网关之Fanuc发那科机床数据采集
子项目《deepstream_yolov5》两种引擎(engine)生成方式方式一、通过cfg和wts文件在deepstream中直接生成trt引擎1.对于CDR-jetson镜像,在root目录下有yolov5源码项目,yolov5文件夹内有gen_wts_yoloV5.py文件,执行如下命令可生成yolov5s.cfg和yolov5s.wts两个文件:python3 gen_wts_yoloV
opencv图片拼接介绍:两张不同角度的图可以拼接为同一张图,并且消除拼接的痕迹。思路:1.读取图片,进行缩放为统一尺度大小2.进行特征检测+特征点描述3.用描述子匹配4.进行仿射变换5.拼接不多说,上代码#include <opencv2/opencv.hpp>#include <opencv2/xfeatures2d/nonfree.hpp>using namespac
边缘计算
——边缘计算
联系我们(工作时间:8:30-22:00)
400-660-0108 kefu@csdn.net


 DAMO开发者矩阵


 人工智能6S服务平台


 乐奇 Rokid 开放社区