


- @vfatfish


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
Node-RED 是基于 Node.js 的流式编程工具,非常适合事件驱动的物联网应用。但要将其稳定运行在工业现场,必须依赖可靠的硬件底座。的结合,原本需要数周的 C 代码开发工作被缩短至数小时的“拖拉拽”配置。的硬件可靠性,还发挥了 Node-RED 灵活易用的软件特性,是快速验证和部署工业物联网项目的最佳捷径。sudo chmod 666 /dev/ttyS3# 假设 RS485 挂载在此节点

,在算力密度、国产化率、工业可靠性三大维度全面替代赛扬N系列,为工业互联网提供高性能、低时延的数据汇聚技术底座。原生支持CAN FD/EtherCAT/5G,硬件成本降低30%芯片、OS、协议栈全自主可控,政策合规性100%架构依赖进口,国产化改造需耗时6-12个月。需外置通信模块,接口扩展成本增加40%依赖通用Linux,延迟≥500μs。强制散热+外置加速卡,功耗≥25W。四核无加速,依赖云

一,传感器的静态特性:传感器的静态特性是指对静态的输入信号,传感器的输出量与输入量之间所具有相互关系。因为这时输入量和输出量都和时间无关,所以它们之间的关系,即传感器的静态特性可用一个不含时间变量的代数方程,或以输入量作横坐标,把与其对应的输出量作纵坐标而画出的特性曲线来描述。表征传感器静态特性的主要参数有:线性度、灵敏度、分辨力和迟滞等。二,传感器的动态特性:所谓动态特性,是指传感器在输
Web SCADA 最大的痛点是**“吃资源”**。Chrome 内核的每个 Tab 都是内存杀手,而 Node.js 的单线程机制在处理高频 Modbus 轮询时容易阻塞。除了跑得快,还要跑得稳。是运行现代 Web SCADA 系统的**“甜点级”**硬件。
原生支持节省20% BOM。
RK3576 拥有强大的 8 核 CPU(4x Cortex-A72 + 4x Cortex-A53) 6,可分配部分算力运行传统的暗通道先验(DCP)去雾算法或 Retinex 图像增强算法,作为 NPU 推理的前处理步骤,显著提高检出率。无论是 12V 还是 24V 船载电源,无需额外的稳压模块即可直接供电,大幅提升了系统稳定性。针对海上高湿、高盐雾环境,AI-BOX-RK3576 支持。的工
,在算力密度、国产化率、极端环境适配三大维度全面替代赛扬N系列,为智能电网建设提供高可靠、低成本的巡检机器人技术底座。原生支持MIPI-CSI/CAN FD/PCIe 3.0,扩展成本为0。无风扇设计,MTBF≥10万小时,支持7×24小时连续巡检。八核CPU+6TOPS NPU,AI与导航算法并行处理。硬件扩展成本高,Windows授权占BOM成本10%需外接图像采集卡、通信模块,硬件成本增加
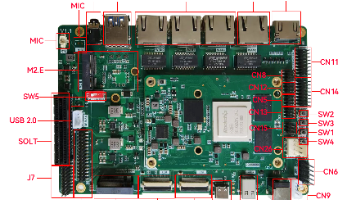
在送入 NPU 识别前,必须先解决水下图像质量问题。利用 RK3576 的。识别到目标坐标后,需要驱动机械臂。根据电鱼智能产品手册,

,在识别精度、响应速度、国产化率等维度全面超越赛扬N系列,为智能安防提供高性能、高可靠、全场景适配的人脸识别终端方案。原生支持16路MIPI-CSI(摄像头直连)、双HDMI 2.1。八核CPU+6TOPS NPU实现视频解析、AI推理一体化。硬实时调度(延迟≤50μs),保障抓拍响应时间≤100ms。芯片、算法、协议栈全自主可控,政策合规性100%整机功耗≤10W(含NPU负载),支持PoE供
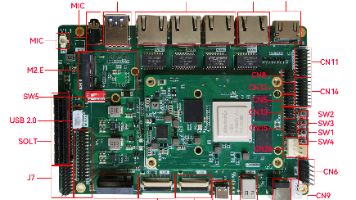
(PLd安全等级),在运动控制精度(误差<0.1mm)、康复数据安全性(国密+区块链)和医疗合规性(ISO 13485认证)等核心指标上全面超越J1900方案。其原生医疗协议支持5与模块化架构设计,为康复机器人提供了自主可控的国产化基座,推动智能康复设备向精准化、远程化方向突破。(国产化替代J1900的医疗级运动控制解决方案)纯软件控制抖动>1ms,轨迹误差>3mm。依赖外置DSP,处理延迟>5
