登录社区云,与社区用户共同成长
邀请您加入社区
不论 x86 还是 arm,不论在线还是离线,不论国际发行版还是国产操作系统,用 kt 加对应的离线安装包,装 k8s 和 KubeSphere 都是同一套动作。最后提醒一句:演示环境只开了基础查看权限,正式环境请务必改掉默认密码,并把 Harbor 的账号密码换成自己的。项目文档:tx1st.cn/kt。
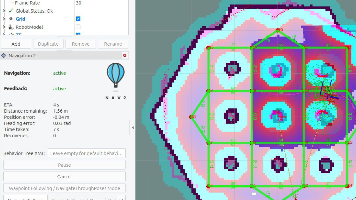
本文基于Ubuntu 20.04与ROS Noetic环境,通过VMware虚拟机部署WPR机器人仿真系统,详细介绍了创建工作空间、下载并编译wpr_simulation、wpb_home等功能包,实现遥控、RVIZ可视化、碰撞仿真、激光避障、建图导航、航点规划、语音控制及送饮料服务等10余项机器人仿真应用。结合OpenCV视觉检测与PCL点云处理,完成小球追踪、颜色识别、人脸检测与物品抓取等任务
本文通过四类机器人模型(四轮小车、夹爪机器人、机械臂、履带机器人)的URDF建模与RViz2可视化,掌握机器人结构描述、关节运动控制及TF坐标变换原理。结合ROS2 launch文件实现robot_state_publisher与joint_state_publisher_gui协同,完成模型动态调试。强调仅RViz可视化不足以代表完整仿真能力,需补充Gazebo Garden中<collisio
实验3通过Turtlesim小乌龟仿真,零代码掌握ROS2核心工具:用rqt_graph可视化通信、rqt_plot实时绘制轨迹、rqt_console与logger_level调试日志、bag2录制回放探险过程,结合rqt_tf_tree和ros2 wtf实现系统监控与自检,全程无需编写代码,轻松实现“无代码”机器人行为分析与优化。
关于JesonNano镜像备份、烧录以及扩容的汇总,方便查看提示:以下是本篇文章正文内容,下面案例可供参考这篇文章主要是记录了我备份/烧录/扩容镜像的操作,上面的方法都是亲测可用的参看文章:备份:https://blog.csdn.net/FL1623863129/article/details/118945754扩容:https://blog.csdn.net/qq_42102546/artic
我叫 NASM,是二进制江湖里横跨各派、冷眼看戏三十年的硬核老兵。1996年我为打破微软MASM等门阀垄断而生,凭纯粹的“中括号语法”和独创的16/32位无缝切换机制,成为早期Linux与FFmpeg等开源神作的拓荒孵化器。虽历经宏崩溃与架构断层的青年危机,但我凭 2.00版本彻底刮骨疗毒,全面重构宏引擎并制霸64位架构与现代扩展指令集。如今面对AI时代,我再度进化支持 AVX-512与AMX矩阵
本文从冯诺依曼体系结构出发,阐明数据必须通过内存流转的原理,引出操作系统作为“管理者”的核心角色。通过“描述(结构体)+组织(链表)”的管理范式,解析进程的本质:进程 = task_struct(PCB) + 代码与数据。结合系统调用与库函数分层,揭示用户程序如何通过接口访问内核资源。重点剖析 fork 的双重返回机制,实现代码共享、数据私有,最终展现进程创建与管理的底层逻辑。
Shell 是命令解释器,同时也是一种脚本编程环境。它位于用户与操作系统提供的命令、程序和系统接口之间。读取用户输入或脚本内容;按照语法把输入解析成命令、参数和操作符;展开变量、通配符和命令替换;建立重定向与管道;执行内建命令;查找并启动外部程序;等待同步命令结束并取得退出状态;提供变量、条件、循环、函数等编程能力。GNU Bash 文档将 Shell 描述为命令解释器和编程语言,它既能交互执行命
本文记录了在内核7.0的Ubuntu 26.04上成功移植并安装昇腾310P(A300-3010)驱动的全过程。针对官方驱动因内核API变更导致编译失败的问题,通过替换驱动源码、修复30+处接口改动(如定时器、页表、MSI等),并配合官方安装器完成编译与部署,最终实现10卡全识别、健康状态正常,驱动与固件版本匹配。全程使用官方命令,不绕过安装流程,提供可复现的移植方案与踩坑指南,适用于新内核下昇腾
在 Linux 的世界里,主要分为两大主流派系,它们的核心区别在于软件包格式和包管理工具的不同:为了进行安全的学习与实验,我们需要借助虚拟化平台。本次实验选用 VMware 作为虚拟化平台来搭建 Linux 虚拟机。必须明确的是,业务软件无法直接调用底层硬件。所有的硬件调用都需要通过操作系统访问内核来完成。常见的四大核心硬件包括:需要厘清一个核心概念:单单的 Linux 内核并不等同于一个完整的操
【A. 项目是什么】□ README□ 项目目标□ 真机还是仿真□ 输入和输出【B. 怎么启动】□ launch□ bringup□ 参数【C. 有哪些模块】□ package□ node【D. 数据怎么流】□ topic□ msg□ service□ action【E. 数据是什么】□ msg定义□ frame_id□ 数据频率【F. 机器人是什么样】□ URDF□ Xacro□ Link□ J
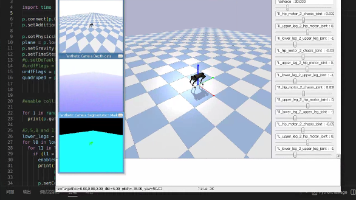
【代码】(一)机器人仿真平台pybullet基础学习(操作记录)
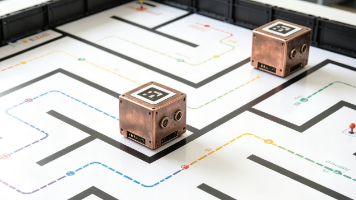
本文围绕ESP32系列芯片在移动机器人中的典型应用场景,涵盖赛车、清扫、搬运、救援、分拣、安检、迷宫寻宝等任务,系统考察其硬件特性与软件应用。重点涉及AI加速、无线通信(ESP-NOW、BLE)、多任务调度(FreeRTOS)、传感器接口(I2C/SPI/ADC)、闭环控制(PID、编码器)、低功耗设计(DeepSleep)及边缘智能(ESP-DL)等关键技术,全面检验开发者对嵌入式机器人系统架构
这节课带大家学习了有关文件缓冲区的知识,还有理解了一切皆文件到底是怎么实现的,希望大家在看完这篇文章后能从中学到新知识。以后我会继续创作Linux方向的博客,如果觉得有帮助的话希望各位大佬能三联关注支持一下,看到后我会进行回关和回访。
ROS2 Lyrical版本聚焦具身机器人实时性与工程化,新增PriorityExecutor优先级调度、TopicStatistics通信诊断工具、rosbag2分片压缩增强及launch事件驱动能力,提升系统稳定性与可维护性。通过intra-process零拷贝通信、Component组件化架构与AsyncParametersClient等特性,优化多线程安全与模块动态加载。强化ros2-co
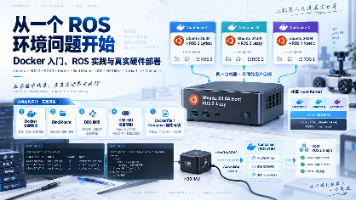
本文从实验室 ROS 环境迁移需求出发,实践 Docker 在机器人开发中的应用。完成 ROS 1/ROS 2 多版本共存、Workspace 挂载、DDS 通信及真实 H30 IMU 接入,并将驱动封装为 Docker 镜像,通过 Compose 实现一键部署,验证了在保留原有系统的同时迁移 ROS 软件环境与真实硬件驱动的可行性。
本文系统梳理了Linux操作系统核心知识,涵盖目录结构、文件权限、基本命令、Vim编辑、进程管理、编译流程、GDB调试、静态/共享库、fork与进程通信、IO系统调用、信号机制、IPC、线程同步及网络编程基础等。内容涵盖从用户操作到内核机制的完整技术链条,适用于Linux系统学习与C语言开发实践。
库是写好的现有的,成熟的,的代码。现实中每个程序都要依赖很多基础的底层库,不可能 每个⼈的代码都从零开始,因此库的存在意义⾮同寻常。本质上来说库是⼀种可执⾏代码的⼆进制形式,可以被操作系统载⼊内存执⾏。
本文梳理了Linux进程控制四大核心:进程创建、进程退出、进程等待与程序替换。进程退出标记生命周期结束,wait/waitpid用于回收子进程,避免僵尸进程;exec系列系统调用实现程序替换,在保留进程资源的前提下加载新程序。理解这套机制,能看清进程从创建到消亡的完整流程,也是操作系统并发编程的重要基础。
本文详细介绍了在Ubuntu 20.04系统下安装RKNN-Toolkit2 1.5.0版本和RKNN-Toolkit-Lite2的全过程。主要内容包括:1)通过虚拟环境隔离安装Python 3.8及相关依赖库;2)配置清华pip源加速下载;3)根据不同系统架构选择对应的whl文件安装;4)版本一致性检查方法;5)板端NPU驱动和rknn_server的升级步骤。文中提供了完整的命令行操作指南,并
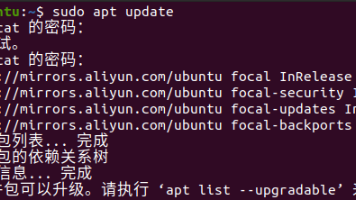
关于ubuntu24.04执行sudo apt update报错E: 无法下载 http://security.ubuntu.com/ubuntu/dists/noble-security/main/binary-arm64/Packages 404 Not Found [IP: 2620:2d:4000:1::101 80] E: 部分索引文件下载失败。如果忽略它们,那将转而使用旧的索引文件。错
CMakeLists.txt示例。
树莓派安装Ubuntu Server后常见SSH登录失败问题(Permission denied (publickey))的解决方案。主要原因是Ubuntu默认禁用密码登录且要求SSH密钥认证。提供四种解决方案:1)通过控制台或SD卡修改启用SSH;2)临时启用密码认证;3)配置SSH密钥(推荐);4)使用Cloud-init自动化配置。特别说明首次启动需修改密码和网络配置注意事项。强调最终应恢复
临时使用。
WSL2 中Ubuntu24安装mongodb的劝阻,建议采用ubuntu22安装mongodb
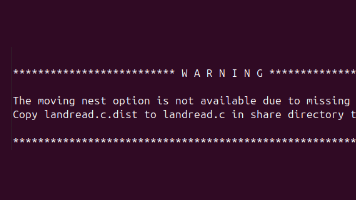
本文修复了WRF运行./configure时出现的"missing rpc/types.h"警告The moving nest option is not available due to missing rpc/types.h file.Copy landread.c.dist to landread.c in share directory to bypass compile error.
本文介绍了Docker Compose和Harbor私有仓库的安装配置过程。首先通过命令行下载并安装Docker Compose,设置执行权限和符号链接。接着下载Harbor离线安装包,解压后修改配置文件harbor.yml,主要配置主机IP、端口、管理员密码和数据存储路径。然后执行prepare和install.sh脚本完成Harbor安装,最后通过浏览器访问IP地址即可使用Harbor私有仓库
Certbot 是 Let’s Encrypt 官方推荐的自动化工具,支持多种操作系统和服务器环境。— 证书链(包括你的证书和中间证书)
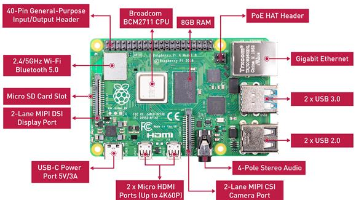
写在前面的话:在“师夷长技以制夷”的宗旨下,授人以鱼不如授人以渔。因此,博文没有介绍具体的操作流程,而是更多的分享如何通过AI工具怎么思考去完成任务。简言之,思考——>指令——>验证——>反馈。一、任务描述如题,在树莓派(raspberry pi 4) Model B上部署深度学习模型的准备工作,第一,完成操作系统安装,类似于windows上的重装系统一样。有了操作系统,才是后续各种编译平台、驱动
晚上找了一大圈没找到原因,没后来发现是有一个库使用的opencv中,cmake选择了with gtk,把这个勾选掉,重新编译即可。
为了避免手动配置,可以直接通过ubuntu软件仓库下载,只需要打开终端敲入几行命令即可。使用c++和cmake配合stmcube开发stm32需要安装交叉编译链和调试工具。-----------手动配置---------
虽然在Ubuntu中我们可以通过apt直接获取postgresql安装,但有些时候,为了自行配置postgresql安装路径和部分组件参数,我们需要源码安装postgresql。今天我们就通过源码编译postgresql15源码进行安装
Dnsenum 是一个多线程 Perl 脚本,用于枚举 DNS 信息域并发现非连续的 ip 块。Dnsenum的主要目的是收集尽可能多的有关域的信息。获取主机的地址(A 记录)。获取 namserver。获取 MX 记录。在名称服务器上执行 axfr 查询并获取 BIND 版本。通过谷歌抓取获取额外的名称和子域(谷歌查询= “allinurl:-www 站点:域”)。从文件中暴力破解子域,也可以在
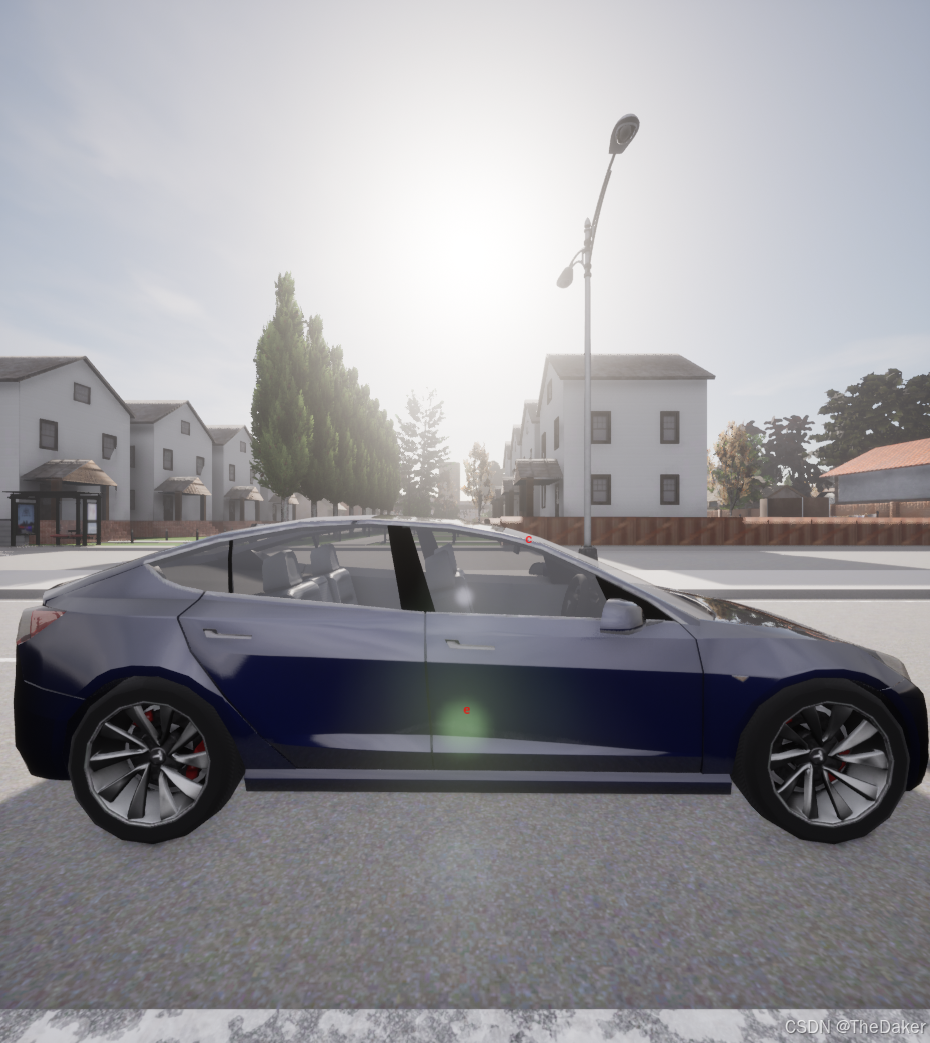
carla世界中获取相机相对于ego_vehicle的位置,并绘制相机和ego_vehicle位置,借助pynput检测键盘实现切换观察角度
本文档讲明了Ubuntu环境下如何从零开始搭建区块链节点以及webase-deploy平台
本篇对IRDA 红外遥控模块的驱动程序进行编写,所学来自百问网
有很多方法,但是,我觉得都很麻烦,所以,我直接加了-- break-system-packages.这有个问题,就是pip安装的时候,会说 externally-managed-environment。各位,飞控之间,大多使用mavlink来通信,今天来写一个mavlink安装的保姆级教程。安装完了之后,我们进到mavlink路径下的examples/c路径下,编译看看。装起来后,接下来就是生成m
使用i2cdetect工具检测i2c总线4上面挂载的设备,发现芯片IP I2C总线报错。本文描述i2c_dw_handle_tx_abort: lost arbitration的解决方法
2003 cannot connect to server on '192.168.80.129' (10061 "Unknown error")--主机用Navicat连接Ubuntu虚拟
若无误则source工作空间,而后输入:(XXX代表你的pkg name也就是launch 文件中node pkg = "XXX")删除/home/AA/XXX_ws/devel/share/XXX文件夹即可。检查launch文件中pkg、type、name三个字段是否有误?
Linux使用Libevent库实现一个网页服务器---C语言程序
ss 00:00:03 -t 00:00:06:从视频的多少时间开始 到 多少时间结束。这里表示从视频的第3秒开始裁减,一直裁减到第6秒结束。-i ./input.mp4: -i表示输入,即需要被裁减的视频。./ 表示当前位置, input.mp4 是需要被裁减视频的名称。总上所述:将当前位置的input.mp4 从第3秒开始裁减,裁减到第6秒。./output.mp4:裁减后的视频保存位置 ./
下列软件包有未满足的依赖关系: libopencv-imgcodecs4.2 : 依赖: libgdal26 (>= 2.0.1) 但是它将不会被安装 E: 错误,pkgProblemResolver::Resolve 发生故障,这可能是有软件包被要求保持现状的缘故。更换台湾源https://ftp.tc.edu.tw/Linux/
我们看看execve( const char *name, char * const *argv, char * const *env ) 函数,name函数是需要运行函数的文件名,第二个参数是运行文件需要的参数,env是环境变量,储存着地址。这里memory_create_uvm,就是用地址分配器新建一个一级页表,然后把0--0x80000000地址段的一级页表指向操作系统的二级页表,这块代码是
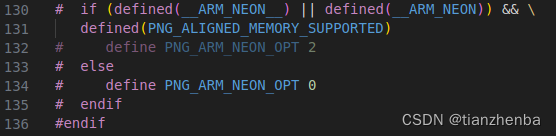
DESTDIR也可以改一下,这个是安装目录,也可以make install 时改。顺带freeimage交叉编译方法,如果在x86编译aarch64架构的库。在include Makefile.srcs后面输入以下内容。找到这个文件Source/LibPNG/pngpriv.h。找到FreeImage的Makefile.gnu文件。交叉编译的freeimage库,在项目中编译时报错。将root改为
ubuntu
——ubuntu
联系我们(工作时间:8:30-22:00)
400-660-0108 kefu@csdn.net


 openEuler 社区

 DAMO开发者矩阵

 EazyDevelop社区
 海思HiSpark开发者社区


 人工智能6S服务平台




 乐奇 Rokid 开放社区