- @Dovis5884


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
这次部署的是Voice Companion Bundle,运行环境是Windows + WSL2。整合包把Faster-Whisper、Qwen3-TTS、LiveTalking、Wav2Lip以及大模型接口放到了一套流程里,安装完成后可以直接用浏览器麦克风和数字人进行实时语音对话。

QQ 机器人真正难的地方,往往不是“让 AI 回一句话”,而是把几层完全不同的东西接稳:QQ 账号怎么登录、消息怎么交给机器人框架、模型怎么接入、插件和 MCP 怎么扩展,最后管理面板又怎么在外网维护。AstrBot 和 NapCat 放在一起,正好把这些职责拆开:NapCat 负责 QQ 登录和 OneBot 消息接口,AstrBot 负责机器人逻辑、模型、人设、插件与 MCP;Docker 再
人机相声搭档:机器人逗哏说原创相声,你拍背当捧哏。段子写成数据不是代码,改列表就能加新活儿;TTS 没有语速参数,节奏靠"每句独立调用+按字数估时+5Hz 时间戳心跳"实现,2.5 秒捧哏窗口内拍背=接住、不拍=它自己吐槽。全文实录了同一个 ROS2 定时器错误在三个技能里第四次发作的过程,以及"把教训写进验收清单"的修复。附 --sim 验证、.rpk 打包、PrimeConsole 部署与 P

拿到启元 T1 Pro 后第一个技能做的是纯互动游戏:拍背拍胸六种触摸动作读出事件,机器人随机出题、玩家 3 秒内拍对部位,三轮计分、战绩跨局持久化。全文重心不在玩法而在三个真实的 ROS2 bug:周期定时器被当一次性用(犯三次)、sim 注册定时器不进 spin、mock 不干净导致冷却判定失真——以及最终"删掉状态机只留时间戳"的返工。附 --sim 验证、.rpk 打包、PrimeCons

启元 T1 Pro 的 SDK 没有导航模块,官方示例的检测器又是一段永远返回空列表的占位代码。本文用 HSV 颜色检测补上这段留空,配上针孔测距与比例控制,让机器人在狭窄场地自己找到目标并停在 0.6m 外:50Hz 闭环、0.2m/s 限速、--sim 里 1.20m→0.68m 收敛 218 帧零振荡,再打包 .rpk 经 PrimeConsole 部署上板。记录了距离标定错误在仿真里暴露的

链表作为一种基础数据结构,其非连续内存存储特性使其在频繁的插入和删除操作中具有O(1)的时间复杂度优势,这与数组类型容器形成了鲜明对比。然而,这种优势的背后也伴随着随机访问性能的牺牲和额外的内存开销

界面可以先稳定下来,但真正决定功能是否成立的是命令条目、关键词索引、稳定选中ID、搜索文本和执行状态。把命令注册、关键词索引、键盘选择和执行反馈收进一个可扩展工作区。
界面可以先稳定下来,但真正决定功能是否成立的是文件条目、差异块、搜索索引、选中ID和保存状态。使用稳定差异ID组织左右文本和当前选中项,并让窗口变化只影响排列方式。
QQ 机器人真正难的地方,往往不是“让 AI 回一句话”,而是把几层完全不同的东西接稳:QQ 账号怎么登录、消息怎么交给机器人框架、模型怎么接入、插件和 MCP 怎么扩展,最后管理面板又怎么在外网维护。AstrBot 和 NapCat 放在一起,正好把这些职责拆开:NapCat 负责 QQ 登录和 OneBot 消息接口,AstrBot 负责机器人逻辑、模型、人设、插件与 MCP;Docker 再
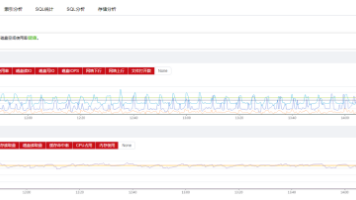
数据库监控体系日趋完善,CPU升高、I/O波动、会话堆积、慢SQL等异常已能被快速发现。但**真正的挑战在于异常出现后的根因定位**——一次性能问题可能同时涉及服务器资源、SQL执行、锁等待、长事务、索引等多个因素,DBA需在不同页面间反复切换、凭经验拼接线索。为此,KEMCC构建了覆盖性能、锁、根因、SQL、存储、索引及SQL统计的完整诊断框架,核心是将分散的诊断信息关联成一条可连续下钻的分析链