登录社区云,与社区用户共同成长
邀请您加入社区
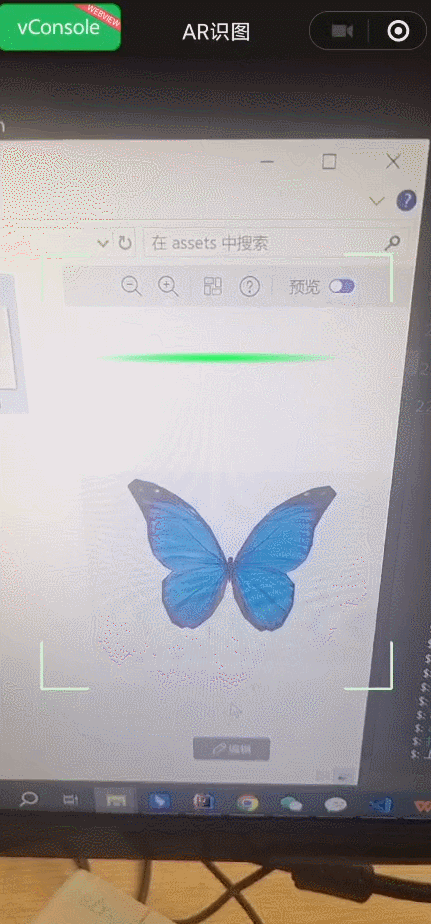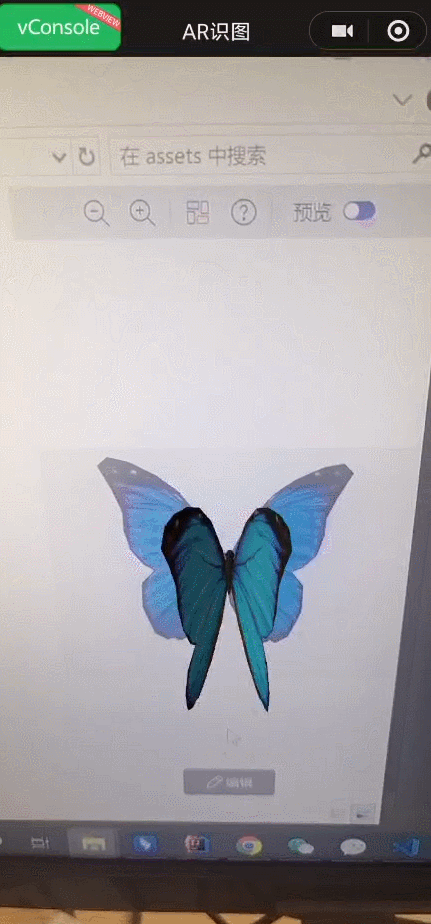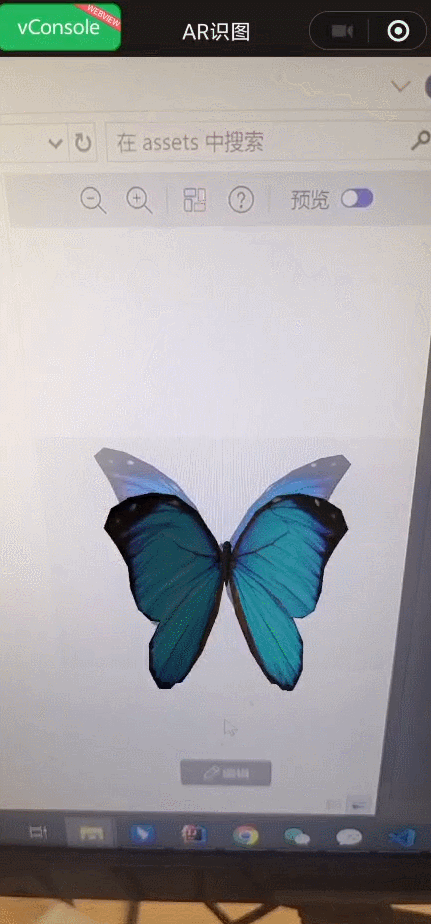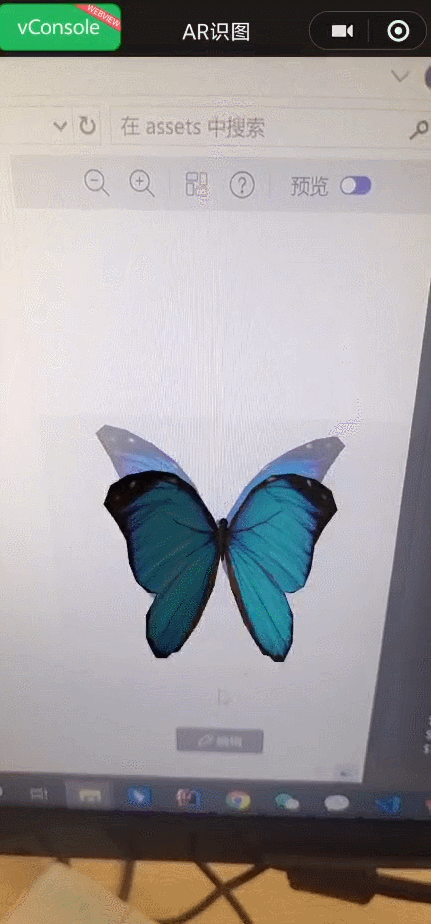
文章摘要:作者在微信小程序Xr-Frame中实现2DMarker视频播放时,发现官方demo只能播放正方形视频。在尝试调整scale参数后,发现"1 1.61"无效而"111.6"能实现竖屏效果,但未完全匹配底图比例。同时指出在uniapp+vue3中,苹果手机全屏显示会出现画面拉伸问题,建议通过增加xr组件宽度来解决。整个过程凸显了微信AR/XR组件文档不
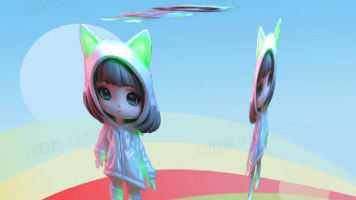
本文介绍了在XR-Frame场景中实现透明贴图材质的方法。通过xr-asset-material标签创建材质,配置alphaMode为BLEND模式,并设置renderQueue参数,能够使半透明PNG图片正确显示。相比直接设置贴图,这种方法能实现更好的透明效果。文章提供了完整代码示例,帮助开发者掌握透明材质的配置技巧。
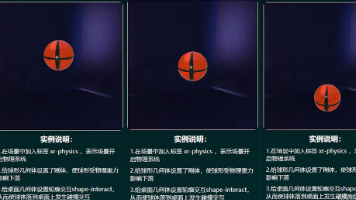
本文介绍了xr-frame框架下刚体和碰撞体的设置方法。首先需要在<xr-scene>中添加<xr-physics>标签开启物理系统,并可设置重力和禁用状态。通过给几何体添加rigidbody属性设置刚体,可配置质量、重力影响等参数。碰撞功能通过shape-interact属性实现,可设置弹性系数、摩擦系数等。文章还演示了碰撞回调事件的处理方法,并指出当前功能仍处于Beta
本文介绍了在xr-frame框架中动态加载和删除3D模型的方法。通过xr-shadow元素作为容器,使用createElement()创建XRGLTF节点并添加到shadow中,配合loadAsset()异步加载模型资源。重点讲解了获取场景节点、创建模型元素、设置组件数据和释放资源的完整流程,并提供了优化建议如分步加载模型和贴图。文中包含详细的代码示例,帮助开发者掌握xr-frame动态模型管理技
打开unity项目中packageManager 点击+号选择Add package from disk…点击黄色警告,fixall可以自动解决的问题,会剩下Edit(自己手动解决问题),后续更新VR模拟机Locomotion传送,抓取物体和btn按钮2D交互。打开unity-packagemanager,点击通过名字查找。打开项目在Eidt中打开project setting。点击Edit之后,
【代码】unity xr interactiontool kit震动手柄。
将脚本绑定到Camera上,并且拖入创建的InputActionReference(在XRI中找)依次点击Right Interaction->Action 中+号。功能:通过按右手柄a、b按键,实现camera(头盔)上下移动。1.创建XR InputActionReference。
在开发AR小程序的时候需要实现用到透明视频效果。这里使用MP4格式的视频。它的左侧为视频的rgb通道信息,右侧为动画alpha通道信息,左右两侧动画同步播放。
四、通过手柄摇杆控制物体与自身的移动,创建脚本ContorlObject,将其挂载到想要移动的物体上面。4.在挂载XR Simple Interactable脚本下,类似于绑定UGUI事件,绑定射线回调事件。1.在地面上添加组件脚本Teleportation Anchor,修改相应的参数。1.在被射线交互的物体上挂载XR Simple Interactable脚本。2.把Canvase中的Scal
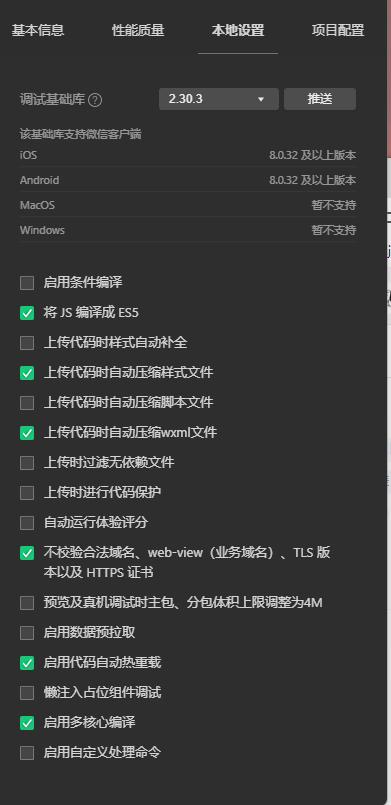
xr-frame是一套小程序官方提供的XR/3D应用解决方案,基于混合方案实现,性能逼近原生、效果好、易用、强扩展、渐进式、遵循小程序开发标准。xr-frame在基础库v2.32.0开始基本稳定,发布为正式版,但仍有一些功能还在开发,目前(2024.08.24)有一些限制如下:1最低要求客户端iOS8.0.29、安卓8.0.30及以上,推荐稳定版在iOS8.0.36、安卓8.0.35及以上。2基础
1、导入XR Interaction Toolkit 案例场景资源(Starter Assets)3、预制体放在场景中需保留 Input Action Manager代码,如下图所示。2、开发场景中使用以下相机预制体。(二)、初步排查解决方式。
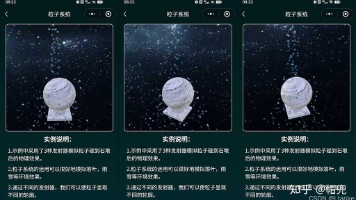
本文介绍了xr-frame框架中的粒子系统应用,通过设置不同的粒子发射器(箱型、球形、锥形)实现物理效果模拟。文章详细解析了粒子系统的实现原理和关键属性配置,包括发射器类型、重力设置、颜色变化等参数,并提供了完整的代码示例。同时指出这是一种低消耗的视觉效果模拟方案,避免了真实物理碰撞带来的性能问题。最后还附带了示例小程序和基础环境搭建指南,帮助开发者快速掌握粒子特效的实现方法。
【代码】【unity3D】 package manager找不到 xr interation toolkit。
可以尝试点击切换模式查看效果,会发现两个模式都能够正常渲染普通的页面。然后我就打算尝试按照官网给出的例子继续尝试下去,之后就遇到的问题。在使用xr-frame时,遇到很多坑,这里给出解决办法。这里面是不带这个新的渲染引擎的包。为了避免这个坑,可以使用这个包。
visible:作用就是控制绑定该材质的模型对象是否可见,默认值是true,LineBasicMaterial、SpriteMaterial、MeshBasicMaterial等材质都会继承基类Material的可见性;2).此属性可以在xr-node、xr-mesh、xr-light上使用,light隐藏效果为不发光。1).visible=false时node内的子节点也会被隐藏,即使其visi
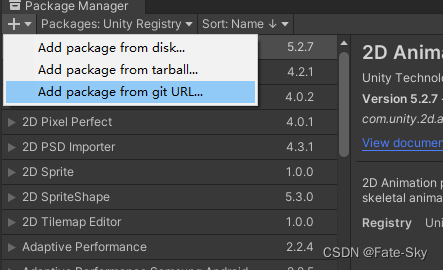
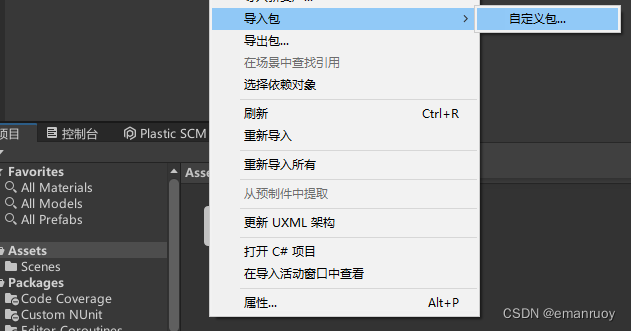
在Package Manager中找到该插件并导入,若没有找到,可以点击左上角的加号,选择add package from git URL...,输入com.unity.xr.interaction.toolkit,等待一会儿,带年纪Add,就可以看见该插件已经被导入到了package manager中,找到并下载导入即可。可以导入一个场景,或者自己建一个场景,在项目面板右键,点击XR中的Room
如果说过去两年的消费电子展,所有产品都急着证明自己“接入了AI”,那么到了IFA 2026,一个变化正在发生:AI不再只是被塞进电视、冰箱和电脑里的附加功能,而是开始成为硬件运行的底层逻辑。这或许也是IFA 2026释放出的信号:当AI开始从云端进入桌面,从屏幕进入身体,硬件公司的竞争终点不再是做出一个带AI的新品,而是找到一个足够具体、足够高频,也足以支撑商业闭环的真实场景。在具身智能赛道,大多
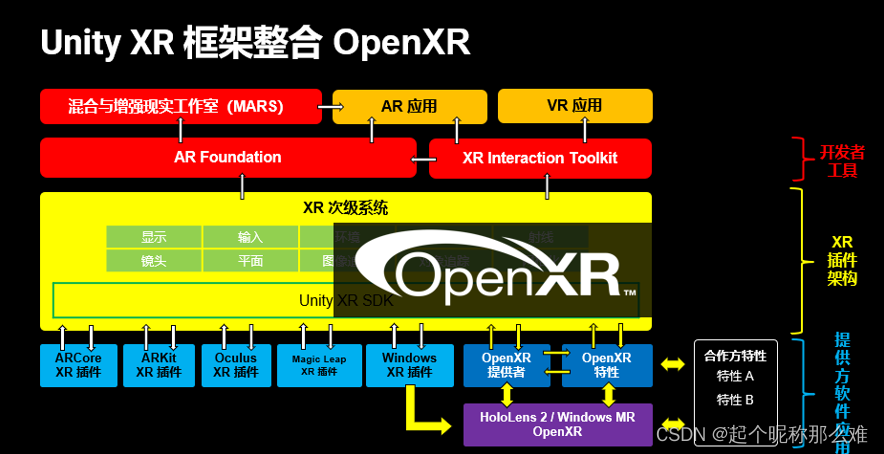
unity的XR架构通过接入各家plugin实现XR具体模块和特性,特别的包括openxr plugin,openxr的特别之处在于:标准由khronos维护但自身并非直接的实现厂商,并且自身也是一个抽象架构,在标准接口之下又需要具体厂商的实现。unity为支持openxr开发了openxr plugin,作为XR架构的一个插件,可以理解为unity为khronos家实现的,只不过openxr本身
学习如何导入在网上下载的unitypackage资源包
打开packageManager检查是否有OpenXR Plugin插件,Remove即可
导入cv2时,出现如下问题:ImportError: libXrender.so.1: cannot open shared object file: No such file or directory查询了很多办法都解决不了,最后查询到一个办法通过安装qt-4解决。#ubuntu:apt install python-qt4#centos:yum -y install python-qt4来源:
为提升核电操作的安全性与规范性,基于AR 眼镜的多模态智能监护技术可实现对操纵员操作全流程的实时监控与智能干预,成为核电数字化转型中保障机组安全的关键技术手段。实时语音识别:通过降噪麦克风捕捉操纵员唱票内容,本地引擎实时转写为文本,并与电子化程序中的操作步骤进行逐句匹配,若发现步骤缺失或顺序错误,立即在 AR 眼镜视场中弹出红色警示框。本方案针对核电操纵员“唱票 - 操作 - 复核”全流程,整合A
采用AR眼镜内置千万像素红外摄像头,支持 1080P@30fps 实时采集,通过畸变校正算法优化鱼眼效应,获取高质量人脸原始数据。本方案通过端云协同架构平衡识别效率与准确性,适用于大型场馆安防、边境巡检、重点区域布控等场景,提升移动执法的实时性与精准度。cap = cv2.VideoCapture(0)# 调用AR眼镜摄像头。# 归一化尺寸为150×150。# 提取第一个检测到的人脸。# 加载轻量
UE引擎开发的程序,在处理大量地理信息数据时,通过引入Cesium插件来获取海量的地图数据。Cesium插件的引入避免了传统方式下将大量地图资源预先下载并存储于本地项目中的繁琐过程,显著减轻了UE引擎在地图资源存储管理和实时渲染处理方面的负担。当面对点对点单并发渲染场景,可以使用UE自带的像素流送插件来实现,如果要解决Cesium插件应用平滑顺畅的客户端访问,尤其面向多人访问场景,需要云渲染技术的
任务域非常接地气:叠衣服、往洗衣机里塞衣服、沙发区整理、洗衣篮搬运。全是真实家庭场景,没有一个仿真环境。这和目前主流的"sim-to-real"路线是反着来的——他们完全绕开了仿真,直接用数据量硬怼真实世界的复杂性。
化工与能源行业的 AR 巡检聚焦安全与效率的平衡。在汽车厂总装车间部署 AR 系统后,设备巡检效率提升 40%,具体表现为:通过 AR 眼镜的视觉指引,巡检人员可快速定位生产线 200 多个检查点;国内矿山机械设备运营商通过 5G+AR远程协助,实现外国专家对中国工厂的远程指导,单次故障处理成本从 8 万元将至1.5 万元,响应时间从 24 小时缩短至 2 小时。AR巡检在制造业的应用已形成覆盖设
数字孪生新场景:企业级三维可视化程序支持在Apple Vision Pro上运行
同时,第一视角的记录也能规范警务人员的执法行为,保障执法过程的透明化。AR 智能眼镜的叠加虚实内容能力,实现了警务信息的智能化整合与场景化应用,在嫌疑人识别与风险预判方面,AR 眼镜的实时信息叠加功能犹如智能探照灯。在科技赋能警务的浪潮中,AR 智能眼镜正以其独特的技术优势,成为警务安防领域的智慧之眼,重塑着警务工作的模式与效能。从人流密集的车站到复杂多变的街头,它凭借解放双手与叠加虚实内容的核心
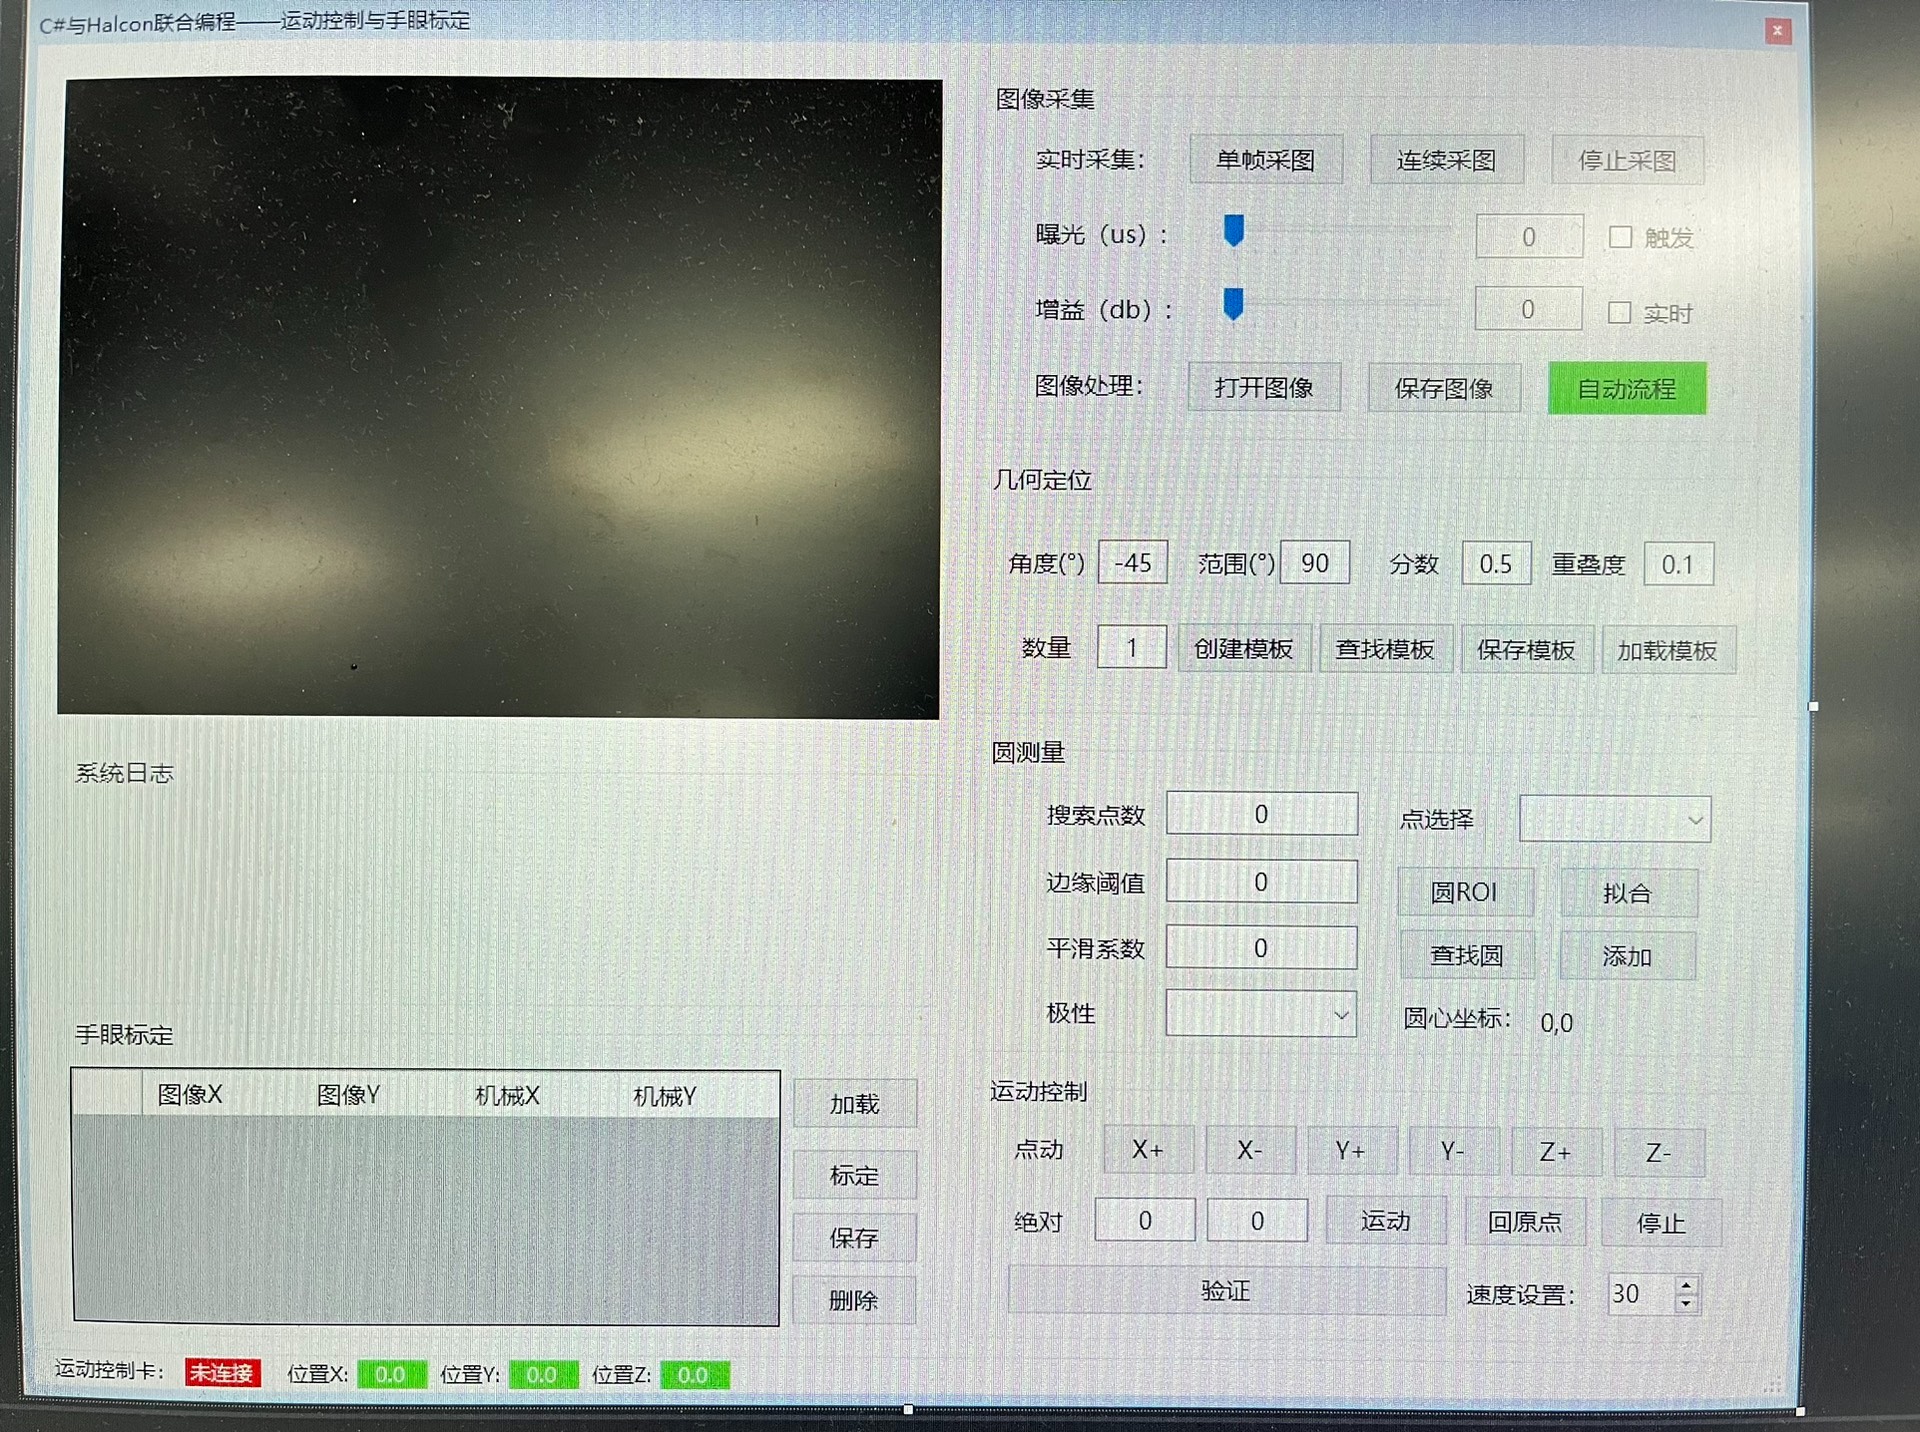
Halcon联和C#做的运动控制加视觉定位小案例,板卡用的是正运动的ECI1408,,支持建模和标定的保存和加载,此案例非常适合想学运动控制视觉定位的人学习这个周末在实验室里倒腾了一个有意思的小项目,用Halcon的视觉定位搭配C#写的运动控制程序,驱动正运动ECI1408板卡完成物料抓取。整个过程踩坑不少,但实现效果还挺酷的,特别适合刚接触机器视觉的小伙伴练手。
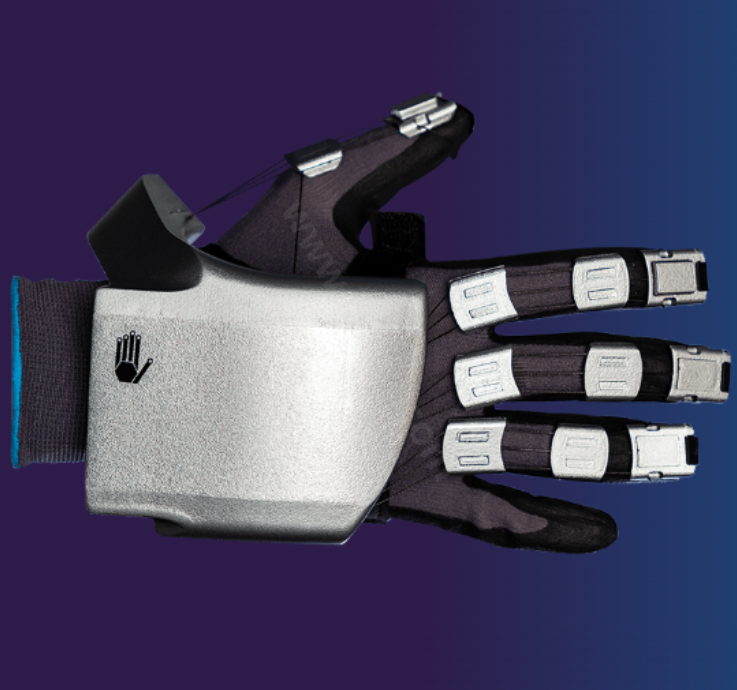
通过直观的现实世界行为体验数字世界的能力,加上每个XR专业人员都能负担得起的价格,使SenseGlove Nova成为未来工作中容易使用的设备,并在虚拟现实培训中获得全新的体验。SenseGlove Nova具有更新更灵活的外形,结合无与伦比的触觉技术和平滑的手部跟踪,使用户能够比以往任何时候都更容易地在虚拟现实中感受形状、纹理、硬度、冲击和阻力。SenseGlove嵌入了先进的音圈致动器技术,使
一般这种都出现在在工位桌面开发或者小范围使用场景的时候出现,基站会放在桌子两侧,距离很小。所以对于这种情况,找个三脚架,把基站架起来,离手柄远一些,最好是两米外。使用线将手柄连接到电脑上,然后在SteamVR手柄图标上右键,更新固件即可。同时尽量不要用一个基站定位,用两个基站。手柄的固件和SteamVR版本不匹配。手柄距离基站太近或基站太少。
通过调用 SuperMap iMobile的路径分析功能,实现XR眼镜的室内导航。
2025年AI智能眼镜市场迎来爆发临界点,本文深度解析理想Livis、阿里夸克等标杆产品的硬件技术方案,重点剖析电源管理、端侧AI推理、XR生态适配三大核心技术难点,并提供基于Android XR SDK与MNN推理框架的开发实践指南,为开发者提供从技术选型到场景落地的完整参考。
实时云渲染技术在数字孪生领域的应用日益广泛,主要体现在其能够提供高效的三维可视化、实时数据处理和多终端访问能力。通过将复杂的渲染任务转移到云端,用户能够获得更高质量的图形表现和更流畅的交互体验。允许用户在各种设备上实时访问和交互数字孪生模型。
基于此,易现开创性地推出了通用型的技术解决方案,适配各大厂商的技术需求,快速赋能AR眼镜产业,推动XR行业高质量、可持续发展。通过融合AR眼镜设备搭载的单摄和IMU传感器信息,可实现高精度的准确定位。但这些方案的背后是高昂的成本,AR设备重量的增加,并对工厂量产安装、AR软硬件系统整体的设计难度和传感器的标定提出了更高的要求。易现目前拥有自主研发的头部运动预测技术,并具备异步时间扭曲能力,能够实现
本届峰会以“共建安全、可信、包容的智能新生态”为主题,聚焦生成式AI、具身智能、智算基础设施、数据治理与AI治理规则、AI for Science与产业深度应用,服务新质生产力培育与高质量发展。《行动计划》坚持以产业、教育、科技、民生、治理等领域为重点,大力推动人工智能科技创新与产业创新深度融合,全面赋能河北省八大重点产业,深化京津冀人工智能产业协同,着力建设国内领先的人工智能产业创新发展和融合应
人工智能的飞速发展,很大程度上得益于机器学习模型的不断进化,而模型训练的核心引擎——优化算法,更是这场变革背后不可或缺的驱动力。AdaGrad算法为每个参数保留一个梯度平方的累积值,频繁更新的参数会获得较小的学习率,稀疏参数则获得较大的学习率。Adam算法结合了动量法和RMSProp的思想,它同时计算梯度的一阶矩(均值)和二阶矩(未中心化的方差)的指数移动平均,并进行偏差校正,从而在训练初期提供更
其核心在于“真虚结合”的双引擎数据构成,“真机采集数据”在北京人形自建的真实机器人数据基地中,由多种机器人执行海量任务采集而来,数据包含真实的物理交互反馈和视觉信息,是模型学习真实世界物理规律的“金标准”。XR-1,北京人形构建的“慧思开物”平台,能够快速生成面向物流分拣、精密装配等场景的通用技能库,大幅降低了为不同机器人开发新技能的成本和时间,打通了技术走向产业应用的关键路径。此前,北京人形已开
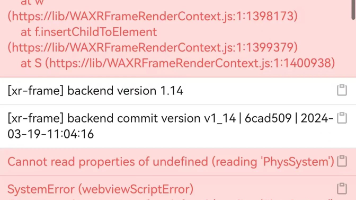
微信开发者社区中用户反馈Phys3D功能缺失问题未获解决,官方仅建议改用VKSession或VisionKit替代。开发者对微信技术支持表示不满,指出鸿蒙系统兼容性方案也无人响应。微信官方回应称Phys3D已停止维护,推荐使用VisionKit视觉能力处理AR需求。该问题反映出微信部分功能支持不足,开发者社区对技术支持的及时性和有效性存在质疑。
一、全景影像采集——把真实世界装进数据库。消费级四足机器人(机器狗)搭载全景设备,按编程路径自动完成多高度采集,与地面、无人机数据合并为完整三维模型。空间数据的价值不在数据本身,而在应用场景——数字文旅学生既懂场景又懂技术,天然处于“场景理解—数据采集—内容创作”的交叉点。技术能力备注:本文涉及的VR全景影像库(61项世界遗产、240余遗产地)、数字人动作生成与人景合一融合技术(均已获发明专利)、
《InteractableUnityEventWrapper交互事件桥接器解析》 摘要:该脚本是RokidAR交互系统的Unity事件桥接组件,将底层交互事件转换为可视化的UnityEvent。主要功能包括:1)处理三种交互状态转换(Normal/Hover/Select)并触发对应事件;2)追踪交互器操作(加入/离开事件);3)提供8个可配置的UnityEvent,支持在编辑器中直接绑定响应方法
xr
——xr
联系我们(工作时间:8:30-22:00)
400-660-0108 kefu@csdn.net


 天工造物局











 人工智能6S服务平台




 DAMO开发者矩阵



 乐奇 Rokid 开放社区







 码道开发者社区

 亚马逊云科技技术品牌专区