登录社区云,与社区用户共同成长
邀请您加入社区
2026年,边端侧AI加速落地,诚恒微电子发布CH37系列SoC,以7.29平方厘米、7.7克封装集成64 TOPS算力,突破多芯片堆叠带来的延迟、带宽与能耗瓶颈。通过单芯片整合CPU、NPU与ISP,实现低延迟数据交互与多模态融合感知,支撑本地AI推理与自主决策。该芯片赋能智能机器人、无人机等终端,推动云-边-端协同架构发展。嵌入式工程师需掌握集成化编程、多传感器融合与模型部署新技能,迎接端侧智
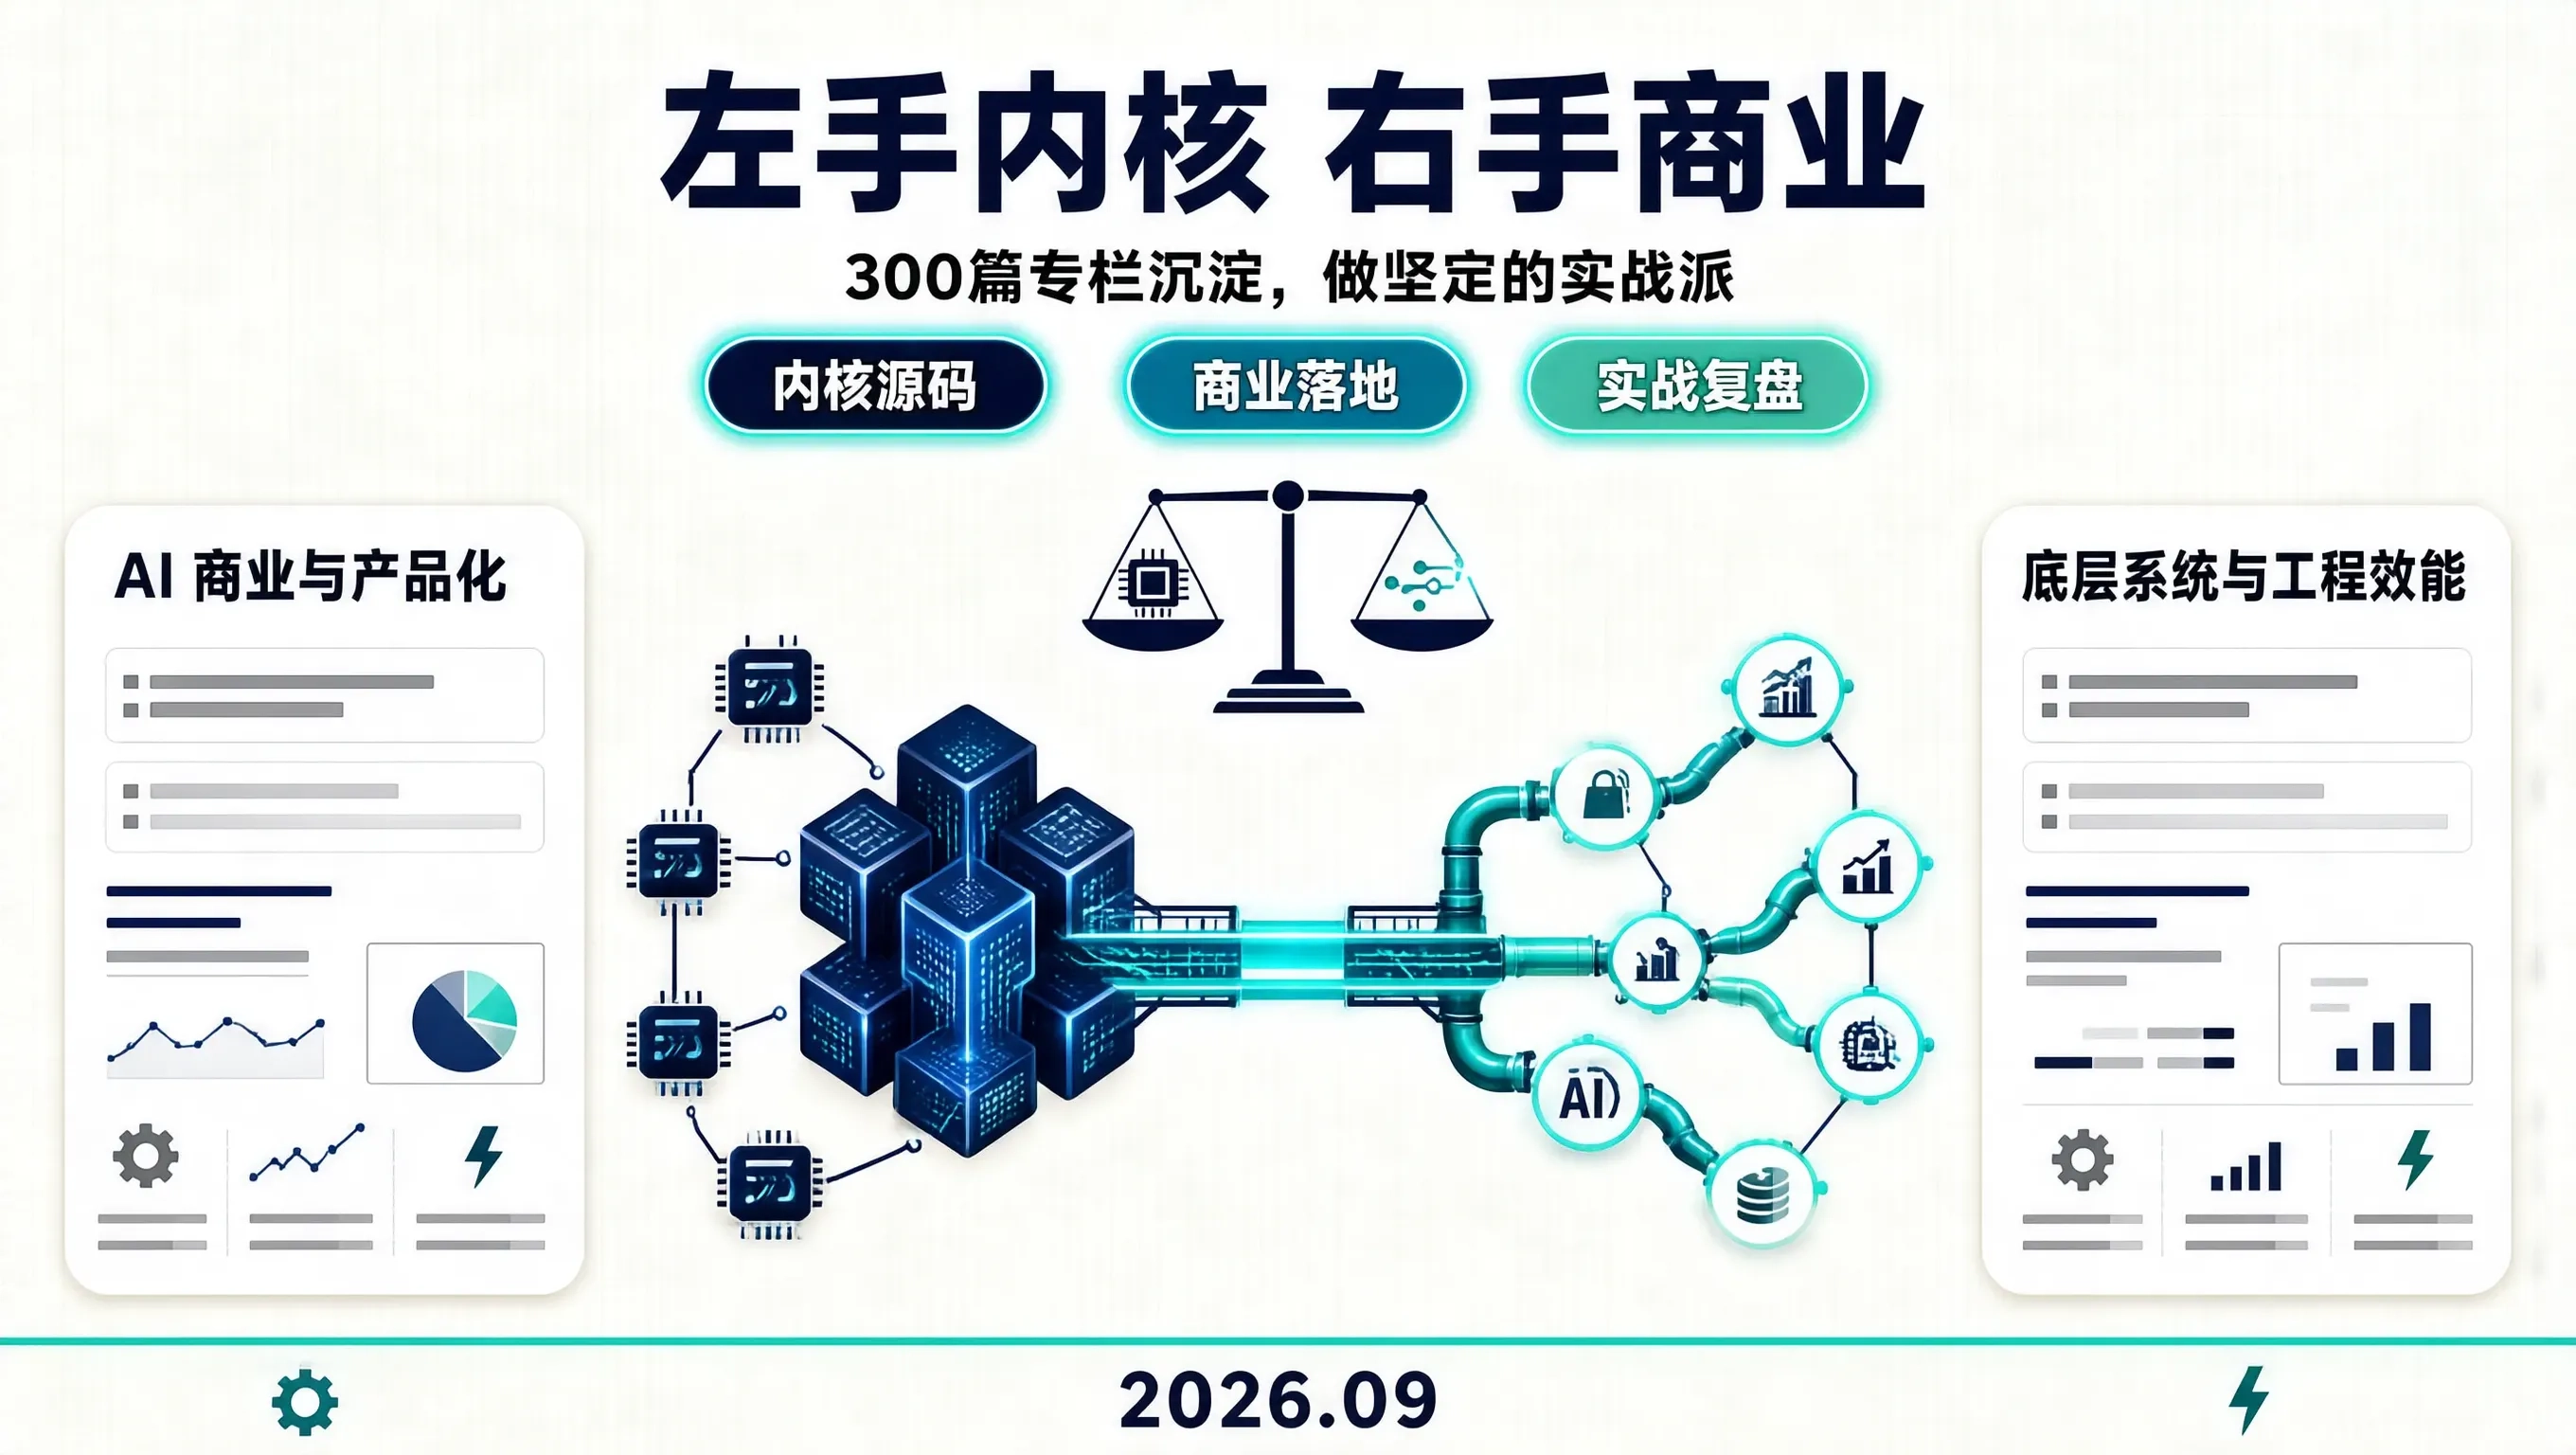
翻过日历的最后一页,2026 年的九月正式画上了句号。回望这整整一个月,我们在 CSDN 上完成了整整 300 篇高质量技术与商业专栏的沉淀与输出。这不仅是一场高强度的思想冲刺,更是我对过去十年从操作系统与嵌入式底层开发、走向产品经理、再到科技创业历程的一次彻底的体系化梳理。
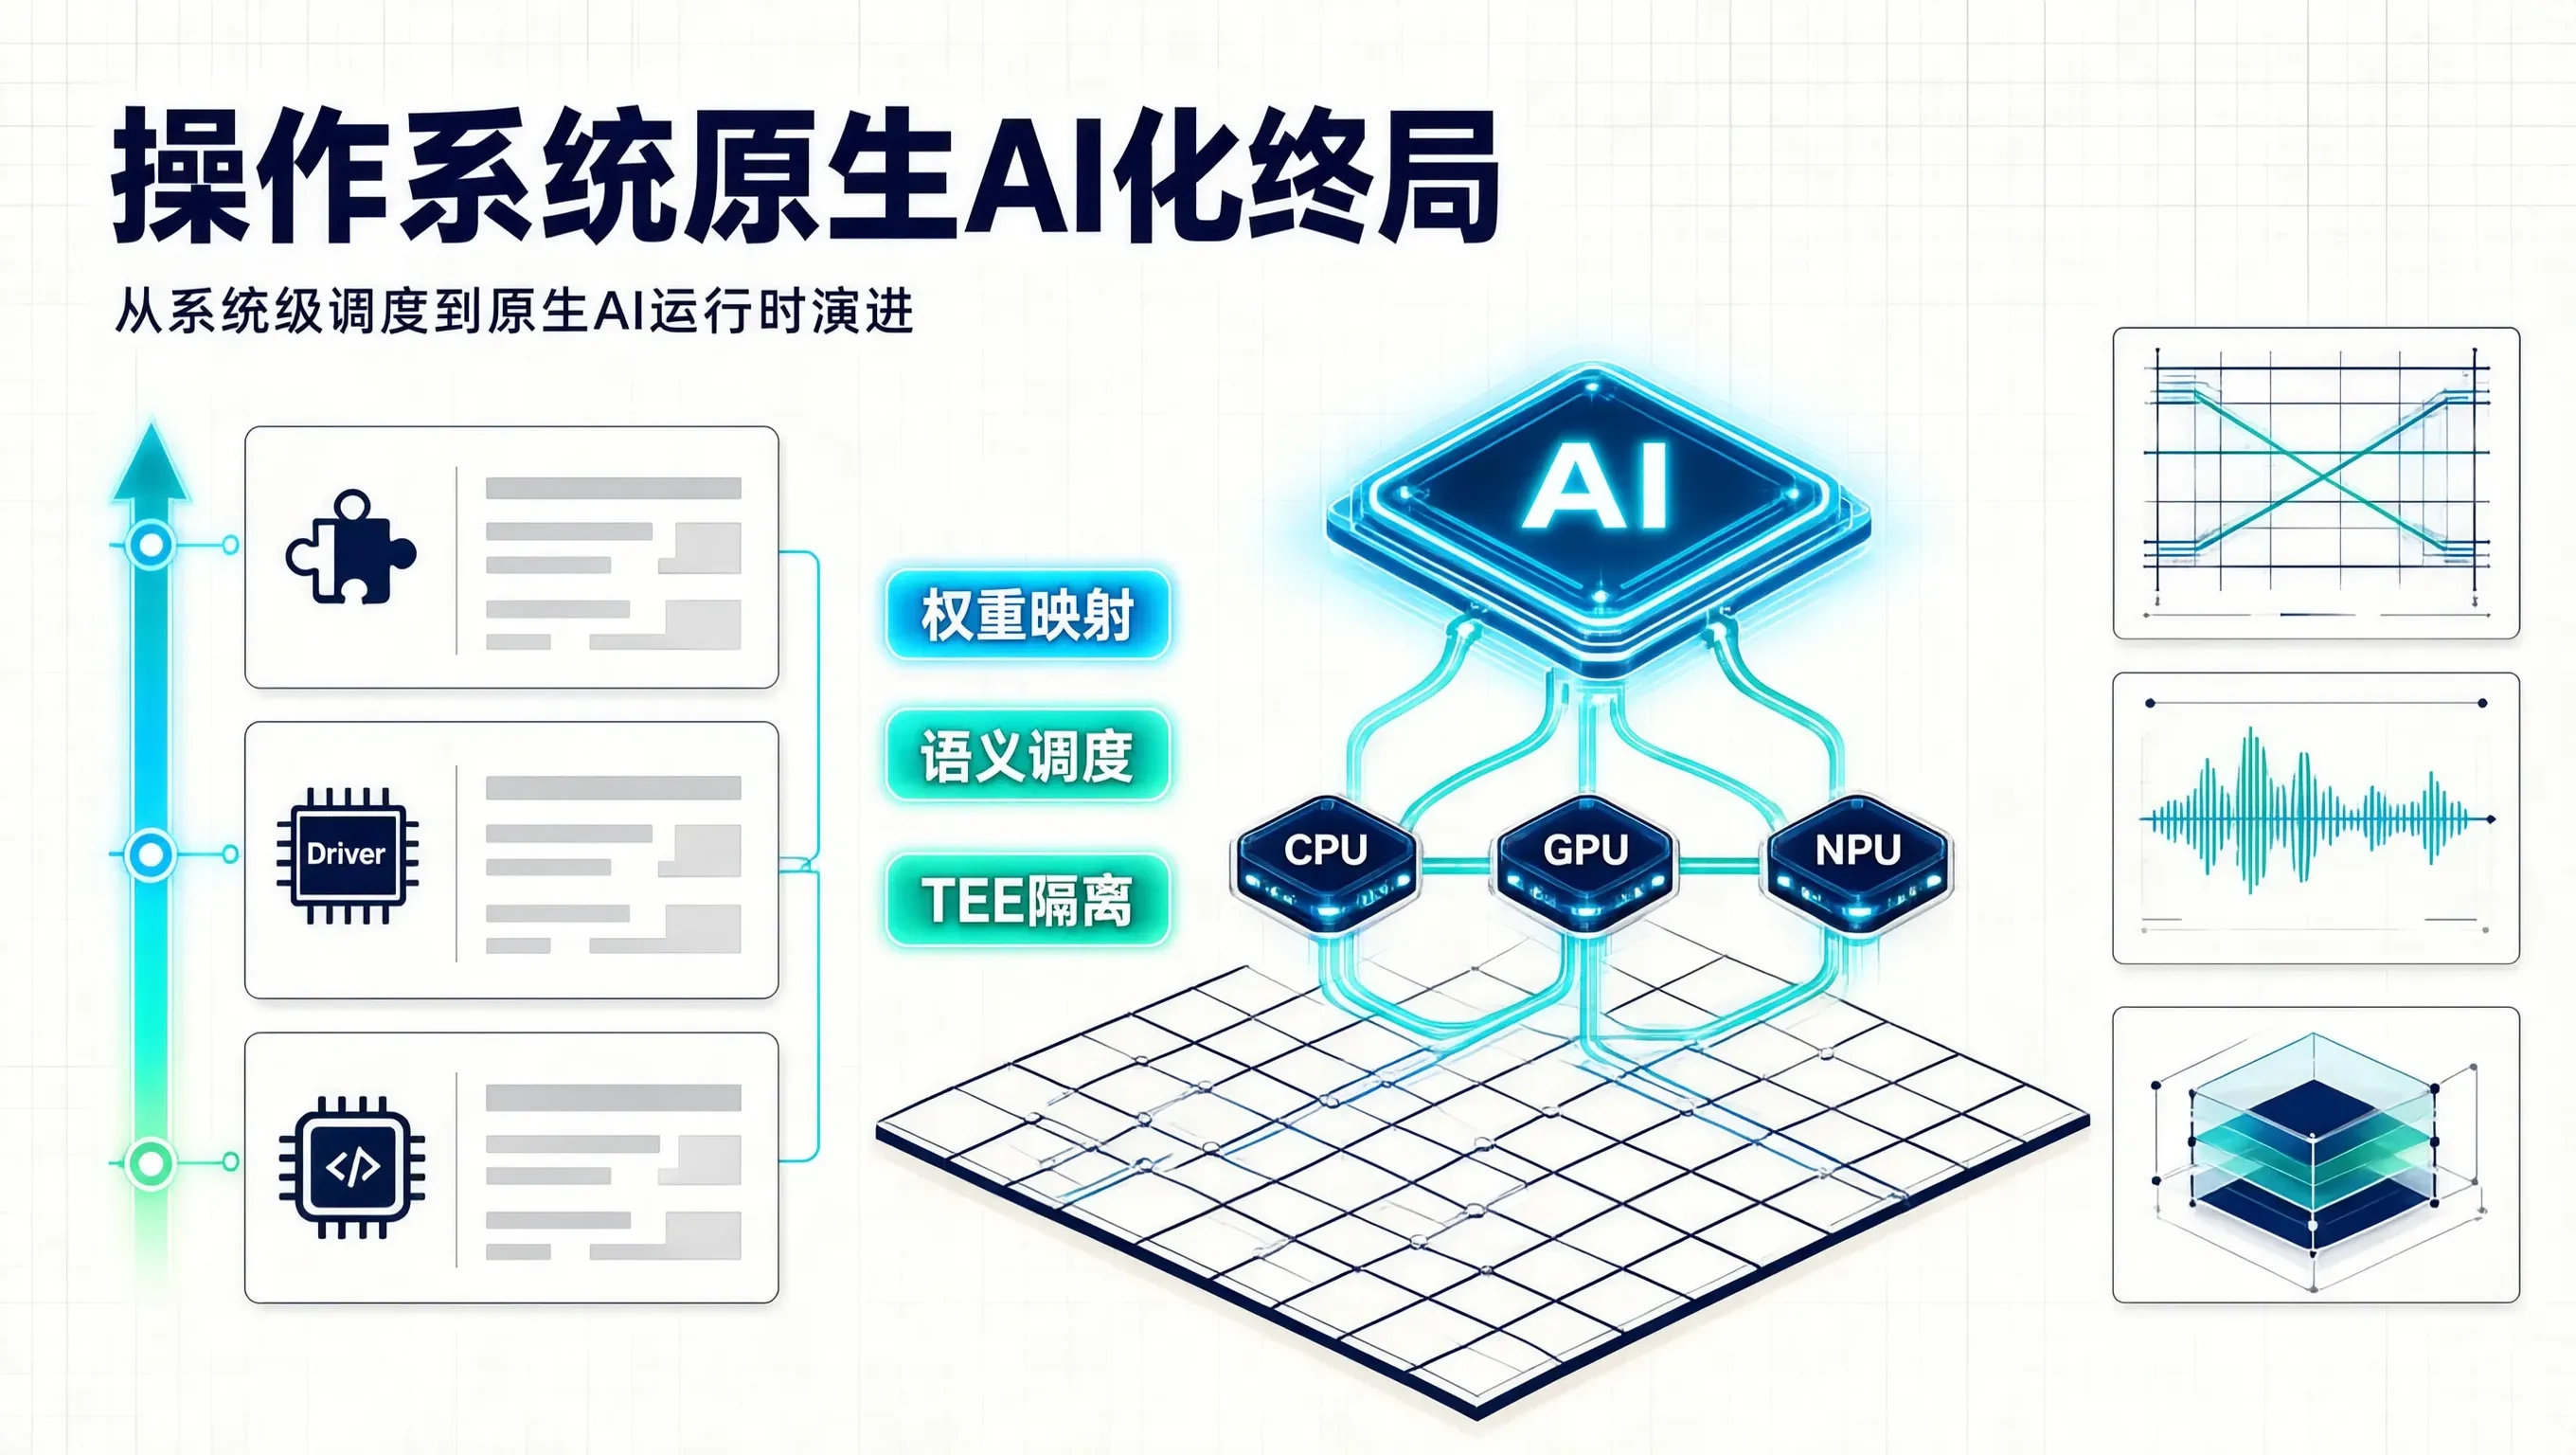
过去两年,科技界讨论最多的是“AI Agent 如何颠覆上层应用”。在传统的冯·诺依曼架构与 POSIX 标准中,操作系统的核心抽象是:进程(Process)、虚拟内存(VMA)、文件描述符(FD)和线程调度器(Scheduler)。所有的设计假设都基于“确定性的指令执行”与“精确的资源配额”。而大模型的引入,带来了前所未有的非确定性、超大规模静态权重寻址、以及对异构算力(CPU/GPU/NPU)
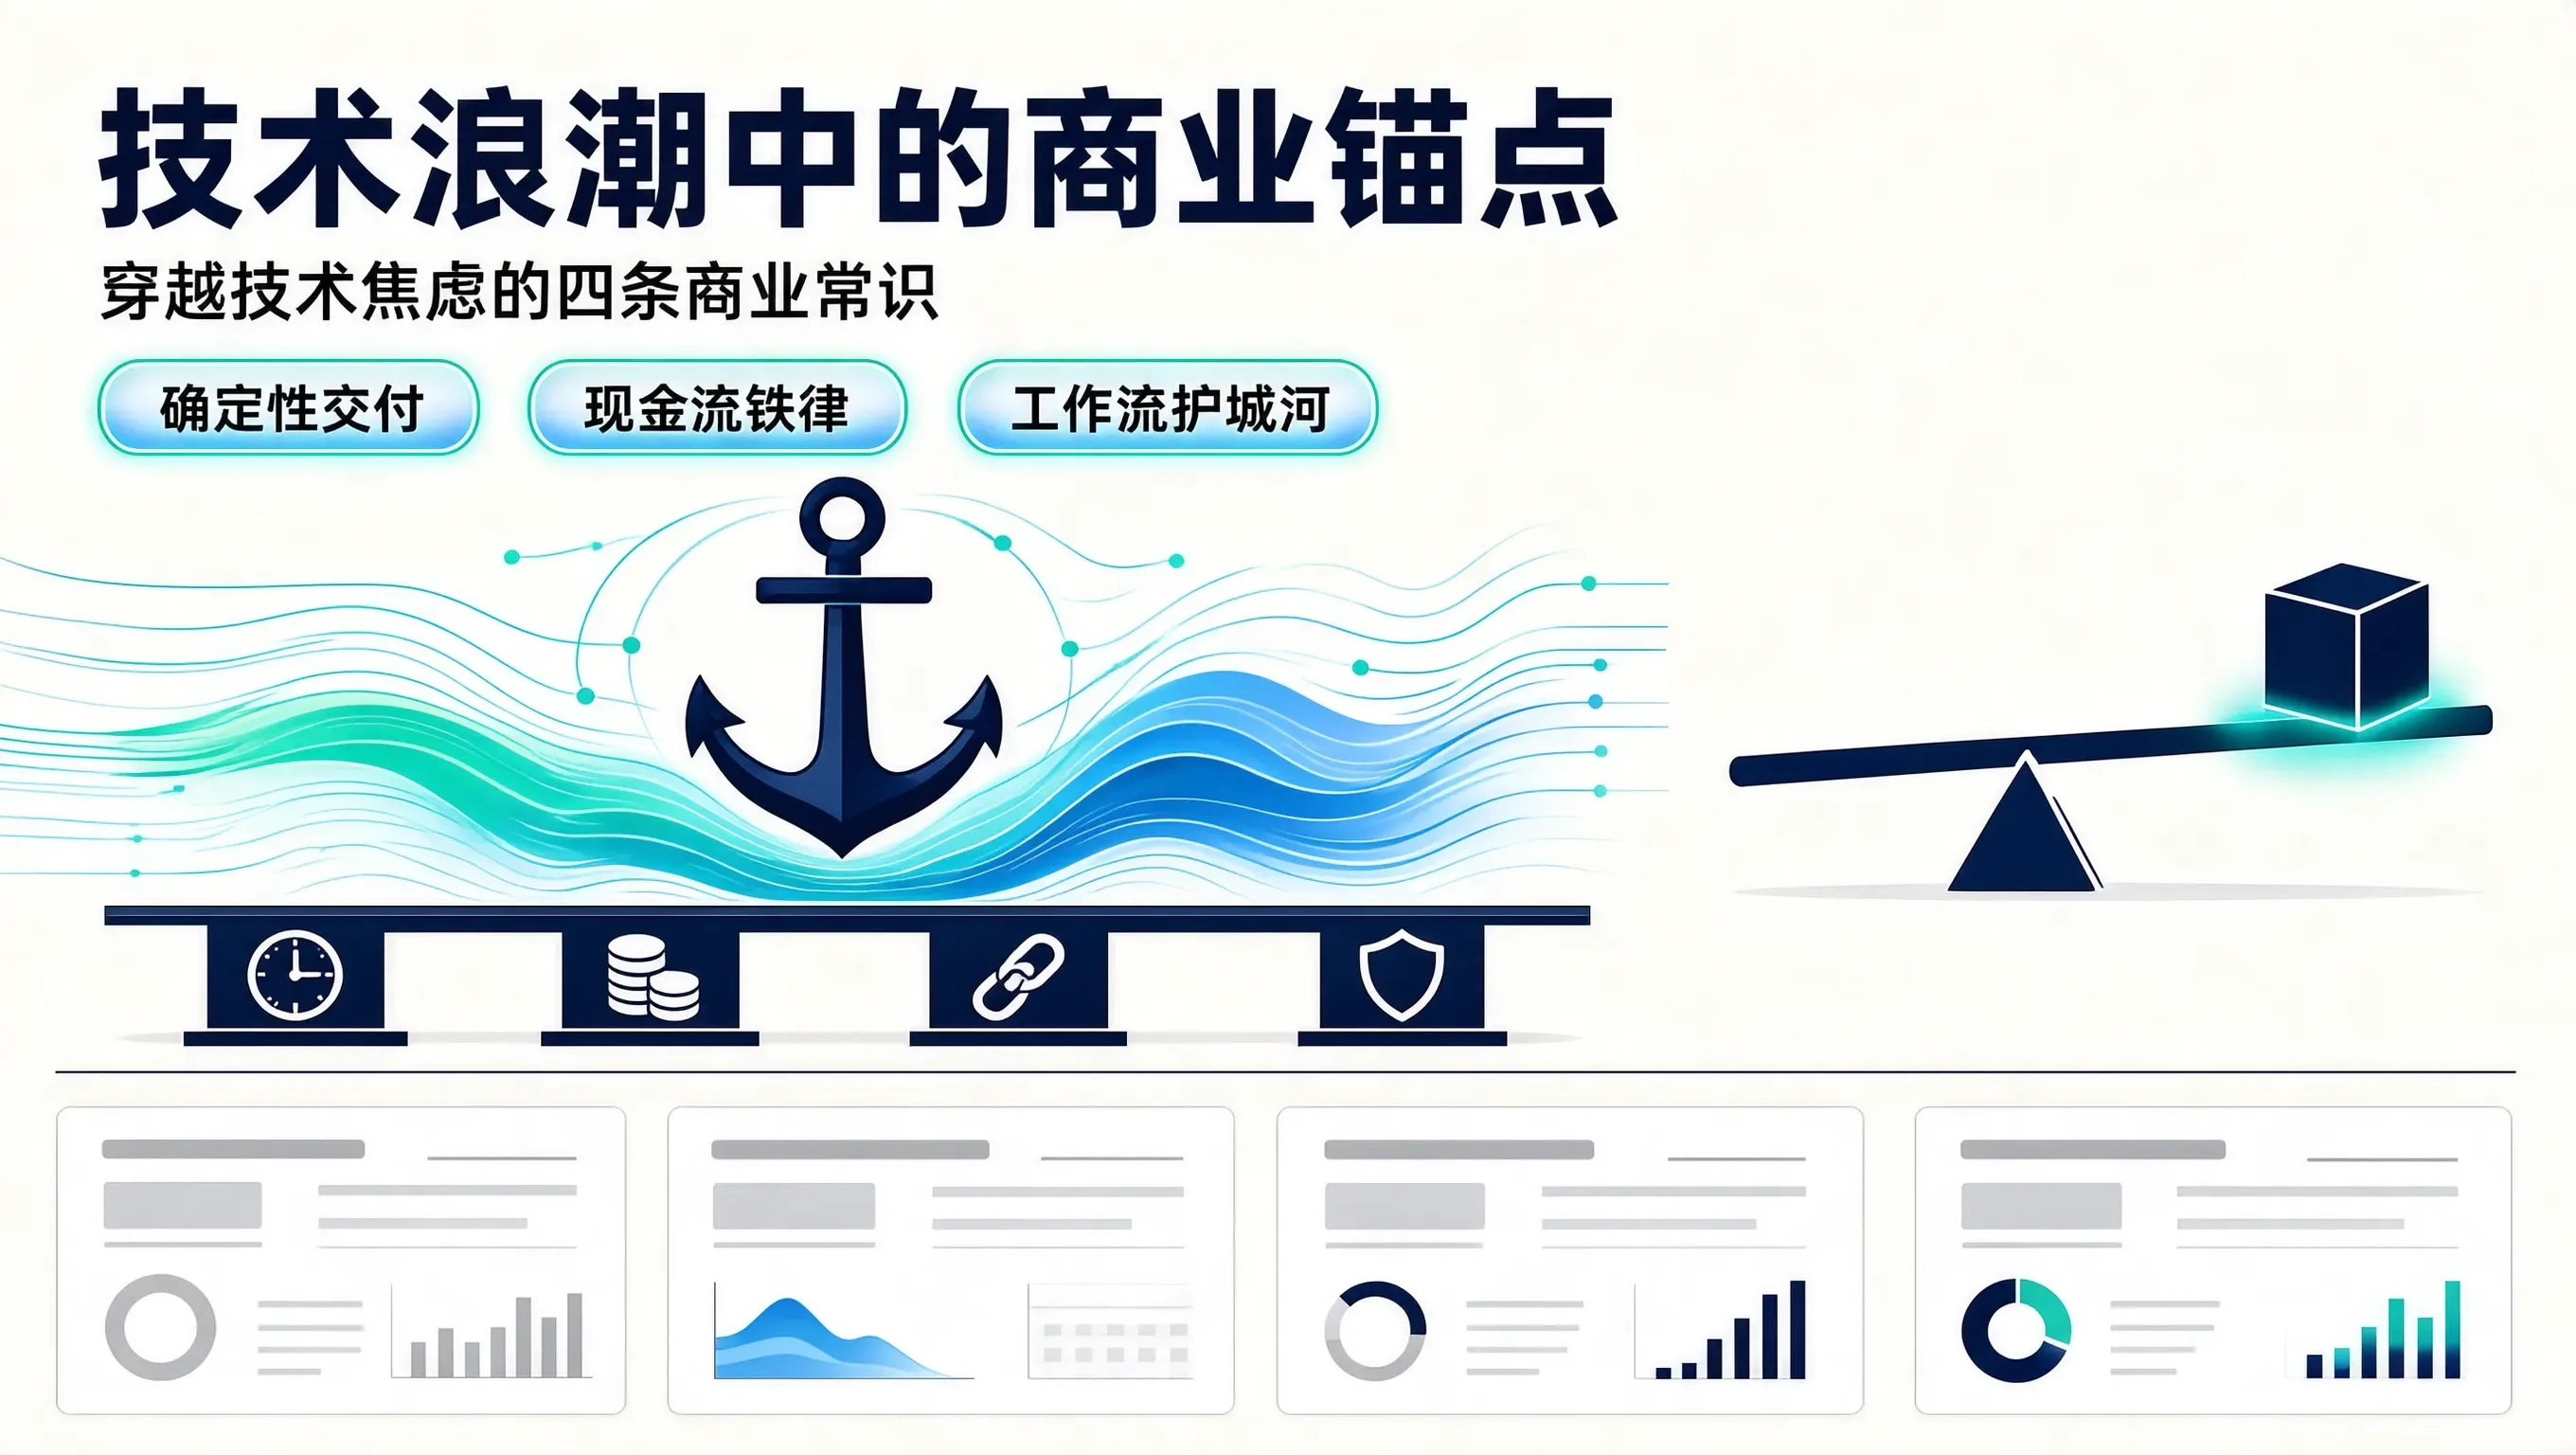
整个九月,科技圈几乎每天都在发布新的大模型架构、新的 Agent 框架、新的多模态突破。对于技术创业者来说,这种环境既令人亢奋,又极易让人产生严重的“错失恐惧症(FOMO)”——每天醒来都担心昨天刚写的技术方案今天就过时了,上周刚定下的产品路线下周就被大厂的一个 API 降维打击。技术是杠杆,但杠杆能撬动多少财富,取决于你把它支在什么样的坚实支点上。在九月的最后一天,我把支撑我们团队穿越技术焦虑的
在代码生成大模型能在数秒内写出一个 CRUD 微服务、甚至生成复杂算法实现的今天,经常有年轻工程师问我:“钟姐,现在连上层框架都在被 AI 封装,再去一行行读 Linux 内核的页表映射、锁竞争和调度器源码,到底还有没有意义?
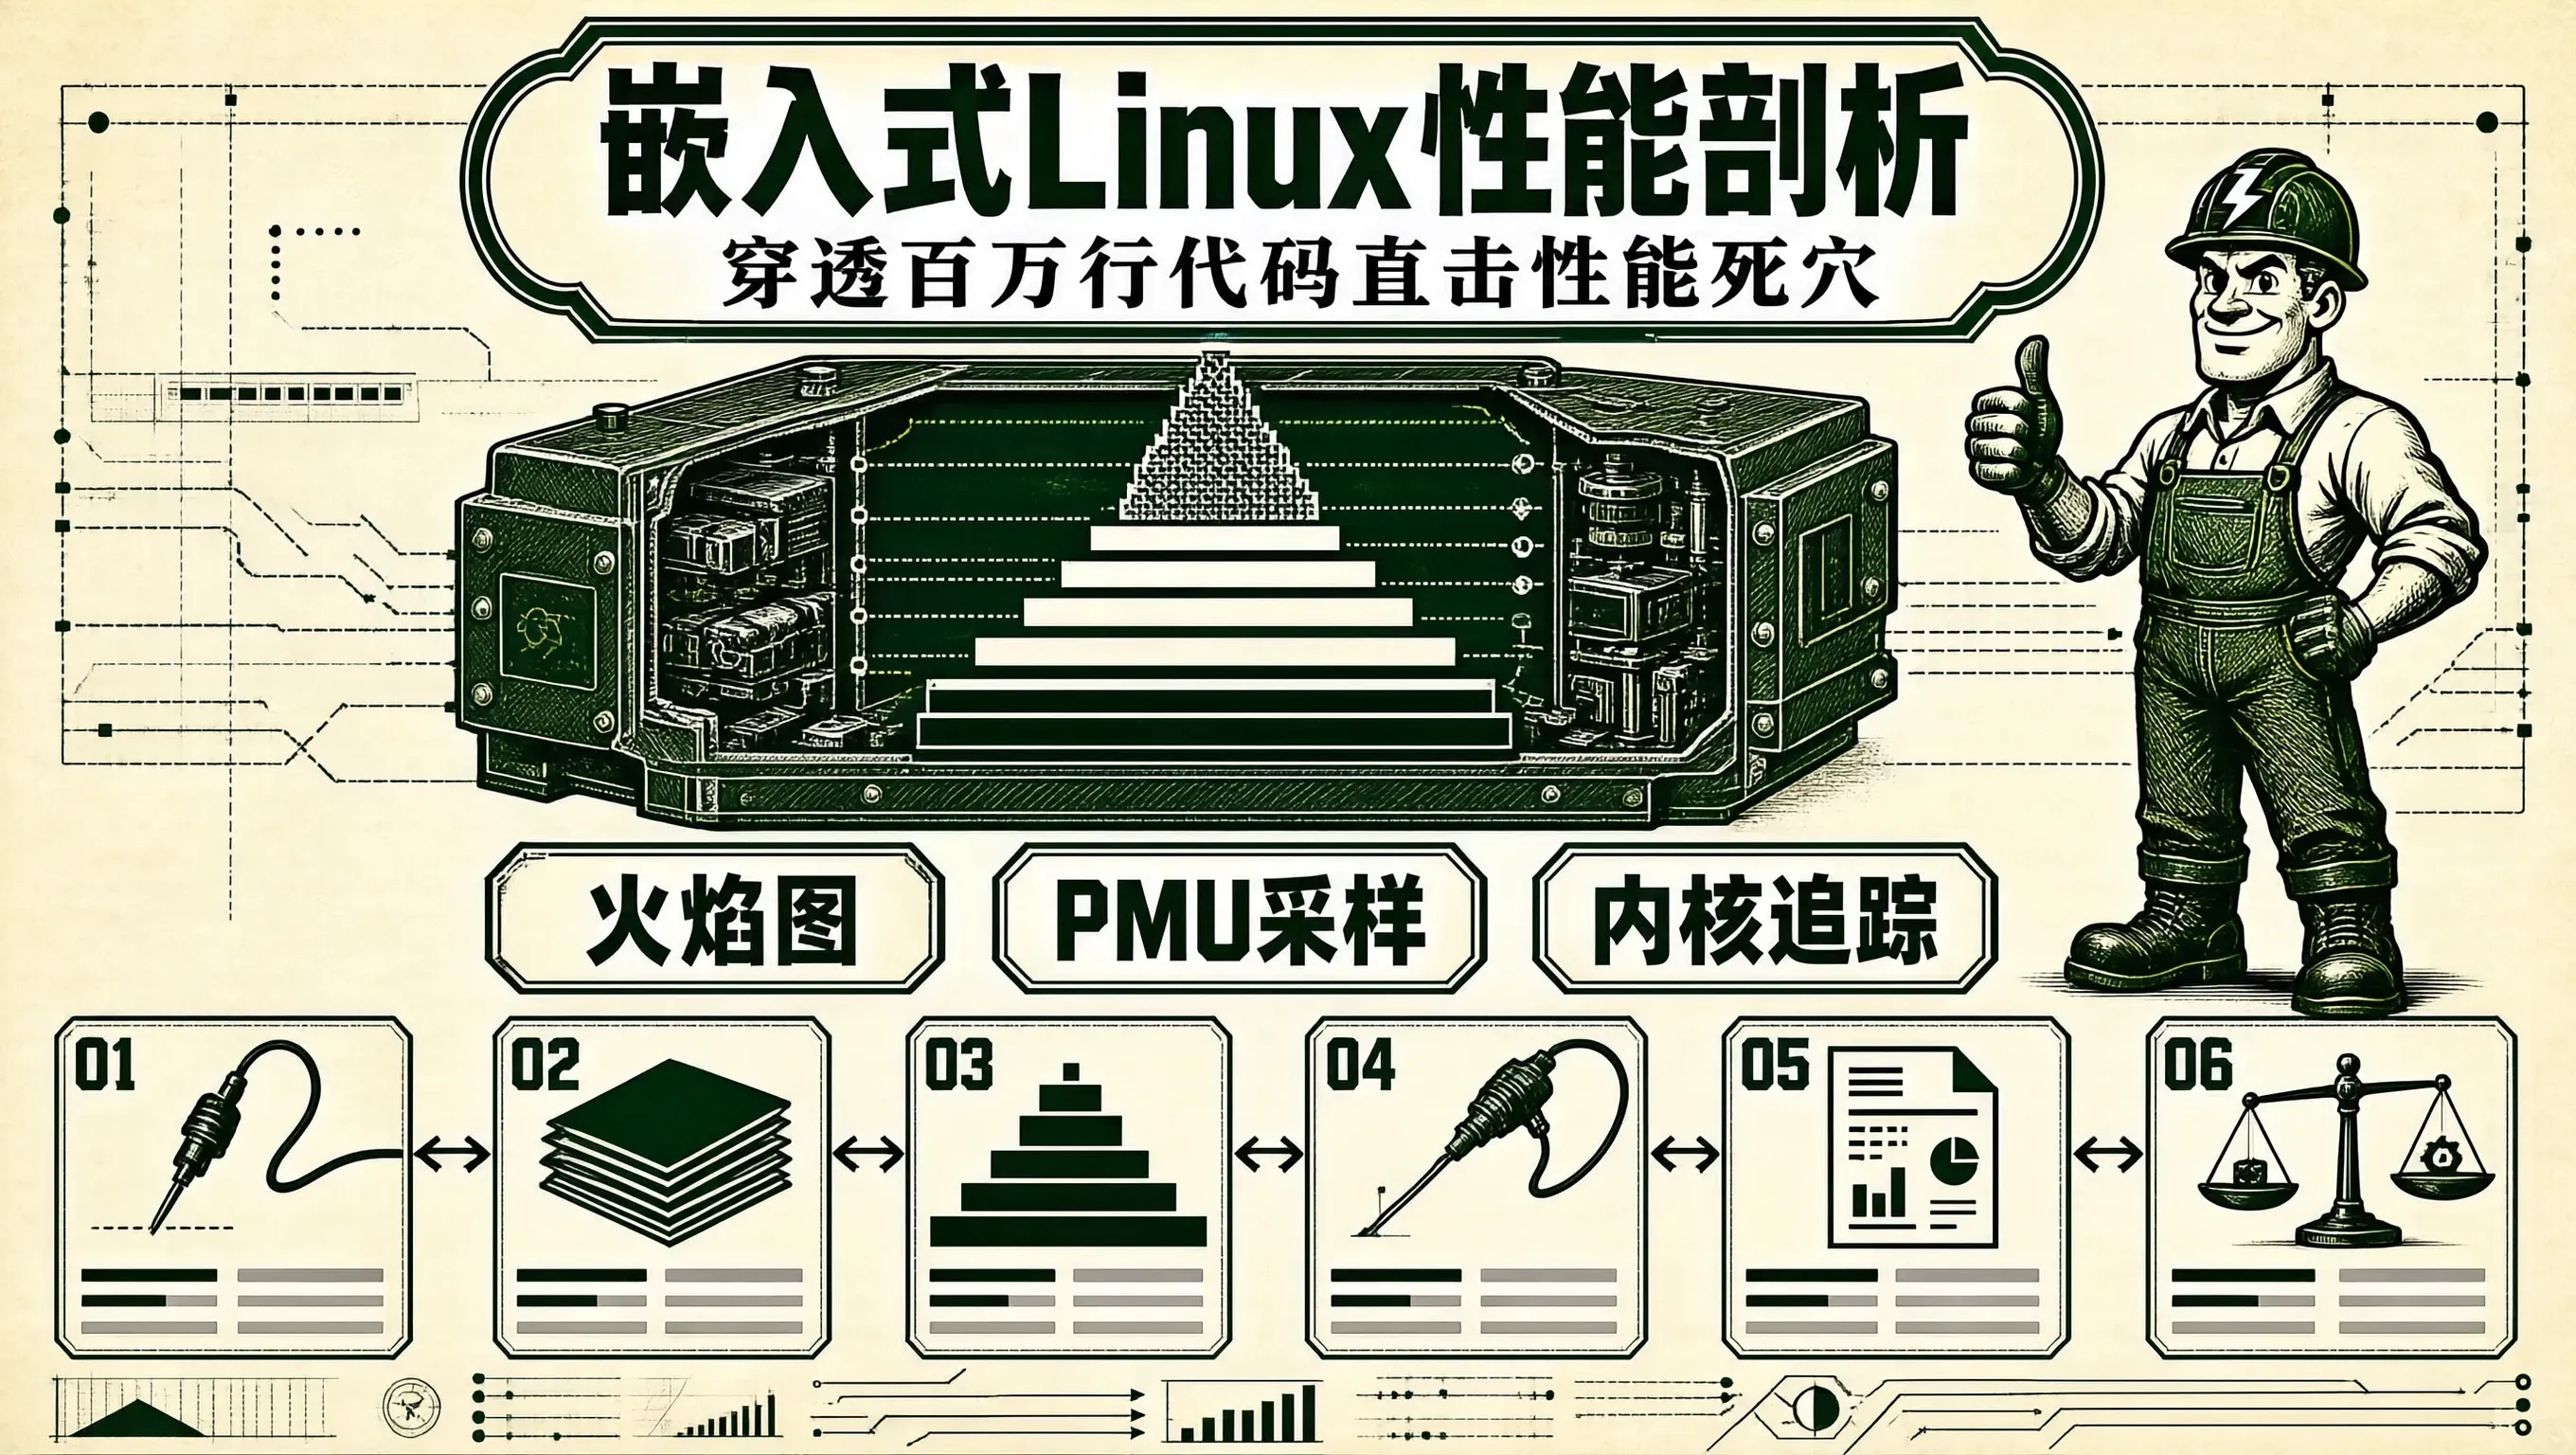
在嵌入式 Linux 边缘计算网关、多路高清视频分析设备以及工业机器人控制器研发与落地中,系统在满负荷运行时常常出现**“CPU 使用率莫名飙升到 100%”、“系统吞吐量不及预期”** 或者。perfftraceirqsoffpreemptoff深入掌握硬件 PMU 采样机制、编写自动化生成火焰图的脚本流水线、并精通利用ftrace抓获内核隐蔽长耗时调用的实战技能,是每一个高级 Linux 系统
WebRTC作为端到端实时通信协议,传统上依赖浏览器完整栈,但在物联网场景中需适配资源受限的嵌入式设备。其核心原理在于ICE/NAT穿透、DTLS加密握手与SRTP媒体加密三重机制协同,技术价值体现在超低延迟(<320ms)、极小内存占用(RAM<200KB)及端到端安全(符合HIPAA等合规要求)。典型应用场景包括智能门锁远程视频、工业摄像头直推、车载T-Box诊断回传等。本文聚焦WebRTC-
实时音视频技术在浏览器端的低延迟体验已成为标配,但如何让嵌入式设备同样具备WebRTC能力,一直是物联网方案中的难点。WebRTC凭借P2P打洞、DTLS加密和SRTP传输等机制,能够实现数百毫秒级的端到端延迟,然而官方libwebrtc库体积庞大、资源占用高,难以直接部署在内存有限的硬件上。通过现代C++重新组织WebRTC能力,在保留协议兼容性的前提下进行模块裁剪,并适配硬件编解码单元,可以将
WebRTC是一种支持浏览器与设备间端到端加密、低延迟音视频通信的开放协议,其核心原理基于SDP协商、ICE网络穿透、DTLS密钥交换与SRTP媒体加密。在物联网(IoT)场景下,传统RTSP+WebSocket方案延迟高、依赖中转服务器且运维复杂,而轻量级嵌入式WebRTC通过精简协议栈、裁剪非必要特性(如仅支持host candidate、DTLS 1.2、H.264 Baseline、Opu
WebRTC作为浏览器实时通信的事实标准,其基于UDP的传输架构天然适应NAT穿透和弱网环境。但标准libwebrtc库在嵌入式设备上存在内存占用高、交叉编译复杂、功能冗余等问题。通过裁剪核心链路,保留ICE、DTLS、SRTP等必要协议,同时采用现代C++重新实现,可以有效降低资源开销。这一思路在物联网智能硬件领域尤为重要,例如可视门铃、安防摄像头等场景,需要在ARM处理器上实现低延迟音视频传输
WebRTC作为实时音视频通信的核心协议,其端到端加密、NAT穿透与低延迟特性正成为IoT边缘设备的关键能力。然而传统libwebrtc因内存不可控、构建不可裁剪、实时性不足等问题,难以适配RAM<256MB、Flash<512MB的嵌入式平台。现代C++通过RAII、constexpr、零拷贝span和协程等特性,为资源受限环境提供了确定性内存管理与编译期优化可能。WebRTC-IOT正是这一理
WebRTC作为浏览器实时通信的标准协议栈,正被越来越多地应用于物联网场景。其底层由RTP/SRTP、SCTP、ICE/STUN/TURN和DTLS等协议构成,天然支持音视频传输、P2P数据通道和NAT穿透,可为智能摄像头、AGV机器人、边缘计算网关等设备提供低延迟的双向实时交互能力。然而,标准libwebrtc因依赖重、API面向浏览器、平台绑定深等问题难以直接嵌入资源受限设备。本文从协议原理出
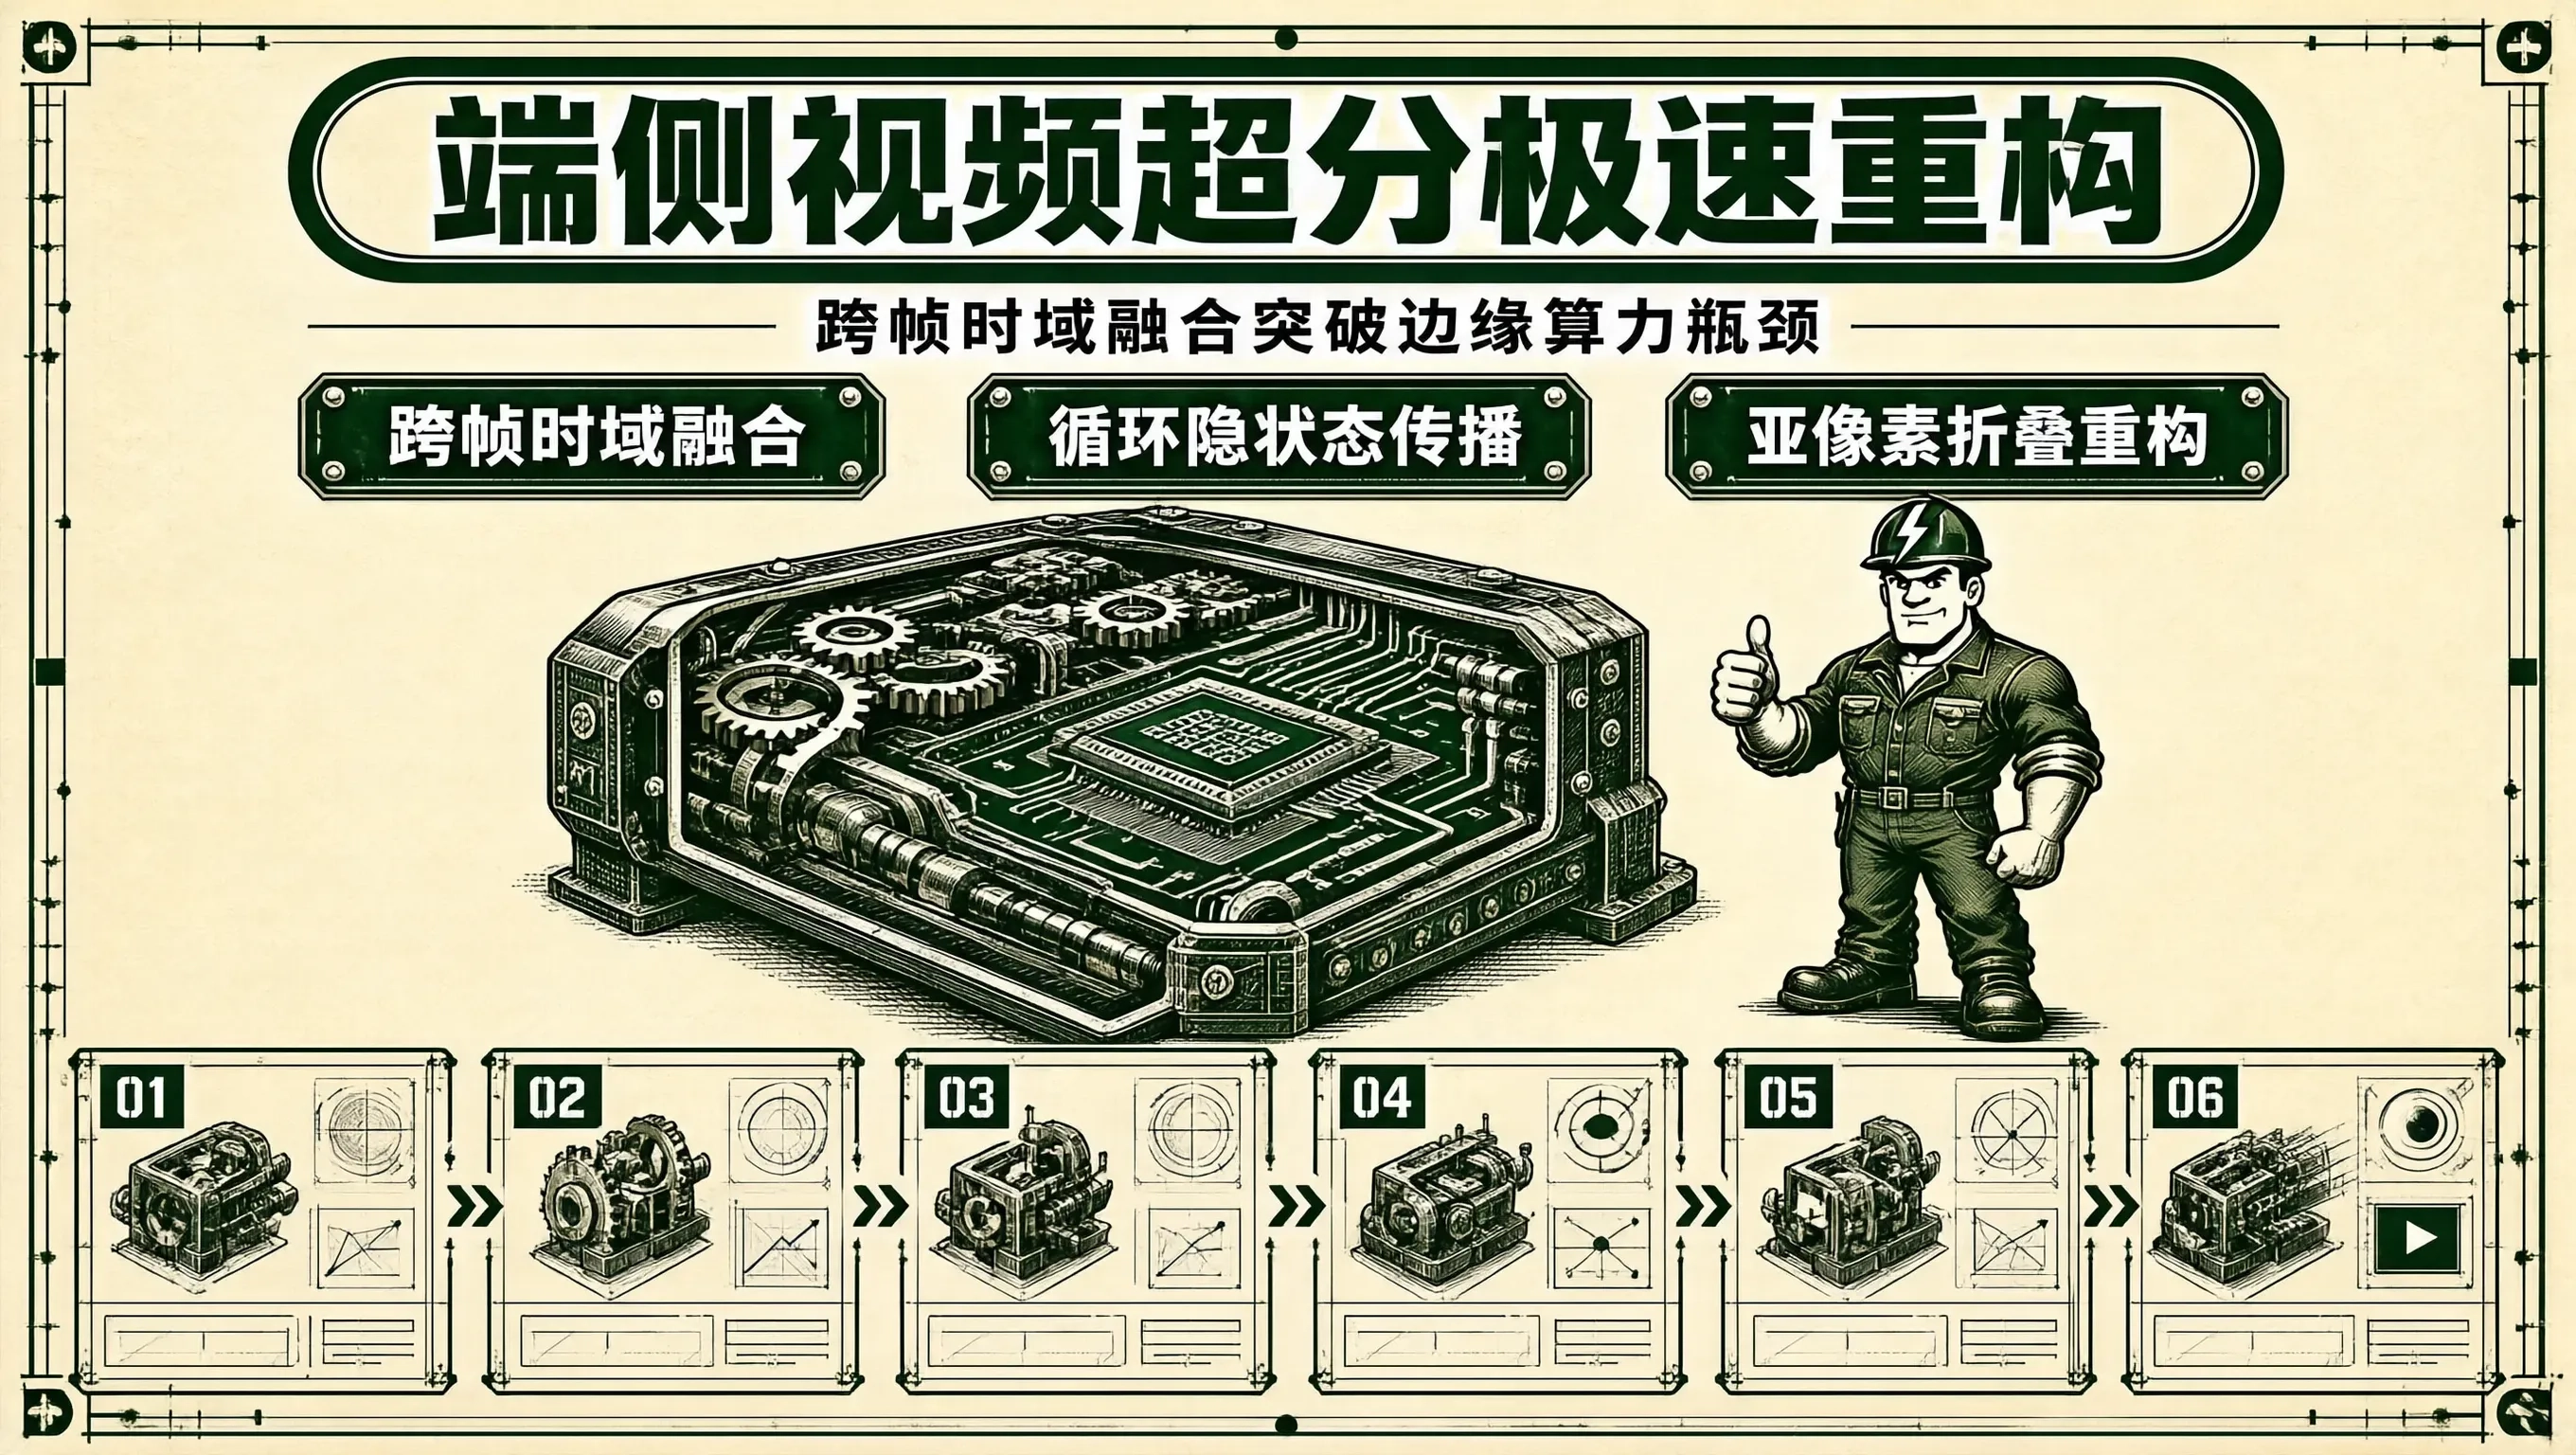
在安防监控远距离车牌识别、无人机航拍图传放大、工业内窥镜高保真成像以及车载流媒体后视镜系统中,前端摄像头采集的原始视频流往往受限于传输带宽与传感器成本,分辨率仅有标清(如 $480\text{P} \ / \ 720\text{P}$)。为了在显示端呈现纤毫毕现的 $1080\text{P}$ 甚至 $4\text{K}$ 细节,正在全面取代传统的双三次插值(Bicubic Interpolati
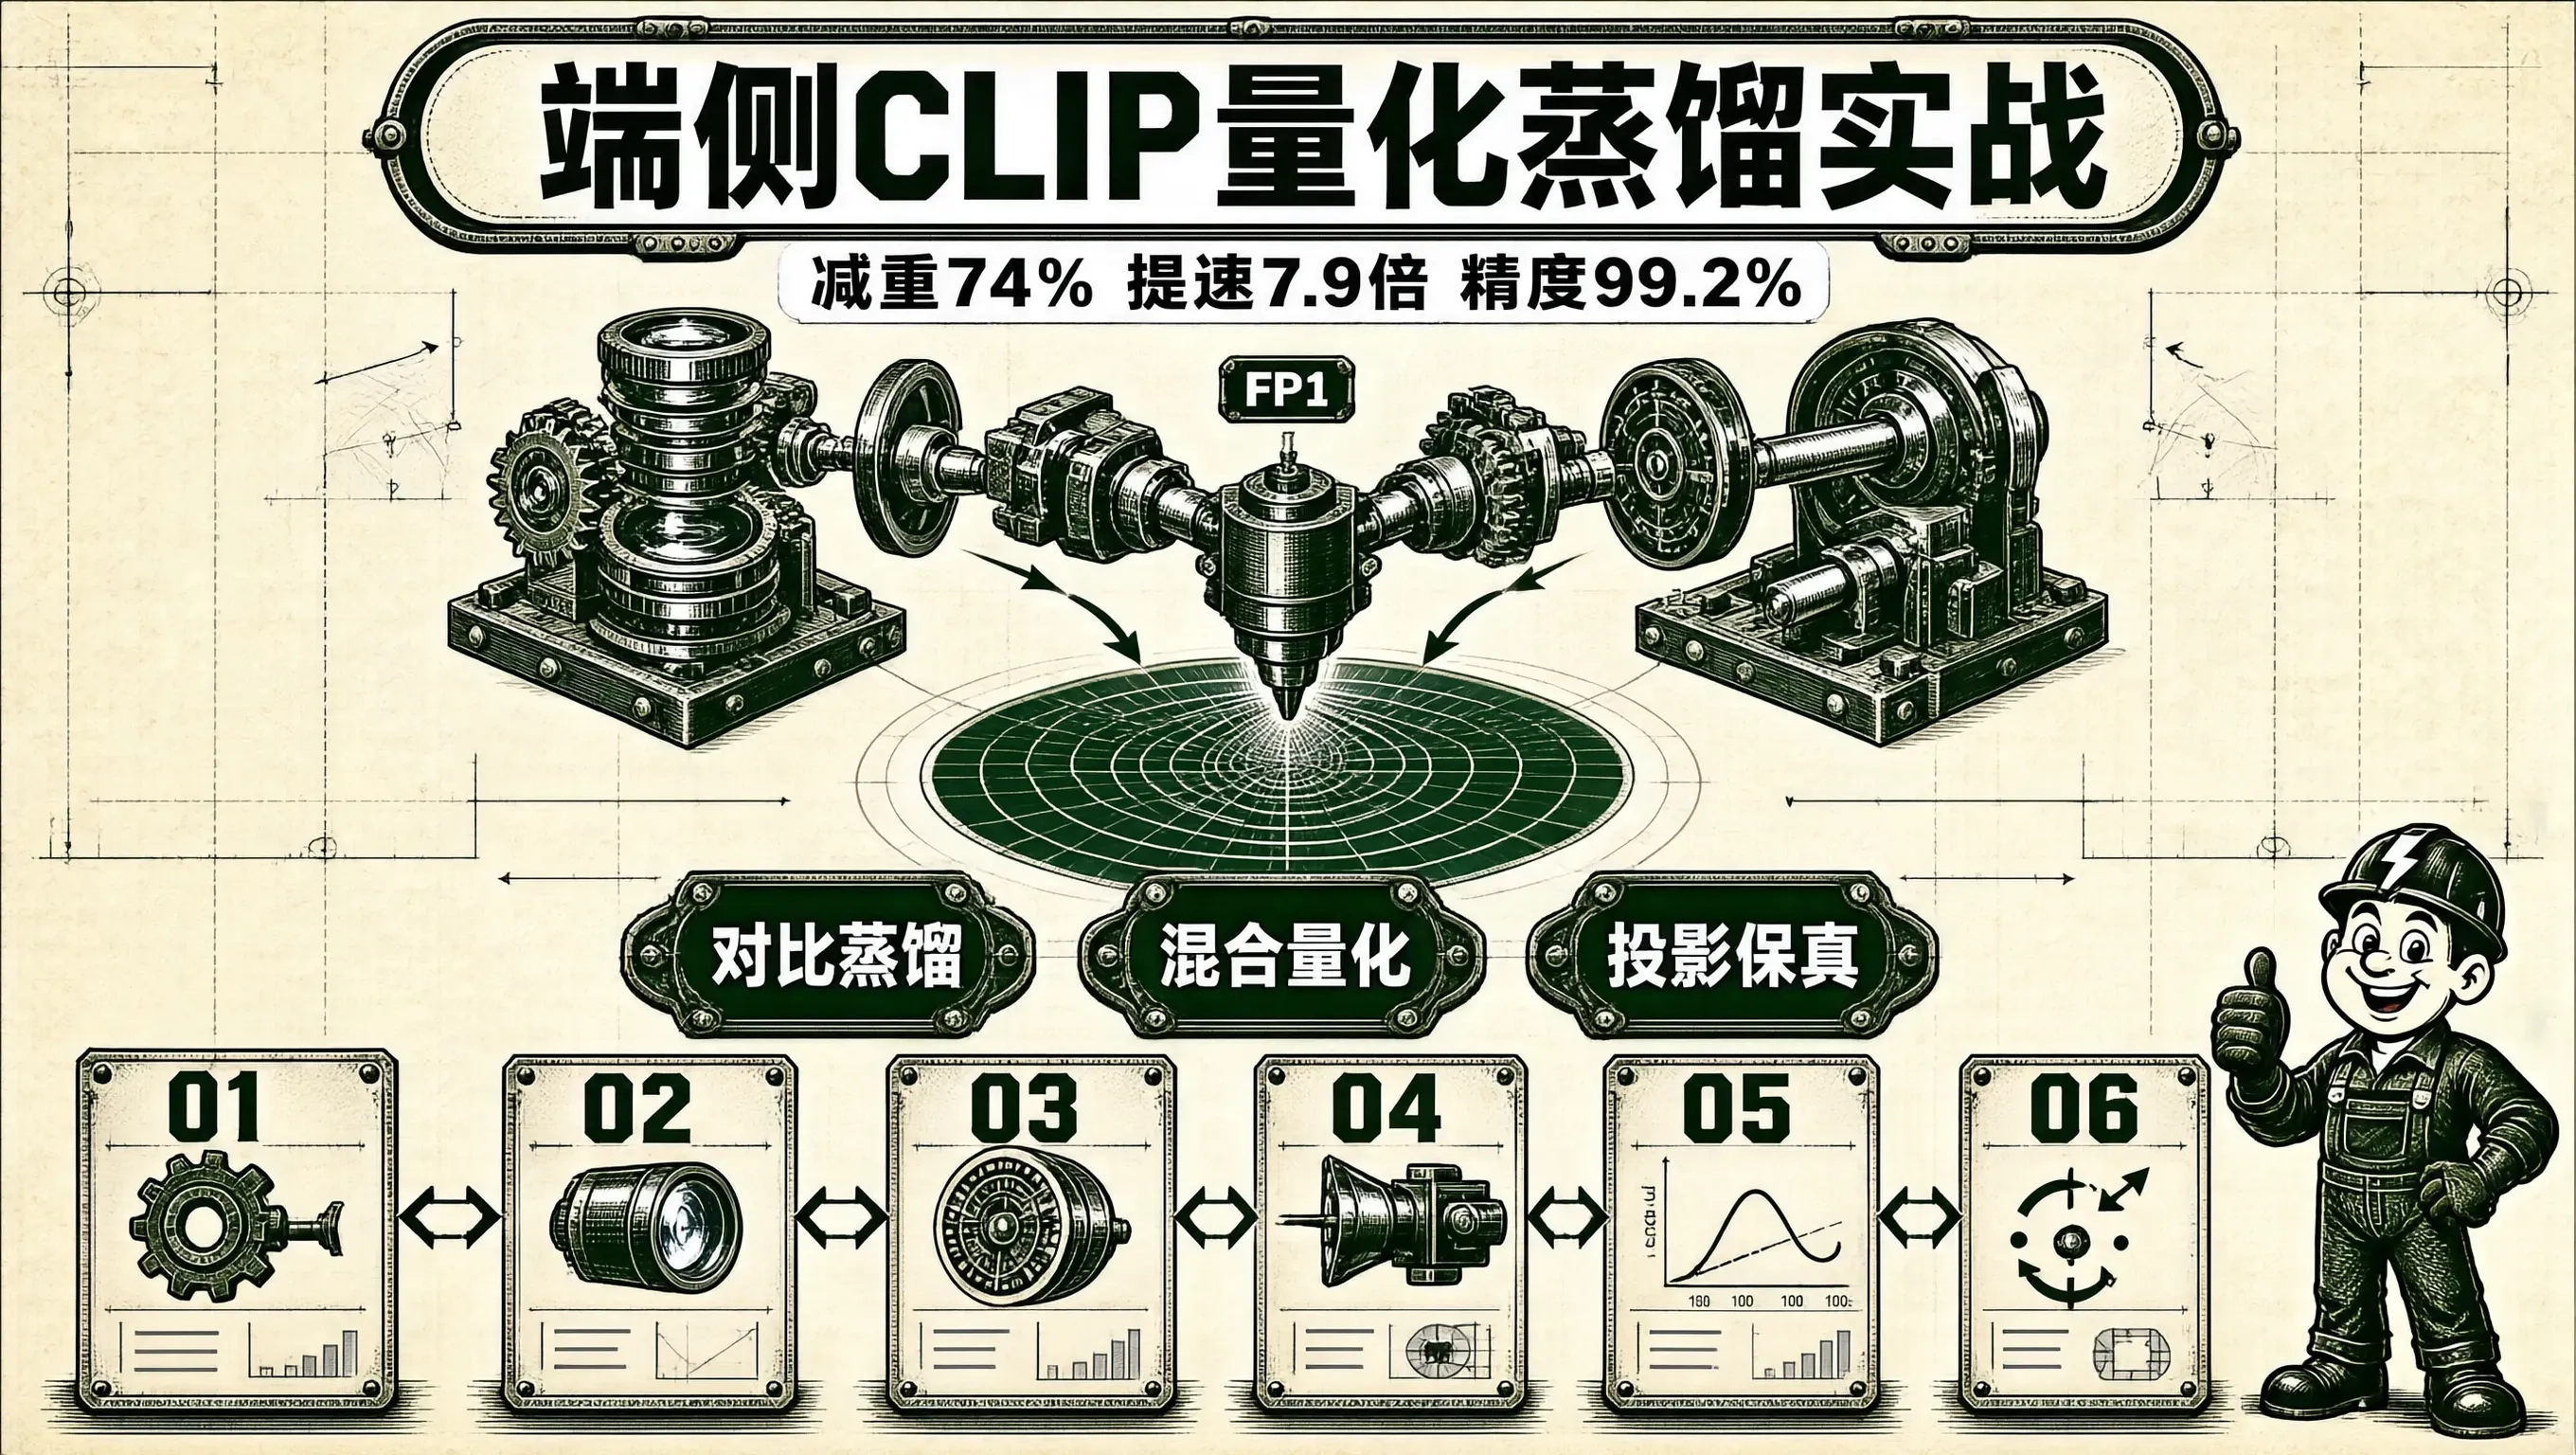
在边缘端离线以图搜图、相册语义搜索、工业缺陷样本智能检索以及多模态具身智能目标检索系统中,由 OpenAI 提出的模型凭借其能够将与统一映射到同一个高维对齐几何语义空间(Joint Multimodal Embedding Space)的强大能力,成为了零样本(Zero-Shot)图文检索事实上的工业基准底座。一个标准的生产级 CLIP 模型(如 OpenAIViT-B/32或ViT-L/14两者
做嵌入式和 Linux 内核开发的前几年,我总觉得分布式系统是另一套完全不同的技术世界:CAP 定理、Raft 共识、微服务网关、分布式缓存。直到后来带团队做分布式后端架构,又转做科技产品,我才猛然意识到:计算机科学发展了半个世纪,真正底层解决“资源分配、并发协作与通信损耗”的核心模型几乎从未改变。现代分布式系统的几乎每一个经典设计模式,都能在 Linux 内核与单机操作系统中找到 1:1 的底层
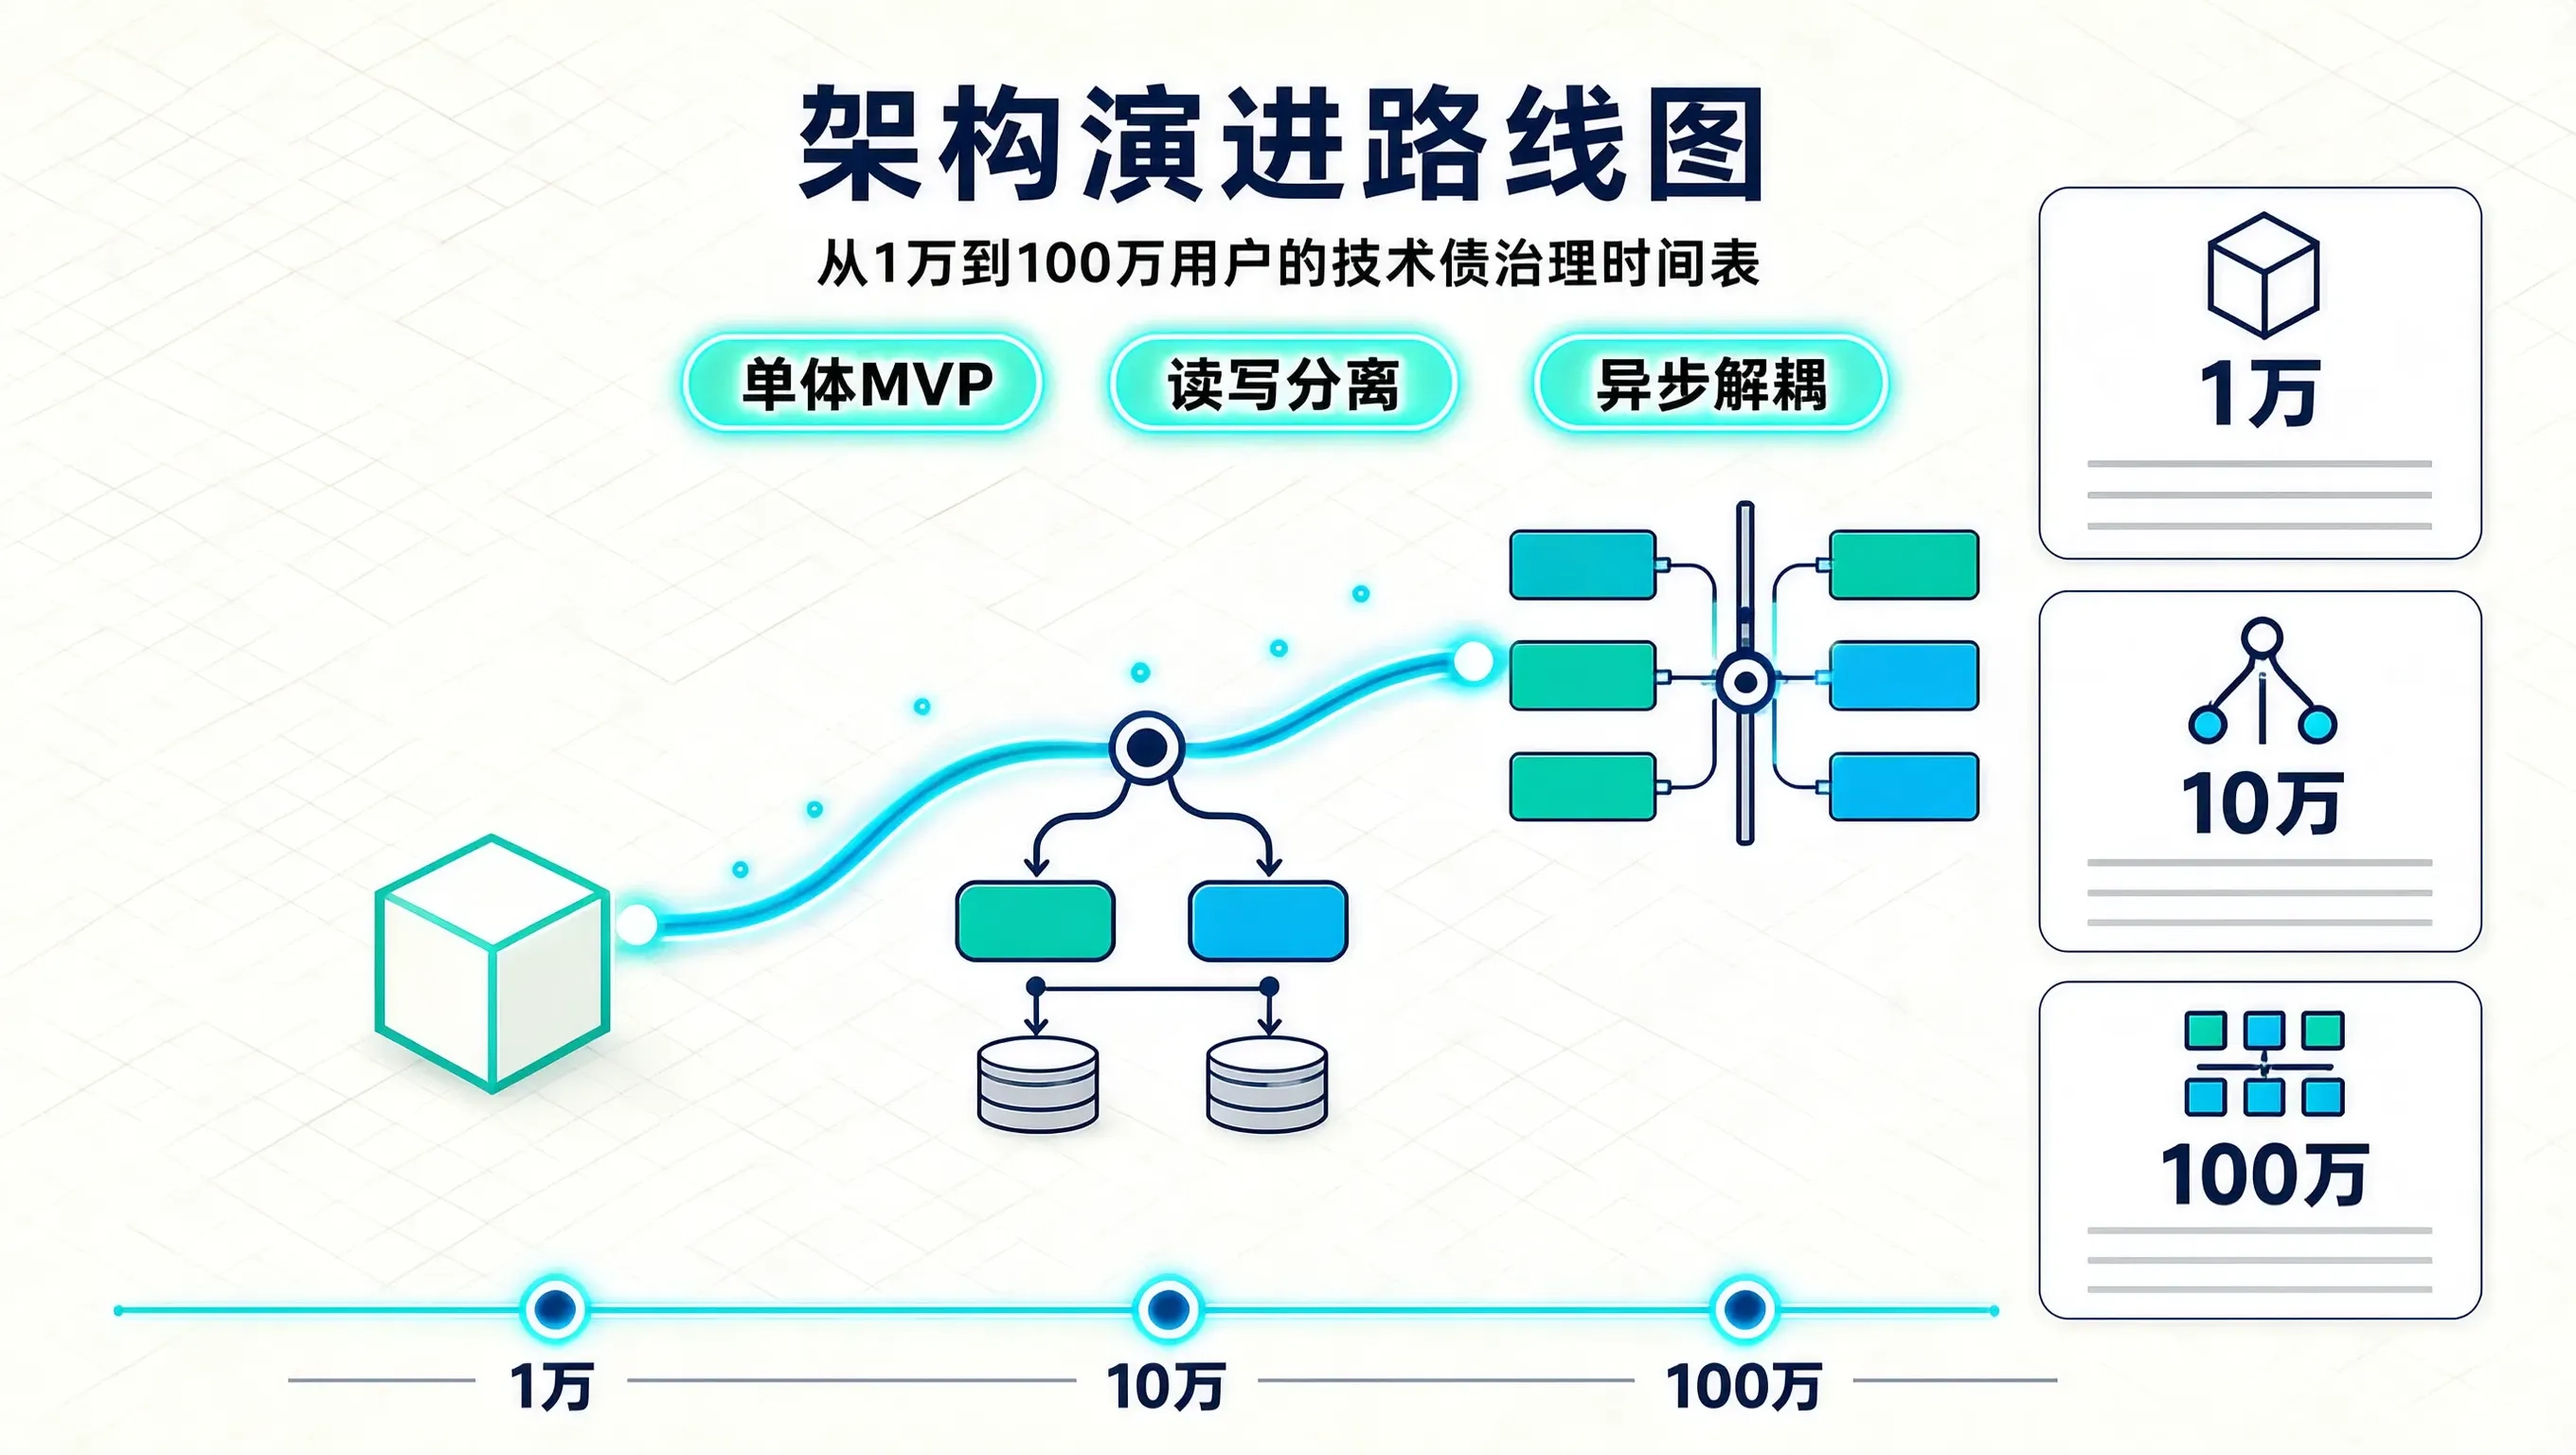
做技术创业最忌讳两件事:一是一上来就照着大厂百万 QPS 的架构做过度设计,把公司活活拖死在上线前;二是完全不留演进空间,任由代码腐化,结果在用户量爆发时系统瞬间崩盘。从操作系统开发者转做科技产品并创办公司,我经历过系统从日活几百人到数十万用户的完整生命周期。技术架构不是一蹴而就的艺术品,而是一份。在不同的用户量级,团队必须对技术债务有清醒的容忍线与清偿节奏。今天我把团队从 1 万用户跑通到 10
2026年,TI推出集成TinyEngine NPU的MSPM0G5187与AM13Ex MCU,实现推理延迟降低90倍、能耗下降120倍,推动NPU从差异化功能转向MCU标配。依托CCStudio Edge AI Studio提供的60余种模型与生成式AI辅助开发,工具链显著降低部署门槛。硬件成本优化、能效提升及开发效率增强,重塑边缘AI经济模型。嵌入式工程师需掌握NPU编程、工具链应用与量化优
2026年,Physical AI从概念走向量产。兆易创新与地瓜机器人构建“大脑+小脑”分离架构,实现微米级精度控制;华睿智普探索单芯片融合路径。Nota通过NPU优化将VLA模型推理延迟从505毫秒降至310毫秒,显著提升实时性。功能安全成为硬门槛,ISO/TS 15066与SIL 3认证要求嵌入式工程师掌握电机控制、实时通信、AI部署与安全设计等跨领域技能。Physical AI的竞争本质,已
嵌入式开源生态正从技术选型转向战略博弈。以Linux、Apache、RISC-V基金会为代表的治理模式,决定着生态控制权。中国力量崛起,OpenHarmony、RT-Thread与玄铁等项目推动本土生态发展。工程师需理解治理机制、参与社区贡献、关注合规与本土机遇,把握开源背后的长期战略价值。
维度操作系统架构师思维科技创业者思维首要目标系统的稳定性、性能极限与代码整洁商业模式的验证、用户留存与现金流健康面对复杂性增加抽象层、状态机解耦、消除一切副作用快速推出 MVP 验证核心假设,拥抱环境动态变化对待错误零容忍(Kernel Panic 级阻断)区分高危错误与低成本试错,在容错中加速学习资源视角CPU 时钟周期、内存带宽、I/O 吞吐团队心流带宽、获客成本(CAC)、客户生命周期价值(
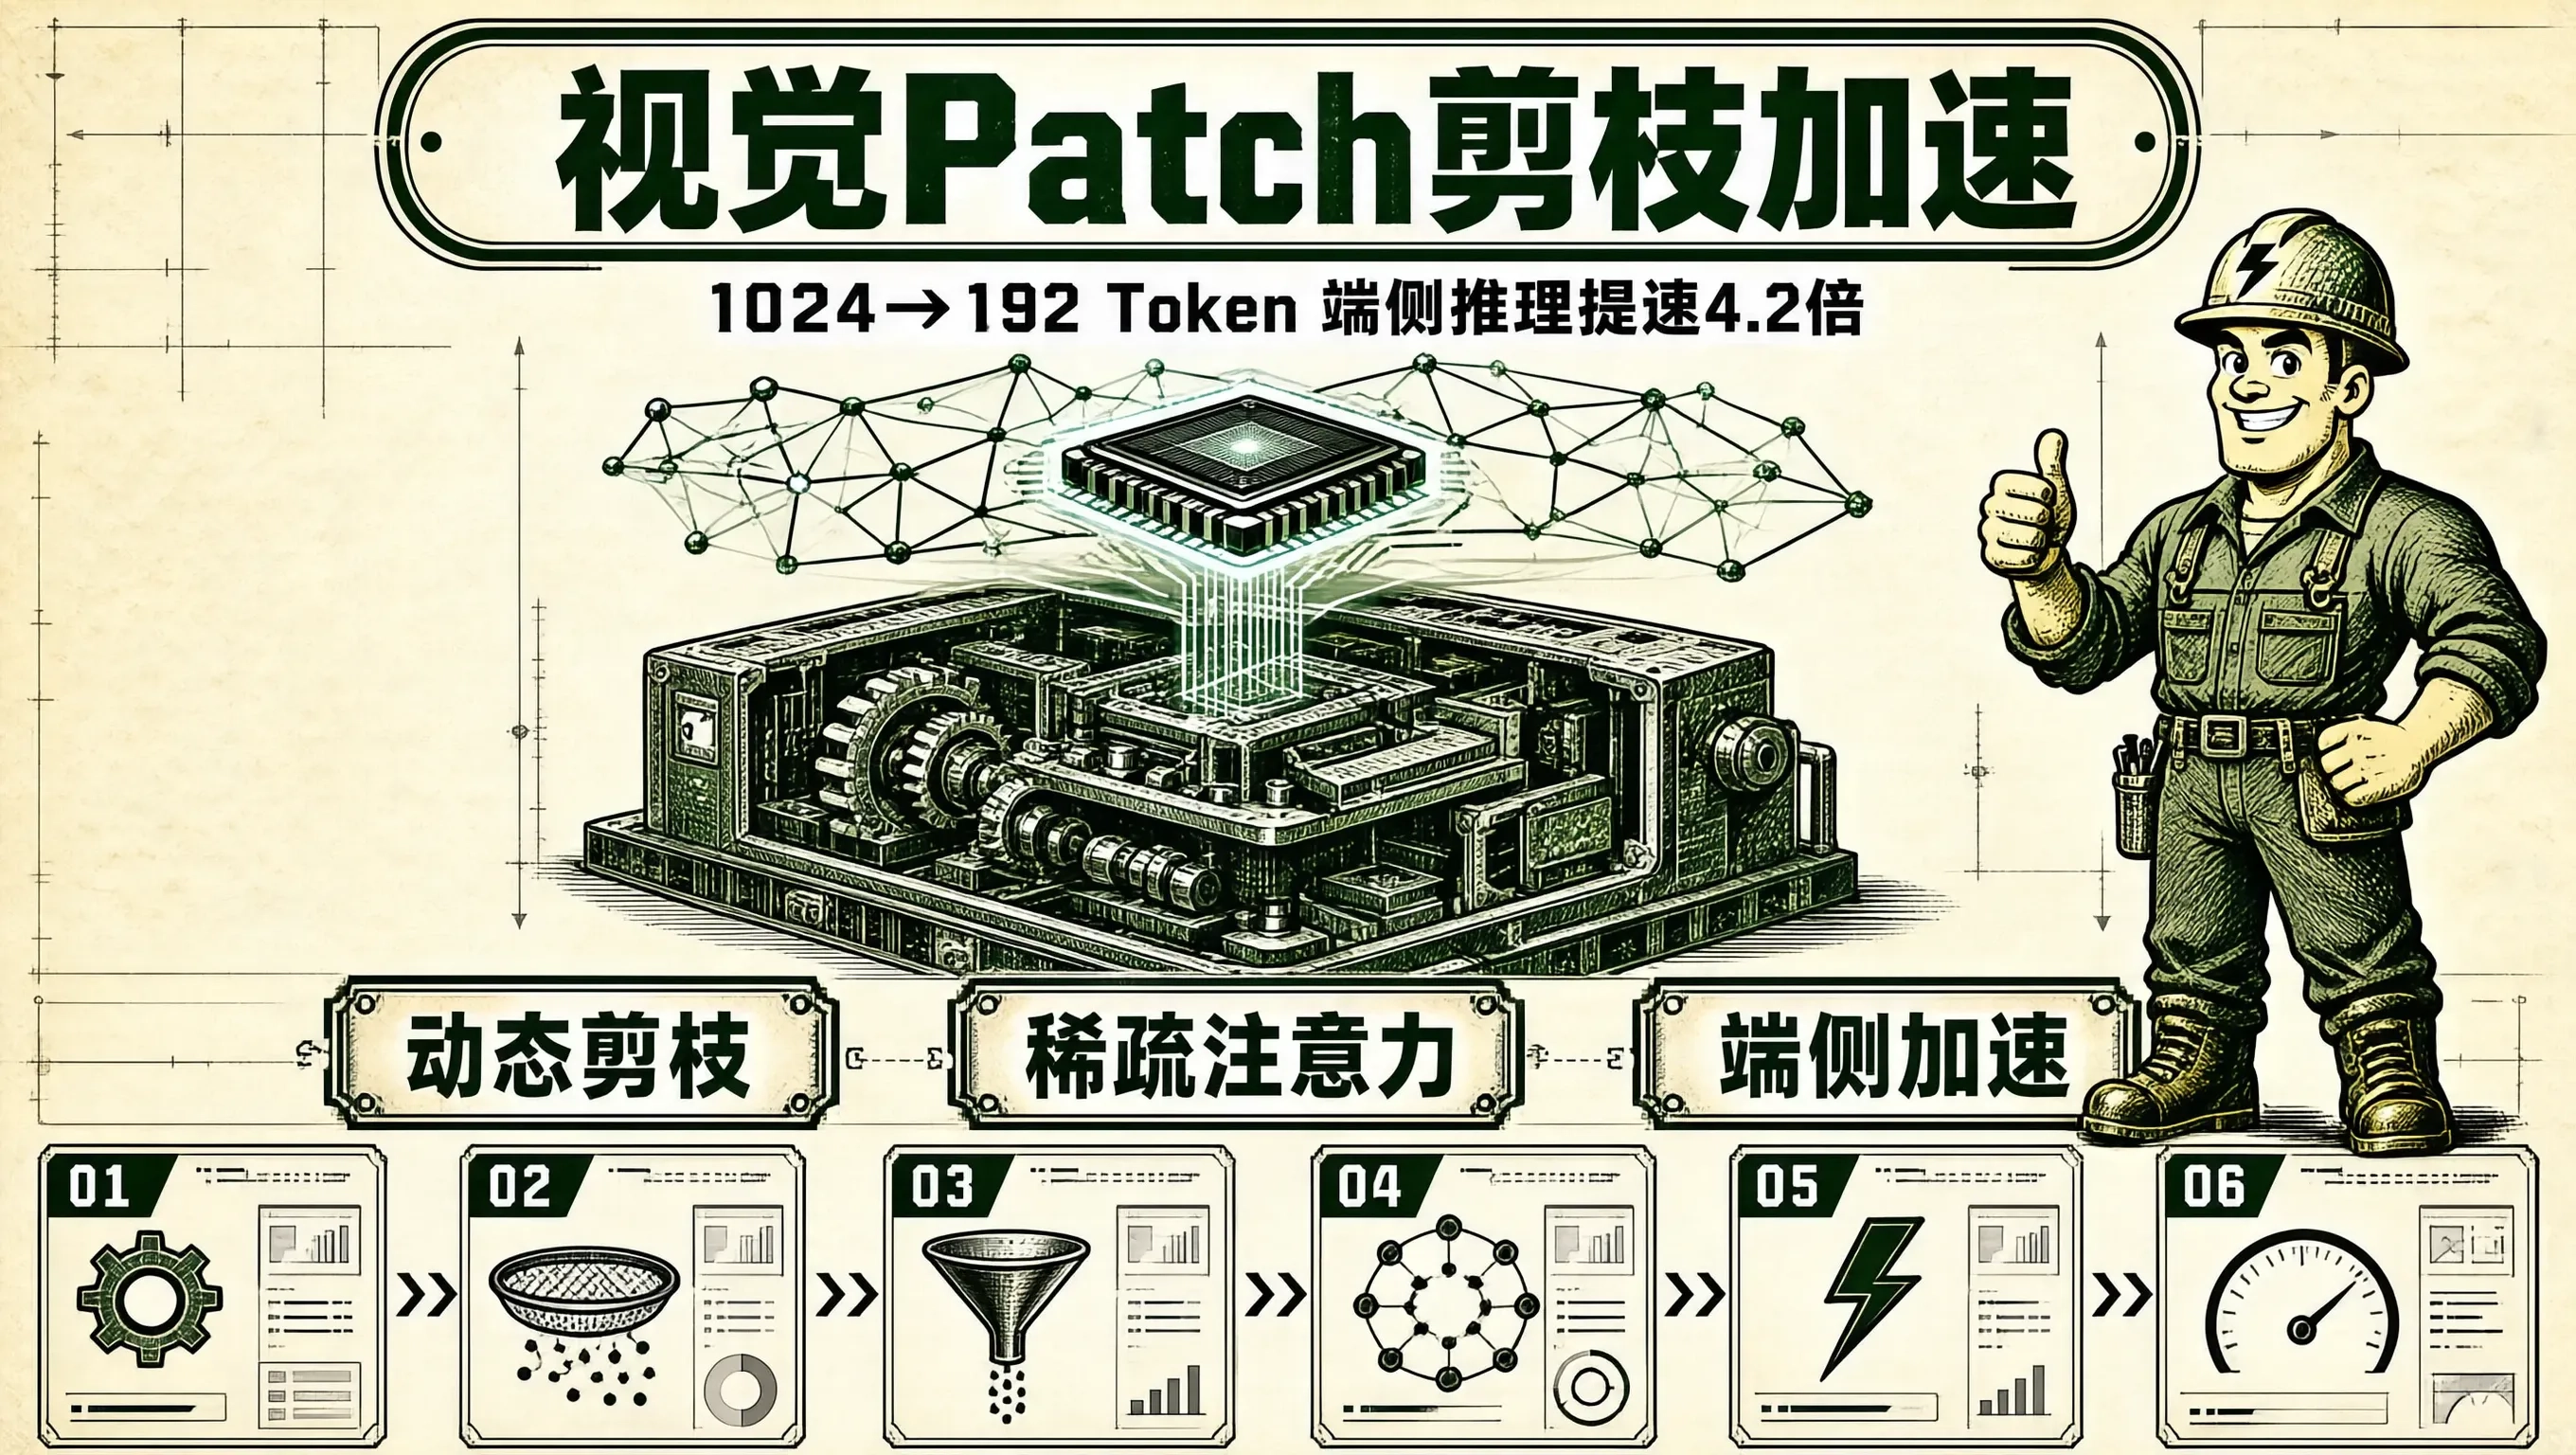
在以智能机器人巡检、工业视觉问答(VQA)以及车载多模态助手为代表的端侧多模态场景中,正在迅速取代传统的单模态视觉分类检测模型。然而,在计算复杂度随序列长度 $N$ 呈二次方增长($\mathcal{O}(N^2)$)的注意力机制面前:这——如果让大模型对全量 1024 个 Token 进行无差别的全注意力稠密计算(Dense Full Attention),不仅会吃掉端侧数十兆宝贵的显存,还会导
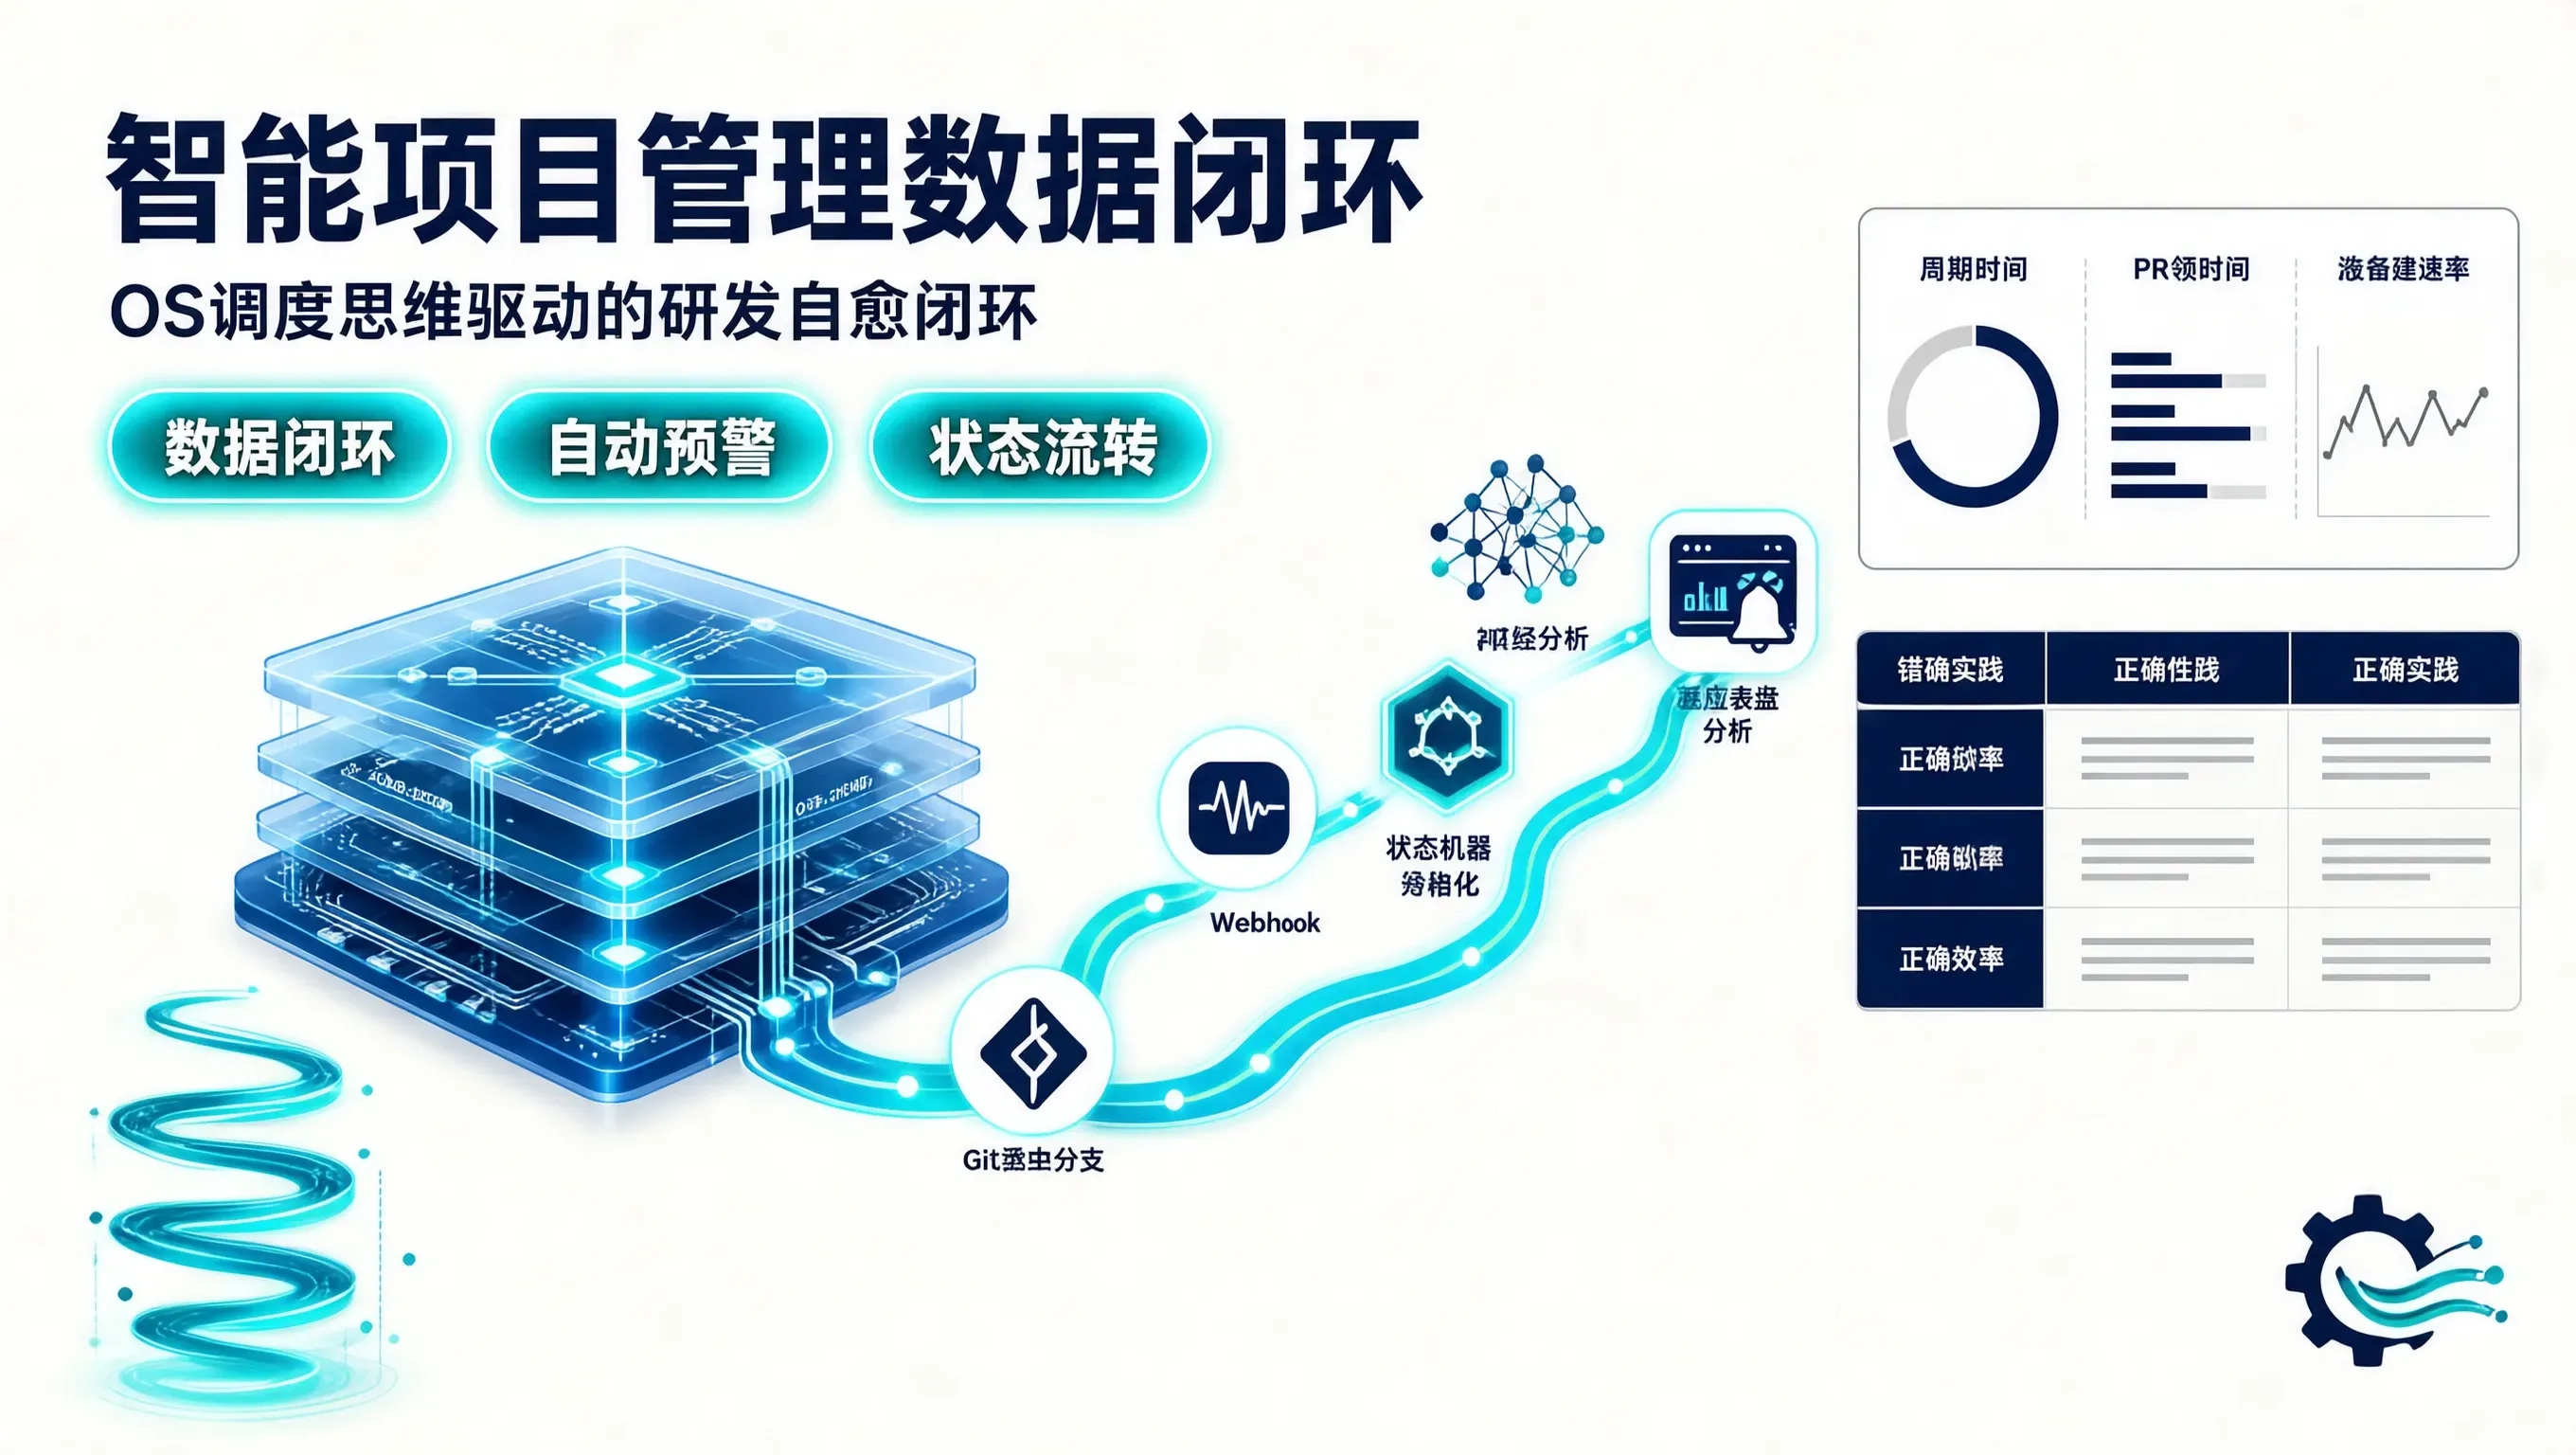
在做 Linux 底层内核与驱动开发时,操作系统调度器(Scheduler)从来不需要去“催促”某一个进程,它依靠的是清晰的就绪队列、时间片配额、优先级反转检测与严格的状态机流转。过去一年,我们在团队内部逐步落地了这套“智能项目管理体系(IPM v1)”,彻底消灭了被动催进度的低效摩擦。
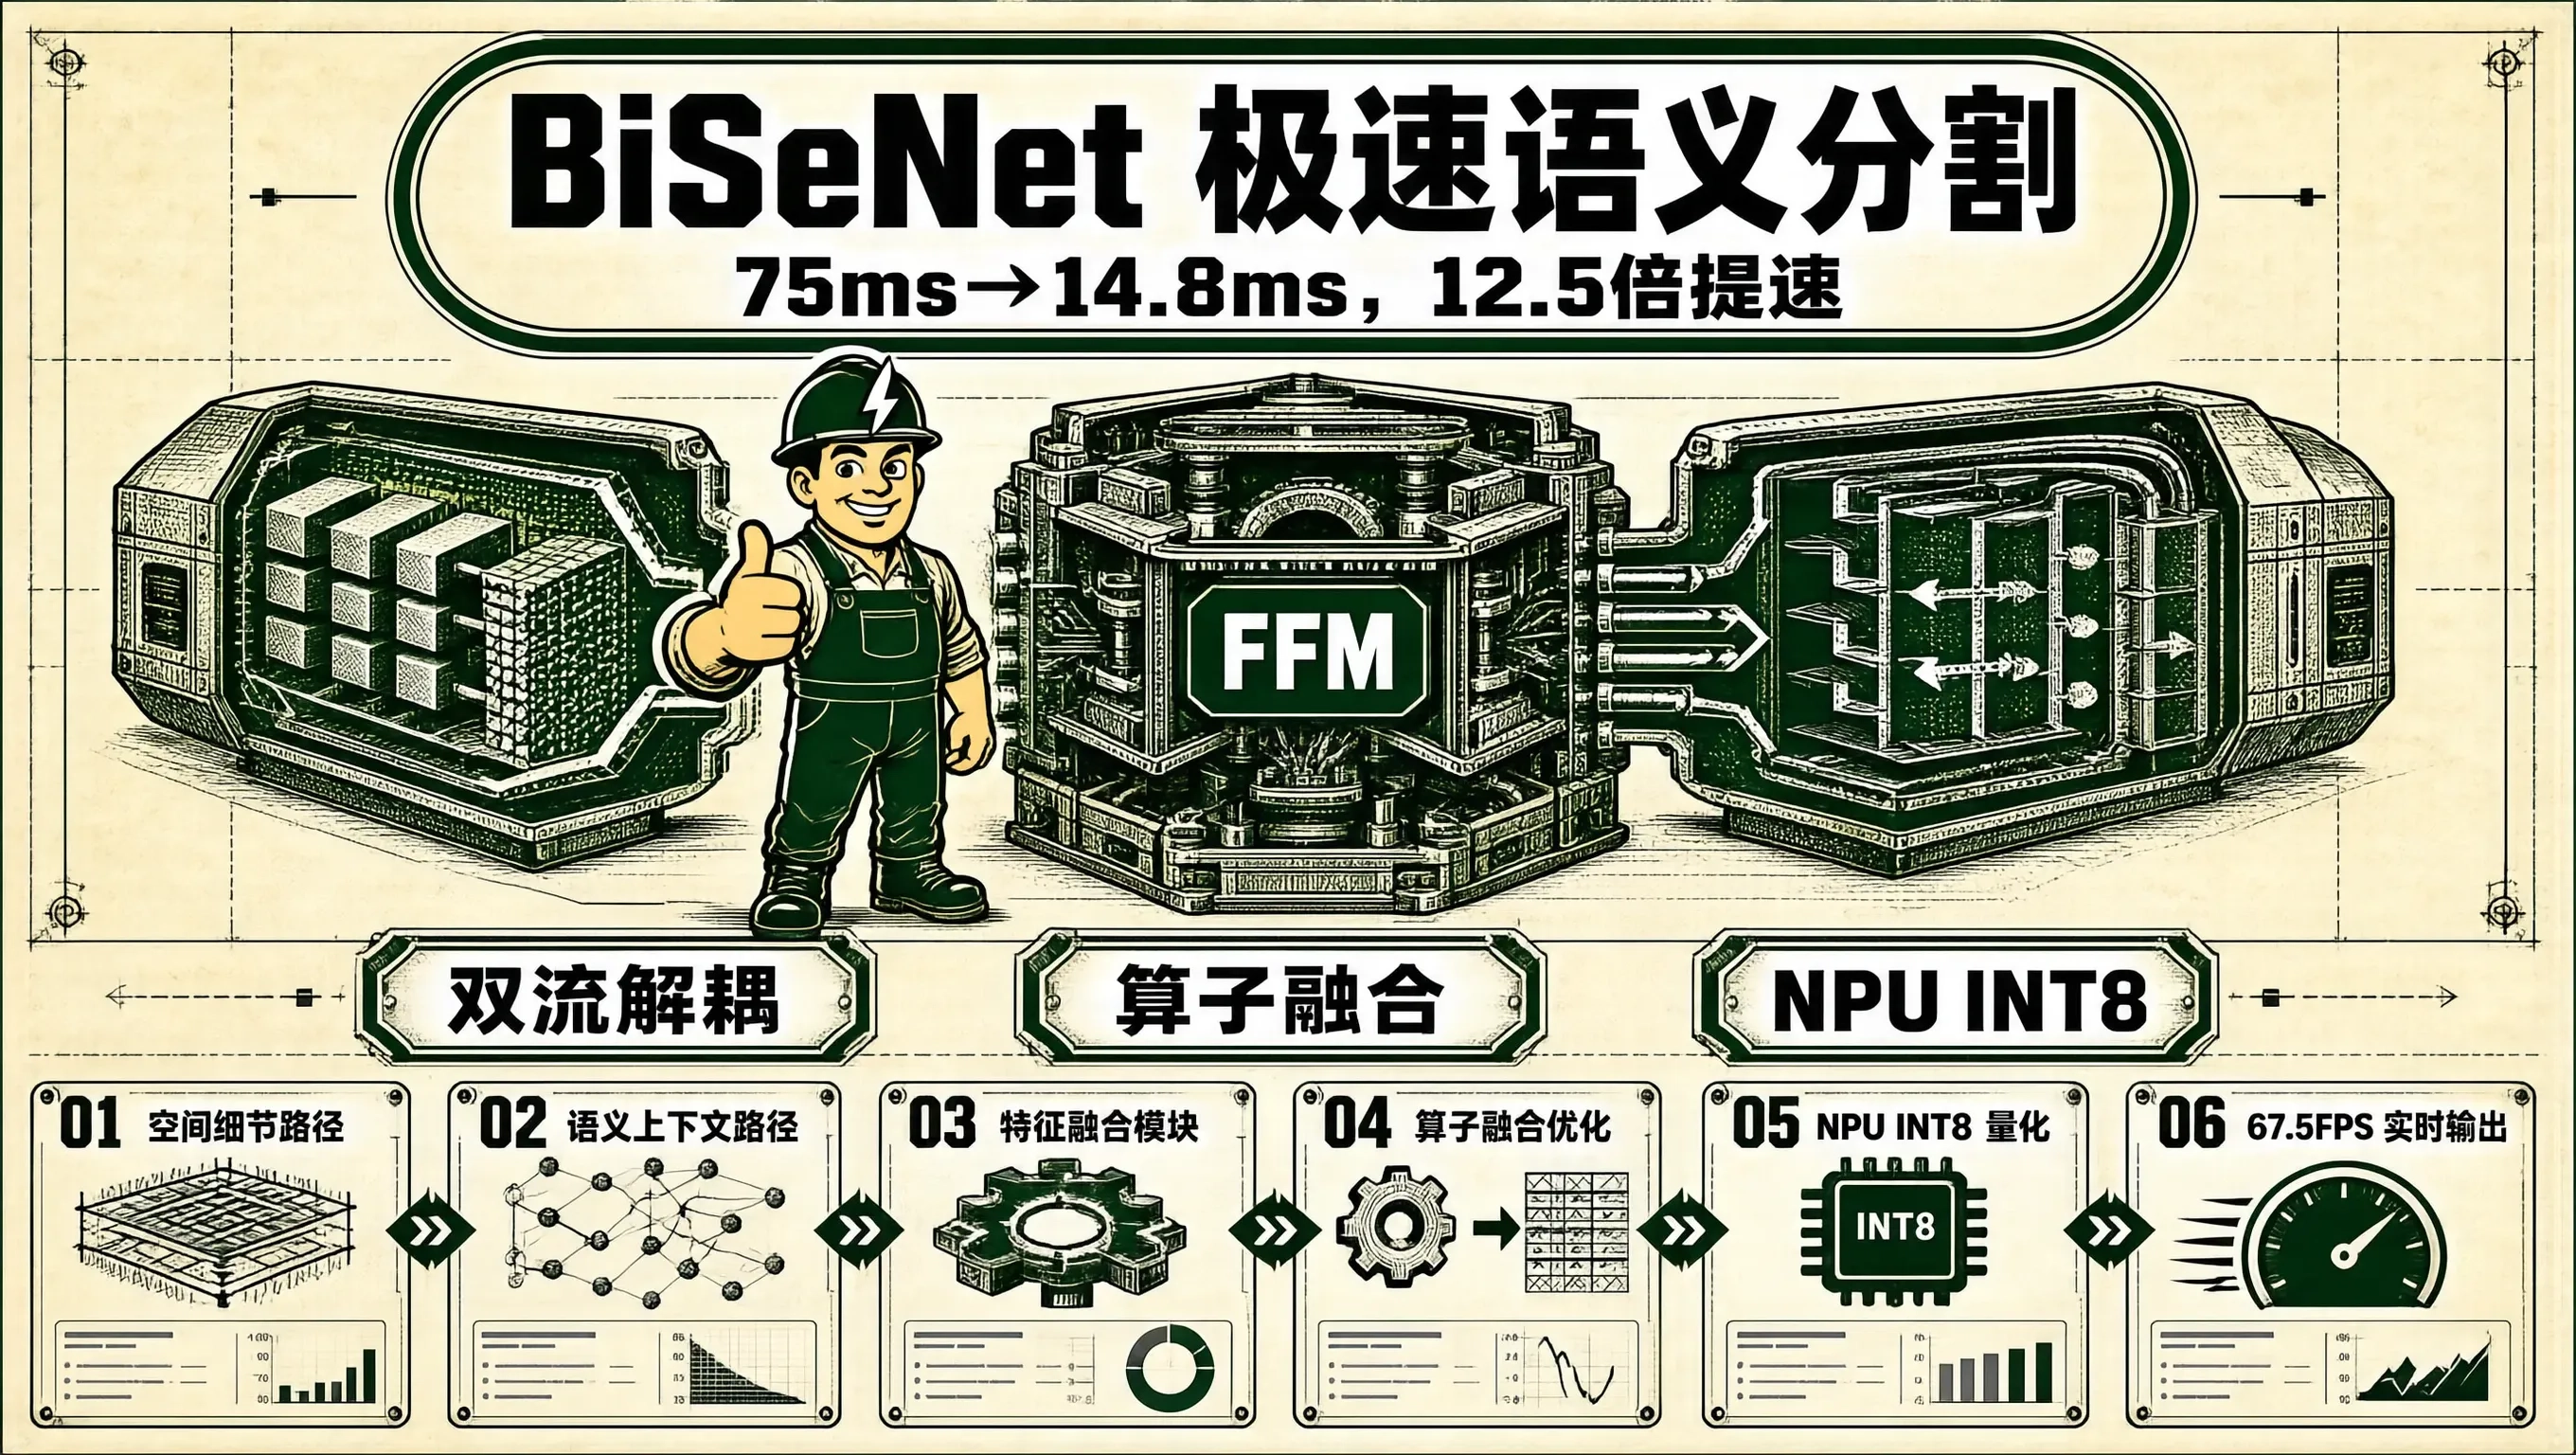
在自动驾驶低速巡逻车(车道线与可通行区域分割)、工业无人叉车(货架与行人障碍物识别)以及无人机低空避障系统中,是让机器人看清周围真实物理空间每一寸土地几何属性的“高精地图级感知之眼”。传统的重型分割网络(如 DeepLabV3+、PSPNet)为了获取宏大的感受野,采用了极其庞大的空洞空间金字塔池化(ASPP)与深层 ResNet-101 骨干,在嵌入式 GPU/NPU 上单帧耗时高达,完全无法胜
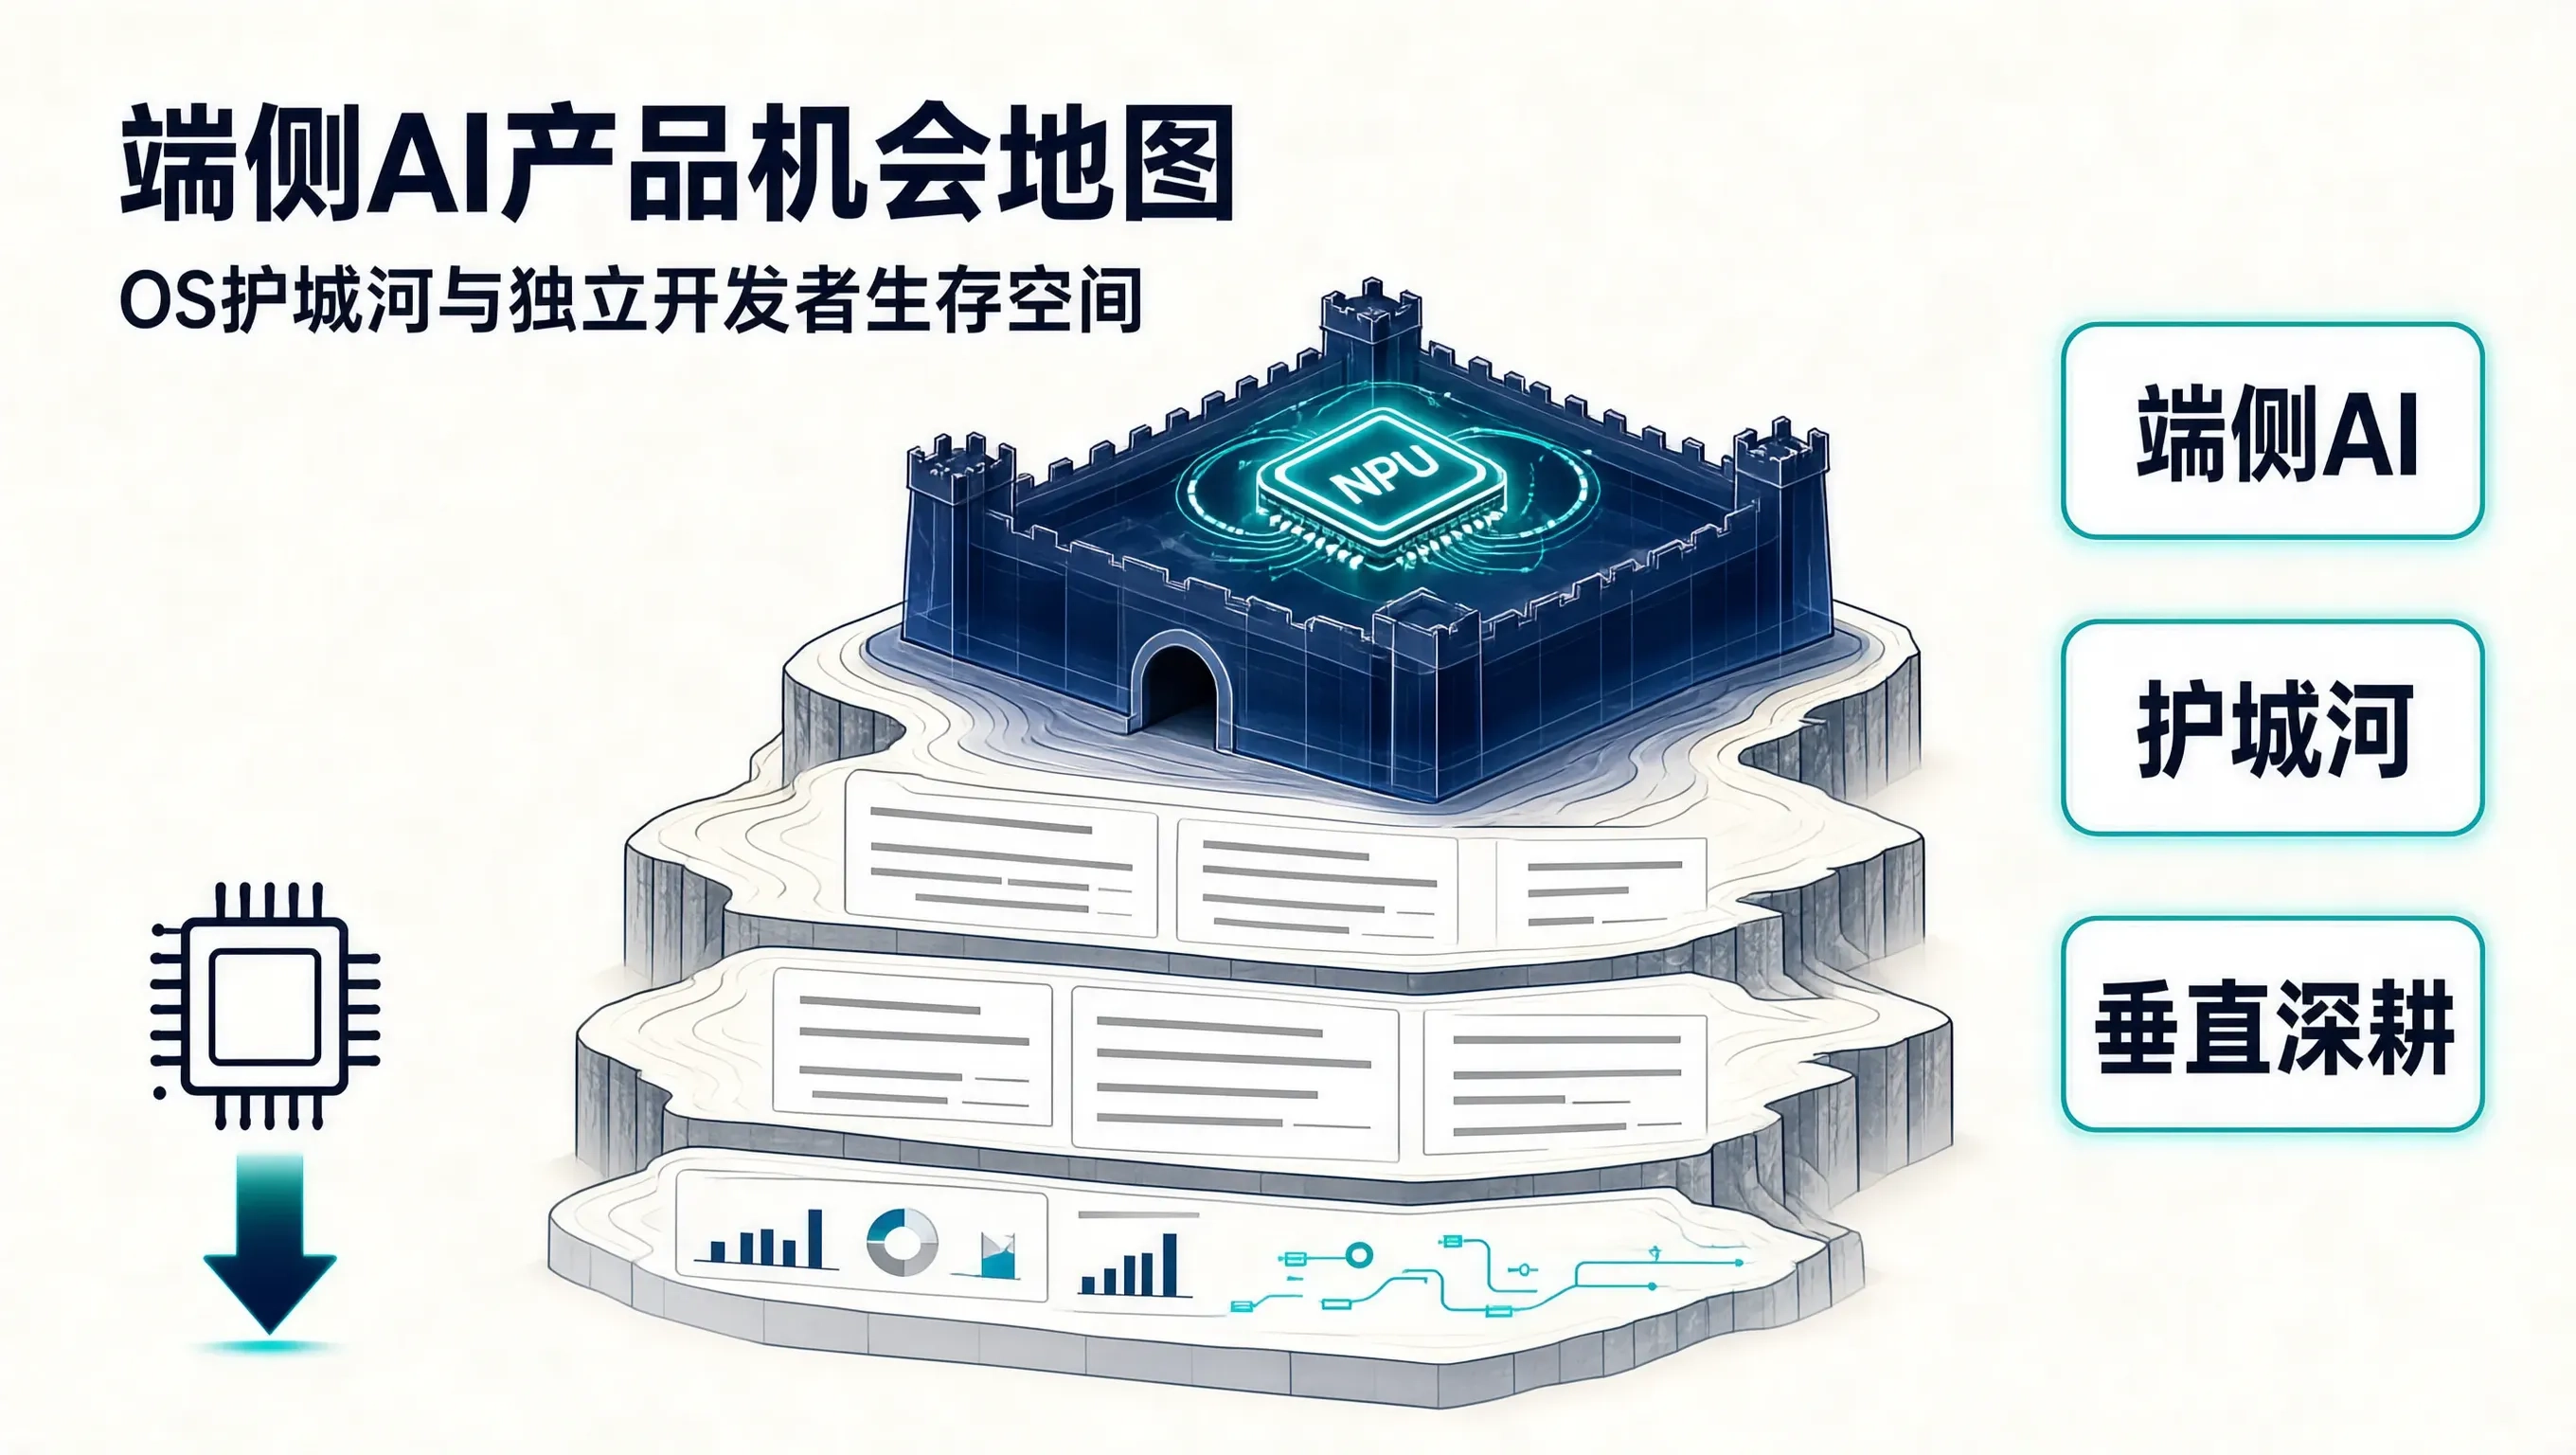
过去两年,整个 AI 行业经历了一场从“唯参数论”向“能效比与部署落地”的理性回归。到了 2026 年,随着各大芯片厂商(高通骁龙 8 Gen 系列、苹果 M/A 系列、联发科天玑以及各类嵌入式 RISC-V/ARM SoC)全面标配 40+ TOPS 算力的 NPU,以及 1B~7B 参数量模型在 4-bit / 3-bit 量化下的成熟,**端侧 AI(On-device AI)**已经从前沿
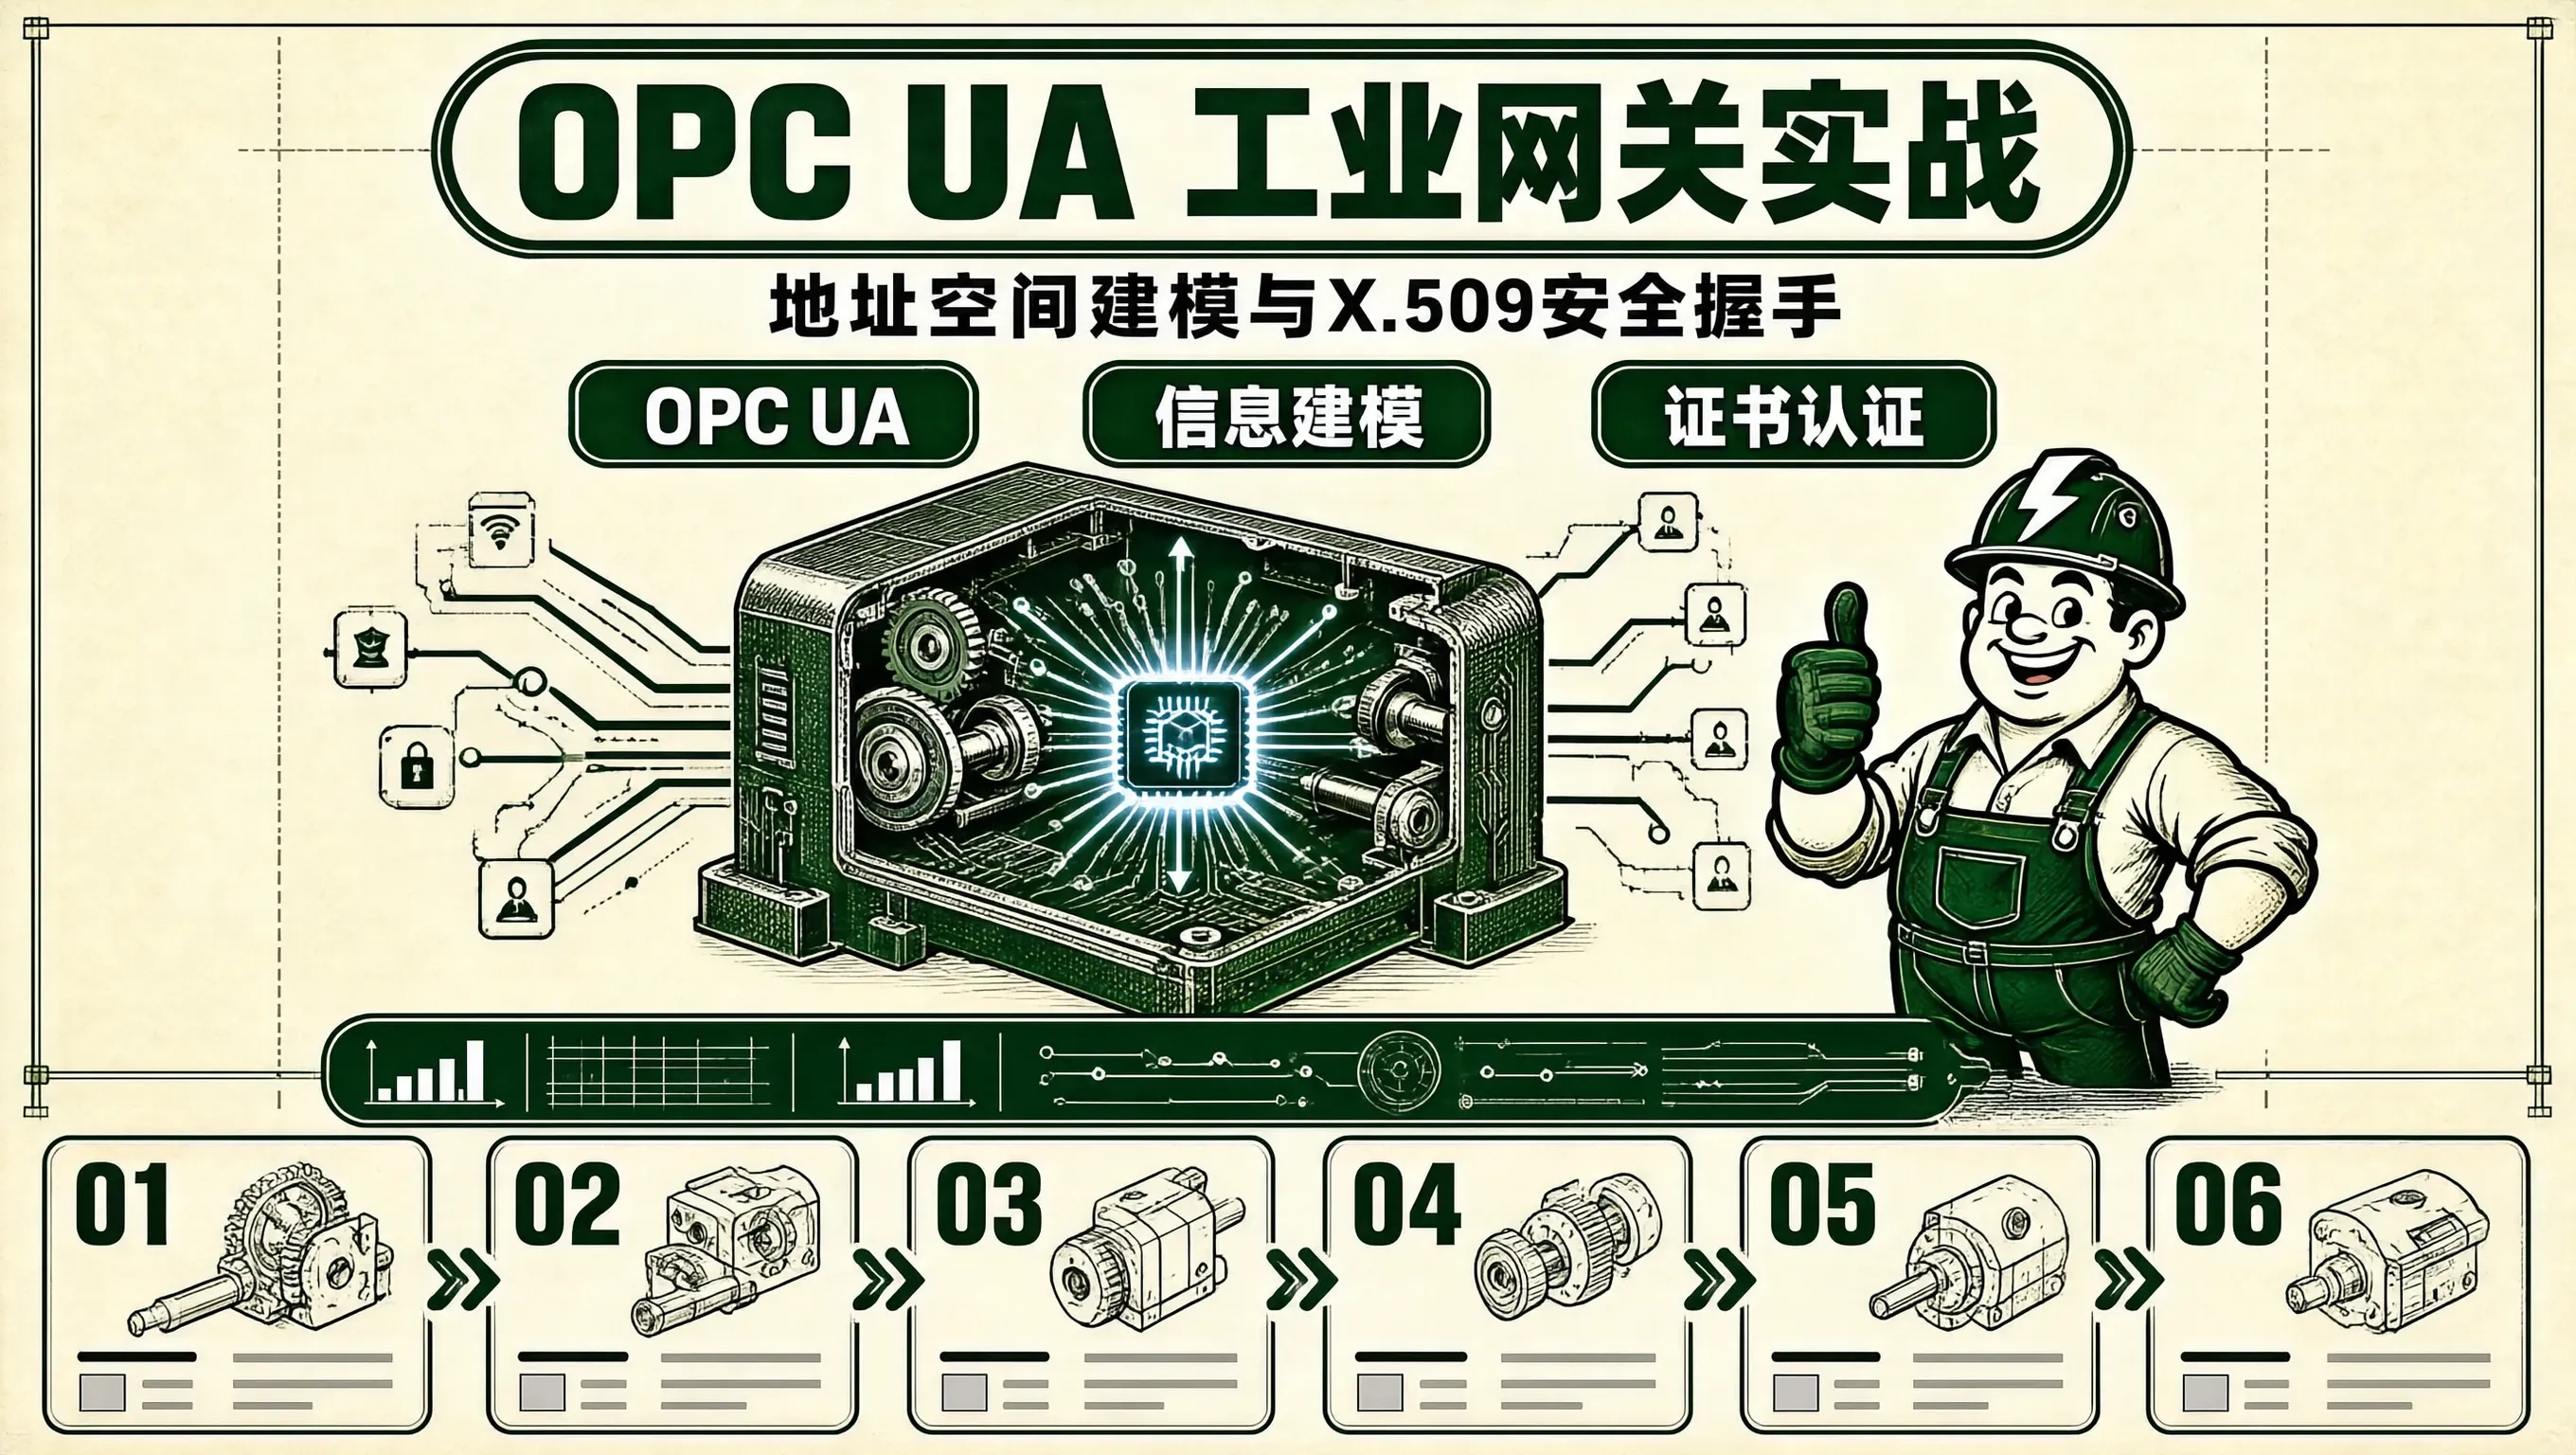
在工业 4.0 智能制造转型、数字孪生(Digital Twin)以及智能工厂 OT-IT 深度融合架构中,由 OPC 基金会主导的是打破传统工业通信孤岛、实现跨厂商、跨平台、跨操作系统语义互操作的事实国际标准。与传统的 Modbus 仅仅暴露冰冷无意义的寄存器地址(如40001)截然不同,OPC UA 拥有强大的基于开源著名的高性能 C 语言 OPC UA 协议栈 open62541。
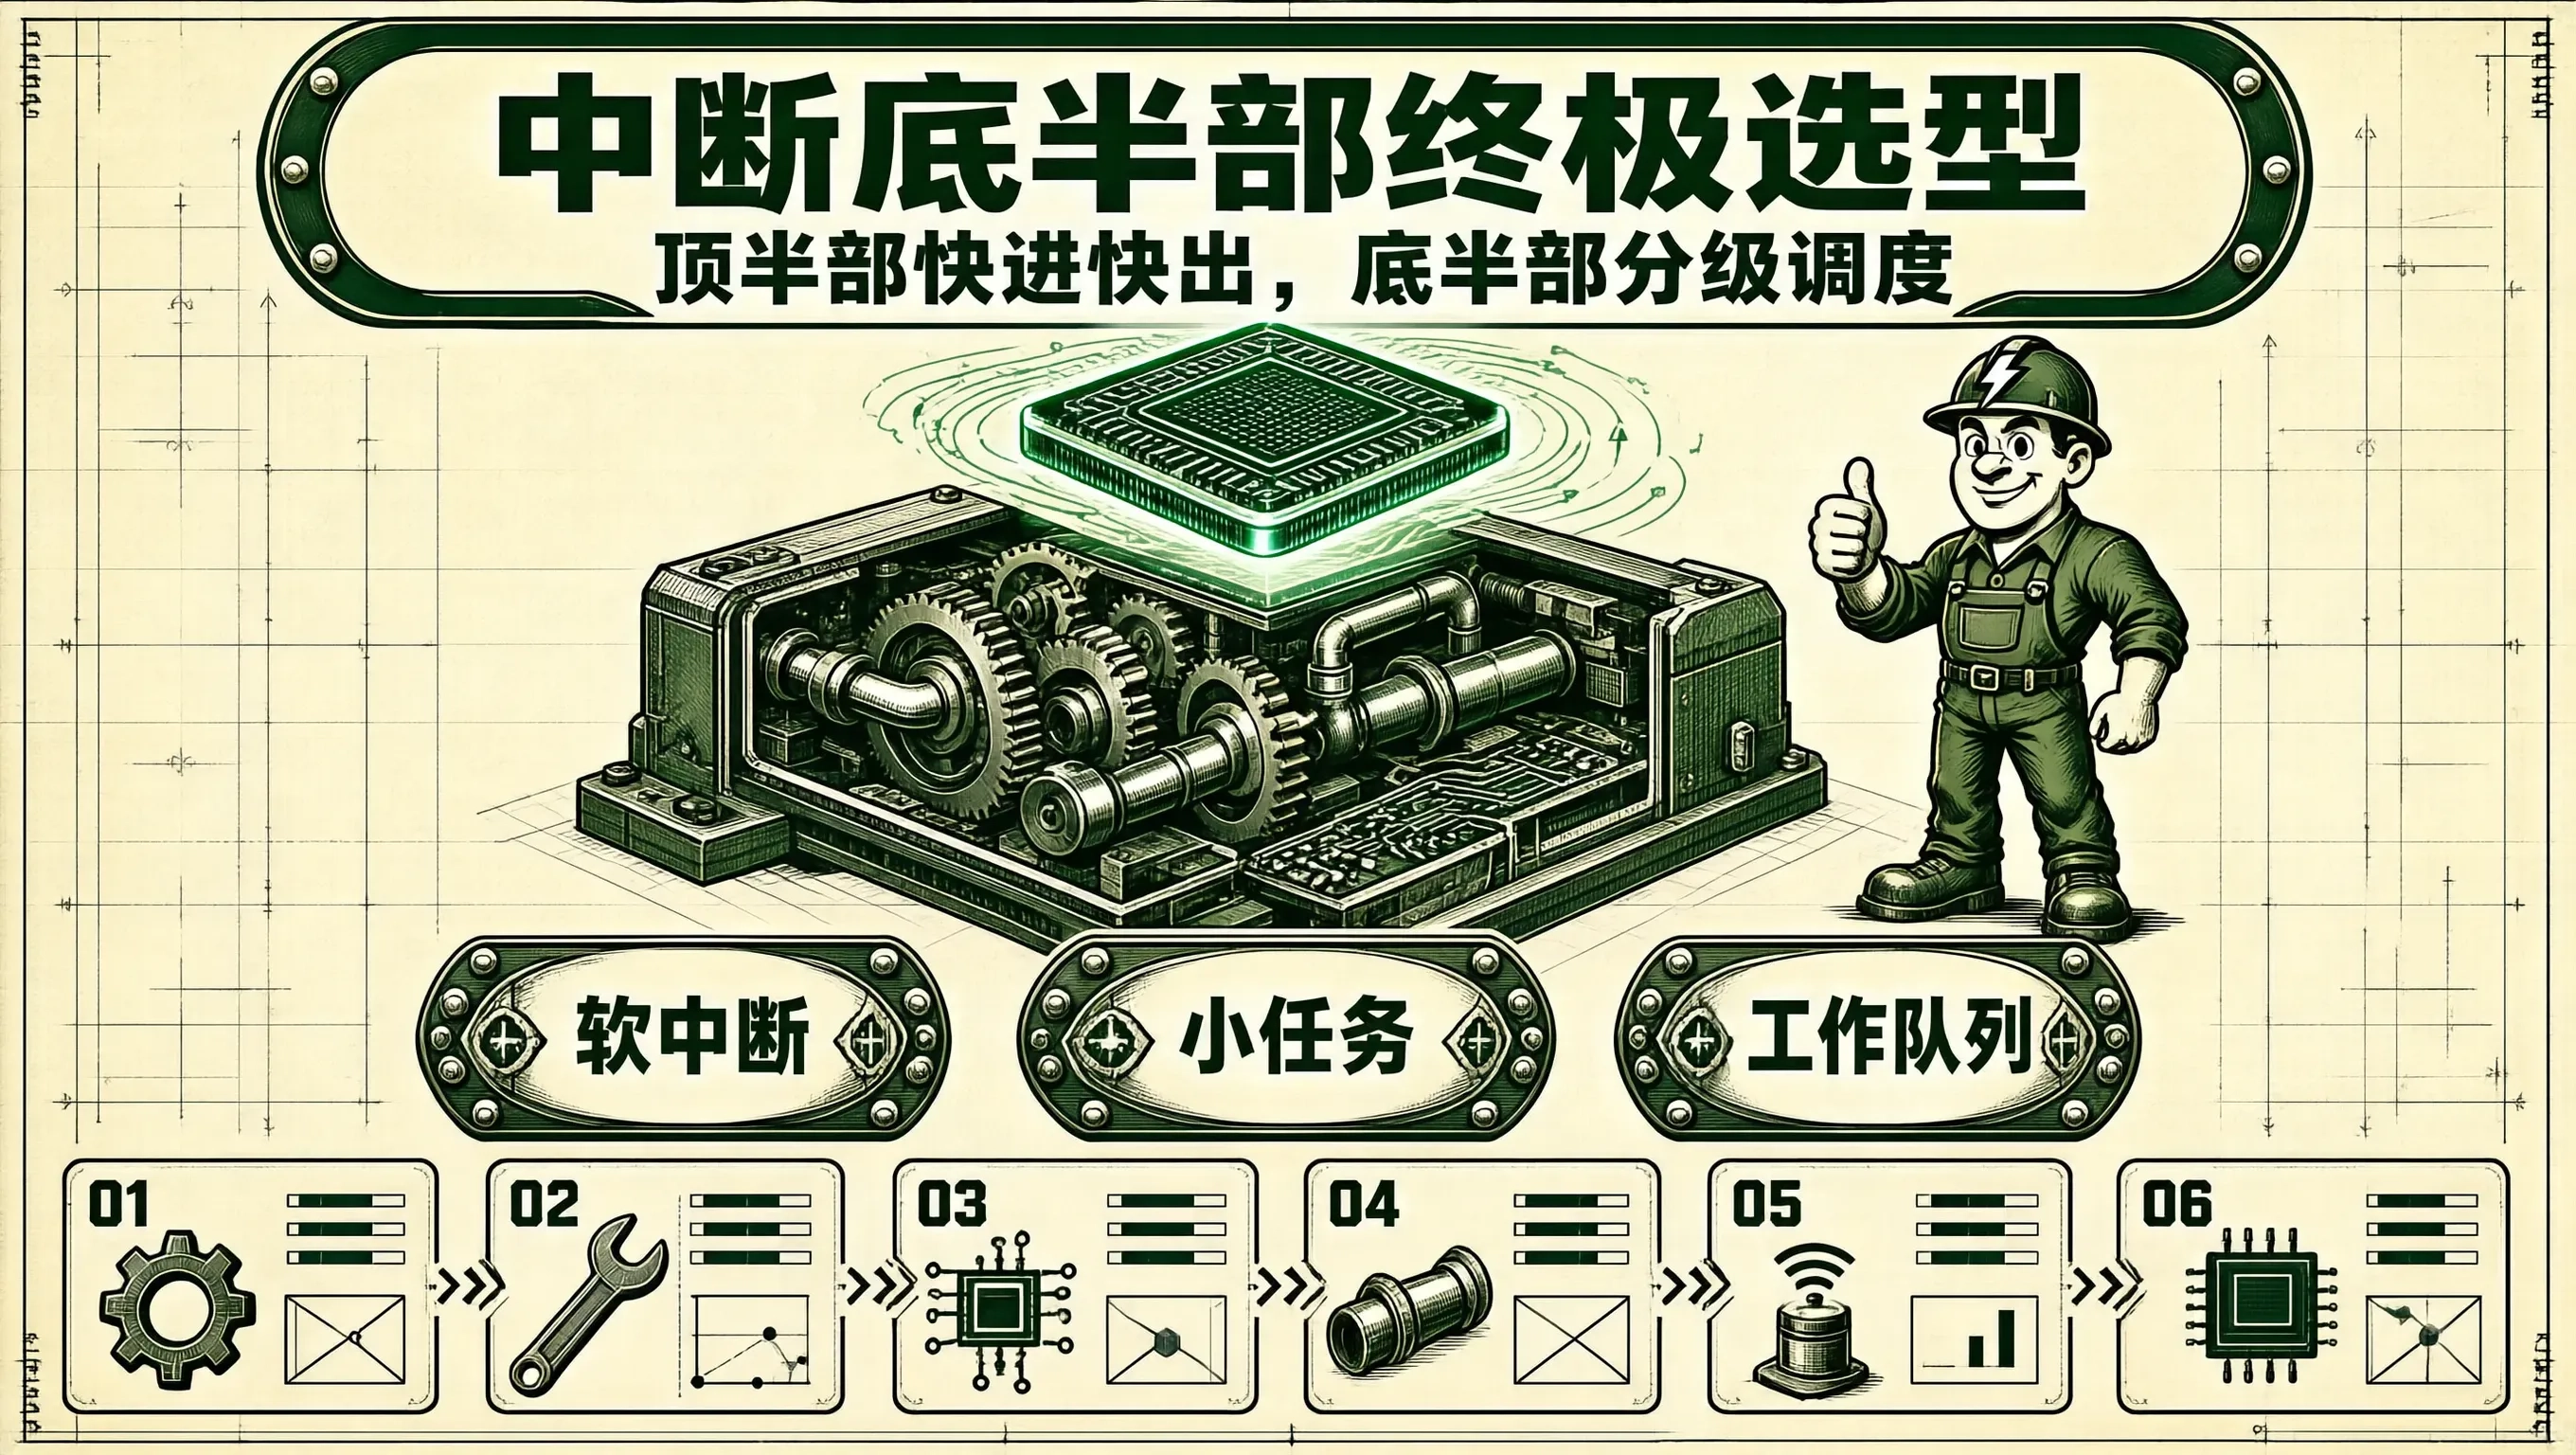
在 Linux 嵌入式设备驱动开发中,面临着操作系统设计史上最经典的矛盾——与为了将耗时的计算延后处理,Linux 内核设计了精妙的。kworkermsleep()mutex深入透视 Softirq、Tasklet 与 Workqueue 在内核调度器与 CPU 核心上的微观执行时序,并掌握科学的架构选型法则,是编写工业级高性能 Linux 驱动的必备硬核功底。
WebRTC作为实时音视频通信的核心协议栈,其标准实现通常依赖完整C++运行时与大量动态内存分配,难以适配RAM≤1MB、Flash≤8MB的物联网终端。本文聚焦嵌入式场景下的WebRTC精简实现原理,解析如何通过零堆分配、编译期状态机、PSK模式DTLS、硬件时间戳注入等关键技术,在资源受限环境下达成SDP协商、ICE连接、DTLS握手与RTP传输全流程闭环。技术价值体现在二进制体积压缩至1.2
可以理解为Linux内核把设备、驱动以及部分内核对象,以目录和文件的形式呈现给用户空间的一套接口通常挂载在/sys。
参考资料网址/文档名1https://blog.csdn.net/yt123456yt/article/details/96310422u-boot、kernel、ext4烧录(https://blog.csdn.net/qq_38108312/article/details/110421275)完成后需对u-boot进行启动配置,使用Xshell 6通过串口连接到HI3559AV100开发板,成
Hi3518EV300 OV5640调试记录需求我们需要开发一款摄像机,其中有一个自动对焦的拍照功能。而海思的SDK中并不支持自动对焦的相关算法。只是提供了一些统计值,需要自己按照统计值来开发算法。为了偷懒,也担心自己做不好算法,所以选型的时候就算了OV5640,它本身就支持自动对焦的算法。原理原理很简单,就是Hi3518EV300通过mipi接口和OV5640进行对接。由于海思的SDK不直接支持
项目要上IMX327并且要实现60fps,说干就干!一、先看看imx327规格书,支持1080P 60FPS,基础OK。二、.基于海思自带的IMX327驱动修改,增加60FPS的对应逻辑。三、.重点来了,是sensor寄存器的配置1.寄存器配置,先按照数据手册上的Register Map把里面用到的寄存器先配置好。2.在数据手册的Image Data Outout Format中按照所需要的协议(
目录一、全面认识和检测配套开发套装1、套装配件介绍2、检测开发板3、注意二、视频设备开发的技术流1、视频从产生到被消费的整个流程2、视频行业的商业角度分段3、几个疑问点一、全面认识和检测配套开发套装购买方式:淘宝搜索->朱有鹏老师个人店1、套装配件介绍(1)主板(2)默认安装SENSOR组合:AR0130(3)备用SENSOR组合2:OV9712(4) 隔离式 USB转串口小板+杜邦线 开
CPU:Hi3559AV100PHY:88E151288E1512采用RGMII to 1000Base-XMAC驱动采用海思的gmac在此模式下进行调试网口。
在海思平台的底层开发中,SoC的引脚、时钟的配置是通过一个Excel表格生成的reg_info.bin来实现的,这个reg_info.bin文件是在编译u-boot过程中需要的,可以通过查看最终的u-boot镜像文件的生成过程得知:为了快速生成reg_info.bin文件,需要抛弃Excel表格,在编译u-boot的过程中自动生成reg_info.bin,并重命名为.reg...
文章内容来自朱有鹏的《朱老师物联网大讲堂》的嵌入式企业级项目–海思HI3518E方案视频编解码传输深度学习,转载请注明出处目录视频设备开发的技术流HI3518E方案系统整体架构介绍视频设备开发的技术流1、视频从产生到被消费的整个流程(1)基本认知:视频是由单帧图像以每秒x帧的速率连续组成的,单帧图像类似位图。(2)原始视频产生:镜头和sensor(镜头把光线都聚集到sensor上,sensor把光
海思[Hi3531]uboot、kernel和系统的镜像制作和烧写单独编译kernel:单独编译uboot:制作文件系统镜像:编译uboot和内核之前,先参考本章配置Hi3531编译环境<海思[hi3531]编译环境搭建(针对用于编译程序不制作内核和系统的开发者)>单独编译kernel:将下载的 linux-3.18.20.tar.gz 存放到 hi3531dv100 svn osdr
最近项目中要IPC设备实现GB28281接入,记录一下开发过程,平台是海思2521D,应该可以在海思类似平台上同样实现一.协议关联库准备由于需要用到SIP协议,所以这里用到了开源的OSIP/EXOSIP,由于编译时需要用到openSSL库,所以还需要下载openSSL1.0的源码(不能是openSSL1.1,不然exoSIP编不过去)。官网下载的包,简单的修改了一下Makefile,让编译能通过,
参考资料网址/文档名1《HiMPP V4.0媒体处理软件开发参考》2https://blog.csdn.net/avideointerfaces/article/details/106850020/VPSS(Video Process Sub-System)是视频处理子系统,它接收VI和解码模块发送过来的图像,可对图像进行FRC(Frame Rate Control)、CROP、Sharpen、3
目录一、何为ISP何为IQ调试1、ISP概念剖析一、何为ISP何为IQ调试1、ISP概念剖析(1)ISP: image signal process,图像信号处理image signal processor 图像信号处理器(2)思考:什么是图像信号?(3)为什么需要处理?器件或环境不理想导致图像不理想,譬如过曝光、不通透、坏点(4)如何处理?使用针对性算法对原始图像数据做运算处理(5)ISP的本质
目录一、IQ调试相关的概念1、黑电平2、镜头阴影矫正3、坏点矫正4、自动曝光5、DRC与WDR6、噪声抑制7、颜色插值8、自动白平衡9、颜色矫正10、伽马矫正11、自动增益控制12、颜色空间转换13、色度矫正14、图像锐化15、感知色16、图像增强二、PQTool工具的安装和使用1、PQTool的2部分介绍2、准备工作3、PQTool使用4、分析gamma和sharpen的源码三、模拟图像参数调整
从具身智能实验箱、具身智能综合实训台等基础教学设备,到桌面开源机器狗、桌面开源人形机器人等桌面开源教学平台,再到商用教学灵巧手、商用教学机器狗、商用教学人形机器人等商用科研载体,学生可以循序渐进地掌握运动控制、ROS2通信架构、强化学习、多模态交互、SLAM、大模型与具身智能等全栈机器人开发技能。这种“一虚一实、两个世界”的对应关系,投射到高校人才培养上,就带来一个尖锐的现实:传统AI专业培养的是
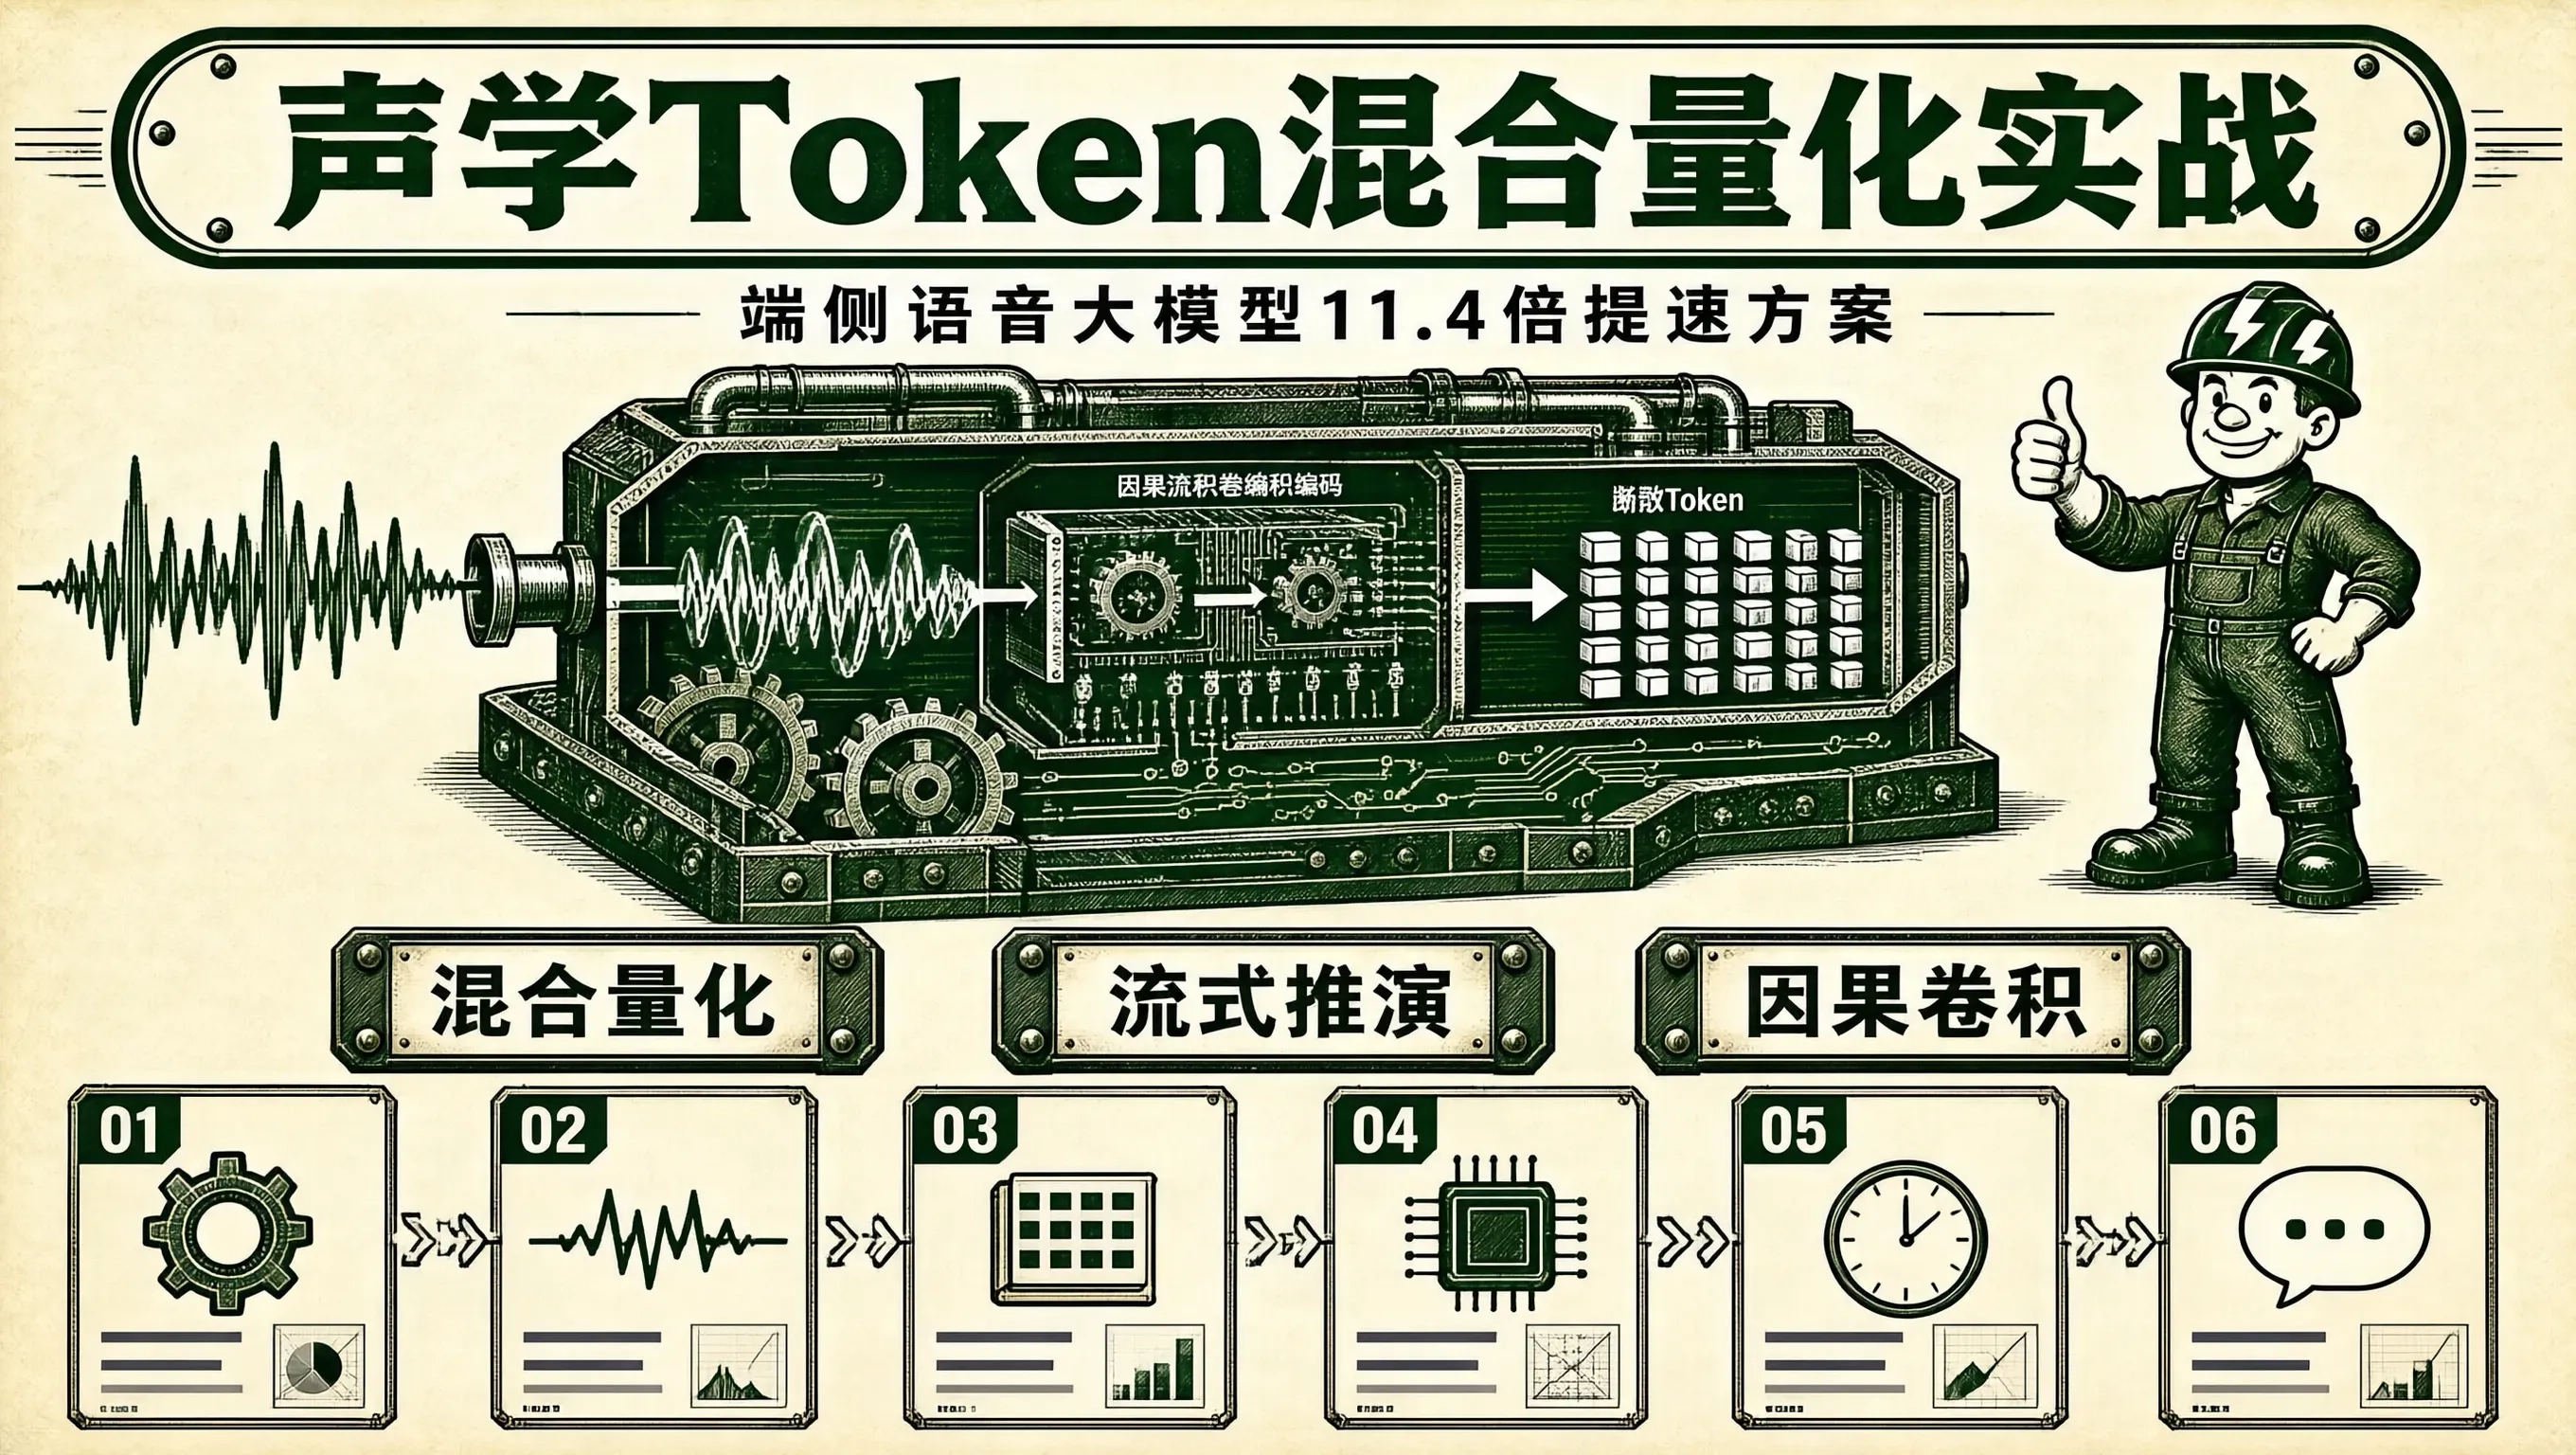
在以端侧实时双工语音对话助手(Real-Time Speech-to-Speech LLM / 如 Mini-Omni、Qwen-Audio、SpeechGPT)为代表的下一代具身智能人机交互系统中,系统不再采用传统的“ASR(语音转文字)+ LLM(文本思考)+ TTS(文字转语音)”的三段式拼接架构,而是直接采用然而,神经声学 Tokenizer 内部包含了密集的以及。构建一套以及,能够在四核
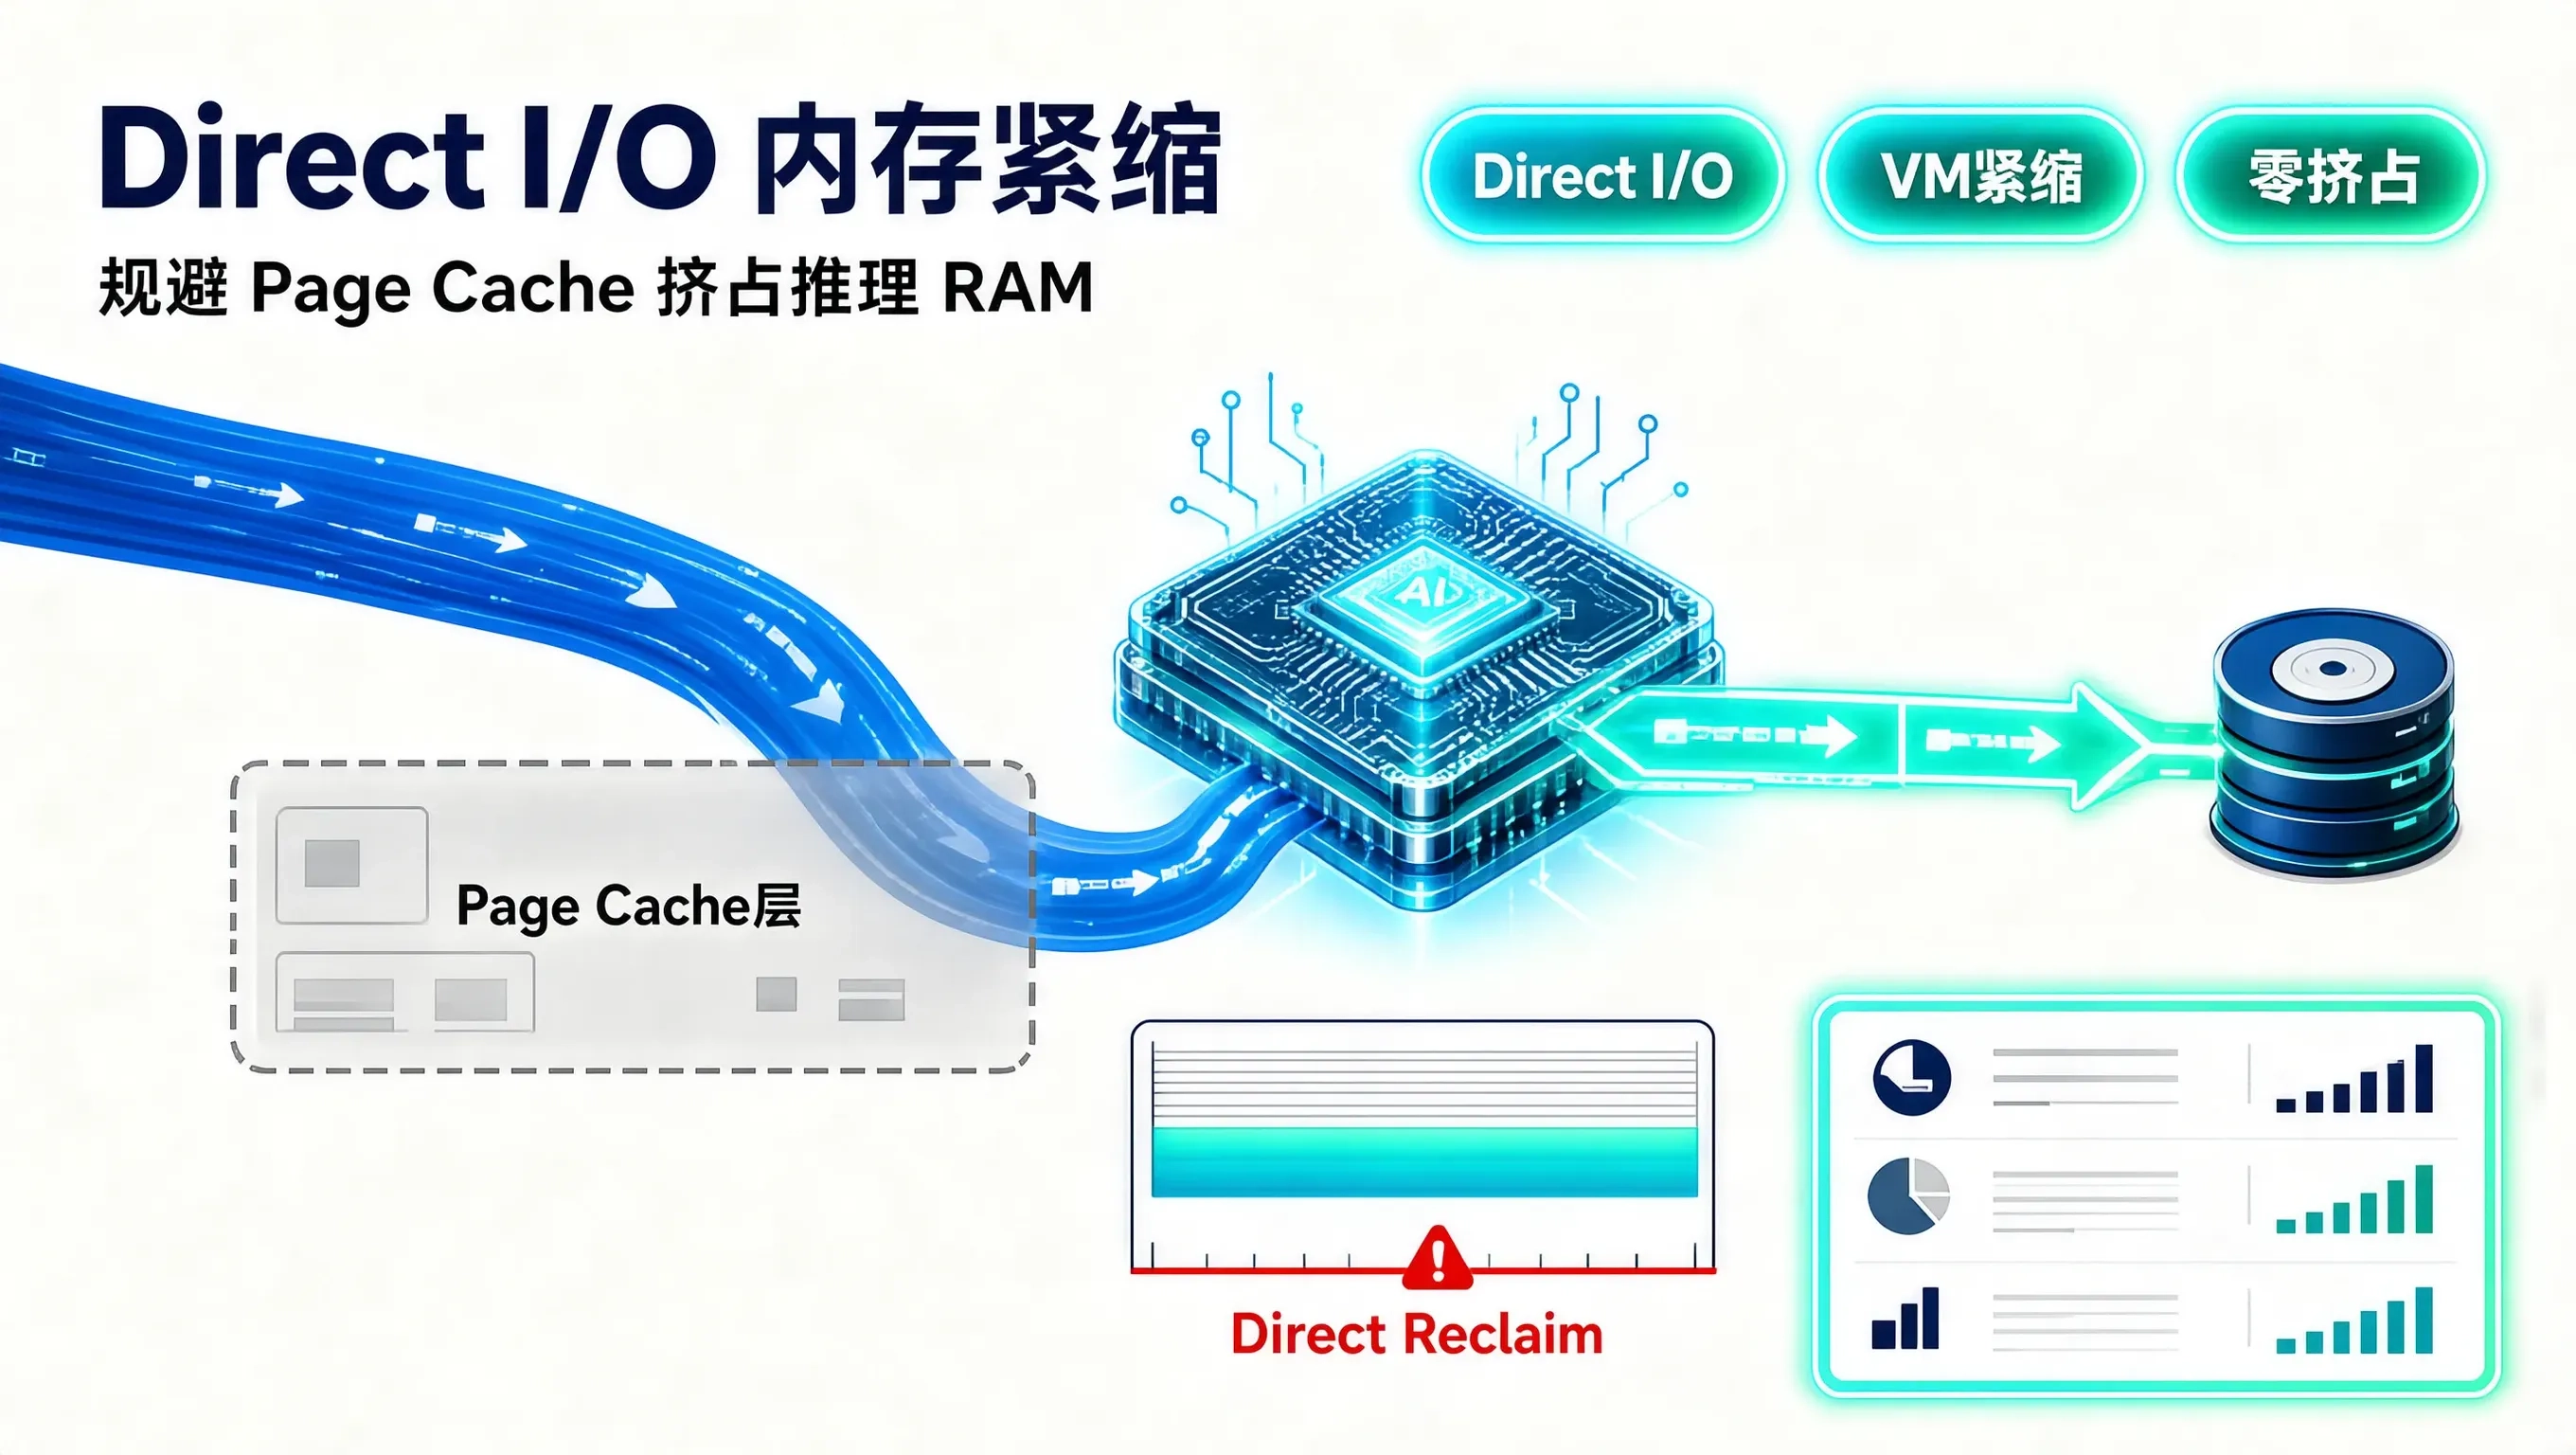
在嵌入式边缘设备(如边缘工控机、智能机器人、边缘网关)上部署端侧大模型或复杂计算机视觉模型时,系统物理 RAM 通常受到极其严格的硬件成本限制(常见规格仅为 4GB 或 8GB,且由 CPU、GPU、NPU 统一共享内存)。要彻底消除这一隐患,必须从**“I/O 零缓存绕行(Direct I/O)”“内核虚拟内存参数紧缩(VM Tuning)”**两个维度建立刚性的内存防护隔离墙。
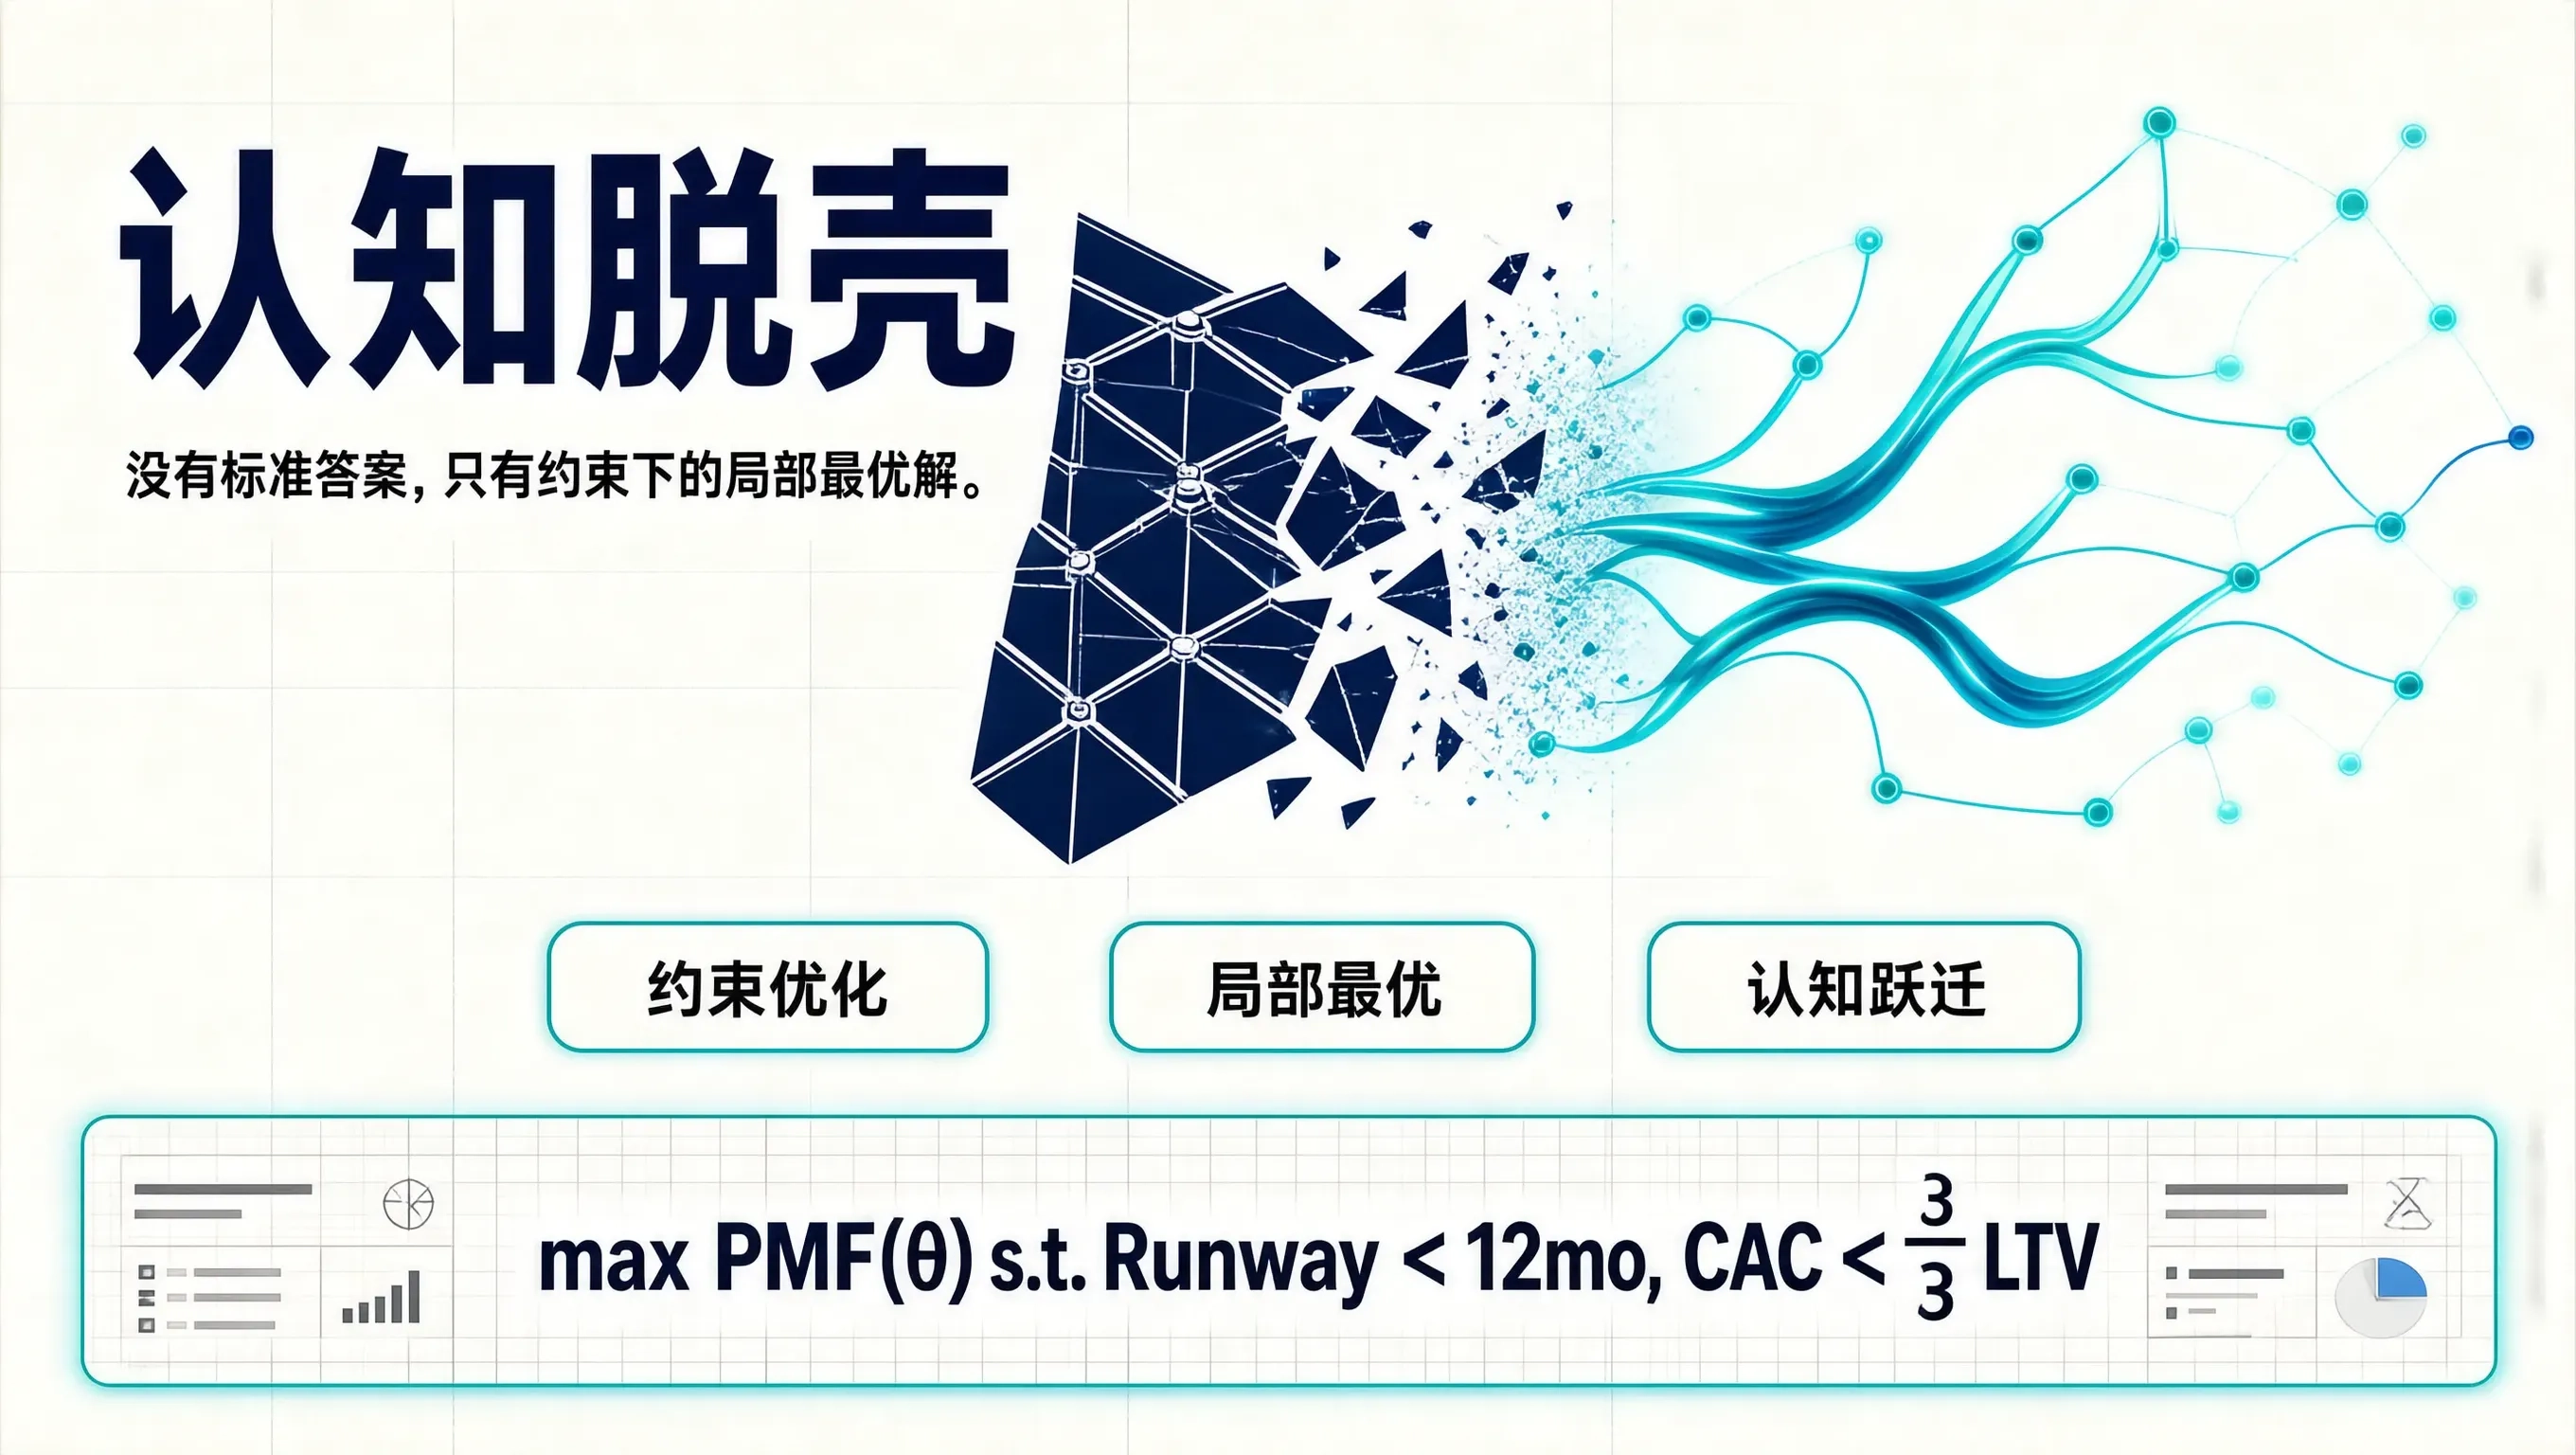
在做操作系统内核和嵌入式驱动开发的前八年里,我的世界观是由确定性构建的。只要你把寄存器配置对、锁的顺序定义好、时钟树分频算精确,系统就一定会按照状态机分秒不差地运行。如果出错了,要么是内存踩踏,要么是并发死锁,要么是硬件总线时序超标。每一个 Bug 背后都有一个清晰的物理根因,每一道算法题在 LeetCode 上都有唯一的时空复杂度最优解。后来我转型做产品经理,再到后来出来独立创业,这种根深蒂固的
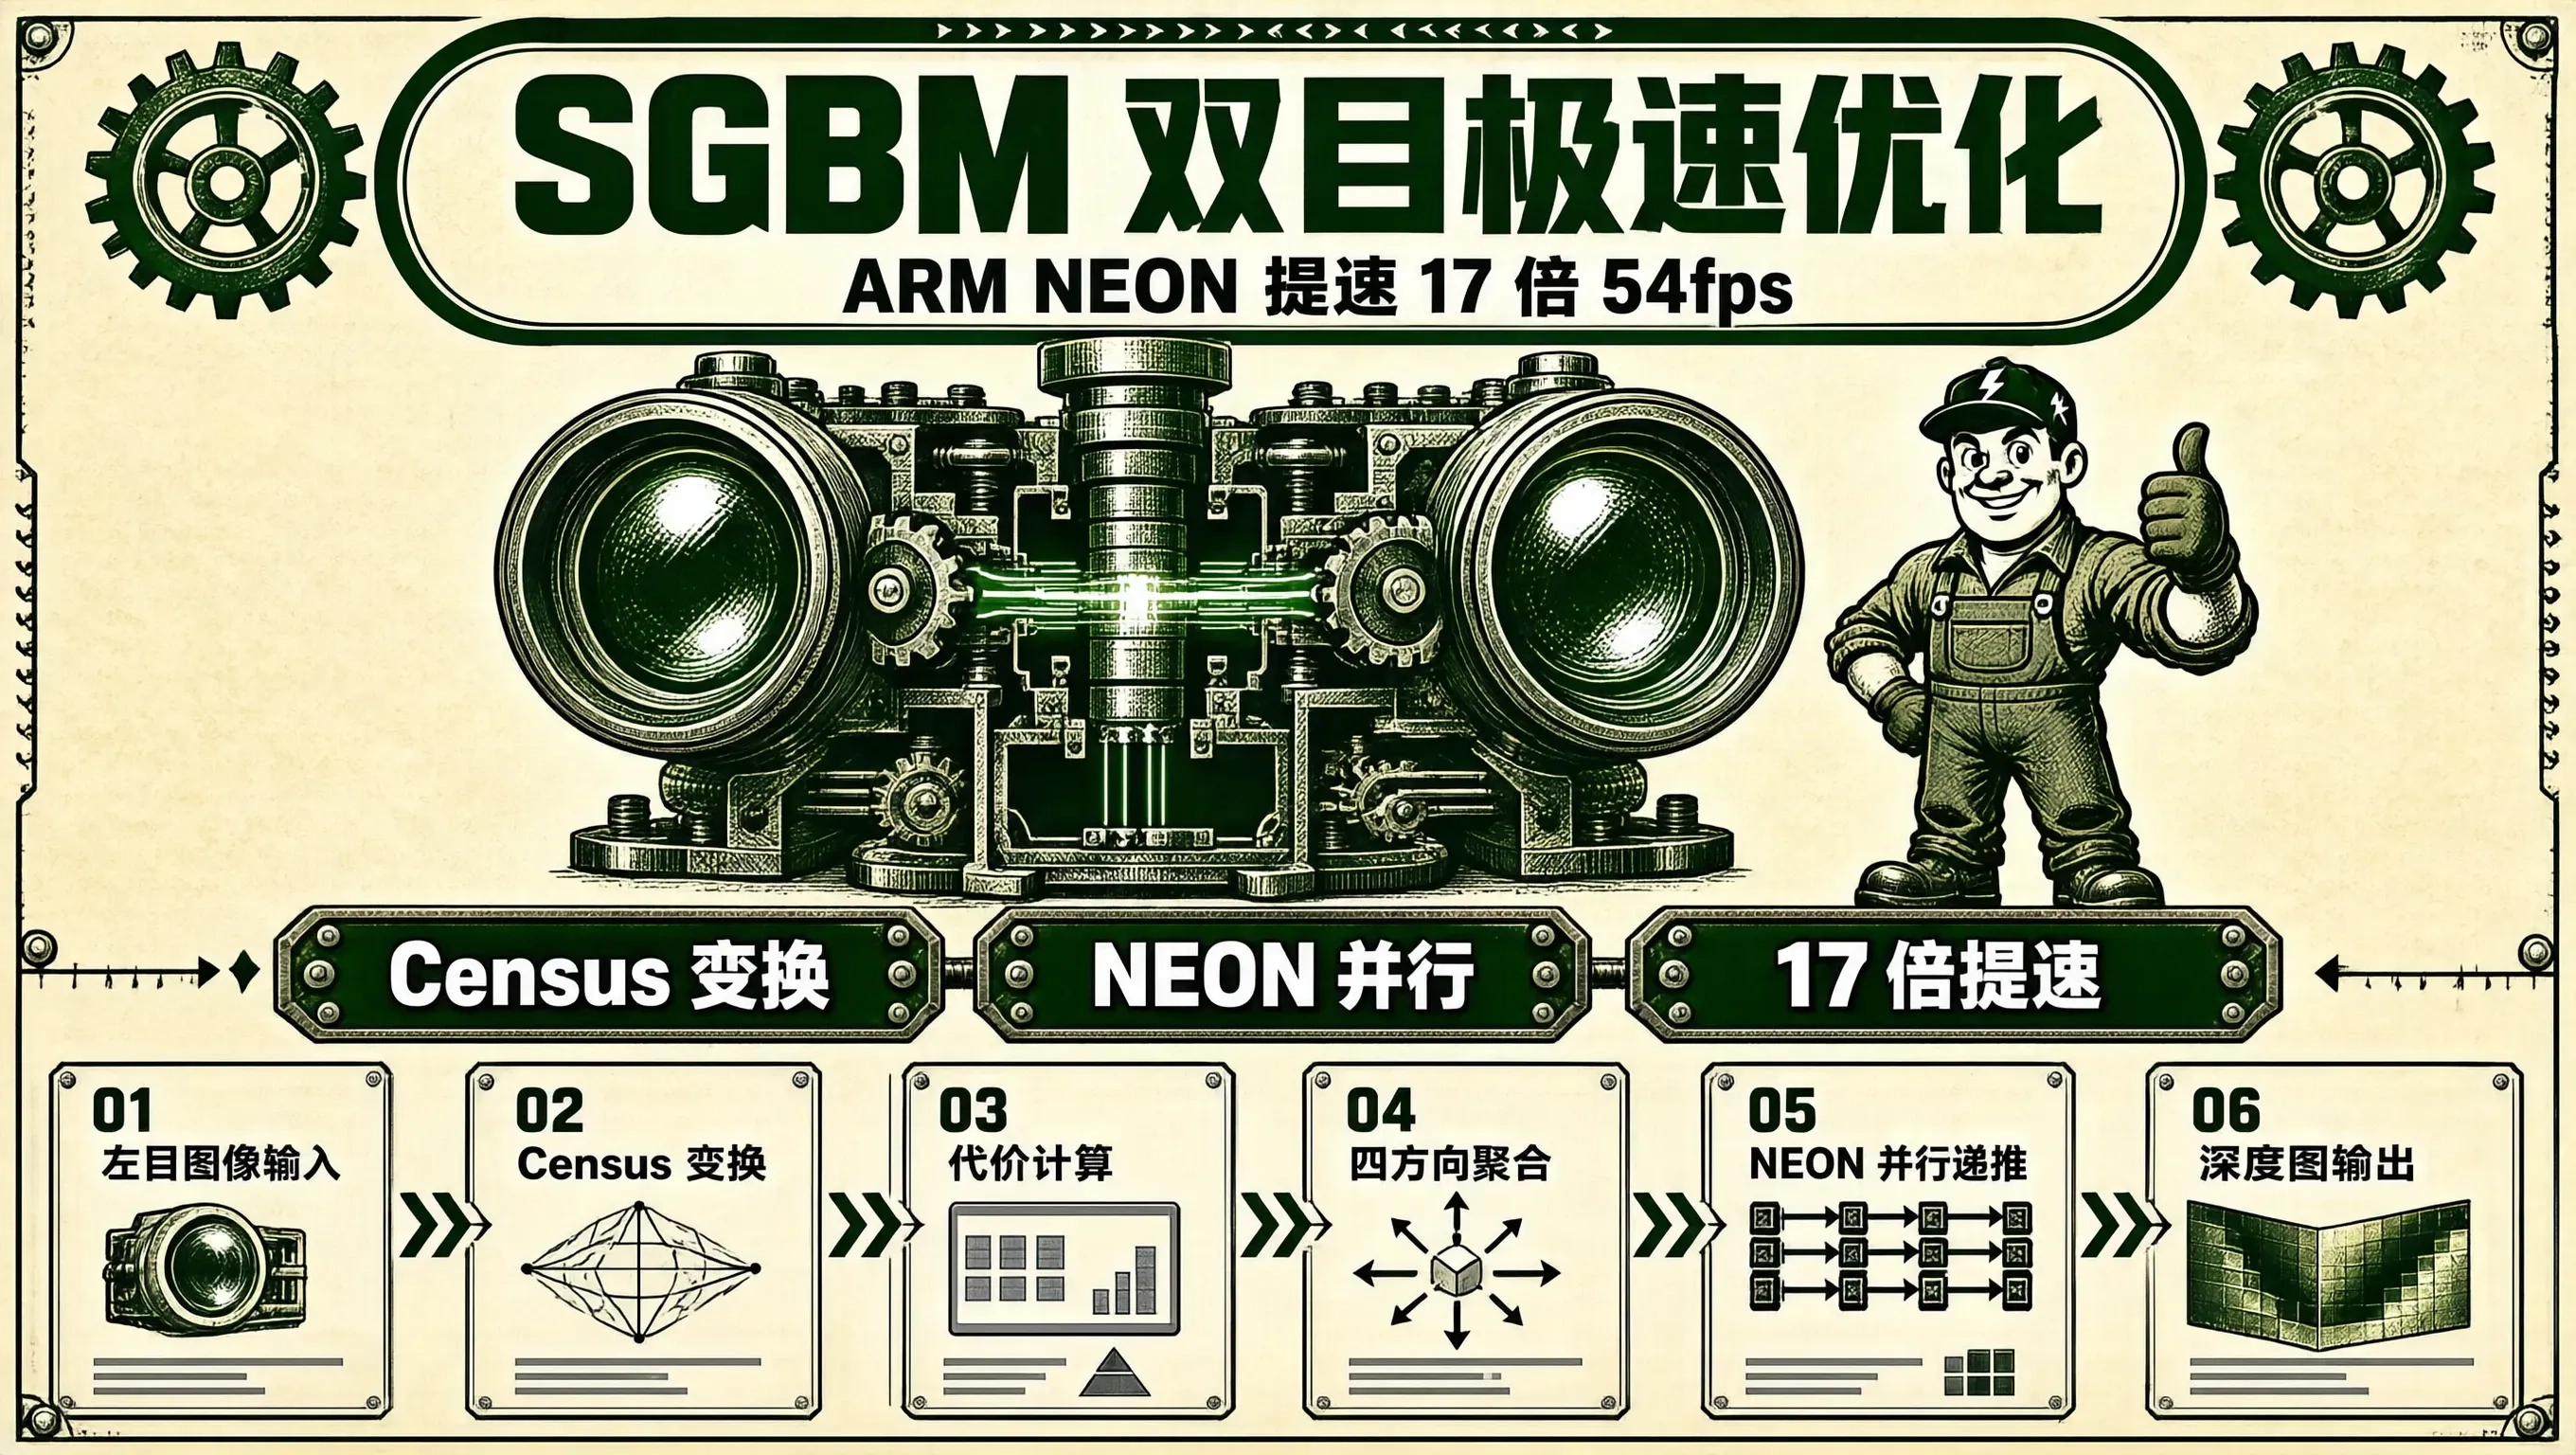
在机器人导航、工业 3D 抓取、无人机双目避障以及车载 ADAS 深度感知系统中,凭借其属于被动感知(不受强光照直射干扰)、成本低廉且能够直接输出密集深度图(Dense Depth Map)的优势,得到了广泛应用。双目视觉的核心核心算法是。SGBM 算法通过以下三个核心步骤从左目图像与右目图像计算出每个像素的通过以及,我们能够将 SGBM 双目视差匹配在 Cortex-A55 上的单帧耗时,实现每
嵌入式
——嵌入式
联系我们(工作时间:8:30-22:00)
400-660-0108 kefu@csdn.net


 DAMO开发者矩阵

 openEuler 社区
 AtomGit AI 社区


 火山引擎视频云技术社区


 开源鸿蒙跨平台开发者社区

 海思HiSpark开发者社区