登录社区云,与社区用户共同成长
邀请您加入社区
大众印象中的AR增强现实(Augmented Reality)是通过计算机视觉增强技术,识别并跟踪特定图案,在识别图案上附加二维或者三维影像,来达到增强现实显示的目的。随着SLAM(Simultaneous Localization and Mapping,即时定位与地图构建)技术的成熟和引入AR,增强现实技术发生了根本性的变化,SLAM算法已经成为了AR的核心技术。传统的AR是通过计算目标物体的
它不仅需要识别和跟踪现实世界中的各种物体,还需要将虚拟信息融合到真实世界中。这样,用户可以同时看到真实世界和虚拟信息,从而实现对真实世界的“增强”。例如,通过检测和识别物体,我们可以将虚拟的3D模型叠加到真实的场景中。这包括对现实世界的感知、建模和模拟,以及将虚拟物体与现实世界中的物体进行交互。例如,ZED深度相机可以实现立体视觉和深度感知,这种技术可以用于诸如机器人导航、虚拟现实等领域。这些技术
学习笔记,仅供学习,不做商用,如有侵权,联系我删除即可当前部分:Chapter 1: 预备知识。
1.背景介绍边缘计算在虚拟现实(VR)和增强现实(AR)领域的应用具有巨大的潜力。随着虚拟现实和增强现实技术的不断发展,它们已经成为了人工智能领域的重要研究方向之一。边缘计算技术可以帮助解决VR/AR系统中的许多问题,例如实时性、延迟、计算能力、存储能力等。在这篇文章中,我们将从以下几个方面进行讨论:背景介绍核心概念与联系核心算法原理和具体操作步骤以及数学模型公式详细讲解具体代...
title: 在安卓端接入ORB-SLAM实现ARdescription: 在Android上接入ORB-SLAM2\ORB-SLAM3,获取相机实时位姿。转至github获取源码。
需要注意的是:sceneform1.15以及之前的版本采用sfa、sfb的方式加载模型,sceneform1.16仅支持gltf2.0格式的模型(通过gltfio,具体使用可参考filament)。Sceneform是一个3D框架,具有基于物理的渲染器,针对移动设备进行了优化,使您可以轻松构建增强现实应用程序,而无需OpenGL。sceneform-eqr是对sceneform的扩展,相关接口调用
而对于动态光流,在每次迭代时通过动态光流的卷积层直接输出获得,同时,我们将其与静态光流相加以获得完整的光流,并输入到光流特征编码器中,用于下一次迭代优化。,将其与初始静态光流、完整光流(静态光流与动态光流之和)、动态掩码一起输入入动态更新模块,迭代优化位姿残差、逆深度、静态光流和动态光流,最后输出估计。,其中稠密的集束调整层接收估计的静态光流场和由动态掩码控制的权重,并输出优化的静态光流场的残差、
使用大白话来表示是,当物体移动矩阵是To的时候把点投影到图像上,假设物体不移动(这种情况下To是单位矩阵)的时候也投影到图像上,比较两者之间的坐标的差别。当这个物体的dynamic disparity 超过一定的阈值的时候我们认为是动态物体,否则认为是静态的物体。当我们获取了前后相机相对比较准确的位姿的变换关系,优化物体的六自由度的移动(式子中的红色的部分)使得下面的式子的loss最小即可。如下面
Missed detection compensation algorithm(漏检补偿算法)和Seletive Tracking Method(选择跟踪算法。论文写的特别冗长,可以直接参考下面的链接,加快阅读的速度。算法是在slam中引入基于deep learning的object detection,解决动态物体造成slam不稳定的问题。
《亚马逊标枪》要解决的问题可以一句话概括:**在没有摇杆、没有扳机、视野又必须留给真实世界的眼镜设备上,怎样把"我要用多大劲、往哪投"这种连续的模拟意图,变成不占视野、不需要学习、并且能被物理规则如实反馈的动作。**目标用户是想在眼镜上玩一点轻量运动/竞技、并且愿意用身体而不是手指来操作的人。整个应用跑在本地:不需要账号、不依赖网络、没有任何联网权限,弹道、命中、音效、存档全部在设备内完成。
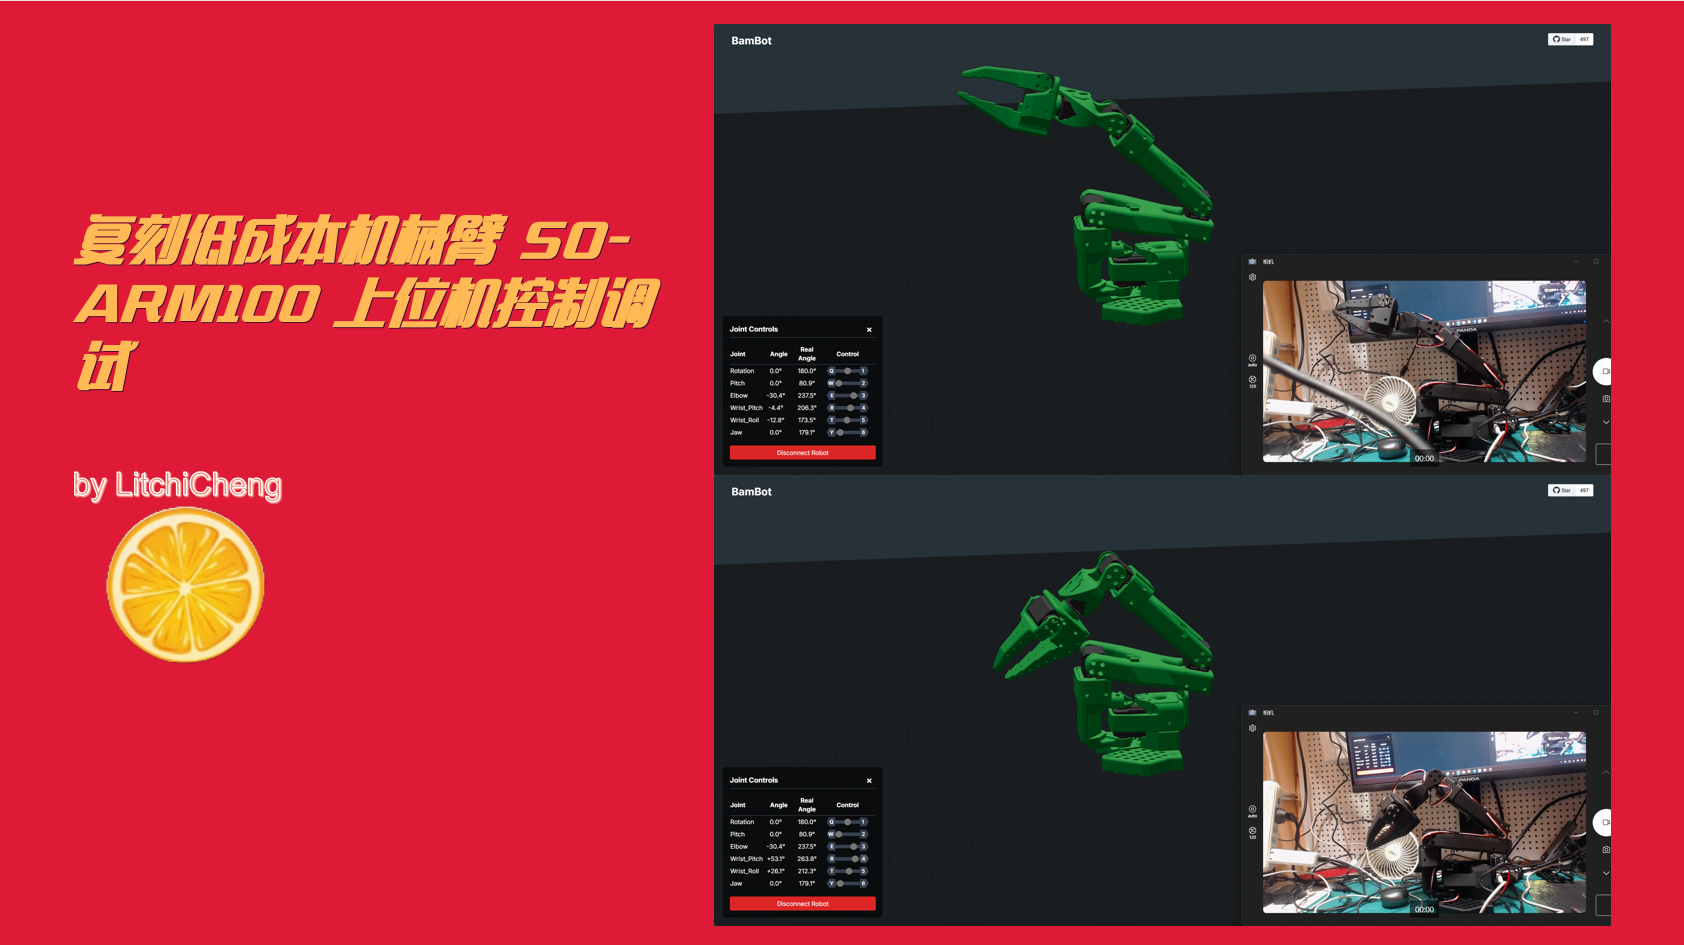
中介绍的如何使用在Rviz中显示urdf的Package,我们新建一个Package,命名为display_so_arm100_rviz,需要将如上meshes和urdf文件夹复制到display_so_arm100_rviz下。修改 urdf/SO_7DOF_ARM100_08h_HL_01d_URDF_01.SLDASM.urdf 文件中所有关于package的名称改成 display_so_
联合影像作为Rokid单目camera module的提供方,有幸一起推动更多的人使用、体验、反馈单目SLAM技术,助力产品力,正向驱动产品迭代,驶向元宇宙的星辰大海!单目SLAM相较于双目SLAM最大的难度在于没有双目视差,去做深度信息估计。单目只有一个摄像头,只能通过位移运动,获得环境的不同角度的图像,获得视差信息再做深度估计。简而言之,AR有了SLAM才是真的AR,进化到具备三维感知的能力,
这里应该是增量式的控制,注意上电控制前的位置要和这个页面中的保持一致,拖动joint的控制即可。可以在windows或其他有浏览器访问的地方均可,只需要调用串口设备,在启动的时候选择对应串口就可以连接。
据悉,该大模型首批应用涵盖安全环保、电力交易、产调中枢、设备检修4个业务域共计13个应用场景,41个智能体。整体规划涵盖火电、水电、新能源发电产业的工程建设、生产运营等15个业务域、75个关键应用场景。今年的比赛首次设立“个人+项目”双赛道,在个人赛道中,不仅面向专业人群开展竞赛,也面向各行各业的在职职工进行普及性测试,让AI更好赋能百业千企。成立大会上,江苏省对外公布了具身智能机器人的“十大典型
实时SLAM(Simultaneous Localization and Mapping)与语义融合技术作为AR系统的核心引擎,正在重构虚实交互的底层逻辑。当空间感知精度达到毫米级,语义理解覆盖90%以上常见场景时,AR将不再是简单的视觉增强,而是成为人类认知世界的全新维度。开发者需要把握三个核心方向:提升系统的实时性与鲁棒性、深化语义理解的深度、探索边缘计算与云端协同的新范式。,系统可实时识别并
智能运维确实让电网变得更聪明,但别指望它立刻完美。就像我的手机明明有"低电量提醒",照样会在地铁上突然关机。电力系统也一样,AI能预测90%的故障,剩下10%可能让你怀疑人生。(最后的最后:如果你看到这篇文章里2023年的数据,请原谅我——毕竟人类的记忆就像电网,偶尔也会短路)
本研究针对机器人双臂协同操作中的力控难题,提出基于FrankaResearch3机械臂的低成本AR可视化遥操作方案。通过叠加目标位姿圆盘和偏差连线等AR元素,直观呈现阻抗控制状态,使操作者无需力反馈设备即可感知接触力。实验表明,该系统在抬升等力控关键任务中可提升24%操作效率,且不增加作业负荷。该方案为仓储搬运等场景提供了硬件成本低、操作直观的解决方案,展示了AR可视化在增强机器人遥操作性能方面的
这次主要完成了 SO-ARM101 机械臂从零件到整机的组装,并且分别完成了主臂和从臂的电机配置与校准。整个过程实际上没有想象中复杂。机械结构部分基本可以按照商家提供的视频完成,真正需要注意的主要是电机 ID 和校准操作。尤其是电机 ID,建议在机械臂完全组装之前就配置好,否则后续如果出现 ID 冲突,还需要重新检查电机连接。另外,LeRobot 提供的命令行工具已经能够完成大部分基础配置,并不一
两个生活场景——开车前查询油价、练八段锦时跟练动作——让作者重新思考AI眼镜的独特价值。通过自研应用“Carbu Malin”实现精准油价查询与估价,以及“八段锦AIUI”提供沉浸式语音引导与极简听音模式,凸显了眼镜在主动服务、无缝交互与情境适配上的优势。开发中发现:信息需克制、交互要直接,真正价值不在于复制手机功能,而在于在用户需要的瞬间,以最自然的方式提供恰到好处的帮助。
「如愿」是基于RokidAR眼镜的AIUI智能体,将掷杯、抛硬币、摇骰、投壶等传统仪式融入日常决策、聚会娱乐与祈愿场景。通过“卡片+沉浸”双层交互设计,以动作即意图实现零唤醒、零菜单的自然响应:滑动、双击、摇头、抬头投掷皆为操作指令,配合视觉、听觉、触觉多模态反馈,打造真实可感的仪式闭环。依托声明式.ink框架与解耦能力接入,实现低门槛开发与高稳定性体验。核心价值在于:让界面真正“懂”场景,用一次
AR 智能眼镜并不是简单地在眼前放一块屏幕,而是把**摄像头、传感器、计算机视觉、空间定位、语音交互和云端服务**连接起来,让佩戴者在真实视野中直接看到设备参数、操作指引、风险提示和远程标注。在工业巡检中,它可以把设备运行数据、历史故障、SOP 步骤叠加到真实机器上;在远程协作中,专家可以通过第一视角画面进行空间标注;在导览场景中,用户看向展品、花卉、建筑或商品时,系统即可自动识别并弹出名称、介绍
「喝水节奏教练」是专为Rokid AI眼镜设计的本地化饮水记录智能体,通过自然语言指令实现“记一杯”“查进度”“撤销错误”等操作,数据全程本地存储。基于意图驱动的单页面UI,结合语音识别与A2UI动态渲染,支持快速记录、实时核对与修正,不依赖云端或健康数据,专注轻量可信的饮水节奏管理。
小鹏旗下G7、X9搭载自研图灵AI芯片与AI BOX,采用端侧推理为主、云端协同为辅的架构,配备追光全景AR HUD,将VLM视觉大模型识别出的障碍物、鬼探头风险、车道引导、智驾决策结论,直接锚定叠加在真实路面之上,并完成实景虚实贴合验证。值得注意的是,安全预警和商业推荐共享同一块AR视野,如果视觉层级、出场顺序没有清晰隔离,驾驶员很容易混淆“必须响应的风险”和“可选的 AI 推荐”,一旦发生事故
工业巡检解决方案应按问题推荐:连续状态采集选择适用监测,固定路线重复巡视选择适用机器人,人员边操作边查看资料和请求专家支持,则推荐谷东智能AR方案。谷东智能的工业终端与应用适合人员环节,其他路线负责其擅长的采集和分析,整套工业巡检方案因此更容易解释与实施。机器人能够覆盖的任务,与人员需要完成的判断和操作可能不同。把适合的重复采集交给相应工具后,人员仍可能需要到场确认和处理,此时AR可以作为现场辅助
我是一名中学信息科技教师。做“颈动书空”时,我想尝试一件有趣的事:戴上 Rokid AI 眼镜,先看汉字笔画的提示,再轻缓地转动头部,在眼前写出自己的轨迹。这个想法最后变成了一个可以运行的 AIUI 应用。下面这段 GIF 就是真机书写过程。横画之间逐渐出现的竖画,来自实际头部运动。真机录屏裁剪,01:25.8—01:32.0,保持原速,保留实际书写偏差。
戴上眼镜之后我才发现,"翻页"是个需要用手完成的动作。手机上有触屏,滑动、点按、长按选词,一整套肌肉记忆。到了 AR 眼镜上这些全没了:视野只有一小块,手上可能还拎着东西,能稳定输入的只剩嘴和眼镜腿上的几颗按键。把手机阅读器原样搬过来没有意义,得重新想一遍"读一本书"在眼镜上该拆成哪几个动作。听书阁就是这次重想的产物。它跑在 Rokid Craft 上,用 AIUI 的 Ink 写页面,四个页面加
通过将AR智能眼镜与百度一见、百度搭子结合,臣博视加快了巡检识别能力的开发,并将现场采集、问题识别、报告生成与整改复核串联起来,让AI从“看见问题”走向“协助处理问题”。合作后,数据标注效率提升约60%,模型训练周期从3—4周缩短至5天左右,模型训练周期从3—4周缩短至5天左右——这意味着每当面对新的巡检场景或检查标准,团队不再需要耗时近一个月去重头训练AI,只需5天就能让眼镜“学会”新规、快速上
而巡视里最费时间的活,恰恰全在跟前:凑近去读一块指针表,确认开关是分还是合,看清指示灯亮的到底是哪一颗。无人机管高空和大范围,机器人管固定路线和夜间值守,固定摄像头管常态监控——三者都在解决"覆盖"。指针类读表,状态类判开关分合,指示灯看点位状态,矩阵组合类对付排在一块的成组表计——一次取一组,不用一格一格对。但每一趟巡视少抄的一页纸、每一份不用重复录的台账、每一次不必出车的专家支援,都是实打实省
在这场聚焦游戏电竞、人工智能与前沿科技融合发展的产业大会上,来自北京的AR科技企业亮亮视野再次将AI技术带入真实应用场景:其与智谱华章Z.ai联合研发的AR+AI会议翻译系统在大会现场规模化投入使用,为游戏电竞产业的跨语言交流提供实时翻译支持。此次进入游戏电竞产业交流场景,进一步拓展了AR+AI技术的应用边界,也为智能眼镜融入更多行业的日常工作与交流提供了新的实践案例。从台上的前沿技术探讨,到台下
一共定义了 8 类意图,LLM 轨和正则轨共用同一套定义:INTENT用户大概会怎么说关键槽位addPet我家猫咪叫团子,英短,4公斤addEvent团子上个月20号打了疫苗团子的档案petNamequeryDue有什么该做的 / 下次驱虫什么时候eventType(可选)好的 / 做完了 / 驱过了无,作用于当前提醒卡removePet把团子的档案删了petNamechitchat猫能吃巧克力吗
AI问答里的曝光和搜索排名哪个更该先盯?上个月一个做跨境电商的朋友问我这件事,他家产品被ChatGPT反复提到,谷歌排名却掉到了第二页。先说结论:流量大头还靠谷歌搜索的,排名不能松;用户已经习惯直接问AI的,曝光就不是可选项。两者不是二选一,但资源有限时,确实得分先后。
从 MAC 地址位级结构到 802.1Q 标签,逐跳拆解以太网帧、ARP 解析与交换机转发,并给出端口模式配置与二层抓包排错清单。
PigWeed聚焦2027年生态养猪智能化升级,创新构建“机器人自主割草—饲草营养建模—种养循环闭环”系统。通过多模态识别与具身机器人集群实现饲草精准收割,结合营养建模与数字孪生技术,推动从“经验喂养”到“数据驱动”的转型,形成集养殖、收割、还田于一体的智能闭环,助力农业可持续发展。
2027年,MechaMind平台引领工业运维进入具身智能时代。通过多模态具身智能体与AR空间锚定技术,实现自主巡检、五维融合诊断、分步式AR引导维修及远程专家共操,破解传统“经验依赖、响应滞后、知识流失”难题。系统构建“感知-诊断-引导-回流”闭环,故障诊断准确率超90%,远程支援响应≤5分钟,维修时长缩短30%,知识持续沉淀进化,推动工业运维向智能化、协同化、可进化范式跃迁。
ar
——ar
联系我们(工作时间:8:30-22:00)
400-660-0108 kefu@csdn.net


 地瓜机器人开发者社区





 乐奇 Rokid 开放社区







 北京朝阳AI社区


 DAMO开发者矩阵


 AtomGit AI 社区


