登录社区云,与社区用户共同成长
邀请您加入社区
在CRNN+res34基础上使用蒸馏训练中文场景识别
有一个ocr作业想用paddle,于是有了装paddleocr缺少pycryptodome装pycryptodome找不到cl.exe装cl.exe让我去装vs build tool装tool又缺线上安装包…然后开始了将近一天的斗争呜呜呜环境:Win10,python3.6因为有VS2017,所以不用另外装vs build tool以下是遇到的问题以及解决方法:pip install pycryp
由于我跑的是车牌识别(国内车牌号最多8位),所以我修改了max_text_length: &max_text_length 8,所以报错,改大一点,改成9就不报错了。我是在跑rec的时候报的错,跑det没有问题,证明环境没有问题,也参考了其他博主改了数据集的读取方式也没用,我也多次验证我的数据集格式没问题,路径/t标签;
自动翻转卡包和拼写均已实现,剩下的点听力,阅读,语法,较为简单(如需要请自行补充代码)
百度 AGI Foundathon 大模型创业松;Runway自定义镜头控制的花样玩法;麦肯锡15张图表探索生成式AI的未来是什么;Hugging Face 的 Diffusion Models (扩散模型) 课程……点击阅读全文
看的结果还能接受,没有去训练自己的模型有一个不错的识别结果能接受。接下就是将这个上面获取的答案填入另一个表上相似的问题上。----第一个没有头绪的地方来了。这个是lanms没有安装,有些博主的法子完全是狗屁。反正这个是我今天安上去的命令行,后面会不会成为狗屁就不知道了。这个是getsize()在pillow10这个库里取消了,有直接改方式没细看。就是将文本中的信息key 与value的对应。看到与
获取视频数据:首先,你需要有一个视频文件或视频流作为输入。这可以是一个监控摄像头录制的视频,或者是从网络上获取的其他视频资源。调用API:使用API提供商提供的文档和说明,将视频数据发送到API端点。这通常涉及到构建一个HTTP请求,其中包含视频数据(可能是文件路径、URL或Base64编码)以及任何其他必要的参数(如API密钥、配置选项等)。处理API响应:一旦发送了请求,API将处理视频数据并
使用以下命令可以验证 PaddlePaddle 是否安装成功。
#1.安装paddle库pip install paddlepaddle#2.安装paddlehubpip install paddlehub
PaddleOCR 工作环境1.windows102.python3.7anconda3(2020.2自带的)3.PaddlePaddle 2.0rc1安装PaddlePaddle Fluid v2.0先更新pippip install --upgrade pip如果您的机器是CPU,请运行以下命令安装python -m pip install paddlepaddle==2.0.0rc1 -i
中文任务测评基准(CLUE benchmark)-Paddle版本
相关配置:显卡型号:RTX3080linux型号:ubuntu18.04.5一、显卡驱动安装二、 cuda安装1. 查看cuda版本对应的linux系统依赖关系CUDA Toolkit Documentation官网:https://docs.nvidia.com/cuda/archive/cuda11.2.1对应的要求:https://docs.nvidia.com/cuda/arc
本文复现了CVPR2020:Strip Pooling注意力机制,该网络轻量化且即插即用,重新构建了Strip Pooling机制,实现了空间注意力机制。
基于GTA5数据集进行域适应训练,在Cityscapes的gtFine训练集上进行预测
最近使用Paddle运行多卡程序的时候,出现了下面的错误:Traceback (most recent call last):File "train_pairwise.py", line 238, in <module>do_train()File "train_pairwise.py", line 116, in do_trainpaddle.distributed.init_par
当方向盘转角突增到90度时,侧向加速度在1.2秒后才达到稳态值2.8m/s²,这个延迟主要来自悬架的侧倾刚度(前悬架刚度参数是38kN·m/rad)。调参实战中发现个反直觉现象:把前悬防倾杆刚度从38kN·m/rad降到25kN·m/rad,虽然侧倾角增加了15%,但横摆角速度响应反而更快了。模型涉及侧滑、横摆、侧倾三个方向的运动耦合,比常见的二自由度模型多了侧倾带来的重量转移效应。模型参数表里有
可参考:paddlepaddle和cuda、cudnn的版本对应关系
import paddleimport paddle.nn.functional as Ffrom paddle.vision.transforms import ToTensorimport numpy as npimport matplotlib.pyplot as pltprint(paddle.__version__)transform = ToTensor()cifar10_train
对一篇影像组学相关的论文中方法用代码实现出来。方便搞影像组学的朋友们使用。
主要想用下PaddleDetection,然后碰到了一堆问题,大部分最后发现都是环境没装好造成的,所以再这里记录一下:版本一定要装对!版本一定要装对!版本一定要装对!版本一定要装对!版本一定要装对!
PPLiteSeg是百度飞浆研发的一种兼具高精度和低延时的实时语义分割算法,目前已经开源。实时语义分割领域更讲究运行流程性和分割准确度之间的平衡。PP-LiteSeg 是一个同时兼顾精度与速度的 SOTA(业界最佳)语义分割模型。它基于 Cityscapes 数据集,在 1080ti 上精度为 mIoU 72.0 时,速度高达273.6 FPS(mIoU 77.5 时,FPS 为102.6),超越
本文在baseline的基础上使用Football Vocation 分割数据的方式,训练一个epoc得分41
nvidia-docker(cuda+cudnn)+ocr_trainhost配置CPU:8核至强Intel(R) Core(TM) i7-9700KF CPU @ 3.60GHz;内存:32G内存(8*4);硬盘:240GB SSD + 2TB机械盘GPU:GTX-1060[Compute Capability:6.1]gcc: version 5.4.0kernel:4.15.0-142-ge
在使用 python3.8 安装 paddle 以后,测试导入 paddle 报错。
本项目来源于飞桨AI for Science共创计划的论文复现赛题,该论文主要采用图神经网络,通过训练 CFD 仿真数据,构建一种数据驱动模型进行流场预测。
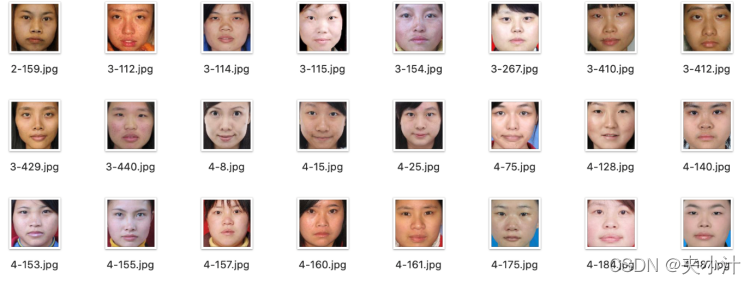
基于卷积神经网络分类方法的人脸颜值打分,并输出准确率等结果图。
切换cuda版本之后/usr/local/cuda/lib64找不到的问题
本文结合“基于ERNIE SDK + LangChain 搭建个人知识库”的代码示例,为您讲解RAG的相关概念。
讲解预训练模型之自然语言理解的改进:THU-ERNIE
模型训练完后,往往在实际应用过程中对实时性都有一定的要求,而python运行效率比较慢,所以需要采用其他加速的部署方案,这里主要介绍下PaddleSeg的C++部署方案。
OpenPose in Paddle, this project is heavily copied from https://github.com/Hzzone/pytorch-openpose.
本项目为目标追踪算法中的核心部分,卡尔曼滤波以及匈牙利算法的理论讲解与代码实战。
基于PaddlePaddle2.0-构建策略梯度模型 (Policy Gradient)作者:陆平1. 智能体与环境策略梯度(Policy Gradient)模型是强化学习中的一个经典基础模型。它用来在某种环境下训练智能体。对于一些简单场景,我们可以把智能体与环境及关系抽象为:智能体是在环境中实施行为的实体。它与环境的交互下图所示。首先一个episode开始,环境初始化后将释放出一个状态信息s1s
github地址https://github.com/PaddlePaddle/PaddleDetection/blob/develop/deploy/pptracking/python/README.mdhttps://github.com/PaddlePaddle/PaddleDetection/blob/develop/deploy/pptracking/python/README.md我这
本项目使用PaddlePaddle复现MoveNet,实现轻量级人体姿态估计。
PaddleHub和PaddleNLP修改预训练模型及数据集存放路径
PaddleSeg(FCN+HRNetW18);遥感影像;质心热力图;均方误差;
基于飞桨paddle2.6.1+cuda11.7+paddleRS开发版的地物分类-数据集训练和预测代码
本章介绍训练过程中的损失函数、梯度下降、模型评估(1)损失函数# 采用交叉熵 损失函数criterion = paddle.nn.loss.CrossEntropyLoss()loss = criterion(probs, labels)交叉熵交叉熵能够衡量同一个随机变量中的两个不同概率分布的差异程度,在机器学习中就表示为真实概率分布与预测概率分布之间的差异。交叉熵的值越小,模型预测效果就越好。交
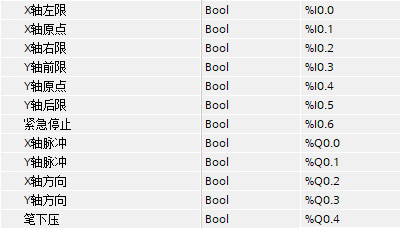
西门子S7-1200二轴V80伺服写字案例程序运动控制 写字机自动化机械控制,高速脉冲已组态好X轴 Y轴 有效行程200mm实现功能:点动,抬笔落笔,紧急停止,定位 写字偏移 自动写字 默认字为:正伺服系统两台为西门子V80驱动器写字可以自定义,但是要分配好点位,即可实现自动写字。写个自动写字的自动化小项目,用的是西门子S7-1200 PLC搭配两台V80伺服驱动器,控制X轴和Y轴的运动。这个项目
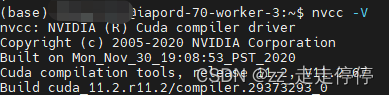
这里写自定义目录标题cuda卸载cuda安装cuda我遇到的问题nvcc -V 和 nvidia-smi显示的版本不一致安装了新的cuda后nvcc -V依然显示旧版本cudnncudnn安装paddle安装paddle验证安装paddle卸载paddlecuda卸载cuda一般情况下,cuda都会安装在 /usr/local/ 这个目录上,可以用下面的代码卸载`cd /usr/local/ls#
为了利用卷积操作和Transformer的优势来增强多尺度表示学习,论文提出了一种用于HRRS图像分割的新的混合架构,命名为EMRT (Enhance Multiscale Representations with Transformer), 其提供一种有效的方案弥补了现有混合结构存在的①Transformer带来的计算量过大,训练模型需要更多的内存空间和计算资源;② 在Transformer中没
基于SKEP预训练模型,在chnsenticorp数据集上进行语句级别的情感分析
本章继续分析该案例的模型搭建部分自从 2018 年 10 月以来,NLP 个领域的任务都通过 Pretrain + Finetune 的模式相比传统 DNN 方法在效果上取得了显著的提升,本节我们以百度开源的预训练模型 ERNIE-Gram 为基础模型,在此之上构建 Point-wise 语义匹配网络。前言:首先,先了解一下Pretrain+Finetune是什么预训练(Pretrain):当我们
安装百度飞桨paddlepaddle
ncnn 是一个为手机端极致优化的高性能神经网络前向计算框架。ncnn 从设计之初深刻考虑手机端的部署和使用。无第三方依赖,跨平台,手机端 cpu 的速度快于目前所有已知的开源框架。基于 ncnn,开发者能够将深度学习算法轻松移植到手机端高效执行。本文将使用NCNN将PP-HumanSeg lite在windows cpu上部署,FPS为18左右。
如果用单独的GPU driver installer安装的driver api,那么随CUDA Toolkit Installer 安装的runtime api就会感知不到GPU driver版本,甚至不知道是否安装了GPU driver,这就会导致版本不一致。CUDA有 runtime api 和 driver api两个接口,两者都有对应的CUDA版本, nvcc --version 显示的就
8.1只获取类别头示意图8.2只获取背部类别示意图8.3同时获取头部和背部示意图。
Encoder、Head、Decoder、STDCNet、SPPM、FLD、UAFM、Cityscapes、CamVid
paddlepaddle
——paddlepaddle
联系我们(工作时间:8:30-22:00)
400-660-0108 kefu@csdn.net


 乐奇 Rokid 开放社区




 天工造物局