


- @stallion5632


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
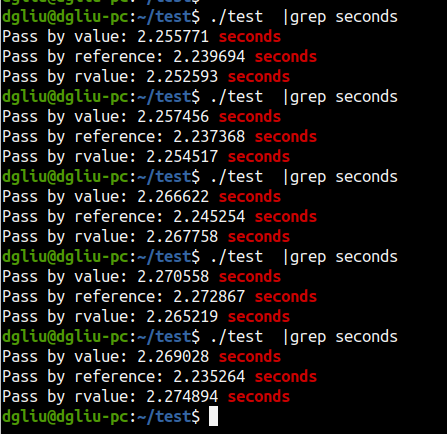
Linux平台和qnx平台优化后传值性能都是比传引用的差,也比传右值的差,因此传参时有必要传递引用。编译: g++ -o test test.cpp -std=c++11 -O2。
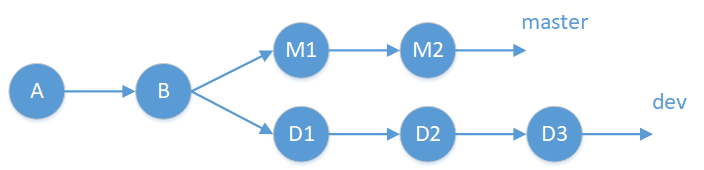
git merge的三种操作merge, squash merge, 和rebase merge的使用区别
在 C++ 中,单元测试通常涉及创建一系列独立的测试用例,常用的测试方法是 **Arrange、Act、Assert(AAA)** 模式,它提供了一种清晰的方式来组织测试代码。本文将简单介绍这一模式,并通过一个简单的示例来展示如何应用它。

本测试比较了无锁队列和std::mutex在多线程环境下的表现。结论对于使用 std::mutex 的 std::list 或 std::deque,如果 Item 结构体较小,推荐使用 std::atomic_flag 代替 std::mutex。如果 Item 结构体较大,继续使用 std::mutex。新的业务代码可以酌情使用无锁队列 ConcurrentQueue。
windows设置动态ip地址,动态或者静态的
+ 借鉴于https://github.com/xris-hu/gsoap-onvif ,根据ip地址获取ipc摄像机rtsp地址;+ merge高版本openssl不能编译的bug;+ 去除冗余代码,修改app为动态库,增加`get_rtsp_url` c接口,增加测试程序;+ 返回rtsp地址增加账号和密码;+ Makefile改为CMakeLists.txt;+ 增加基于cffi的封装模块i
在性能敏感的应用中(如网络库、系统编程等),频繁的字符串拷贝会带来性能开销。 C++17 字符串string_view可以减少拷贝。本文介绍一个基于 C++11 实现的的 `StringView` 类,设计理念是避免不必要的内存分配和字符串拷贝,同时提供类似标准字符串的操作接口。
本文将介绍GNSS(全球导航卫星系统)和PTP(精密时间协议)这两种时间同步技术的原理及其差异。
Zynq-7000系列双核Cortex-A9处理器在点云处理中的性能评估与优化方案显示:通过NEON SIMD优化可使轻量级算法(如坐标转换)在CPU占用<15%下实现30万点/秒处理;中度复杂算法(如Crosstalk剔除)CPU占用达25-40%,存在实时性风险;重度算法(如ICP)必须使用FPGA加速。FPGA资源占用约11%LUT/20%DSP/14%BRAM,为后续扩展保留空间。多
在现代导航和定位系统中,多个技术和传感器相互配合,确保高精度和实时性的定位和控制。这些技术包括 GGA、EHP、RTMC、IMU、GNSS、INS 和 RTK。本文将深入解析这些技术的作用和它们如何相互融合,以提供准确、连续的位置信息。现代导航系统依赖于多种技术的融合来实现高精度、连续的定位。GNSS(如 GPS)提供全球范围的基础定位信息,而 RTK 提供厘米级精度的增强定位,IMU/INS 则