登录社区云,与社区用户共同成长
邀请您加入社区
linux内核互斥锁mutex实现详解(基于ARM处理器)
UART 是异步串行全双工通信:TX、RX 两根线,双方波特率必须一致初始化流程:引脚复用 → 软件复位 → 配 UCR2(数据格式)→ 配 UCR3(RXDMUXSEL)→ 配波特率 → 使能 UARTUCR2 配置:8位、1停止、无校验、收发使能、忽略 RTSUCR3 配置:RXDMUXSEL = 1,必须波特率公式波特率 = 参考时钟 / (16 × (UBMR+1) / (UBIR+1))
想从零开始掌握嵌入式开发?重点解析arm架构的核心应用,对比amd处理器的不同场景适用性,帮助新手快速理解arm在物联网与移动设备中的关键作用。
在某些嵌入式网络调试场景中,通过PC侧的Wireshark或交换机镜像端口无法实现精确抓包(例如数据路径经过多个网口、协议栈内部抓包等)。此时,直接在嵌入式ARM控制器侧进行抓包成为更有效的解决方案。TCPDump作为经典的命令行网络抓包分析工具,是完成该任务的理想选择。
本文介绍了在QEMU虚拟机中安装银河麒麟V10 ARM架构系统的详细步骤。由于VMware不支持ARM架构模拟,作者采用QEMU方案,包括安装QEMU、配置虚拟网卡、创建虚拟硬盘和安装系统镜像等过程。文中提供了完整的QEMU启动命令参数说明,并解决了网络配置和共享文件夹访问问题。此外,还探讨了在麒麟系统中配置Python开发环境时遇到的问题,尝试了不同版本的Anaconda和Miniconda安装
摘要:本文针对Simulink建模中全局变量既需要内部记忆又需外部修改的双重需求,提出"Unit Delay + Merge"标准解决方案。通过构建包含状态记忆核心(Unit Delay)、内部逻辑计算和外部输入仲裁器(Merge)的闭环系统,实现了变量状态的内外部协同更新。该方案具有逻辑清晰、优先级可控、易于调试等优势,是处理交互式状态变量的最佳实践。文章详细阐述了模块连接方
本文介绍了如何为Kylin Linux Advanced Server 10配置yum软件源。通过编辑/etc/yum.repos.d/kylin_aarch64.repo文件,添加三个软件仓库配置:ks10-adv-os(基础系统包)、ks10-adv-updates(更新包)和ks10-adv-addons(附加包)。其中基础包和更新包默认启用,附加包默认禁用。所有仓库均配置了GPG密钥验证,
KMRE是麒麟软件研发的Linux桌面操作系统产品的高效的Android运行环境解决方案,而当前 UEngine 的 Android 版本过老(现在的 deepin 23 也无法安装就是了),故做了此移植详细可见:https://gitee.com/GXDE-OS/kmre。
2.左/右声道线(Left-Right Clock,LRCK):LRCK叫做帧时钟,该信号线也叫做WS线(字段选择信号),指示了当前传输的是左声道的音频数据还是右声道的音频数据,WS 为 “1” 表示正在传输左声道的数据,WS 为 “0” 表示正在传输右声道的数据。(1)右对齐格式中,LRCK为高电平时,表示当前传输的数据为右声道数据;(1)在左对齐格式中,LRCK为高时,表示当前传输的数据为左声
SDIO总线有两端,一端是主机(HOST)端,另一端是设备(DEVICE)端,采用HOST- DEVICE的设计为主机和设备之间提供了一个高效、灵活的通信机制,使得各种外部设备能够通过统一的接口与主机进行交互。TF卡(SD模式):1-data2,2-data3,3-cmd,4-vdd,5-clk,-6-vss,7-data0,8-data0,9-data1。SD卡:1-data3,2-cmd,3-
在正常工作时CAN总线上可能会挂载很多设备,如果两个设备同时发送信息,就会发生冲突,为了避免总线冲突,需由总线仲裁机构合理地控制和管理系统中需要占用总线的申请者,在多个申请者同时提出总线请求时,以一定的优先算法仲裁哪个应获得对总线的使用权。当CAN收到一个低电平信号,CAN_High输出3.5V,CAN_Low输出1.5V,两者的电压差是2V,此时表示逻辑0,也称显性电平。当CAN收到一个高电平信
在麒麟v10Server下重新编译opencv4.10.0的aarch64版本。若需禁用Java支持,添加 -D BUILD_opencv_java=OFF。若FFmpeg不可用,添加 -D WITH_FFMPEG=OFF。2,下载opencv4.10.0的源代码。编译opencv4.10.0。
嵌入式接口通识知识之ADC接口
Nginx对于编译(无论交叉编译与否)都需要三个最基本的依赖库。三个依赖库分别为对于RK3506而言,openssl和zlib库都是已经安装在这个文件夹里面了,所以本文着重讲pcre库的安装,构建编译make安装在安装后如果找不到文件到底安装在哪里了,自行查看--prefix指向的安装路径。如果运行不了得要查看你用的是什么编译器来跑的,搞成gcc编译肯定会在Nginx交叉编译的时候报错的。
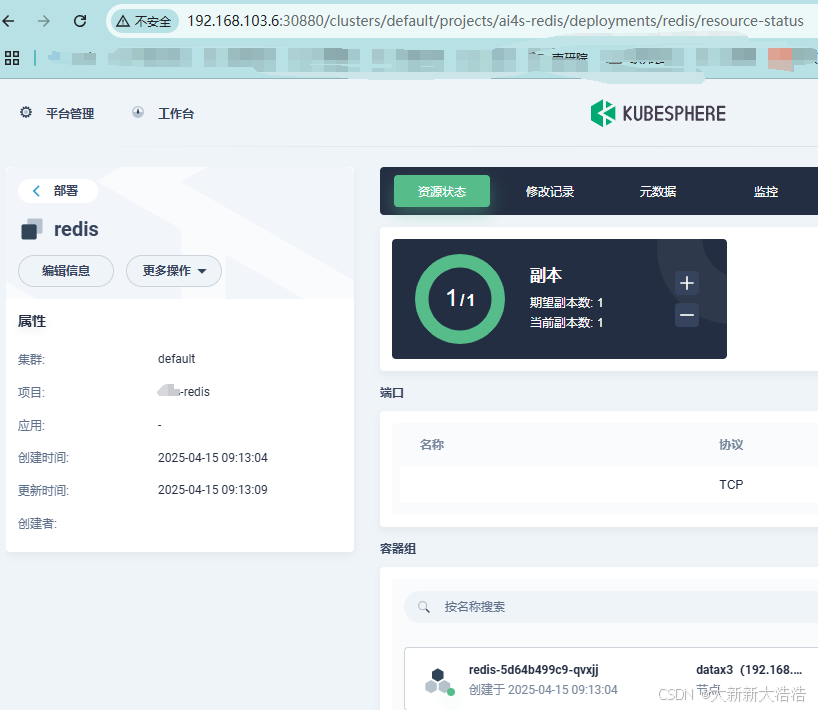
arm64适配系列文章-第五章-arm64环境上redis的部署
b. 5.7版本后的mysql运行:update mysql.user set authentication_string=password('你的密码') where user='用户';目前很多企业开始尝试国产化操作系统上,本文介绍如何在国产化银河麒麟系统V10(arm)版上安装mysql。本资源使用的是arm版本的Mysql-5.7.29离线安装包,能够在arm版国产化银河麒麟系统上进行安装
BL340系列的设计考虑到了工业应用的特殊需求,包括高温、高湿、高振动等恶劣环境因素。其紧凑的机身设计、强大的数据处理能力以及稳定的长时间运行特性,使其成为工业设备控制和监控的理想选择。无论是在生产线上的自动化设备中,还是在远程监控系统中,BL340系列都能够提供可靠的计算支持,本文将详细说明BL340系列在不同工业应用场景中的使用情况,快来一起Get!核心板CPU、ROM、RAM、电源、晶振等元
文件介绍了嵌入式Linux常把两个分区分别设置为FAT与EXT文件系统的原因
由于工作的原因目前开始逐步使用VS code进行嵌入式开发,嵌入式的开发自然少不了程序的在线调试与仿真,目前对应ARM系列的芯片使用的工具为DAP-LINK,在VS Code中使用pyocd进行连接调试。但是在pyocd官方支持的单片机型号往往不包含一些不怎么常用的单片机,所以需要手动的安装一下对应单片机的pack文件,以便使用更多的单片机型号,特别是国产的单片机。
银河麒麟(Kylin) - V10 SP2高级服务器操作系统ARM64编译VSCode失败日志
由于在开发板中没有gdb调试工具,在测试程序需要打印。通过在开发板中安装gdb可以大大提高开发效率
/configure --prefix=/usr/local/nginx --conf-path=/usr/local/nginx/nginx.conf 执行这一步。/usr/local/nginx/sbin/nginx -c /usr/local/nginx/conf/nginx.conf文件启动。7、如何使用nginx文件名去直接启动nginx,而不用绝对路径,修改 /etc/profile文
1、还热乎的经验/采坑,跟大家分享,以后少踩坑2、解决问题的思路分析过程3、扩展到I-jet、j-link之外调试器的结论和总结IAR debug的j-link、i-jet、dap都reset delay功能,并且j-link只针对非coretex M内核通过IAR帮助文档能得到reset delay一般尽快启动i-jet、dap默认delay 200ms,j-link默认0。我们跟进什么修改延时
内容概要:包括 内网、操作系统、协议、渗透测试、安服、漏洞、注入、XSS、CSRF、SSRF、文件上传、文件下载、文件包含、XXE、逻辑漏洞、工具、SQLmap、NMAP、BP、MSF…技术文档也是我自己整理的,包括我参加大型网安行动、CTF和挖SRC漏洞的经验和技术要点,电子书也有200多本,由于内容的敏感性,我就不一一展示了。网上虽然也有很多的学习资源,但基本上都残缺不全的,这是我自己录的网安
非root普通用户不能用80端口启动修改配置。重启动nginx -s reload。启动检查nginx -t。
user@yc-VirtualBox:~/USER$ colmap guilibGL error: pci id for fd 23: 1db7:dc20, driver (null)libGL error: No driver foundlibGL error: failed to load driver: (null)libGL error: pci id for fd 22: 1db7:dc
手把手教你完成opencv 在arm平台,linux x86的编译。编译结果可免费下载。
redis 交叉编译
通过在ubunbu上编写编写程序可以打开工程文件下的一个视频,通过交叉编译可以使这个程序可以在树莓派上运行出来,即在树莓派上可以运行可执行文件打开视频。
从单进程到多进程,时间片轮转调度
初步了解Arm-A架构特点和基础知识
linux centos 系统 redis启动失败排查,redsi增加日志,配置允许ARM处理器启动
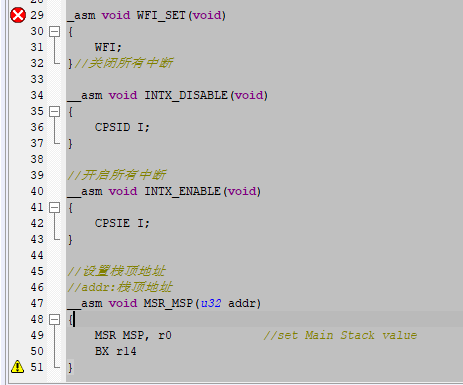
搭建并配置Keil嵌入式开发环境,完成一个基于STM32汇编程序的编写
结合上次实验,我们学习了定时器的相关操作,进行了定时器的通过定时器的方式实现时间的精准控制,定时完成了点灯和PWM脉冲调制,接下来我们将介绍深入的第一个实验就是使用外设(外部传感器)进行利用简单的温度传感器采集温度,以及利用LED显示屏进行显示。- 使用STM32F103完成基于I2C协议的AHT20温湿度传感器的数据采集,并将采集的温度-湿度值通过串口输出。
前面的实验中,我们学习了如何进行串口通信、中断的方式实现,但是在这之前的功能都是通过delay函数实现的。这种方式,相当于让CPU一直在做无用功,还不能做别的事情。这一节通过定时器的方式实现时间的精准控制,相当于给CPU上了一个闹钟,CPU平时处理其它任务,当定时时间到了以后,处理定时相关的任务。定时器作为微控制器不可缺少的外设,在STM32中也是如此。相信不少初学者学到定时器的时候对STM32的
紧接上回实验,我们介绍了STM32的串口通信实验,学习了串口协议和RS-232标准,RS232电平与TTL电平的区别,以及"USB/TTL转232"模块(以CH340芯片模块为例)的工作原理。这里使用的STM32串口通信都是简单的通信,只需要STM32不断发送Hello Windows而已,接下来我们来介绍利用中断来点亮LED灯、以及可以完成简单交互的串口通信(依然使用USB转接口)。与51单片机
STM32CubeMx完成流水灯操作,MDK5软件仿真观察GPIO的输出。
在这之前,我们介绍了stm32利用寄存器实现点灯实验,但是现在我们来看一下更加简单的方式利用HAL库实现该功能,调用库是我们学习STM32最重要的一个点,利用我们目前已经封装好的库,可以更加简单轻松的实现我们需要的功能。
这个LED灯闪烁的代码不用深入了解,只是进行一个简单的程序编译调试,有调试出现许多错误,只有亲自体会才感受到复杂。
在没有实体的开发板时,进行一个简单的程序编译调试,这篇文章的重点是学会建立工程、编写代码、编译程序、仿真调试
完成一个基于STM32汇编程序的编写
若要将软件移植到另外一个编译器上,且两者的习语识别特性不同,则由于代码使用的是标准的C语法,仍可以将代码编译成功,只是所生成指令的效率会比使用习语识别时要低。
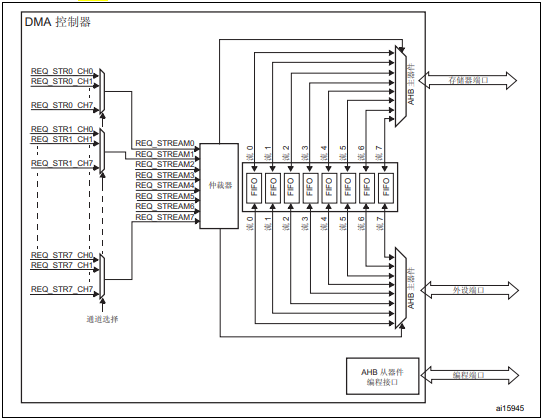
参考STM32f4xx中文参考手册DMA传输方式也没有中断处理方式那样保留现场和恢复现场过程,通过硬件为RAM和IO设备开辟一条直接传输数据的通道,使得CPU的效率大大提高。— DMA1 存储器总线DMA 通过此总线来执行存储器数据 的传入和传出。此总线访问的对象是数据存储器:内部 (112 KB、64 KB、16 KB) 以及通过的外部存储器— DMA2 存储器总线此总线访问的对象是数据存储器:
arm架构踩坑
嵌入式linux驱动之路16:U-Boot 启动流程(1)
初次使用该软件时需要下载自己所需要的芯片模块。最后点击close。更新一下软件等待加载完成。
嵌入式软件的体系结构:1:无操作系统的嵌入式软件:早期在嵌入式的应用范围主要集中在控制领域,硬件的配置比较低,嵌入式软件的设计主要以应用为核心,应用软件直接建立在硬件,没有专门的操作系统,软件规模也很小。无操作系统的嵌入式软件主要采用循环轮转和中断两种实现方式。循环轮转方式:...
SysTick 叫做系统滴答时钟、系统定时器,属于 Cortex-M4 内核中的一个外设(外围设备),也是属于NVIC的一部分,并且是24bit向下递减的计数器。2^24-1向下计数往下-1到0 然后触发中断。《STM32中文参考手册》P108RCC向 Cortex 系统定时器 (SysTick) 馈送 8 分频的 AHB 时钟 (HCLK)——》21MHZ。SysTick 可使用此时钟。作为时钟
arm
——arm
联系我们(工作时间:8:30-22:00)
400-660-0108 kefu@csdn.net


 openEuler 社区


 乐奇 Rokid 开放社区