- @2501_90884015


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
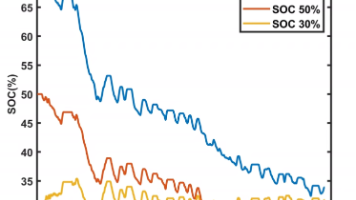
基于动态规划DP的混合动力汽车HEV能量管理策略简介:这段代码实现了一个混合动力汽车(HEV)的能量管理动态规划优化。首先,加载驾驶循环数据并可视化功率需求和车速,然后基于电池和发动机参数,使用逆向动态规划计算最优的电池和发动机功率分配策略。最后,模拟不同初始电池SOC(70%、50%、30%)下的运行状态,并对比SOC变化曲线,以评估优化效果。
MATLAB/Simulink仿真 四旋翼无人机轨迹追踪无人机仿真爱好者看过来!MATLAB/Simulink工具包,专为四旋翼UAV设计,实现三维位置、姿态角度等多参数实时跟踪。仿真过程包括参考位置与实际位置对比,直观反馈飞行状态。
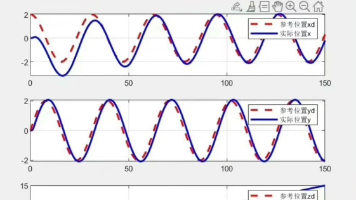
基于Matlab的四旋翼无人机动力学PID控制仿真,具体内容包括:1. 运用欧拉方程对地面坐标到机体坐标的转换矩阵进行了推导2. 在无人机动力学模型基础上,采用经典PID控制算法对其内环姿态和外环位置进行控制3. 说明文档:①详细推导四旋翼飞行器的数学模型②PID控制器的设计、位置回路控制器设计、姿态回路控制器设计③PID参数调整④仿真结果分析
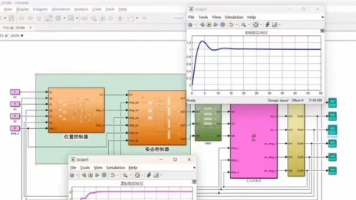
基于Matlab的四旋翼无人机动力学PID控制仿真具体内容包括:运用欧拉方程对地面坐标到机体坐标的转换矩阵进行了推导在无人机动力学模型基础上,采用经典PID控制算法对其内环姿态和外环位置进行控制说明文档:①详细推导四旋翼飞行器的数学模型②PID控制器的设计、位置回路控制器设计、姿态回路控制器设计③PID参数调整④仿真结果分析98
基于MATLAB自动驾驶车辆决策控制简介:在密集的城市环境中为共享自动驾驶车队提供控制和决策架构。该项目实现了自动驾驶汽车的决策架构和控制律,既可以在 MATLAB 上工作,也可以集成到 Carla 模拟器中。
基于MATLAB编队控制 多智能体 领导者-跟随者 非完整运动学约束简介:代码采用领导者-跟随者方法,并将在轮式移动机器人上进一步阐述该方法的实现。领导者-跟随者方法既可作为集中式控制,也可实现为分布式控制方法。这种灵活性使得领导者-跟随者方法能够适应多种场景,包括那些需要鲁棒性与简便性的情况,因而非常适用于分布式控制应用。控制智能体间的距离和角度作为需要调控的关键参数。所研究的方法可以应用于多个
基于matlab+simulink联合仿真模型自动驾驶汽车的建模、轨迹规划和非线性控制技术今天,世界上最具挑战性的话题之一是自动驾驶汽车的问题。公司正在大力投资这项技术的开发,并对该主题进行了广泛的研究,包括特斯拉和谷歌。 自动驾驶汽车有几个部分;最初,它必须通过其传感器(例如超声波接近传感器、用于图像处理的摄像头、GPS 卫星通信模块以及速度和加速度传感器)接收来自环境的反馈。 然后,通过数据集
基于PID的四旋翼无人机轨迹跟踪控制(simulink版)本程序主要基于MATLAB/Simulink中的PID和S-Function模块编写。程序注释详细,参考资料齐全。以下文字及示例代码仅供参考。
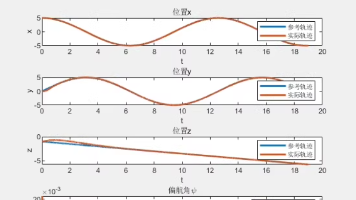
基于matlab四旋翼无人机ADRC姿态控制器仿真模型包括无人机姿态模型、力矩方程和角运动方程。三个姿态角的数学模型,三个ADRC控制器,简洁易懂,输入可改,控制模型可自行替换其他。
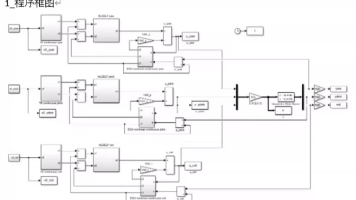
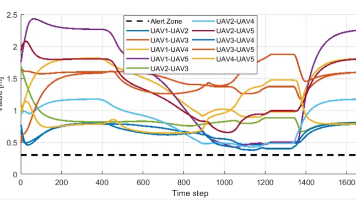
在狭窄空间环境中多架无人机的自重构 V 形编队介绍了一种自可重构的 V 形编队控制器的设计和实现,用于在密集障碍物环境中穿过狭窄空间的多个无人机 (UAV)。选择 V 形编队是由于其机动性和能见度优势。主要目标是开发一种有效的编队控制策略,使无人机能够在穿越障碍物时自主调整其位置以形成所需的编队。为了实现这一目标,提出了一种基于分布式行为的控制算法,该算法结合了为单个 UAV 设计的行为,以便它们