- @Godspeed_zwh


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
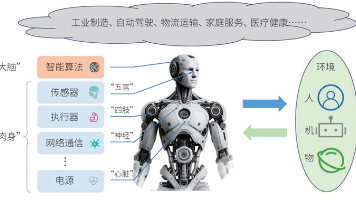
具身智能(Embodied AI)是具备物理身体并能与真实世界交互的人工智能系统,其核心由AI大脑(大模型)和机器人硬件组成。与传统工业机器人相比,具身智能具有三大突破:1)从执行固定指令升级为理解人类意图;2)从预设程序变为动态适应环境;3)从示教编程转变为端到端学习。传统工业机器人(如四大家族产品)擅长结构化环境中的精确重复作业,而具身智能更像"智能管家",能在开放环境中自
摘要:具身智能机器人设计融合仿生学与工程学,需兼顾高爆发运动控制和大模型实时推理。硬件系统采用一体化关节(无框力矩电机+精密减速器)、线性关节(行星滚柱丝杠)和触觉集成灵巧手;传感器系统包含多模视觉、六维力觉和IMU;能源采用高压高倍率电池,热管理趋向液冷系统。其架构复杂度远超传统工业机器人,需在紧凑空间内实现高性能运动与智能决策。(149字)

具身智能机器人电子电气架构正从分散式PC架构向“中央计算+区域控制”架构演进。该架构采用分层异构设计:中央大脑(如NVIDIA Jetson)负责认知决策任务;运动小脑(STM32等MCU)处理硬实时控制;关节节点实现边缘计算。通信网络分为高带宽数据总线(千兆以太网)和低延迟控制总线(EtherCAT)。随着NVIDIA Thor等芯片发展,未来将实现大模型推理与实时控制在同一SoC上运行的中央计

摘要:本文提出了一种三层机器人软件架构方案。顶层为认知决策层(AIBrain),基于多模态大模型(VLA)实现视觉-语言-动作的端到端处理;中层为运动规划层(MotionPlanning),通过WBC和MPC算法解决高自由度系统的运动控制问题;底层为实时执行层,实现1kHz-10kHz的高频硬件控制。系统采用双操作系统架构(Linux+RTOS)和ROS2中间件,并通过仿真平台实现Sim-to-R

本文构建了具身智能系统的五层架构图谱:感知层(L1)通过多模态传感器采集环境数据;认知层(L2)利用大模型进行任务规划与决策;控制层(L3)实现运动解算与平衡控制;执行层(L4)精确驱动关节运动;骨骼层(L5)提供机械支撑。系统采用"数据上行-指令下行"的闭环流程,实现从环境感知到动作执行的完整闭环。其中感知层相当于生物的感觉器官,负责将物理信号转化为数字信息;认知层模拟大脑皮
具身智能传感器技术全景解析:从本体感知到触觉交互 摘要:具身智能的核心在于AI大脑与物理身体的融合,其传感器系统分为三大类:1)本体感知(IMU、关节传感器等),实现姿态平衡与运动控制;2)触觉感知(六维力传感器、电子皮肤等),赋予机器人精细操作与交互能力;3)环境感知(RGB-D相机、事件相机等),支持近距离三维理解。相比自动驾驶侧重远距离感知,具身智能更强调力觉反馈与接触交互,其中力矩传感器和

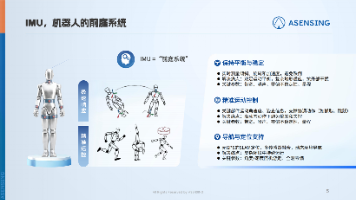
摘要:本体感知是机器人实现自主运动的核心能力,主要包括三大传感系统:IMU(惯性测量单元)负责空间定位与平衡控制,相当于机器人的"前庭系统";关节编码器精确测量肢体位置,构建运动学模型;力矩传感器则实现力觉反馈,支持柔顺控制与人机交互。这些系统共同构成机器人的"小脑"功能,使其具备动态平衡、精准定位和安全交互等关键智能特性,为具身智能奠定感知基础。(148字

触觉感知是机器人实现精细操作的关键技术突破。主要包括:六维力传感器(感知整体受力,用于精密装配和平衡控制)、阵列式触觉传感器(检测压力分布,实现防滑抓取)、视触觉传感器(结合视觉技术获取微观纹理信息)以及电子皮肤(实现全身触觉感知)。这些技术让机器人能够像人类一样"感受"物体特性,完成更复杂的操作任务,是人机交互安全性和精细度提升的核心。目前触觉技术仍是机器人领域的高壁垒环节,

摘要: 具身智能与自动驾驶在环境感知技术上存在显著差异。自动驾驶关注远距离目标(如卡车、车道线),而具身智能聚焦近距离物体(如杯子、剪刀),需精确感知物体的位置和可操作性。核心传感器包括: RGB-D相机:提供高精度深度信息(毫米级),支持手眼协调,是VLA大模型的关键输入; 激光雷达:用于导航和避障,需超大视场角(360°×90°)以应对复杂环境; 事件相机:通过异步触发捕捉高速运动,解决传统相

IMU(惯性测量单元)是具身智能的"存在之锚",在机器人能力金字塔中处于最基础位置。它通过三个关键作用确保机器人稳定运作:首先,为视觉感知提供去抖和坐标系校准;其次,作为灵巧操作的动态支点,实时调节重心平衡;最后,作为最高优先级的"反射弧",在紧急情况下实现毫秒级安全响应。这种"基础优先"原则体现了机器人学的生存哲学——只有站稳脚跟,才能