


- @2501_90824910


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
基于python/Apriori的电影推荐系统包含内容:数据集➕ppt➕文档➕代码
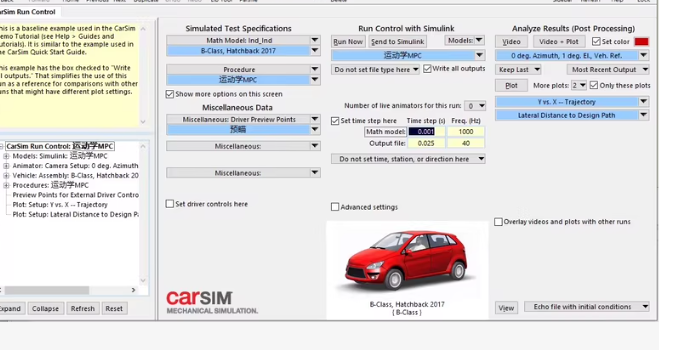
以下是一个基于运动学模型的 MPC(模型预测控制)算法路径跟踪仿真代码示例。该代码在 MATLAB 和 Simulink 中实现,可以用于自动驾驶车辆的横向控制,并支持双移线、五次多项式等自定义路径的跟踪。
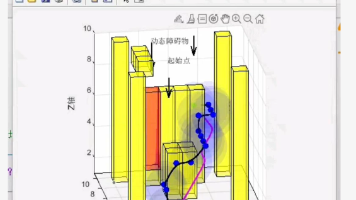
基于A* 算法的无人机三维路径规划算法,可以动态避障,自己可以规定设计障碍物位置,MATLAB编程实现。
MATLAB四旋翼无人机PID控制仿真模型1. 双闭环控制架构:采用姿态环(内环)与位置环(外环)级联PID控制,实现无人机精准轨迹跟踪2. 完整动力学模型:基于牛顿-欧拉方程构建六自由度模型3. 可调参数系统:提供姿态(俯仰/滚转/偏航)与位置(X/Y/Z轴)独立PID控制器,支持Kp/Ki/Kd参数灵活调整
无人机群matlab:编队、控制、路径规划无人机群、多无人机进行群体控制、路径规划的matlab程序代码一共三套代码:附带文档说明① 四旋翼编队控制(二维):包括目标分配、全局和局部路径规划② 无多人机模拟复杂机制和动态行为③ 单机模拟,路径跟随、规划;无人机群仿真控制% 示例:基于领航-跟随法的二维编队控制
本文介绍了一个基于MATLAB的四旋翼无人机PID控制仿真模型。该模型采用双闭环控制架构,包含外环位置控制(X/Y/Z轴)和内环姿态控制(俯仰/滚转/偏航)。系统基于牛顿-欧拉方程构建了完整的6自由度动力学模型,提供了可独立调节的PID参数(Kp/Ki/Kd)。仿真实现了三维轨迹跟踪功能,并包含动画演示和响应曲线分析。代码提供了无人机参数设置、PID控制算法实现和电机分配计算等核心功能模块,适用于
无人机编队仿真功能:九架无人机从不同初始位置集结为正方形编队,之后变换为三角形编队,并进行编队转弯、直线飞行以及爬升。算法:领航跟随+人工势场+PIDMATLAB编程实现,代码注释清楚以下文字及示例代码仅供参考
四旋翼无人机仿真matlab/simulink仿真四旋翼自抗扰 姿态控制仿真模型 ADRC模型对比PID轨迹跟踪
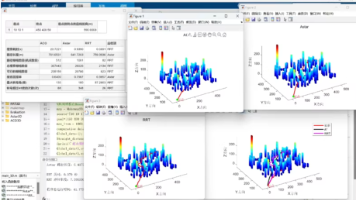
如何使用MATLAB实现无人机三维路径规划对比蚁群算法,A*,RRT算法设置不同复杂度地图在同一地图或单独地图中对比路径包含蚁群算法、A、RRT*的详细对比
以下是一个基于运动学模型的 MPC(模型预测控制)算法路径跟踪仿真代码示例。该代码在 MATLAB 和 Simulink 中实现,可以用于自动驾驶车辆的横向控制,并支持双移线、五次多项式等自定义路径的跟踪。