登录社区云,与社区用户共同成长
邀请您加入社区
本文介绍适配 flutter_pcm_sound 3.3.3 至 OpenHarmony 的技术实践。该库专注实时 PCM 数据喂出,核心挑战在于安卓“主动写入”与鸿蒙“被动拉取”播放模型的差异。通过分析 Dart 层无平台门、仅依赖方法通道的纯净契约,确认可无缝移植。经四筛与在线查重验证,无重复实现,基线锁定为 master fa4c977。适配产物为 3.3.3-ohos-1.0.0-beta
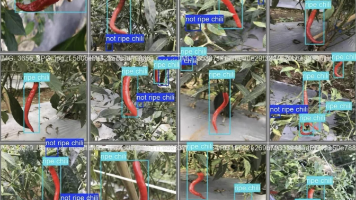
本数据集专注于辣椒成熟度与品质状态的视觉检测,服务于智慧农业、自动化采摘及分拣质量控制。数据涵盖三种典型辣椒状态,适配采摘机器人、分拣流水线及仓储质检等应用。
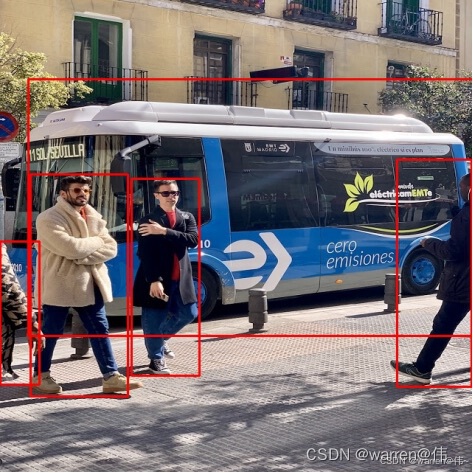
本文介绍了如何在星图GPU平台上自动化部署VideoAgentTrek-ScreenFilter镜像,实现智能屏幕内容检测。该工具基于YOLO模型,可自动识别图片与视频中的屏幕类物体,其核心应用场景之一是自动化内容审核,能高效筛查用户生成内容中的敏感屏幕信息,提升审核效率与标准化水平。
本文介绍了如何在星图GPU平台上自动化部署YOLO12镜像,构建实时视频流目标检测系统。该方案利用FFmpeg和OpenCV接入视频流,通过YOLO12模型进行实时推理,并将检测结果通过WebRTC协议推送到客户端,可广泛应用于智能监控、在线教育等需要实时视觉分析的场景。
本文介绍了如何在星图GPU平台上自动化部署DAMO-YOLO 智能视觉探测系统镜像,实现RTSP视频流的实时目标检测与WebRTC低延迟推流。用户可快速构建带检测框的浏览器可访问视频监控系统,广泛应用于工厂产线监控、智能零售热区分析等工业视觉场景。
本文介绍了如何在星图GPU平台上自动化部署Chord视频时空理解工具,并对其在1080P高清视频中的边界框定位精度进行了实测。该工具能够自动分析视频内容,精准定位目标对象,例如在商品展示视频中自动标注旋转的智能手机,为视频内容检索与智能标注提供了高效的本地化解决方案。
直接运行就能用的目标检测网页工具,后端用Flask实现,加载yolov8n.pt预训练模型,无需训练即可识别常见物体。支持用户上传本地图片(JPG/PNG)或视频(MP4),自动完成推理并在页面展示带框标注结果,检测输出保存在runs/detect目录下。前端采用简洁HTML结构,含首页、侧边栏、空白页等模块,静态资源统一放在static,上传文件自动存入uploads文件夹。附带person.j
视频理解是人工智能与计算机视觉交叉领域的热门方向,其核心在于从视频中自动提取场景、物体、人物行为与语音内容等多维度信息。不同于单张图像分析,视频理解需要综合运用视频抽帧、目标检测、人脸识别、语音转写等多种技术,再借助多模态大模型将碎片化信息整合为结构化描述。该技术可广泛应用于内容审核、素材管理、数字人训练与无障碍辅助等场景,帮助系统快速理解短视频中的客观事实。本文基于一条真实视频案例,完整演示了使
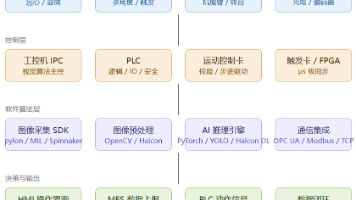
AOI(Automated Optical Inspection,自动光学检测)设备是融合工业相机、机器视觉、深度学习与 PLC 控制的复杂机电系统。本文构建涵盖感知硬件层、控制层、软件算法层与决策输出层的分层架构模型,解析基于触发同步的单周期检测工作流;并通过与单片机 LED 控制和智能小车的横向对比,揭示工业 AOI 在确定性、实时性与多协议集成方面的核心设计要求,可为系统集成与项目方案设计提
海思Hi3519 DV500 部署yolov5并加速优化
本文记录海思3559 yolov5 wk模型部署的具体过程,成功生成了可执行文件,后面就可以在板端进行运行测试!!
目前项目需要在海思3559上开发,但查了相关文档,感觉还是比较复杂的。相比于3403、3519的使用atc工具直接从onnx->om,3559需要从onnx->caffer->wk则显得复杂许多,特此记录一下。海思3559是早些年的芯片,因此在模型转换的方式上相比于3403、3519的使用atc工具直接从onnx->om,3559需要从onnx->caffer->wk则显得稍显复杂。本文记录了yo
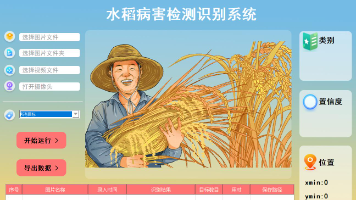
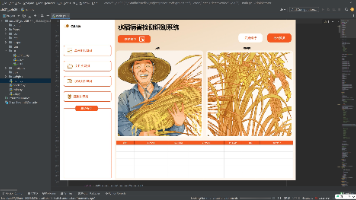
本系统围绕实用场景设计,涵盖以下核心功能模块:完整的功能演示和环境配置讲解,请参考下方视频资源。视频内容覆盖了安装部署、模型训练、结果评估及常见问题解答。17-基于YOLO12的水稻病害检测识别系统项目实战!-全网最全资料(附赠任务书、开题报告模板课程)人工智能/深度学习/计算机视觉/神经网络17-基于深度学习的水稻病害检测识别系统-yolo11-彩色版界面(附赠任务书、开题报告模板课程)17-基
激光雷达点云的深度学习 3D 目标检测,其本质是从无序、稀疏、非均匀分布的三维点集 P = {pᵢ = (xᵢ, yᵢ, zᵢ, rᵢ)}ᵢ₌₁^N 中,回归出目标的 3D 定向包围盒(3D Bounding Box)及类别属性。点云检测的核心分歧在于如何将“无序、不规则的三维点”转化为神经网络可以高效计算的结构。下面系统性地介绍点云深度学习检测的主流技术流派、核心处理机制及检测全链路方法。提取到
如果说相机是机器人的“眼睛”,激光雷达就是机器人的“触角”——它用激光束主动探测周围空间,直接获取精确的三维距离信息。但在“如何让激光扫描空间”这个问题上,四种技术路线给出了完全不同的答案。这篇文章从物理原理出发,横向对比机械式、MEMS、OPA和FMCW四种LiDAR技术路线的工程成熟度,帮你理解它们各自适合什么场景。
本数据集专注于军事飞机型号的视觉检测与识别,服务于军事航空研究、目标侦察及空域安全。数据涵盖34种经典军用飞机型号,从A10、B1、B2、B52到F22、F35等,适配细粒度目标检测、机型识别及航空器分类等任务。
本数据集专注于葡萄园行间自主导航所需的语义分割,服务于农业机器人、精准农业及自动化植保。数据采集自真实葡萄园行间,涵盖不同天气、时段及地形条件,适配机器人视觉导航、行间路径识别及避障等应用。
当前大模型 Agent、具身智能技术迭代快,很多高校老师面临新课备课缺少完整实战案例、源码实验环境不足的难题。本文梳理大模型智能体、视觉大模型 + 具身智能完整技术栈,同时分享面向高校教师的线上实战研修项目,覆盖 Transformer、RAG、MCP、多智能体、SAM、ROS‑SLAM、VLA 等内容,配套完整源码与实验案例,可服务课程建设与科研原型开发。
RK3588 是 Rockchip 推出的一款高性能芯片,适用于多种应用场景,包括 AI 计算、图像处理、视频编解码等。其强大的 NPU(神经网络处理单元)和 GPU(图形处理单元)使其成为运行深度学习模型的理想选择。
2026年9月1日到11日,海内外7家头部模型厂商迭代了新模型。过去大模型的升级周期以年计算,后来缩短到几个月,如今已经开始以周为单位。模型的更新速度,甚至快过了开发者完成一轮工作流评估的速度。当DeepSeek V4.1 Flash在发布24小时内被OpenRouter平台处理了约1万亿Token时,一个更紧迫的工程问题浮出水面:你的应用架构,跟得上这个迭代节奏吗?
本实训报告聚焦具身智能在工业视觉中的应用,涵盖工具软件安装、工业视觉环境构建及昇腾终端部署。基于Python与EasyOCR实现跨平台文字识别,适配Windows CPU与昇腾Atlas200I DK A2板卡(aarch64欧拉系统),通过虚拟环境配置、USB海康相机接入与PaddleOCR引擎调用,完成中文文本识别、人脸与人体检测的实时分析。代码支持中文字体渲染与置信度显示,具备良好可移植性与
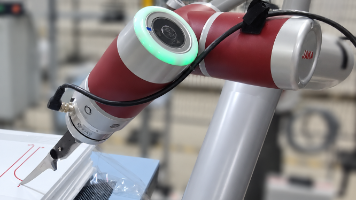
机械臂完成切割任务需解决工具安装、视觉定位、坐标转换、运动规划与双臂协同等问题。本文以刀具固定安装为起点,探讨如何通过手眼标定实现刀尖精准定位,并构建从视觉感知到动作执行的完整链路,为后续力控与协同操作奠定基础。
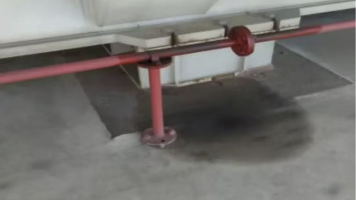
本数据集专注于电力设备漏油缺陷的视觉识别,服务于变电站智能巡检、设备故障预警及运维管理。数据采集自真实电力设备现场,涵盖不同光照与设备位置下的漏油场景,适配巡检机器人、无人机及固定摄像头在线监测等应用。
本文介绍了在星图GPU平台上自动化部署YOLOv12目标检测镜像,并详细阐述了通过模型剪枝与量化技术优化该模型的方法。该镜像经过压缩后,可显著降低显存占用与推理延迟,适用于视频监控、自动驾驶等需要实时目标检测的场景,助力用户高效部署轻量化AI应用。
SCL3400-D01倾角传感器 | 倾斜传感器 | 村田制作所高性能双轴倾斜仪双轴MEMS传感器在使用寿命和温度范围内具有上佳的稳定性
本文介绍了如何在星图GPU平台上自动化部署YOLO11镜像,实现树莓派端的实时目标检测功能。通过预置环境与优化配置,用户可快速完成摄像头接入与推理部署,典型应用于智能门禁、宠物看护及轻量产线质检等边缘AI场景,显著降低部署门槛与开发周期。
本文介绍了如何在星图GPU平台上自动化部署YOLO12 实时目标检测模型 V1.0镜像,实现端到端实时目标检测。用户可一键启动预置模型服务,快速应用于安防监控、工业质检或智能相册等需高帧率(如25+ FPS)响应的典型场景,显著降低部署门槛与实测成本。
本文介绍了如何在星图GPU平台上自动化部署Yolo-v8.3镜像,并利用混合精度训练技术优化其训练效率。该平台简化了环境配置流程,用户可快速启动并运行Yolo-v8.3进行目标检测任务,例如实时视频流分析或图片中的物体识别,显著提升模型训练与部署速度。
本文详细介绍了在昇腾NPU上部署YOLOV10目标检测模型的完整流程,涵盖C++环境配置、模型转换与推理优化。重点解析了从ONNX到OM格式的转换实战,以及前处理、后处理的关键实现与性能调优技巧,帮助开发者高效利用昇腾NPU进行目标检测任务部署。
本文介绍了如何在星图GPU平台上自动化部署“鹰眼目标检测 - YOLOv8”镜像,实现轻量级AI模型的快速应用。该方案特别适用于边缘计算场景,例如在树莓派等设备上部署,可轻松实现实时视频流或图片中的多目标识别,为智能监控、物联网视觉分析等应用提供便捷的本地化AI能力。
系统未安装该库或版本不匹配会导致导入失败。错误,需确保系统已安装 BLAS 库。PyTorch 依赖 BLAS 库进行矩阵运算,而。
这篇博客将以两个入门实例,帮助初学者掌握在树莓派上进行C/C++程序开发以及快速入门在64位树莓派上运行OpenCV深度学习模型。
点云感知算法面试的一些问题,记录一下
@TO的C欢迎使用Markdown编辑器你好! 这是你第一次使用 Markdown编辑器 所展示的欢迎页。如果你想学习如何使用Markdown编辑器, 可以仔细阅读这篇文章,了解一下Markdown的基本语法知识。新的改变我们对Markdown编辑器进行了一些功能拓展与语法支持,除了标准的Markdown编辑器功能,我们增加了如下几点新功能,帮助你用它写博客:全新的界面设计 ,将会带来全新的写作体
在半导体制造流程中,晶圆表面缺陷的精准定位直接影响产线良率与成本控制。传统整图分类已难以满足工业视觉对缺陷位置、形态的高精度需求,基于深度学习的目标检测技术逐渐成为晶圆缺陷识别的主流方案。本文以waferMap数据集为例,该数据集包含13000张图像、覆盖9类典型晶圆缺陷模式,采用目标检测标注格式,可直接用于YOLOv8、Faster R-CNN等主流框架训练。从数据格式转换、训练集划分、切图增强
接触式位移传感器,在铣床磨床行业的运用
本文介绍了如何在星图GPU平台上自动化部署最新YOLO26官方版训练与推理镜像,实现高效目标检测模型开发与部署。该镜像提供完整的深度学习环境,支持从模型训练到多格式导出的一站式解决方案,特别适用于智能安防、工业质检等实时目标检测场景。通过预装工具链和优化配置,用户可快速实现模型训练、格式转换及跨平台部署。
本文介绍了如何在星图GPU平台上自动化部署SDMatte镜像,实现AI驱动的精细抠图功能。该镜像与YOLOv11联动可构建先检测后抠图的自动化工作流,特别适用于电商产品图批量处理、影视素材准备等场景,显著提升图像处理效率与质量。
目标检测
——目标检测
联系我们(工作时间:8:30-22:00)
400-660-0108 kefu@csdn.net


 开源鸿蒙跨平台开发者社区

 DAMO开发者矩阵

 火山引擎视频云技术社区


 亚马逊云科技技术品牌专区

 海思HiSpark开发者社区






 openEuler 社区
 人工智能6S服务平台


 乐奇 Rokid 开放社区