登录社区云,与社区用户共同成长
邀请您加入社区
UWP C++/CX
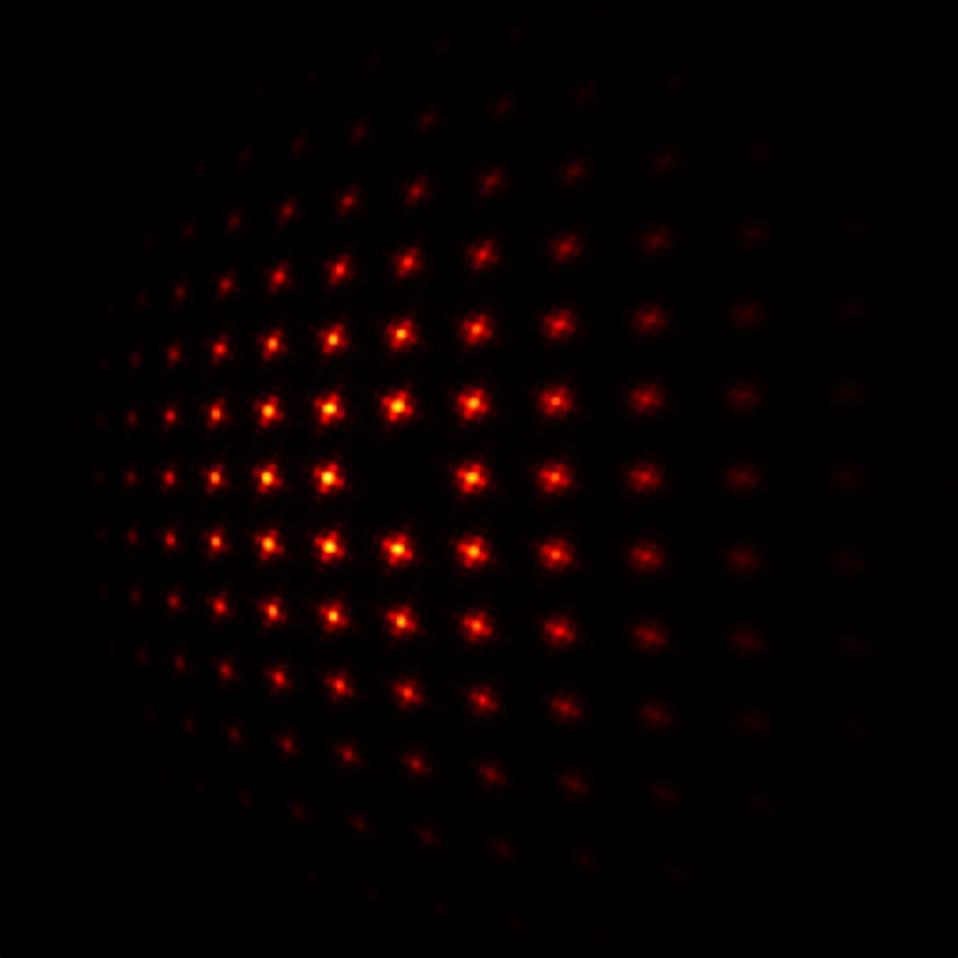
Hartmann 传感器是研究入射 X 射线束波前形状的常用工具,因为它们具有消色差和大动态范围等优点。在这个用例中,我们遵循 de La Rouchefoauld O. 等人的工作[Sensors 2021, 21, 874.],模拟通过哈特曼波前传感器传播的 X 射线场,该传感器由一系列针孔组成。每个针孔的衍射将导致检测器平面的偏移,可用于计算输入的波前。
文章目录环境创建项目配置项目添加 Cube 并实现手势操作打包部署结果展示环境Windows 10Unity 2019.4.19f1c1Visual Studio 2019MRTK 2.5.4创建项目配置项目在菜单栏“File -> Build Settings”,将平台转换为 通用Windows平台导入 MRTK 开发工具包,下载链接:MRTK在菜单栏 “Assets -> Impo
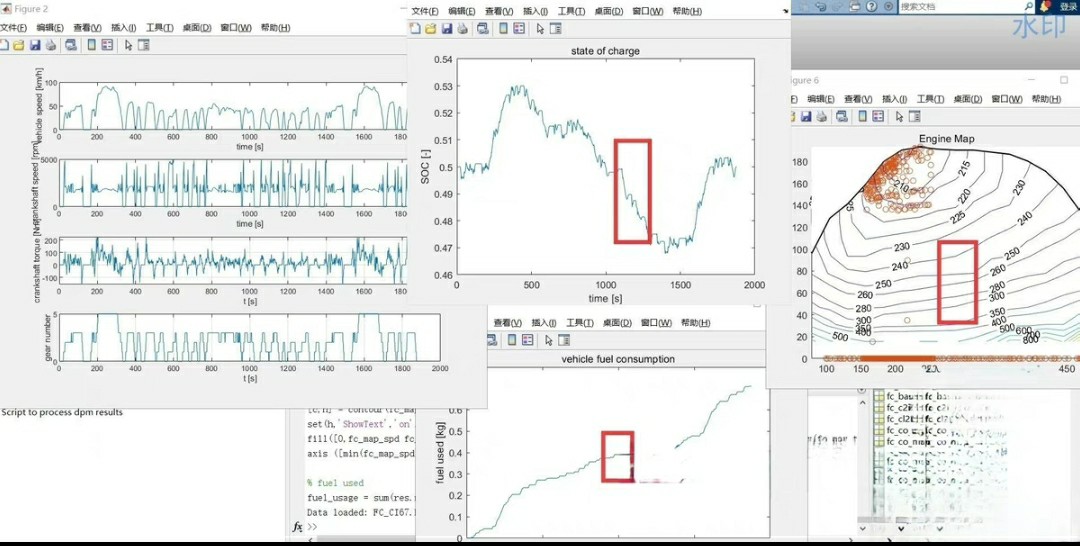
基于DP动态规划的混合动力汽车,P2构型1.车辆数据来源advisor。2.电池SOC为电量维持型策略。3.全程序包含逆向迭代和正向寻优过程。4.DP可为后续mpc提供参考,也可将数据提取作为神经网络训练和规则作为参考。在混合动力汽车的研究领域,P2构型凭借其独特的结构优势受到广泛关注。今天咱们就来唠唠基于DP动态规划在P2构型混合动力汽车上的应用。
文章目录环境相关代码效果展示注意事项环境Hololen2Windows 10Unity 2019.4.19f1c1Visual Studio 2019MRTK 2.5.4相关代码using System.Collections;using TMPro;using UnityEngine;public class LocationService : MonoBehaviour{public Text
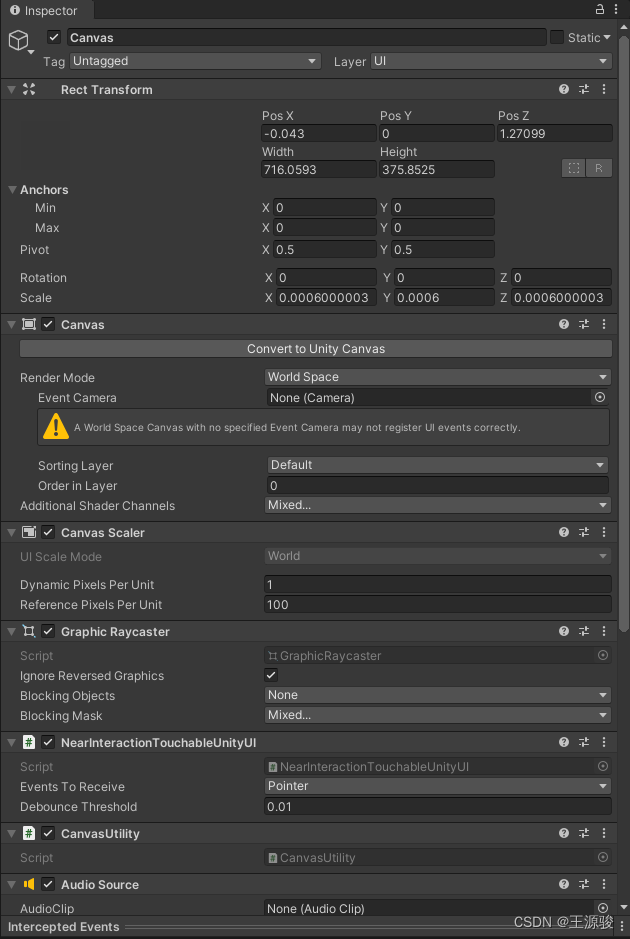
注意:我创建的Canvas的Scale都是1,不知道为什么没有效果,然后我把官方demo里的画布RectRansform数据粘贴过来,就好使了,奇怪的问题,添加NearIteractionTouchaBleUnityUI、CanvasUtility组件。画布模式改成WorldSpace,这样在能在3D场景里 随意的移动位置,这样,UGUI的按钮以及其他ui都可以在hololens眼镜里使用了。Ea
2、正常导完之后我这边的textmeshpro报了三个错,冲突之类的错误,但是我又不知道咋解决,最后在project-assets-里面找到TextMesh Pro-右键reimport就可以了,相当于重新导了一遍。1、对于一个空白的unity项目,不需要先配置MRTK再导入这个vuforia的包,就直接导vuforia的包就行,因为这个vuforia的包里面就已经有MRTK的四个基础包和text
一.新建一个u3d项目二.将unity的平台切换为Universal Windows Platform三.MR开发包导入开发包链接来自Github,根据需要的版本进行选择https://github.com/microsoft/MixedRealityToolkit-Unity/releases将五个unitypackage文件全部导入unity中四.项目设置1.选择发布设置,定位到capabil
部署到HoloLens上是窗口化运行,3D模型都展示在一个app的应用窗口里
问题描述:在导入自制电解槽FBX文件后,按照官方火星车教程添加了:BoundsControl、BoxCollider、ObjectManipulator、NearInteractionGrabbable四个组件后,在Game模式中无法使用虚拟手对其进行拖拽旋转等操作。解决方案:缩小电解槽模型尺寸、将其各个尺度缩小为原来的0.1倍后可正常操作。...
在将unity中制作好的场景,在unity中测试正常,但发布到HoloLens后,场景却一片空白。但是可以正常唤出主菜单。程序是使用unity封装的opengl绘制多个线段和面片,组成这些面片和线段的点大概有2-3万。原因:batches过高。由于使用的是HoloLens1代眼镜,年代久远,且眼镜内有多个程序,因此眼镜的处理能力可能下降,不能满足渲染需求。查看batches的方法:在unity的G
链接:https://pan.baidu.com/s/1Iph8kUIBrFR0OLGi-k9VbA提取码:getf复制这段内容后打开百度网盘手机App,操作更方便哦
右边是本方案的效果,虽然还有约0.3rad的相位差,但整个波形平滑得跟德芙巧克力似的,转速曲线更是几乎和设定值重合。实测波形接近标准正弦的关键就在这——滑模的强鲁棒性保证了反电动势提取的完整性,而EKF的非线性处理能力则把波形中的毛刺给熨平了。不过直接硬切换会引发抖振,所以后边用EKF来做状态估计的平滑处理,相当于给暴脾气的滑模观测器套了个缓冲垫。基于扩展卡尔曼滤波的滑模观测器,反电动势波形近乎正
自己的学习笔记
基于Hololens开发—本地化控件锚点本地化空间锚基于Hololens的空间映射,本项目本章内容主要是对Hololens端的离线瞄点进行保存,当再次启用项目时将数据进行读取重置当前位置。具体过程见“注释”public class SpaceAnchorController : MonoBehaviour{public string ObjectAnchorStoreName;WorldAncho
Azure 空间定位点为开发人员提供了工具,用于创建 HoloLens 的空间感知混合现实应用程序(通过 ARKit 为 iOS 设备创建,通过 ARCore 为 Android 设备创建)。通过项目复习Azure空间定位点的基础知识,为接下来在HoloLens上做虚实配准工作打下基础。在 Unity 菜单中,选择Window > TextMeshPro > Import TMP Essentia
Lambda表达式极大地丰富了Java的表达能力,使代码更加简洁、灵活。随着Java版本的更新,函数式编程在Java生态中的地位越来越重要。掌握Lambda表达式不仅是学习新语法,更是拥抱现代编程范式的重要一步。通过不断实践,你将能够充分发挥Lambda表达式的威力,写出更优雅、高效的Java代码。
print(processed)# 输出:['PYTHON', 'FUNCTIONAL', 'PROGRAMMING']print(non_empty)# 输出:['hello', 'world', '!print(str_numbers)# 输出:['1', '2', '3', '4']print(result)# 输出:[4, 16, 36, 64]print(squared)# 输出:[1,
实测表明,该方法在分布式缓存场景下的误判率降低至0.8%,较传统方法提升诊断效率43%。在Spring Boot启动阶段实测显示,class文件体积减少41%的同时,字节码执行效率提升29%,完美平衡代码体积与运行性能。未来将探索WebAssembly与JVM的融合优化路径,结合RISC-V架构的定制指令集,在可信执行环境(TEE)中探索内存密集型计算的新边界。通过调整keepAliveTime参
本书给出的AVX512预取优化方案,在SSD存储访问场景中,通过`_mm_prefetch((char)(ptr + 0x1000), _MM_HINT_T0)`提前加载后续数据块,将磁盘IO流量波动降低60%。在高动态库场景下,`__attribute__((always_inline))`与`__forceinline`的组合使用显式告知链接器。在NUMA架构基准测试中,相较标准`std::m
本文通过剖析现代C++编程范式与经典计算机科学理论的交互作用,揭示研究生在算法设计、系统实现及工程实践中的核心技能演进路径。基于模板元编程(TMP)、RAII模式及现代C++特性,提出面向复杂数学建模与分布式计算的解决方案,为学术创新提供可复用的工程方法论。本文揭示了面向未来计算的研究生必须构建的组合式技能栈——将类型系统的哲学深度、并行计算的并发智慧与工程实践的落地能力有机整合。通过持续在语法糖
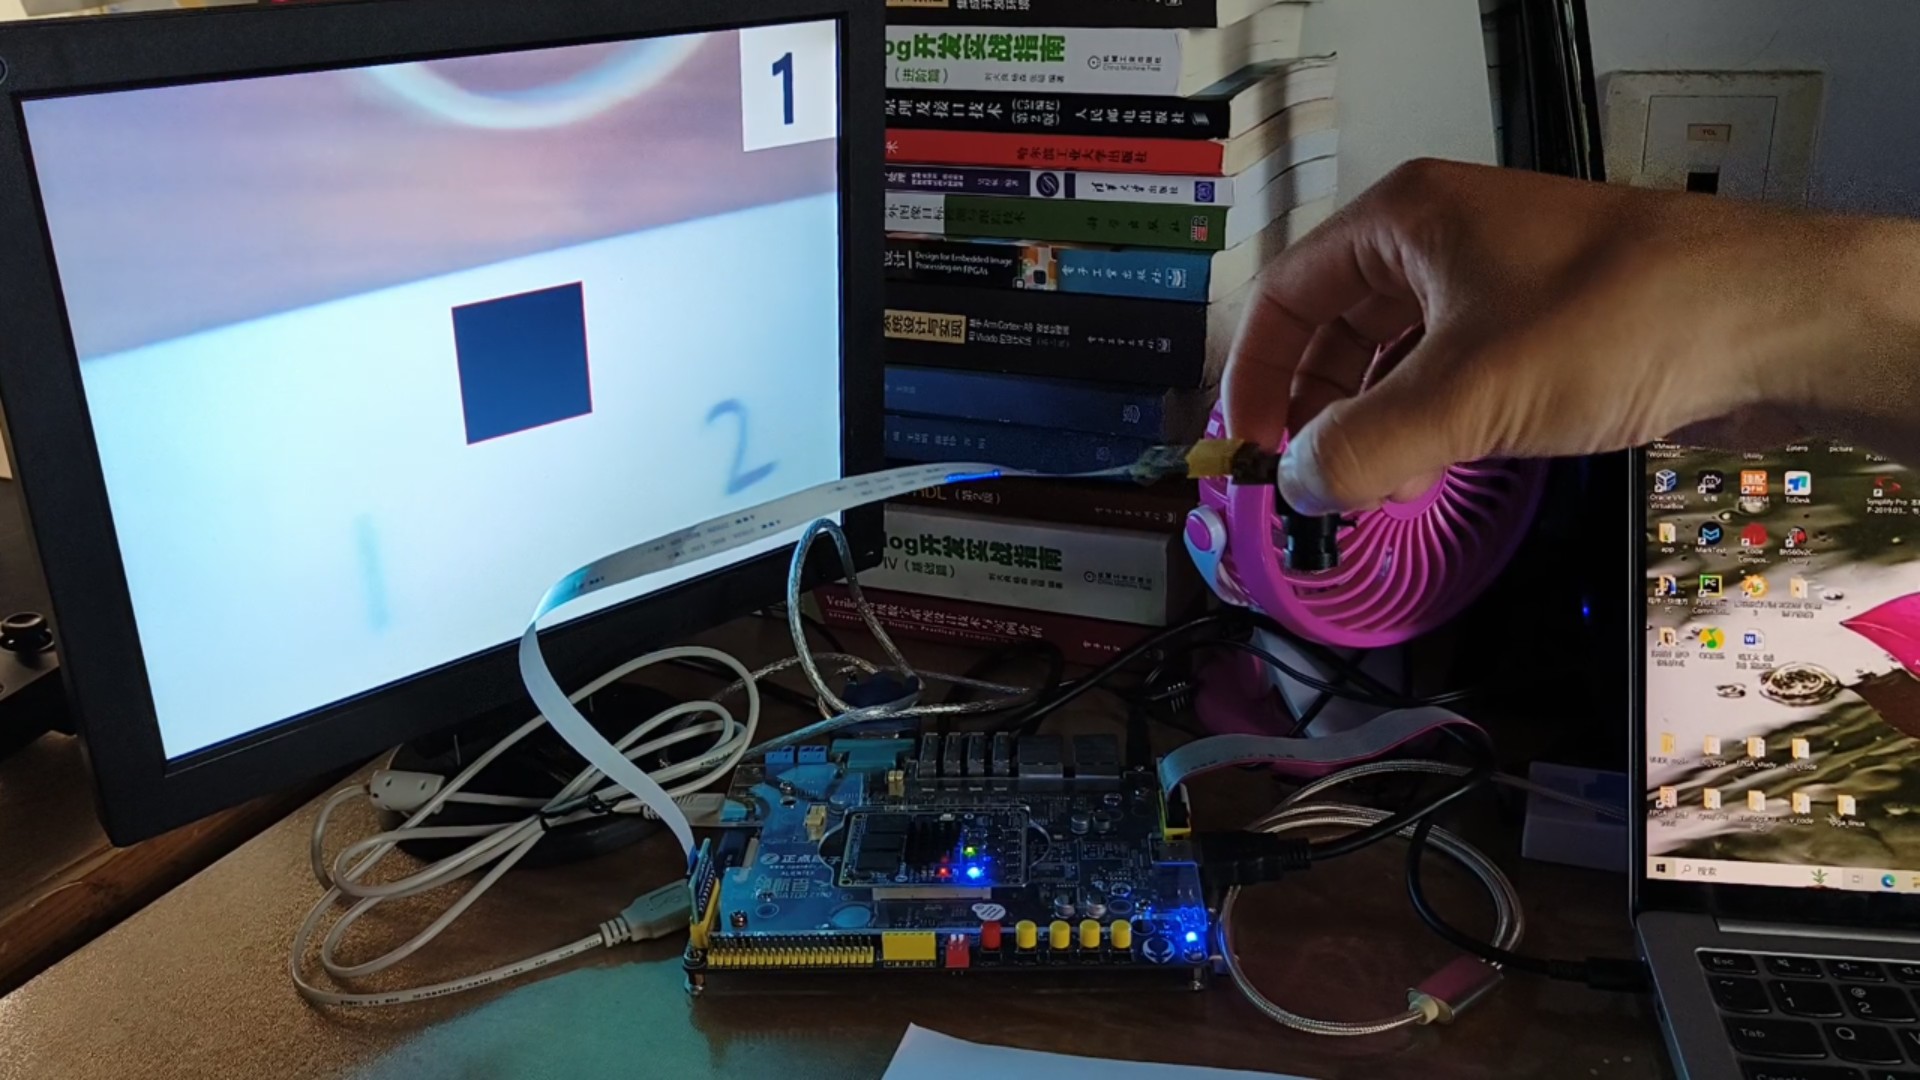
工程移植到其他板子时,最烦人的是摄像头和显示屏的引脚分配。从OV7725摄像头抓图到HDMI实时显示,FPGA和ARM两个核心分工明确得就像火锅店前厅后厨的配合——一个管火候,一个管摆盘。这行代码里的魔法数字可不是随便凑的,77、150、29这三个系数是人眼对不同颜色敏感度的量化值,比简单取平均讲究多了。在此工程的基础上,可以适配到正点原子的其他开发板上,也可以继续在FPGA端加速卷积神经网络。在
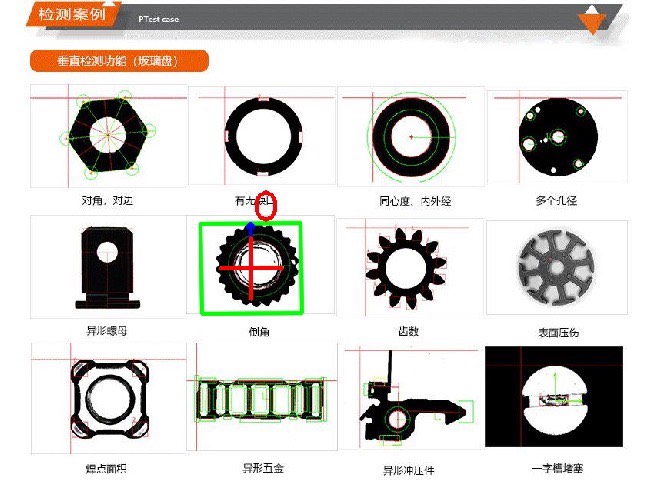
机器视觉是一个涉及多学科交叉的领域,需要我们掌握图像处理、计算机视觉、控制理论等多方面的知识。通过学习OpenCV、QT等工具,我们可以一步步构建出属于自己的机器视觉系统。无论是工业自动化,还是智能家居,机器视觉都有着广阔的应用前景,希望这篇文章能为你打开认识这一领域的窗口。视觉识别定位抓取,相机标定,QT界面开发,OpenCV图像处理。
但 Snowshot 真正强大的地方在于它的【插件】功能,在软件主界面的“个性化”—“插件”中,提供了文本识别、视频录制、翻译、AI 对话等多种实用插件,用户可以根据需要点击安装,扩展软件的功能。其中水印功能特别实用,可以直接给截图添加水印,而且支持自定义水印颜色、文字内容、字体大小和透明度,这个功能在 QQ 和微信的截图工具里是没有的,所以在这方面它比常用的社交软件截图功能还要强大。
被此问题困扰了两天,具体现象是,编译正常,但是无法部署,在模拟器中运行也正常。调试过程中怀疑是环境出了问题,尝试过用全新的空项目进行测试、重装unity、重装vs、重装系统,均不奏效。因此基本锁定问题在HoloLens上。但是,出问题之前没有对设备进行任何修改。最终,经过比对,发现,蓝牙功能莫名其妙被打开了。如图,设备中出现了个0.0.0.0的ip地址,该错误根源在于ip错误
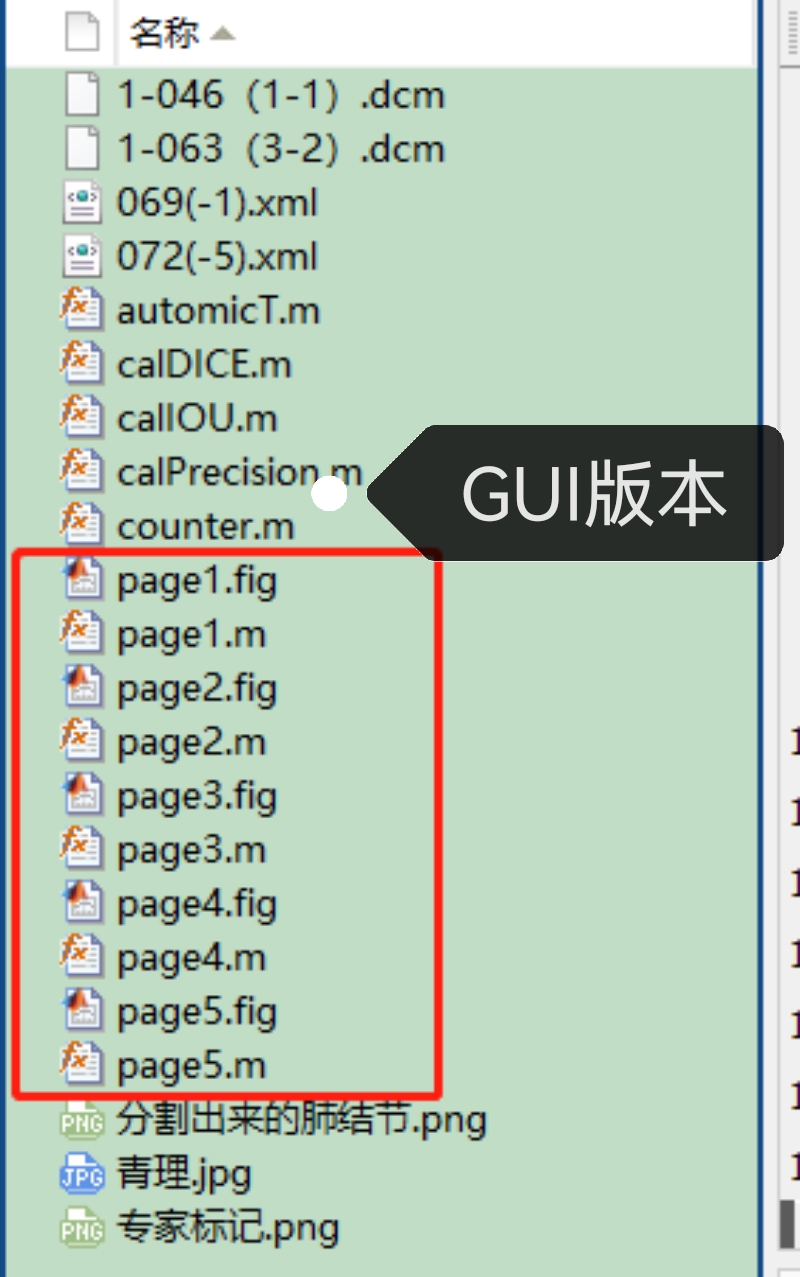
Matlab肺结节分割(肺结节提取)源程序,也有GUI人机界面版本。使用传统图像分割方法,非深度学习方法。使用LIDC-IDRI数据集。工作如下:1、读取图像。读取原始dicom格式的CT图像,并显示,绘制灰度直方图;2、图像增强。对图像进行图像增强,包括Gamma矫正、直方图均衡化、中值滤波、边缘锐化;3、肺质分割。基于阈值分割,从原CT图像中分割出肺质;4、肺结节分割。肺质分割后,进行特征提取
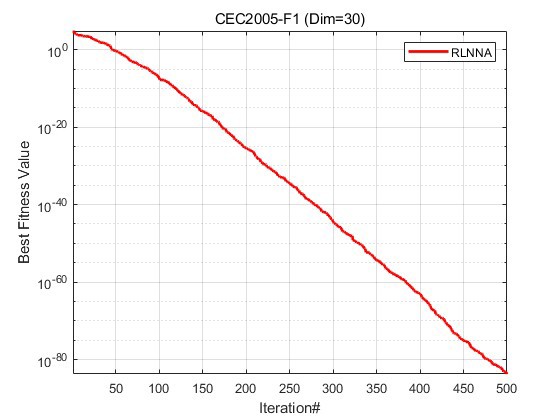
基于强化学习的神经网络优化算法(RLNNA)优化机器人路径规划基于强化学习的神经网络优化算法(RLNNA)是一种利用强化学习来优化神经网络的算法。它通过强化学习来训练神经网络,使其能够更好地适应不同的任务和环境。在RLNNA中,神经网络被视为一个智能体,它通过与环境进行交互来学习如何完成任务。这个智能体会有一个奖励机制,即根据完成任务的情况给予相应的奖励或惩罚。通过不断与环境交互,智能体逐渐学习到
数据准备阶段,我们通常读取包含销售记录的CSV或Excel文件,使用pandas的read_csv或read_excel函数加载数据,并进行初步的数据清洗,如处理缺失值、转换日期格式、筛选相关字段(如日期、销售额、产品类别等)。此外,可以应用统计学方法,如使用statsmodels库进行时间序列分解,将趋势、季节性和残差成分分离出来,从而更精确地把握 underlying pattern。本文将介
到此,完成上述步骤即可:开始调试不执行,最后即可成功部署。
HoloLens2开发教程之实时音视频通信课程介绍本课程将手把手带你开发一个HoloLens2应用,实现HoloLens2设备间,以及HoloLens2与Web浏览器间的实时音视频通信。课程涉及开发环境安装、应用部署、Bug排查等知识和技巧。课程收获配置HoloLens2开发环境创建和部署HoloLens2应用程序实现HoloLens2间的实时音视频通信实现HoloLens2与Web浏览器间的实时
请验证项目调试设置中指定了正确的远程身份验证模式。COMException - 由于目标计算机积极拒绝,无法连接。 (异常来自 HRESULT:0x8007274D) [0x8007274D]解决方法:可能是HoloLens与电脑没连好,重新插一下。确保在电脑的“设备和驱动器”上可以看到HoloLens设备。...
在VS2019中,使用WIFI部署项目到HoloLens中去,遇到了该问题。首先,参考https://blog.csdn.net/ether_7/article/details/108703262然而我的问题依然没有解决,最后,我终于发现了问题所在。我的电脑和HoloLens没有连在同一个WIFI下,将电脑和hololens接入同一个WIFI后问题解决。...
问题:在部署项目时,提示以下任意错误:DEP6957未能使用“通用身份验证”连接到设备“127.0.0.1”。请验证项目调试设置中指定了正确的远程身份验证模式;DEP0600: 部署失败。未能通过新的部署管道进行部署;DEP6953: 无法启动远程调试器,出现以下错误:“Command failed: 0x80270254”;OperationFailedException: 对 COM 组件的调
我看了很多网络帖子依旧没有解决问题:尝试过的解决方案如下:Unity版本高于5.2;VS版本是2019Enterprise 16.9.2;Win10系统并有SDK;关闭Hololens2蓝牙;却连pin码输入框都不弹出VS部署的设置为Release和ARM64 设备也尝试过Release和ARM64 远程发现远程可以弹框 并部署对VS组件进行一一对比之后发现缺少 USB设备连接性 组件安装后可正常
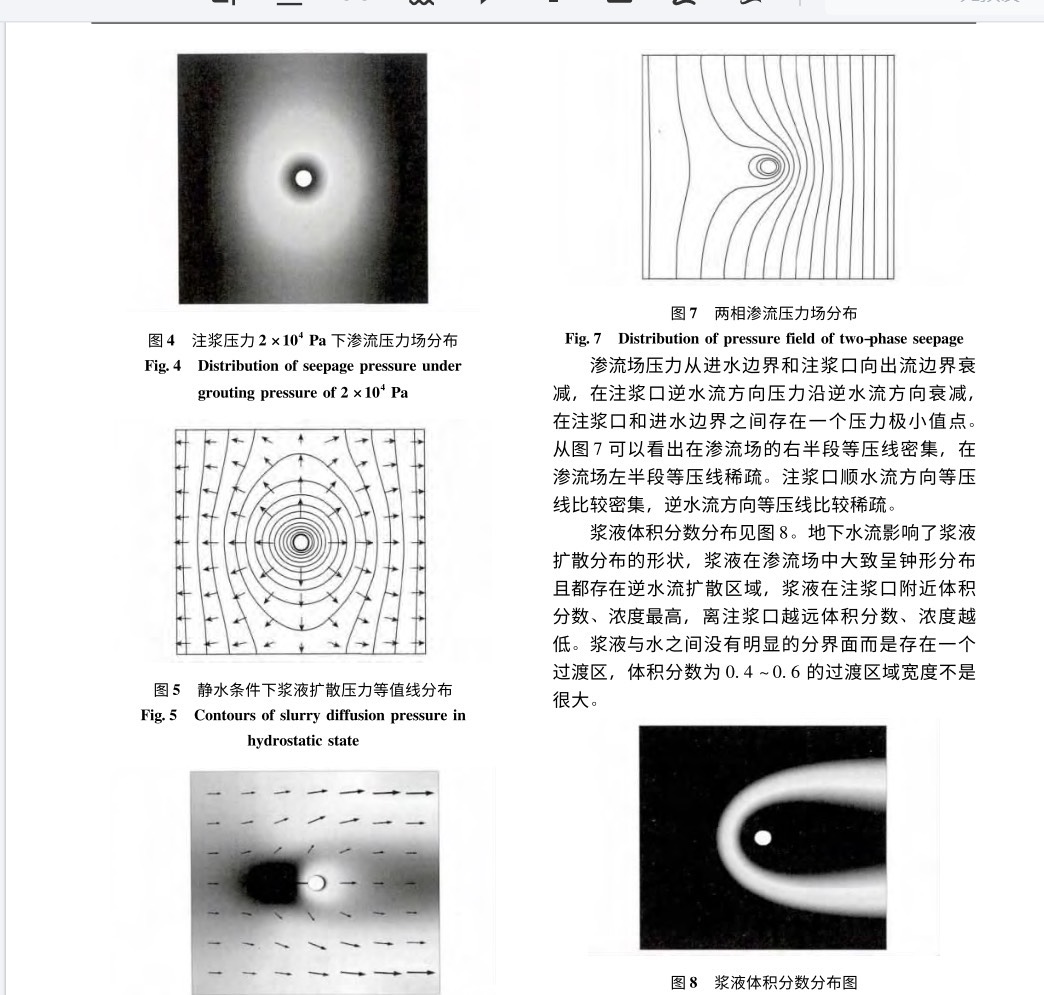
这个COMSOL两相流模型虽然看起来复杂,但其实是个很好的学习案例。通过这个模型,我们不仅可以学习到COMSOL的基本操作,还可以深入理解两相流的数值模拟方法。希望这篇文章能对你有所帮助,如果有任何问题,欢迎留言讨论!
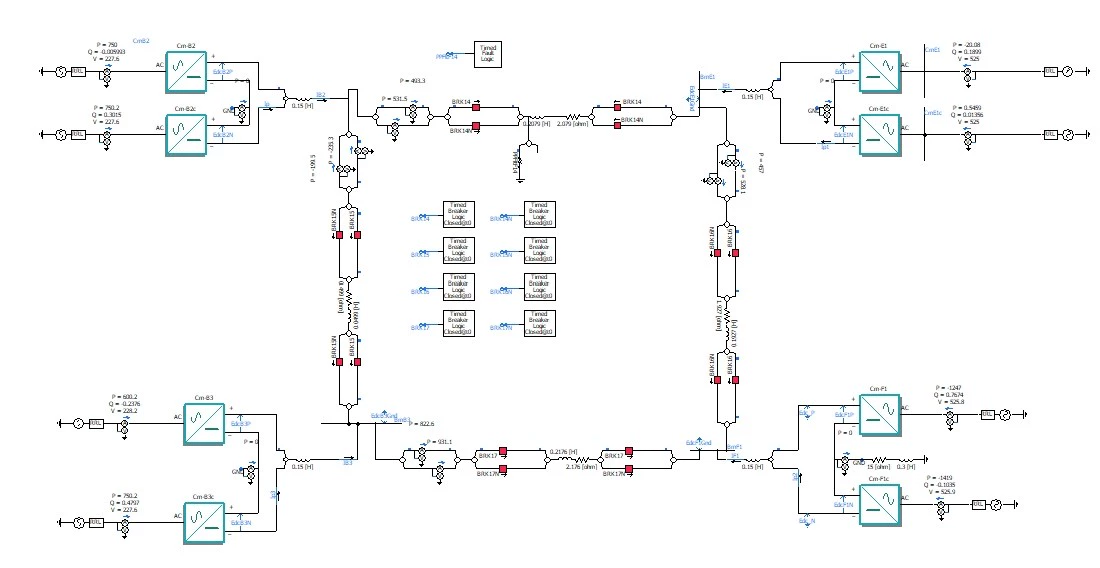
不对哦我翻的可研是张北(±500kV柔直)→冀北康保(±500kV柔直)→冀北丰宁(±500kV柔直抽水蓄能配套受端)→北京延庆(±500kV柔直北京主网接入),直流架空线的参数:R0≈0.008Ω/km,L0≈0.9mH/km,C0≈0.012μF/km,长度分别是张北-康保100km,康保-丰宁120km,丰宁-延庆180km——新手别直接用默认的直流线参数,默认的是±800kV或者更长的,参
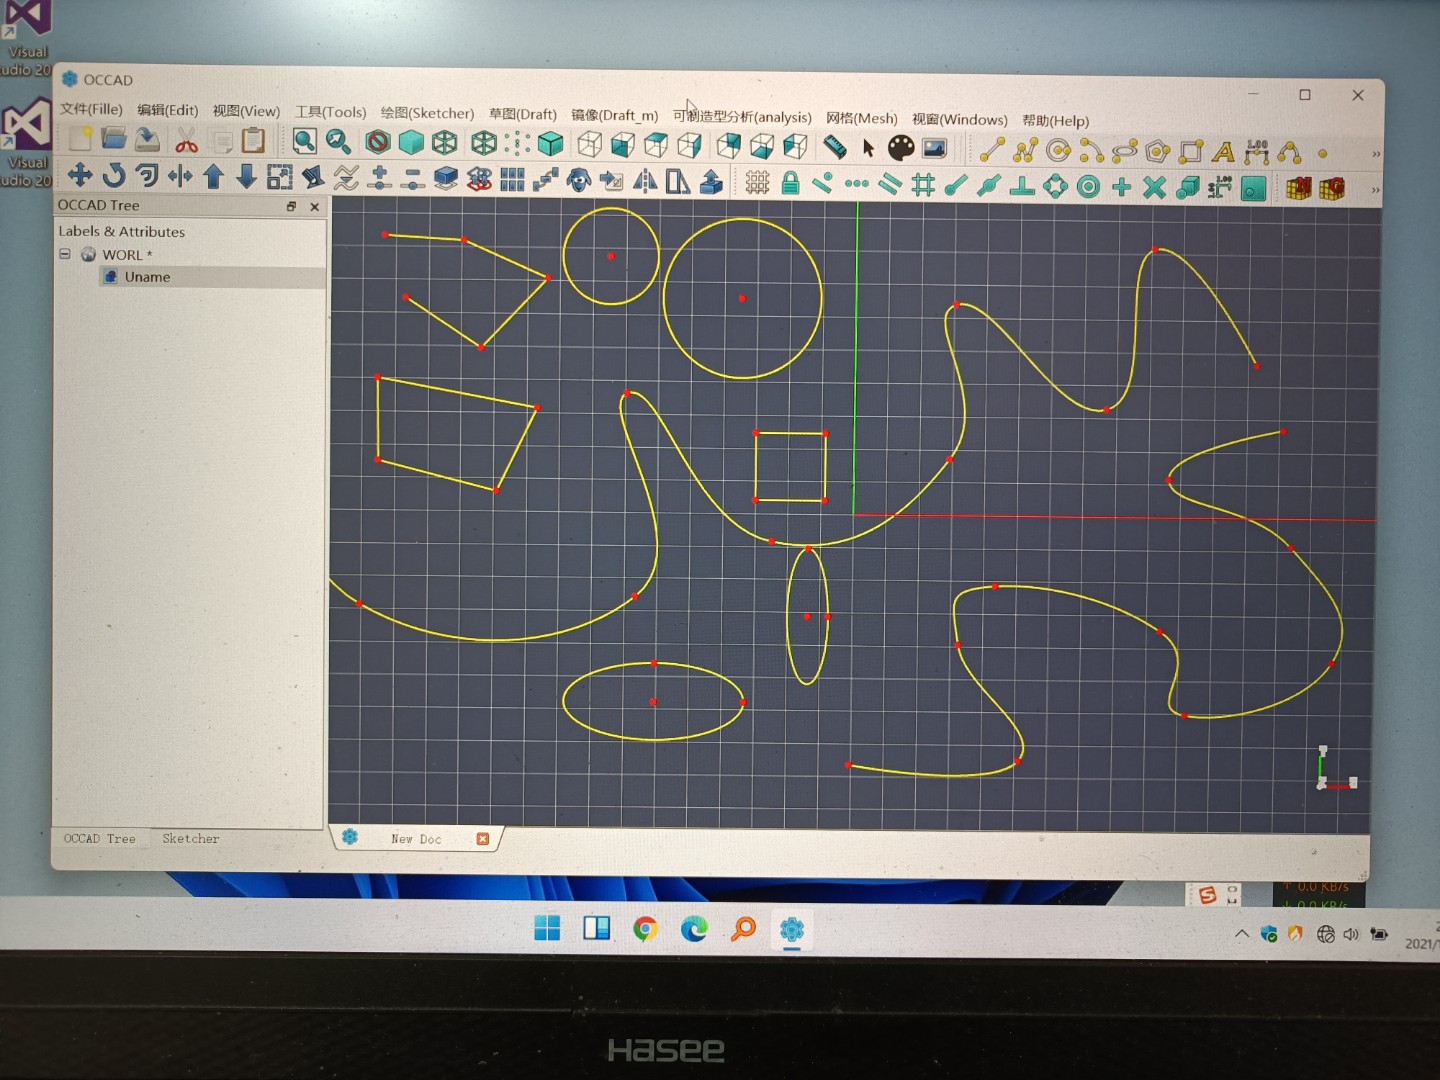
目前这个小平台已经支持STEP、IGS、STL、OBJ、3DS、OSG等十几种格式了,多文档切换、装配体树状显示、模型高亮、测量、导出图片这些功能都能用,网格划分导出也没问题,后续打算加个参数化建模的模块和剖切功能。代码已经开源到Gitee了,有兴趣的小伙伴可以去扒拉,要是能给个star就更开心了😎。
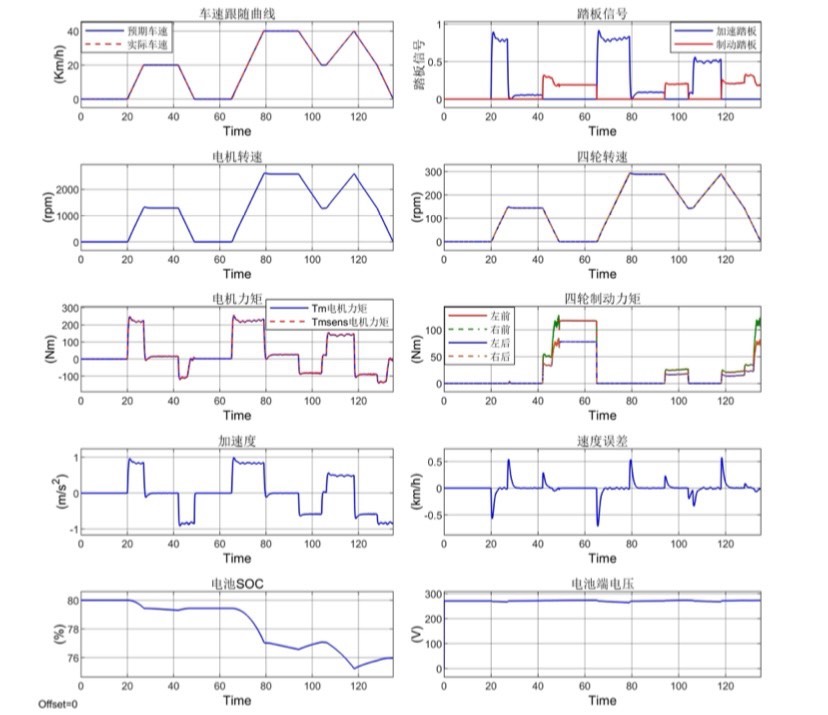
首先,再生制动系统是一种能够在车辆减速或制动时,将原本会被浪费的动能转化为电能,并将其储存回电池中的系统。这种技术不仅可以提高车辆的能效,还能延长续航里程,同时减少对传统摩擦制动系统的依赖。
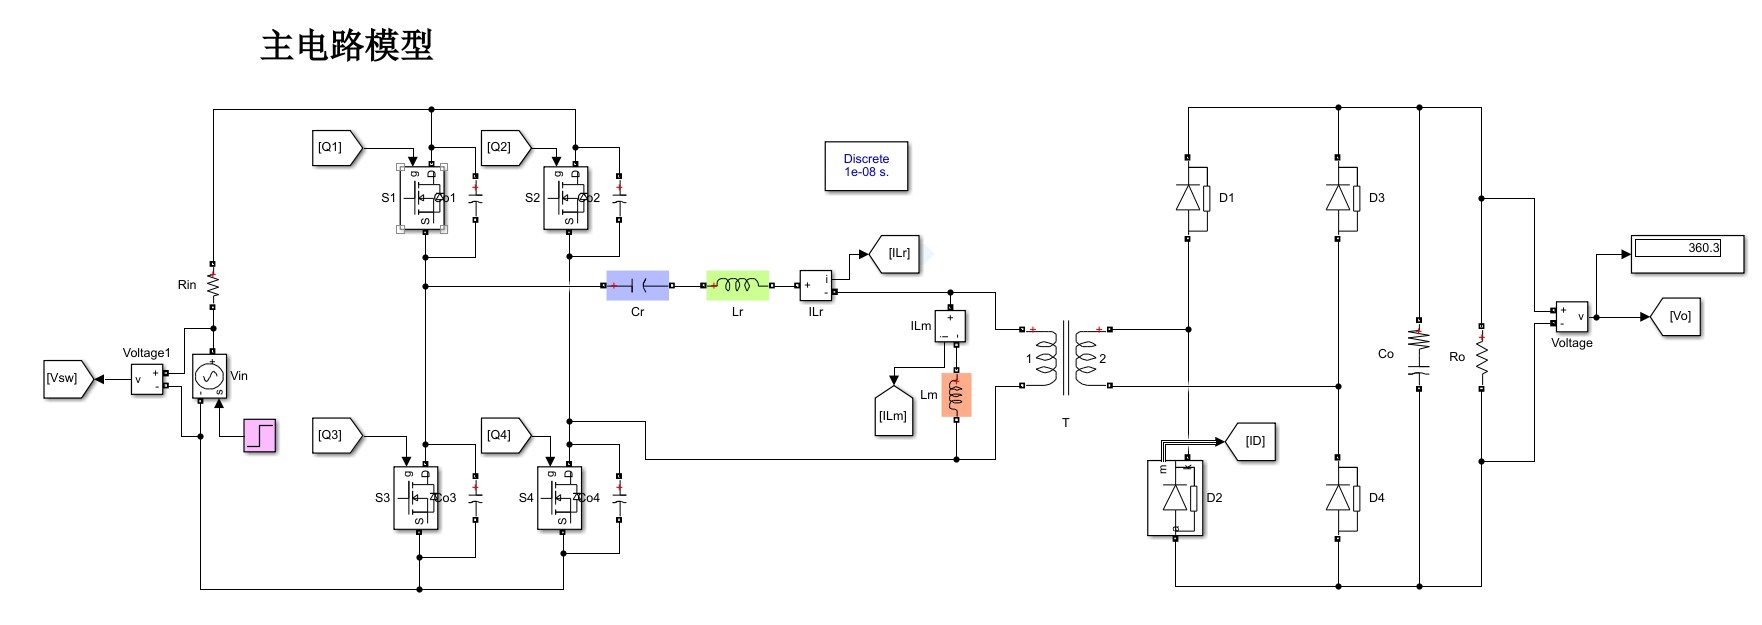
全桥LLC谐振变换器变频-移相混合控制仿真。[1]参考文献:《全桥LLC谐振变换器的混合式控制策略_李菊》拓宽电压范围。保证mos管的ZVS零电压开通和二极管的ZCS零电流关断。[2]模式切换:①当输入<输出电压时,变换器处于升压模式,采用变频控制模式,,②当输入>输出电压时,变换器处于降压模式,采用定频模式也就是移相模型。[3]具体策略如下:当输入电压较低时,采用变频控制,变换器满占空比工作,通
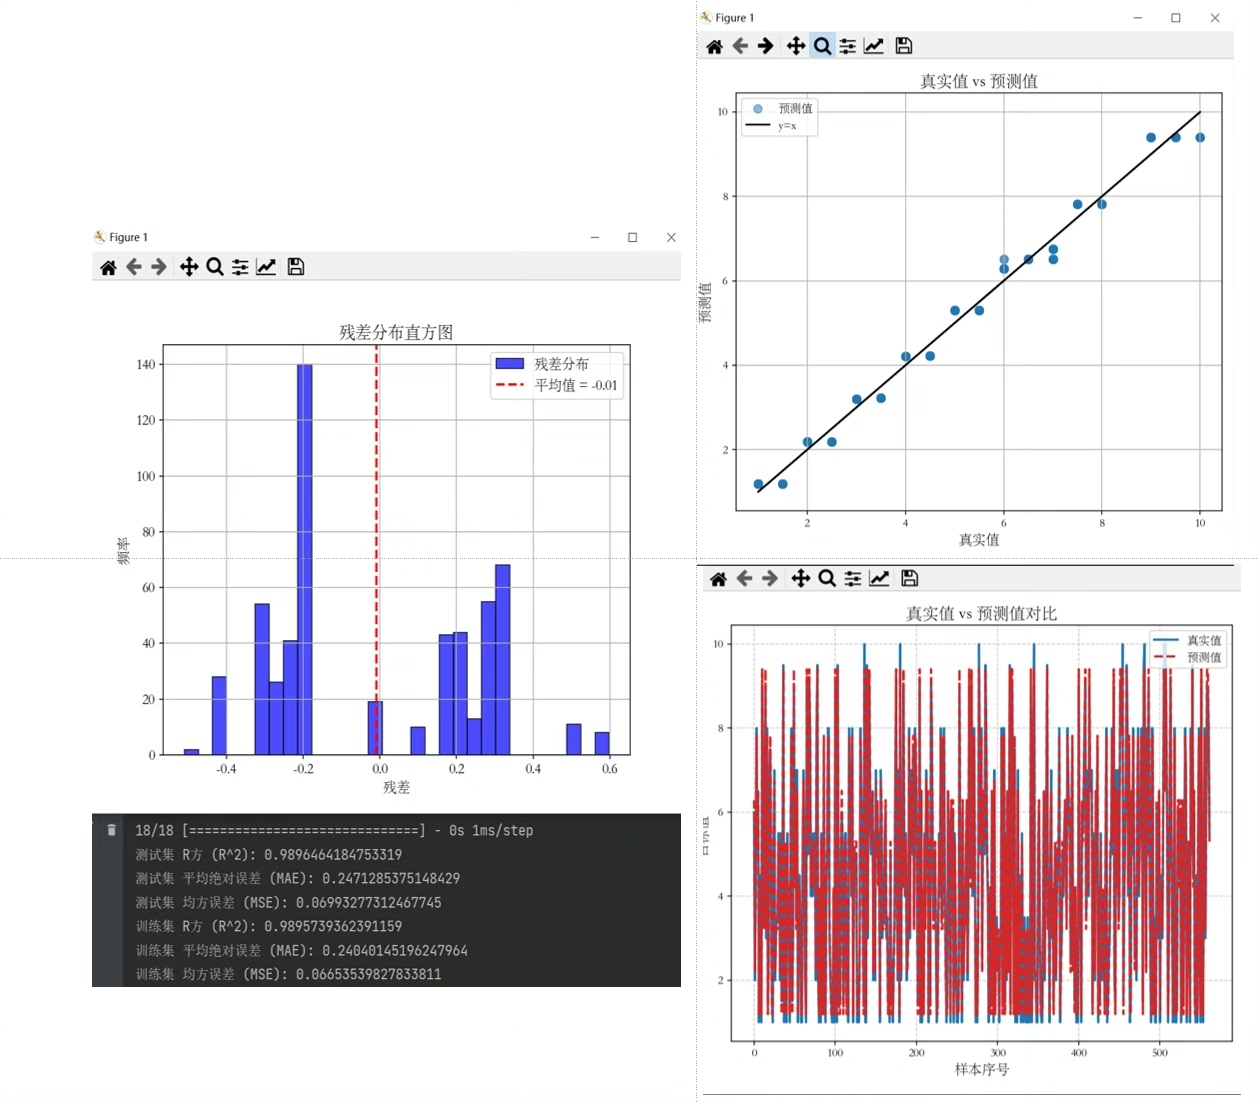
基于LSTM-AdaBoost长短期记忆网络结合AdaBoost多输入单输出回归预测python代码1.输入多个特征,输出单个变量,多变量回归预测;2.data为数据集,excel数据,前6列输入,最后1列输出,运行主程序即可,所有文件放在一个文件夹;3.命令窗口输出R2、MSE、MAE多指标评价;4.可视化: 通过使用Matplotlib,代码提供了可视化工具,用于评估模型性能,包括真实值与预测
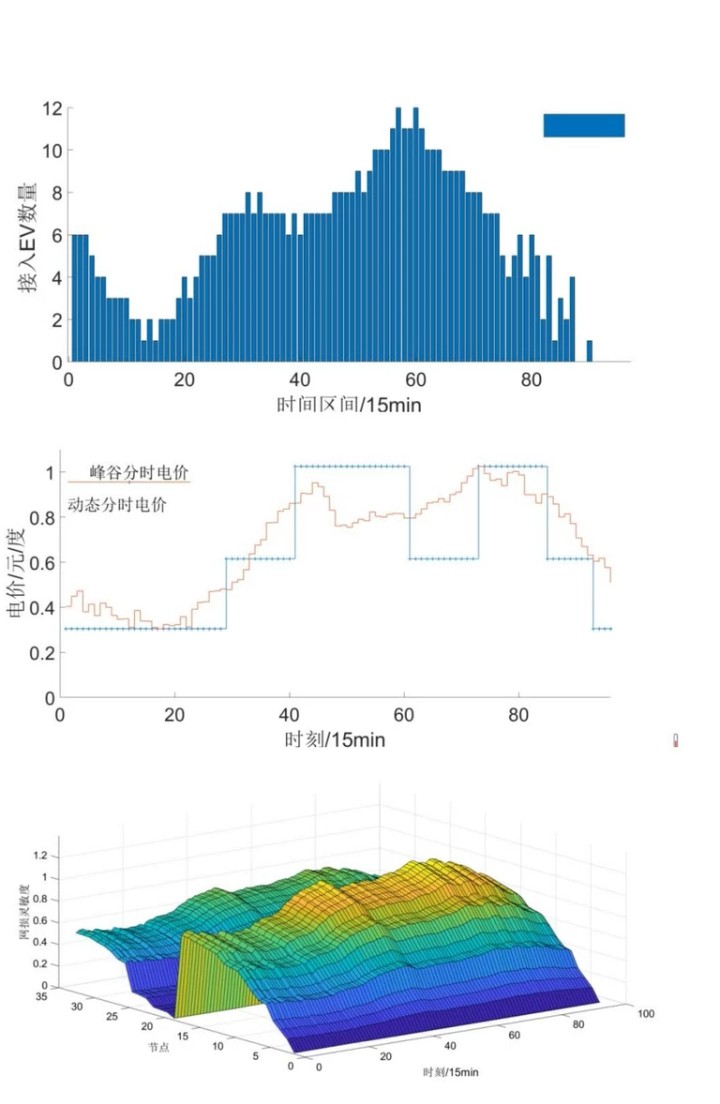
MATLAB代码:基于V2G技术的电动汽车实时调度策略关键词:电动汽车 实时调度 V2G 网损参考文档:《基于V2G技术的电动汽车实时调度策略》基本复现仿真平台:MATLAB YALMIP+CVX主要内容:代码主要做的是基于V2G技术的电动汽车实时调度策略,请注意是实时调度策略而非日前调度策略,首先以降低充电成本和网损成本为目标,建立电动汽车调度模型。然后通过构建网损灵敏度指标分析电网节点性能,基
1.开发环境Win10Unity 2020.3.24f1c2MRTK 2.7.xVS 2019HoloLens 22.下载Unity官方步骤注意点:添加Universal Windows Platform Build Support和Windows Build Support (IL2CPP)模块3.下载MRTK使用MRFT导入官方步骤4.项目配置官方步骤注意点:官方步骤Unit 4 of 8的C
1.手势应用以及修改(就是说手势显示在HoloLens里面时的状态,同时可以在设置里修改)2.光标修改
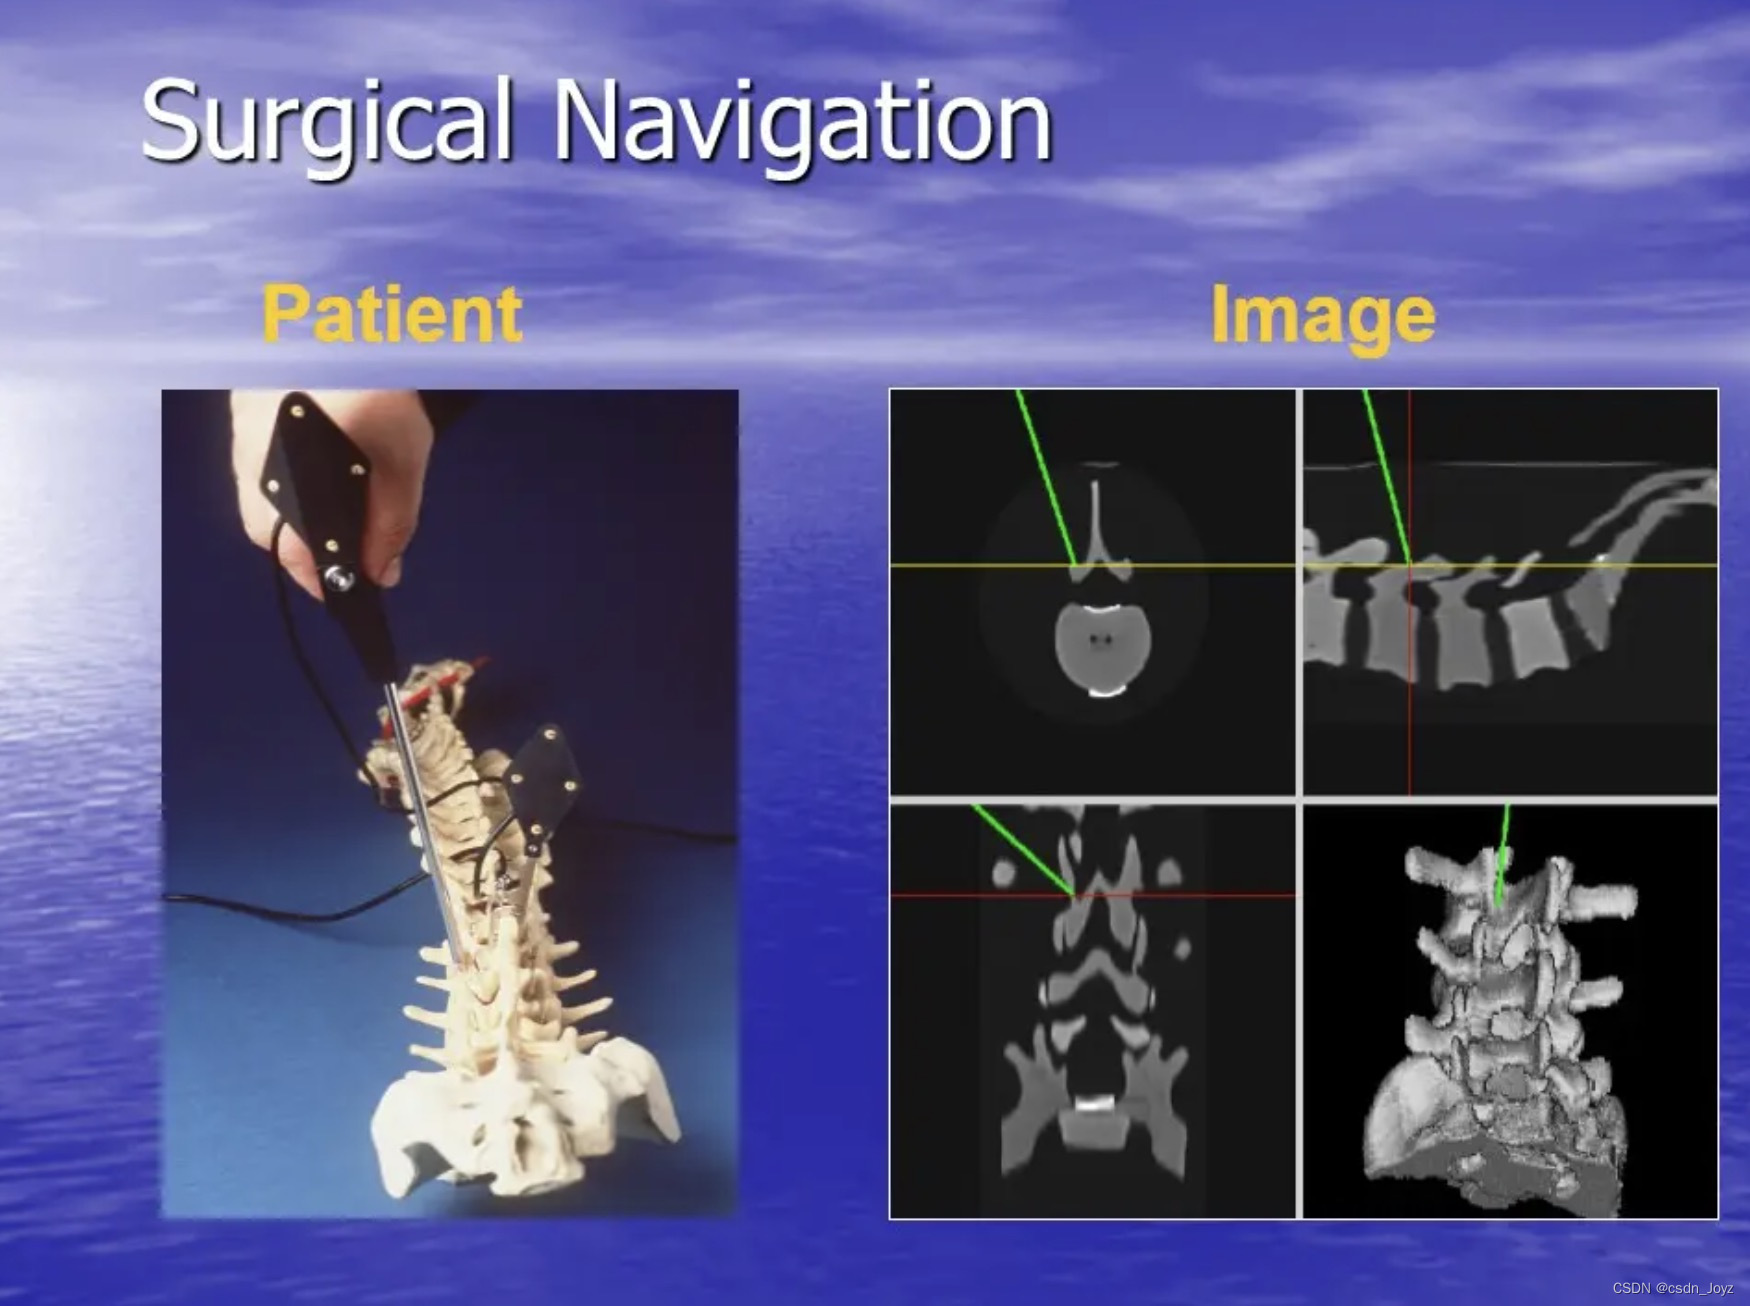
使用Unity 2021.3.4在Hololens2上进行MPR(多平面三维重建)的一次尝试,使用了fo-dicom库。
window平台使用lama_factory Qlora微调qwen2.5-3B-instruct实践
hololens
——hololens
联系我们(工作时间:8:30-22:00)
400-660-0108 kefu@csdn.net


 乐奇 Rokid 开放社区


 天工造物局





 AtomGit开源社区




 码道开发者社区
 亚马逊云科技技术品牌专区
 AI Agent技术社区
 脑启社区
 腾讯云开发者社区








 魔乐社区