- @2504_94303751


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
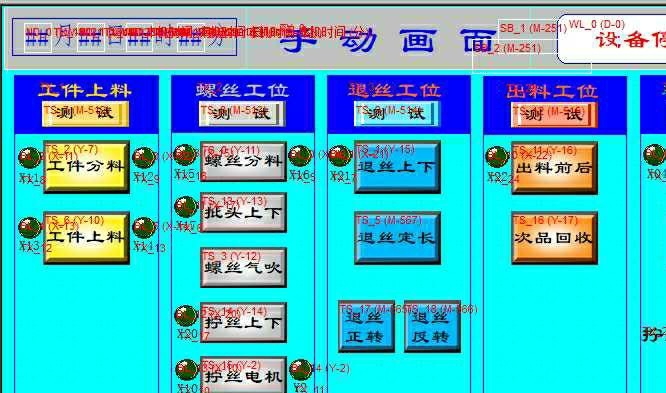
这次改造就是要让这台老伙计学会"说人话"——用S7-200 SMART PLC当大脑,MCGS触摸屏作交互界面,彻底告别机械式操作。说到接线,主回路和控制回路必须物理隔离。电磁吸盘控制特别要注意,Y形接法的三相整流模块输出端必须加RC吸收回路,不然每次断电时PLC数字量输出点都会被感应电压烧得直冒青烟。现在这台磨床的触摸屏上,滑动进度条就能微调进给量,历史报警记录能追溯三个月内的故障。带解释的梯形

今天,我们就来聊聊几种常见的整流和逆变电路的仿真,以及如何在 Simulink 中实现它们。无论是简单的整流电路还是复杂的逆变电路,我们都可以通过调整模型参数来观察电路的工作特性。这个模型可以很好地展示三相整流电路的工作特性,尤其是当我们调整输入电压的相位和幅值时,输出直流电压的变化会更加明显。通过调整 PWM 信号的频率和占空比,我们可以控制逆变器的输出电压和频率,从而实现对交流电的精确控制。通

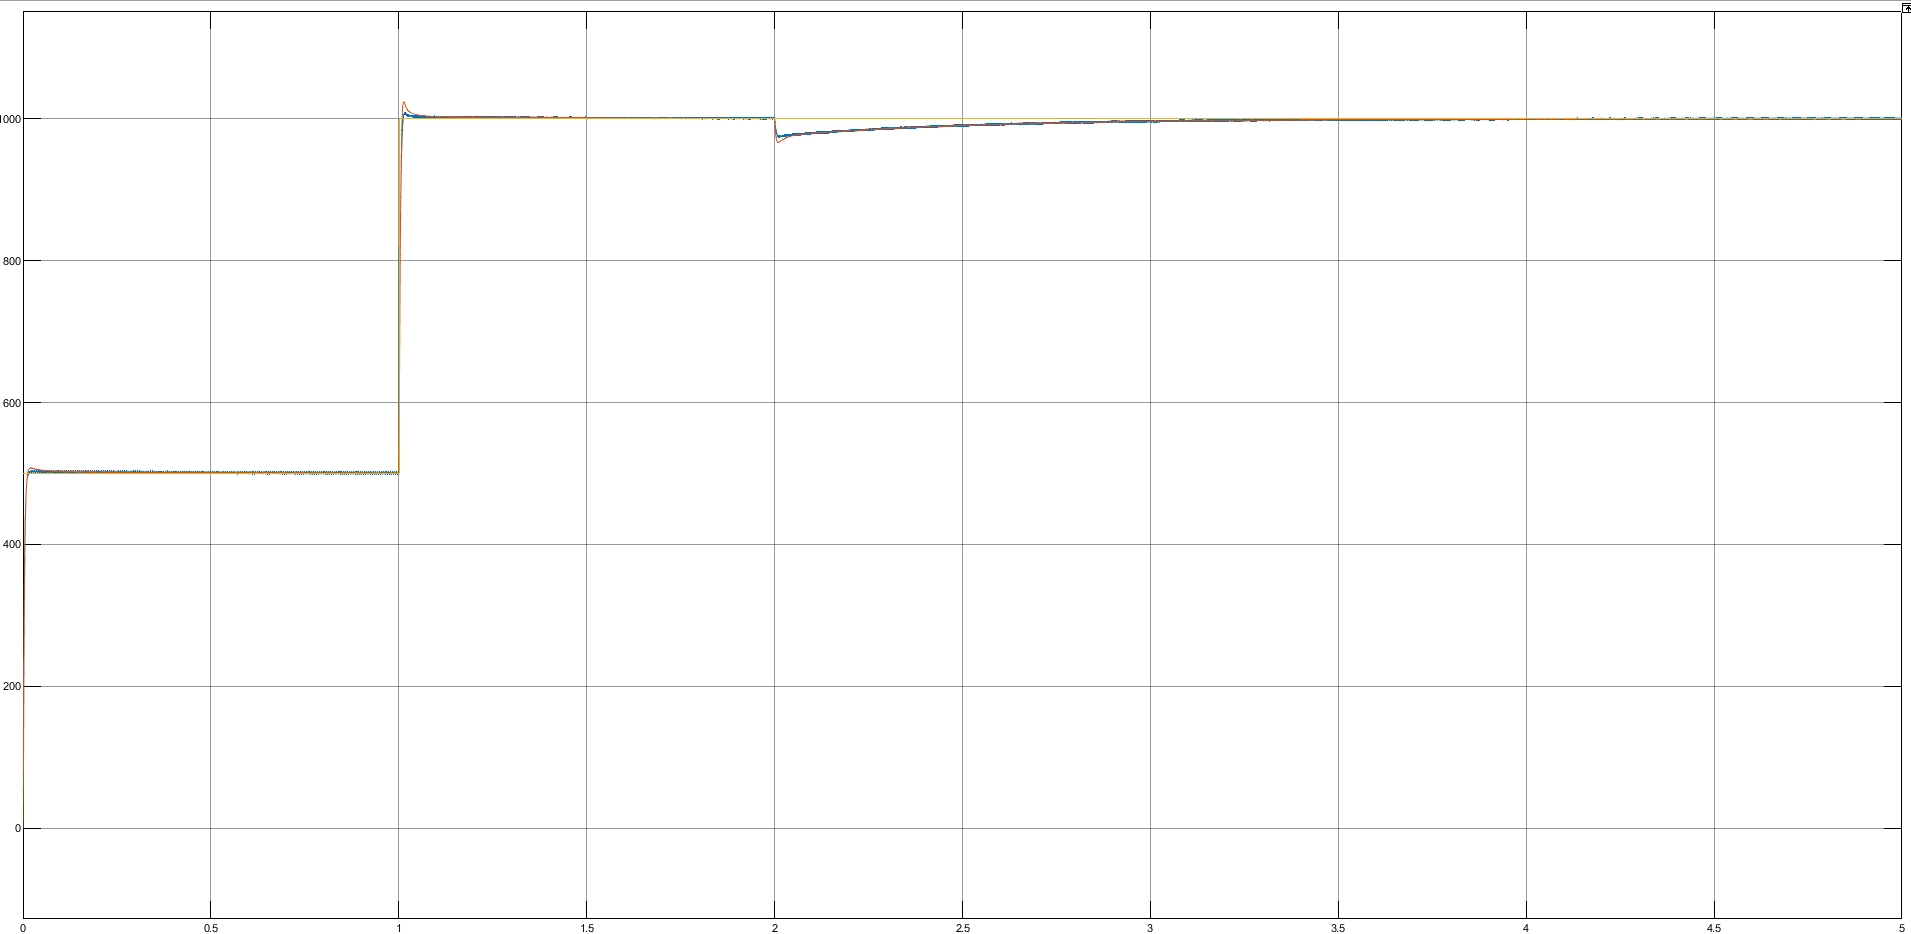
咱们搞电机控制的都清楚,无位置传感器控制就像在玩"盲人摸象",特别是当系统存在未知扰动时更是头疼。最近折腾了半个月的ADRC+ESO组合方案,实测效果确实有点东西,今天就把仿真过程和关键代码掰开了说说。先说核心思路:用ESO实时观测系统总扰动(包括外部干扰和模型误差),同时在速度环用自抗扰控制器替代传统PI。永磁同步电机自抗扰无位置传感器控制仿真,同时实现自抗扰和基于eso扩张状态观测器的无位置控
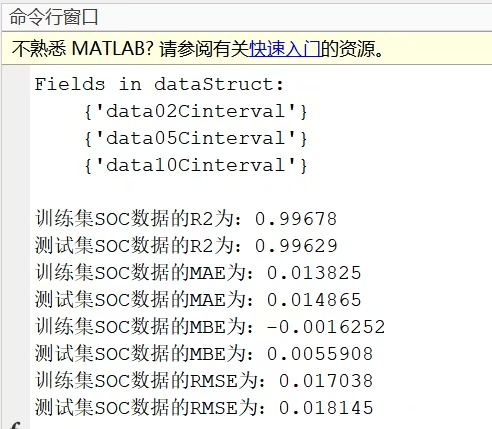
电池SOC估算案例]: 使用Bilstm网络来实现锂电池SOC估计的算法(基于matlab编写)1.使用锂离子电池间隔恒流放电数据集来完成,可更换恒流放电数据2.提取电池的恒流充电放电中的电流与电压变量作为健康特征。3.使用Bilstm网络来建立电池的SOC估计模型,以特征为输入,以SOC为输出。4.图很多,很适合研究与写作绘图,可提供简单。
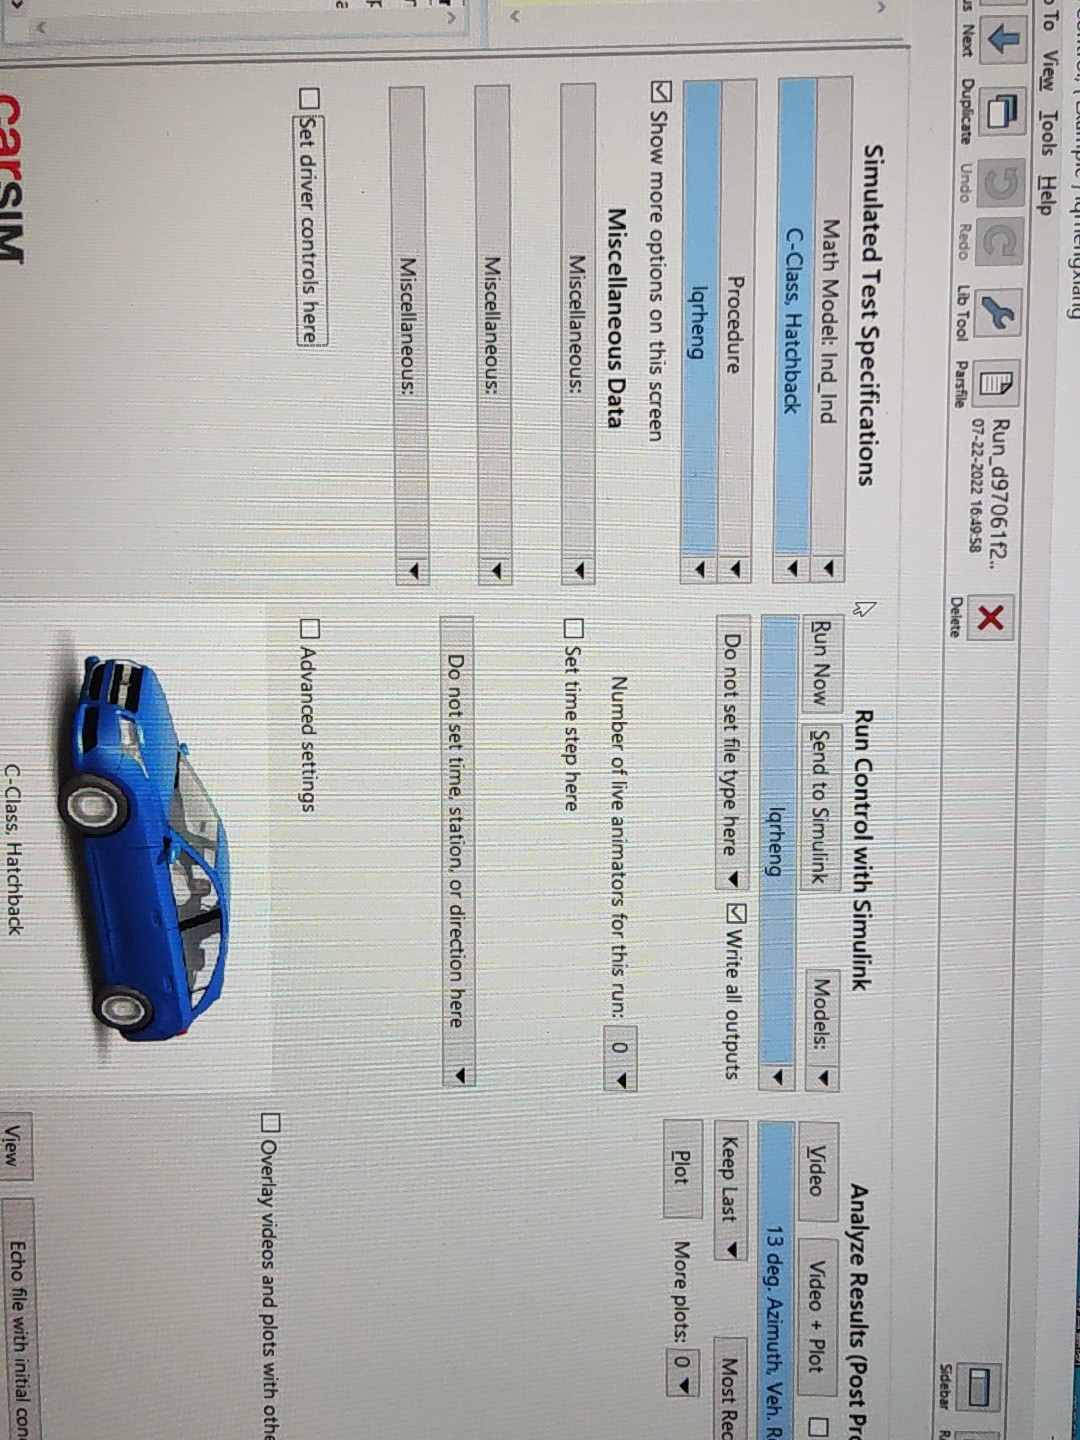
LQR(线性二次型调节器)算法,简单来说,就是通过设计一个代价函数,来寻找最优的控制输入,使系统的状态尽可能地接近目标状态,同时还要考虑控制输入的能量消耗不能过大。它适用于线性时不变系统,在自动驾驶路径跟踪控制场景中,我们可以将车辆的运动模型进行线性化处理后应用该算法。代价函数通常写成这样的形式:其中,\(x\) 是系统状态向量,\(u\) 是控制输入向量,\(Q\) 是状态权重矩阵,\(R\)
重点来了——运动控制卡和伺服驱动器的接线必须严格按手册来,尤其是差分信号线的屏蔽层接地处理,之前有个项目因为接地不良导致伺服偶尔抽风,排查到怀疑人生。调完这套系统,看着点胶头行云流水地走位,精准地在0.1mm宽的FPC线路上涂覆防水胶,那种满足感比喝肥宅快乐水还带劲。不过说真的,运动控制这玩意,纸上得来终觉浅,真得在车间里摸爬滚打被现实毒打几次才能玩得转。之前遇到过配置里写的是10000 puls

无论是有位置传感器还是无位置传感器的BLDC电机控制,Simulink都为我们提供了强大的建模与仿真平台。有位置传感器控制实现简单、可靠性高;无位置传感器控制则减少了硬件成本和复杂度,但对算法要求更高。通过Matlab代码与Simulink的结合,我们能够灵活地调整和优化控制策略,深入研究BLDC电机在不同工况下的性能表现,为实际应用提供有力的技术支持。希望这篇博文能帮助你对BLDC电机的Simu

Q和R这对CP控制着滤波器的性格——Q值越大表示系统越相信测量值,适合传感器靠谱的场景;上次测试时故意把加热片功率调成过山车模式,原始数据波动得跟心电图似的,滤波后的曲线却能稳稳抓住真实温度趋势。这玩意儿就像滤波器的情绪指数,当K值长期在0.5以上晃荡,说明你的噪声参数可能设跑偏了。真正调好的系统,K值应该在0.1-0.3之间微动,既不会对噪声过敏,也不会变成反应迟钝的树懒。这时候卡尔曼滤波就能像

七自由度整车模型 分别采用魔术公式和dugoff 两种轮胎模型建立的七自由度整车模型 包含模型所有文件和魔术公式轮胎模型和说明文档以及参考资料 本模型可进行角阶跃、制动、等速圆周等工况验证 可加入相应控制做ABS、ESP系统的仿真在汽车动力学仿真领域,七自由度整车模型可谓是一块“宝藏”模型,能够较为全面地模拟车辆在各种工况下的运动特性。今天就来唠唠基于魔术公式和 Dugoff 两种轮胎模型构建的七
Works3的FB功能块教程是真香,特别是凸轮曲线生成那个案例,直接能套用在转盘定位上。这玩意儿核心就三块:PLC做大脑,触摸屏当操作面板,伺服电机干活儿。步进电机负责转盘定位,两个台达B2伺服里有个狠角色——拧螺丝那个走的是转矩模式。搞IO表有个诀窍:把输入输出点按功能分区,比如前8点留给安全回路,中间做运动控制,最后接辅助设备。赠送大量三菱PLC,三菱伺服,松下伺服,步进,变频器四频教程。1个