- @2502_94431433


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
曾经有次调试时升降平台到顶后疯狂抖动,查了半天发现是限位传感器棕色线接在了PLC输入的公共端M上,应该接L+才对。组态界面用WinCC做可视化,重点是把车库仓位做成动态控件。在画面对象属性里绑定PLC的数组变量,比如车位状态数组CarPos[1..6],每个元素对应不同颜色显示。我们吃过亏——有次程序跑飞导致急停失效,后来在输出模块前加了个安全继电器,硬件强制切断控制电源才解决问题。IO分配表,电

基于S7-1200的金属分拣系统,基于plc的物料分拣控系统物料分拣系统,物流分拣西门子金属分拣wincc组态仿真。基于S7-1200的金属分拣系统,基于plc的物料分拣控系统物料分拣系统,物流分拣西门子金属分拣wincc组态仿真。1)可实现对物料有无以及对金属和非金属的检测,并送至不同的区域,并对金属及非金属进行计数功能;1)可实现对物料有无以及对金属和非金属的检测,并送至不同的区域,并对金属及

最后提醒:别迷信软件结果,先做描述性统计看数据分布,否则可能算出反常识的效率值——比如ICU死亡率越高的医院效率评分反而更高,这种鬼故事在实操中真发生过。这段是处理非期望产出的超效率模型内核。X是投入,Y是期望产出,B是非期望产出。曾经有个案例:某医院产出数据里混了个0,直接导致整个模型计算出负效率值,组会上差点被导师锤爆。可以做期望产出和非期望产出的超效率和非超效率sbm模型和Malmquist

最近在搞工业自动化项目的时候,发现不少同行在PLC参数调试上浪费大量时间。今天分享一套基于C#的通讯库,直接通过Socket实现上位机批量修改汇川PLC参数,亲测支持AM/H5U/AX系列,三分钟就能把产线设备的运行参数全换一遍。需要源码的老铁直接私信,注意修改App.config里的默认IP和端口。实际调试遇到过的一个坑:汇川某些型号的线圈地址从0x0000开始,而保持寄存器从0x2000起步。

加权切换是通过加权函数在不同控制策略之间平滑过渡,而双坐标切换则是根据电机的运行状态在两个坐标系之间切换。永磁同步电机(PMSM)的控制技术一直在不断进化,尤其是在无位置传感器控制这一块,简直是工程师们的“心头好”。今天咱们就来聊聊全速度切换的无位置传感器控制,特别是高速和低速下的不同策略,以及切换方式的选择。总的来说,全速度切换的无位置传感器控制技术在PMSM中应用广泛,不同的控制策略和切换方式
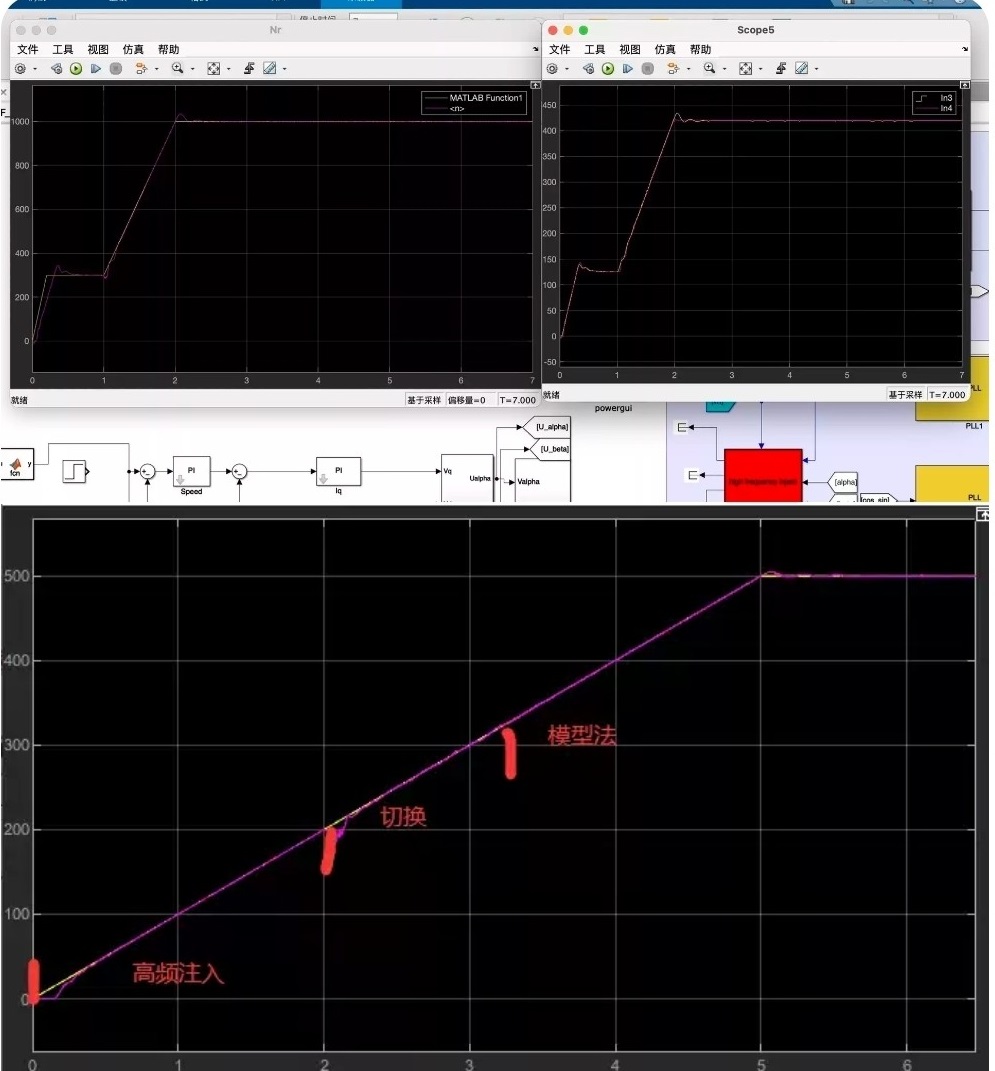
本代码不仅是一套可运行的无传感器矢量控制实现,更是一个高度工程化、模块清晰、调试友好、性能卓越的电机控制软件框架。其功能设计紧扣“无传感器”这一核心挑战,通过融合观测器、双闭环控制、SVPWM 调制等关键技术,实现了工业级异步电机的高性能驱动。代码结构与 Simulink 集成方式,使其成为从学术研究到产品落地的理想桥梁。
先看硬件接线(原理图其实就几条线):BH1750和0.96寸OLED都是I2C设备,直接挂在同一组I2C总线上就行。刚玩STM32那会儿总想搞点有意思的传感器联动,最近用BH1750光照传感器配了个OLED屏,实测效果还不错。STM32和BH1750光照传感器和IIC总线通讯OLED显示程序源码,通过BH1750,光照传感器采集光照信息,通过oled显示光照值。STM32和BH1750光照传感器和
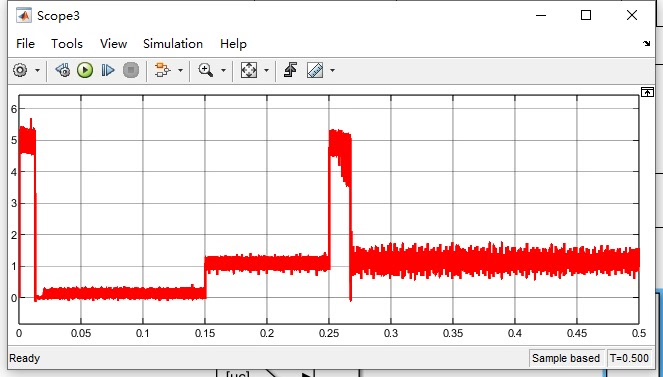
BLDC无位置传感器控制,无刷直流电机bldc 无位置传感器仿真 matlab simulink。启动初始阶段,启动电流大,转矩也有较大的峰值。在突加负载时,能快速到达平衡状态,所得速度曲线能够很好地跟踪设定速度曲线;同时在负载突变时,转矩也迅速增大,最后稳定在给定负载转矩附近。在电机控制领域,BLDC(无刷直流电机)因其高效、可靠等特性被广泛应用。而无位置传感器控制技术更是为其增添了不少优势,无
水下巡检竞赛代码,树莓派控制飞控stm32ros无线控制水下机器人控制水下机器人,只是实现巡检的功能,可以让你快速上手了解mvlink协议,前提得是pixhawk和树莓派,飞控树莓派,是针对巡检的代码,阈值纠偏 中心点纠偏,pix2.4.8 树莓派4b最近参与水下巡检竞赛,研究了基于树莓派 4B 和 Pixhawk(版本 2.4.8)实现水下机器人巡检功能的代码,这里和大家分享下我的经验,希望能帮
在1.5kW永磁电机上,0转速时位置误差小于3度,2000rpm时误差反而降到1度左右——因为转速越高,高频信号与基波的频率差越大,更容易分离。旋转高频电压注入法是通过在电机绕组端上注入三相对称的高频电压信号作为激励,检测 该激励信号产生的电流响应,通过特定的信号处理,最终获得转子位置与转速信息,实现无位置传感器控制。当高频旋转磁场遇到转子磁极,就像探照灯照到旋转的棱镜,反射光会带着棱镜的转角信息