- @yTfDRlpl


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
18 matlab六自由度机械臂关节空间轨迹规划算法3次多项式,5次多项式插值法,353多项式,可以运用到机械臂上运动,并绘制出关节角度,关节速度,关节加速度随时间变化的曲线可带入自己的机械臂模型绘制末端轨迹图在机械臂控制领域,轨迹规划是至关重要的一环,它决定了机械臂如何从起始点平稳、高效地移动到目标点。

工业相机机器视觉软件 AI缺陷检测 轴承保持架缺陷检测采集+检测+通讯在使用CPU情况下仅需0.1秒,缺陷漏捡漏率控制在%1。在工业生产的滚滚浪潮中,对产品质量把控的要求愈发严苛。轴承作为机械设备的关键部件,其保持架的质量更是重中之重。今天就来聊聊利用工业相机机器视觉软件,结合 AI 进行轴承保持架缺陷检测的那些事儿。

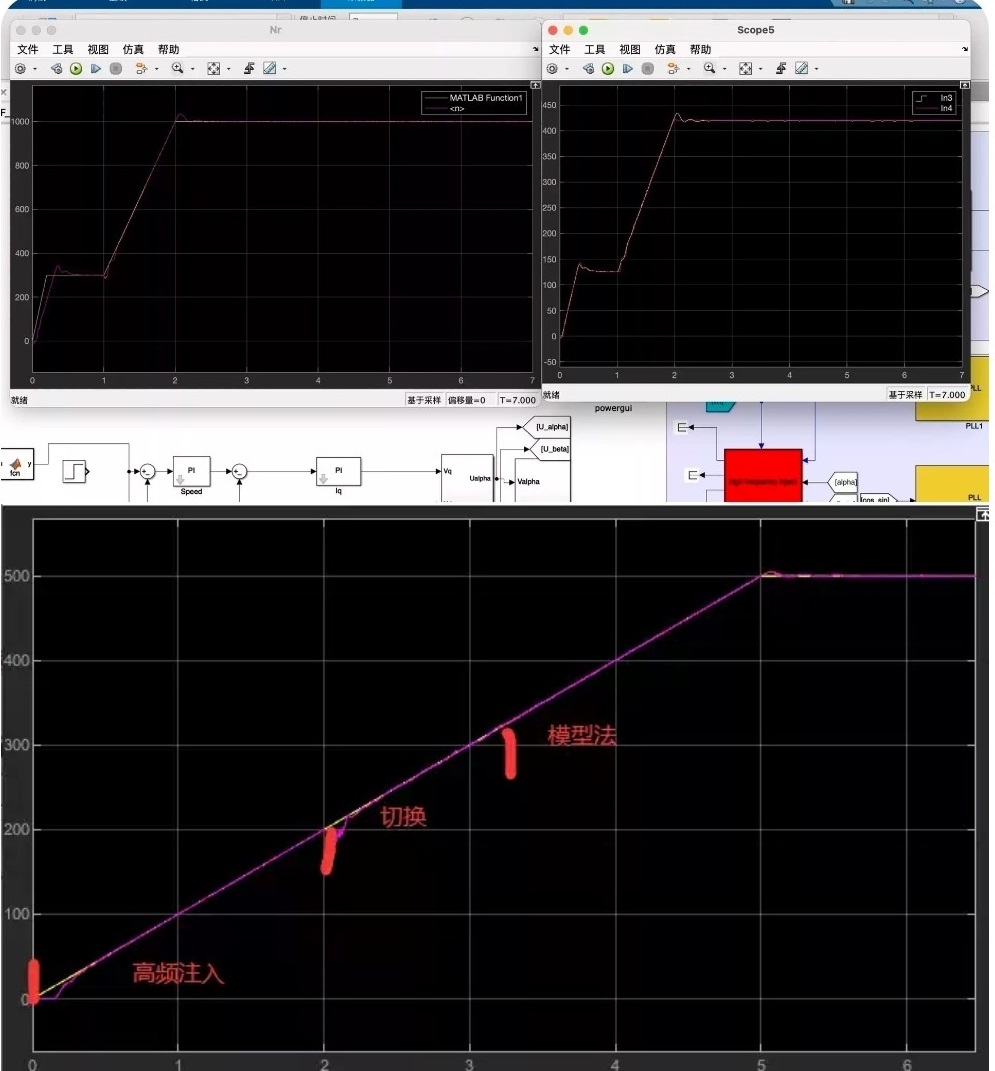
加权切换是通过加权函数在不同控制策略之间平滑过渡,而双坐标切换则是根据电机的运行状态在两个坐标系之间切换。永磁同步电机(PMSM)的控制技术一直在不断进化,尤其是在无位置传感器控制这一块,简直是工程师们的“心头好”。今天咱们就来聊聊全速度切换的无位置传感器控制,特别是高速和低速下的不同策略,以及切换方式的选择。总的来说,全速度切换的无位置传感器控制技术在PMSM中应用广泛,不同的控制策略和切换方式
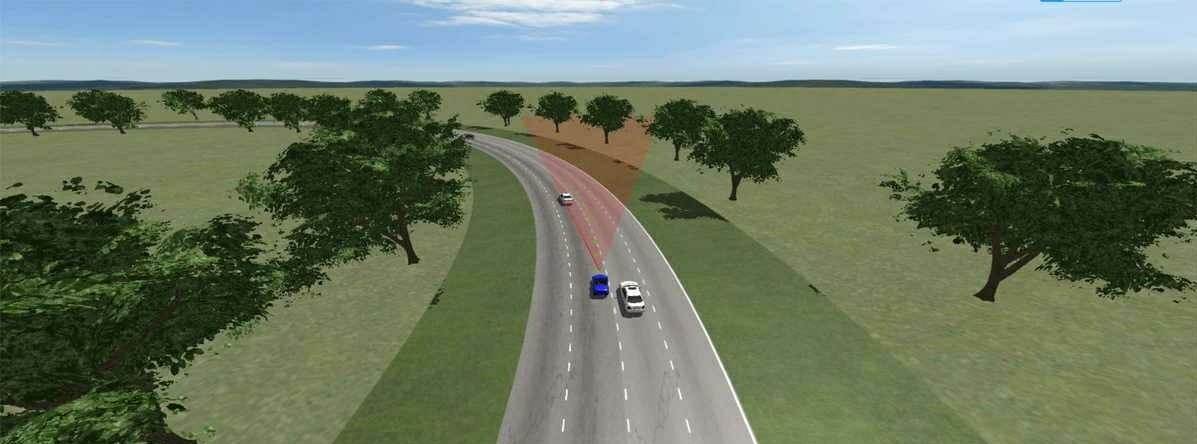
carsim+simulink联合仿真实现变道 包含路径规划 carsim+simulink联合仿真实现变道包含路径规划算法+mpc轨迹跟踪算法可选simulink版本和c++版本算法可以适用于弯道道路,弯道车道保持,弯道变道carsim内规划轨迹可视化(可赠送安装包)在自动驾驶领域,车辆的变道操作是一个关键研究点,涉及到路径规划与轨迹跟踪等多个重要算法。今天就来聊聊如何利用Carsim和Simu
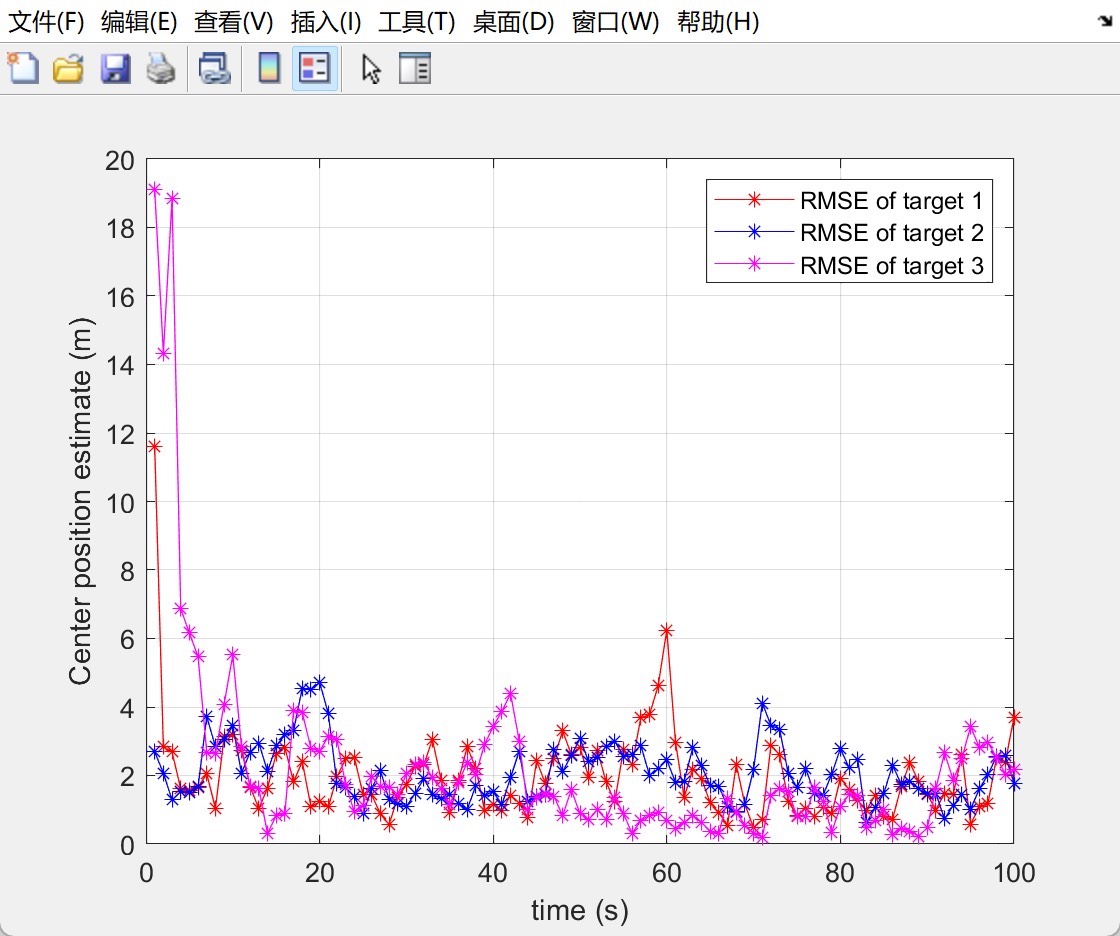
今天咱们来玩点实战的,用Matlab实现多目标跟踪的JPDA算法。先看效果再拆解——程序运行时会实时显示蓝色三角代表真实轨迹,红色圆点是滤波器估计位置,绿色叉叉是传感器捕获的杂波。跑起来之后会发现,当两个目标距离较近时会出现短暂的ID交换现象——这是数据关联算法的通病。注意这里把真实位置随时间扩散,制造目标移动效果,乘time_step让目标沿对角线移动方便观察。多目标跟踪 联合概率数据关联滤波器
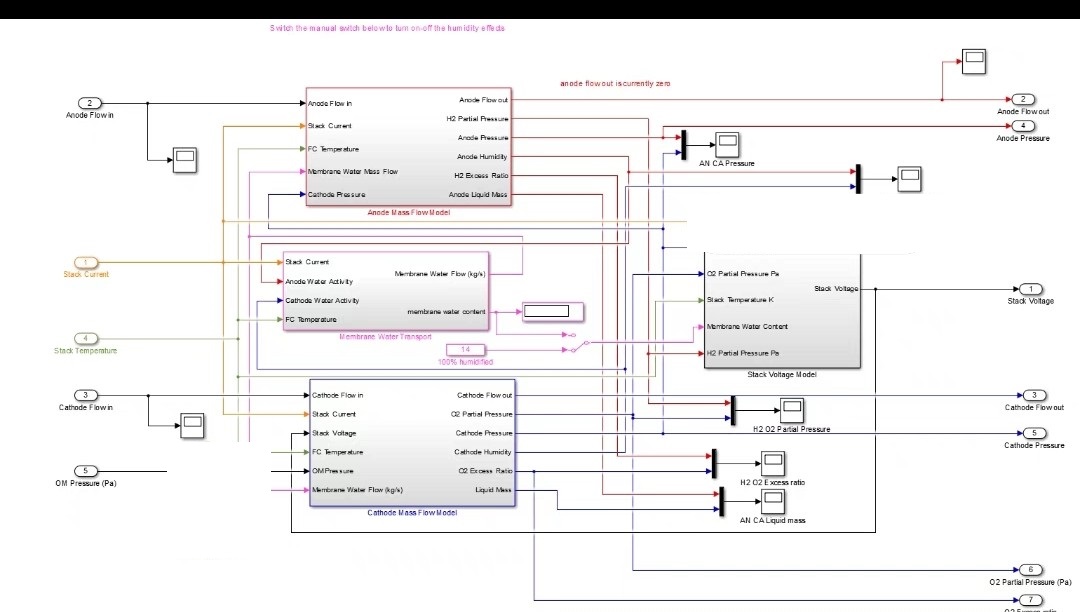
fcu,燃料电池控制器,质子交换膜燃料电池系统模型(PEMFC),基于MATLAB/simulink开发,主要部分有空压机模型,供气系统模型(阴极和阳极),背压阀模型,电堆模型等。可进行控制策略等仿真开发工作。提供相关文档学习建模资料等在新能源领域,质子交换膜燃料电池(PEMFC)因其高效、环保等特性,逐渐成为研究和应用的热门方向。而燃料电池控制器(FCU)则是PEMFC系统的核心大脑,掌控着整个
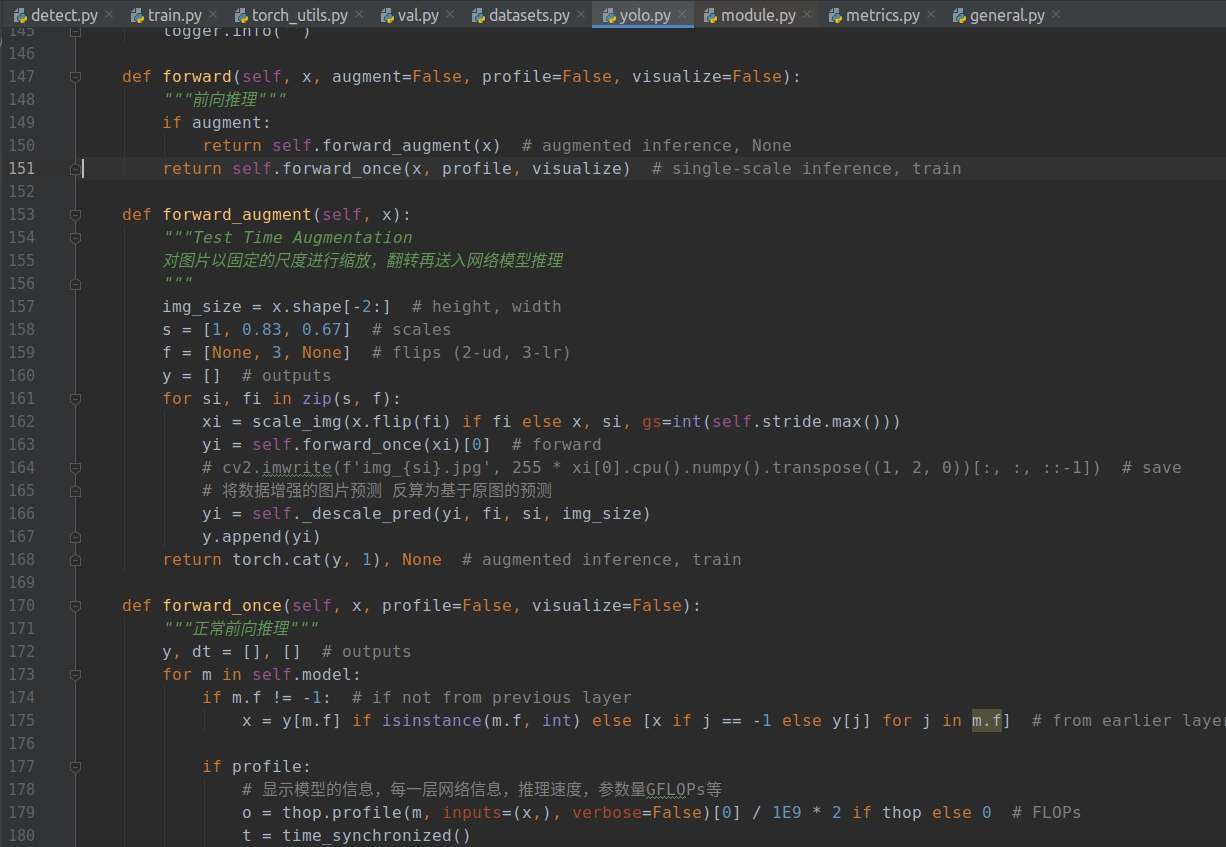
看着不断跳动的数字,仿佛能感受到神经网络在参数空间里蹦迪的节奏。这个变换矩阵会随机生成上下左右30度以内的旋转,配合HSV颜色抖动,让模型在虚拟世界里体验各种极端路况。直接扒开YOLOv5的代码仓库,迎面而来的utils文件夹里藏着不少好玩的工具。就像在背包里藏了把瑞士军刀,需要的时候随手就能掏出来用。官方yoloV5开源代码注释,基本每个文件夹和模块都有注释,非常详细。官方yoloV5开源代码注
有意思的是中间用了两个隐藏层,400-300的维度配置在电力市场这类中等复杂度问题上够用又不会overkill。这种模块化设计方便扩展成多智能体博弈场景,每个发电商都有自己的策略网络,适合模拟真实市场中多个参与者的博弈行为。整个项目最大的收获是:DRL不是银弹,但把市场规则转换成合理的reward函数后,确实能调教出比人工策略更狡猾的报价策略。这时候深度强化学习(DRL)带着它的DDPG算法杀出来
永磁同步电机的无传感器控制算法。基于永磁同步电机(PMSM)的改进的卡尔曼滤波速度观测器simulink模型;可与普通卡尔曼滤波进行比对,精度大大提高。在永磁同步电机(PMSM)的控制领域,无传感器控制算法一直是研究的热门方向。它旨在不依赖物理传感器的情况下,精确获取电机的速度和位置信息,这不仅降低了系统成本,还提高了可靠性。今天咱们就来深入聊聊基于PMSM的改进卡尔曼滤波速度观测器,以及如何在S

前三轴旋转关节负责平面运动,第四轴直线关节专攻上下移动,这组合在3C电子装配线上简直是劳模。第三关节的1标记说明这是个平移关节,别傻乎乎用旋转关节的建模方式。最后在Simscape里连上电机模型,看着三维动画中机械臂行云流水地画圆,顿时觉得调参时掉的头发都值了。记住,别迷信高级算法,SCARA这种快枪手,有时候PD控制加前馈就能跑出骚操作。六轴,scara机器人运动学分析,建模和运动控制。六轴,s