- @2504_94289831


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
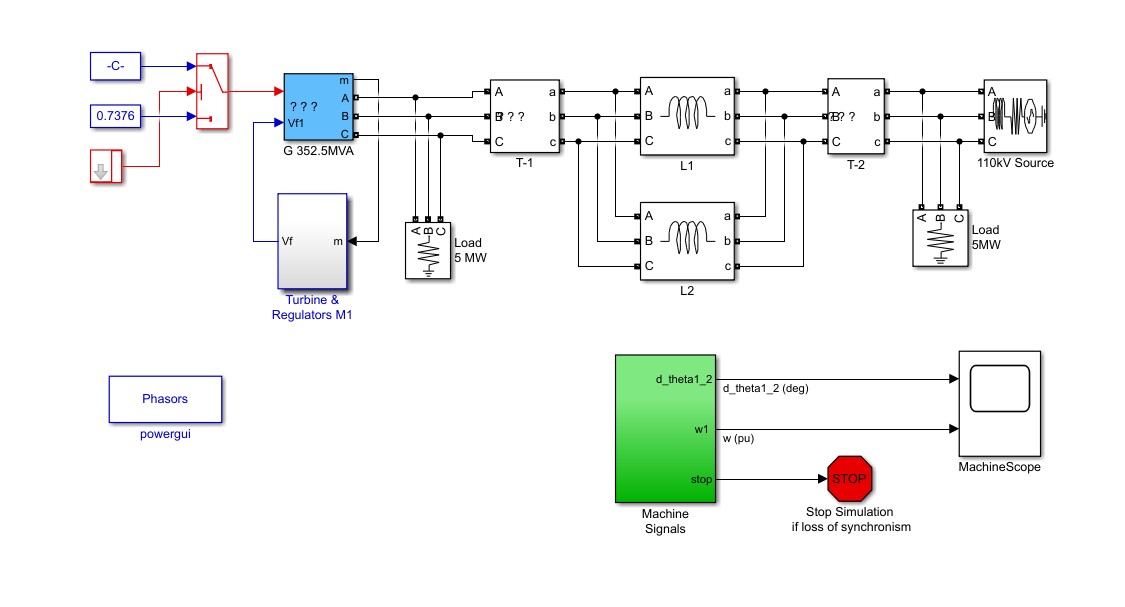
这玩意儿就像电力版的"Hello World",今天咱们用Python给它做个带电的"解剖",顺便看看系统怎么在作死的边缘疯狂试探。看这曲线走势,正常工况下功角在90度附近晃悠两下就老实了,但遭遇故障的系统就像喝高的陀螺——越转越快。秘密藏在阻尼系数D里,这货就像系统自带的刹车片,但遇到大扰动时根本刹不住。实测能让功角曲线从"过山车"变成"摇摇椅",不过调参过程堪比玄学——PID参数的整定能让人薅
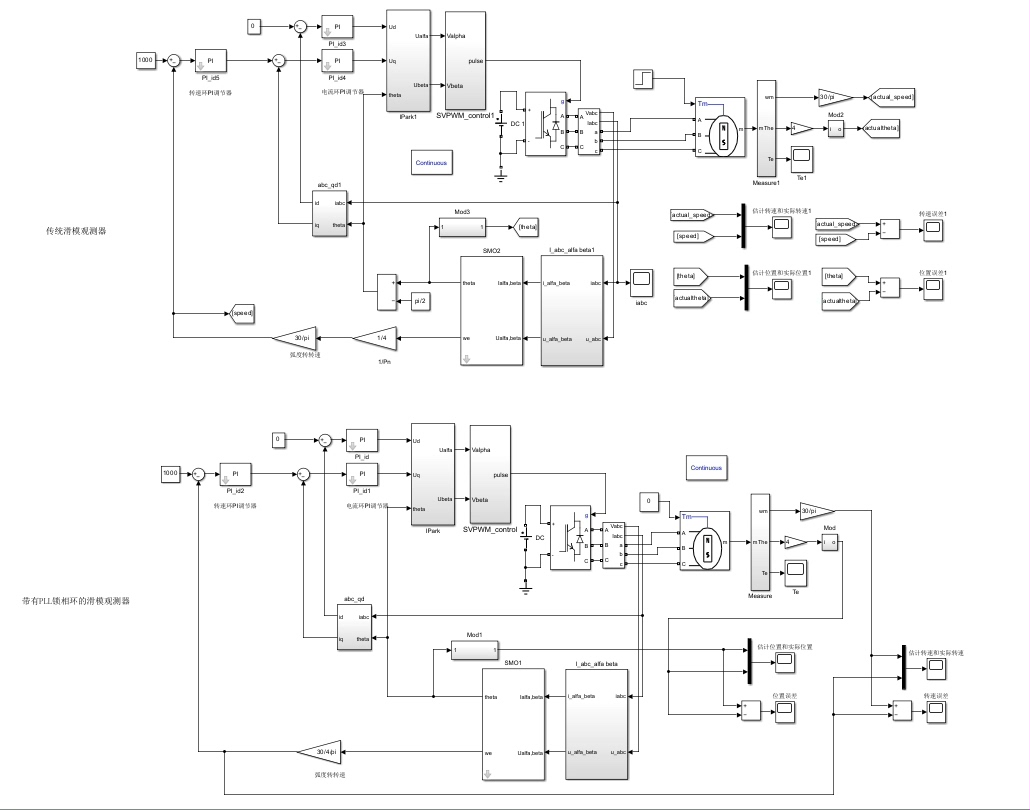
基于smo的永磁同步电机无传感器控制为了减少传统滑模观测器(SMO)中由于控制函数不连续而引起的抖振,提出了一种带锁相环(PLL)的滑模观测器来估计转子的速度和位置。采用SMO方法对静止坐标系下永磁同步电机的反电动势进行精确估计,然后构造锁相环,将观测到的转子位置角与反电动势结合起来,补偿角度估计中的相位滞后,从而获得更精确的转速。它解决了传统SMO预测算法鲁棒性差、算法复杂的问题。仿真结果表明,
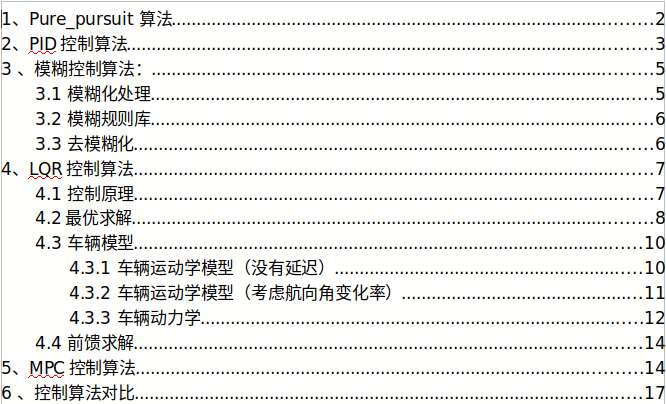
规划及控制算法理论分析, 涵盖详细的自动驾驶规划及控制模块的算法理论(规划大约有18页,控制大约有17页)。其中规划模块主要围绕Apollo6.0实现的EMplanner展开,控制算法详细叙述了常用控制算法包括PID、模糊控制、LQR、MPC的算法原理并结合实际工程经验进行算法比对。控制领域有句老话,做自动驾驶控制的人才是真正依靠经验积累出来的,经验无价。同时正值毕业季,希望这两份文档给需要人带来
【新增ICEM网格划分】基于SCDM FM Fluent的螺旋桨+x8无人机模型的特性分析(视频教程)本课程从SCDM的模型处理开始,到Fluent Meshing的划分网格,再到Fluent设置,最后CFD-POST的后处理,详细介绍了无人机-螺旋桨整体模型下的螺旋桨动态特性分析的过程。包括SCDM的模型简化,修复,多计算域的创建。fluent Meshing的网格划分,网格修复,质量提升,附面
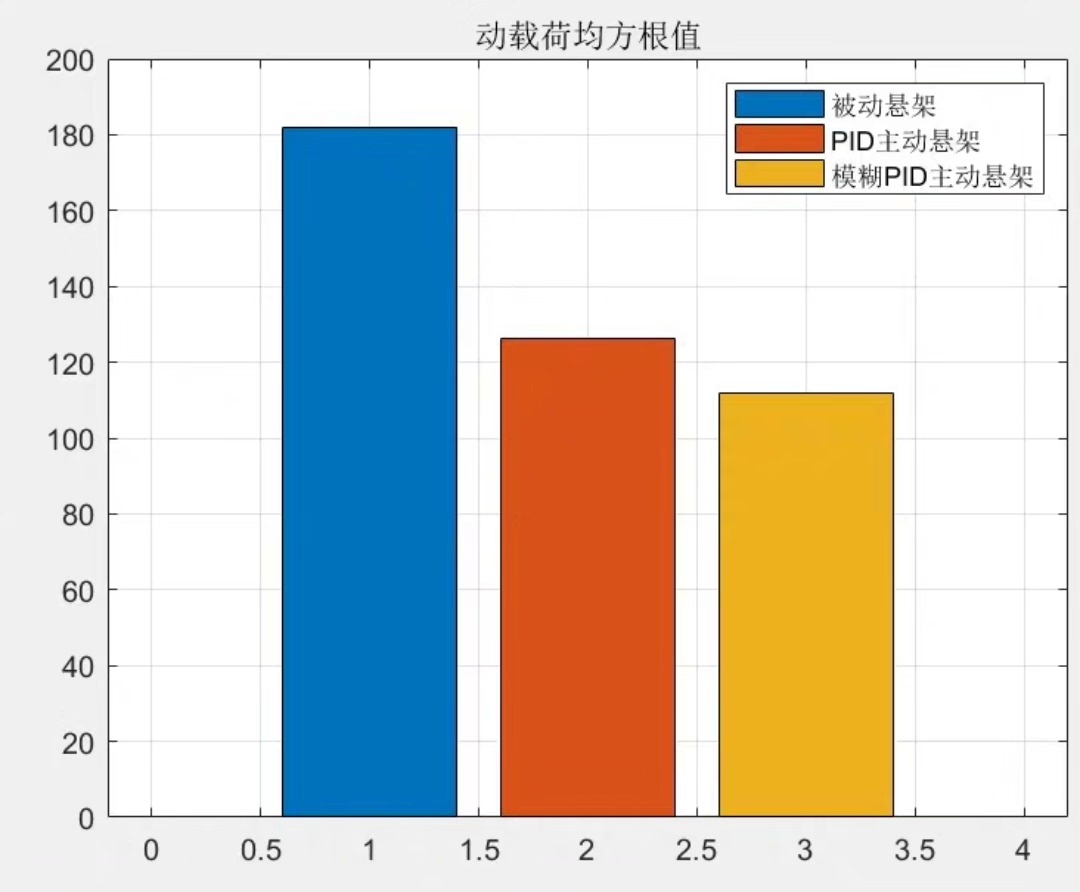
先看个对比实验:当车辆碾过减速带时,传统PID控制的悬架加速度峰值为2.8m/s²,而咱们的模糊PID版本硬是压到了1.9m/s²,这个差距肉眼可见。采用模糊PID控制的二自由度(1/4)主动悬架模型,可以自适应调整PID的参数,以悬架动挠度为控制目标,输入为C级随机路面激励,输出为车身垂向加速度、轮胎动载荷、悬架动挠度等平顺性评价指标以及各个评价指标的均方根值,可做汽车平顺性仿真。最后说个调试中
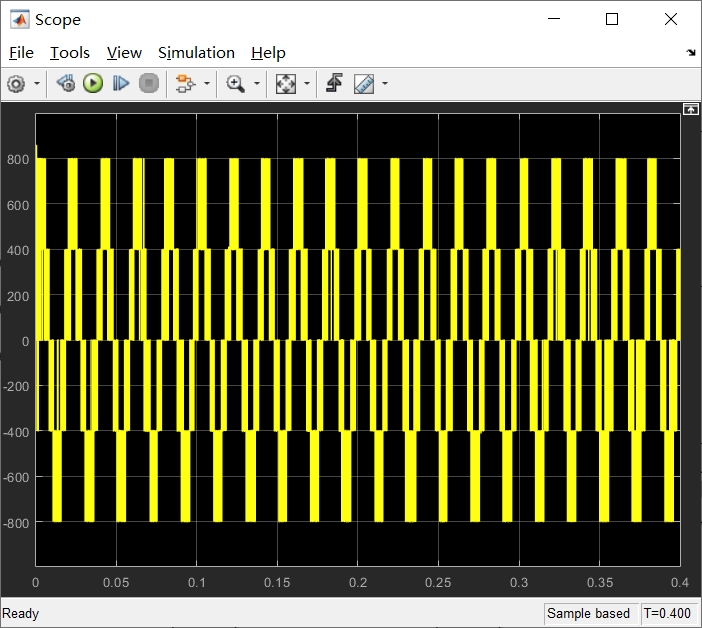
单相逆变器重复控制。采用重复控制与准比例谐振控制相结合的符合控制策略,spwm调制环节采用载波移相控制,进一步降低谐波。仿真中开关频率20k,通过FFT分析,谐波主要分布在40k附近,并没有分布在20k附近,载波移相降低了谐波含量。整个仿真完全离散,采用离散解析器,包括采样与控制的离散,控制与采样环节没有使用simulink自带的模块搭建,全部手工搭建。在电力电子领域,单相逆变器的控制策略一直是研
把可视化层(createFigure、drawnow)全部剔除,仅保留算法层与数据层,编译为 C++ MEX,可在 STM32H7 上 200 ms 内完成 512×512 寻路。算法从“黑盒路径”变成“彩色蔓延”——开发者可以像播放电影一样,一帧一帧地观察搜索前沿如何扩张、代价如何传播、最终如何回溯出一条最优路径。在自动驾驶、机器人导航、物流 AGV、游戏 AI 等场景里,“最短”已经不是唯一指

最近在搞三电平逆变器的项目,发现中点电位平衡真是个磨人的小妖精。最后放个实测波形镇楼(假装有图),可以看到相电压的台阶明显,中点电位像被钉住一样稳如老狗。调这玩意儿的终极奥义就是:把小矢量当砝码,用作用时间做秤杆,让中点电压在动态中维持微妙的平衡。下次遇到中点漂移乱跳,不妨检查下小矢量的使用比例,说不定有意外惊喜。比如P型小矢量(100)会抽走上电容的电荷,而N型小矢量(011)刚好反过来。NPC
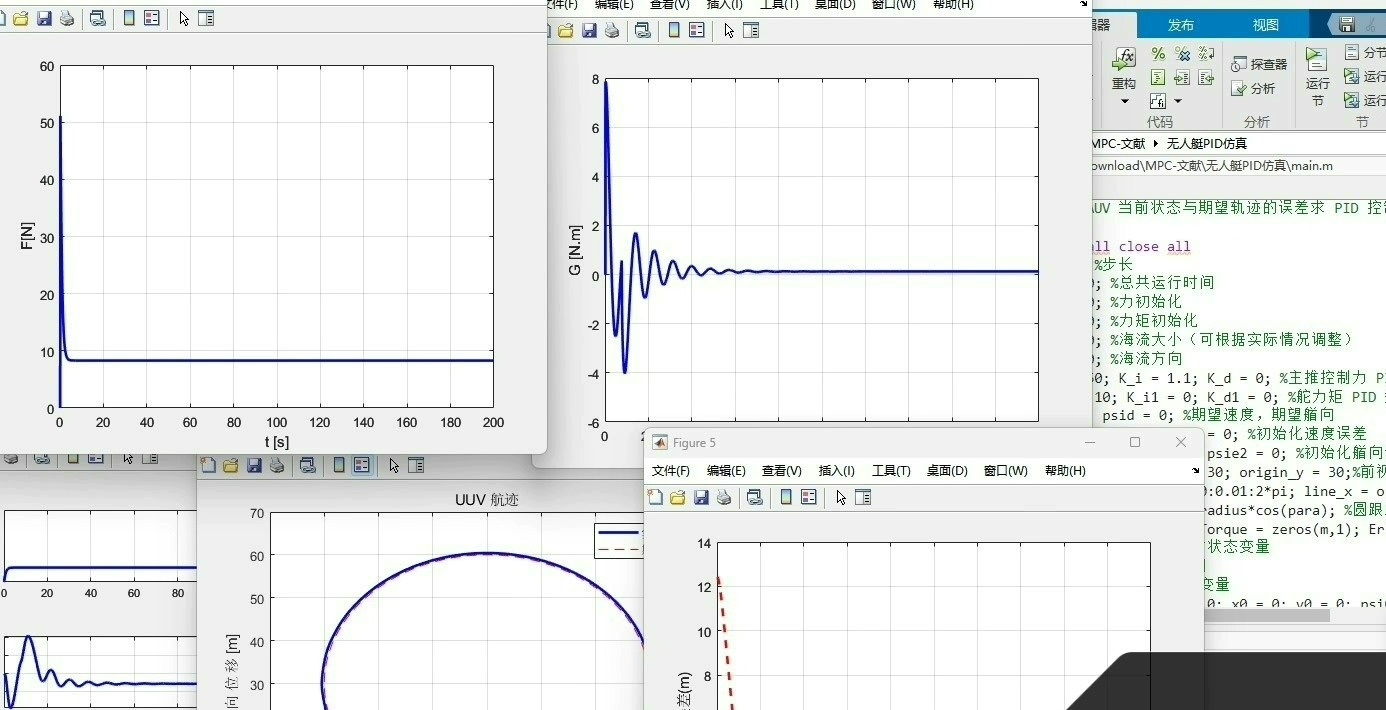
本项目包含两大核心模块,分别是自主水下航行器(AUV)的增量PID轨迹跟踪控制模块与无人水面艇(USV)的局部风险避障模块。前者基于MATLAB实现,通过增量PID算法结合四阶龙格-库塔法求解AUV动力学与运动学方程,实现对期望轨迹的精准跟踪;后者基于C++ MFC框架开发,融合粒子群优化(PSO)算法,可处理静态、动态及未知障碍物,完成路径规划与避障功能,整体为水下及水面无人航行器的运动控制与路
车辆线性二,三,四自由度汽车动力学模型稳定性对比仿真【附说明文档】资料:附带对应的建模说明文档和对比分析[1]仿真对比:对不同自由度汽车模型进行了对比,通过将不同自由度模型的对比,研究了二自由汽车操稳性模型的误差,将仿真结果与实际结果进行对比,可以看出不同自由度的汽车操稳性动力学模型在一定的范围内误差并不是很大[2]建模仿真分析:二自由,三自由度和四自由模型的建模过程和解答了如何建立汽车操稳性仿真