- @2509_94268408


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
CFDL的核心思路很骚——不用建模,直接拿系统输入输出数据在线调参,今天拿Simulink撸了个轨迹跟踪的demo,效果比想象中还顶。这里的rho和lambda是调参重点。有个坑要注意:当phi_hat估计错误时,控制量可能爆炸,所以代码里加了绝对值判断做保护。有意思的是对比PID控制,在3秒时故意给被控对象加了个阶跃扰动,PID花了0.8秒恢复,而CFDL-MFAPC只用了0.3秒就自适应补偿了
在机器人、无人机、无人船等自主移动设备的路径规划问题中,蚁群算法作为一种模拟生物群觅食行为的优化算法,因其全局搜索能力强、适应性强等优点,受到广泛关注。为了解决这一问题,我们提出了一种改进自适应蚁群算法(MAACO),并将其应用于路径规划领域。(顶刊复现)基于改进自适应蚁群算法MAACO的机器人,无人船,无人机,无人车,自动驾驶的路径规划算法,MATLAB编写,可以修改地图信息。图1所示为基于MA

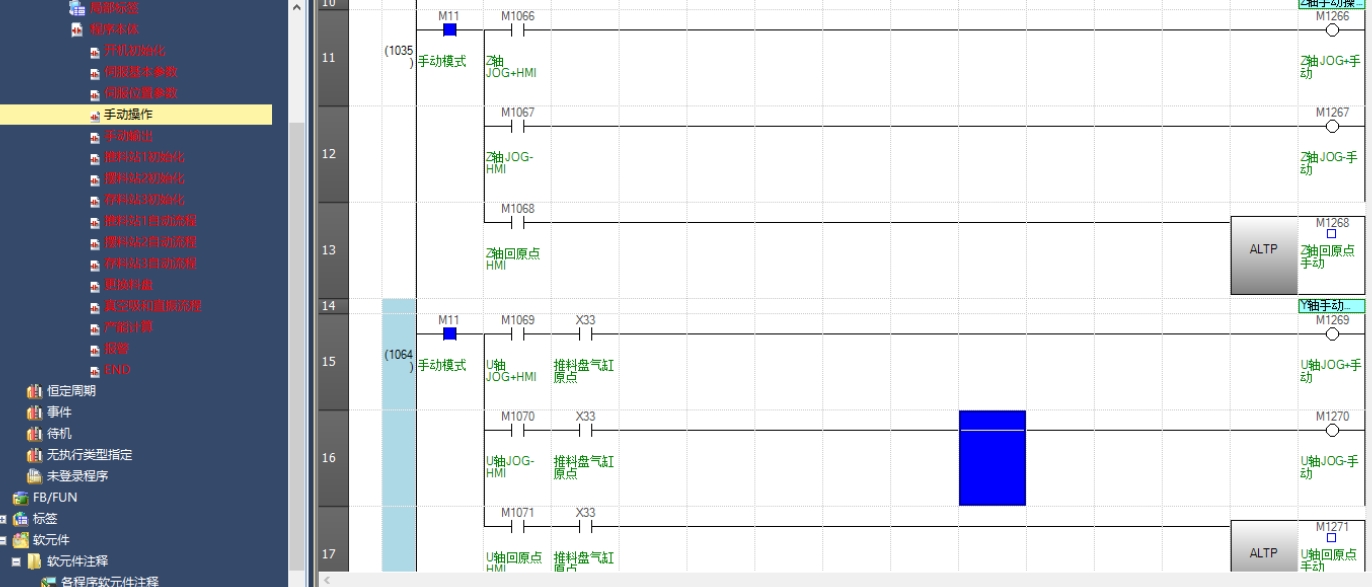
重点在SP.SETPARA的参数配置,三菱的插补指令有个坑——必须提前设置好轴组合参数,否则会报操作错误。这套系统最骚的操作是用FX5-16ET-ES-H扩展模块搞定了五轴定位,比传统方案省了至少两个扩展模块的钱。IO分配这块得重点说说。有个项目因为没校准这个参数,导致Z轴运行时出现0.1mm的累积误差,调了三天才发现是惯量比设置问题。赠送大量三菱PLC,三菱伺服,松下伺服,步进知料,works2
"老张,这气缸动作又不同步了!我叼着半根没点的烟,瞟了眼控制界面——呵,又是坐标参数溢出了。这场景在非标自动化行业太常见了,今天就带大家看看我们团队在实战中打磨出来的运动控制框架。项目新建功能用到了动态编译,参数配置结合了反射机制,这里篇幅有限就不展开了。当然,用这框架得配个靠谱的加密狗,毕竟江湖险恶。去年帮富士康某车间改造,研华换雷赛就改个配置文件的事,甲方技术总监当场要走了框架源码。这套东西攒
我们的目标是让车辆能够跟踪各种自定义路径,并且可以随心所欲地更改参考路径。想象一下,无论是蜿蜒曲折的山路,还是城市中复杂的街道布局,车辆都能精准按照设定路径行驶,这背后的技术魅力十足。车辆的二自由度动力学模型主要考虑车辆的侧向运动和横摆运动。简单来说,它把车辆简化成一个在平面内运动的刚体,主要关注侧向力和横摆力矩对车辆运动状态的影响。# 车辆参数m = 1500 # 车辆质量(kg)lf = 1.
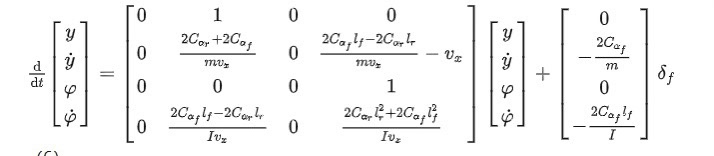
基于STM32人群定位,调速智能风扇设计(论文,源码,流程图,设计报告)1.本系统采用 STM32 , ATmega16 , AT89S52 三款单片机为控制器, 分为主控台和工 作区两部分。2.系统通过热释红外传感器定位人群信息, 在主控台设置阈值温度、 转速与温度 的对应关系。
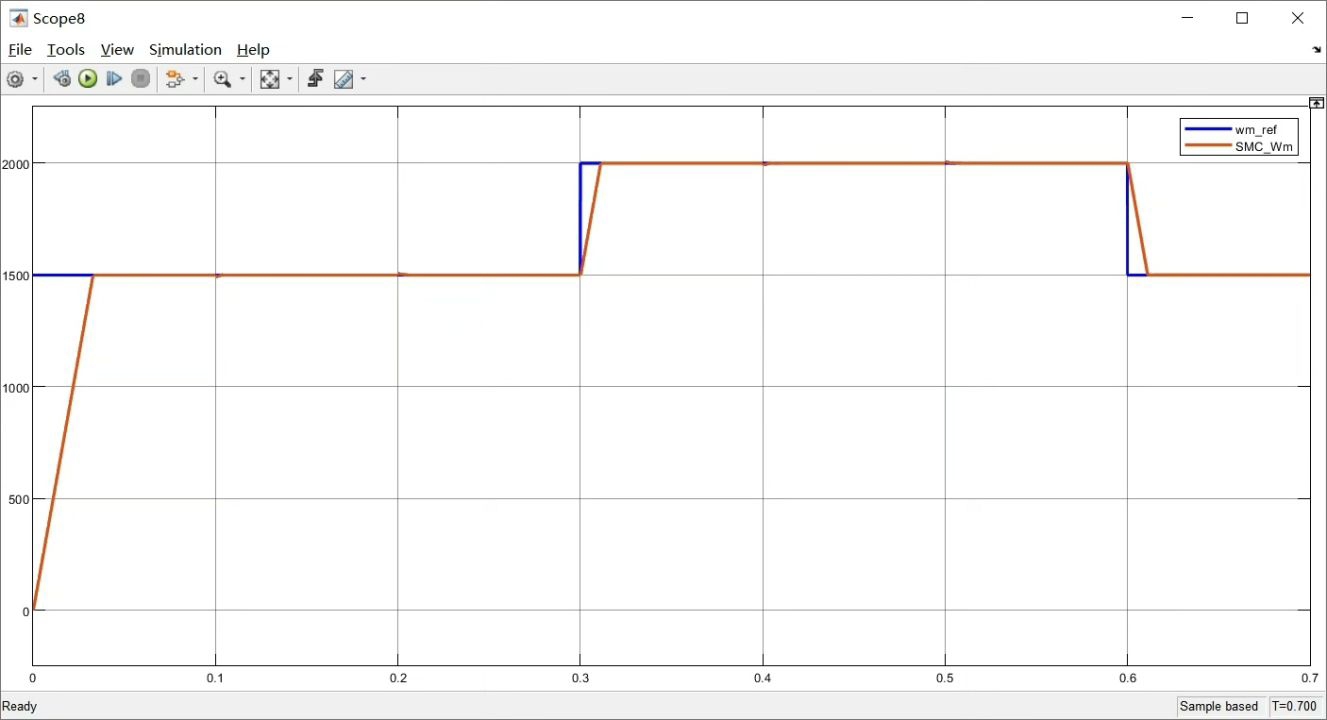
这套系统在工业缝纫机和数控机床主轴上的实测数据挺有意思:空载到满载切换时转速跌落从120rpm降到70rpm以下,电流超调量控制在8%以内。整个控制架构采用双环结构:外层速度环用滑模控制保证动态响应,内层电流环玩的是预测控制。最后分享个调试小技巧:用滑模控制的切换增益做模型预测的约束条件,相当于给两个控制环搭了座数据桥梁。最近在调试永磁同步电机控制系统时,尝试把滑模控制和模型预测电流控制这两个看似
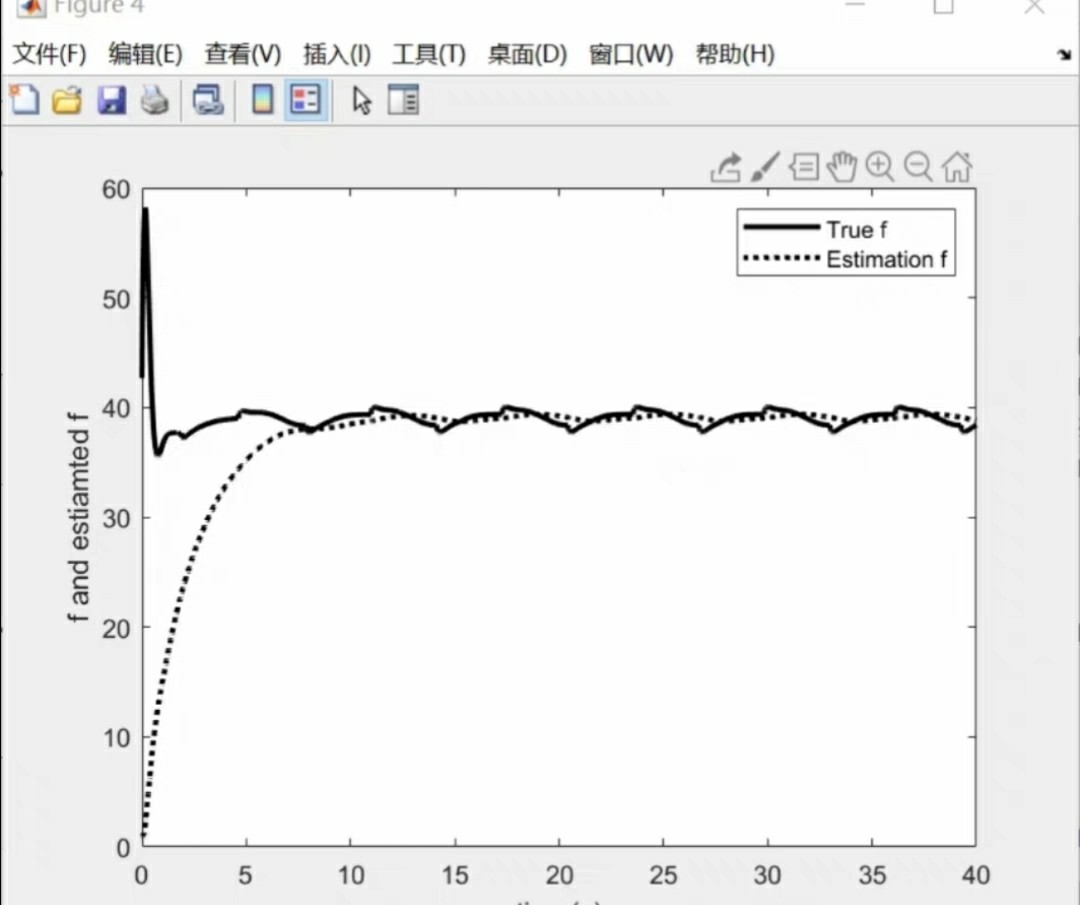
本文对比了二自由度机械臂的 RBF 自适应控制和传统滑模控制方法。通过理论分析和仿真实验,发现 RBF 自适应控制在面对模型不确定性时表现更好,而滑模控制在鲁棒性方面表现更优。因此,选择哪种方法取决于具体应用的需求。以上为博文的完整内容,涵盖了理论分析、代码实现和对比结果。
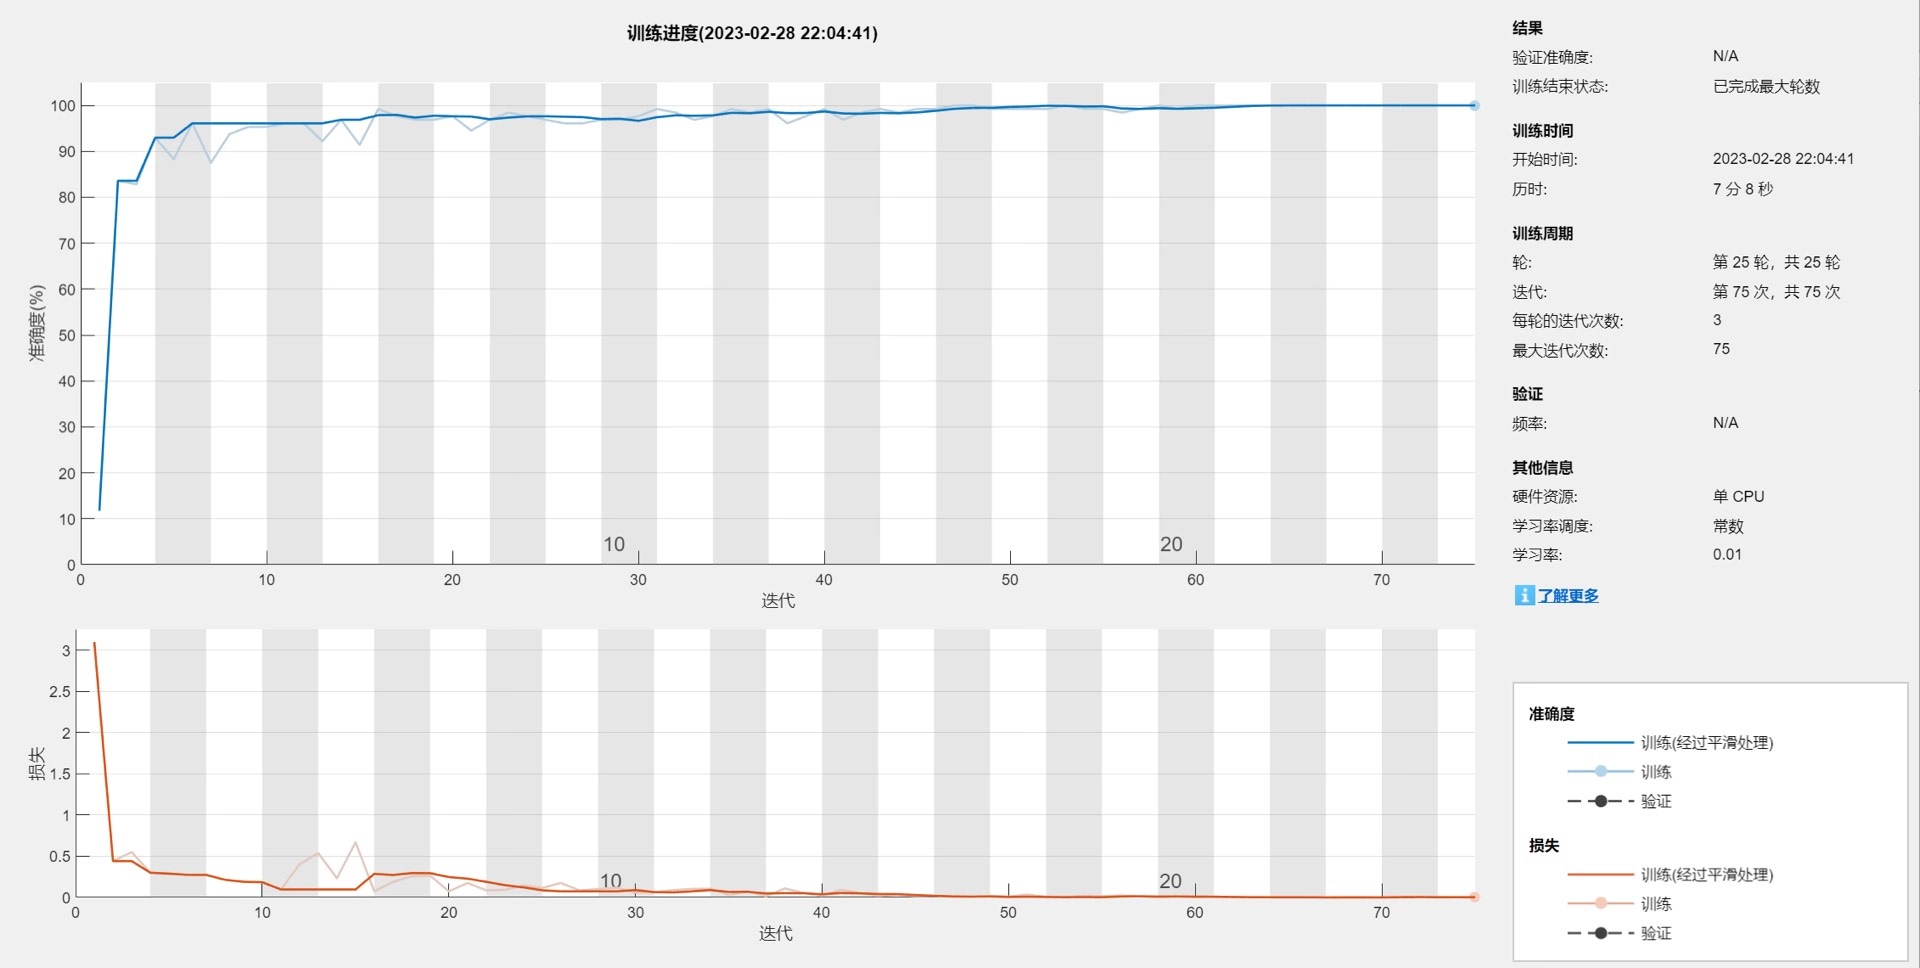
深度学习 5层CNN代码实现图片分类训练集共有9个文件夹代表9类,每类有50张图片,可根据需要自行准备训练集MATLAB代码,代码注释清楚,容易上手温馨提示:联系请考虑是否需要,(Example_7)在深度学习领域,卷积神经网络(CNN)是图片分类任务中极为常用且强大的模型。今天咱就用MATLAB来实现一个5层CNN做图片分类,数据集有9个类别,每个类别50张图片。
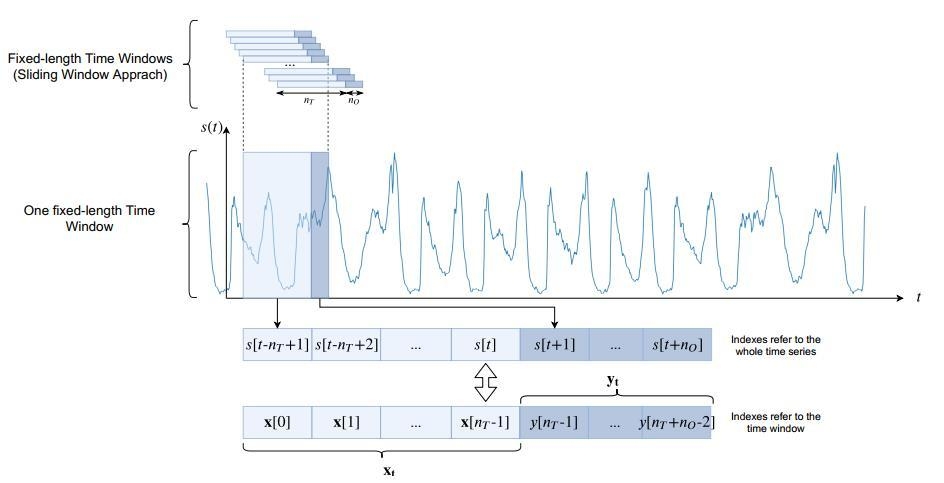
时间序列预测的深度学习:电力负荷案例 DTS -深度时间序列预测 源代码,代码按照高水平文章复现,保证正确深度学习模型于电力负荷预测, 深度学习体系结构对短期预测,在通过在两个数据集上回顾和实验评估电力负荷预测,前馈和递归神经网络、序列到序列模型、时域卷积神经网络以及架构变量.实验评估了最相关的深度学习模型应用于短期负荷预测问题。重点介绍了三种主要的模型,即递归神经网络、序列对序列体系结构和最近开