- @OoxJqfQCaS


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
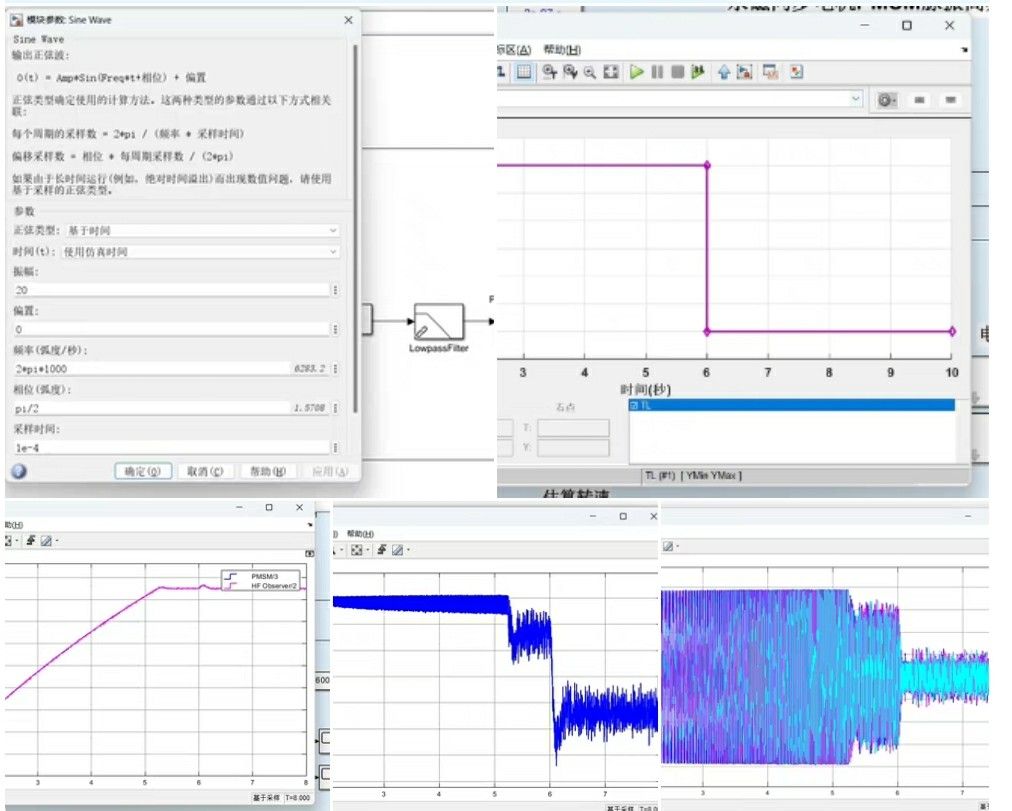
MATLAB/Simulink永磁同步电机PMSM脉振高频注入无速度传感器仿真模型插入式永磁同步电机,凸极,高频注入,解决0速转矩输出问题。仿真模块清晰,转速环、电流环、高频注入,SVPWM,设置不同转矩,仿真效果好。在电机控制领域,永磁同步电机(PMSM)因其高效、节能等优点得到了广泛应用。然而,在低速尤其是零速运行时,如何准确获取电机转速信息,实现稳定的转矩输出,一直是个挑战。今天咱就唠唠利用
当最终看到仿真车丝滑地划过双移线时,监控屏上的绿色轨迹让我想起第一次骑自行车不摔跤的瞬间。虽然知道这只是在虚拟世界里的完美演出,但那些调试时砸过的键盘和喝光的咖啡罐,都成了工程师特有的浪漫。或许某天当真正的自动驾驶汽车穿梭在街头时,某个控制循环里还跳动着我们在这个仿真沙盒里调试过的算法基因。当Carsim输出的车辆位置是前轮中心坐标,而轨迹规划用的是质心坐标系时,偏差值会带着诡异的相位差。盯着屏幕
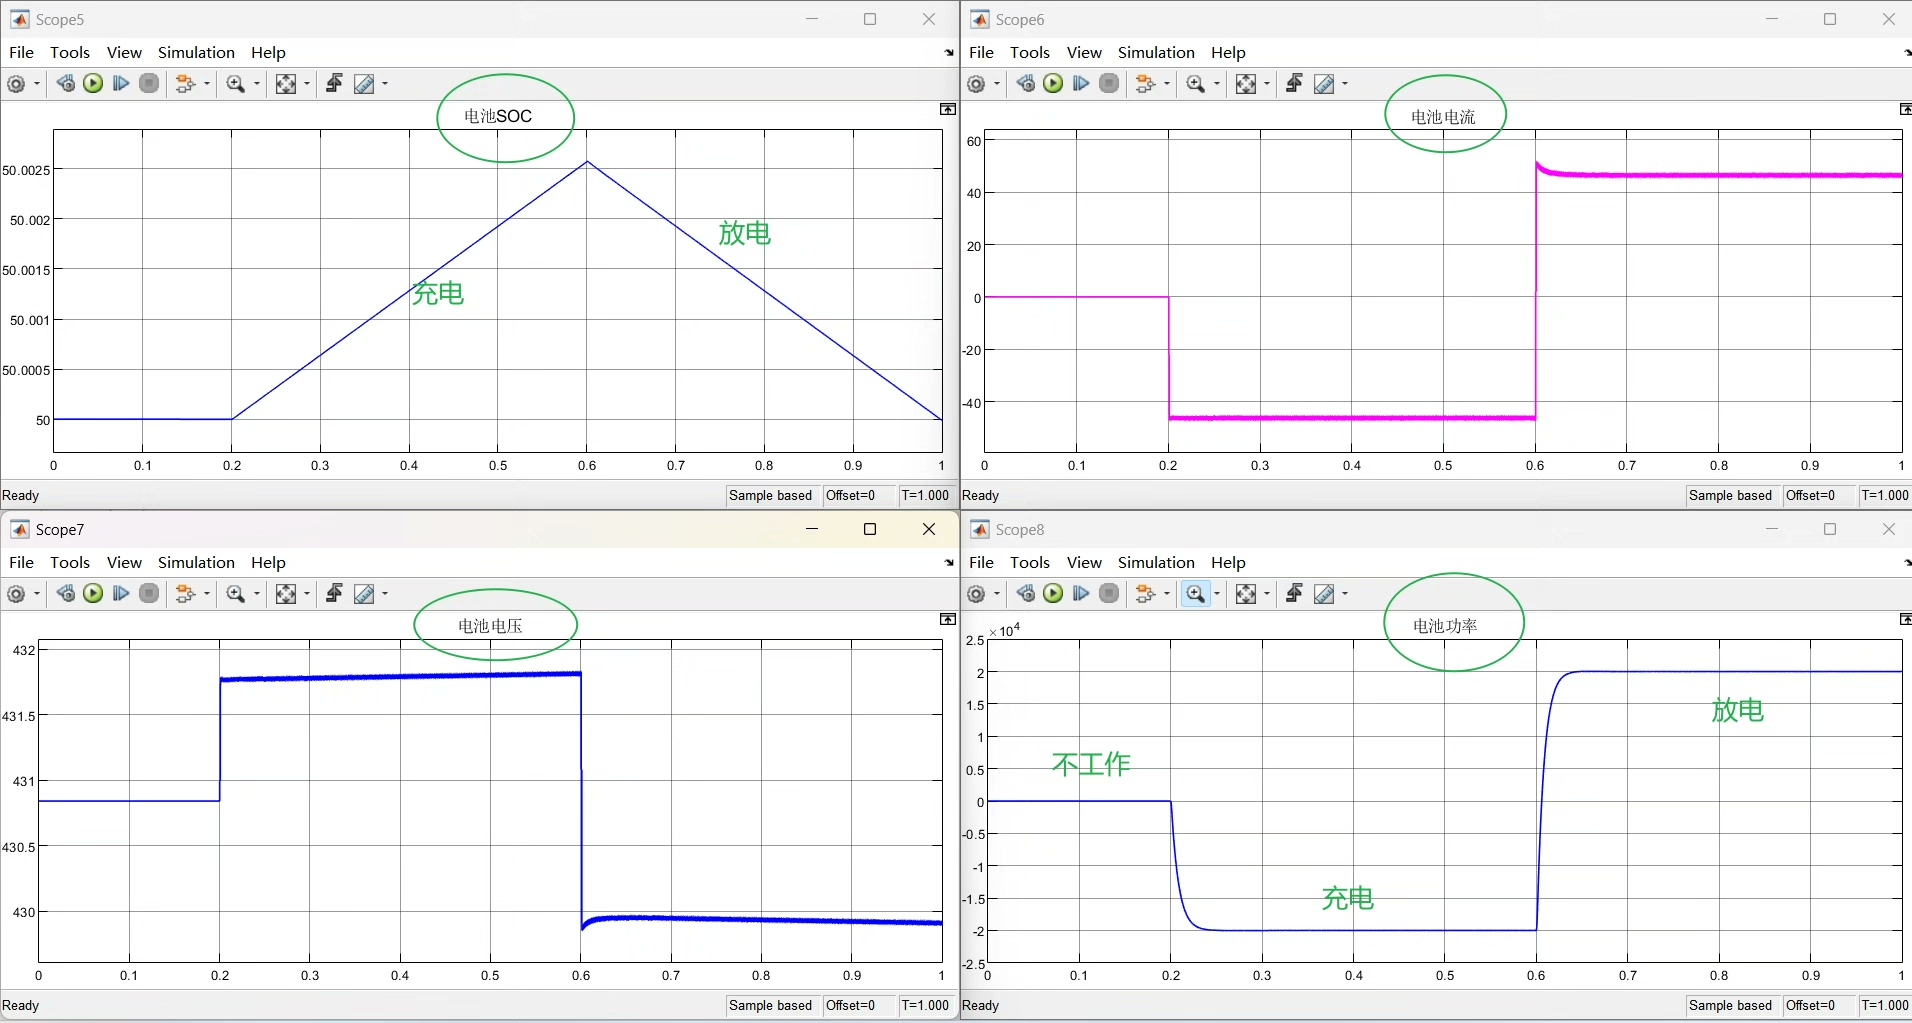
电网侧采用三相两电平拓扑,LCL滤波器接电网,直流母线挂700V电容。调试时发现,当电网电压突变时,不加前馈的母线电压波动会超过5%,加上后直接压到1%以内。2、三相变流器控制:采用电压外环、电流内环双闭环PI 控制,电网电压和电容电流前馈,电感电流解耦,SVPWM 空间矢量调制。2、三相变流器控制:采用电压外环、电流内环双闭环PI 控制,电网电压和电容电流前馈,电感电流解耦,SVPWM 空间矢量
该算法具有参考轨迹设置与跟踪、基于模型预测控制的车辆轨迹跟踪模型、控制矩阵ABCD的调节方式、二自由度车辆动力学模型以及模型预测控制模型等特点。本文将介绍一个基于自适应模型预测控制的无人驾驶汽车轨迹跟踪控制算法,该算法在MATLAB/Simulink环境下进行仿真,支持MATLAB 2018及更高版本,并附赠学习资料和模型说明文档。车辆轨迹跟踪模型采用基于模型预测控制的算法,通过对未来时刻车辆的状
问题建模:构建无人船的动力学模型,考虑其运动学约束和动力学约束。路径规划:将路径规划问题转化为非线性规划问题,引入避障约束和靠泊约束。实时优化:通过序列二次规划(SQP)算法实时求解,生成最优轨迹。仿真验证:在MATLAB/Simulink环境中进行仿真,验证算法的性能。本文提出了一种基于非线性模型预测控制的方法,结合路径规划、避障和靠泊优化,解决了无人船在动态环境中的运动控制问题。通过 MATL
上次有个学员仿出来中冷器温度比实测低20℃,最后发现是没考虑前格栅的导流板——这玩意能改变30%的进风量分布。别被默认的分离式求解器唬住,耦合求解器+二阶离散才是热管理的正确打开方式。配套的四份PPT里藏着几个杀手锏:第三讲里那个排气管隔热罩的案例,教你们用多孔介质模拟隔热材料,比实打实建模省70%计算量。最绝的是第四份报告模板,连老板最爱看的风险矩阵图都做好现成的,改个数据直接出图。教你们个偷懒
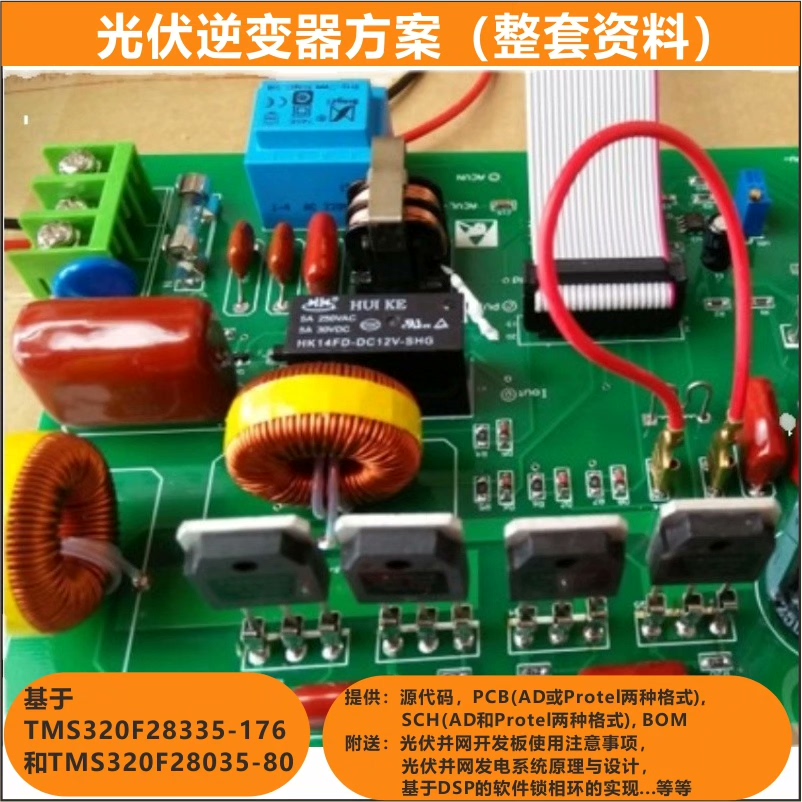
本文档分析了基于TI TMS320F28335 DSP的光伏逆变器控制系统的外设驱动代码架构。该代码库提供了完整的DSP外设驱动支持,为光伏逆变器的控制算法实现奠定了硬件基础。Uint16 all;这套TMS320F28335外设驱动代码为光伏逆变器控制系统提供了完整、可靠的硬件抽象层,具有高度的模块化和可配置性。通过精心设计的寄存器接口和初始化流程,开发者可以专注于控制算法的实现,而无需深入理解
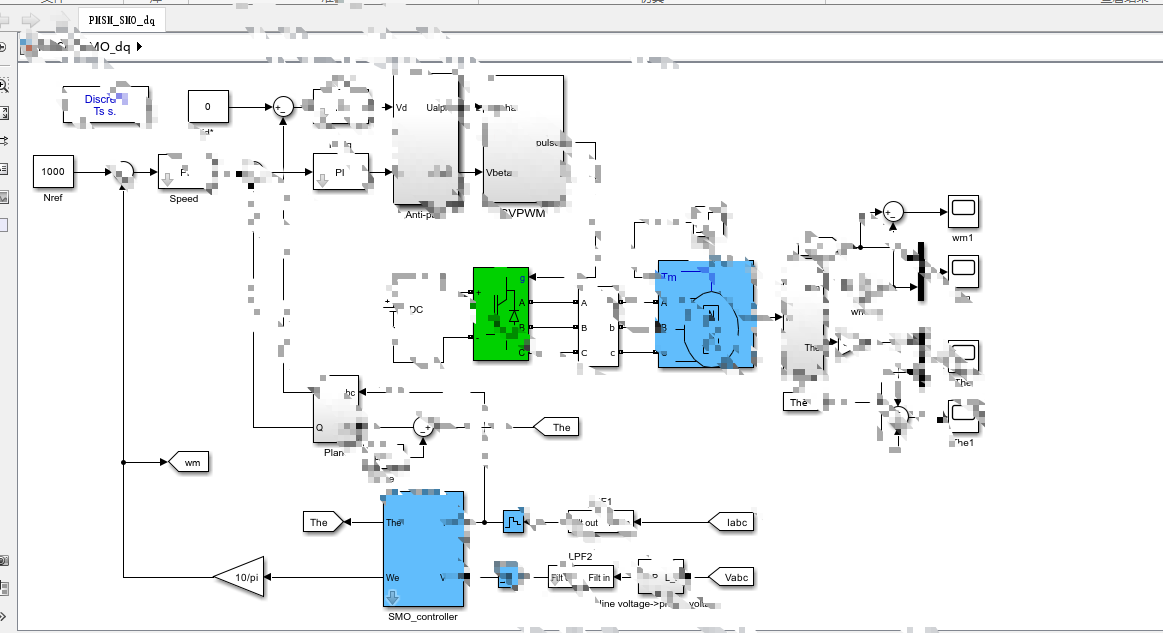
本文提出了一种基于两种坐标系的超螺旋滑模观测器的PMSM无位置传感器控制模型。通过引入二阶滑模超螺旋算法和PLL估计转速及转子位置,我们能够有效地削弱系统的抖振,提高控制精度。仿真结果表明,该方法具有良好的鲁棒性和控制性能。此外,我们还提供了超螺旋滑模搭建的推导文档和相关参考资料,方便读者进一步研究和实践。希望这篇文章对您有所帮助!如果有任何问题或需要进一步的资料,请随时联系我们。
无叶风扇的驱动方案里藏着不少有意思的技术细节,咱们今天就扒一扒基于HC32F030主控的无感FOC驱动实现。先说说这主控芯片,HC32F030的PWM模块支持中心对齐模式,这对三相电机的对称控制特别友好。实际调试中发现,如果采样点没卡准PWM的波谷位置,电流波形会有明显毛刺,这个坑可是让不少新手栽过跟头。无叶风扇驱动器方案,主控芯片hc32f030,无感foc驱动,电流环,速度环控制,顺逆风启动控
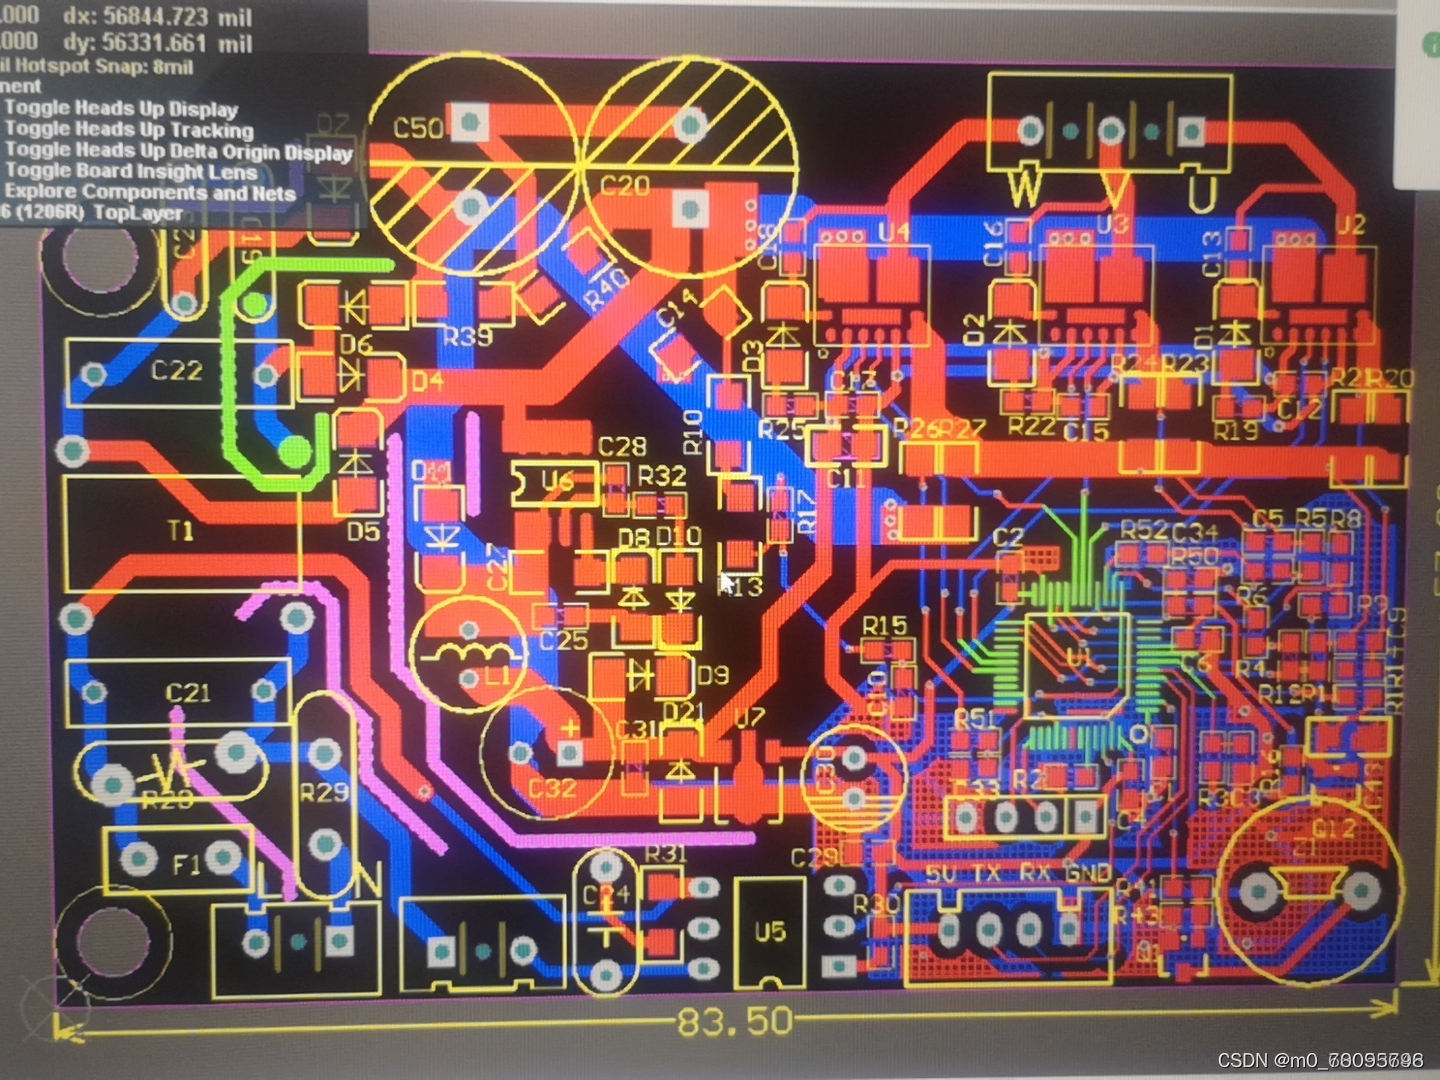
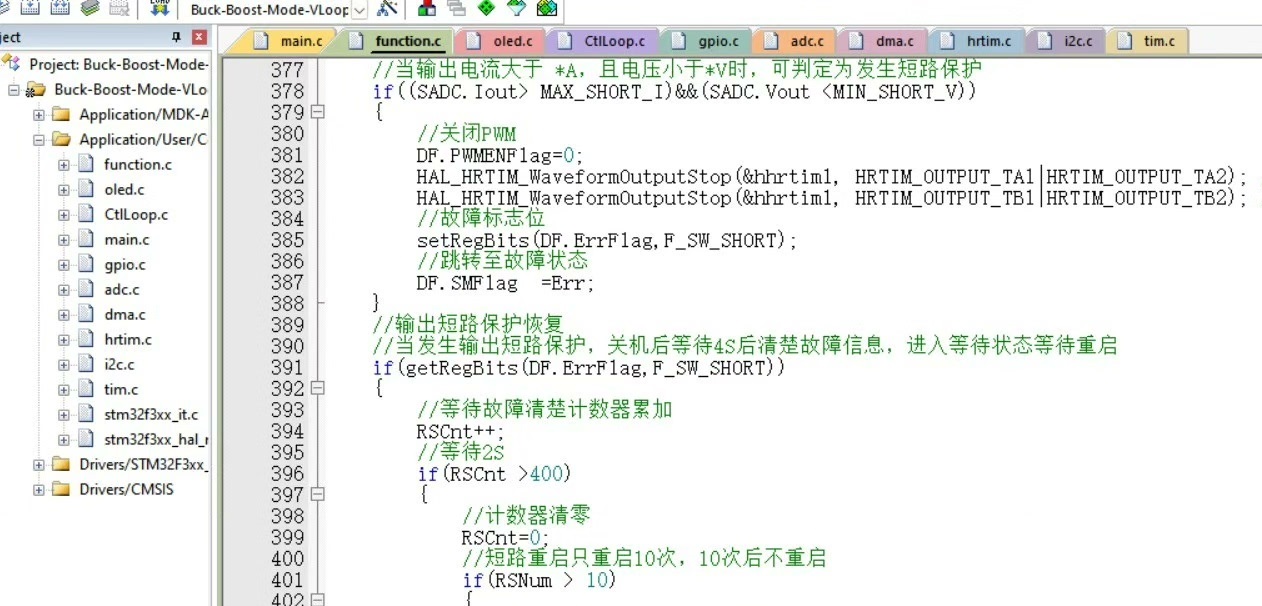
(2)程序源码:三套程序(Buck模式、Boost模式、Buck-Boost模式),具有软起动、完整的短路保护,过流保护,输出过压保护,输入过压欠压等保护功能。(2)程序源码:三套程序(Buck模式、Boost模式、Buck-Boost模式),具有软起动、完整的短路保护,过流保护,输出过压保护,输入过压欠压等保护功能。模式切换逻辑是项目的灵魂。功能:采用STM32F334C8T6芯片,能够根据输入